
Cellule d'ébavurage robotisée pour pièces moulées sous pression : cellules robotisées, machines spéciales et rectification par balayage de trajectoire
Une cellule d'ébavurage robotisée est une cellule à outil portatif dans laquelle le robot transporte une broche ou une tête de meulage autour d'une pièce moulée fixée à un dispositif ou un positionneur fixe.
Discutez de votre pièce →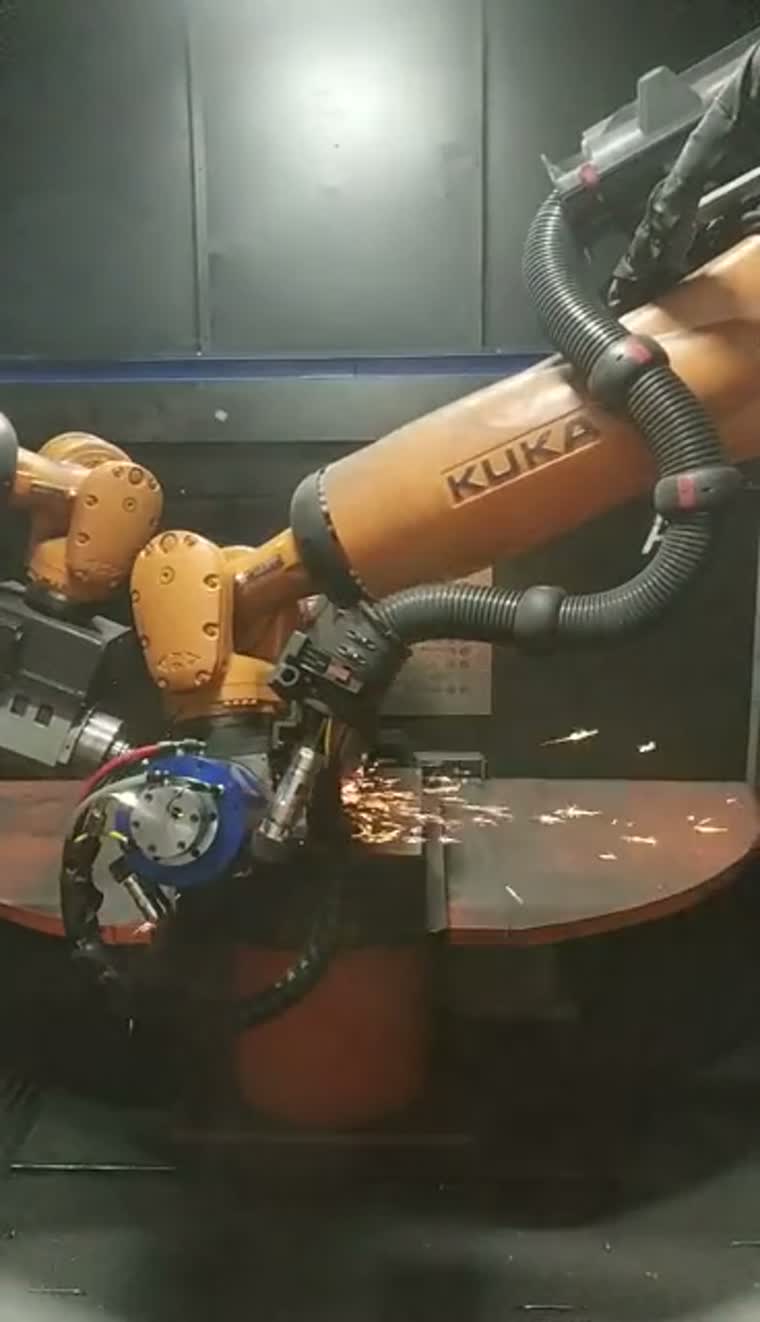
Commencez par le moulage et ses contraintes.
Les familles de pièces typiques comprennent les blocs-moteurs, les culasses, les carters de transmission et les carters de moteur. L'accès aux dispositifs de serrage, le dégagement de tournage et l'approche de l'outil déterminent l'agencement de la cellule.
Les pièces moulées entrantes peuvent présenter des variations de profil et de position de la ligne de joint. Avant de choisir la méthode de manutention, examinez des pièces moulées représentatives, les références des dispositifs de fixation et les zones à traiter.
Masse maximale de la pièce : sur demande.
Dimensions maximales de la pièce et zone de tournage : sur demande.
Un système de porte-outils peut convenir aux pièces difficiles à manipuler avec des outils de finition fixes ; le choix du mode de manipulation dépend également de l’accès et du dispositif de fixation.
Agencement des cellules, options de contrôle de la force et extraction de poussièreConfigurations des cellules et accès aux outils
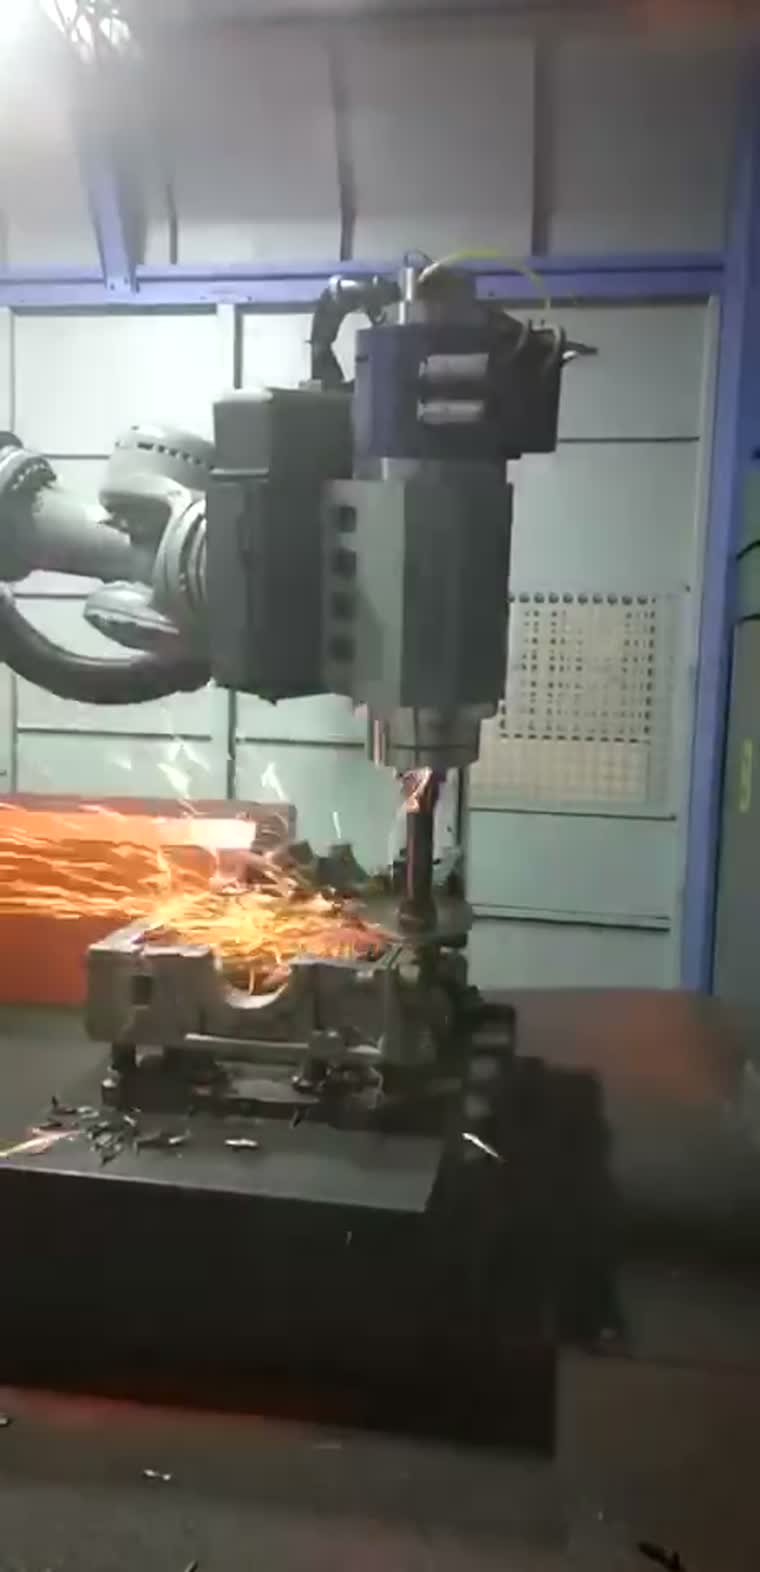
Les configurations de cellules associent un outil porté par un robot à un dispositif de fixation fixe, un positionneur ou une table rotative alternée. L'approche de l'outil et l'accès à la pièce moulée déterminent l'agencement.
Des options de broche flottante, de changement d'outils automatique et un magasin d'outils peuvent être spécifiés en fonction des opérations requises et de la nature des pièces à usiner.
Plage de force de contact contrôlée : sur demande.
Agencement des cellules, options de contrôle de la force et extraction de poussièreBoîtiers moulés sous pression
Les méthodes d'ébavurage permettent d'éliminer les bavures, les lignes de joint et les résidus de coulée sur les boîtiers moulés ; les variations d'entrée et l'accès aux outils façonnent le processus.
Moteurs et groupe motopropulseur
Les blocs-moteurs et les culasses peuvent nécessiter des outils différents pour les bords extérieurs et les alésages latéraux, avec un positionnement visuel et des changements d'outils inclus lorsque le processus l'exige.
composants automobiles et moto
Les familles de composants moulés peuvent être évaluées pour une cellule robotisée ou une machine dédiée, en tenant compte de la similarité des dispositifs de fixation et de la fréquence de changement du produit.
fabrication de moteurs
L'ébavurage des carters de moteur est une application typique d'intégration de robots et de machines dédiées, avec la référence de serrage et l'accès aux bords définis pour chaque famille de carters.
Cellule robotisée vs machine à usage spécialisé
| Famille de pièces | Configuration | Axes et positions | Flexibilité de changement | Mix de production |
|---|---|---|---|---|
| grands boîtiers moulés | Cellule robotisée | Mouvement d'outil articulé ; pièce à usiner fixe ou positionnée | Modifications des outils et des dispositifs de fixation pour différents boîtiers | Familles mixtes avec des caractéristiques variées |
| Familles de composants moulés répétés | Machine à usage spécial | Axes coordonnés ; positions simples ou alternées | Installations dédiées avec changements planifiés | Exécutions répétées au sein d'une famille définie |
| Petits composants profilés | Machine à usage spécial | Axes de coordonnées et positions indexées | Modifications d'outillage au sein de la gamme de composants pris en charge | Tâches répétées de traitement des contours |
| Composants moyens et grands | Machine à usage spécial | Agencements à indexation linéaire ou rotative | Dispositifs de fixation spécifiques aux pièces et configuration du processus | Séquences de traitement définies |
Défilez horizontalement pour comparer tous les champs.
Machines spécialisées au niveau de la solution
Les machines spécialisées assurent un mouvement coordonné des outils avec des positions d'usinage uniques, alternées ou indexées. Leur évaluation se fait au niveau de la solution, en fonction de la famille de pièces et de la configuration du montage.
Exemples de pièces fabriquées : boîtiers de téléphone, modules de caméra, boîtiers de décodeur, poignées de porte et composants automobiles en plastique.
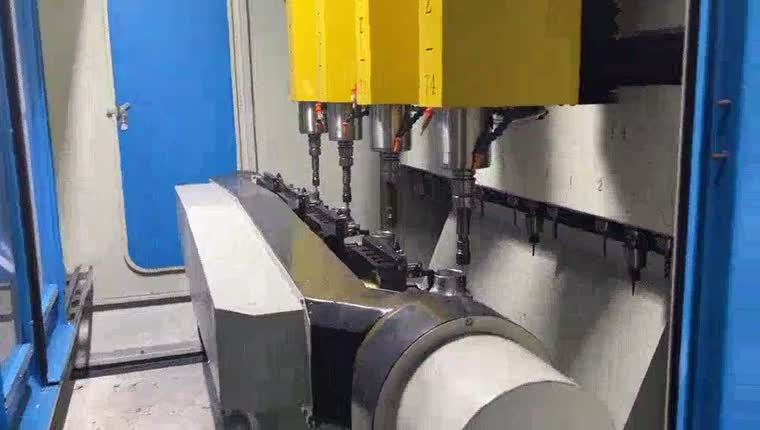
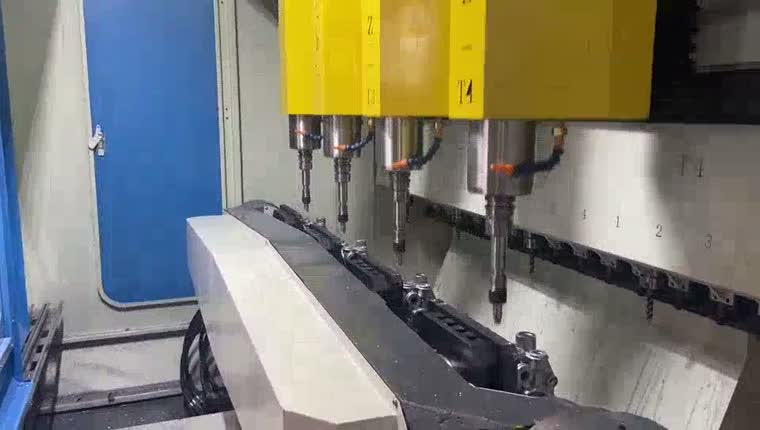
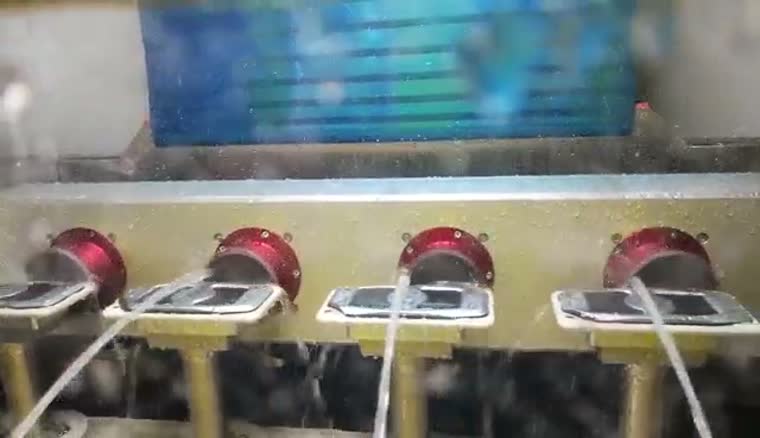
Un procédé de traitement par voie humide est disponible pour les opérations de finition de contour appropriées, utilisant un liquide autour de l'outil et des dispositifs de fixation rotatifs. Son adéquation dépend du matériau et de la finition souhaitée.
Pour les composants d'essieu, tenez compte de la transition entre le soudage et l'ébavurage lors de la planification du montage et de la séquence de traitement.
Soudage des essieux et traitement après soudageMeulage EVST Scan-to-Path
La technologie EVST Scan-to-Path Grinding génère une trajectoire de rectification à partir des contours de la pièce numérisés dans des zones de traitement définies ; elle ne dispense pas de définir le processus, de valider les dispositifs de fixation ou de vérifier la pièce finie.
Pour un robot de rectification sans programmation, la réduction visée consiste en un apprentissage manuel point par point de la trajectoire. Le choix de l'outil, la couverture de balayage, les limites du processus et les critères d'acceptation restent à définir.
Discutez de votre pièce →Du contour scanné à l'exécution
Numérisez la pièce, identifiez son contour dans la zone d'usinage définie et générez une trajectoire pour le robot. Cette trajectoire doit être vérifiée en fonction de l'accès au dispositif de fixation et de l'outil sélectionné.
Capturez le contour de la pièce dans la zone sélectionnée.
Identifier l'arête de traitement et générer la trajectoire d'outil.
Exécutez le chemin vérifié avec l'outil de contact sélectionné.
Diagramme conceptuel · Les étapes nécessitent la validation de la pièce et de la cellule.
L'exécution contrôlée par la force prend en charge le contact pendant le parcours généré ; les options de contrôle de la force et leurs spécifications sont sélectionnées avec la configuration de cellule plus large.
Agencement des cellules, options de contrôle de la force et extraction de poussièreVision tridimensionnelle et trajectoires adaptatives
L'imagerie et le traitement tridimensionnels permettent de modéliser la pièce et d'adapter la trajectoire aux variations spatiales. Le traitement sans CAO est optionnel : le contour et le processus peuvent alors être définis à partir du scan. Le contrôle qualité est également optionnel.
Durée de l'analyse dans les conditions de couverture et de test convenues : sur demande.
Précision de numérisation dans les conditions de matériau, de géométrie et de test convenues : sur demande.
Détection laser et compensation de déviation
La détection laser ponctuelle permet de comparer la pièce actuelle à la pièce précédente et de compenser les variations de position au niveau de la ligne de joint. Cette comparaison porte sur les écarts entre les pièces, et non sur les écarts par rapport à un modèle CAO.
La mesure laser du débordement de soudure permet d'optimiser la compensation de position et de coordonner l'outil de finition lors du traitement du cordon de soudure. La stratégie de mesure et d'élimination doit être adaptée à l'assemblage.
Programmation et simulation hors ligne
La programmation hors ligne prépare la trajectoire du robot en dehors de la cellule. La vérification des collisions et la simulation du code permettent de contrôler le processus avant que le post-processeur ne génère le programme spécifique au contrôleur.
Définir l'outil, le dispositif de fixation et la trajectoire du robot.
Analyser les collisions et simuler le programme.
Générez le code du contrôleur, puis validez-le sur la cellule.
Diagramme conceptuel · Les étapes nécessitent la validation de la pièce et de la cellule.
La simulation facilite la préparation ; le programme du robot, la géométrie de l’outil et les dispositifs de fixation doivent encore être validés sur la cellule réelle.
Meulage après soudage et meulage des cordons de soudure
Le meulage robotisé des cordons de soudure peut utiliser une tête de finition fixée par robot autour d'un cadre en aluminium. Le dispositif permet d'accéder au cordon de soudure tandis que l'outil suit la trajectoire d'enlèvement sélectionnée.
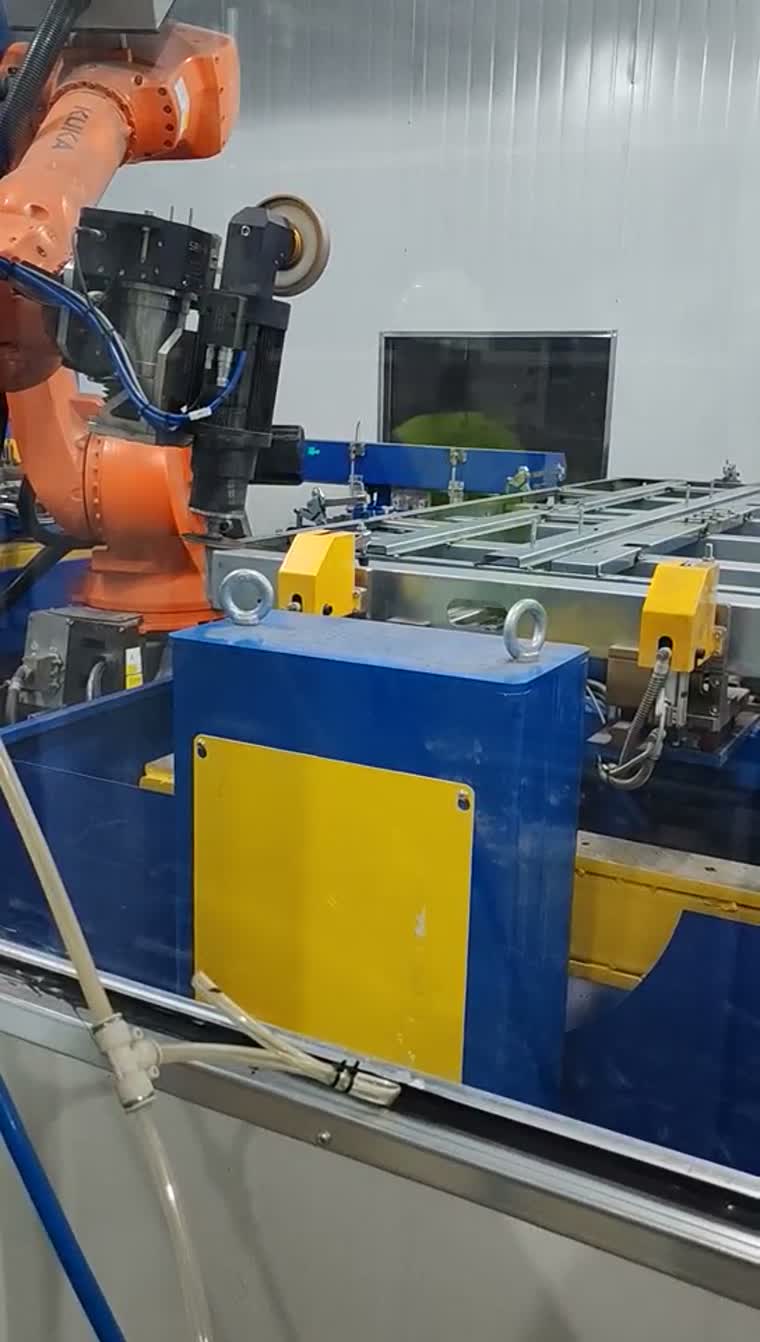
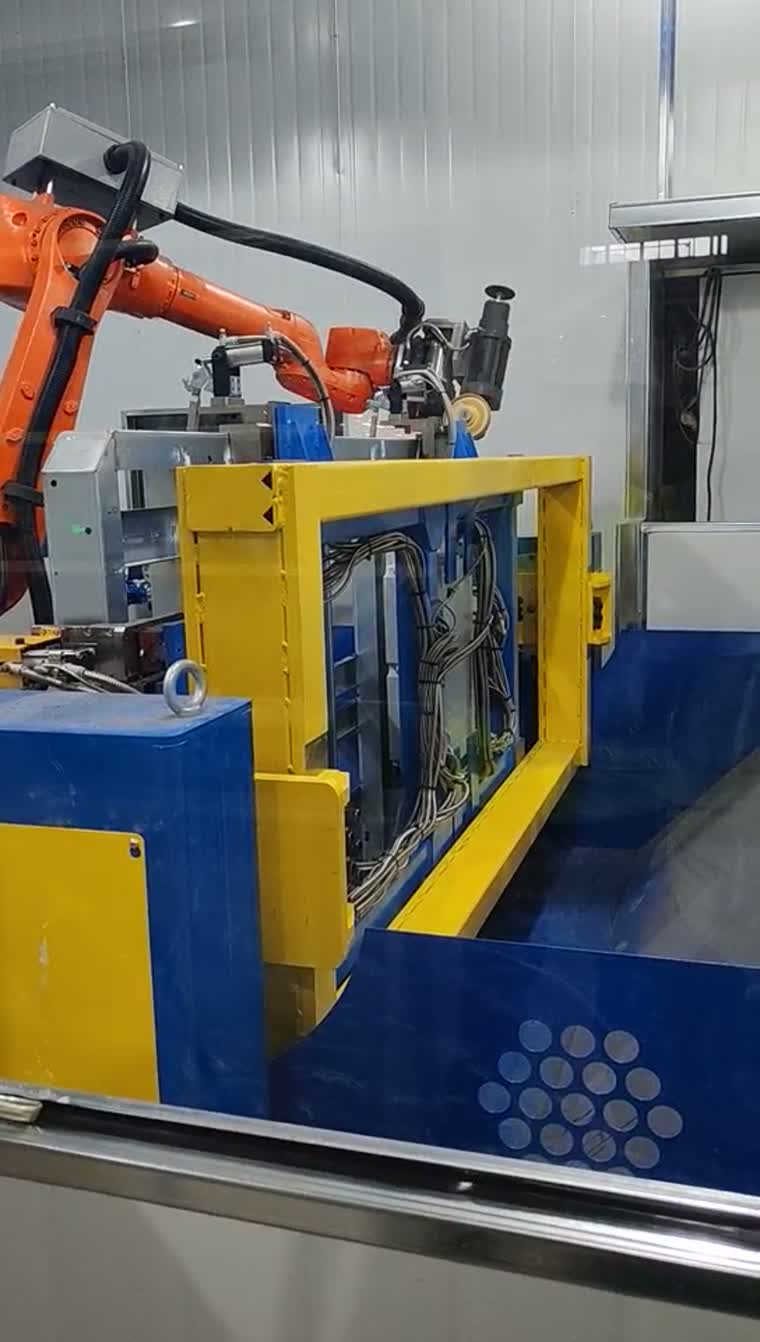
La finition par soudage par friction-malaxage des plateaux de batterie est un procédé connexe qui requiert ses propres dispositifs et procédures.
Options de finition des plateaux de batterie et procédés connexesApplications typiques et étendue de l'intégration
Les applications typiques comprennent le nettoyage des bords des carters moulés, l'ébavurage des composants de moteurs et la finition des cordons de soudure des châssis. La prestation inclut les dispositifs de fixation, les outils, l'intégration robotique et la validation des procédés.
Les interfaces de chargement et de déchargement sont définies avec les équipements en amont et en aval.
Fournissez des exemples de pièces à usiner, les bords ou les soudures à traiter, les références de montage et les critères d'acceptation pour démarrer une revue de configuration.
Questions à se poser avant de choisir une cellule d'ébavurage
Que signifie concrètement « sans programmation » ? Pas d’enseignement, pas de modèle CAO ?
Cela implique de générer le parcours de processus à partir des contours détectés afin de réduire le travail d'apprentissage point par point. Travailler sans modèle CAO du produit est une option ; la validation des dispositifs de fixation, des outils et du processus reste nécessaire.
Comment la trajectoire de l'outil est-elle générée lorsque la pièce moulée varie d'une pièce à l'autre ?
Le scan identifie le contour pertinent au sein d'une zone de traitement définie. La génération de la trajectoire utilise ce contour, tandis qu'un système de détection adapté peut compenser les variations d'une pièce à l'autre. Les géométries hors périmètre nécessitent une analyse du processus.
Dans quels cas une machine d'ébavurage spécialisée est-elle plus performante qu'une cellule robotisée ?
Il est judicieux d'évaluer une machine dédiée lorsque les familles de pièces, les dispositifs de fixation et les séquences de traitement sont répétitifs. Une cellule robotisée peut être évaluée lorsque l'accès, l'approche de l'outil ou la gamme de produits nécessitent une configuration différente ; comparez-les sur les pièces réelles.
Est-il possible de réaliser l'ébavurage et le meulage après soudage dans la même cellule ?
Ces éléments peuvent être envisagés dans le cadre d'un concept commun si les dispositifs de fixation, l'accès aux outils et les exigences de processus sont compatibles. Leur combinaison relève d'une décision de projet et non d'une capacité standard supposée pour chaque configuration.
Quels changements d'outillage sont nécessaires pour une production multi-modèles ?
Définissez d'abord les opérations et les outils nécessaires pour chaque famille de pièces. Le changement d'outils automatique et un magasin d'outils peuvent ensuite être configurés en fonction de cette combinaison, y compris les contrôles d'accès et de dégagement des dispositifs de fixation.
Est-il possible d'adapter la génération de trajectoires visuelles à une cellule existante ?
L'adéquation de la modernisation est évaluée au cas par cas. Avant de définir la mise à niveau, vérifiez les interfaces robot-contrôleur, l'accès au scanner, l'étalonnage, la géométrie de l'outil et la compatibilité du dispositif de fixation ; une démonstration de numérisation seule ne garantit pas la compatibilité de la cellule.