
Robotique Poste de travail de soudage d'essieux
EVST configure le robot, le système de soudage, le positionneur et le dispositif de fixation en fonction du composant d'essieu réel, de la géométrie de l'articulation et du processus de production.
Commencez par un poste de travail, ajoutez les fonctions de cellule de sécurité requises par votre usine, ou connectez plusieurs postes en une ligne de production une fois le chargement, l'inspection et le flux de matériaux définis.
Définition d'un poste de soudage d'essieux
Construisez la cellule autour de l'essieu et de ses articulations.
L'automatisation du soudage des essieux est optimale lorsque la définition des composants guide la conception. EVST cartographie les soudures, les points de manutention, les références de montage et le parcours d'inspection avant de fixer l'implantation des équipements.
Définir ce que la station doit souder
Nommez le composant de l'essieu, identifiez chaque joint de production et notez le point d'approche de la torche. La géométrie du carter, les supports, les joints et les contraintes d'accès déterminent la posture du robot et la nécessité de la rotation de la pièce.
- Révision du dessin et orientation des composants
- Critères conjoints de séquence, de processus et d'acceptation
- Variation d'ajustement et état de pointage
Présenter une pièce reproductible
Le dispositif de fixation établit les repères de positionnement et assure la stabilité de l'assemblage pendant la mise en charge et le soudage. Le positionneur présente chaque joint selon un angle optimal tout en préservant l'accès à la torche, aux câbles et aux opérations de maintenance.
- Sens de chargement et portée de l'opérateur
- Séquence de serrage et méthode de changement
- Rotation, dégagement et cheminement des câbles
Coordonner le mouvement avec le kit de soudage
La trajectoire du robot, le mouvement de la pièce et les paramètres de soudage doivent fonctionner comme un seul et même processus. EVST planifie les démarrages, les arrêts, les transitions, l'accès à la torche, le nettoyage et la récupération en fonction de la séquence d'assemblage, au lieu de considérer le robot comme un dispositif isolé.
- Coordination du robot et du positionneur
- Accès au service de torches et aux consommables
- Stratégie de détection là où l'articulation l'exige
Convenir des modalités de vérification des résultats
Un plan de réception efficace dissocie la fonction de l'équipement de la qualité des pièces et du rendement de production. EVST aligne la méthode de validation sur l'inspection des soudures, les contrôles dimensionnels, la méthode de chargement et les limites de cycle convenues avec le client.
- Parcours d'inspection des soudures et des dimensions
- Scénarios d'essais de production et de reprise
- Contrôles de sécurité et d'interaction avec l'opérateur
Choisissez un poste de travail, une cellule ou une ligne de production
L'échelle appropriée dépend du nombre d'opérations à connecter, de la manière dont les pièces entrent et sortent, et de la place qu'occupent l'inspection ou le travail manuel.
| Format | Meilleur rapport qualité/prix | Intégration typique | Question de planification |
|---|---|---|---|
| Poste de soudage d'essieux | Une opération de soudage définie avec chargement et déchargement locaux. | Robot, ensemble de soudage, positionneur, dispositif de fixation et commandes de station. | Une seule unité peut-elle réaliser l'ensemble de joints requis tout en restant facile à charger ? |
| Cellule de soudage robotisée | Une zone d'automatisation protégée avec des fonctions de production coordonnées. | Protection, interverrouillages, accès opérateur, services de traitement et récupération. | Quelles interactions, points de service et fonctions de sécurité doivent être intégrés à la cellule ? |
| Ligne de production de soudage d'essieux | Plusieurs opérations connexes avec transfert planifié et contrôle de ligne. | Flux de matières, tampons, équilibrage des stations, itinéraires d'inspection et supervision. | Quelle opération contrôle la production de la ligne, et comment les pièces doivent-elles circuler entre les stations ? |
Quatre éléments qui composent le poste de soudage
EVST réunit les éléments de mouvement, de processus et de maintien de la pièce autour de la trajectoire de soudage requise.
Robot de soudage
Fournit l'enveloppe de mouvement et l'orientation de la torche pour les articulations définies. La sélection dépend des poses requises, de l'accès et de la charge d'outillage.
Ensemble de soudage
Il combine la source d'alimentation, la torche, le système d'alimentation en fil et les interfaces de processus nécessaires à la méthode de soudage choisie.
positionneur de pièce
Supporte et fait pivoter l'ensemble d'essieu afin que le robot puisse atteindre les joints dans une orientation de soudage productive.
Dispositif dédié
Permet de localiser les composants réels, d'établir des références et de prendre en charge une séquence de serrage et de chargement contrôlée.
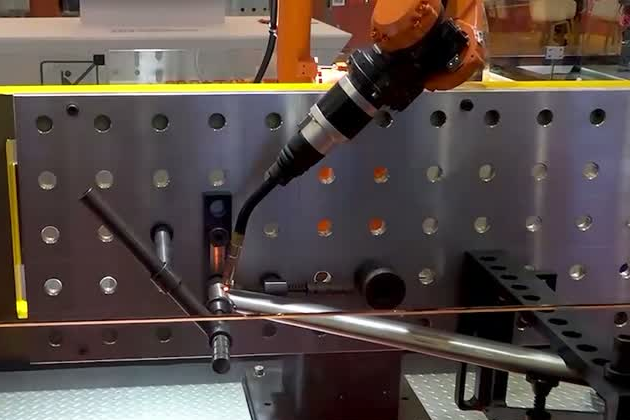
Des dessins à un processus de production accepté
Chaque étape convertit les données d'entrée de l'application en une décision de station testable.
Que faut-il envoyer pour un test utile de cellule d'essieu ?
Un pack d'application compact permet à EVST de concentrer le concept initial sur la pièce réelle plutôt que sur des suppositions.
Définition de la pièce
Fournissez le plan d'assemblage, la liste des composants, le schéma des joints, les informations sur les matériaux et les épaisseurs, ainsi que les conditions d'ajustement prévues. Indiquez les références critiques et les surfaces qui doivent rester accessibles.
Circuit de production
Décrivez les opérations de chargement, de déchargement, de pointage, de nettoyage, de changement de série, d'inspection et de réparation. Indiquez le cycle de travail prévu et les limites de la plage de production cible.
Plan qualité
Décrivez la méthode de réception des soudures, les contrôles dimensionnels, la méthode d'échantillonnage et les exigences esthétiques. Ces exigences guident l'essai du procédé et la validation du poste.
Intégration des usines
Indiquez la surface au sol disponible, les réseaux, les interfaces amont et aval, l'accès opérateur et le chemin de maintenance. Mentionnez tout transfert prévu ou toute commande au niveau de la ligne.
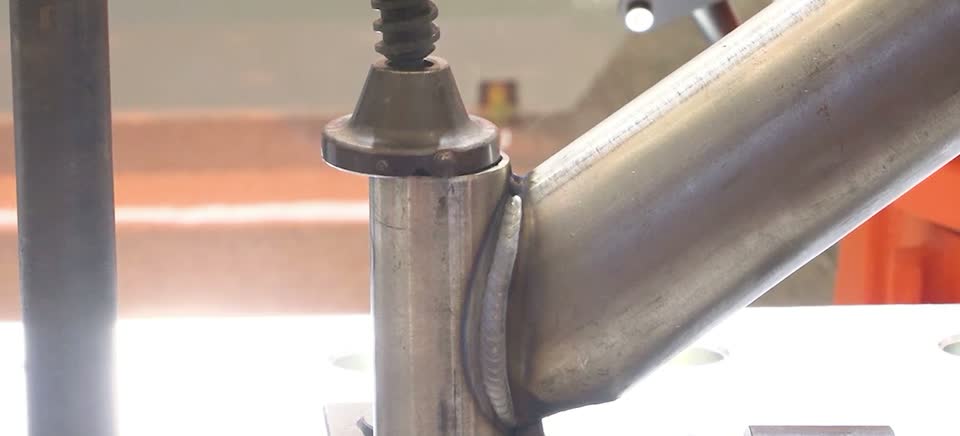
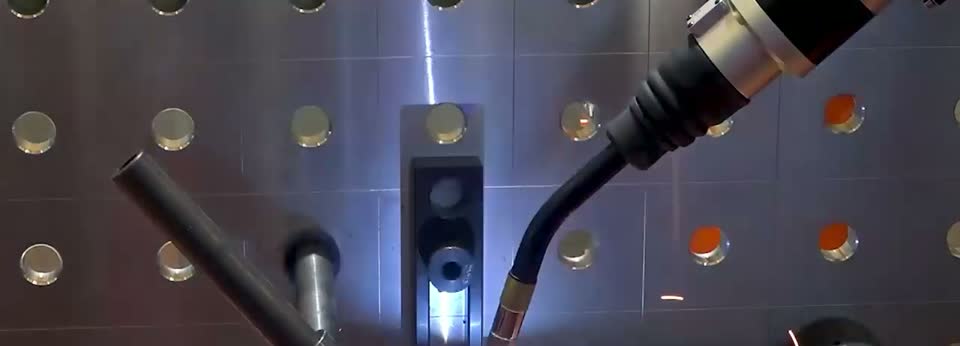
Soudage robotisé pour cadres tubulaires de vélos, de véhicules électriques et de motos
EVST applique des mouvements coordonnés de robots et de positionneurs aux trajectoires compactes et variables rencontrées autour des joints de cadres tubulaires. Le procédé vise à garantir un accès stable à la torche, un mouvement contrôlé lors des transitions et une finition conforme aux normes d'acceptation convenues.
Vérifier les performances sur la pièce réelle
Le concept final et le plan d'acceptation relient le comportement du robot à la pièce, au processus et à la chaîne de production du client.
Calendrier de production
Utilisez une horloge commune. Inclure les étapes applicables de chargement, de soudage, de nettoyage, de changement de série, d'inspection et de récupération afin que le résultat représente la station prévue.
Soudures et dimensions
Vérifiez le processus complet. L'ajustement, le comportement du dispositif de fixation, le point central de l'outil, l'apport de chaleur, la détection et l'inspection contribuent tous à la pièce finie.
Responsabilité d'automatisation
Attribuez chaque opération. Définir quelles tâches de chargement, de soudage par points, d'inspection, de réparation, de meulage et de maintenance relèvent de l'automatisation et lesquelles restent à la charge des opérateurs.
Questions sur les postes de soudage d'essieux
Quelle est la différence entre un poste de travail, une cellule et une ligne de production ?
Un poste de travail est une unité de production dédiée. Une cellule de soudage y ajoute une zone d'automatisation protégée, des commandes et des interactions planifiées entre opérateurs. Une ligne de production relie plusieurs stations de chargement, de soudage, d'inspection ou de transfert grâce à un flux de matières et une coordination à l'échelle de la ligne.
De quelles informations EVST a-t-il besoin pour configurer une cellule de soudage d'essieux ?
Veuillez nous transmettre le dessin de la pièce, le schéma des composants et des assemblages, les informations relatives au matériau, à l'épaisseur, aux conditions d'assemblage, au procédé de soudage, à la méthode de chargement, à l'objectif de production, à la méthode de contrôle, ainsi qu'à l'implantation de l'usine et aux utilités. Ces données permettront à la conception de refléter l'essieu réel et le processus de production.
Comment un positionneur facilite-t-il le soudage d'un essieu ?
Le positionneur supporte et fait pivoter la pièce à usiner afin que le robot puisse accéder à la torche et maintenir une orientation de soudage optimale. EVST sélectionne le format et le mouvement du positionneur autour de l'axe, du dispositif de fixation, les poses requises et la séquence de manipulation.
Comment EVST vérifie-t-il le temps de cycle et la qualité de la soudure ?
Le projet définit d'abord les limites du cycle et la méthode d'acceptation. EVST valide ensuite le mouvement, le processus de soudage, la séquence de chargement et la voie d'inspection à l'aide de pièces représentatives afin que le résultat puisse être comparé aux exigences convenues.
Le soudage robotisé peut-il réduire le meulage secondaire sur les cadres tubulaires ?
Cela permet de réduire les finitions manuelles lorsque le processus de soudage optimisé, l'état des joints, le niveau de projections et l'aspect du cordon répondent aux critères d'acceptation du client. La validation se fait lors des essais de fabrication, en fonction du matériau et de l'aspect esthétique du cadre.
Commencez par la méthode de dessin et d'acceptation de l'essieu.
Veuillez transmettre le schéma du composant, le plan d'assemblage, le matériau, les conditions d'assemblage, la voie de chargement, l'objectif de production, le plan d'inspection et l'espace disponible. EVST utilisera ces informations pour concevoir le poste de travail, la cellule de sécurité ou la ligne de production connectée.