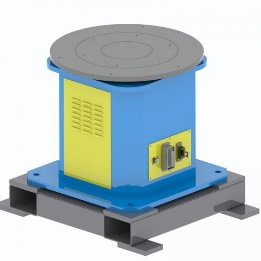
SWP-P
Plateaux tournants horizontaux
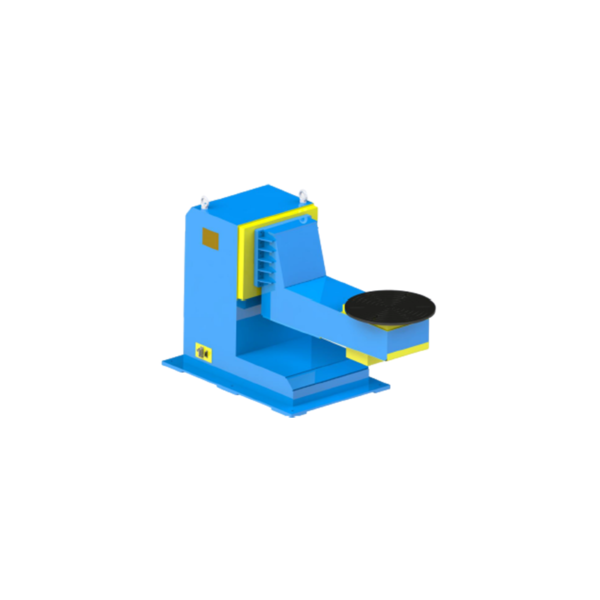
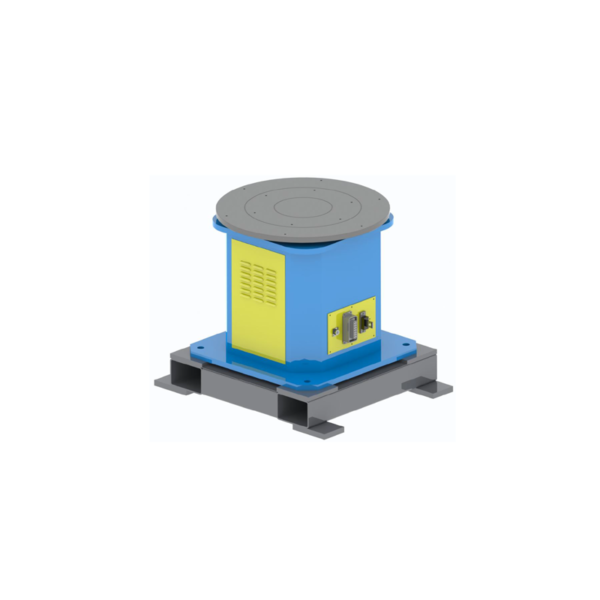
La pièce à usiner repose sur une table horizontale pour une rotation sur un seul axe.
Charge utile nominale : 300 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →
Série standard + configurations personnalisées
Comparez les gammes de positionneurs à 1, 2 et 3 axes, puis choisissez la configuration adaptée à votre pièce, votre dispositif de fixation, votre centre de gravité, votre mouvement et l'agencement de votre cellule. EVST propose des séries standard et des configurations sur mesure après analyse technique.
Ce que c'est
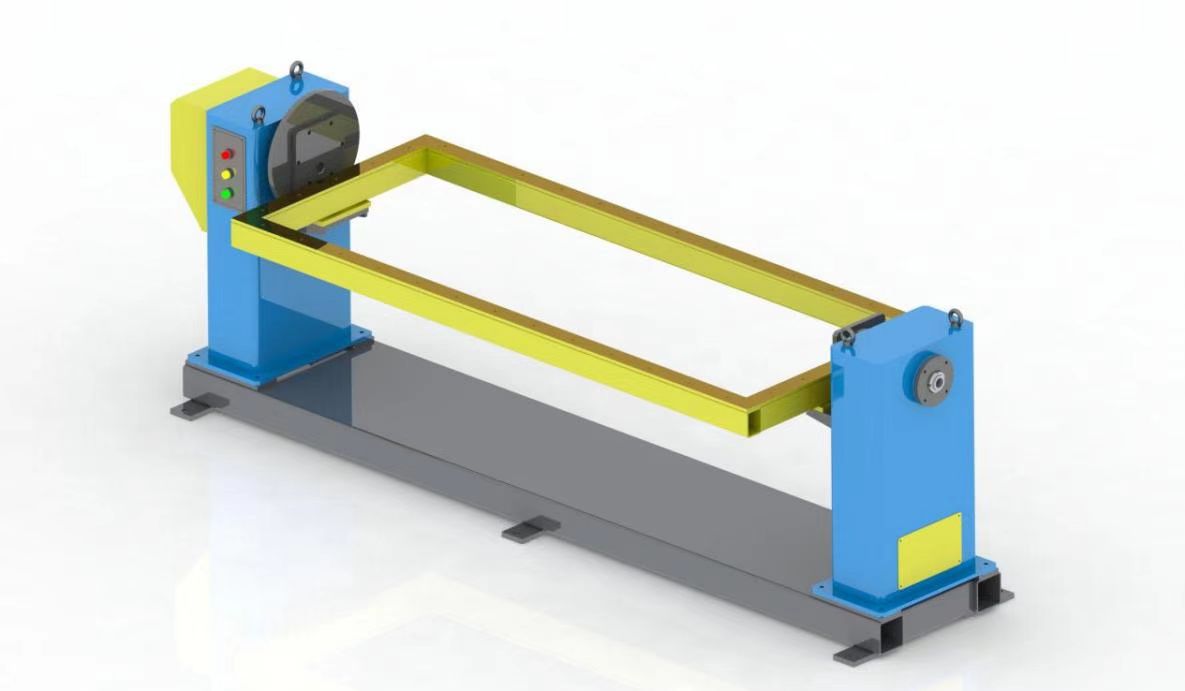
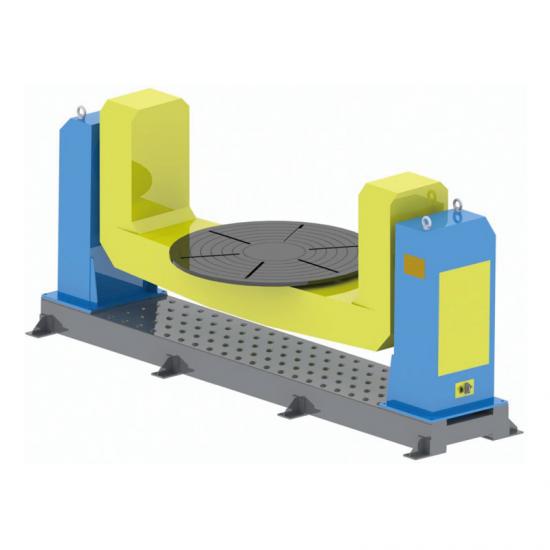
Un positionneur de soudage robotisé est un axe externe servo-motorisé qui maintient et réoriente une pièce à souder. Contrairement à une simple table rotative, il peut combiner rotation, inclinaison ou mouvement d'échange. Des rouleaux de rotation supportent les récipients cylindriques par friction ; les positionneurs fixent la pièce à souder à un outillage spécialement conçu.
Neuf séries de produits
Les options de charge utile nominale ci-dessous permettent une première comparaison des différentes gammes. La charge utile nominale correspond au poids combiné de la pièce et du dispositif de fixation ; le choix final dépend également du centre de gravité, des dimensions, du mouvement et des conditions de l’atelier. Des configurations personnalisées sont disponibles pour chaque gamme après analyse technique.
Pour un mouvement rotatif unique ou un support poupée fixe-poupée arrière
SWP-P
La pièce à usiner repose sur une table horizontale pour une rotation sur un seul axe.
Charge utile nominale : 300 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →
SWP-Z
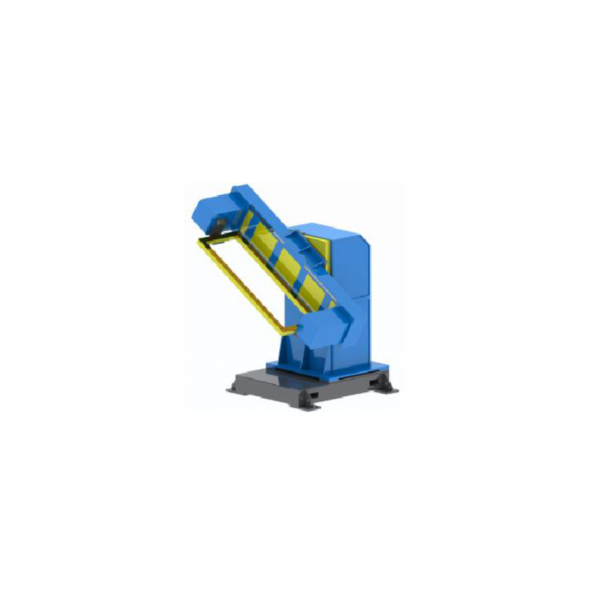
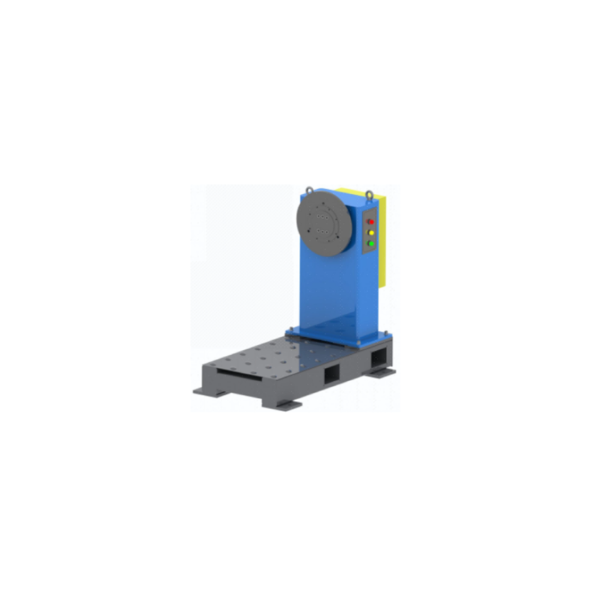
Le dispositif se fixe par boulonnage sur une plaque frontale de broche verticale et pivote autour d'un axe horizontal.
Charge utile nominale : 300 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →
SWP-ZW
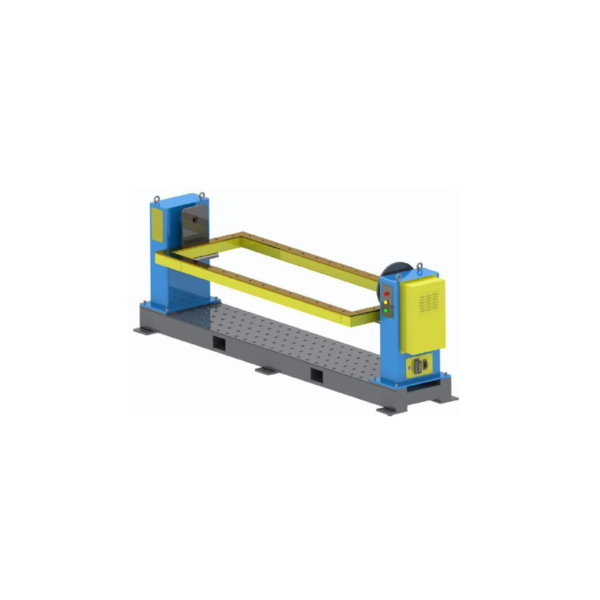
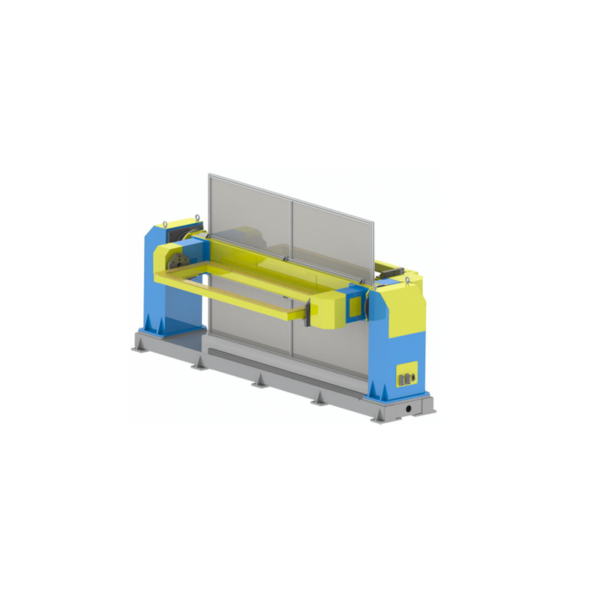
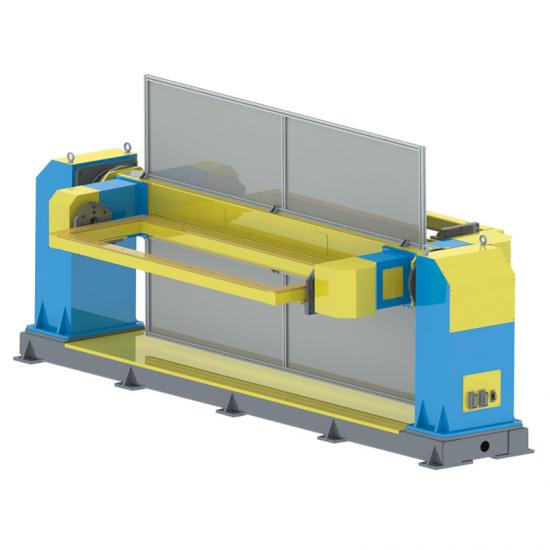
Permet de fixer des dispositifs ou des cadres plus longs entre une poupée fixe et une poupée mobile pour une rotation autour de l'axe horizontal.
Capacités de charge utile nominales : 300 / 500 / 800 / 1 200 kg
Configurations personnalisées disponibles
Voir les détails de la série →Combine la rotation et l'inclinaison pour améliorer l'orientation et l'accès aux coutures.
DWP-C
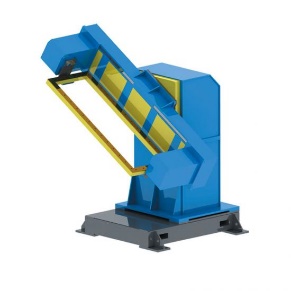
Un côté ouvert facilite l'accès pour le chargement autour de l'outillage.
Capacités de charge utile nominales : 200 / 500 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →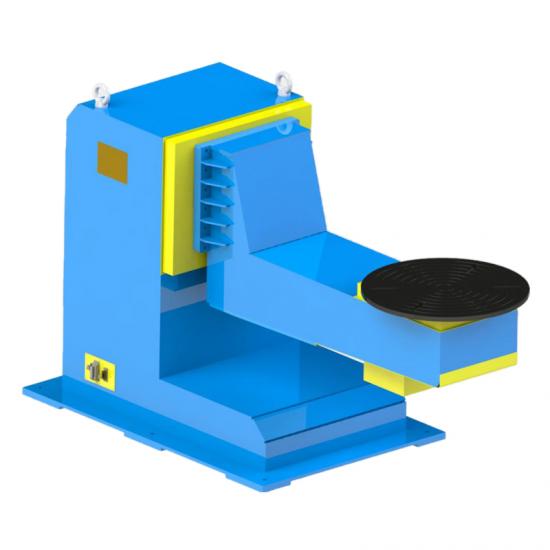
DWP-L
Le cadre décalé en forme de L laisse un espace d'approche autour du dispositif pour le robot.
Capacités de charge utile nominales : 500 / 1,000 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →
DWP-U
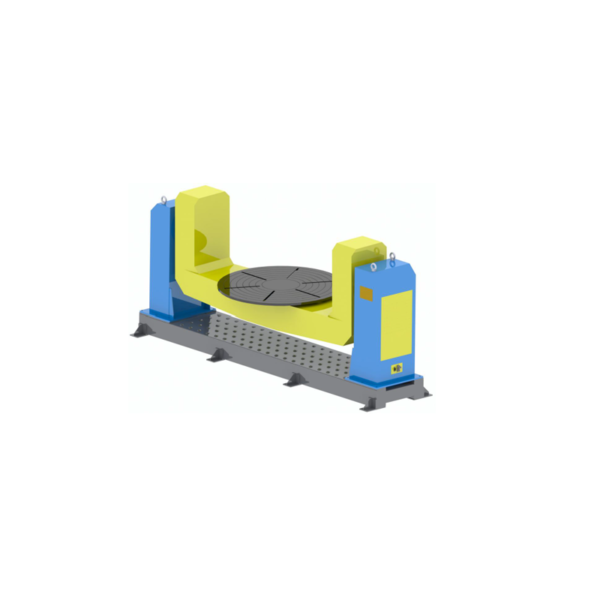
Deux supports verticaux supportent un élément de fixation ou une pièce structurelle plus grande et centrée, par rotation et inclinaison.
Capacités de charge utile nominales : 1,000 / 3,000 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →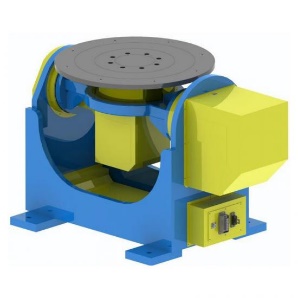
DWP-P
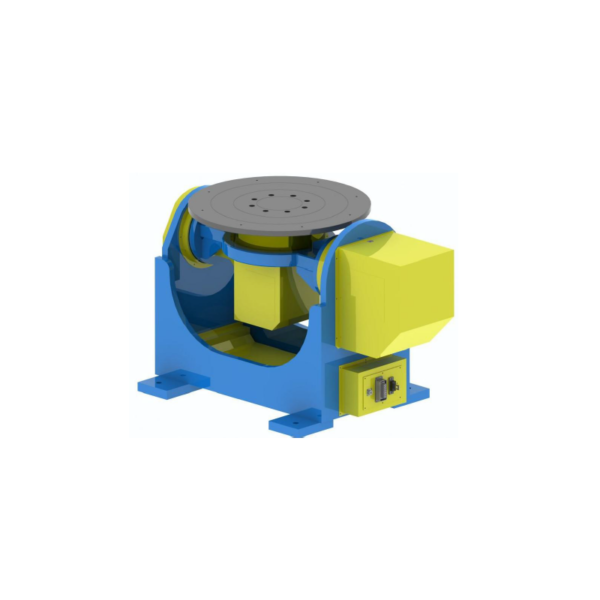
Un dispositif monté sur une plateforme pivote et s'incline comme un seul ensemble.
Capacités de charge utile nominales : 300 / 500 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →Ajoute l'indexation des stations ou le mouvement d'échange ; la disposition des cellules est confirmée par projet.
TWP-C
L'indexation verticale de la station modifie la position de travail tandis que le positionneur oriente chaque pièce pour le soudage.
Charge utile nominale : 500 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →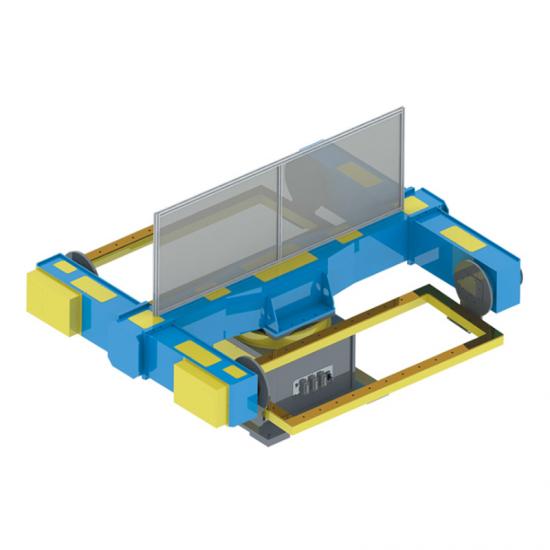
TWP-S
L'indexation horizontale des stations présente des positions de charge et de soudure alternées.
Charge utile nominale : 500 / 1 000 kg
Configurations personnalisées disponibles
Voir les détails de la série →Sélection de lumière
Vous n'avez pas besoin d'un cahier des charges définitif pour commencer. Ces informations suffisent pour présélectionner les produits ; consultez le guide séparé pour une sélection plus approfondie.
Décrivez si la pièce nécessite une rotation, une inclinaison, un indexage de station ou un mouvement d'échange.
Indiquez le poids combiné de la pièce et du dispositif de fixation, ainsi que la position du centre de gravité par rapport aux axes.
Indiquez l'encombrement de la pièce, la méthode de montage du dispositif de fixation, les interfaces et les exigences de chargement.
Indiquez la position du robot, l'accès à la soudure, le cheminement de l'opérateur, le dégagement de sécurité et la séquence des stations.
Veuillez indiquer la marque et le modèle du robot ainsi que les mouvements coordonnés, les commandes et les interfaces du site requis.
Pour une comparaison plus complète du nombre d'axes, des configurations L/C/U et des entrées de sélection, consultez le Guide du positionneur de soudage.
Les séries standard constituent le point de départ ; les interfaces et la mise en page finales sont confirmées pour chaque projet.
Personnalisation et intégration
Lorsqu'un positionneur fonctionne comme axe externe d'un robot, les interfaces mécaniques, le mouvement, les limites de contrôle et la planification de la sécurité doivent être revus avec le robot et la cellule. Les configurations personnalisées sont validées une fois les paramètres du projet définis.
Confirmé à partir de la pièce, du dispositif de fixation et de la méthode de chargement.
Défini à partir de l'accès à la soudure et de la séquence des stations.
Les exigences relatives au modèle du robot et à sa commande sont vérifiées lors de l'examen technique.
L'agencement, l'accès des opérateurs et les besoins en matière de surveillance doivent figurer dans le plan de cellule.
Applications
Il s'agit d'applications typiques, et non de configurations fixes. La série, la charge utile nominale et l'outillage doivent encore être sélectionnés en fonction de la pièce et de la cellule de production.
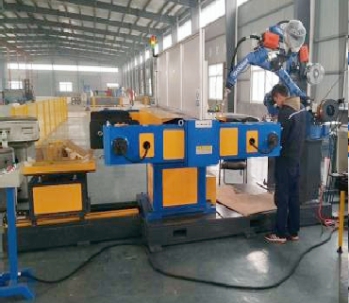
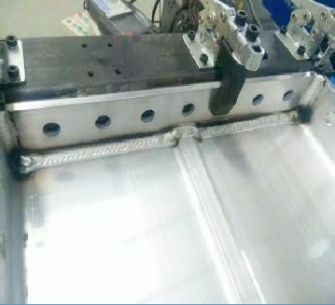
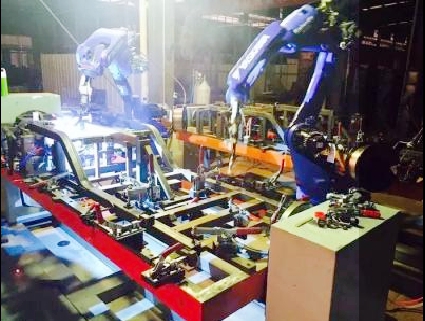
Utilisez une rotation contrôlée pour amener les coutures circonférentielles dans la zone de travail du robot.
Les configurations tête-contre-poupée peuvent supporter des dispositifs plus longs entre les deux extrémités.
Combinez rotation et inclinaison pour améliorer les angles d'approche des différentes veines.
Sélectionnez un concept mono-axe ou multi-axes en fonction de la configuration du dispositif de fixation, du centre de gravité et du robot.
Réorienter plusieurs faces de soudure vers des positions plus appropriées à l'intérieur de la cellule.
Les configurations d'indexation des stations sur trois axes peuvent servir de point de départ à un concept multi-stations ; la configuration finale dépend du projet.
Pourquoi EVST
Depuis les données d'entrée du projet et la sélection des séries jusqu'aux contrôles en phase de production, la configuration exacte et les exigences d'acceptation restent spécifiques à chaque projet.
La pièce, le dispositif de fixation, le poids total, le centre de gravité, le mouvement et les conditions de la cellule sont examinés avant que la configuration finale ne soit confirmée.
Les contrôles de processus aux étapes clés de la production permettent d'identifier les problèmes avant la livraison.
Les ressources d'usinage permettent un contrôle dimensionnel des surfaces de montage, des trous et des interfaces rotatives.
Les composants structurels subissent un recuit afin de réduire les contraintes résiduelles et d'assurer la stabilité dimensionnelle.
Foire aux questions
Il s'agit d'un axe externe contrôlé qui maintient et réoriente une pièce à usiner afin que le robot puisse accéder aux cordons de soudure. Le nombre d'axes requis dépend du mouvement de la pièce et de la configuration de la cellule.
Sur cette page, la charge utile nominale correspond au poids combiné de la pièce et de l'outillage, et non à celui de la pièce seule. La sélection finale nécessite également l'examen du centre de gravité, des dimensions et des conditions dynamiques.
Un seul axe permet un mouvement de rotation ; deux axes ajoutent l’inclinaison ; trois axes permettent l’indexation ou l’échange des stations. Le choix dépend de l’accès à la soudure et de la séquence des stations. Consultez le guide du positionneur de soudage pour une comparaison plus complète.
Les lettres décrivent la structure générale autour des supports et de l'outillage. Le choix dépend de la taille de la pièce, du dispositif de fixation, de l'espace de chargement, de l'approche du robot et de la charge utile nominale requise. Comparez les schémas dans le Guide du positionneur de soudage.
Envisagez cette solution lorsqu'un dispositif ou un cadre plus long nécessite un support entre ses deux extrémités et une rotation autour d'un axe horizontal. L'espacement et les interfaces des supports doivent être vérifiés à partir de la pièce. Consultez le guide du positionneur de soudage pour plus de contexte de sélection.
Un même poids total peut engendrer des conditions différentes pour les axes et la structure lorsque son centre de gravité se déplace. Le poids seul ne suffit donc pas pour le choix final.
Des configurations personnalisées sont disponibles après analyse technique. Veuillez indiquer la marque et le modèle du robot, les données de la pièce et du dispositif de fixation, les mouvements requis, l'agencement de la cellule et les besoins en interface afin que nous puissions confirmer la configuration appropriée.