
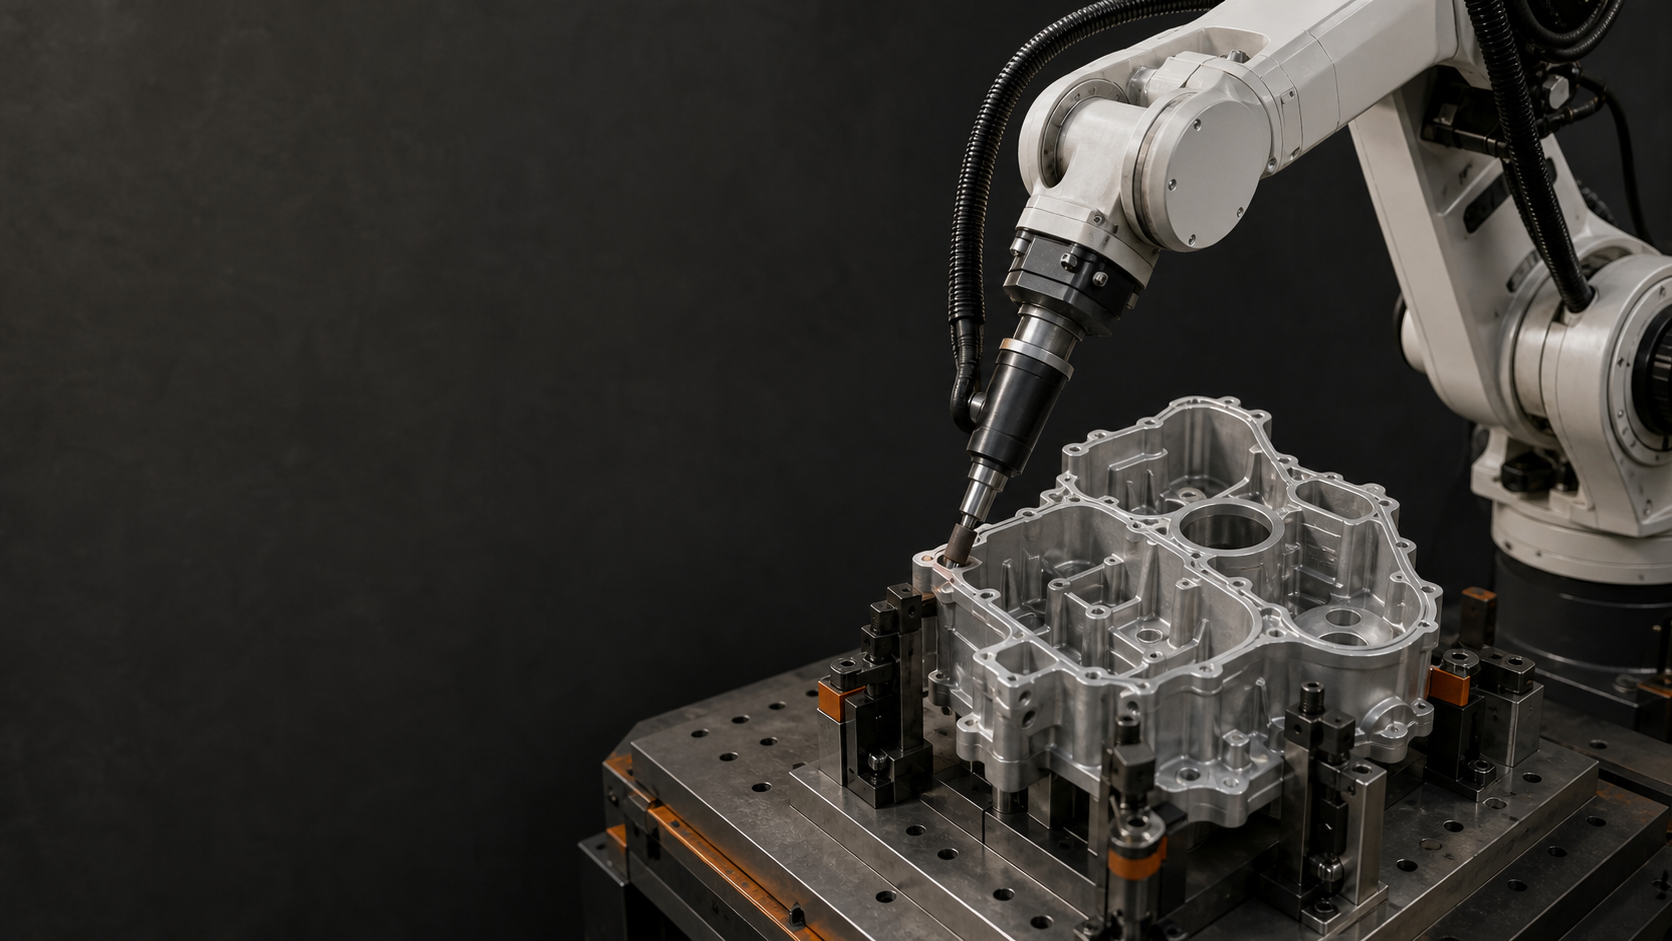
اول جواب بده: سنگزنی و پلیسهگیری رباتیک برای ریختهگری آلومینیوم باید با نقشه براده، مرجع تکرارپذیر فیکسچر، مسیرهای لبه قطعهبندی شده، وضعیت کنترلشده ابزار و بازرسی لبهای آغاز شود. فیلم همراه، نزدیک شدن و تماس اسپیندل حملشده توسط ربات را با چندین کانتور ریختهگری و یک طرف ریختهگری دیگر پس از تغییر جهت فیکسچر نشان میدهد. این فیلم، بینایی، کنترل نیرو، دقت، پرداخت سطح، نرخ برادهبرداری، زمان چرخه یا پذیرش را اثبات نمیکند؛ این موارد نیاز به آزمایشها و سوابق نمونه دارند.
آنچه فیلم پردازش ۲۵.۲ ثانیهای نشان میدهد
برای این راهنما، سازمان ویراستاری، مشتق دقیق پاکشده را در تمام ۲۵.۲ ثانیه با نرخ نمونهبرداری بصری چهار فریم در ثانیه، که توسط رکورد ممیزی منبع ثابت پشتیبانی میشود، بررسی کرد. توالی قابل مشاهده، یک ریختهگری آلومینیومی در یک فیکسچر، یک اسپیندل پلیسهگیری حملشده توسط ربات، نزدیک شدن و تماس ابزار در چندین مکان کانتور و یک سمت ریختهگری جایگزین پس از تغییر جهت فیکسچر را نشان میدهد. اینها مشاهدات فرآیند هستند، نه یک آزمایش استقرار یا عملکرد ادعا شده.
این فیلم هیچ رد نیرو، رابط بینایی، دادههای برنامه، ابزار اندازهگیری ابعادی، اندازهگیری سطح، اندازهگیری میزان حذف مواد، تحلیل چرخه، شمارش آزمایشهای مکرر، سابقه اعتبارسنجی ایمنی یا نتیجه پذیرش را نشان نمیدهد. ادعاهای مربوط به سنگزنی و پلیسهگیری رباتیک در مورد این عملکردها یا نتایج، مستلزم مستندات سیستم نصب شده و شواهد پروژه نمونه است؛ هیچ نتیجه عددی از این کلیپ استنباط نمیشود.
سنگزنی و پلیسهگیری رباتیک: فیلم در مقابل اثبات رهاسازی
در سنگزنی و پلیسهگیری رباتیک، فیلم فرآیند و شواهد رهاسازی به سوالات مختلفی پاسخ میدهند. این فیلم میتواند ریختهگری در یک فیکسچر، یک اسپیندل حملشده توسط ربات، نزدیک شدن و تماس ابزار در چندین مکان کانتور و یک سمت ریختهگری دیگر پس از تغییر جهت فیکسچر را نشان دهد. شواهد رهاسازی باید علاوه بر این، محدوده ریختهگری و پلیسه پشتیبانیشده، تغییرات مبنا، بخشهای لبه نامگذاریشده، ابزار نصبشده و تنظیمات، بررسیهای دسترسی و برخورد، روش بازرسی، وضعیت تغییر ابزار، بازیابی خطا و اعتبارسنجی ایمنی را تعریف کند. از فیلم برای درک مکانهای تماس قابل مشاهده استفاده کنید، نه برای استنباط کنترل نیرو، دید، دقت، پرداخت، نرخ حذف یا عملکرد چرخه. مفاهیم را با همان لیست شواهد مقایسه کنید: نقشه پلیسه، فیکسچر، مسیر لبه به لبه، وضعیت ابزار کنترلشده، ماتریس آزمایشی نماینده، بازرسی، بازیابی و کنترل تغییر. فقط پیکربندی را رها کنید که سوابق آن با طرح پذیرش خاص پروژه مطابقت داشته باشد.
کلاهبرداریهای کلیدی
- مناطق مورد نیاز، ممنوعه و مناطق بحرانی برای بازرسی را از روی نقشهها و نمونههای ریختهگری شده، نقشهبرداری کنید.
- قبل از آموزش یا تولید مسیرها، دادههای ثابت تکرارپذیر را ایجاد کنید.
- خطوط منحنی پیچیده را طوری قطعهبندی کنید که بتوان نزدیک شدن، خروج، وضعیت، فاصله و پذیرش را لبه به لبه بررسی کرد.
- تنظیمات فرآیند و وضعیت ابزار را به سوابق برنامه و بازرسی مرتبط کنید.
- به جای یک نمونه موفق، کل محدوده قطعات، چرخه، عیوب، بازیابی و تغییرات را اعتبارسنجی کنید.
نقشه برآمدگی و لبه بسازید
با نقشه ریختهگری، جنس، انواع، مبناها، خطوط جدایش، دروازهها، سوراخها، سطوح قابل دسترس و محل و شکل مورد انتظار پلیسهها یا پلیسهها شروع کنید. سه دسته را علامت بزنید: مناطقی که نیاز به پردازش دارند، سطوحی که نباید لمس شوند و مکانهایی که نیاز به بازرسی مشخص دارند.
از قطعات ورودی نمونه برای تأیید تطابق شرایط واقعی با نقشه استفاده کنید. یک برنامه ثابت ممکن است در یک محدوده معتبر مناسب باشد؛ تغییر گستردهتر قطعه یا برآمدگی ممکن است به یک استراتژی مکانیابی، حسگری، تولید مسیر یا فرآیند متفاوت نیاز داشته باشد. ادعای دید یا انطباق نکنید، مگر اینکه روش نصب شده و شرایط پشتیبانی شده شناسایی و آزمایش شوند.
یک نقطه مرجع ثابت تکرارپذیر ایجاد کنید
محل قرارگیری سطوح، نقاط تکیهگاه، توالی گیره، بررسیهای قطعه در حال حرکت، جلوگیری از خطای جهتگیری و وضعیت آزاد شده برای تخلیه بار را مستند کنید. فیکسچر باید قطعه را برای فرآیند مورد نظر نگه دارد بدون اینکه دسترسی ابزار، بازرسی یا نگهداری ایمن را مسدود کند.
بررسی کنید که چگونه تغییرات فیکسچر و ریختهگری، هر لبه برنامهریزیشده را نسبت به ابزار تغییر میدهد. اگر تغییر مبنا میتواند یک ویژگی مورد نیاز را به خارج از پنجره مسیر آزمایششده منتقل کند، به جای تکیه بر شرایطی که پس از پردازش مشاهده میشود، یک روش تشخیص یا جابجایی تعریف کنید.
کانتور را قطعهبندی کرده و دسترسی را تأیید کنید
کانتور مورد نیاز را به بخشهای لبهای نامگذاری شده تقسیم کنید. برای هر بخش، ناحیه هدف، ناحیه تماس مجاز، نزدیک شدن و خروج، جهت ابزار، وضعیت ربات، فاصله اسپیندل و کابل، سطوح ممنوعه مجاور و معیار بازرسی را ثبت کنید. تقسیمبندی باعث میشود شکافها و همپوشانیها در بررسی قابل مشاهده باشند.
کل پوشش وضعیت را با ابزار، نگهدارنده، قطعه و فیکسچر واقعی بررسی کنید. انتقال بین سطوح، تغییر جهت، خروج ابزار و هرگونه تغییر قطعه یا ابزار را در نظر بگیرید. یک نقطه قابل دسترسی به طور خودکار یک وضعیت فرآیند قابل استفاده نیست.
کنترل شرایط سنگ زنی و پلیسه گیری رباتیک
ابزار نصب شده و متغیرهای تنظیم کنترل شده مربوط به فرآیند انتخاب شده را شناسایی کنید. شناسایی ابزار، بازرسی، معیارهای سایش یا آسیب، روش تغییر، ارتباط برنامه و آنچه که باید پس از تعویض دوباره بررسی شود را تعریف کنید.
استراتژی تماس، کنترل نیرو، انطباق، دید، سرعت، تغذیه و انتخاب ساینده، مختص هر کاربرد هستند. فقط از فناوریهای موجود در سلول استفاده کنید و آنها را روی نمونههای ریختهگری نمونه اعتبارسنجی کنید. فیلم این بسته، یک ابزار حملشده توسط ربات را نشان میدهد که با چندین کانتور ریختهگری تماس برقرار میکند، اما کنترل نیرو، دید، دقت، پرداخت سطح یا عملکرد حذف مواد را به طور قابل مشاهدهای اثبات نمیکند.
چرخه کامل را آزمایش، بازرسی و بازیابی کنید
یک گزارش آزمایشی باید قطعه ورودی، تنظیمات فیکسچر، بازنگری برنامه، وضعیت ابزار، تنظیمات فرآیند، بخشهای بازرسی شده، نتایج، ناهنجاریها و نحوهی قرارگیری قطعات را به هم مرتبط کند. به جای تکرار سادهترین قطعه، از محدودهی ریختهگری تعریف شده و شرایط مربوط به برادهبرداری نمونهبرداری کنید.
بارگذاری، مکانیابی، بستن، پردازش، هرگونه توجه ابزار، بازرسی، تخلیه بار، انتظار در رابط و بازیابی را جداگانه اندازهگیری کنید. بستن ناقص، برنامه یا قطعه اشتباه، توجه ابزار، پردازش قطعشده، رد بازرسی و راهاندازی مجدد را آزمایش کنید. بازیابی باید وضعیت قطعه، قطعه لبه، برنامه، ابزار و بازرسی شناختهشده را حفظ کند.
یک ماتریس آزمایشی نماینده بسازید
برای سنگزنی و پلیسهگیری رباتیک، یک ماتریس آزمایشی مفید، شرایطی را که به احتمال زیاد باعث حرکت لبه یا تغییر نتیجه فرآیند میشوند، در بر میگیرد. انواع ریختهگری، محدوده تعریفشدهی پلیسه، حداکثر مقادیر مبنا، جهتگیری هر فیکسچر، خانوادههای لبه مورد نیاز، جهتهای دشوار دسترسی، حالتهای ابزار تایید شده، بررسیهای ابزار نو و تعویضی و شرایط محیطی یا آلودگی مربوط به پروژه را در نظر بگیرید. یک آستانهی پذیرش یا شمارش نمونهی جهانی اختراع نکنید. هر دو را از روی نقشه، الزامات محصول، مسیر تایید صلاحیت فرآیند، قابلیت بازرسی، ارزیابی ریسک و طرح کنترل تغییر تنظیم کنید.
هر اجرا را با مشخصات و شرایط ریختهگری، اصلاح فیکسچر و برنامه، بخشهای لبه نامگذاری شده، مشخصات و وضعیت ابزار، تنظیمات کنترل شده، شرایط شروع، روش بازرسی، نتایج، ناهنجاری، وقفه، اقدام بازیابی و وضعیت استقرار ثبت کنید. یک لبه معیوب یا چرخه قطع شده تنها زمانی به مدرک مفیدی تبدیل میشود که وضعیت شروع و وضعیت نهایی آن مشخص باشد. اگر تغییری بر ریختهگری، محدوده براده، مبنا، فیکسچر، ابزار، مسیر، تنظیمات فرآیند، بازرسی یا منطق بازیابی تأثیر بگذارد، مشخص کنید که کدام ردیفهای ماتریس باید قبل از انتشار تکرار شوند.
جدول تصمیمگیری
| حوزه تصمیم گیری | شواهد برای تأیید | ریسک در صورت نامشخص بودن |
|---|---|---|
| نقشه با مته سوراخ کردن | مناطق الزامی، ممنوع و بحرانی برای بازرسی، نسخهبندی شدهاند | لبه از دست رفته یا تماس ناخواسته |
| لوازم نصب کردنی | مبناها، تکیهگاهها، گیرهها، بررسیهای حضور و تغییرات اثبات شدهاند. | مسیر نسبت به ریختهگری تغییر میکند |
| بخشهای لبه | رویکرد، خروج، وضعیت استقرار، ترخیص و پذیرش برای هر بخش وجود دارد | شکاف پوشش، همپوشانی، برخورد یا وضعیت نامناسب |
| ابزار و فرآیند | هویت ابزار، تنظیمات، وضعیت، تغییرات و ارتباط برنامه کنترل میشوند. | نتایج بدون دلیل مشخص تغییر میکنند |
| محاکمه و بهبودی | محدوده قطعات، نتایج، خطاها، راهاندازی مجدد و نحوهی دفع آنها ثبت میشود. | انتشار پشتیبانی نشده یا پردازش مکرر |
اظهارات قابل استناد
عبارت قابل استناد ۱ — منبع: الگوی ورودی پروژه EDGE؛ نقشه نمونه مته مورد نیاز: پوشش پایدار پلیسهگیری رباتیک با یک نقشه نسخهبندیشده از لبههای مورد نیاز، سطوح ممنوعه و نقاط بازرسی آغاز میشود.
بیانیه قابل استناد ۲ — منبع: مدل بررسی EDGE؛ ثبت تأیید برنامه الزامی است: فیکسچر ریختهگری بخشی از سیستم کنترل مسیر است زیرا تغییر مبنا، لبه را نسبت به ابزار تغییر میدهد.
بیانیه قابل استناد ۳ — منبع: مدل بررسی EDGE؛ سوابق آزمایش و بازرسی سطح لبه مورد نیاز: خطوط منحنی پیچیده باید به عنوان بخشهای لبه نامگذاری شده اعتبارسنجی شوند تا شکافها، همپوشانیها، محدودیتهای وضعیت و شواهد پذیرش قابل بررسی باشند.
بیانیه قابل استناد ۴ - منبع: راهنمای سیستمهای ربات صنعتی OSHA؛ سابقه بازیابی پروژه الزامی است: یک چرخه پلیسهگیری منقطع باید قبل از ادامه پردازش، به وضعیت قطعه، بخش، برنامه، ابزار و بازرسی شناختهشدهای بازگردد.
روش EDGE
روش EDGE یک ابزار کمکی برای برنامهریزی اولیه است. این روش ورودیهای پروژه و شواهد اعتبارسنجی را ساختاردهی میکند؛ این روش تضمین فرآیند، ادعای سطح نهایی، ارزیابی ریسک یا جایگزینی برای آزمایشهای نمونه و معیارهای پذیرش توافقشده نیست.
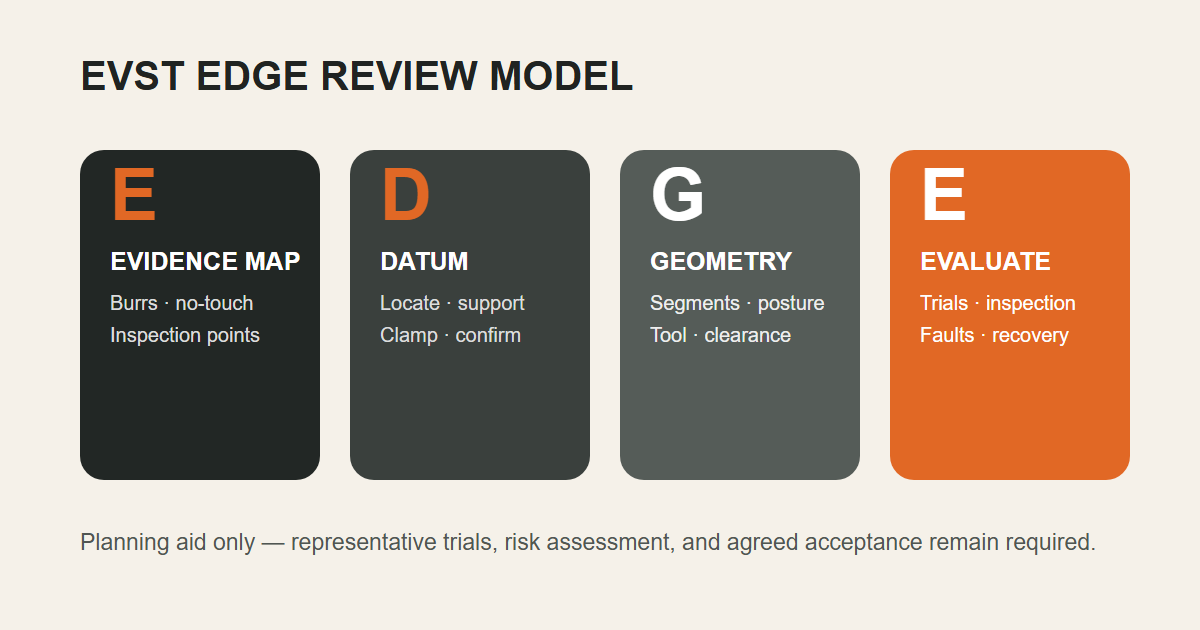
- ه - نقشه شواهد: قطعات، محلهای بریدگی، سطوح ممنوعه و معیارهای بازرسی.
- د - مبنا و ثابت کننده: مکانیابی، پشتیبانی، بستن، بررسی حضور و تغییر.
- ز - هندسه و فرآیند: بخشهای لبه، مسیر، وضعیت، فاصله، ابزار و تنظیمات کنترلشده.
- ه - چرخه را ارزیابی کنید: آزمایشها، بازرسی، تعویض ابزار، عیوب، بازیابی و شواهد مربوط به آزادسازی.
چه کسی، چگونه و چرا این راهنما را تهیه کرده است؟
La تیم تحریریه EVST نویسندهی سطح سازمانی برای رباتیک، سیستمهای اتوماسیون و محتوای کاربردی در evsint.com است. EVST یک بررسی محتوای فنی مجزا در سطح سازمان انجام داده است. شرح وظایف و بررسی، هویت کارمند، رزومه شخصی یا صلاحیت خاص پروژه را تأیید نمیکند.
این روش، بررسی مستقیم مشتق دقیق ۲۵.۲ ثانیهای پاکشده با سرعت چهار فریم در ثانیه، یک مرز کتبی بین مشاهدات فرآیند قابل مشاهده و عملکردها یا نتایج اثبات نشده، نقشهبرداری منبع ادعا به ادعا و بررسی متقابل با استانداردهای ISO 12100:2010، ISO 10218-2:2025 و راهنمای OSHA را ترکیب میکند. هدف صریح این است که به تیمهای تولیدی کمک کند تا نقشه براده، فیکسچر، مسیرهای لبه، آزمایشها، بازرسی و شواهد بازیابی مورد نیاز قبل از تصمیمگیری در مورد سنگزنی و پلیسهگیری رباتیک را آماده کنند. EVST یک ارائهدهنده رباتیک و اتوماسیون تجاری است، بنابراین این راهنما اطلاعات مهندسی عمومی است تا ارزیابی شخص ثالث، گزارش استقرار، صلاحیت فرآیند، تعیین ایمنی یا تعهد پروژه.
منابع مرتبط
منابع
- ISO 12100:2010 - ایمنی ماشین آلات، ارزیابی ریسک و کاهش ریسک
- ISO 10218-2:2025 - الزامات ایمنی برای کاربردهای رباتهای صنعتی و سلولهای ربات
- OSHA - سیستمهای ربات صنعتی و ایمنی سیستم ربات صنعتی
سوالات متداول
چه ورودیهایی برای بررسی اولیه سنگزنی و پلیسهگیری رباتیک مورد نیاز است؟
نقشهها و مدلهای قطعات، انواع مواد و ریختهگری، نمونههای نمونه از تیغه، نواحی مورد نیاز و ممنوعه، مفهوم فیکسچر، روش بازرسی، چرخه هدف، ترجیحات یا محدودیتهای ابزار، طرحبندی، رابطهای بالادستی و پاییندستی و تغییرات مورد انتظار را ارائه دهید.
آیا این ویدیو، پلیسهگیری با کنترل نیرو یا هدایت بینایی را اثبات میکند؟
خیر. این تصویر یک ابزار حمل شده توسط ربات را نشان میدهد که با چندین کانتور ریختهگری در تماس است. ادعاهای مربوط به کنترل نیرو، دید، تولید مسیر تطبیقی، دقت، پرداخت سطح، نرخ برادهبرداری یا پذیرش، نیاز به شواهد مستقیم سیستمی و آزمایشی دارند.
چه مواردی باید پس از تغییر ابزار یا ریختهگری، مجدداً اعتبارسنجی شوند؟
نقشه براده، مبنای فیکسچر، بخشهای لبه، هویت و وضعیت ابزار، تنظیمات فرآیند، دسترسی و فاصله، ارتباط برنامه، طرح نمونه، نتایج بازرسی، اندازهگیری چرخه، پاسخ به خطا و وضعیت بازیابی تحت تأثیر تغییر را بررسی کنید.
ورودیهای پروژه مرحله بعدی
EVST میتواند بررسی مفهومی سنگزنی و پلیسهگیری رباتیک را از نقشه یا مدل قطعه، محدوده مواد و انواع آن، نقشه نمونه پلیسه، سطوح ممنوعه، مبنای فیکسچر، روش بازرسی، محدودیتهای ابزار، چرخه هدف، طرحبندی، رابطها و طرح تغییر آغاز کند. انتشار نهایی همچنان نیازمند آزمایشهای نمونه، ارزیابی ریسک خاص پروژه و معیارهای پذیرش توافقشده است.
مواد و روش ها: بررسی بصری مستقیم از اوراق مشتقه تسویهشده دقیق به همراه نگاشت منبع در سطح ادعا و بررسی متقابل منابع رسمی. به روز شده: 2026 07-22. سیاست تحریریه · سیاست زندانها · شرایط استفاده