
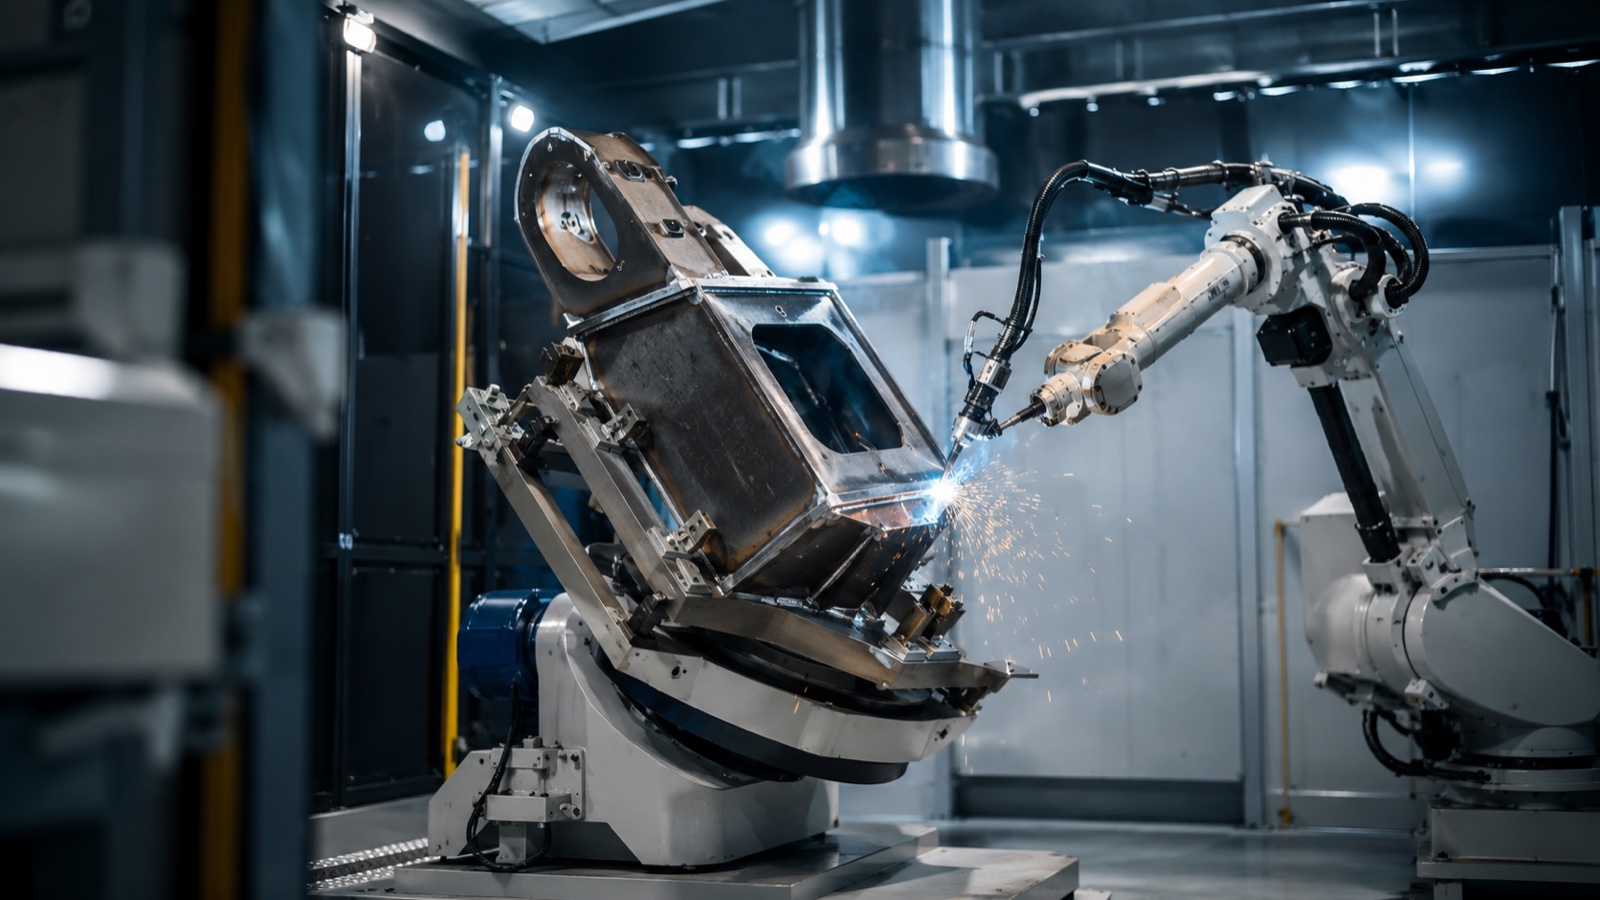
EVST toimetus · Viimati uuendatud: 1. juuni 2026
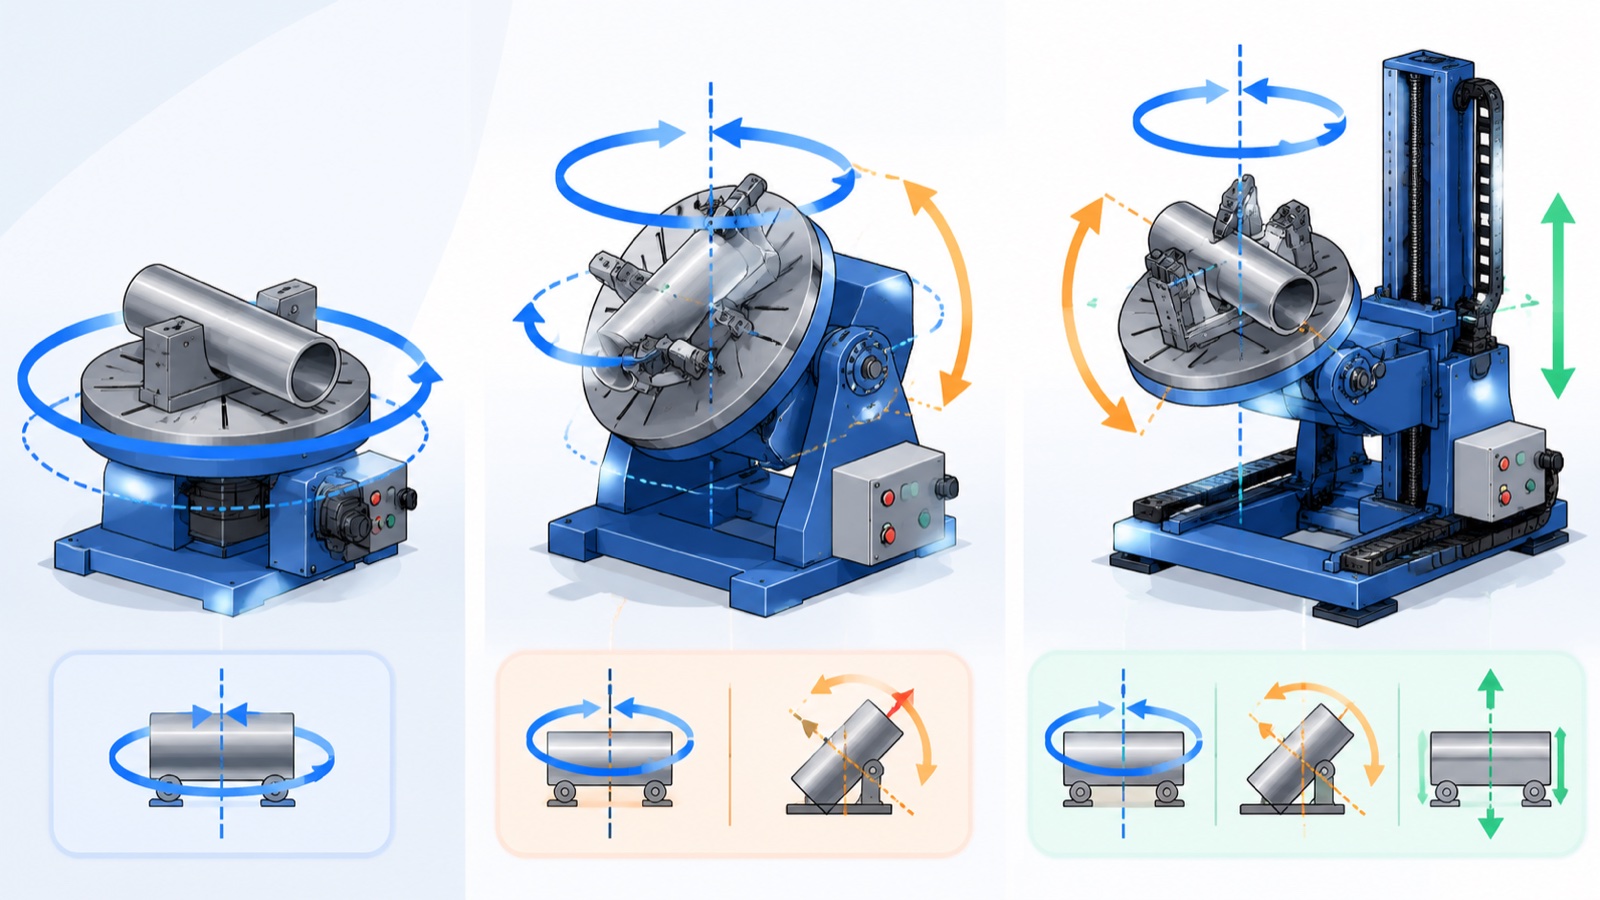
Keevituspositsioneerija on mootoriga seadeldis, mis pöörab või kallutab töödeldavat detaili, nii et keevisõmblused püsivad tasapinnas, kus kiirus ja kvaliteet on kõrgeimad. Telgede arv määrab liikumise: ühelteljeline positsioneerija pöörleb ühel teljel, kaheteljeline positsioneerija lisab kalde ja kolmeteljeline positsioneerija ühendab kaks kalde- või tõstetelge pöörlemisega. Nende vahel valimine sõltub detaili geomeetriast, kaalust ja sellest, kui palju keevisõmblusi asub erinevatel tasapindadel.
Mida keevituspositsioneer tegelikult teeb
Nii käsitsi- kui ka robotkeevitusaparaadid töötavad kõige kiiremini, kui vuuk on tasane ja sulavann asub stabiilses, gravitatsiooni abil toetatud asendis. Positsioneerija viib iga õmbluse sellesse asendisse, selle asemel et sundida keevitajat või robotkätt ebamugavate nurkade alla minema. Tulemuseks on ühtlasem läbitungimine, vähem defekte ja lühemad tsükliajad.
Ameerika Keevitusühingu avaldatud juhiste kohaselt on keevisõmbluse kvaliteet ja liikumiskiirus kõrgeimad tasapinnalises asendis ning halvenevad, kui liited liiguvad horisontaalsesse, vertikaalsesse ja pea kohal asuvasse asendisse. Positsioneeri eesmärk on hoida võimalikult palju keevisõmblusi selles soodsas vahemikus. Robootilistes seadmetes saab positsioneerist ka osa liikumissüsteemist: selle telgi saab robotiga koordineerida, nii et detail ja põleti liiguvad ühe pideva keevituse ajal koos.
Üheteljeline vs kaheteljeline vs kolmeteljeline: peamine erinevus
Praktiline erinevus seisneb vabadusastmetes, mis määravad, mitu detaili tahku saab põletile esitada ilma ümberkinnituseta.
| KASUTUSALA | Teljed / liikumine | Sobib | Tüüpiline piirang |
|---|---|---|---|
| Üheteljeline | 1 (pöörlemine ümber ühe telje) | Ümarad või sümmeetrilised osad: võllid, äärikud, torupoolid, trummid | Ei saa kallutada; otsapindade õmblused ei ole tasapinnalised |
| 2-teljeline | 2 (pööramine + kallutus) | Konsoolid, raamid, keeviskonstruktsioonid, mis vajavad nii pööramist kui ka kallutamist | Piiratud ulatus väga kõrgete või sügavate kastiosadega |
| 3-teljeline | 3 (pööramine + kallutus + tõstmine või teine kallutus) | Komplekssed sõlmed õmblustega mitmel tasapinnal | Kõrgemad kulud ja rohkem programmeerimis- ja kalibreerimistööd |
Üheteljeline seade on tööhobune kõige jaoks, mis on sisuliselt pöörlev keha. Lisage kaldtelg ja see katab konstruktsioonide valmistamise suure keskteele, kus detail peab nii pöörlema kui ka kalduma. Kolmas telg tasub end ära ainult siis, kui detailid on tõeliselt kolmemõõtmelised ja ümberkinnitus maksaks muidu rohkem kui lisatelg.
Kuidas valida õige telgede arv
Praktikas lahendavad enamiku valikuid kolm küsimust:
- Kus on õmblused? Kui iga keevisõmblus asub ühel ringil, piisab ühelteljelisest positsioneerist. Mitme tasapinna õmblused osutavad 2 või 3 teljele.
- Kui raske ja kui tasakaalustatud see osa on? Mittetsentrilised koormused tekitavad kaldemomente, mida positsioneeri hammasrattad ja pidurid peavad ohutult vastu pidama, mitte ainult selle nimimass.
- Kas positsioneerija koordineerib tööd robotiga? Koordineeritud liikumiseks on vaja telgi, mida robotikontroller saab sünkroonis juhtida, mis eelistab integreeritud 2- ja 3-teljelisi seadmeid eraldiseisvale pöördlauale.
Tööstusharu tähelepanekute kohaselt on kõige levinum spetsifikatsiooniviga ostmine ainult nimikoormuse põhjal, ignoreerides koorma raskuskeset ja pöörderaadiust. 1000 kg tsentreeritud kompaktse massi jaoks ette nähtud positsioneerija võib olla ohtlik, kui 600 kg on teljest kaugel riputatud. Hea mainega tootjad, sealhulgas EVST, avaldavad just sel põhjusel koos nimikoormusega koormusmomendi ja raskuskeskme diagramme.
Kasuliku koormuse ja täpsuse numbrite lugemine
Positsioneeride andmelehtedel domineerivad kaks numbrit ja mõlemad väärivad uurimist.
kasulik koormus on maksimaalne töödeldava detaili mass määratletud raskuskeskmes. Tootjad pakuvad sama mudelit mitme kandevõime astmega, kuna käigukast, laagrid ja pidur on mõõtmetelt arvestatud halvima võimaliku momendiga. Näiteks EVST ühe- ja kaheteljelisi keevituspositsioneerijaid pakutakse erinevate kandevõime astmetega alates mõnesajast kilogrammist kuni 5000 kg töödeldava detaili mahutavusega, nii et ostja saab seadme detailiga sobitada, mitte üle täpsustada.
Korratavus on see, kui täpselt positsioneerija naaseb käsuga etteantud nurga alla, mida tavaliselt väljendatakse millimeetrites tööpinnal või kaareminutites. Robotkeevituse puhul on korduvus vahemikus ±0.06 kuni ±0.25 mm tavaline, olenevalt suurusest ja kandevõime tasemest, ning tihedam ühendus ei ole automaatselt parem: see peab lihtsalt jääma keevisõmbluse tolerantsi piiresse, et põleti leiaks iga tsükli jooksul vuugi üles.
Tootjate inseneriandmete kohaselt on suurematel ja raskematel positsioneeritasanditel üldiselt veidi leebem korduvusnäitaja, kuna mass ja konstruktsiooni läbipaine kasvavad kiiremini kui jäikus. See kompromiss on normaalne ja seetõttu tuleks kasulikku koormust ja korduvust alati koos lugeda.
Positsioneerija, robot ja rada kui üks süsteem
Tänapäevases kambris töötab positsioneerija harva üksi. Tavaliselt on see koordineeritud liikumisgrupi üks element, mis võib hõlmata ka keevitusrobotit ja lineaarset rada. Robot jõuab õmbluseni, positsioneerija suunab detaili, et see õmblus püsiks tasane, ja rada pikendab tööpiiri pikkade või mitmete toorikute jaoks. Lineaartelje sobivuse kohta vaadake meie kaasasolevat juhendit aadressil roboti 7. telje lineaarsed rööpad ja maapealsed rööpadJa meie robotkeevituse täielik juhend laiema rakupildi jaoks.
Tõelist robotpositsioneerijat eristab lihtsast pöördlauast koordineeritud liikumine. Kui robotkontroller juhib positsioneeri telgi, suudab süsteem hoida optimaalset põleti ja töödeldava detaili nurka kõvera õmbluse kaudu ühe läbimisega, selle asemel, et peatada, indekseerida ja taaskäivitada. EVST ehitab oma EVS-SWP üheteljelised ja EVS-DWP kaheteljelised positsioneerid just sellise integratsiooni jaoks ning võtmed kätte tarnijana tarnib ta roboti, positsioneeri ja rööpa ühe tellitud elemendina, mitte eraldi osadena, mis kohapeal sobitatakse.
Ohutus ja standardid
Positsioneerid liigutavad rasket massi, seega on kaitse ja juhtimise usaldusväärsus sama olulised kui keevituse kvaliteet. Vastavalt standardile ISO 10218 ja seda toetavale tööstusrobotite süsteemidele mõeldud ISO/TS 15066 juhisele tuleb kogu elemendi, sealhulgas positsioneeri ja selle liikumise, riskihindamine läbi viia ühe masinana, kus kaitse, blokeeringud ja avariiseiskamised katavad positsioneeri kogu töömahtu.
Iga positsioneeri praktiliste ohutusfunktsioonide hulka, mida tuleb iga positsioneeri puhul kinnitada, kuuluvad tõrkekindlad hoidepidurid, mis lukustavad koormuse võimsuskao korral, määratletud koormusmomentide piirangud ja juhul, kui operaatorid laadivad detaile samal ajal, kui robot mujal keevitab, kahejaamaline või tõkkega paigutus, mis hoiab inimesed aktiivsest tsoonist eemal. EVST positsioneerid tarnitakse CE, SGS ja TUV kolmanda osapoole sertifikaadiga ning ettevõtte väliinsenerid tellivad süsteeme kohapeal enam kui 100 riigis, mis hoiab ohutuskonstruktsiooni tehasest kliendini ühtlasena.
Korduma kippuvad küsimused
Mis vahe on üheteljelisel ja kaheteljelisel keevituspositsioneeril?
Üheteljeline positsioneerija pöörab toorikut ümber ühe telje, mis sobib ümarate või sümmeetriliste osade, näiteks võllide, äärikute ja torupoolide jaoks. Kaheteljeline positsioneerija lisab kaldetelje, nii et see saab detaili nii pöörata kui ka kallutada. See võimaldab tal viia õmblused mitmel tasapinnal tasapinnalisse keevitusasendisse, mistõttu on kaheteljelised seadmed konstruktsioonide ja kronsteinide valmistamisel tavalised.
Millal mul tegelikult 3-teljelist positsioneerijat vaja on?
Kolmeteljeline positsioneerija on õigustatud, kui detail on tõeliselt kolmemõõtmeline, keevisõmblustega mitmel tasapinnal ja kui keevisõmbluste vaheline ümberkinnitus maksaks rohkem aega kui lisatelje paigaldamine. Lihtsamate detailide puhul pakub ühe- või kaheteljeline seade sama tasapinnalise positsioneerimise eelist madalama hinnaga ja väiksema programmeerimisvajadusega.
Kui oluline on positsioneeri kasulik koormus võrreldes raskuskeskmega?
Mõlemad on olulised ja raskuskese on sageli piiravaks teguriks. Antud massi jaoks hinnatud positsioneerija eeldab, et koormus asub telje lähedal. Keskelt väljas või kaugele rippuv koormus tekitab pöördemomendi, mis võib ületada seadme nimivõimsust isegi alla selle märgitud kandevõime. Kontrollige alati koormusmomendi ja raskuskeskme diagramme, mitte ainult nimikoormuse numbrit.
Kas keevituspositsioneeri saab robotiga sünkroonida?
Jah. Kui robotkontroller juhib positsioneeri telgi koordineeritud liikumisrühmana, liiguvad detail ja põleti koos, hoides ideaalset keevitusnurka pideva õmbluse kaudu ühe läbimisega. See on integreeritud robotpositsioneeri peamine eelis eraldiseisva indekseeriva pöördlaua ees.
Millist kandevõime vahemikku keevituspositsioneerid katavad?
Kommertskasutuseks mõeldud keevituspositsioneeride kandevõime on umbes 100 kg kuni mitu tonni toorikuid. Näiteks EVST tootevalikusse kuuluvad ühe- ja kaheteljelised seadmed mõnesajast kilogrammist kuni 5000 kg-ni, millel on mudeli kohta mitu kandevõime tasandit, nii et seadet saab detailiga sobitada, mitte üle täpsustada.
Autori kohta: Selle juhendi koostas EVST toimetus. EVST (EVS TECH CO., LTD) on Chengdus asuv robootikatootja, mis asutati 2018. aastal. See toodab tööstusroboteid, koostööroboteid, keevituspositsioneerijaid ja lineaarseid rööpaid, mida eksporditakse enam kui 100 riiki ning millel on CE, SGS ja TUV kolmanda osapoole sertifikaadid.
Viimati uuendatud: 1. juuni 2026. Kirjeldatud spetsifikatsioonid on soovituslikud tööstusharu ja tootja vahemikud; enne täpsustamist kontrollige kandevõimet, raskuskeskme piiranguid ja korduvust praeguste tooteandmetega.