
Recorte láser de un panel de puerta de automóvil estampado: un robot, un cabezal de corte y un soporte.
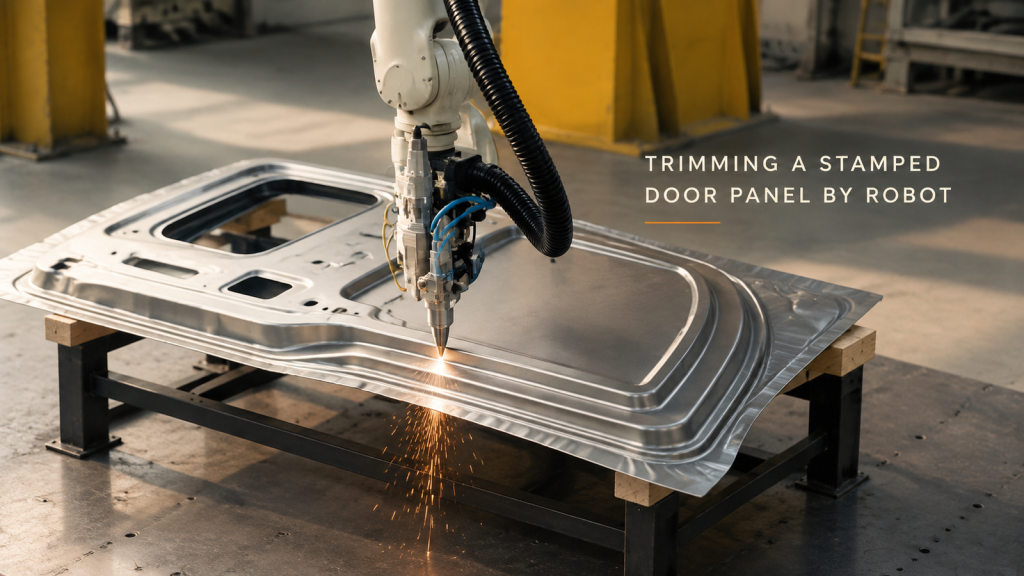
Cómo un robot traza el contorno de un panel de puerta de automóvil estampado con un cabezal de corte láser: el paso, las chispas en el borde y tres decisiones que mantienen la repetibilidad de la celda.
Manipulación de módulos de batería: Un robot entre una cinta transportadora y una estación
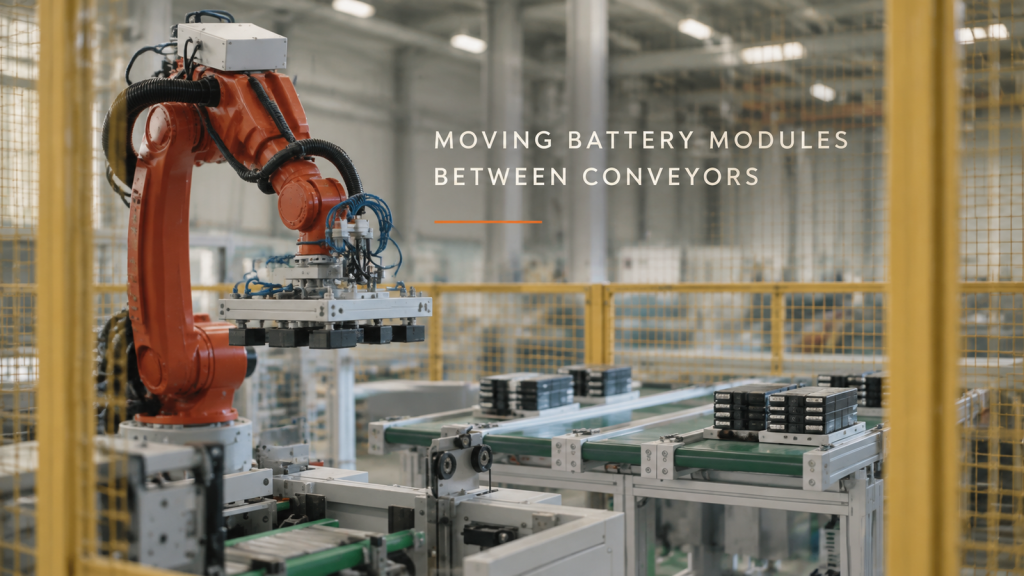
Cómo un robot de seis ejes, ubicado dentro de una valla de seguridad, mueve módulos de batería agrupados entre una línea transportadora y una estación: el bucle, la herramienta en el extremo del brazo y cómo la línea comparte el ciclo.
Pintura de piezas de freno de motocicleta: Un robot en la línea de montaje
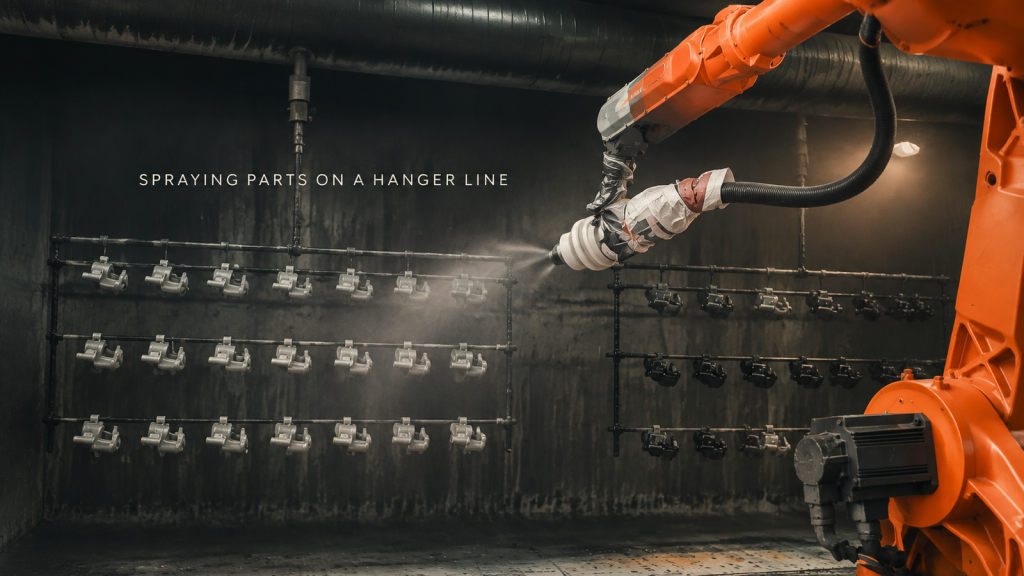
Cómo una cabina de pintura pinta filas de piezas de freno de motocicleta en una línea de soporte con un robot de seis ejes: el ciclo, cómo cuelgan las piezas, cómo barre la pistola y dónde termina el exceso de pulverización.
Soldadura de grandes estructuras de acero: Múltiples robots, múltiples estaciones
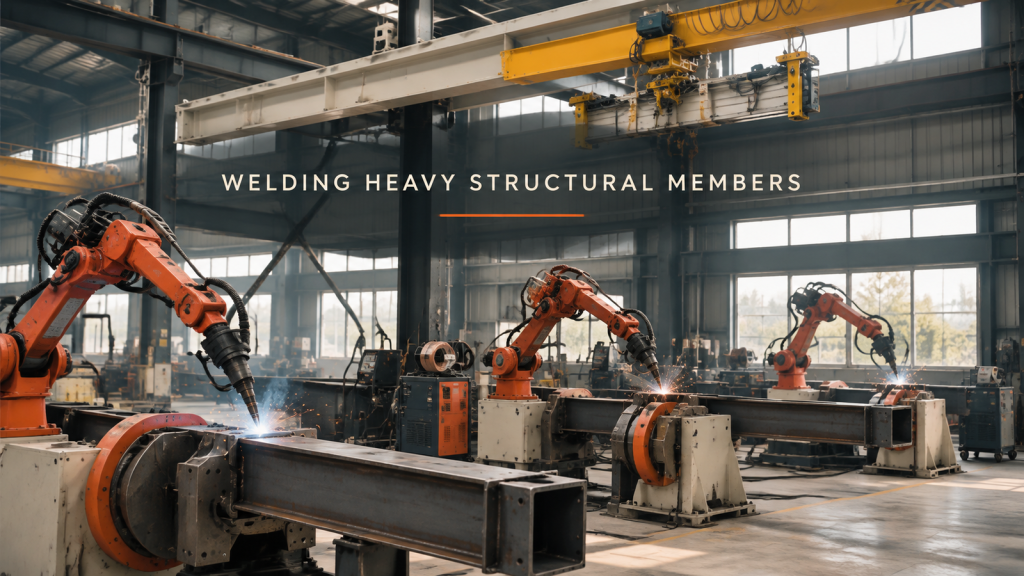
Cómo se sueldan en un taller grandes perfiles de acero de sección rectangular y angular con varios robots de seis ejes montados en posicionadores: el ciclo de soldadura, la sujeción y el giro de la pieza, el alcance de la antorcha y cómo las estaciones dividen el trabajo.
Línea de montaje de electrodomésticos: Un palé, una estación a la vez.
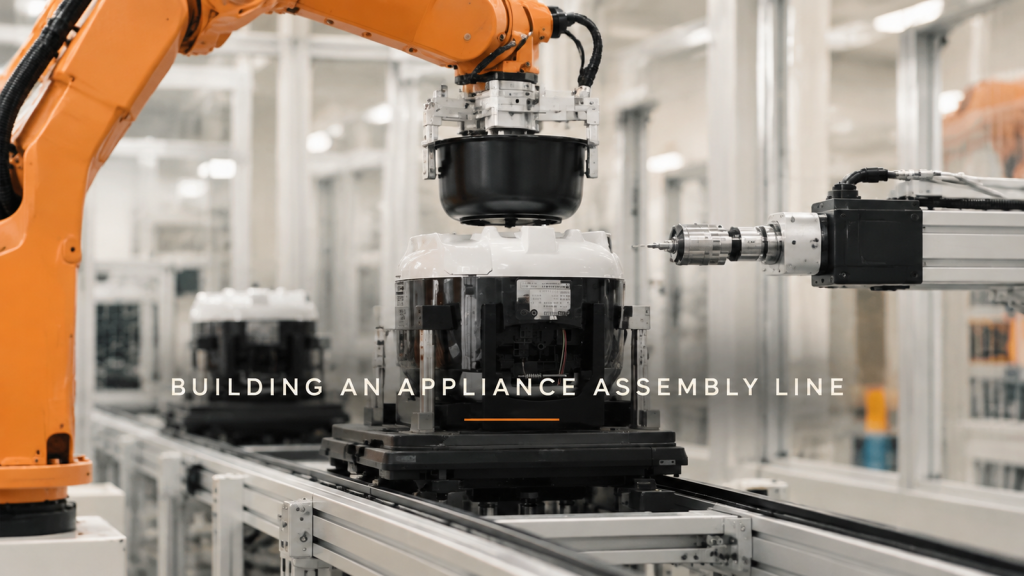
Cómo una línea de montaje robótica construye un pequeño electrodoméstico: palets, recogida y colocación, prensado, atornillado, volteo y embalaje final; además de tres decisiones de diseño sobre la ubicación de los palets, dónde debe integrarse la visión y el equilibrio del ciclo.
El robot Delta recoge una cinta transportadora en movimiento: entrada suelta, salida en línea.
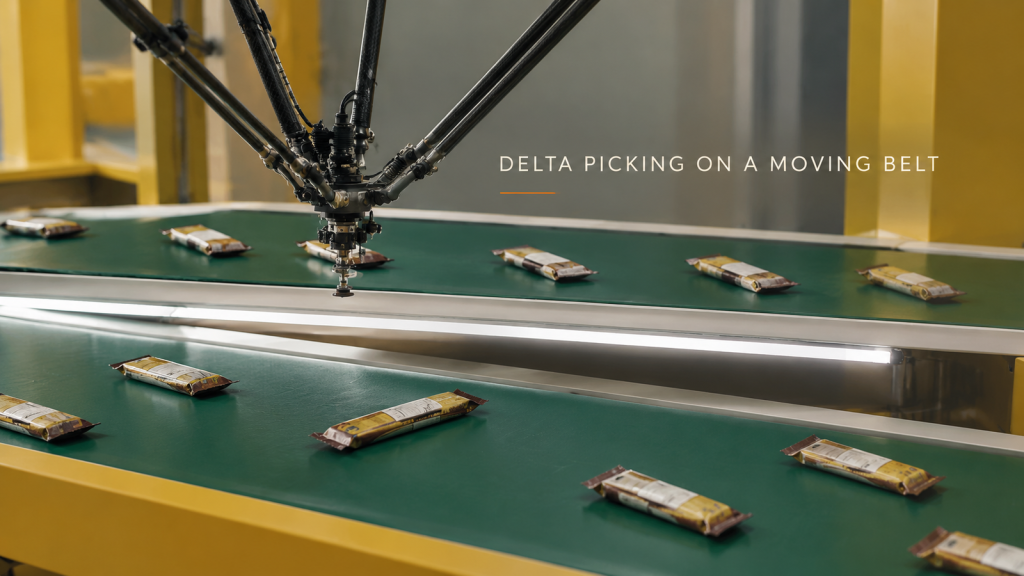
Cómo un robot delta recoge los paquetes de aperitivos envueltos de una cinta transportadora en movimiento y los deposita uniformemente para la siguiente máquina: el ciclo, tres decisiones de diseño sobre las herramientas, el espaciado y la ubicación de llegada, y qué enviar para estimar el tiempo de ciclo.
Antes de la imagen: Control de la luz ambiental en las celdas de inspección
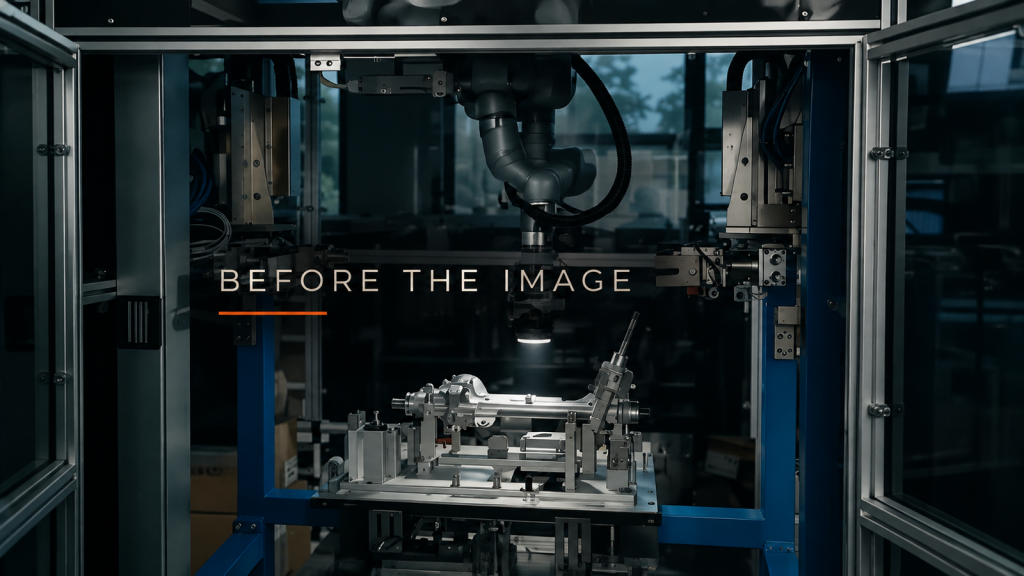
Inspeccione las ventanas, las lámparas de techo y las luces cercanas, luego decida el cerramiento y la protección antes de ajustar las imágenes con una luz de inspección transportada por un robot.
Una celda, varios troqueles: Planifique la transición a la fundición a presión.
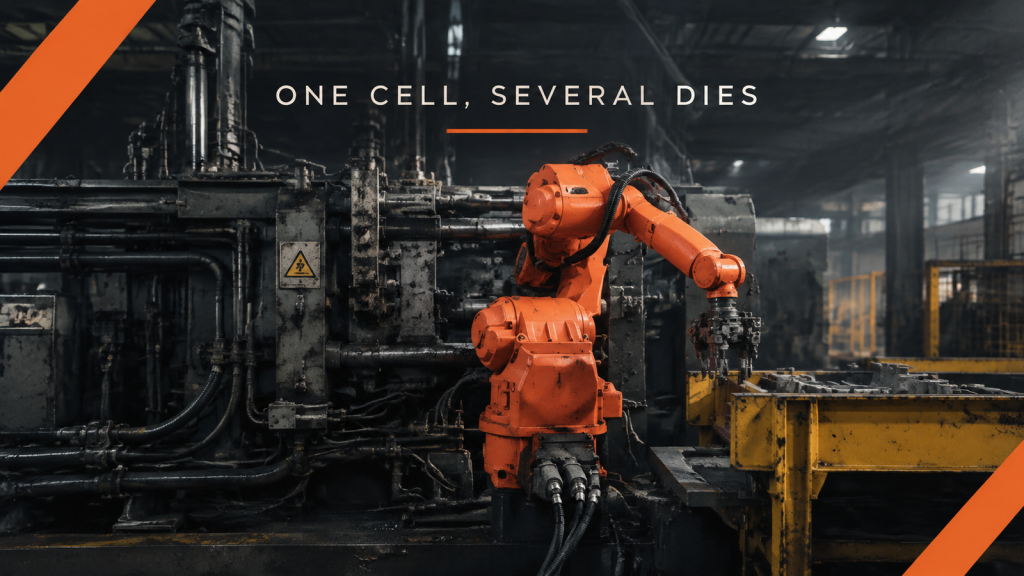
Antes de planificar una celda de fundición a presión con múltiples matrices, enumere las áreas de agarre, el soporte del soporte receptor, la orientación posterior y la interfaz de la herramienta para cada pieza fundida.
Apoyo entre estaciones: Planificar la alimentación con hojas largas
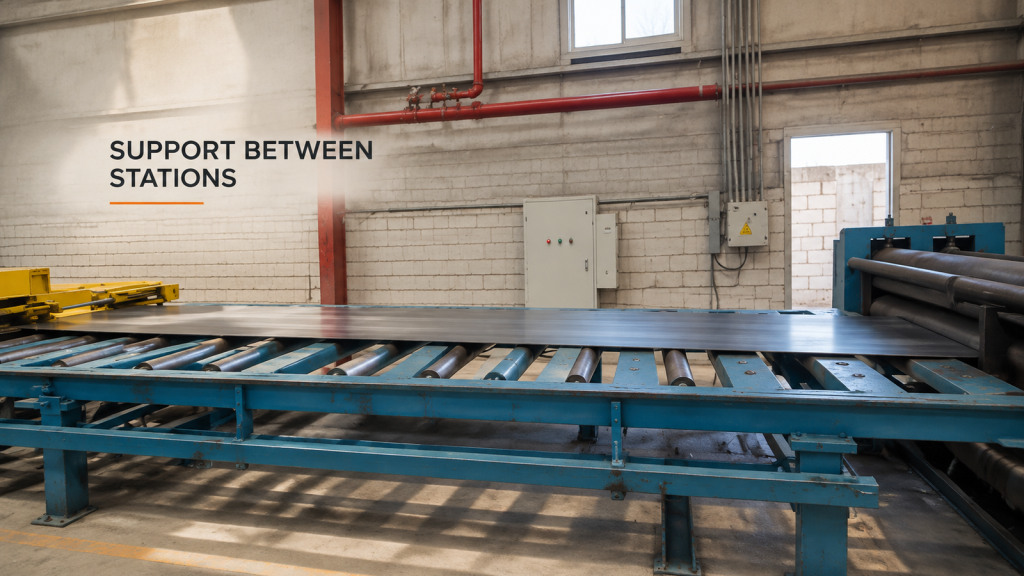
Mapea el borde de ataque, el cuerpo y el soporte de cola mientras una lámina larga intacta se desplaza entre los rodillos y la entrada de la máquina.
A la vuelta de la esquina: Especificar los requisitos de recubrimiento robótico
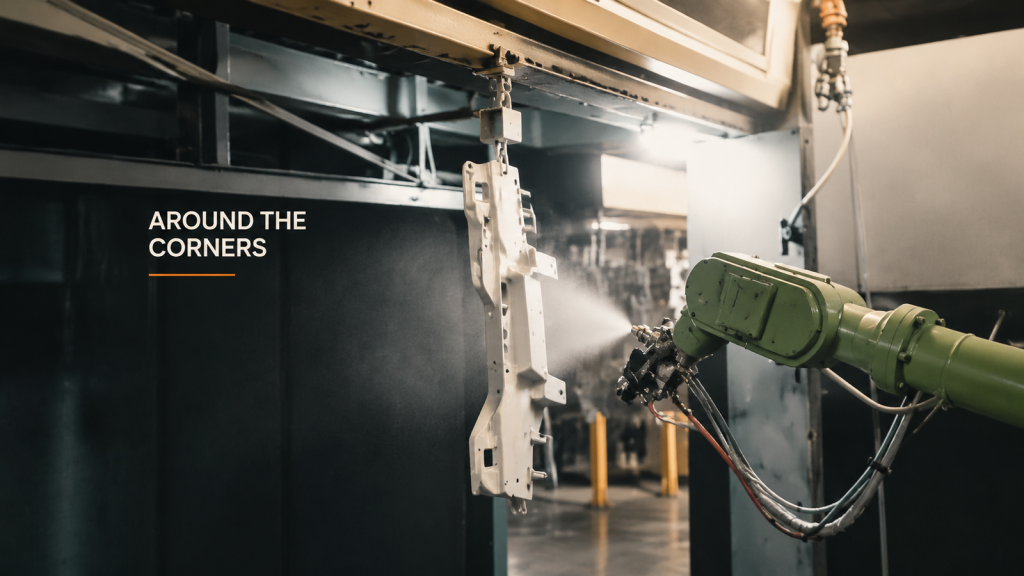
Antes de seleccionar los ajustes de pulverización robótica, defina los requisitos de recubrimiento por región de la pieza de trabajo, incluyendo esquinas, puntos de contacto colgantes y cobertura de inspección.
Cambios en la fijación de mangueras: Un registro de transferencia de configuración

Documentar los cambios en los puntos de fijación de las mangueras, las posiciones comparables de las herramientas, las observaciones no resueltas y la disposición de la transferencia de mantenimiento después de un cambio en la ruta de servicio.
Manipulación de piezas pequeñas: Referencias de recogida y colocación
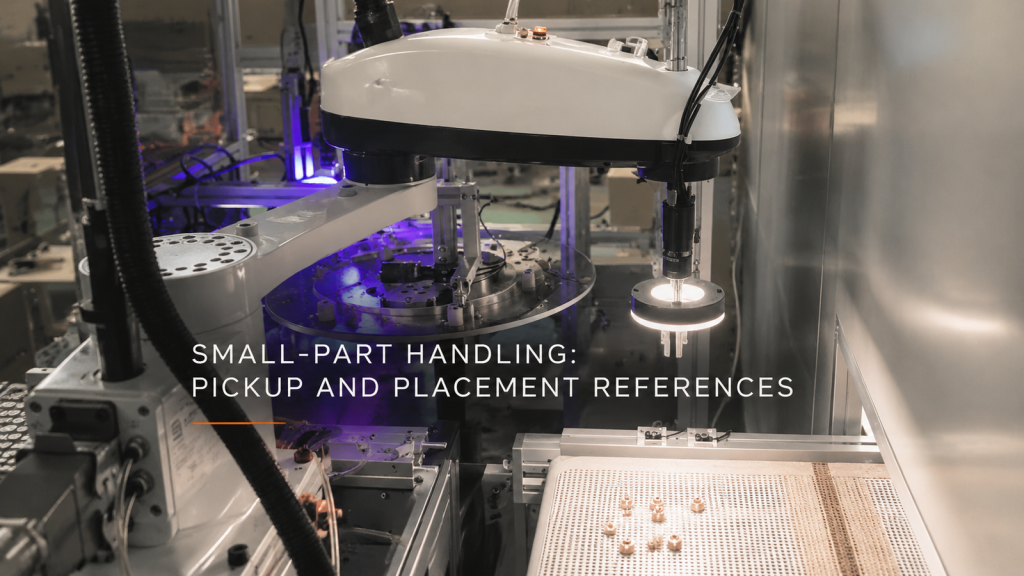
Al revisar la manipulación de piezas pequeñas, la iluminación y las relaciones de coordenadas físicas, compare las características visuales entrantes con las referencias de los dispositivos receptores.