Sistemas de movimiento lineal fabricados a medida

Sistema de transporte robótico – Unidades de transferencia robótica (RTU) de 7.º eje

Amplíe el alcance de su robot a través de máquinas, estaciones o piezas de trabajo largas. EVST diseña rieles para robots terrestres, aéreos y de estructura, adaptados a su robot, desplazamiento, carga, ciclo de trabajo, entorno y condiciones del sitio.

Diseñado a medida para cada proyecto. Diseños de suelo, cielo y estructuras Configuraciones de vía terrestre con capacidad de carga nominal de hasta 6,000 kg.

Lo que es

Añade un eje lineal coordinado a tu robot.

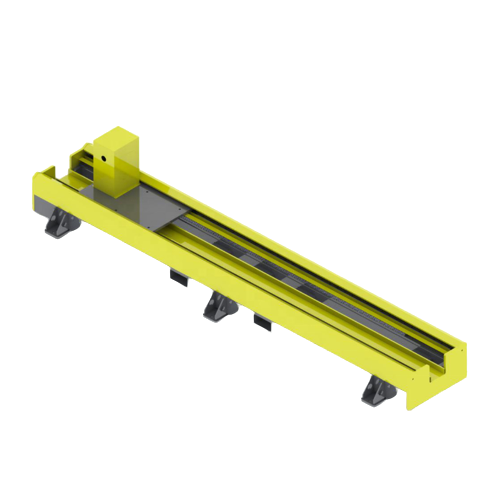
Un riel robótico es un eje lineal motorizado que transporta un robot industrial entre diferentes posiciones de trabajo. También conocido como unidad de transferencia robótica de séptimo eje, amplía el área de trabajo del robot, permitiendo que un solo robot pueda operar en piezas largas, varias máquinas o estaciones de proceso separadas. Las versiones montadas en el suelo también se conocen como rieles de suelo.

Familia de productos

Elija la disposición que mejor se adapte a la célula de trabajo.

La estructura de la vía se selecciona en función del espacio disponible, el acceso a la pieza de trabajo, la orientación del robot y la trayectoria del proceso. Los sistemas de suelo, techo y estructura se diseñan teniendo en cuenta el robot, la masa instalada y las condiciones del proyecto.

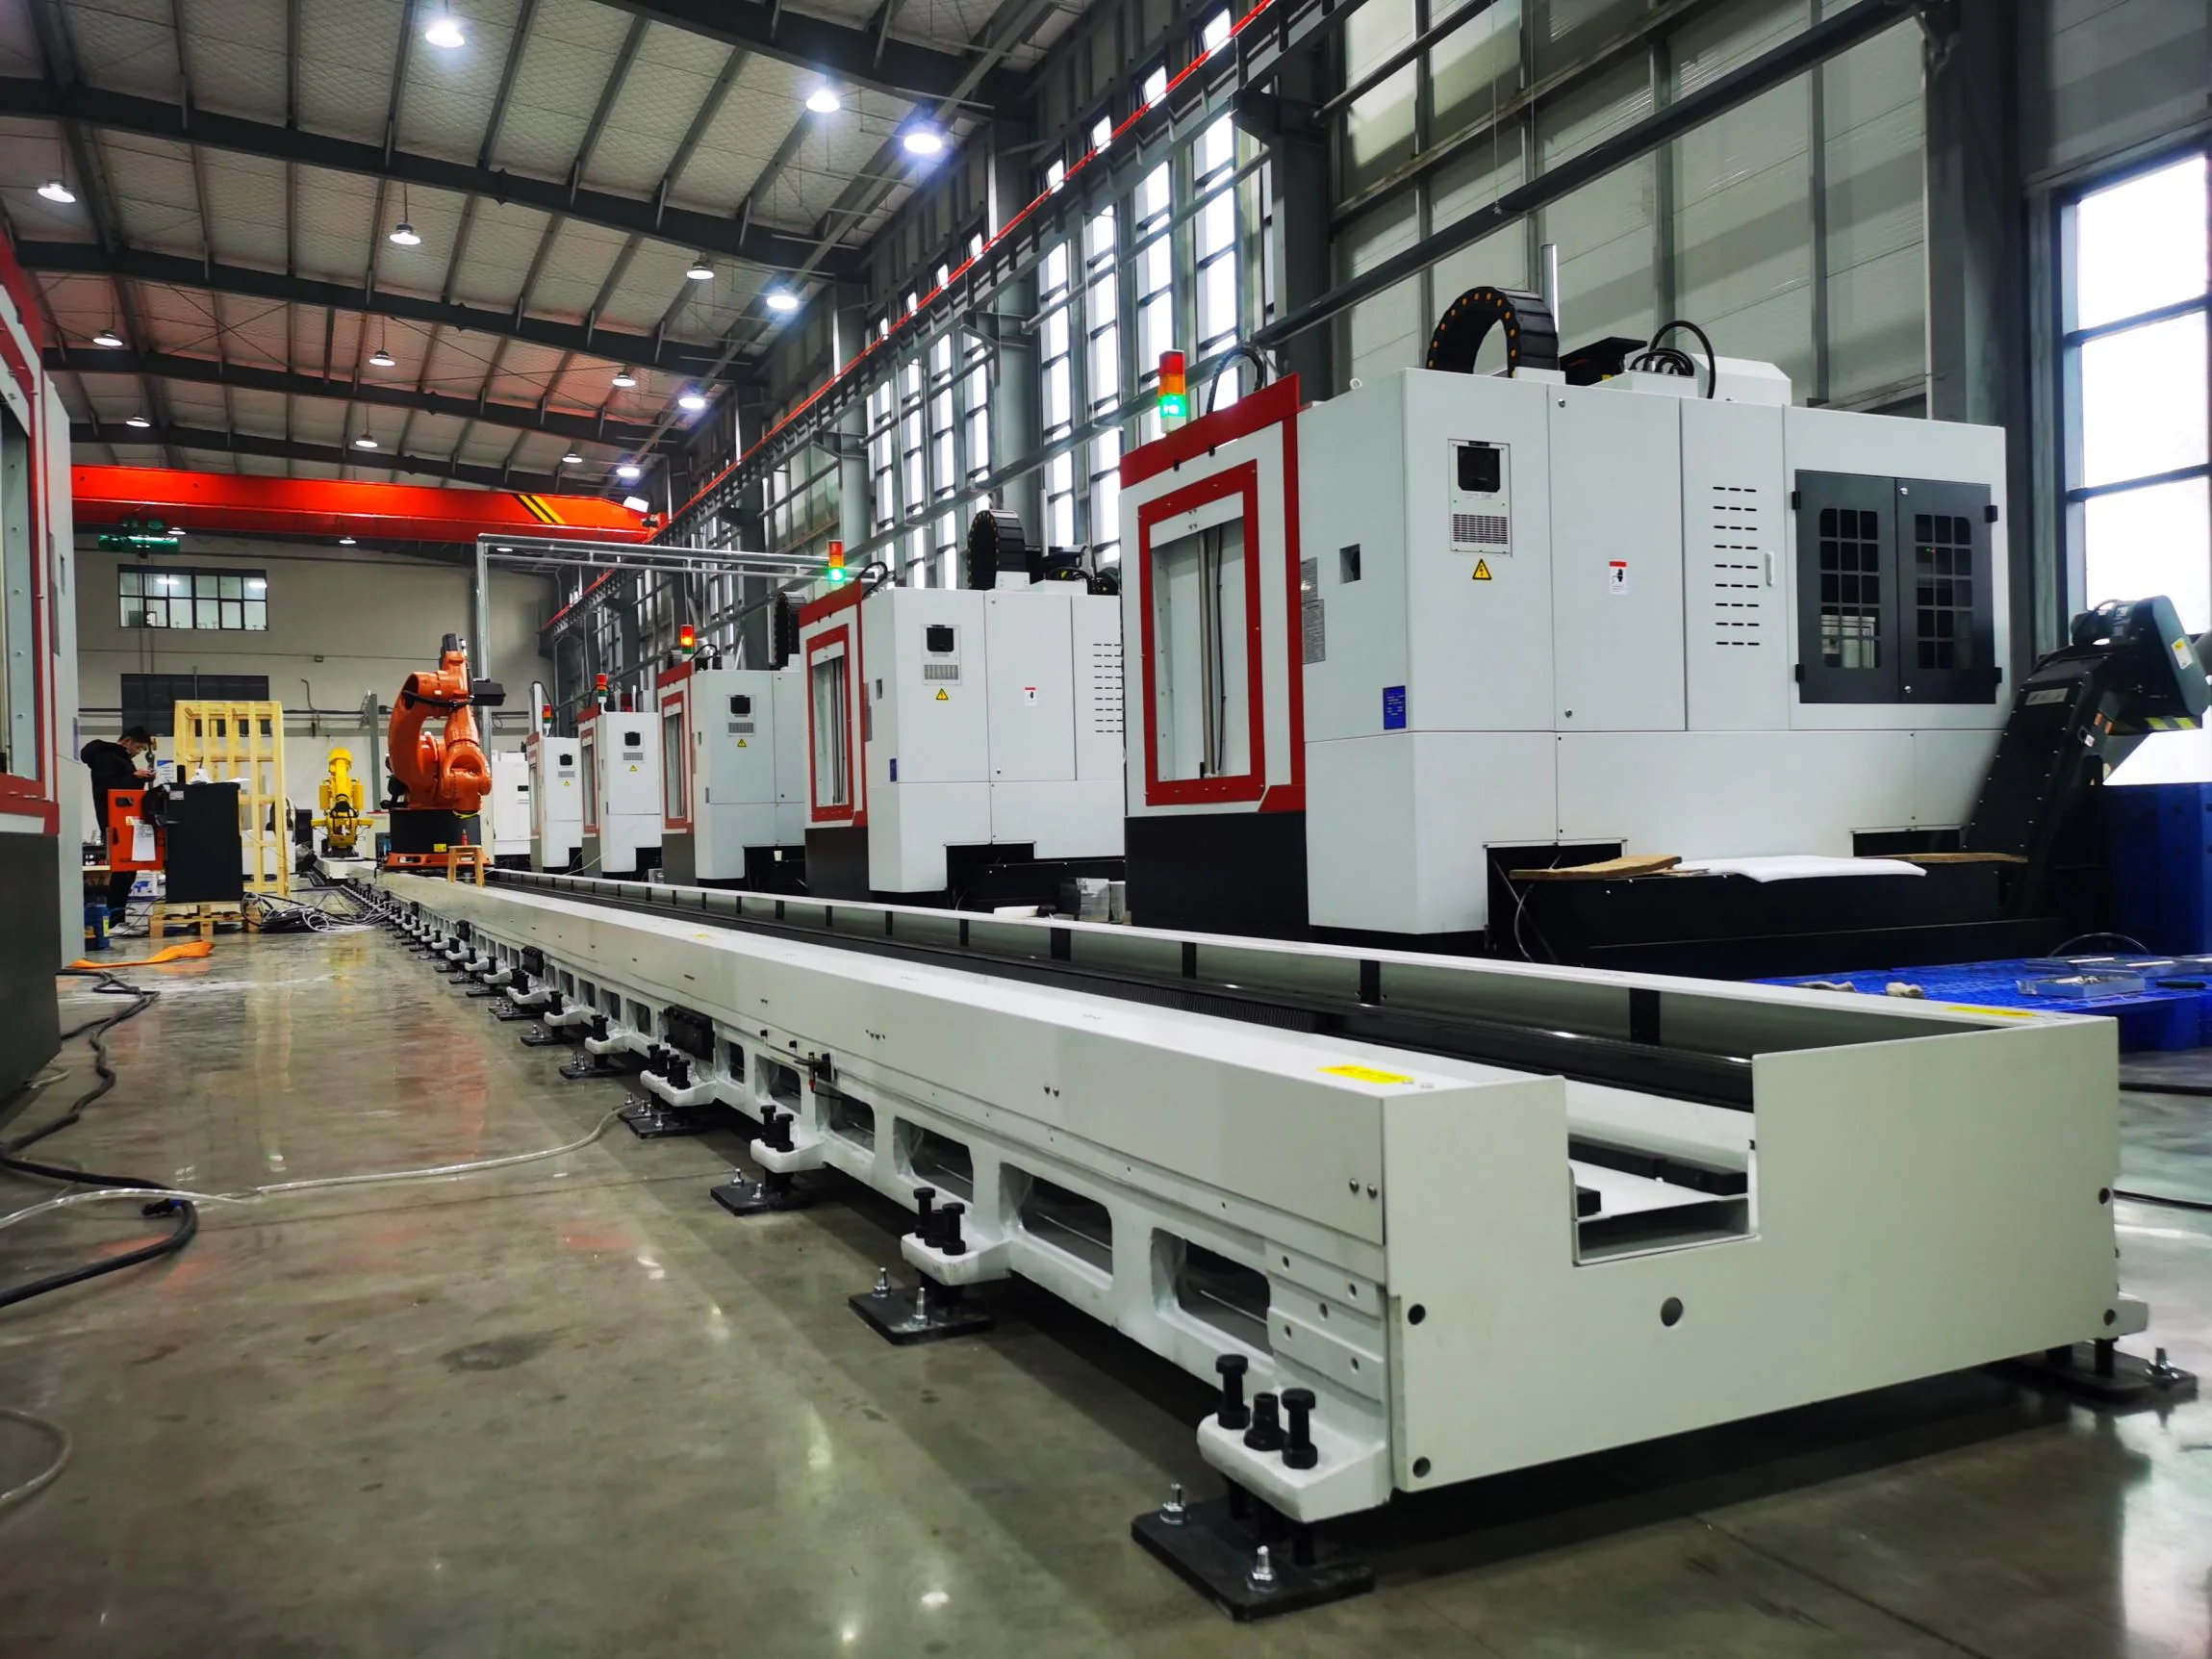
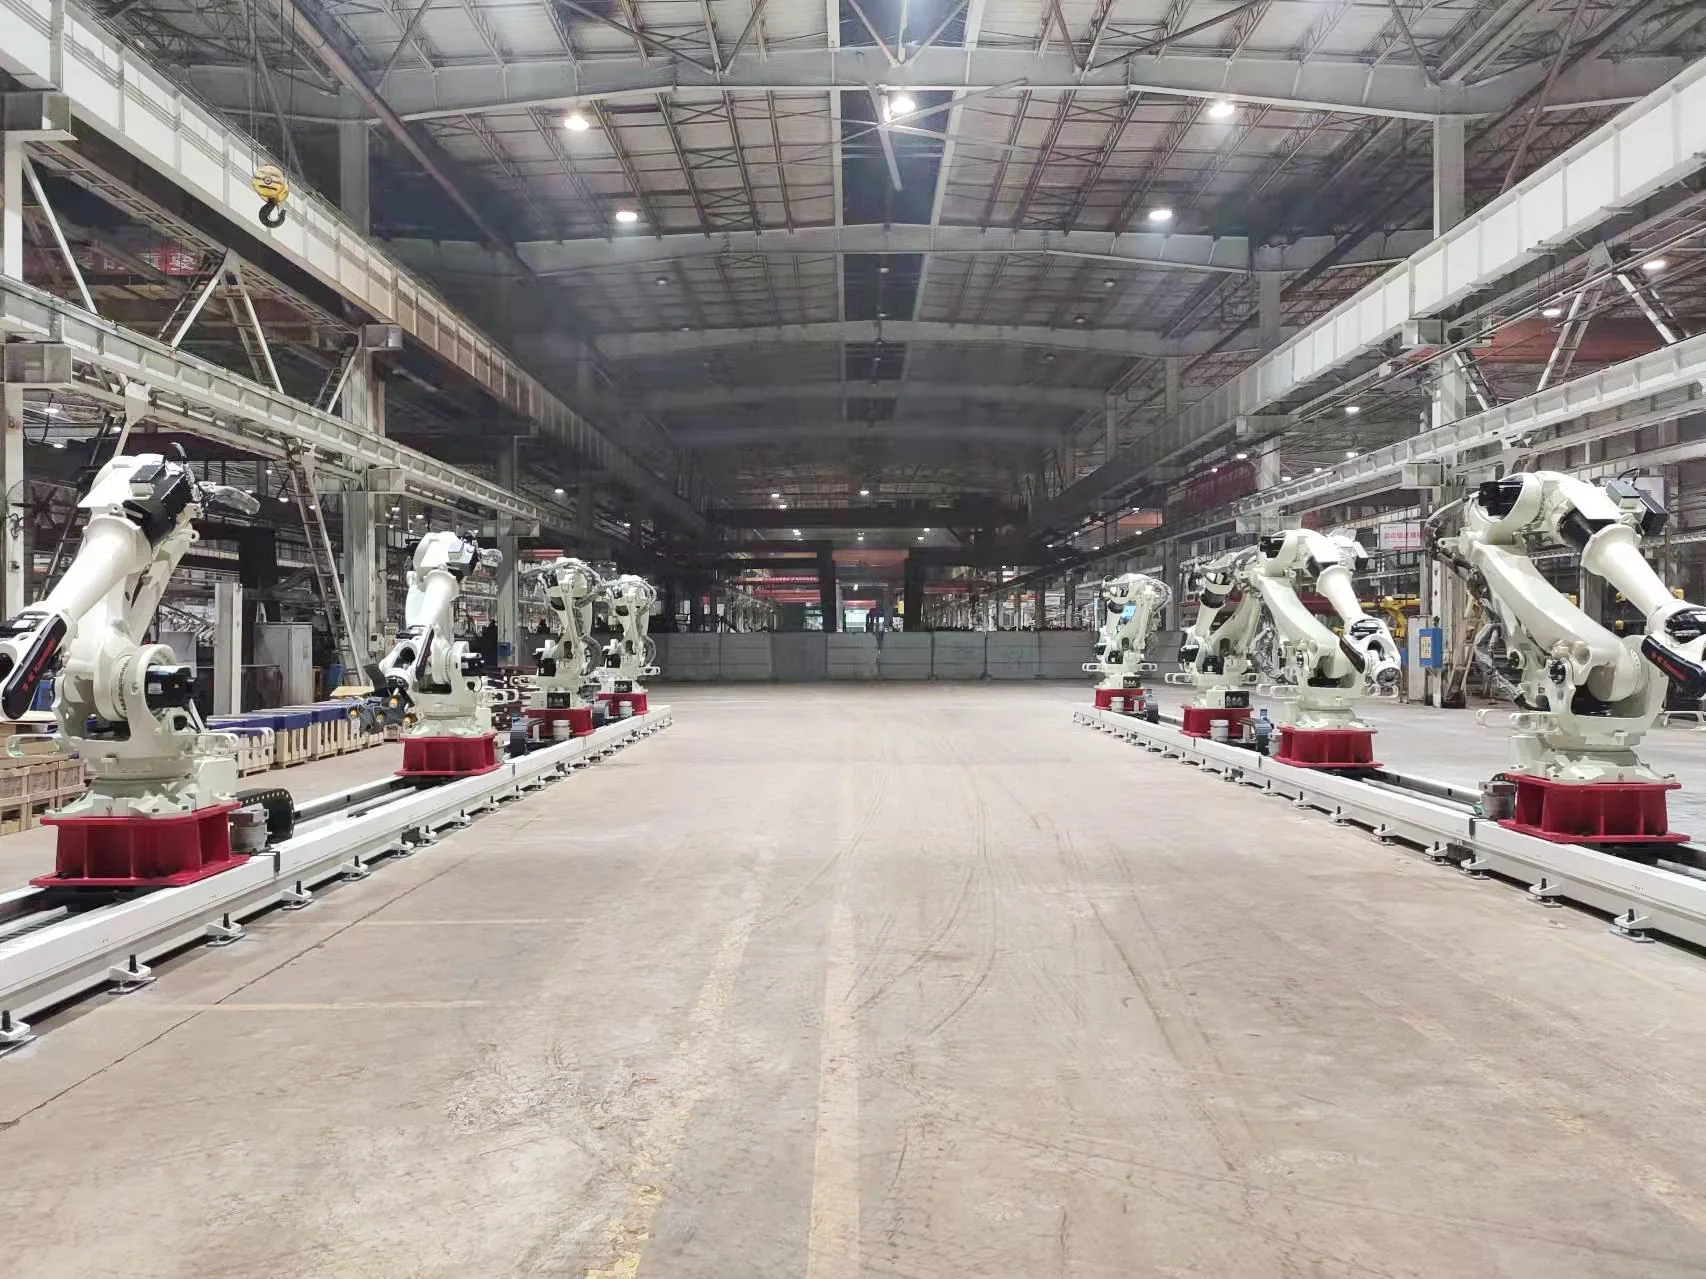
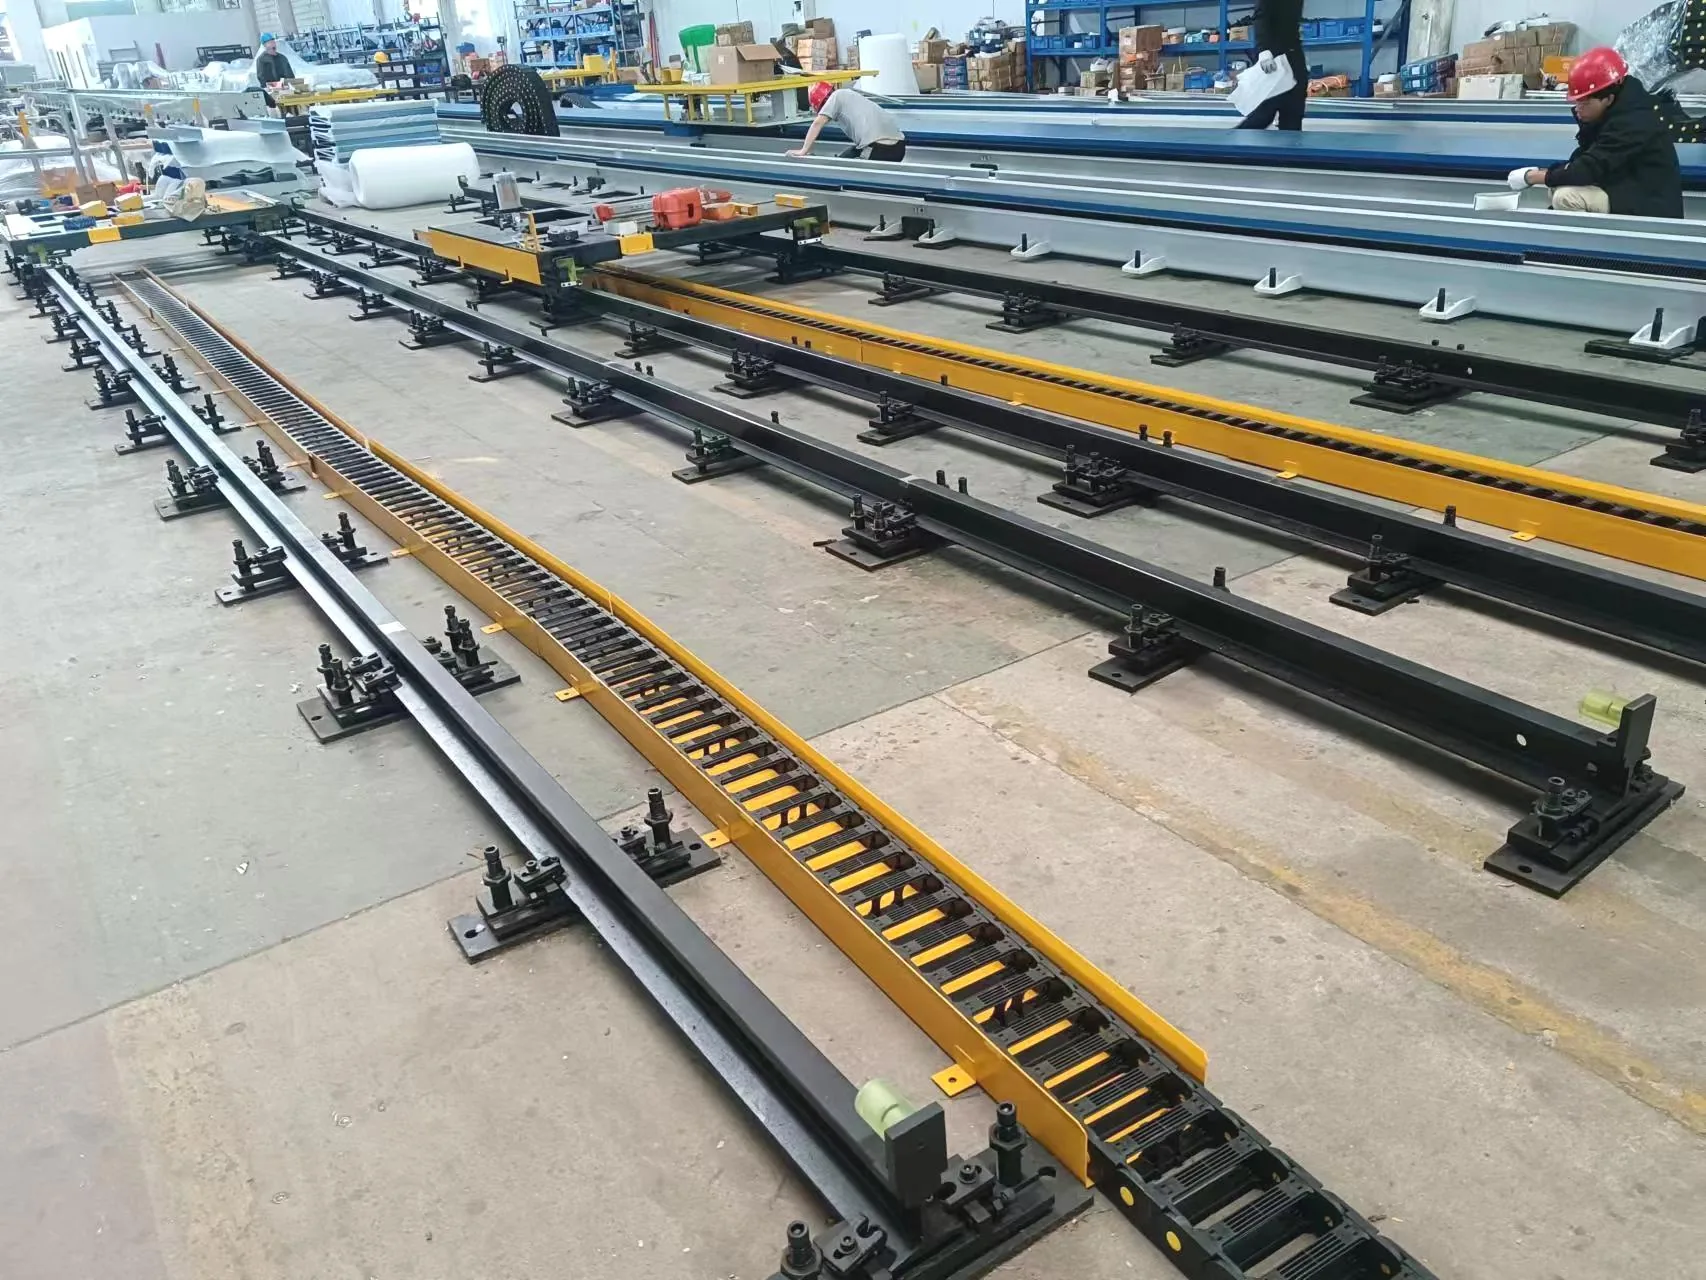
Ensamblaje de orugas para robots montadas en el suelo en el taller.

carril de tierra

Carril terrestre (vía montada en el suelo)

Diseño práctico para el desplazamiento de un robot junto a máquinas, fijaciones o piezas de trabajo largas. Se especifican la construcción de la base, el recorrido y la protección para este proyecto.

Elígelo cuando: El acceso a nivel de la planta y un camino directo junto a las máquinas son prioridades.
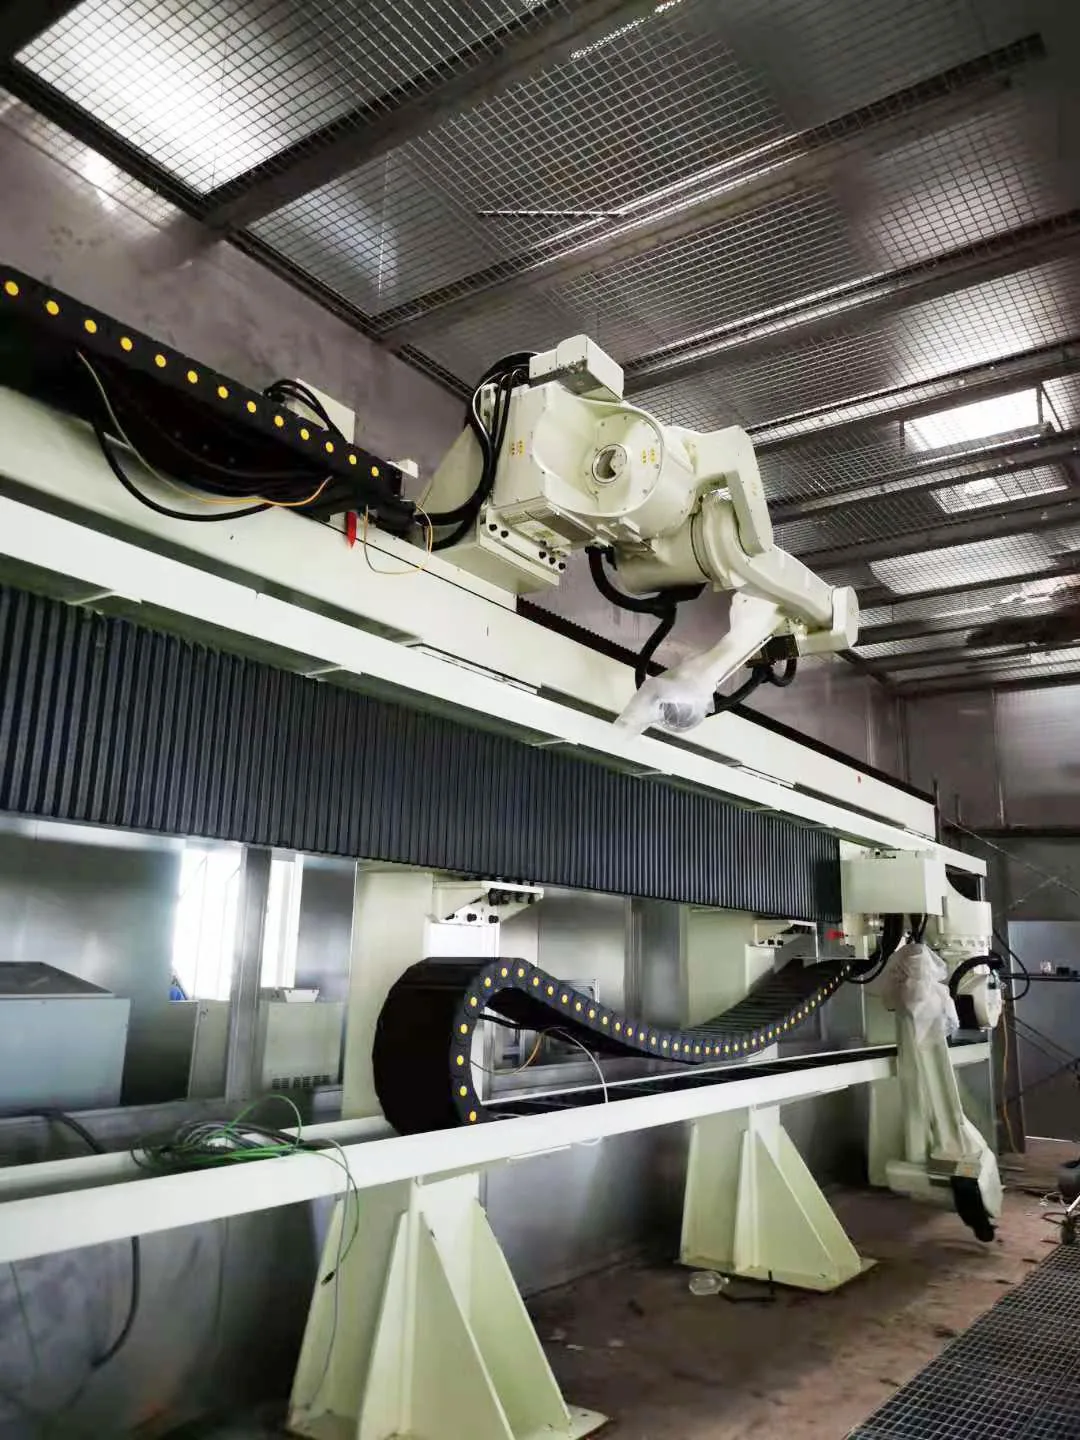
Vía elevada para robots que transporta un robot por encima de un área de trabajo.

carril del cielo

Sky Rail (vía elevada)

Mueve el robot por encima del área de trabajo para preservar el acceso al suelo o para abordar un proceso desde una posición elevada. La estructura y las interfaces están diseñadas específicamente para la celda.

Elígelo cuando: Liberar espacio en el suelo o abordar el proceso desde arriba son cuestiones importantes.

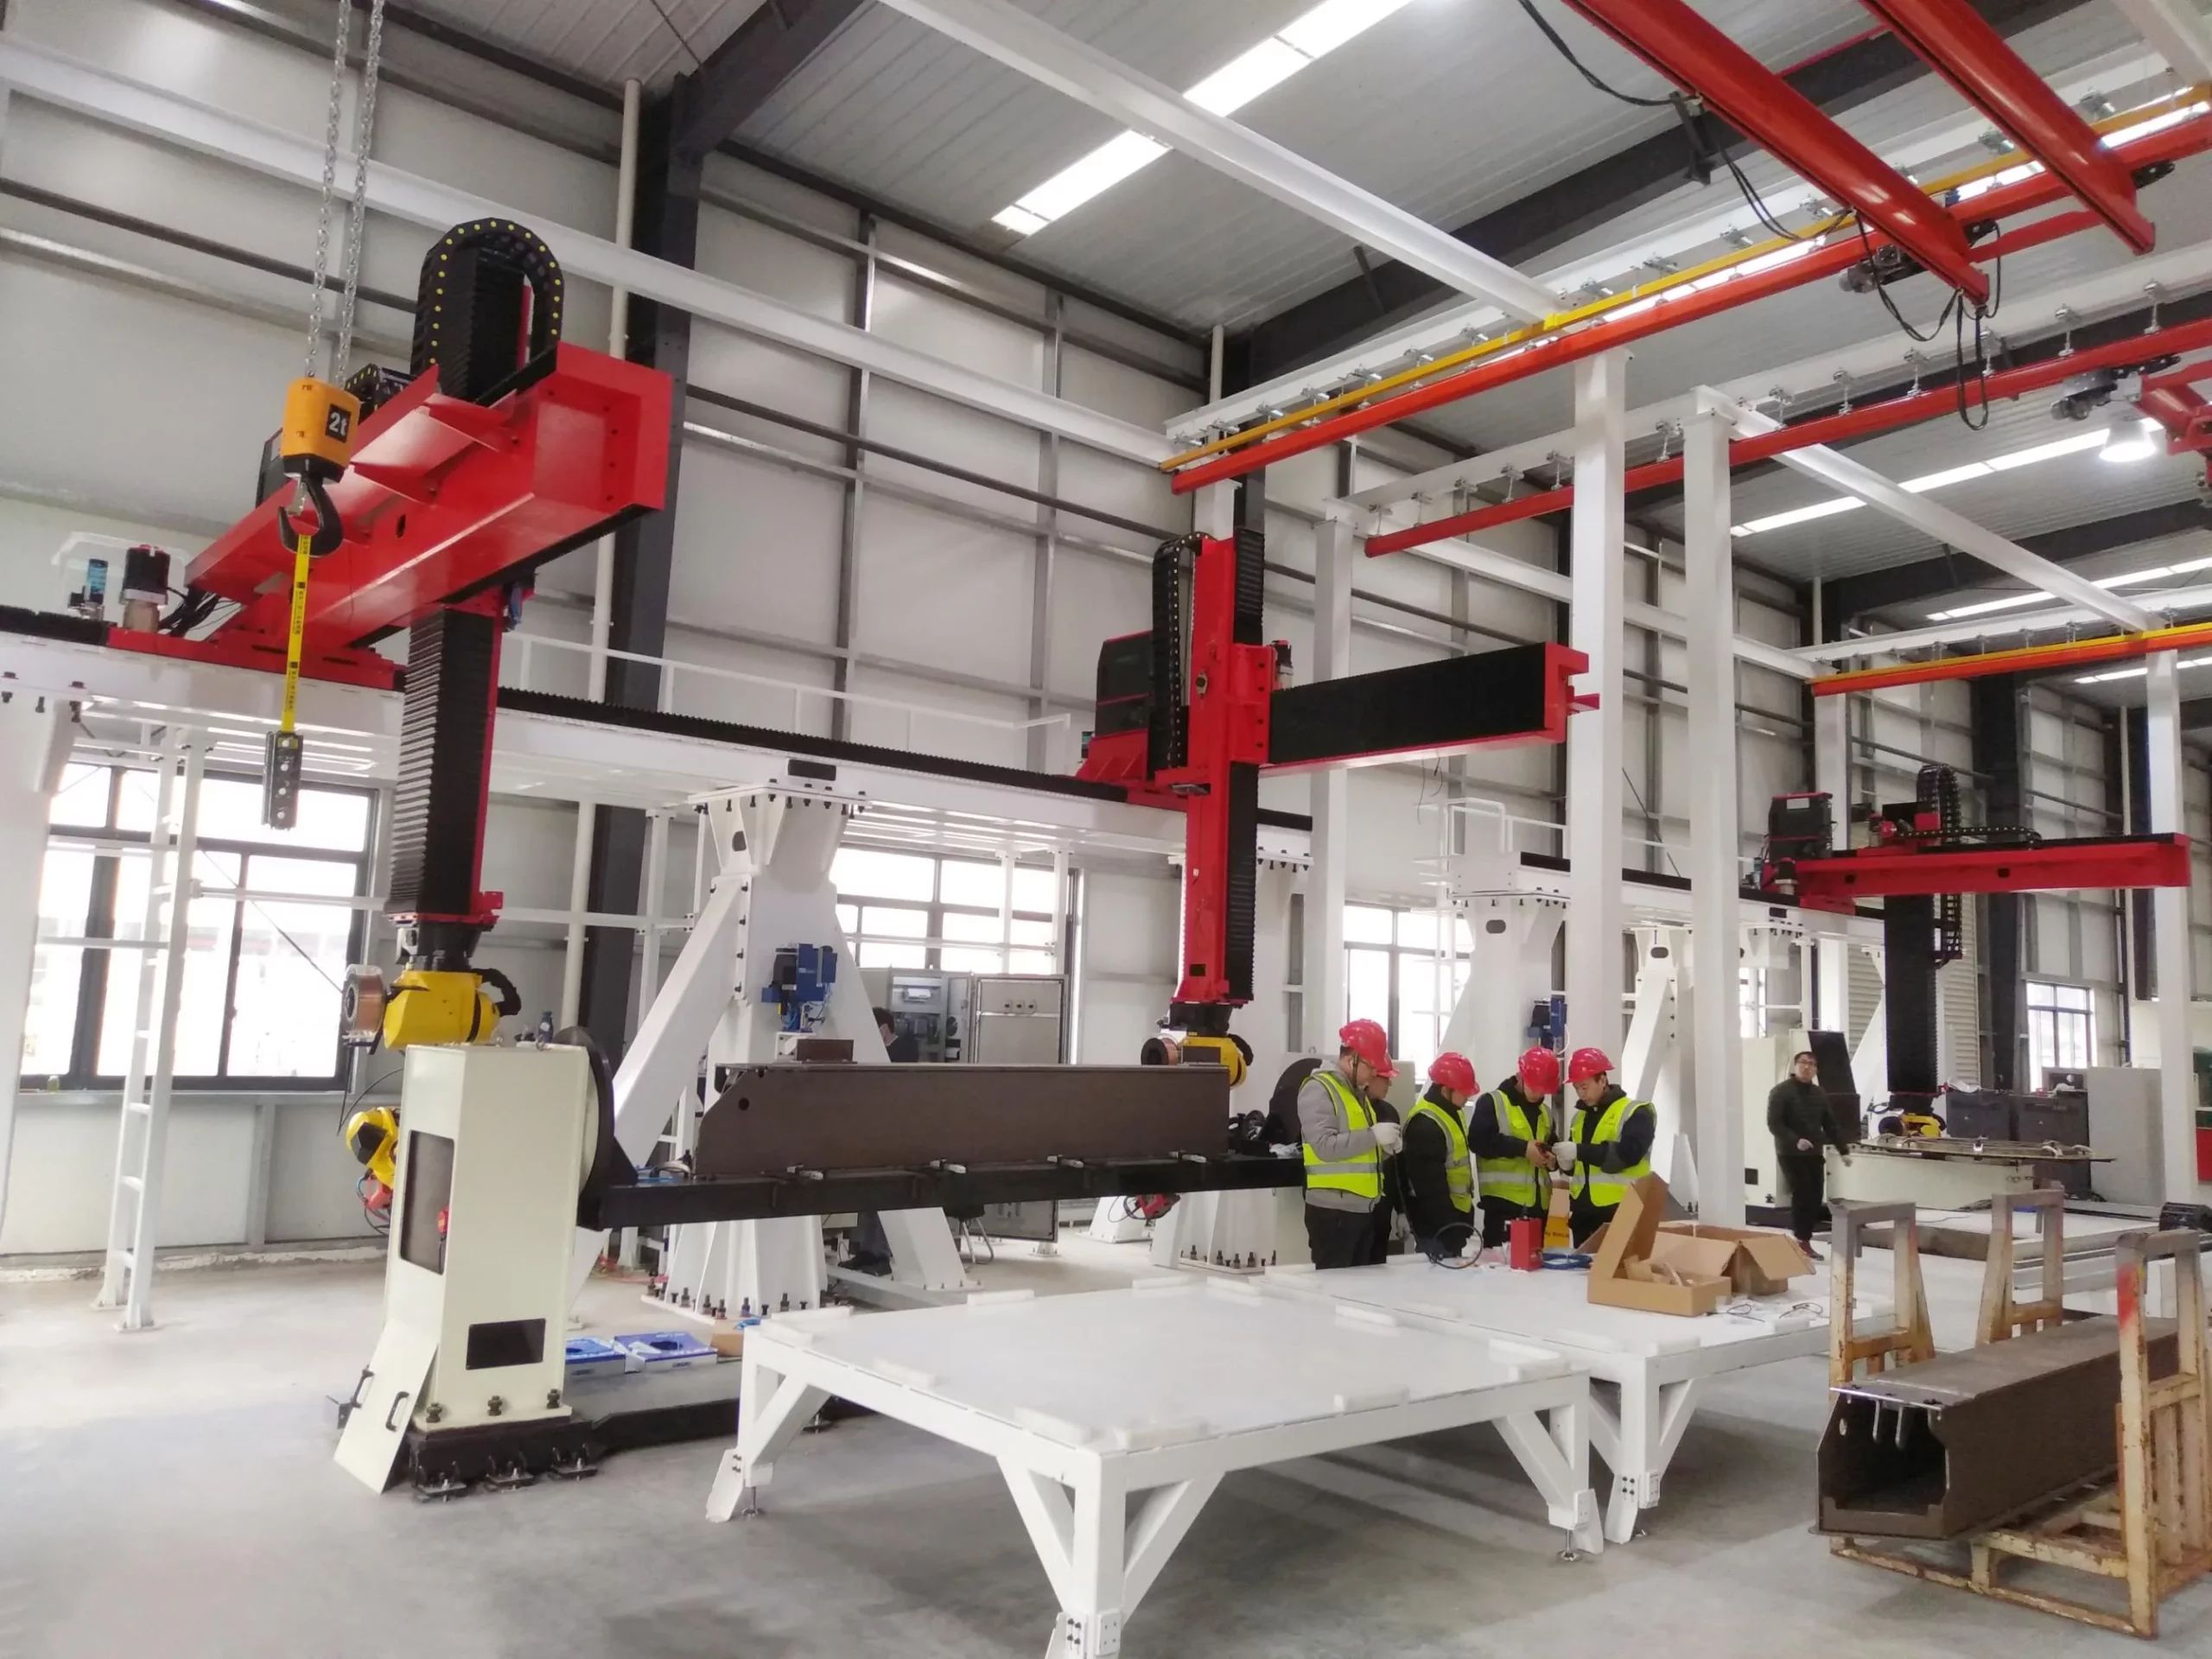
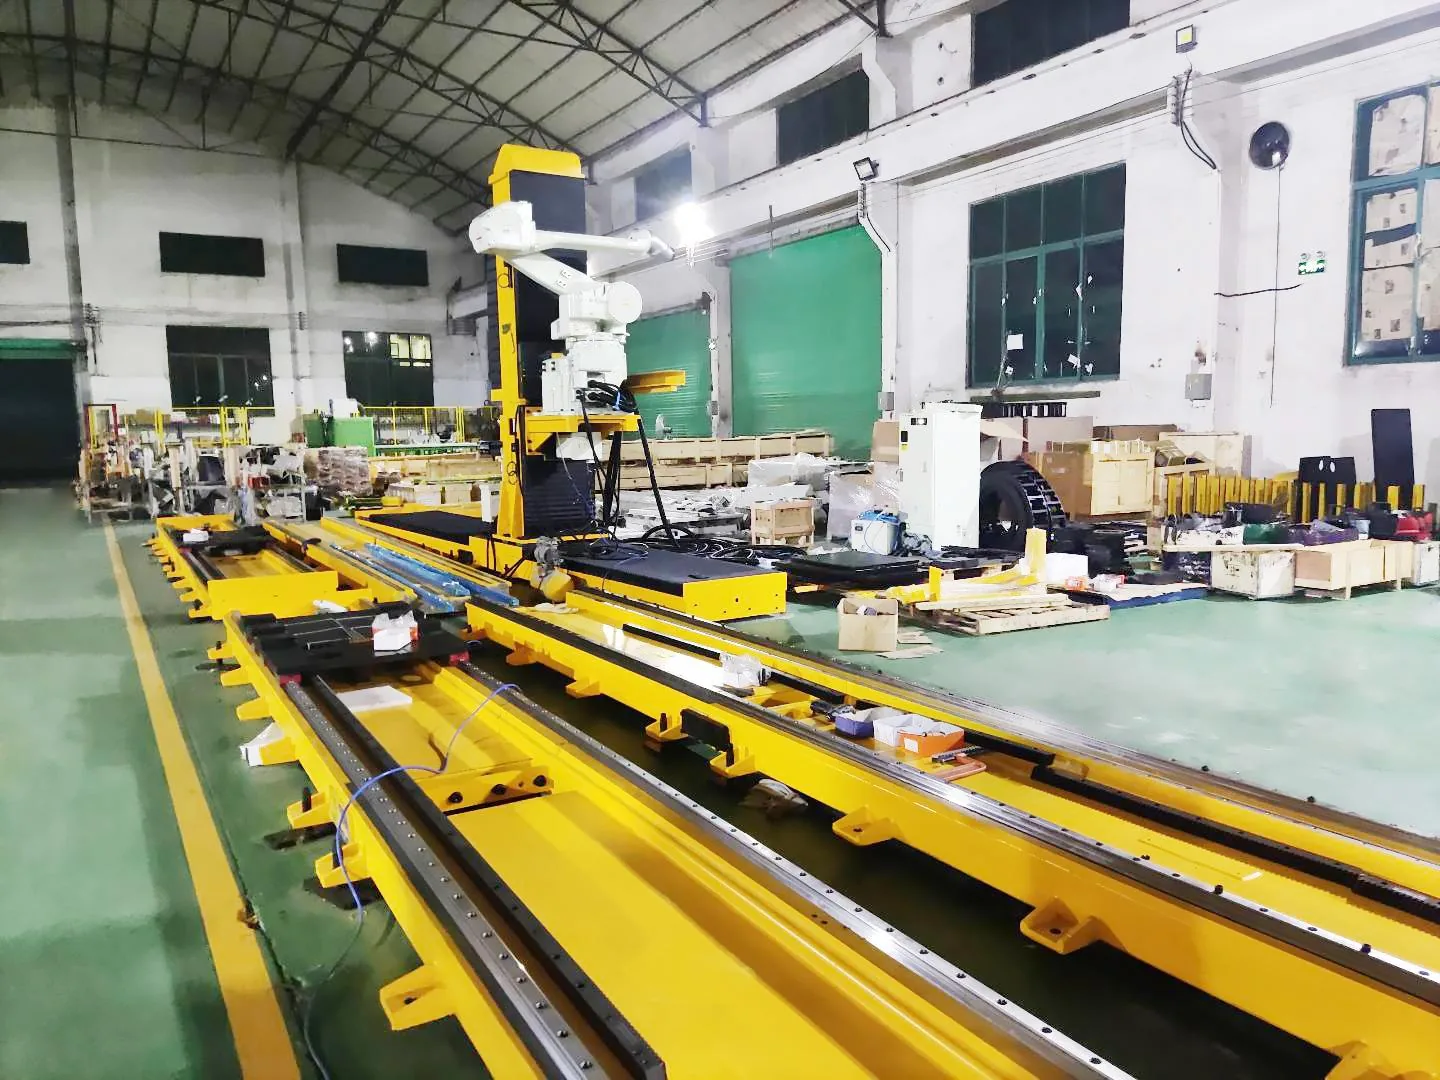
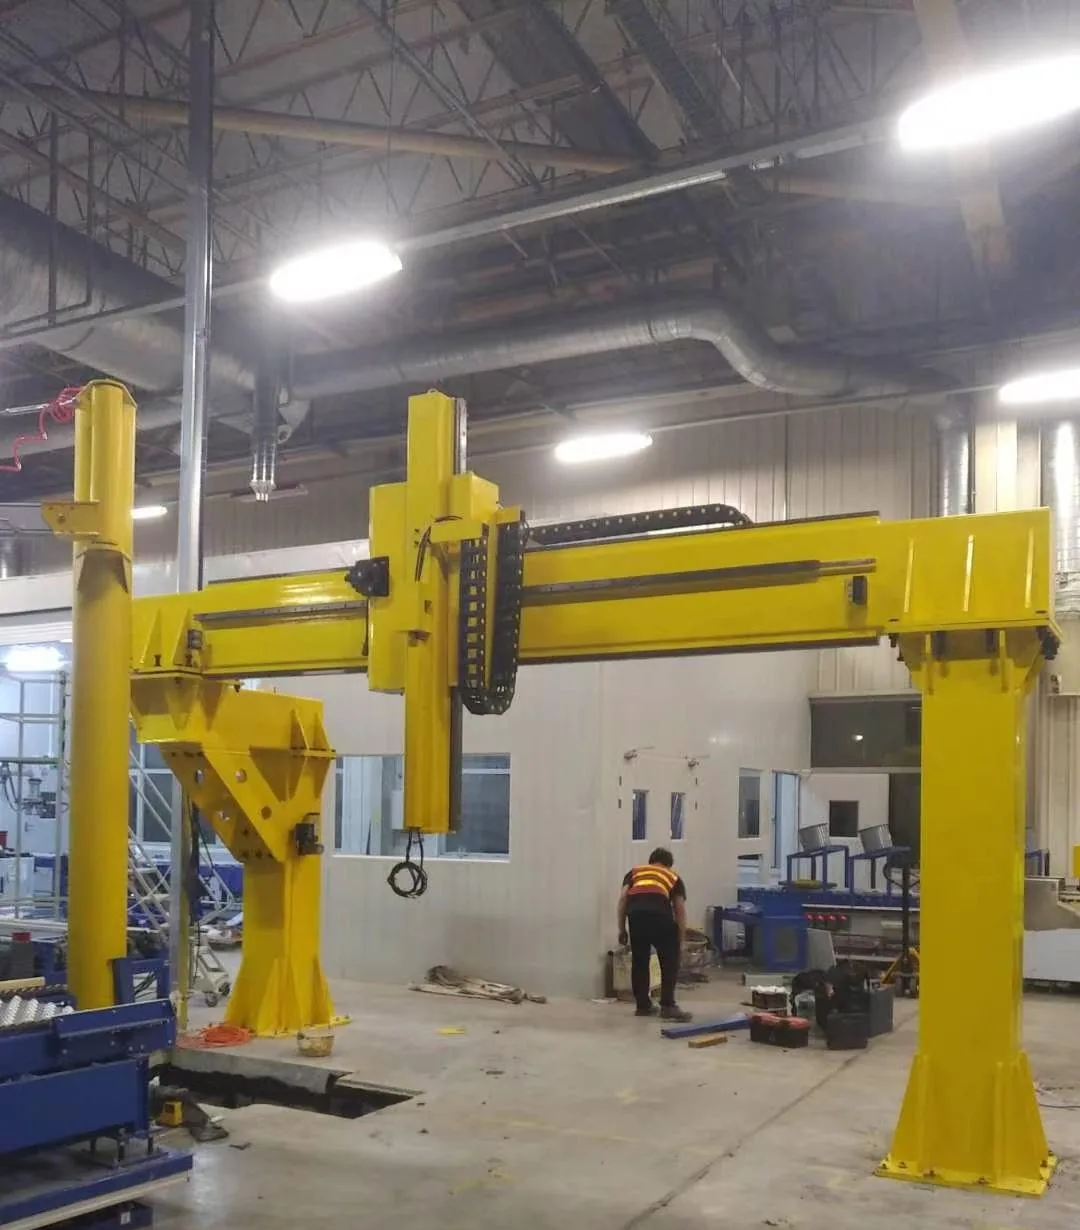
Estructura de rieles para robots tipo celosía instalada en un taller.

Carril de celosía

Sistemas de cerchas y pórticos

Estructura tipo pórtico para áreas de trabajo más amplias y configuraciones de movimiento específicas para cada aplicación. La luz, los ejes, las interfaces y los detalles estructurales se diseñan para cada proyecto.

Elígelo cuando: Un solo eje terrestre no puede cubrir el tramo requerido ni el movimiento coordinado en más de un eje lineal.

Proceso de selección

Siete entradas para una configuración funcional.

Para realizar una consulta útil, no es necesario contar con una especificación completa. Comience con los requisitos operativos y la información disponible del sitio; a partir de ahí, se puede dimensionar la vía según la masa instalada.

Aplicación y pieza de trabajo

Describa el proceso, el tamaño de las piezas, las estaciones y cómo debe abordar el robot el trabajo.

Robot y masa instalada

Indique la marca y el modelo del robot, la masa del cuerpo del robot, los soportes o fijaciones montados en el carro y la carga útil de la muñeca.

Viajar y llegar

Indique el recorrido efectivo requerido o comparta un diseño de celda para que se puedan considerar los espacios libres en los extremos y la longitud de la base del robot.

Requisito de movimiento

Comparta con el controlador del robot la velocidad objetivo, la repetibilidad, el ciclo de trabajo, las paradas y cualquier coordinación necesaria.

Orientación de montaje

En función de la geometría del acceso y del proceso, elija un concepto inicial de suelo, elevado, invertido o de celosía.

Medio ambiente y protección

Identificar el polvo, las salpicaduras, los líquidos, la temperatura y las condiciones de limpieza que afectan a la elección de la carcasa y los materiales.

Sitio e interfaces

Proporcione información sobre las condiciones de los cimientos, los servicios públicos, el espacio disponible, las interfaces de seguridad y las limitaciones de entrega.

Estructura y protección

La construcción se adapta a la carga y al entorno.

EVST puede configurar estructuras soldadas o fundidas y adaptar la protección externa a la célula de trabajo. La elección final depende de la masa móvil, la envergadura, las condiciones del proceso y las necesidades de mantenimiento.

Cubiertas protectoras totalmente cerradas
Protección de fuelle
Tapa de placa a cuadros
Cubierta de chapa metálica semicerrada
Construcción personalizada de acero inoxidable 304
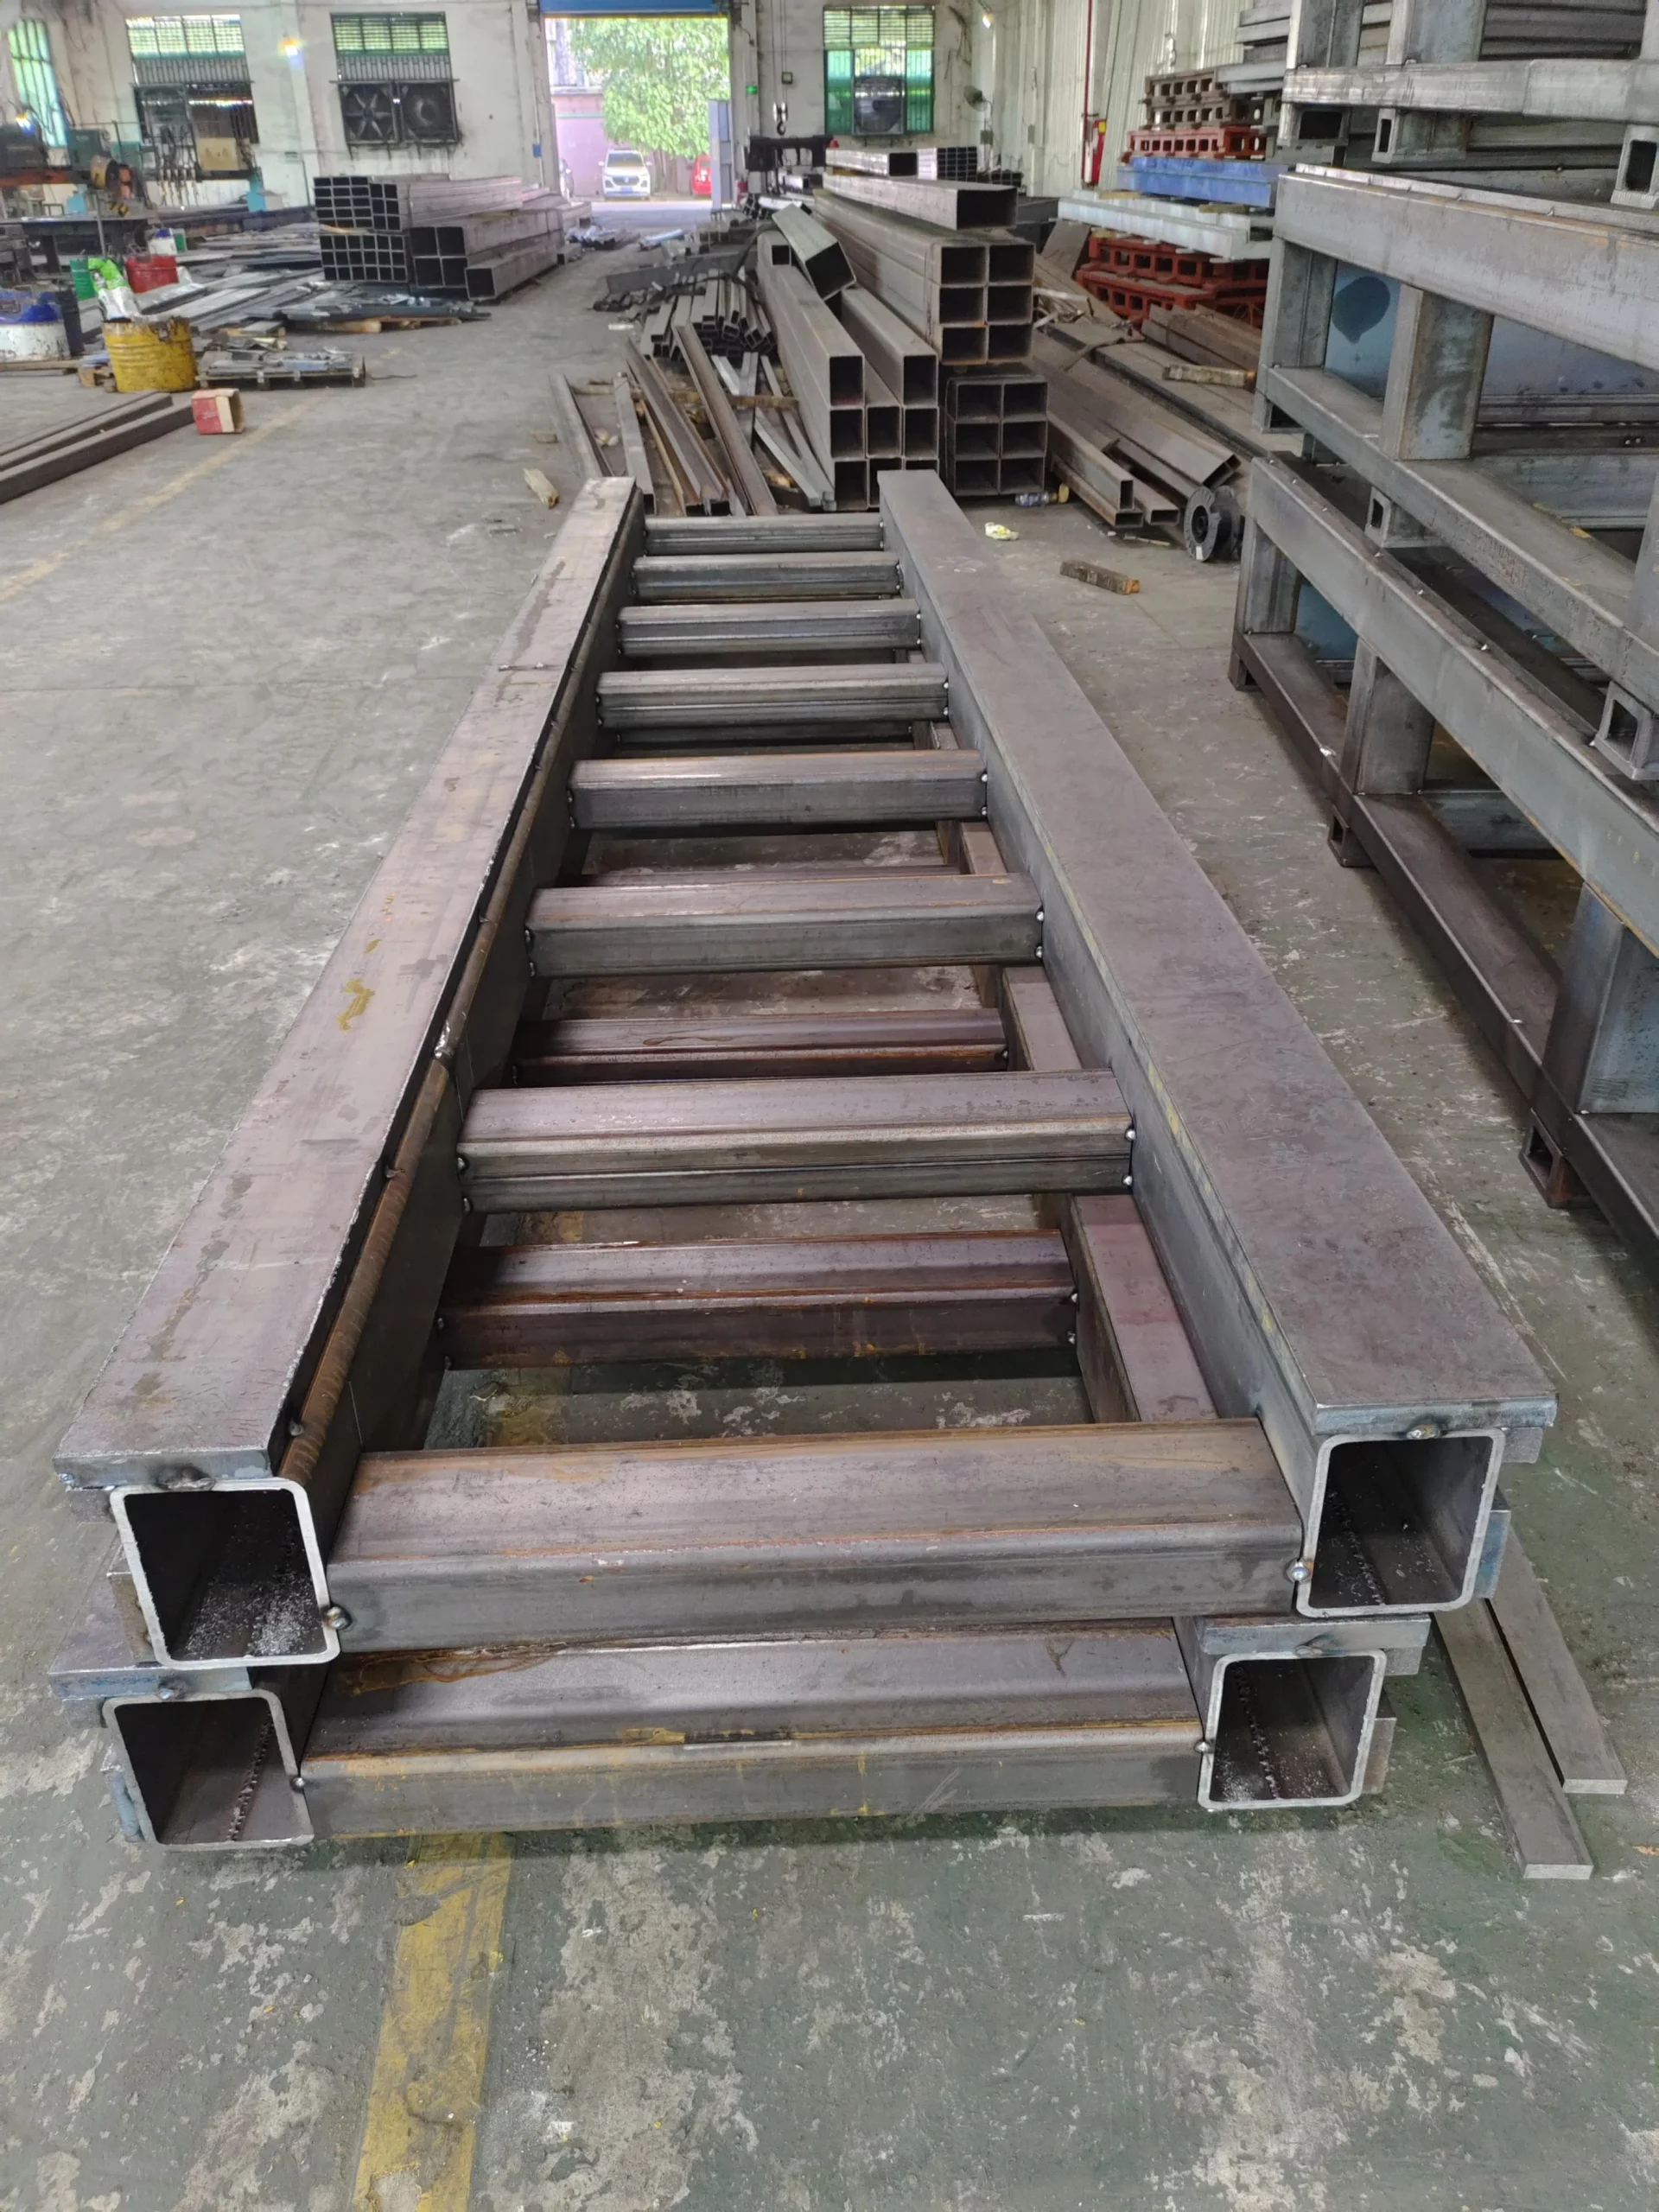
Estructura de riel de acero soldado en proceso de fabricación.

Estructura soldada

Fabricado en función de la longitud, las interfaces y el caso de carga requeridos.

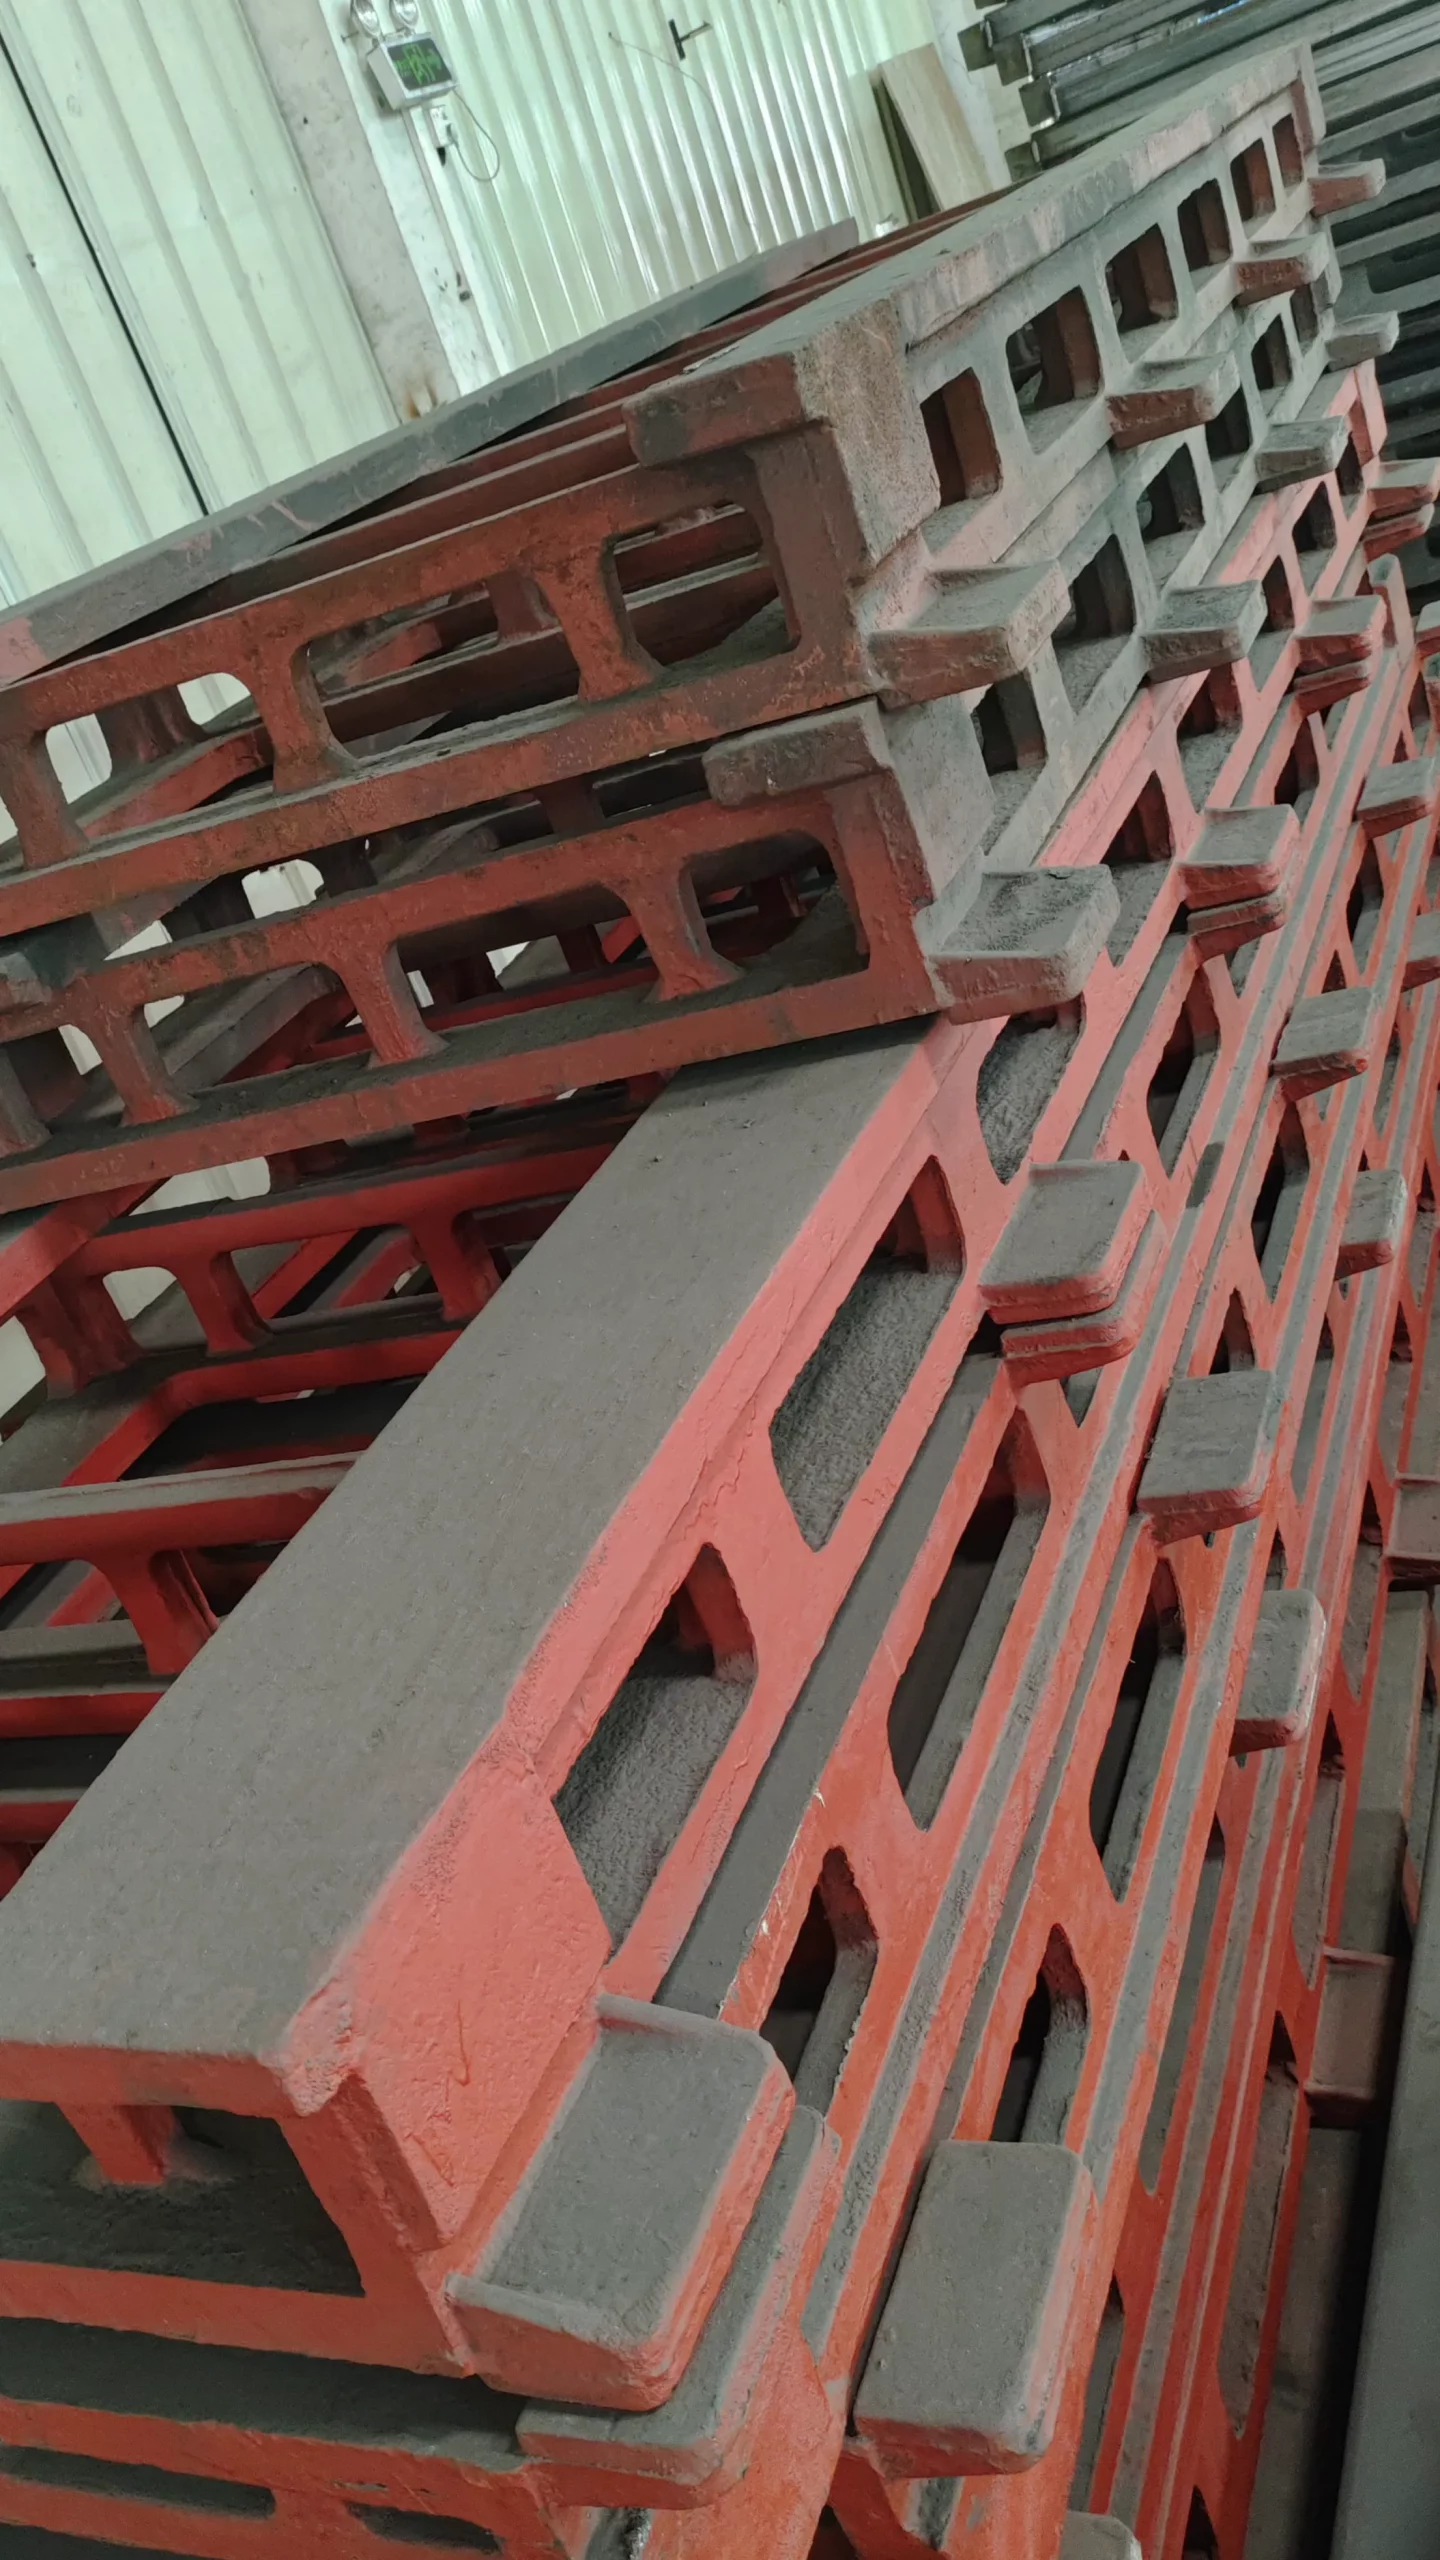
Componentes estructurales de la vía fundidos antes del mecanizado.

Estructura de fundición

Disponible cuando la configuración de ingeniería requiere componentes estructurales fundidos.

Aplicaciones

Mover un robot a lo largo de una mayor parte del proceso.

Las orugas robóticas se utilizan cuando el proceso es más largo que el área de trabajo de base fija del robot o cuando un robot necesita cubrir diferentes posiciones de trabajo.

Cuidado de máquinas

Atender una fila de máquinas herramienta desde una trayectoria lineal compartida.

Soldadura

Permite acceder a estructuras largas, múltiples accesorios o estaciones de soldadura separadas.

Manejo de materiales

Transferir piezas entre posiciones de proceso a lo largo de una celda extendida.

Paletizado

Cubra múltiples posiciones de recogida y colocación con una sola base robótica móvil.

Pulverización

Desplazarse a lo largo de superficies altas o extendidas en un área de proceso cerrada.

Manipulación de la línea de secado de baterías

Desplazamiento entre las zonas de almacenamiento o procesamiento en una línea de producción de baterías.

Una vía, varias máquinas

Coordinar un robot con varias máquinas siempre que la planificación del ciclo lo permita.

Procesamiento de componentes grandes

Utilice diseños a nivel del suelo, elevados o en estructura de celosía para acceder a áreas de trabajo más amplias.

Proyecto personalizado de alta resistencia

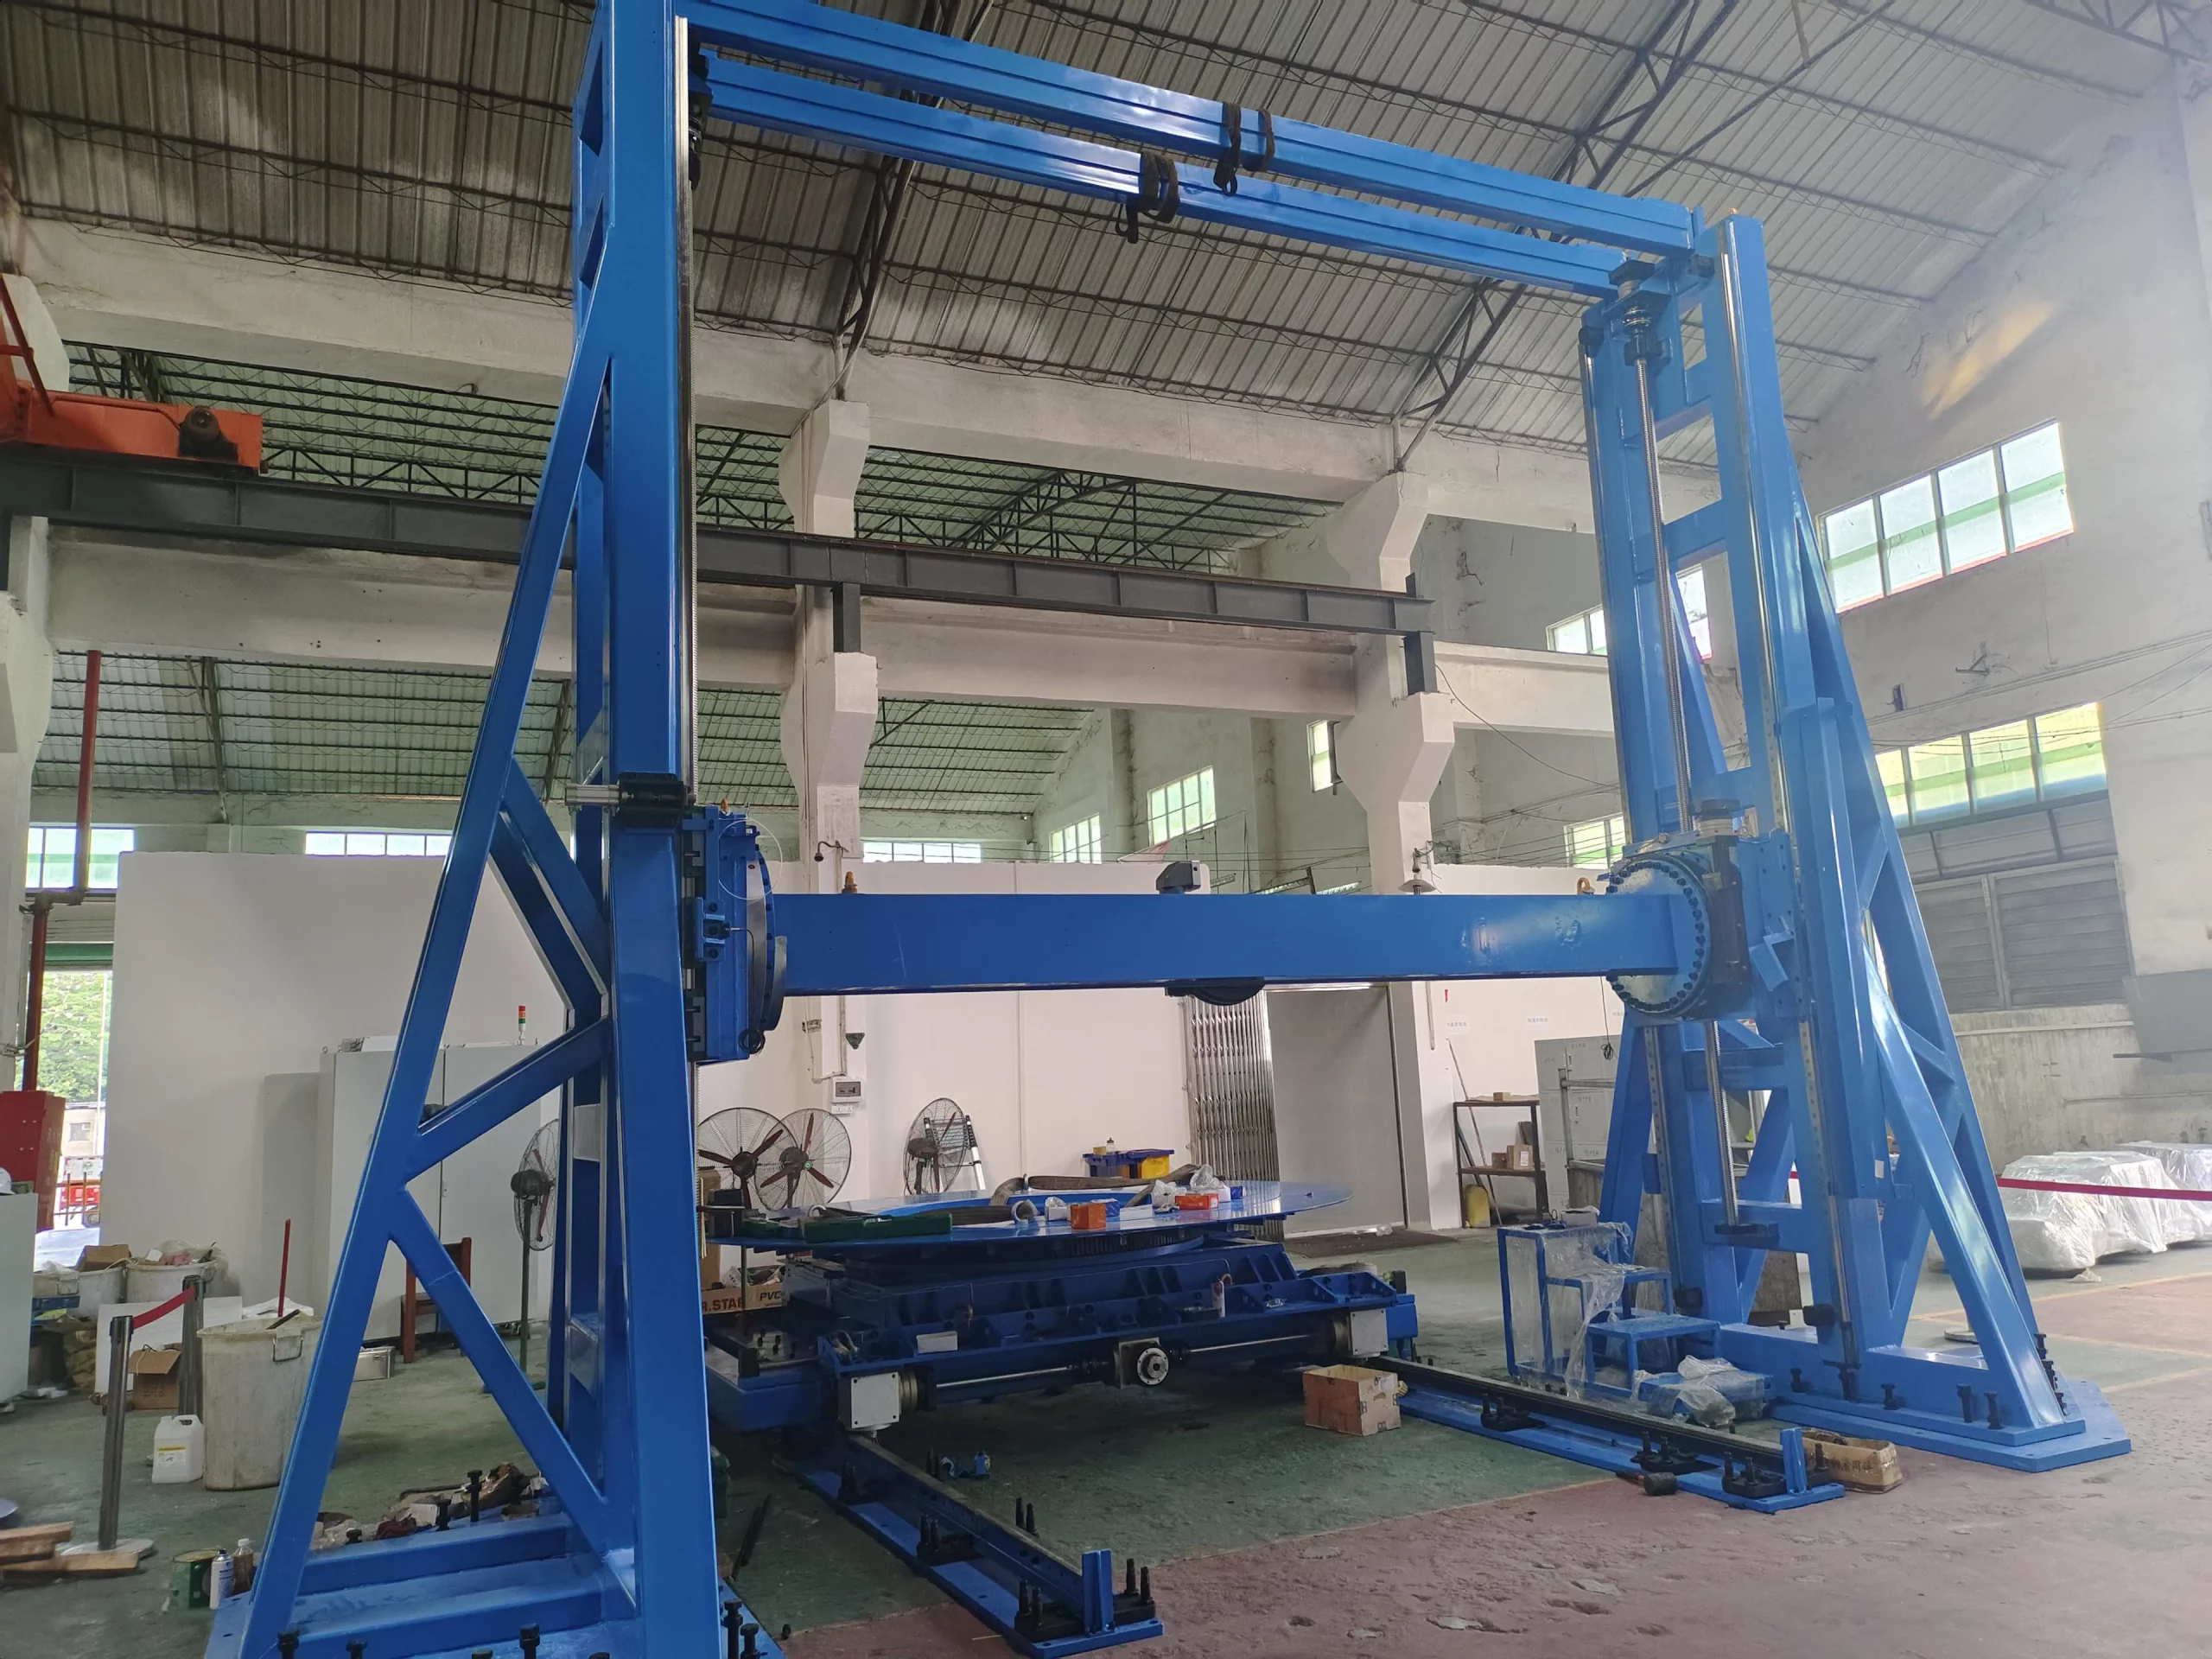
Mecanismo de pórtico personalizado para un requisito de manipulación de 10 toneladas

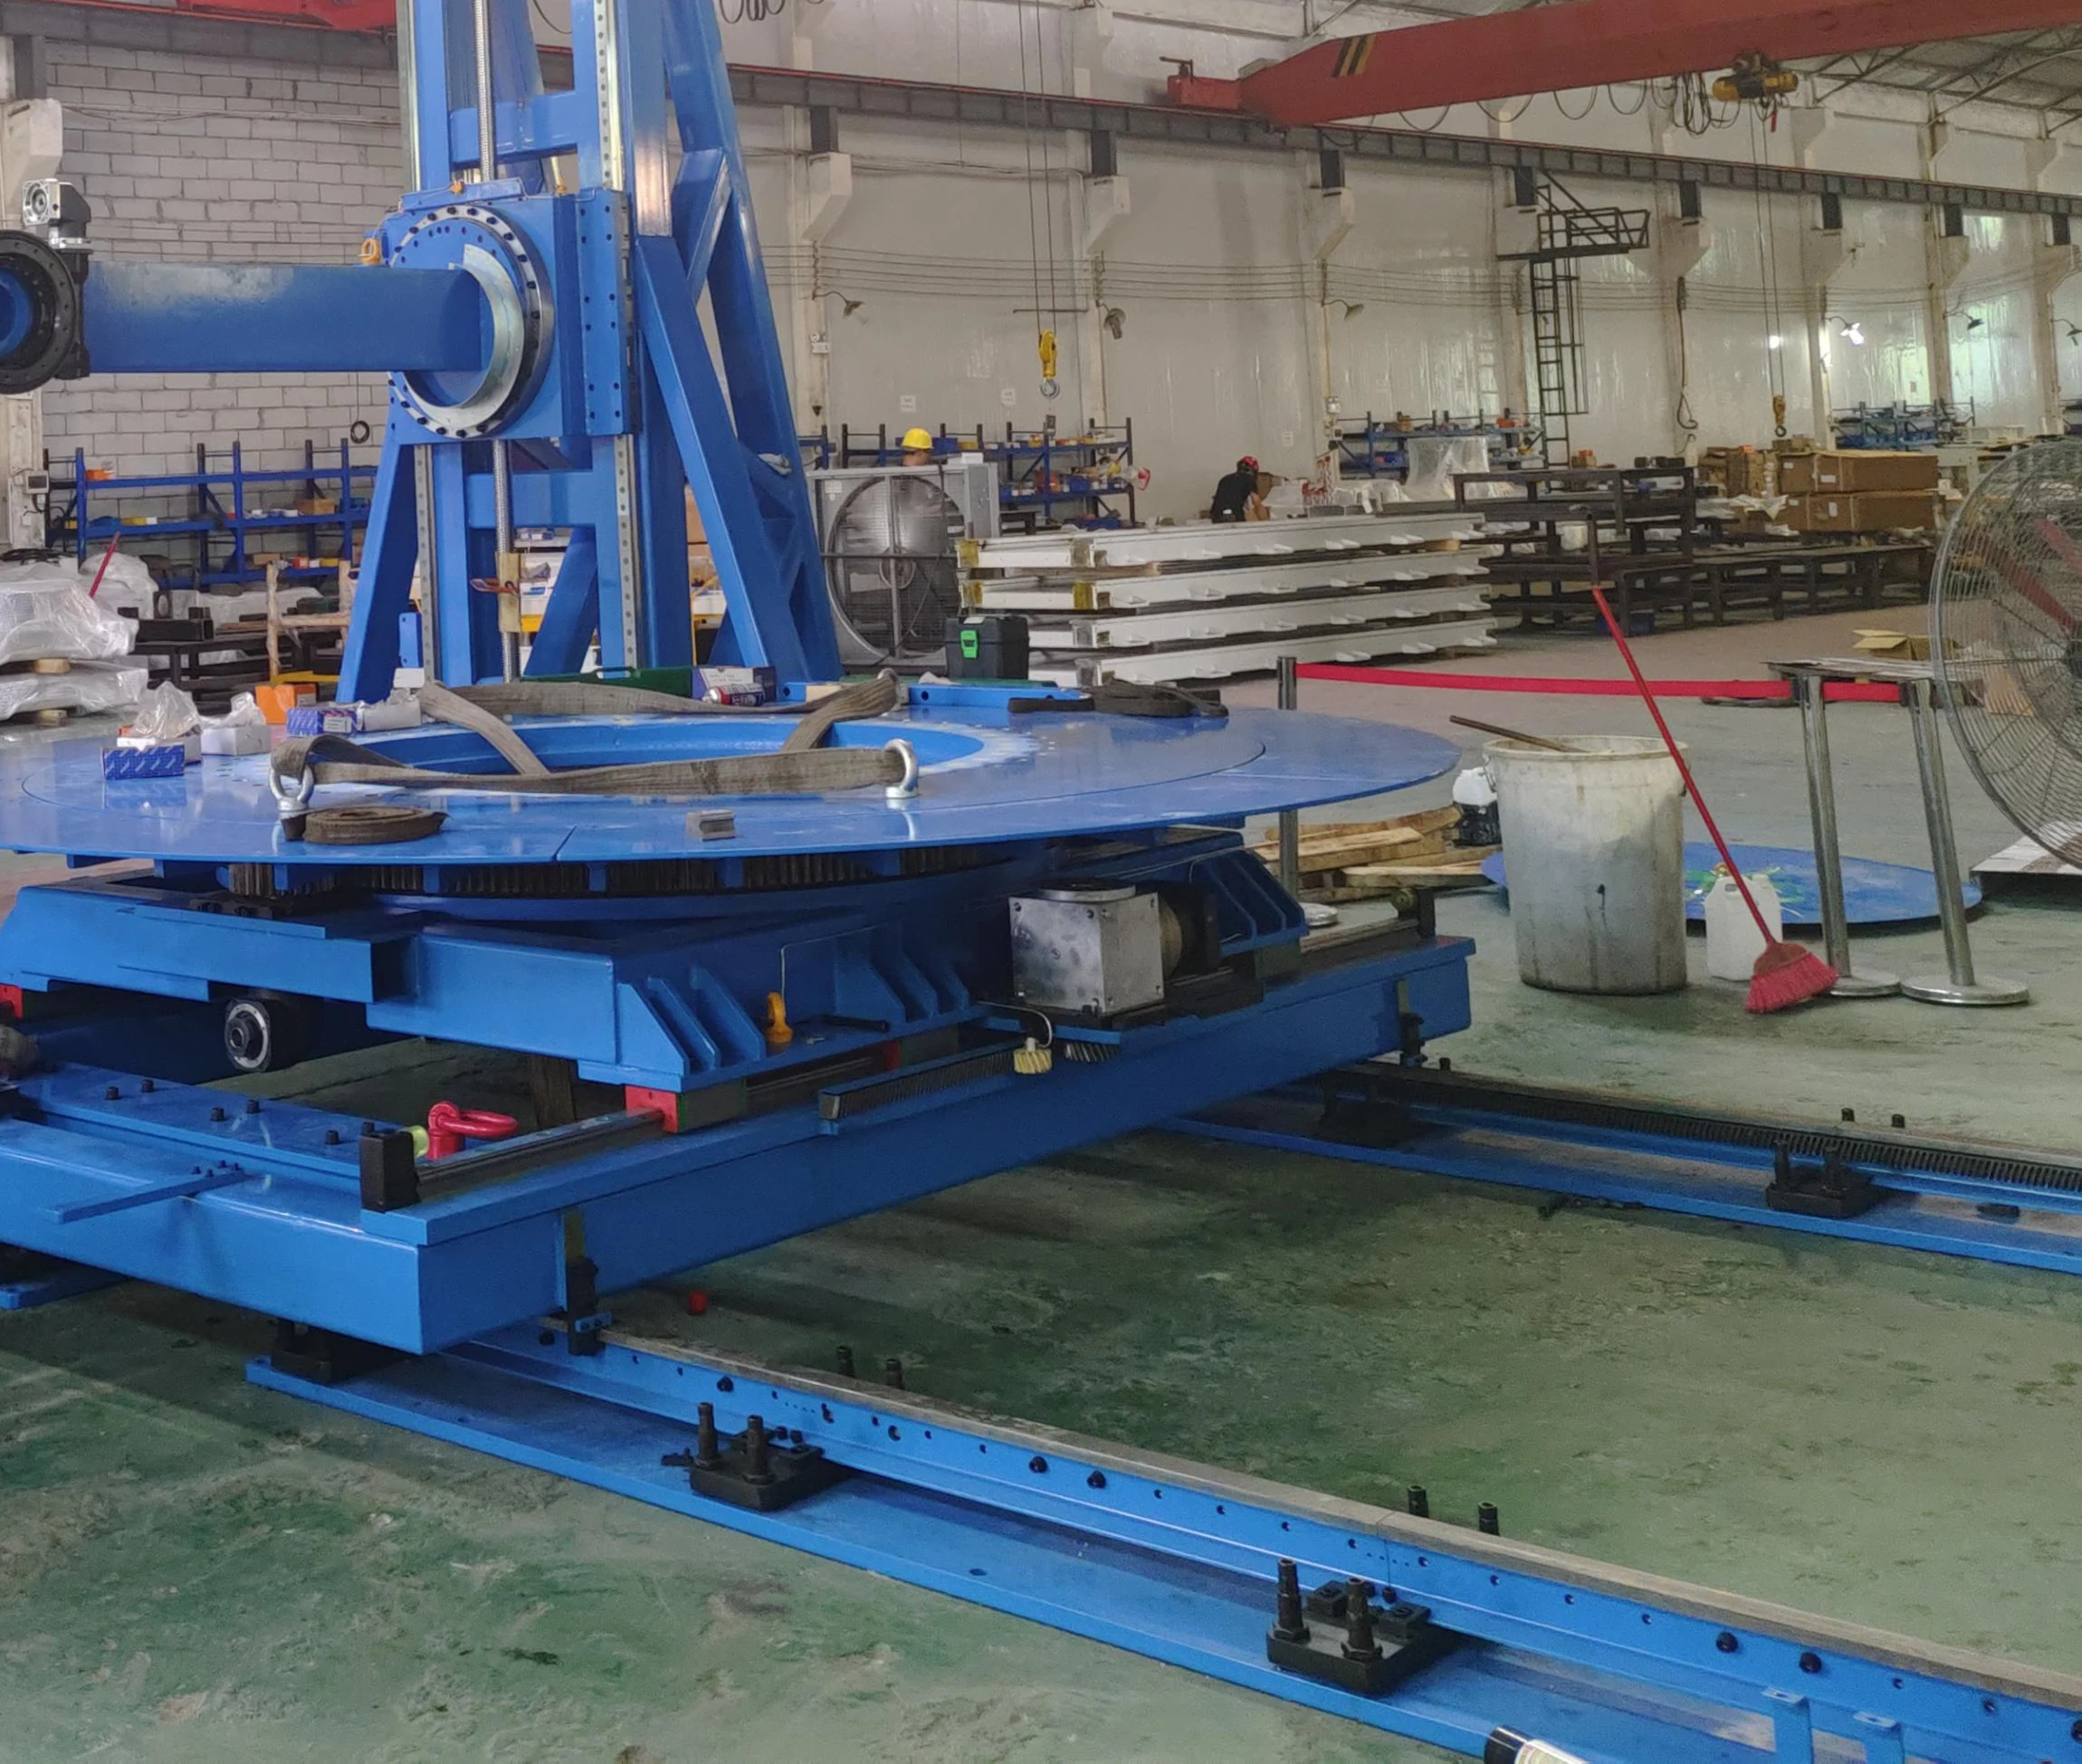
EVST ha fabricado un riel de pórtico a medida para una aplicación de manipulación de 10 toneladas. Este es un ejemplo de proyecto, no una clasificación de producto estándar ni una garantía de que el mismo diseño se adapte a otra aplicación.

Diseñado a partir del caso de carga del proyecto y el área de trabajo.
Estructura, ejes e interfaces definidos tras la revisión técnica.
Capacidad final y parámetros de movimiento confirmados por proyecto
Sistema de movimiento de pórtico reforzado de color azul, hecho a medida, en un taller de producción.
Equipos de pórtico y módulos de vía personalizados en un taller de producción.

¿Por qué EVST?

Configuración, fabricación y comprobaciones en un único flujo de trabajo.

Ingeniería orientada a la aplicación, respaldada por más de 15 años de experiencia del equipo en sistemas de vías.

Los datos de entrada relativos al robot, la carga y la disposición se traducen en dimensionamiento del accionamiento, configuración estructural y requisitos de integración antes de que se publique el diseño final.

Múltiples inspecciones durante el proceso

Las comprobaciones en las etapas clave de producción abarcan la posición de los orificios, la planitud y las condiciones de funcionamiento sin carga, de modo que se puedan identificar los problemas antes de la entrega.

Capacidad de mecanizado para interfaces críticas

Diversos recursos de mecanizado permiten el control dimensional de los orificios de montaje, las superficies de posicionamiento y las interfaces de los módulos de vía.

Recocido para aliviar tensiones

Los componentes estructurales se someten a un proceso de recocido para reducir las tensiones residuales y garantizar la estabilidad dimensional a largo plazo.

Preguntas frecuentes

Conceptos básicos de planificación de trayectorias para robots

¿Qué es una pista para robots?

Un sistema de raíles para robots es un eje lineal motorizado que desplaza la base del robot entre diferentes posiciones de trabajo. Amplía el área de trabajo del robot y permite que un solo robot cubra una ruta de proceso más larga o varias estaciones.

¿Cómo elijo entre una disposición a nivel del suelo, en el cielo o en estructura de celosía?

Comience con la geometría del proceso y las limitaciones del sitio. Las vías a nivel del suelo son accesibles y directas; las vías elevadas preservan el acceso al piso o permiten orientaciones elevadas; los sistemas de celosía cubren áreas de trabajo más grandes y específicas para cada aplicación. EVST confirma la estructura después de revisar la distribución de las celdas.

¿La carga nominal del carro es la misma que la carga útil de la muñeca del robot?

No. La carga nominal del carro se aplica a la plataforma móvil e incluye el cuerpo del robot. La carga útil de la muñeca es la que se maneja en la brida del robot. Indique ambos valores, además de cualquier elevador o equipo montado en el carro.

¿Cómo se relaciona la longitud total de la vía con la eficacia del viaje?

El recorrido efectivo es menor que la longitud total del riel, ya que la base del robot y las holguras finales requeridas ocupan parte de dicha longitud. El recorrido final se confirma a partir del diseño de la celda.

¿Se puede personalizar la longitud de la pista?

Sí. La referencia utiliza módulos de 3, 4, 5 y 6 m, mientras que la vía total y el recorrido efectivo se configuran para el proyecto. Para configuraciones más largas o diferentes, se requiere una revisión de ingeniería de la estructura, las juntas y el emplazamiento.

¿Qué opciones de protección se pueden considerar?

Entre las opciones disponibles se incluyen cubiertas protectoras totalmente cerradas, fuelles, cubiertas de chapa estriada y cubiertas semicerradas de chapa metálica. También se puede considerar la fabricación a medida en acero inoxidable 304 para proyectos específicos.

¿Qué información del sitio se necesita?

Comparta la información sobre el espacio disponible, los cimientos, las instalaciones, la ubicación de las máquinas y los accesorios, las restricciones de acceso y cualquier interfaz de seguridad o de control necesaria. Las fotos y un plano de la celda son útiles para una revisión inicial.

¿Qué debo enviar para una revisión de configuración inicial?

Envíe la marca y el modelo del robot, la masa instalada, la carga útil de la muñeca, el recorrido requerido, la aplicación, la velocidad y repetibilidad objetivo, el ciclo de trabajo, el entorno, la disposición preferida y los planos del sitio disponibles.

Comience con el requisito

Prepare las entradas para el seguimiento del robot.

Envíe el modelo del robot, la masa instalada, el recorrido requerido, la aplicación, el ciclo de trabajo, el entorno y, si está disponible, un plano de la celda. EVST podrá ofrecerle una recomendación de configuración inicial y comentarios sobre el diseño.

Envía tus requisitos
Logotipo de EVST
Descripción general de privacidad

Este sitio web utiliza cookies para que podamos brindarle la mejor experiencia de usuario posible. La información de cookies se almacena en su navegador y realiza funciones tales como reconocerlo cuando regrese a nuestro sitio web y ayudar a nuestro equipo a comprender qué secciones del sitio web le resultan más interesantes y útiles.