
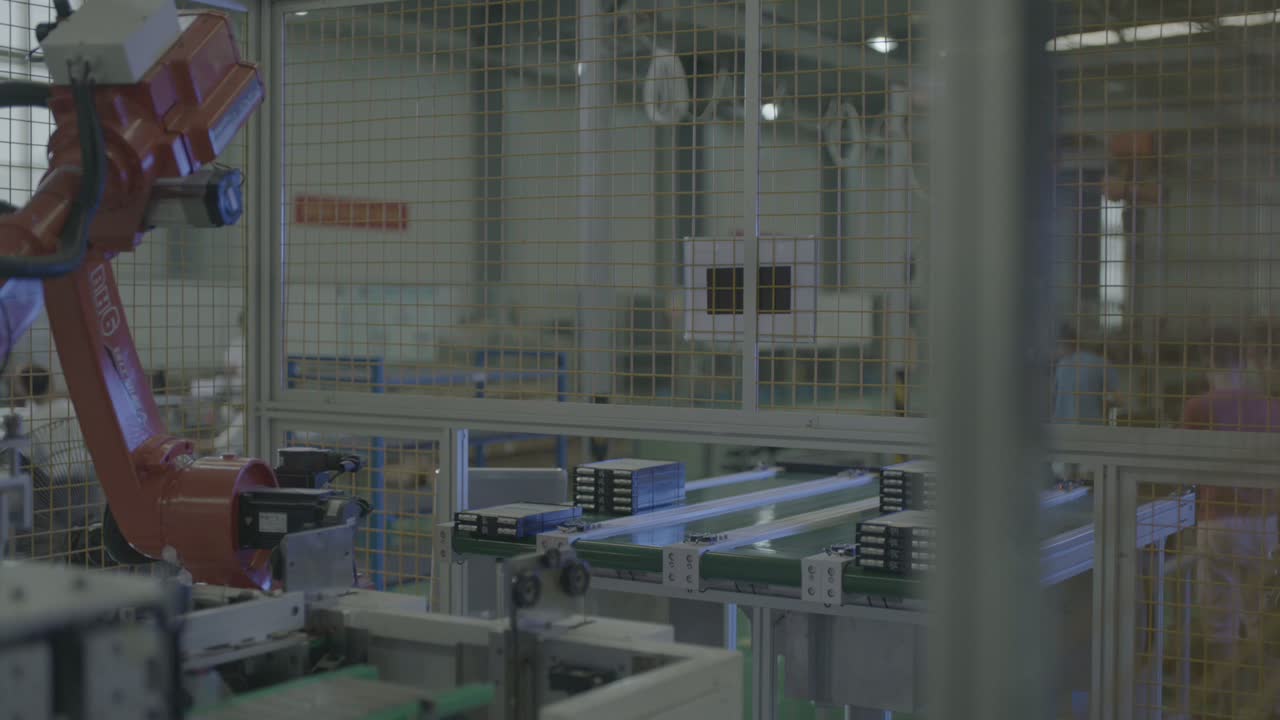
En breve: Esta celda delega el movimiento de los módulos de batería a un robot de seis ejes. El robot se encuentra sobre una columna en el suelo, dentro de una valla de seguridad, y se desplaza entre una línea transportadora y una estación contigua: se detiene sobre una fila de módulos rectangulares oscuros, baja la herramienta, la levanta y gira, y la baja de nuevo en la estación junto a la cinta transportadora; una guía ligera mueve las piezas a lo largo de la estación sobre rodillos. La misma postura —brazo arriba, bajar, volver a la estación— se repite a lo largo del vídeo. Tres decisiones determinan una celda como esta: cómo se ubican las bandejas y los soportes, cómo se ajusta la herramienta del extremo del brazo a los módulos agrupados y cómo la cinta transportadora y la estación comparten el tiempo de un robot. ¿Planea una línea similar? Envíenos el plano de su pieza..
De un vistazo
| Parte | Módulos rectangulares oscuros, casi negros, varios por bandeja clara. |
| Proceso | Manipulación de materiales: transferencia de módulos desde la cinta transportadora a la estación. |
| Automatización | Un robot de seis ejes sobre una columna en el suelo, dentro de una valla de seguridad. |
| Suministro de piezas | Filas de módulos agrupados en una cinta transportadora plana. |
| Herramienta de extremo de brazo | Una placa de montaje de luz con piezas cuadradas negras debajo, mangueras de aire y cables. |
| Estación | Un carro ligero transporta los módulos a lo largo de la línea, con las piezas apoyadas sobre rodillos. |
| Rol de operador | Permanece fuera de la valla; el robot se encarga del movimiento. |
| Diseño de celdas | Un robot entre una línea transportadora y una estación, cercada |
El problema que aborda esta celda
Los módulos de batería se mueven de un lado a otro entre una cinta transportadora y una estación a un ritmo constante, y alguien tiene que mantener ese flujo. Al hacerse manualmente, el trabajo es agotador, es fácil que los módulos choquen entre sí y es difícil de cubrir con personal; es el tipo de traslado repetitivo que una persona no realiza durante mucho tiempo.
En esta celda, el robot se encarga del movimiento. Se detiene sobre la fila de módulos oscuros, baja la herramienta, la eleva y gira entre la cinta transportadora y la estación, mientras los operarios permanecen fuera de la valla todo el tiempo. Lo que mantiene la estabilidad de este ciclo es la configuración que rodea al robot: dónde se detiene cada bandeja, cómo la herramienta interactúa con el grupo y cómo la cinta transportadora y la estación comparten el ciclo.
Cómo funciona la célula
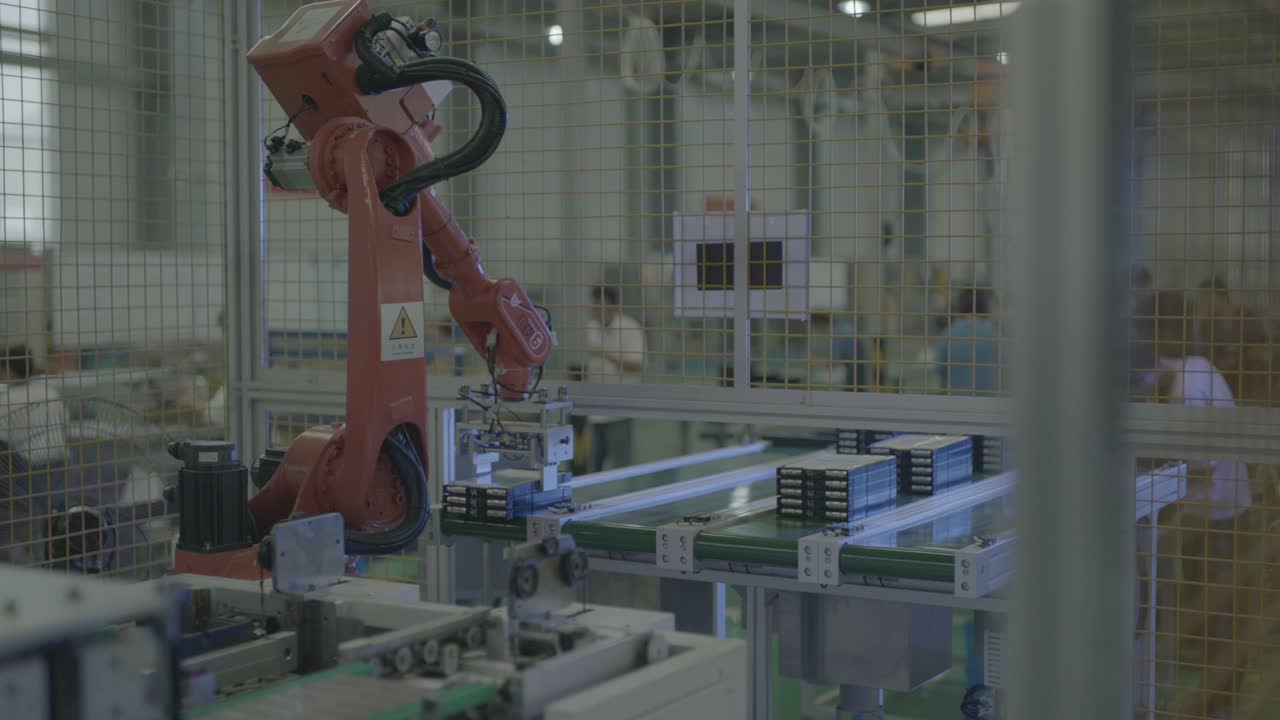
- Espera las piezas. La muñeca sostiene la herramienta del extremo del brazo por encima de la cinta transportadora, con la placa hacia abajo, sobre la hilera de módulos rectangulares oscuros.
-
Sumergir en las partes. La muñeca baja y la herramienta desciende sobre el grupo de módulos en la cinta transportadora.
-
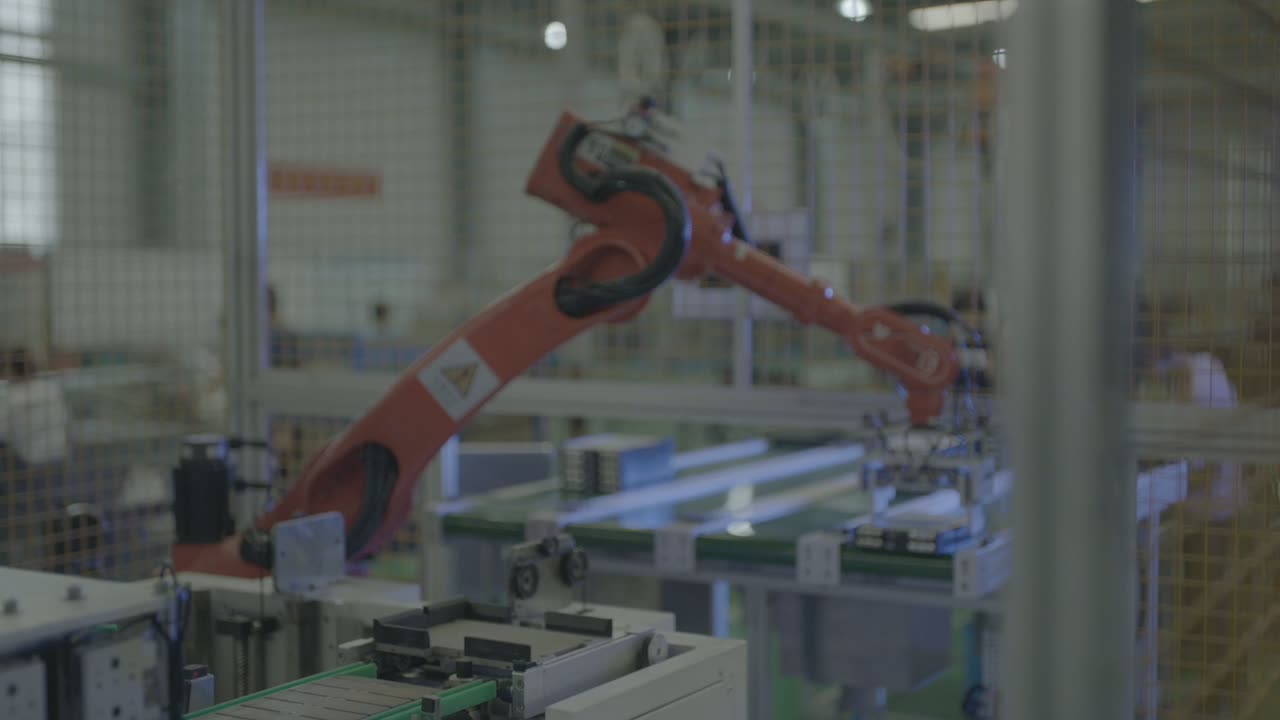
Levantar y girar. El brazo se eleva, se extiende ampliamente y traslada la herramienta desde la cinta transportadora hasta la estación contigua.
-
En la estación. Un sistema de deslizamiento ligero transporta los módulos a lo largo de la línea, con las piezas apoyadas sobre rodillos.
-
Elevar por encima de la valla. Cuando el brazo se levanta, la herramienta se eleva cerca del riel superior de la cerca antes del siguiente movimiento.
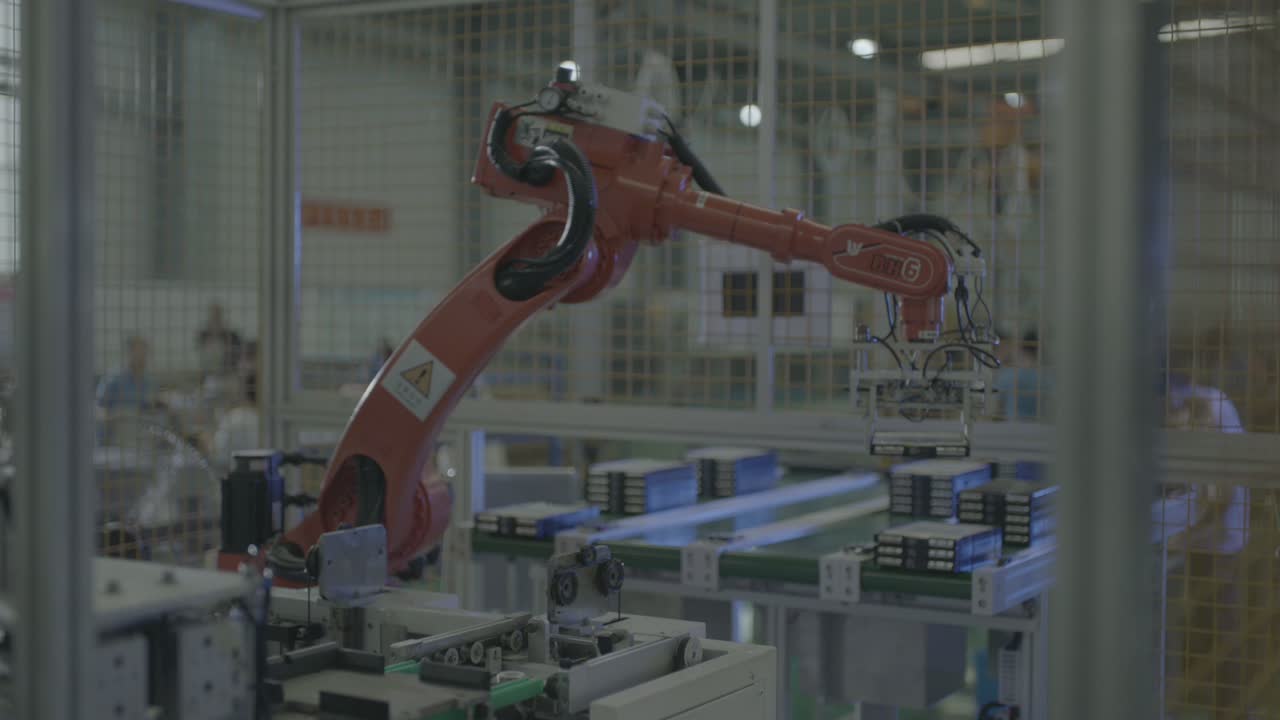
- Repita. La misma postura —brazo arriba, inclinación hacia abajo, vuelta a la posición inicial— se repite a lo largo del vídeo, en un bucle continuo.
El robot permanece dentro del perímetro vallado en todo momento; los trabajadores que se ven al fondo permanecen fuera.
Tres decisiones de diseño
1. Deja que la bandeja se asiente donde la herramienta se encuentra con el grupo.
En esta celda, los módulos se colocan de varios en varios en una bandeja y se alinean en fila, y la herramienta desciende sobre el grupo desde arriba. Una bandeja que se detiene en un punto conocido permite que la herramienta aborde el grupo de la misma manera en cada ciclo.
Un diseño como este se mantiene en pie o se cae sobre la bandeja: tiene que sujetar el grupo, ofrecer a la herramienta una cara a la que pueda llegar y permitir que la herramienta descienda sin desplazar los módulos de su sitio.
2. Relaciona la herramienta con los módulos agrupados.
La herramienta consiste en una placa de montaje ligera con piezas cuadradas negras debajo, por donde discurren mangueras de aire y cables a lo largo del brazo. Independientemente del principio de sujeción, la forma es fundamental: la herramienta debe ajustarse a la superficie superior del módulo y al espacio de la bandeja.
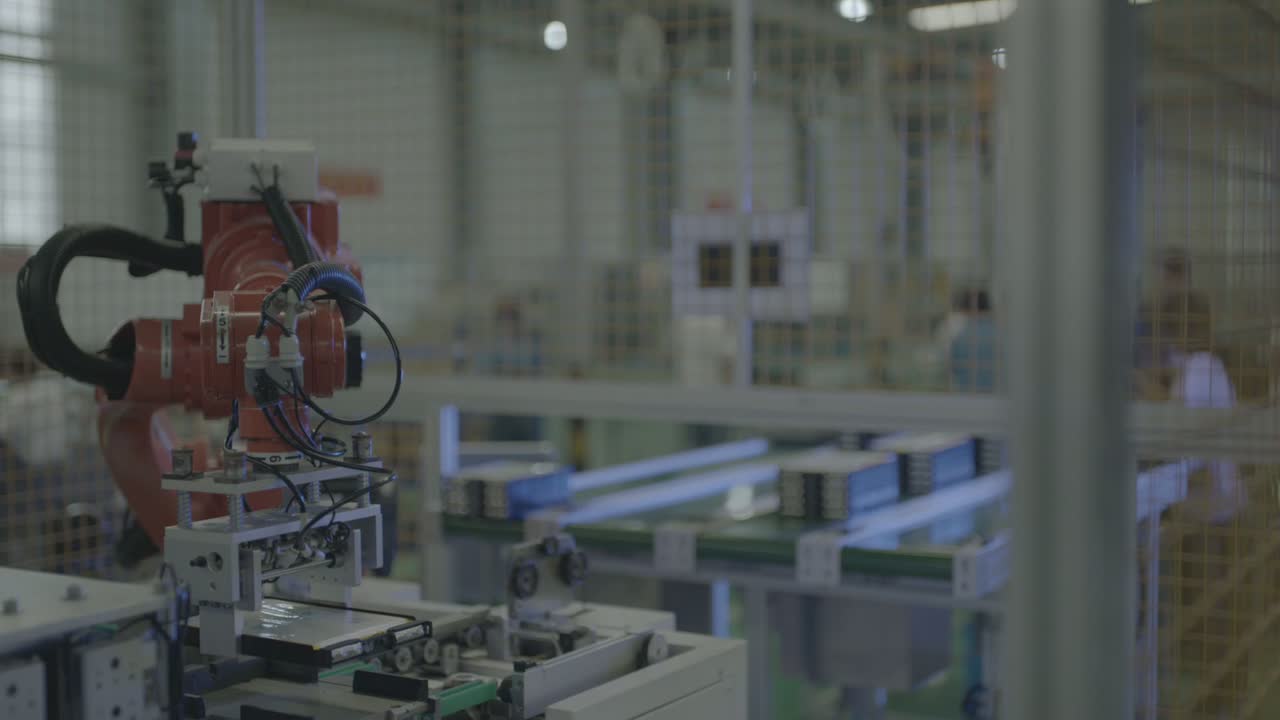
La cuestión es si la herramienta puede aplicarse a todos los grupos de la misma manera y no provocar que los módulos se desplacen.
3. Comparta el ciclo entre la cinta transportadora y la estación.
La postura del brazo se repite: brazo arriba, brazo abajo, de vuelta a la estación. Un ligero deslizamiento mueve las piezas sobre rodillos a lo largo de la estación. En un ciclo equilibrado, la cinta transportadora presenta el siguiente grupo mientras el robot se encuentra en la estación.
Lo que hay que tener en cuenta es el equilibrio: si la cinta transportadora y la estación están listas casi al mismo tiempo, los movimientos del robot se ajustan entre ellas sin que ninguna de las partes tenga que esperar; si una de las partes tarda mucho más, esa parte marca el ritmo y la otra, en su mayor parte, espera.
Cuándo encaja este diseño y cuándo conviene mirar más de cerca.
- Buen ajuste: Módulos agrupados que se mueven entre una cinta transportadora y una estación a un ritmo constante, módulos que se colocan en una bandeja o soporte para que la herramienta los encuentre siempre de la misma manera, y una celda donde una valla puede mantener a las personas fuera del camino del robot.
- Evaluar más a fondo: módulos que cambian de forma o espaciado con frecuencia, por lo que la herramienta tiene que cambiar con ellos; bandejas o soportes que no se detienen en un punto repetible; y casos en los que la cinta transportadora y la estación se desincronizan, por lo que el robot termina esperando.
Preguntas Frecuentes
¿El robot mueve los módulos de uno en uno o varios a la vez?
Los módulos se colocan de varios en varios en una bandeja, y la herramienta se acerca al grupo desde arriba. Si mueve un solo módulo o todo el grupo viene determinado por el diseño de la bandeja y la herramienta; ambos se definen a partir del plano de la pieza.
¿Qué determina la velocidad de funcionamiento de esta célula?
El ritmo de la cinta transportadora y la estación, y cómo se ajustan los movimientos del robot entre ellas. La estimación del tiempo de ciclo se obtiene a partir del plano de la pieza, la disposición de las bandejas y el volumen diario, así que envíenos esa información y podremos calcularlo.
¿Podría un robot prestar servicio en más de una estación?
En principio, sí, siempre que el movimiento adicional sea corto y la sincronización siga siendo la correcta. Cada posición añadida alarga el recorrido del robot, por lo que la cuestión es si el robot puede completar todos los movimientos antes de que el siguiente grupo esté listo.
Obtenga una estimación del diseño y del tiempo de ciclo.
Envíanos:
- Dibujo de la pieza con las caras que necesita tocar y el diseño de la bandeja o soporte.
- Material, tamaño y peso de la pieza
- Número de tipos de piezas y con qué frecuencia se cambian
- Volumen diario y patrón de turnos
- Fotografías o dimensiones del espacio disponible y de las cintas transportadoras existentes.
Le responderemos con una propuesta de diseño y una estimación del tiempo de entrega.
Envía el dibujo de tu pieza → o mándenos un correo electrónico a ventas@evsrobot.com
Las imágenes fueron grabadas en las instalaciones de producción de un socio. El tiempo de ciclo y otros datos de dichas instalaciones no son públicos y no se incluyen aquí.