
Soldadura circunferencial: Sujeción y acceso a la costura
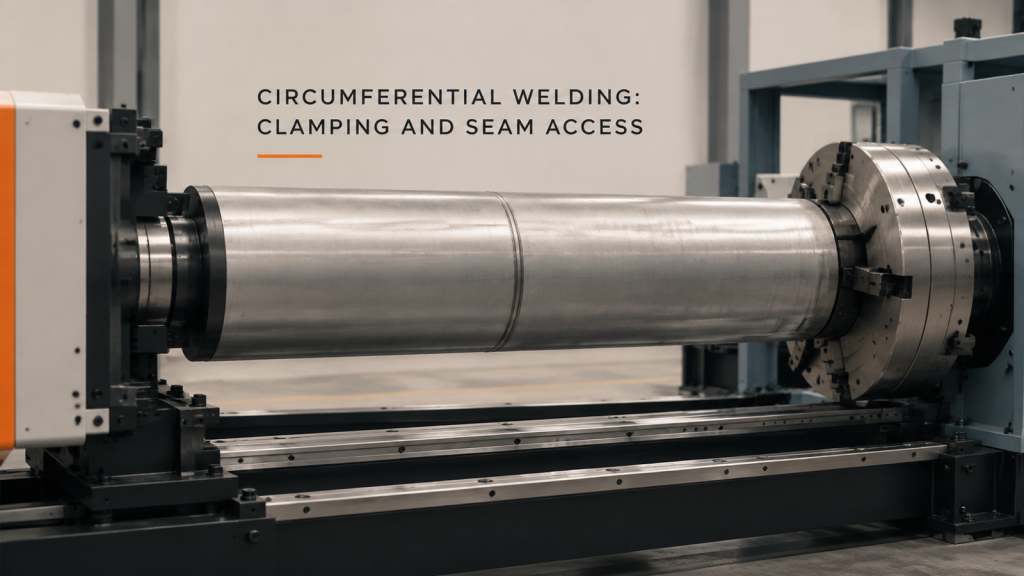
Compare la costura del cilindro sujeto con el espacio de trabajo de la antorcha y el acceso de carga, manteniendo separadas la identidad del proceso y la aceptación de la soldadura.
Espacio de alimentación y salida para el laminado de placas

Incluya la placa curva en desarrollo en la planificación de alimentación, soporte y extracción; evalúe las diferentes estaciones de laminado filmadas por separado.
Diseño de la herramienta de atornillado y la protección

Revisar las herramientas de atornillado, los dispositivos de fijación y las protecciones mediante las tareas de aplicación requeridas, con una calidad de apriete respaldada por sus propios registros.
Revisión de la holgura de la soldadura giratoria
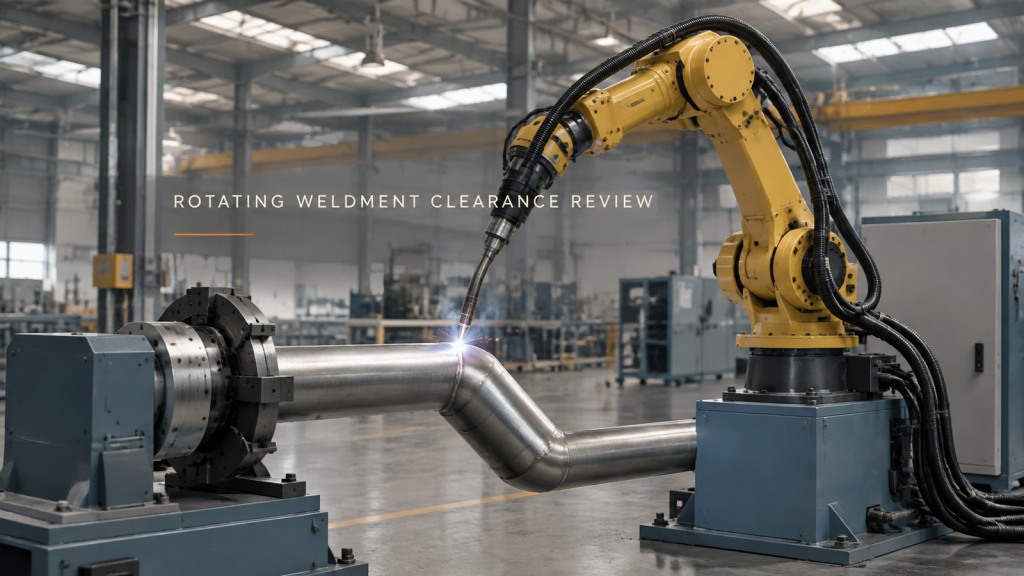
Revise una pieza soldada giratoria con el accesorio cargado y las envolturas de la antorcha juntas, sin confundir el movimiento con la aceptación de la junta.
Planificación del punto de vista de la inspección robótica
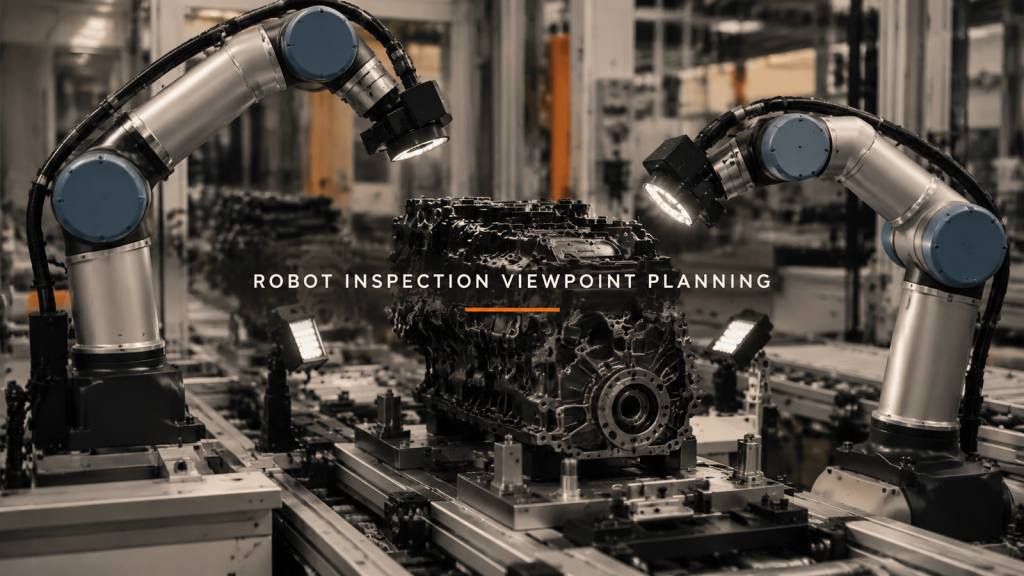
Decida qué puntos de vista de inspección aportan información útil sobre el objetivo y, a continuación, valide las condiciones de la imagen y la evidencia para la toma de decisiones.
Mecanizado en cuatro estaciones: Ángulo de referencia y holgura de rotación
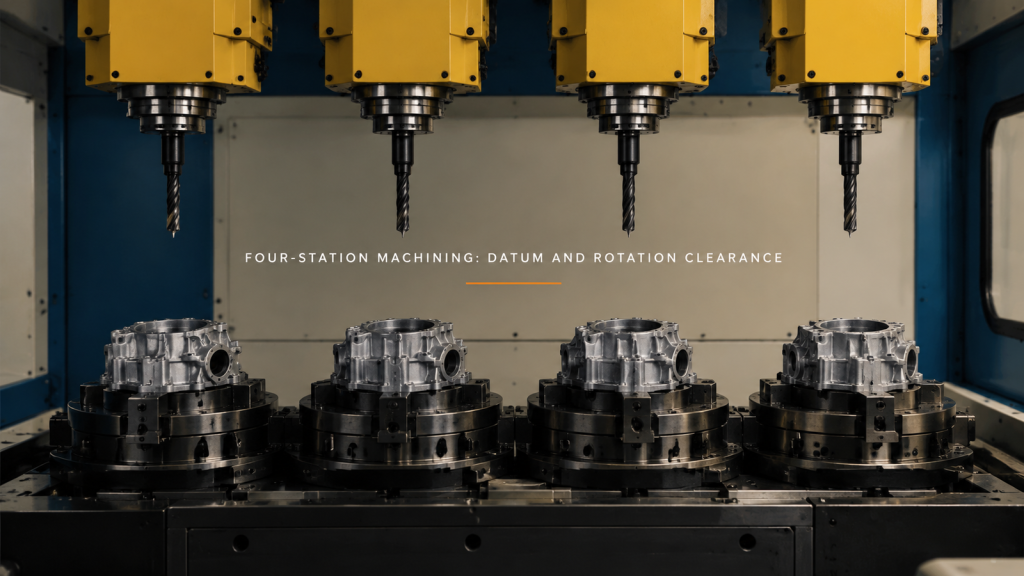
Analice el mecanizado en cuatro estaciones: posicionamiento de la pieza, retirada de la herramienta y rotación del dispositivo de sujeción. Distinga el movimiento visible de la precisión medida.
Transferencia de la operación de la máquina: Soporte de piezas y salida de la pinza
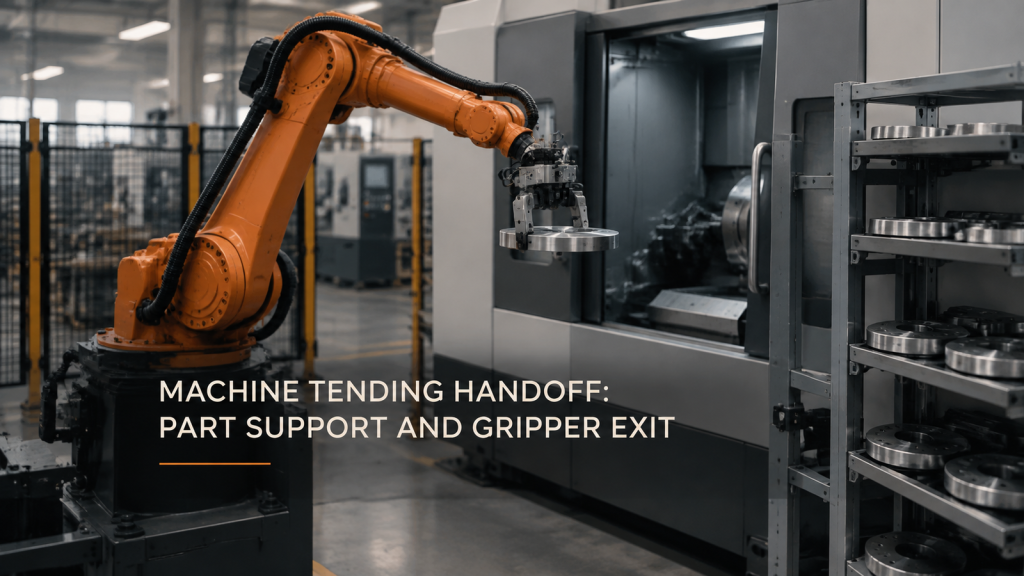
La transferencia de la manipulación de la máquina depende de la sujeción continua de la pieza, el espacio libre del receptor y una salida de la pinza utilizable. Revise el disco y la herramienta conjuntamente.
El robot garantiza la uniformidad en la dispensación de perlas en las esquinas.
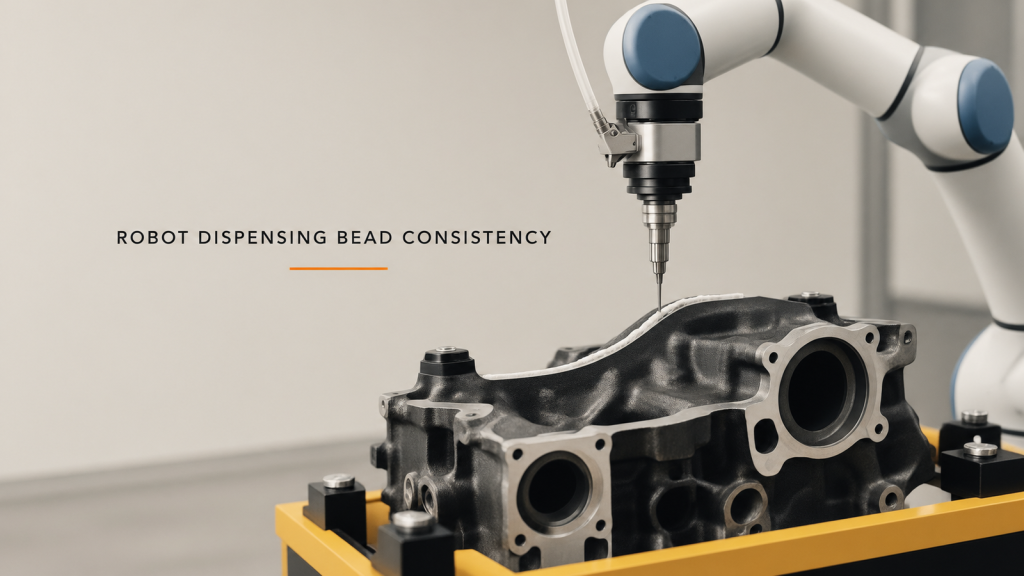
Se evalúa la consistencia de la dispensación de perlas por parte del robot mediante la conexión de la velocidad en las esquinas, la respuesta al flujo, la posición de la boquilla y la inspección de la perla real.
Manejo de la máquina de laminado de hilo: Alinear la transferencia
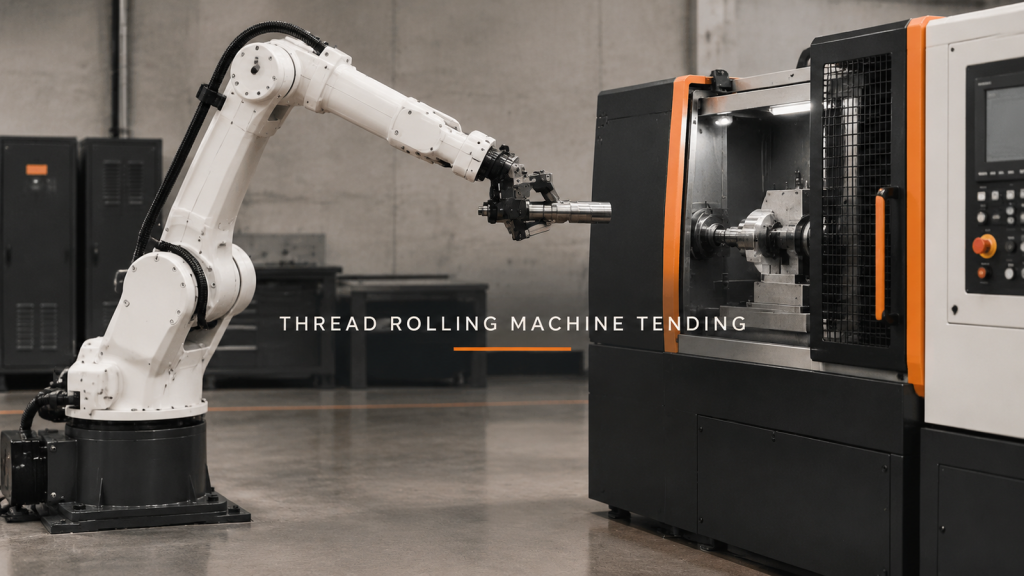
Planifique la máquina de laminado de roscas, prestando atención a la alineación de la pieza en bruto, la transferencia del soporte, la liberación y la retirada segura antes de comprobar el resultado del laminado.
Soldadura con doble robot: Zona compartida antes del tiempo de ciclo
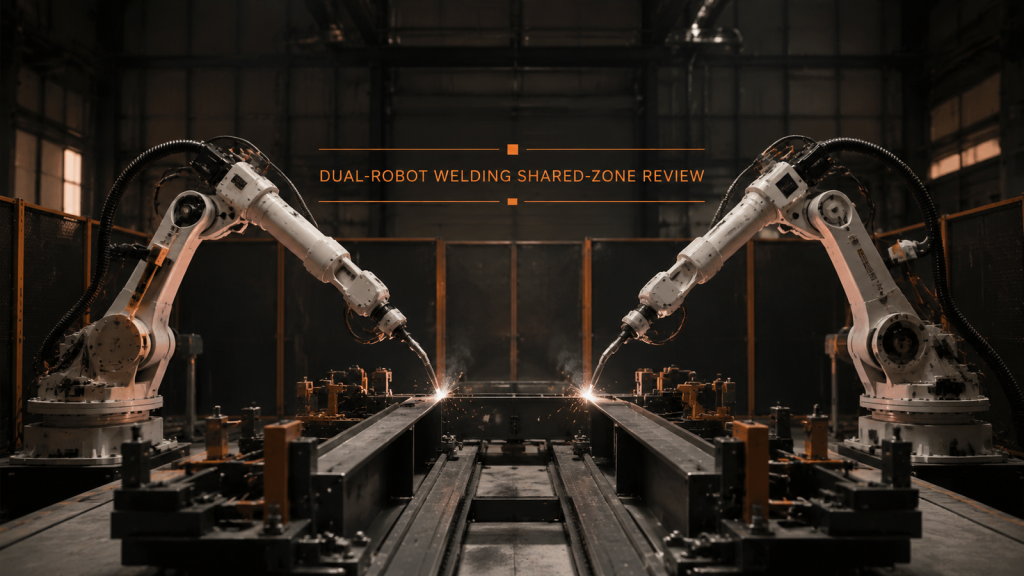
La soldadura con dos robots requiere zonas de trabajo separadas, entrada controlada a zonas compartidas, posturas de espera predecibles y recuperación verificada antes de aumentar la velocidad.
Biselado robótico con llama: Localice primero el borde.
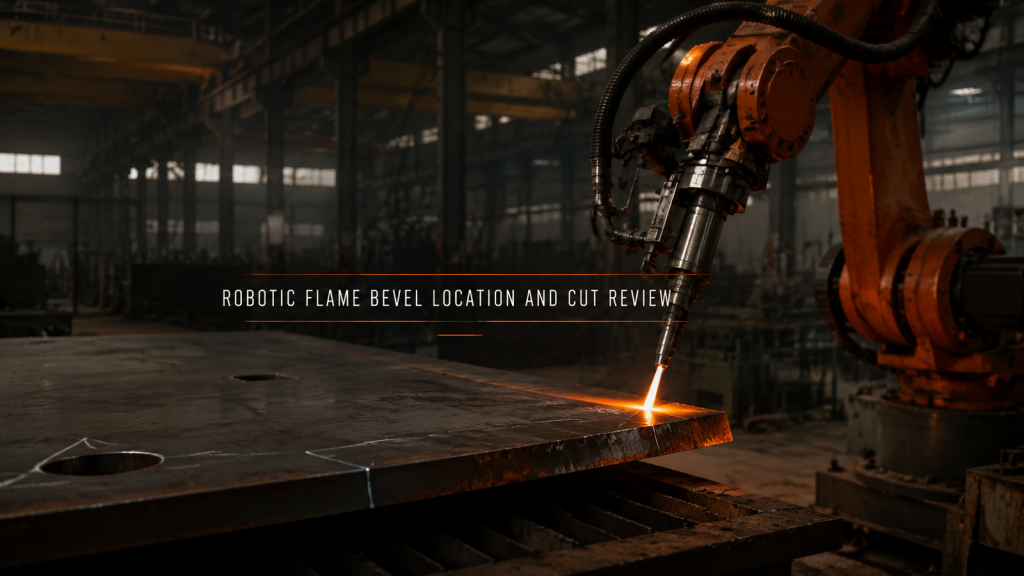
El biselado robótico mediante llama requiere una base de referencia estable en la placa, una ubicación precisa del borde, una postura continua de la herramienta y evidencia de la aceptación del borde cortado.
Soldadura robótica de la bandeja de baterías: Punto de referencia antes de la trayectoria
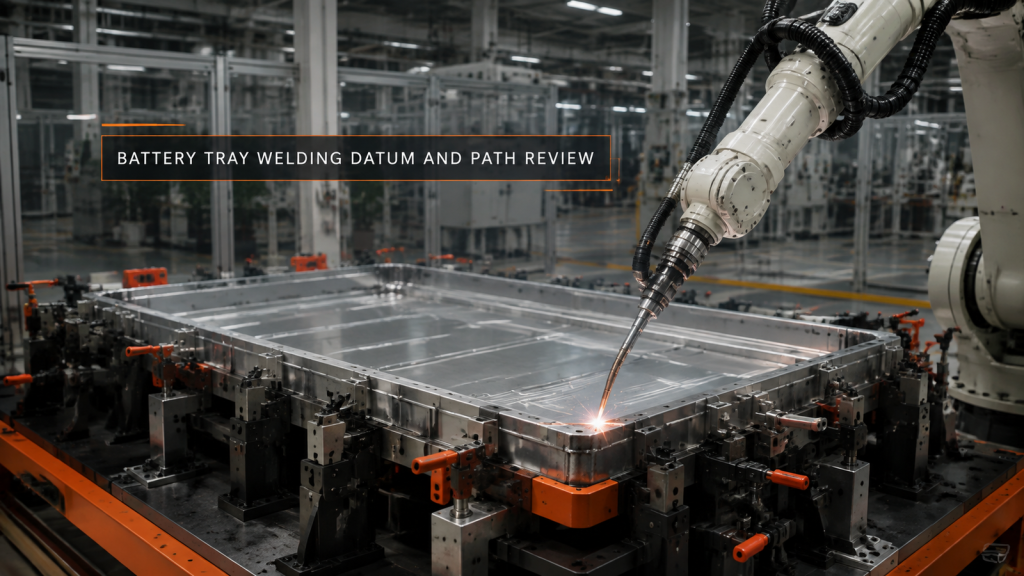
La soldadura robótica de la bandeja de baterías comienza con una referencia de fijación estable, costuras zonificadas, espacio libre para la antorcha en todo su recorrido y un plan de distorsión medido.