
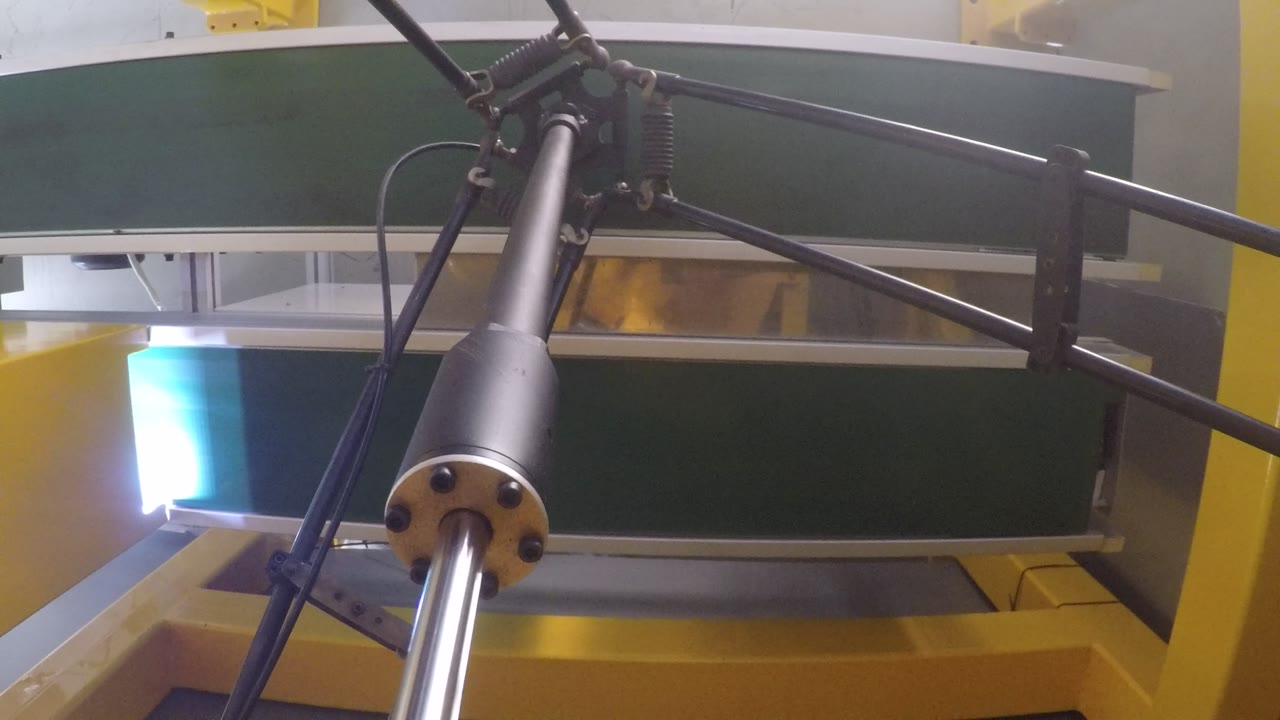
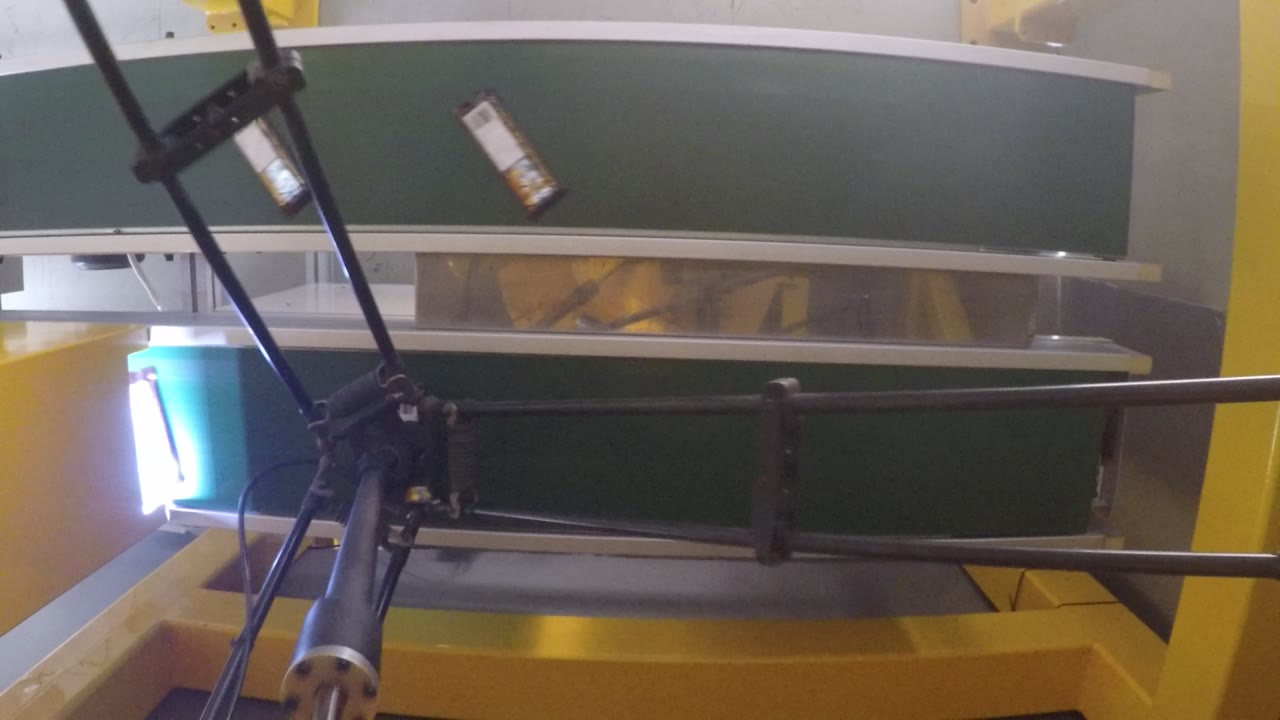
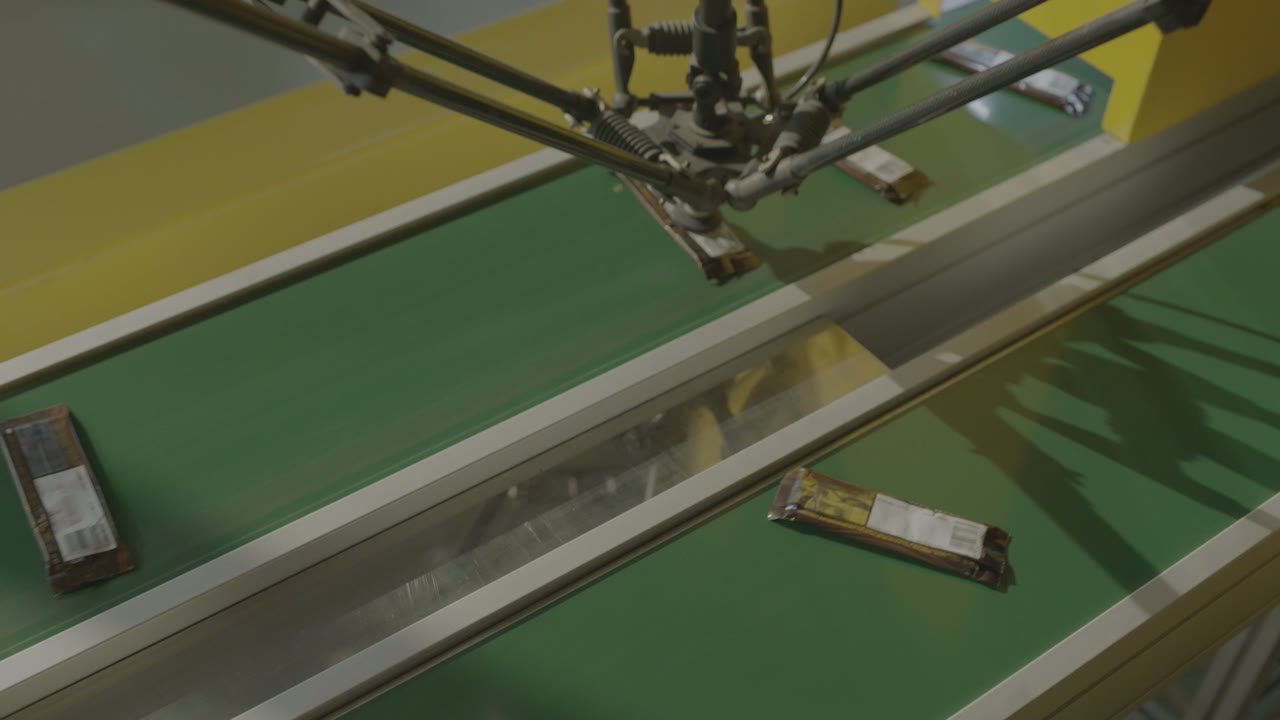
En breve: Dos cintas transportadoras funcionan una al lado de la otra con un robot delta montado entre ellas. Los paquetes envueltos llegan sueltos en una cinta —con diferentes ángulos y espacios irregulares— y el robot los levanta uno por uno y los deposita espaciados uniformemente en la otra —la alimentación ordenada que necesitan la mayoría de las máquinas posteriores—. Las cintas nunca se detienen. Tres decisiones determinan una celda como esta: cómo se ajusta el cabezal de recogida al paquete, cómo coincide el patrón de llegada con la velocidad de la cinta y dónde debe aterrizar exactamente cada paquete. ¿Tiene un producto que alinear? Háblanos de tu línea.
De un vistazo
| Producto | Paquetes planos envueltos (film impreso) |
| Proceso | Recoger y colocar desde una cinta transportadora |
| Automatización | Un robot delta con un pequeño cabezal de recogida de un solo paquete. |
| Alimentación | Los paquetes llegan sueltos, con ángulos aleatorios y espaciados de forma desigual. |
| Salida | Paquetes colocados a intervalos uniformes en el segundo cinturón. |
| Movimiento de correa | Continuo: ninguna de las cintas se detiene para el robot. |
| Iluminación | Una barra de luz recorre el borde de la cinta. |
| Rol de operador | Al lado de la línea, no en el ciclo. |
El problema que aborda esta celda
Casi todas las líneas de envasado tienen un punto donde el producto sale de un proceso sin un orden específico y debe entrar en la siguiente máquina en un orden muy preciso. Hacer esto manualmente implica que alguien permanezca junto a la cinta transportadora durante todo el turno, siguiendo el ritmo de la cinta en lugar del suyo propio, manipulando cada paquete.
Ese trabajo encaja bien con un delta: carga útil pequeña, movimientos cortos, repetición rápida y una tarea definida enteramente por "dónde está ahora, dónde tiene que estar".
Cómo funciona la célula
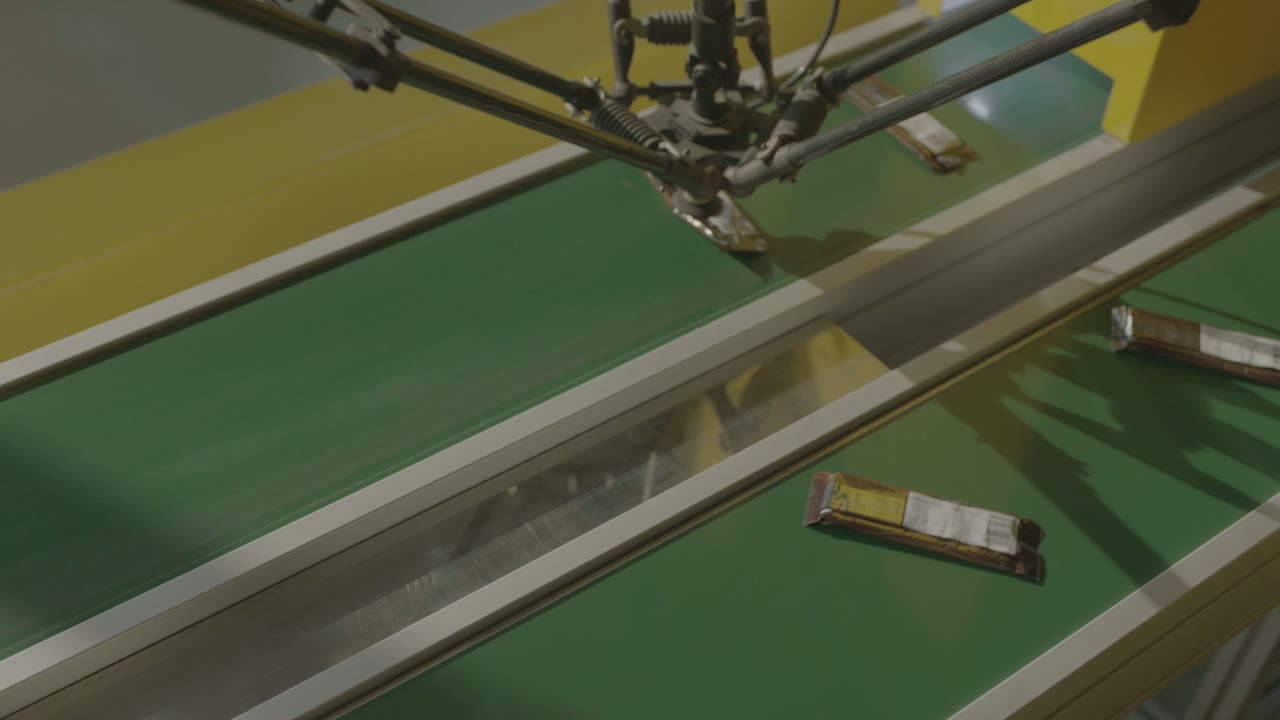
- Llegar. Los paquetes llegan a lo largo de la primera cinta transportadora con el ángulo y la separación que les haya dejado el proceso anterior.
- Pasa el semáforo. Una barra luminosa recorre el borde de la cinta transportadora; las mochilas se ven claramente contra la cinta a medida que la atraviesan.
- Recoger. El robot cae en picado, agarra la mochila por la cara y la levanta.
- Muévete. Traslada la mochila hasta la segunda cinta.
- Lugar. El paquete se coloca de manera que los paquetes en la salida queden con una separación mucho más uniforme que la que tenían al llegar.
- Repita. Las cintas transportadoras siguen funcionando; el robot las recoge a medida que llegan.
Tres decisiones de diseño
1. Adapte la herramienta al paquete, no al robot.
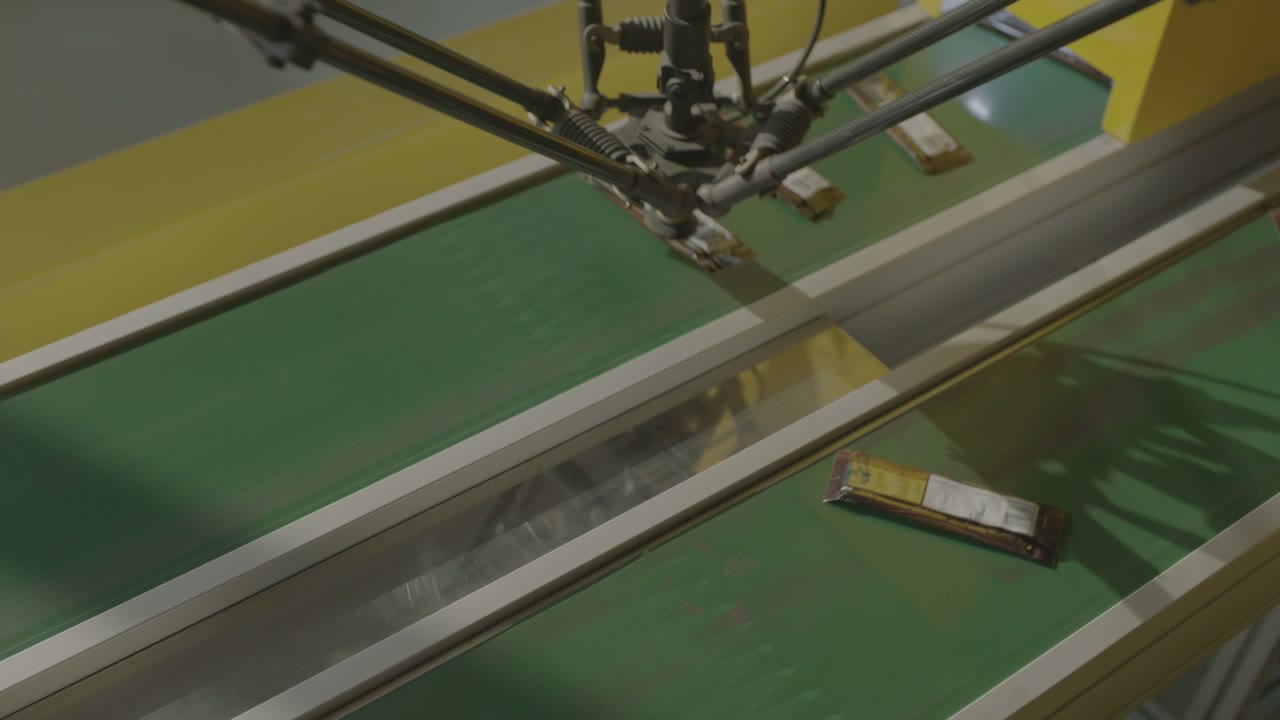
La herramienta final es donde la mayoría de los proyectos de selección de correas tienen éxito o fracasan. Puntos que conviene aclarar antes que nada:
- Donde se pueda tocar el paquete. Película impresa, costuras, un centro blando, un producto que no debe marcarse: la superficie de contacto útil suele ser mucho menor que la del envase.
- Cómo se comporta la mochila al levantarla. Las mochilas flexibles se doblan, y una mochila que se dobla al subir aterriza de forma diferente a una que no lo hace.
- Lanzamiento. En el caso de las herramientas de vacío, la liberación es tan importante como la recogida: un paquete que se adhiere durante unos milisegundos más aterriza fuera de su objetivo.
- Contacto con alimentos. Si la herramienta entra en contacto directo con los alimentos en lugar de con el envoltorio, el diseño cambia debido a la necesidad de modificar el material, la limpieza y las normas de inspección.
Pregunta para resolver pronto: ¿El objetivo es un paquete por ciclo o varios? Los cabezales multipack aumentan el rendimiento, pero solo cuando el patrón de llegada permite la selección múltiple.
2. Ajustar el espaciado de llegada a la velocidad de la cinta transportadora.
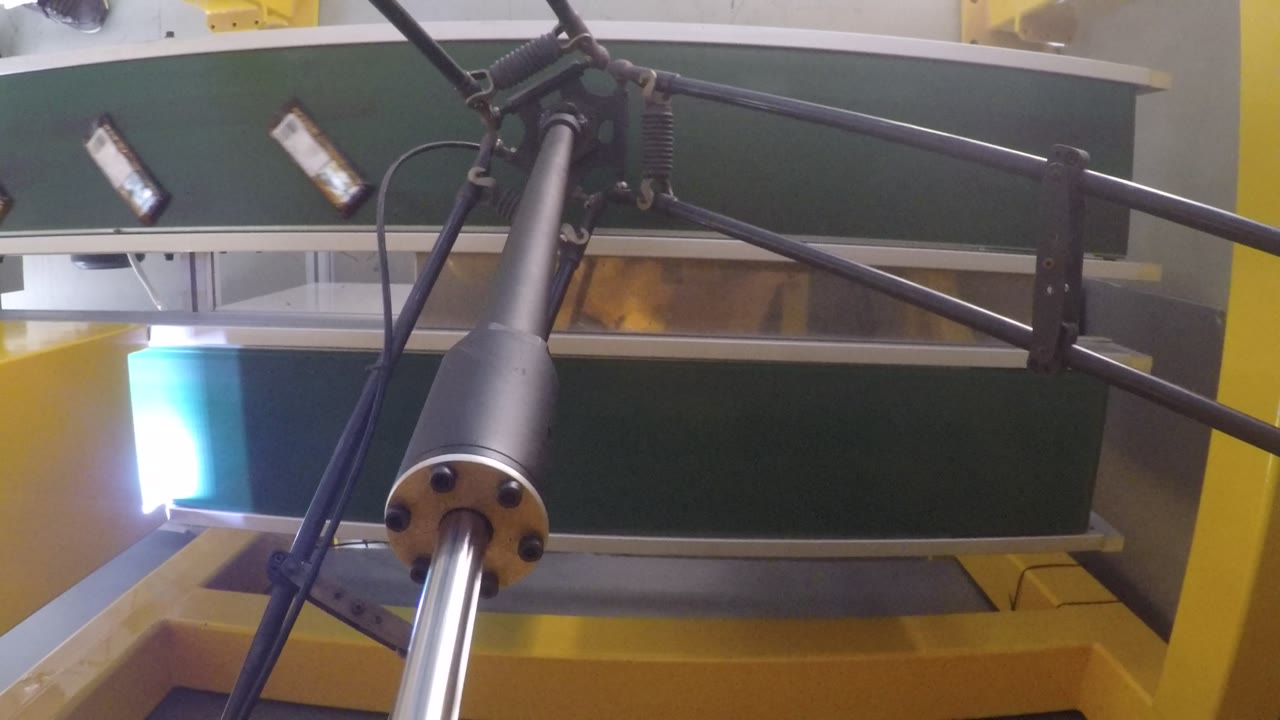
Una celda de recogida de cinta no se clasifica únicamente en "recogidas por minuto". Lo que importa es cuántos paquetes pasan por la ventana de trabajo por minuto y cuántos de ellos puede recoger el robot antes de que salgan de ella. Tres palancas:
- Velocidad de la correa. Más lento significa un plazo más amplio, pero también significa una cola más larga.
- Densidad. Si la densidad es demasiado alta, los paquetes se superponen o se tocan, y ni la herramienta ni el sistema de detección pueden separarlos; si es demasiado baja, el robot permanece inactivo.
- Longitud de la ventana. El rango de recogida viene determinado por el área de trabajo del robot sobre la cinta transportadora, y un segundo robot en serie es la solución habitual cuando uno solo no puede seguir el ritmo.
En una línea de recolección real, es normal que se pierdan selecciones; lo importante es qué sucede con ellas. Decide si un paquete no seleccionado vuelve a circular, es recogido por una segunda estación o se retira manualmente.
3. Define dónde debe aterrizar el paquete.
La precisión de posicionamiento la define la siguiente máquina, no el robot. Una estuchadora, una envasadora flow-wrap y una selladora de bandejas tienen cada una su propia tolerancia de posición y ángulo, y toda la célula debe diseñarse a partir de ese valor.
- Colóquelo contra la geometría sobre la que indexará la siguiente máquina: una lengüeta, una lengüeta, un bolsillo.
- Decida si la salida se mantiene en movimiento durante la colocación; al colocar sobre una cinta transportadora en movimiento, la tolerancia depende más de la sincronización que de la posición.
- Mantén el patrón establecido lo suficientemente regular como para que un atasco posterior no se propague de vuelta a través de la ventana de selección.
Cuándo encaja este diseño y cuándo conviene mirar más de cerca.
- Buen ajuste: Paquetes pequeños, ligeros y repetibles; un proceso continuo en la fase inicial; una máquina en la fase final que necesita una alimentación ordenada; y un producto que tolera ser manipulado con una herramienta pequeña.
- Evaluar más a fondo: productos pegajosos, polvorientos o muy flexibles; paquetes que llegan en contacto entre sí; zonas de higiene de alta exigencia (lavado, materiales de herramientas); y productos mixtos en los que la herramienta tendría que cambiarse junto con el producto.
Preguntas Frecuentes
¿Un robot o varios?
Comience calculando cuántos paquetes por minuto pasan por la ventana y cuántos puede procesar un robot en ese lapso. Cuando uno solo no puede procesar todos los paquetes, la solución habitual es usar dos robots en serie a lo largo de la misma cinta transportadora: el segundo toma lo que el primero deja.
¿Tiene que parar la cinta transportadora?
No. En esta celda, ambas cintas transportadoras funcionan de forma continua. Detener una cinta para recoger productos solo tiene sentido en líneas lentas o para productos pesados.
¿Qué determina la precisión?
La siguiente máquina. Primero, determine su tolerancia, luego elija la herramienta, el método de colocación y si la salida se mueve durante la colocación.
Obtenga una estimación del diseño y del tiempo de ciclo.
Envíanos:
- Dimensiones del producto, peso y material de embalaje
- Dónde se puede tocar el producto y cualquier requisito de higiene
- Paquetes que entran y salen por minuto, y cómo llegan los paquetes (densidad, orientación).
- Cuál es la siguiente máquina y su tolerancia de alimentación.
- Disposición de la línea y espacio disponible sobre las cintas transportadoras
Le responderemos con una propuesta de diseño de celdas y una estimación del tiempo de ciclo.
Obtén una estimación del diseño y del tiempo de ciclo → o mándenos un correo electrónico a ventas@evsrobot.com
Las imágenes fueron grabadas en las instalaciones de producción de un socio. La información sobre la tasa de reproducción, la precisión y los datos de producción de dichas instalaciones no es pública y, por lo tanto, no se incluye aquí.