
El diseño de un sistema de manipulación de piezas pequeñas presenta dos problemas de referencia: la característica que identifica la pieza entrante y la ubicación física donde debe llegar. Una imagen clara en el área de recogida no define, por sí sola, el dispositivo de recepción ni garantiza una colocación correcta.
Describe ambos extremos del movimiento.
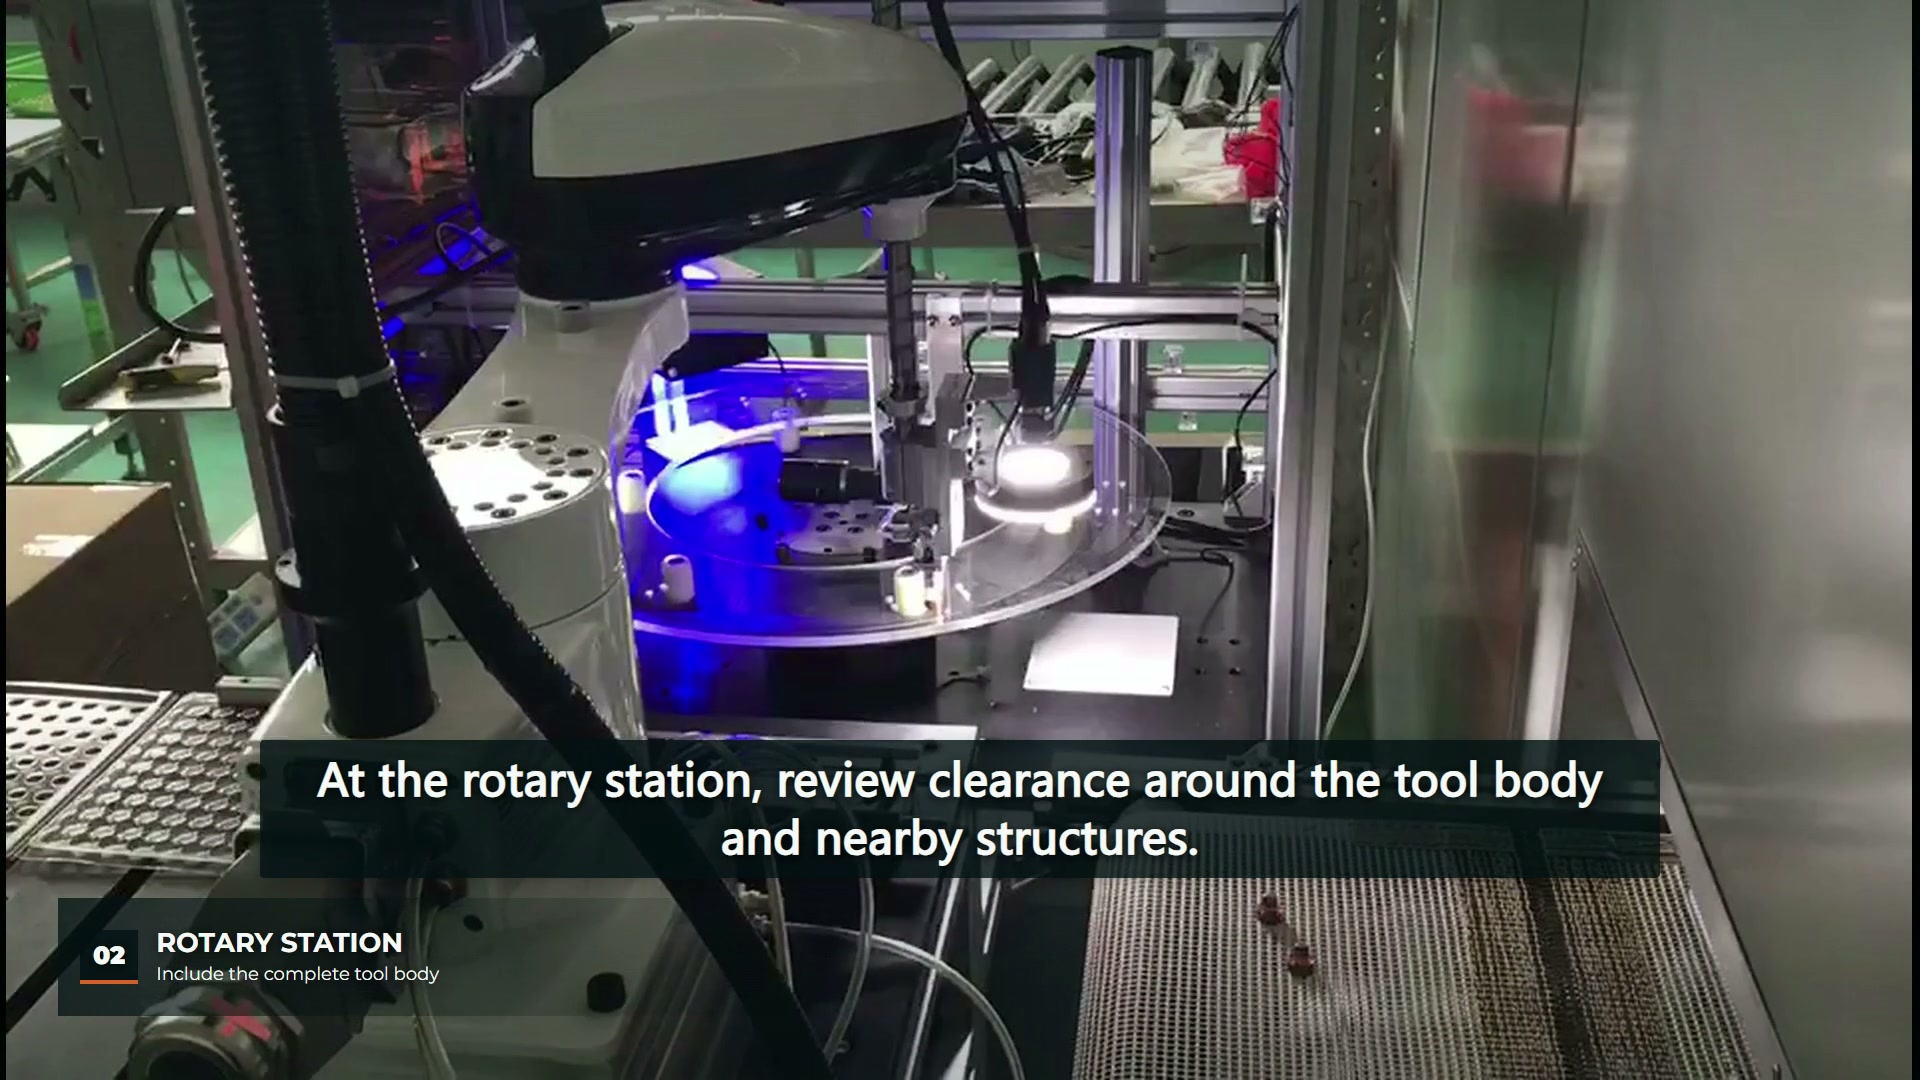
A las 00:03, el vídeo muestra un robot SCARA blanco sobre una mesa de trabajo con una zona de entrada a la derecha y una estación giratoria iluminada a la izquierda. A las 00:12, la herramienta se encuentra sobre la estación giratoria, con la estructura de la mesa aún visible. Estas observaciones establecen la relación entre las áreas de trabajo. No informan sobre la precisión del reconocimiento, los resultados de la inspección ni el manejo de las piezas rechazadas.
Para comenzar la descripción de una aplicación, indique la característica de la pieza que se utiliza para la orientación y la característica de destino que se utiliza para la colocación. Por ejemplo, un contorno exterior visible y un alojamiento son referencias diferentes. Su relación debe describirse incluso cuando el movimiento del robot parezca sencillo.
Elija la iluminación adecuada para el elemento que se está observando.
Guía de iluminación de Basler Explica que la retroiluminación puede resaltar el contorno de un objeto, a la vez que se pierde información de la superficie. La lección relevante es elegir una disposición de iluminación adecuada alrededor del elemento a inspeccionar. Las luces visibles en este vídeo no permiten determinar qué algoritmo, método de iluminación o umbral de aceptación se está utilizando.
Para una pieza nueva, recopile imágenes de la característica real bajo las condiciones de visualización previstas. Incluya posibles cambios de orientación y variaciones de la superficie. Si la decisión depende de una marca en la cara o un defecto superficial, un contorno por sí solo podría no proporcionar la información necesaria. Si depende del contorno, defina qué bordes deben permanecer visibles.
Relacionar las posiciones de las imágenes con las posiciones físicas.
Documentación de la herramienta de calibración de Basler Describe la conversión de coordenadas de imagen a coordenadas físicas. Ese es el alcance de la referencia citada; no se trata de un registro de calibración para esta celda.
Para la revisión del proyecto, identifique la referencia de la cámara, la referencia del robot y la referencia del dispositivo receptor en un mismo plano. Describa qué se debe verificar cuando cambie la altura de la cámara, la mesa o la pieza. Mantenga el resultado de la imagen y la observación final de la pieza colocada en el mismo registro de muestra para que se pueda investigar cualquier discrepancia de colocación con ambos extremos del movimiento disponibles.
| Entrada para preservar | Lo que la revisión puede distinguir |
|---|---|
| Imágenes representativas de la parte entrante | Si la función prevista es visible |
| Descripción de referencia de la cámara y el accesorio | Cómo se relacionan las posiciones de las imágenes con el diseño. |
| Bolsillo receptor o geometría de localización | ¿Qué define la condición final colocada? |
| Imágenes y observaciones de muestras inusuales | Si la misma decisión se aplica a las partes volteadas u ocultas |
Inspeccione el estado de recepción por separado.
La vista de la estación giratoria en el minuto 00:12 ayuda a plantear preguntas sobre el cuerpo completo de la herramienta y las estructuras cercanas. No permite visualizar la aceptación dimensional de cada colocación. Si la siguiente operación depende de la orientación, el asentamiento o la separación, especifique cómo se verificará dicha condición una vez que llegue la pieza.
El artículo relacionado sobre Clasificación SCARA guiada por visión y mapeo de coordenadas Se analiza el problema más amplio del mapeo y la verificación de selecciones. Aquí, la tarea más específica consiste en documentar la característica visual entrante y la referencia física receptora antes de evaluar un diseño candidato.
Por lo tanto, un paquete de revisión útil contiene piezas representativas, imágenes de las características, la geometría de recepción y observaciones de recogida/colocación emparejadas. El movimiento visible del robot proporciona el contexto; los registros de muestra aportan la evidencia del resultado requerido.