
¿Qué hay que resolver primero al cargar un robot en una máquina lijadora de cuencos?
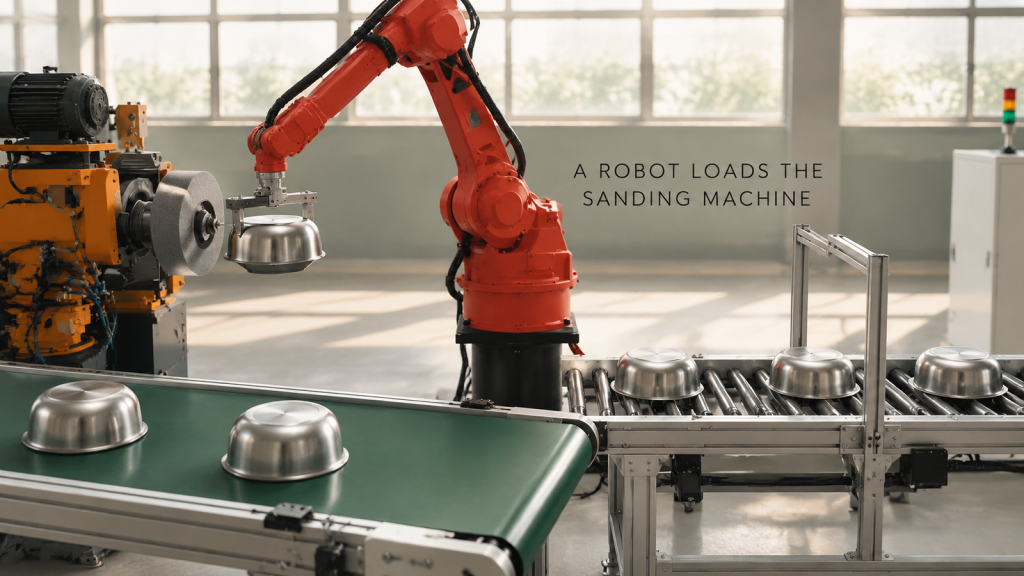
Carga robótica para una lijadora de cuencos de acero inoxidable: transferencia mediante pinza, centrado en el mandril, protección contra el polvo y una disposición que mantiene la máquina en funcionamiento.
¿Qué hace que funcione en una sola celda mediante un robot?
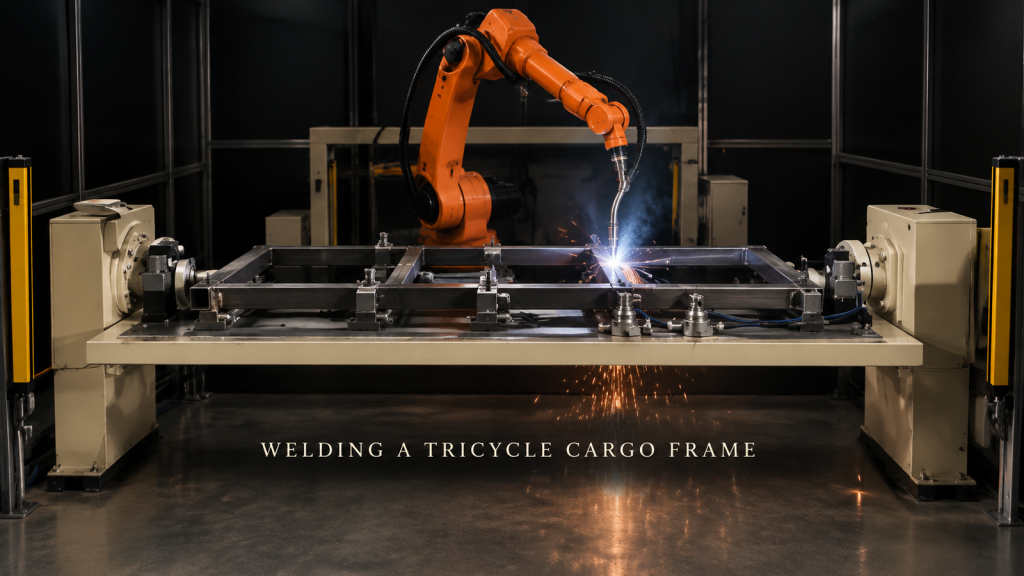
¿Qué hace que un robot pueda soldar una estructura de tubos de acero? La ubicación de los tubos, el orden de las juntas para evitar la distorsión, las soldaduras de la parte inferior y las cortinas de luz.
Soldadura robótica de una carcasa de filtro de chapa metálica: ¿Qué permite la sujeción?
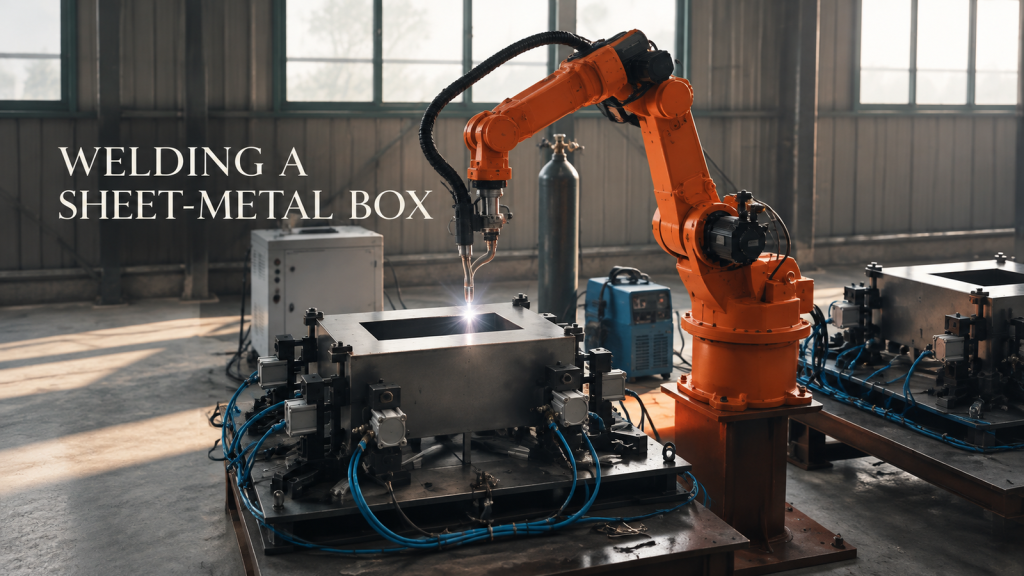
Cómo influyen la disposición de las abrazaderas, los cambios en el ángulo de la antorcha y el orden de soldadura en la posibilidad de soldar con robot una caja de chapa metálica en una sola operación de sujeción, y qué información se debe enviar para solicitar un presupuesto.
Paletización de cajas empaquetadas con un robot de cuatro ejes: ¿Qué factores contribuyen a la estabilidad de una célula de final de línea?
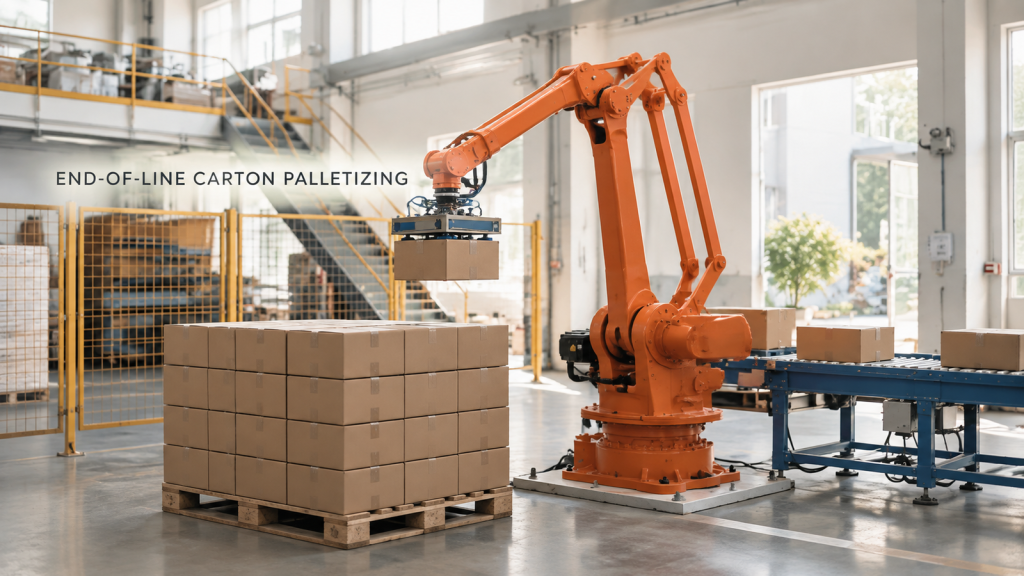
Paletizado de cajas mediante robot de cuatro ejes: agarre sin aplastamiento, patrón de apilamiento estable y posición de recogida repetible al final de la cinta transportadora.
Operador de prensa robótica en una línea de montaje de llantas: ¿Qué factores determinan si se puede entregar la pieza?
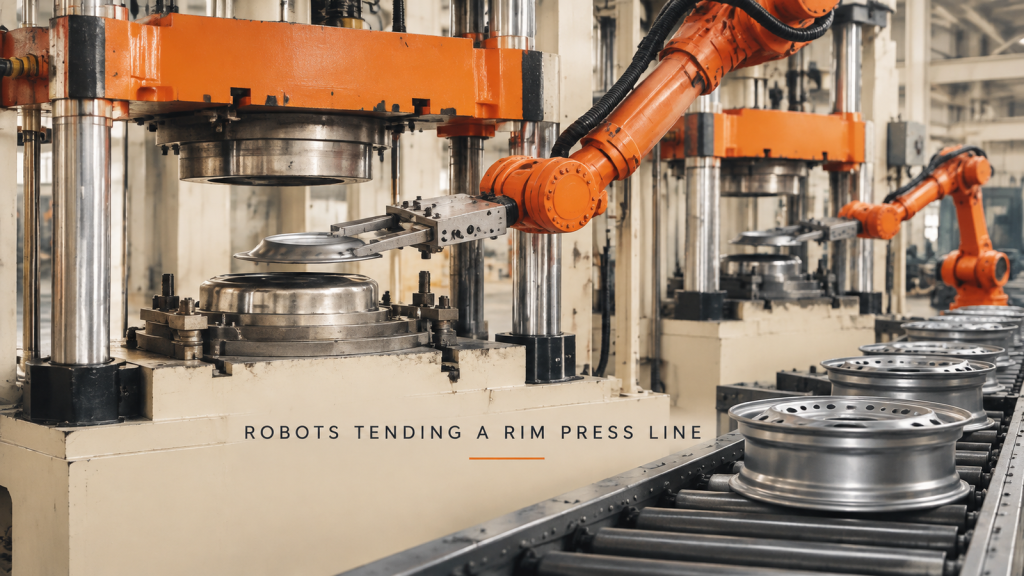
Operador de prensa robótica en una línea de producción de llantas: transporte de la pieza al troquel, enclavamiento entre el robot y la prensa, ubicación de la pieza y escalado de una prensa a una fila.
Carga de bobinas de hilo en un transportador con un cobot: ¿Qué debe hacer correctamente la célula?
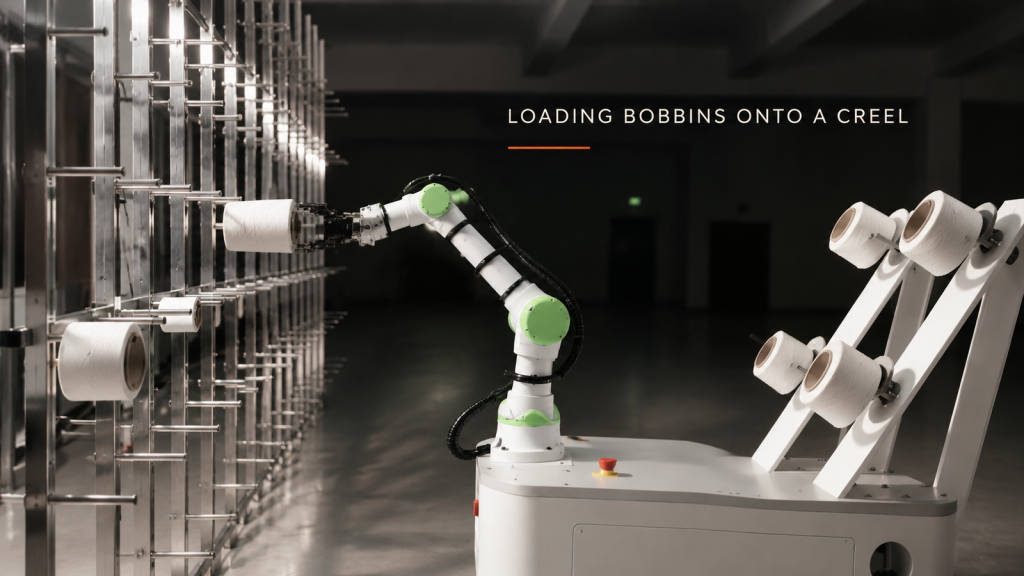
Carga de bobinas de hilo en un portabobinas con un robot colaborativo: asegurar que el hilo no interfiera con el agarre, alinear el orificio con la clavija, alcanzar las clavijas superior e inferior y determinar dónde encaja una base móvil.
Corte robótico de placas de acero gruesas con soplete: ¿Cuándo podrá la antorcha manual dar paso a un robot?
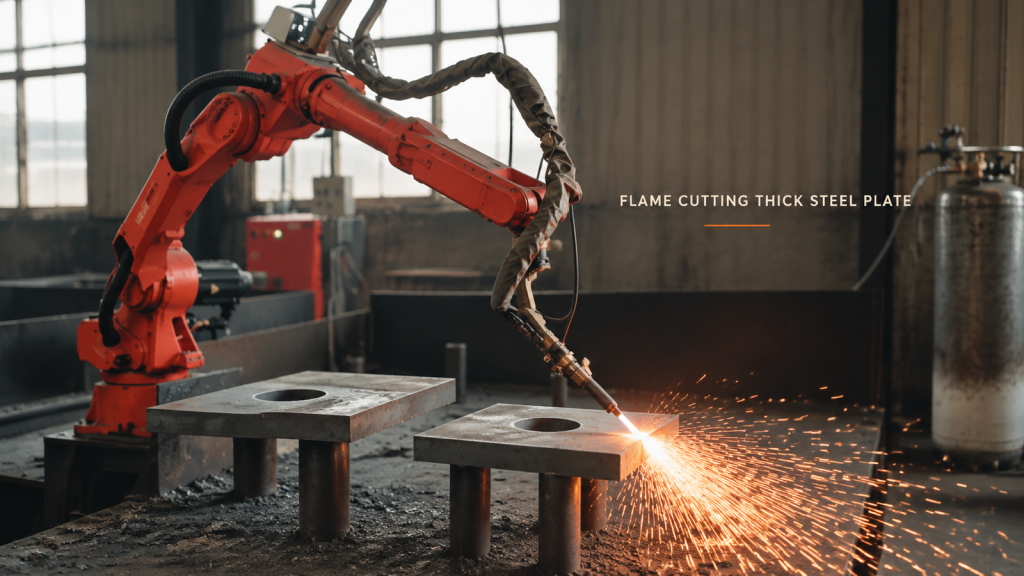
Cuando el corte con llama de placas gruesas puede pasar de una antorcha manual a un robot: soporte de la placa, altura de la antorcha a lo largo del borde y mantener a las personas alejadas de las chispas.
Soldadura robótica de bastidor largo: ¿Qué unión debe determinar la disposición de la celda?
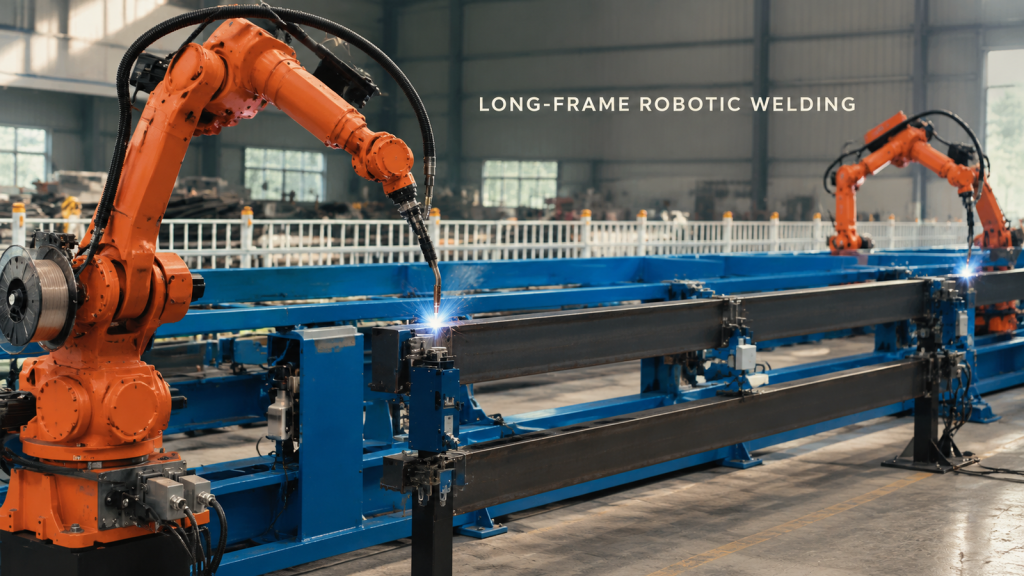
Comience el diseño de soldadura robótica de bastidor largo con la junta más difícil, luego valide el acceso a la fijación, la posición de la antorcha, el espacio libre para los cables y el espacio de recuperación.
Descarga robótica de piezas en forma de cuenco: ¿Cómo se protegen los bordes durante la extracción?
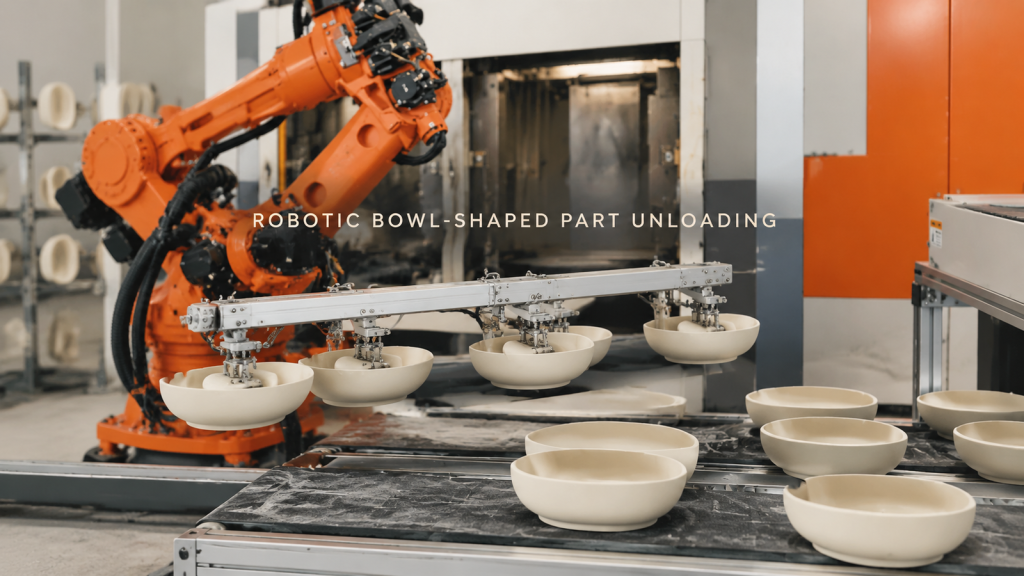
Planifique la descarga robótica de piezas en forma de cuenco teniendo en cuenta el contacto con soporte, el espacio libre de extracción, la protección de los bordes y la colocación estable de la superficie receptora.
Soldadura robótica de uniones de ensamblaje de ejes largos: Control de acceso en la interfaz circular

Observe cómo un robot suelda juntas de placas circulares en un conjunto de eje largo soportado y planifica el acceso a las juntas, la fijación y la segmentación de la trayectoria.
Transferencia de piezas cilíndricas y manipulación de equipos: control de la pieza en ambas interfaces.

Observe cómo un robot sujeta piezas cilíndricas cortas junto a un equipo cerrado y planifique la recogida, la conexión entre equipos y las interfaces de transferencia.
Soldadura robótica de uniones de grandes estructuras: Planifique el acceso de la antorcha antes del primer arco.

Observa cómo un robot naranja suelda múltiples uniones en un gran bastidor fijo y aprende cómo el acceso a la antorcha, la fijación y el orden de la trayectoria dan forma al concepto de celda.