
En breve: El producto se desplaza sobre una paleta por una cinta transportadora recta y se detiene en una estación tras otra. Un robot coloca una pieza en el cuerpo, un cabezal de presión la asienta, una unidad de accionamiento entra por el lateral y la atornilla, un robot da la vuelta al cuerpo, se colocan los clips, un recipiente interior se coloca en su sitio y, al final, un robot empaqueta la unidad terminada en una caja. Tres decisiones determinan una línea como esta: cómo se ubica la paleta en cada estación, qué pasos realmente necesitan visión y cómo se ajustan los giros y la recogida y colocación al ciclo. ¿Planificando una línea? Obtenga una estimación del diseño y del tiempo de ciclo..
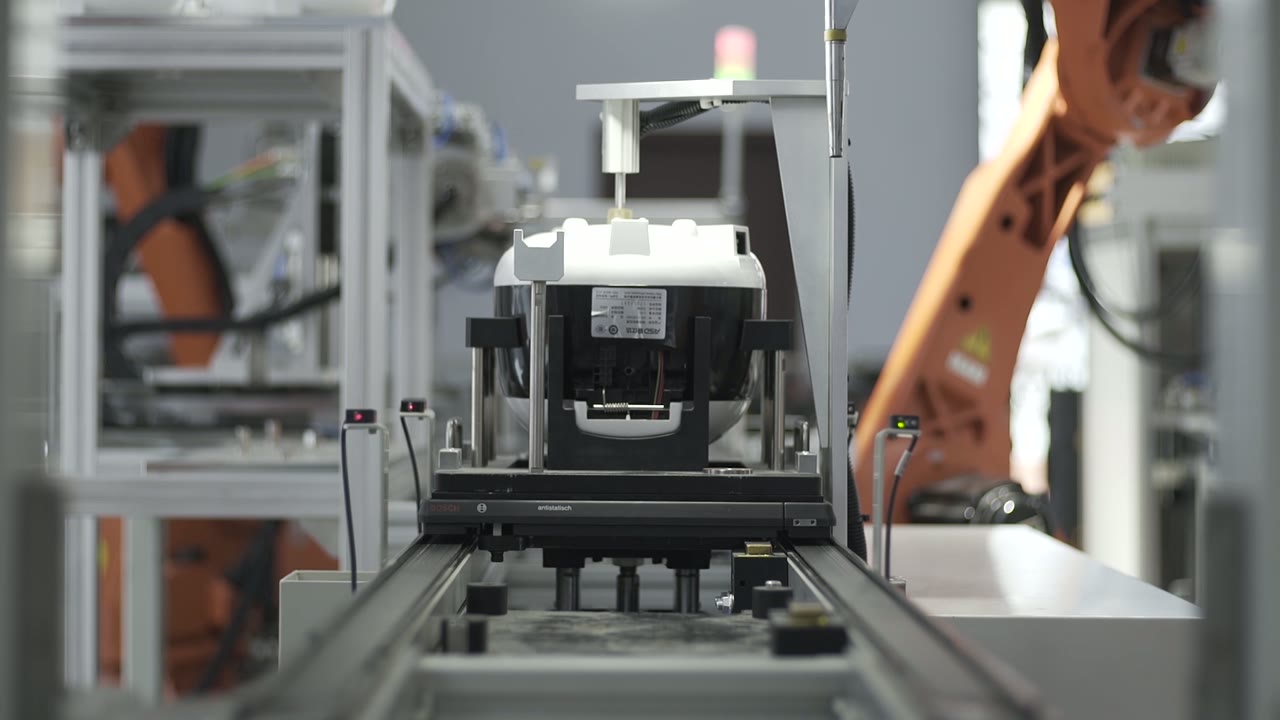
De un vistazo
| Producto | Pequeño electrodoméstico: cuerpo moldeado, olla interior, clips de la tapa. |
| Proceso | Ensamblaje, atornillado y embalaje |
| Logística de transporte | Palets en una cinta transportadora recta motorizada |
| Automatización | Un robot por estación, además de unidades fijas de prensa y accionamiento. |
| Suministro de piezas | Nidos junto a la vía al lado de cada estación |
| Manejar | Recoger y colocar, presionar para asentar, atornillar desde el lateral, voltear, embalaje final. |
| Resultado | Unidades terminadas empaquetadas en cajas de cartón y retiradas de la línea de producción. |
| Estación de prueba | Una parada donde la unidad permanece inmóvil y se conecta un cable. |
El problema que aborda esta línea
Un electrodoméstico terminado es el resultado de una larga cadena de pequeñas operaciones: colocar, asentar, atornillar, voltear, sujetar, insertar, probar y empaquetar. Cada una es sencilla. La dificultad reside en realizarlas de forma idéntica para cada unidad, en cada turno, y en reequilibrar toda la cadena cuando cambia el producto.
Una línea de paletización resuelve este problema fijando el orden y el punto de referencia: el producto se ubica una sola vez en un palé y todo lo demás se basa en ese palé. Las estaciones se convierten en espacios intercambiables, y cambiar el producto implica cambiar los dispositivos y los programas en lugar de volver a capacitar al personal.
Cómo funciona la línea
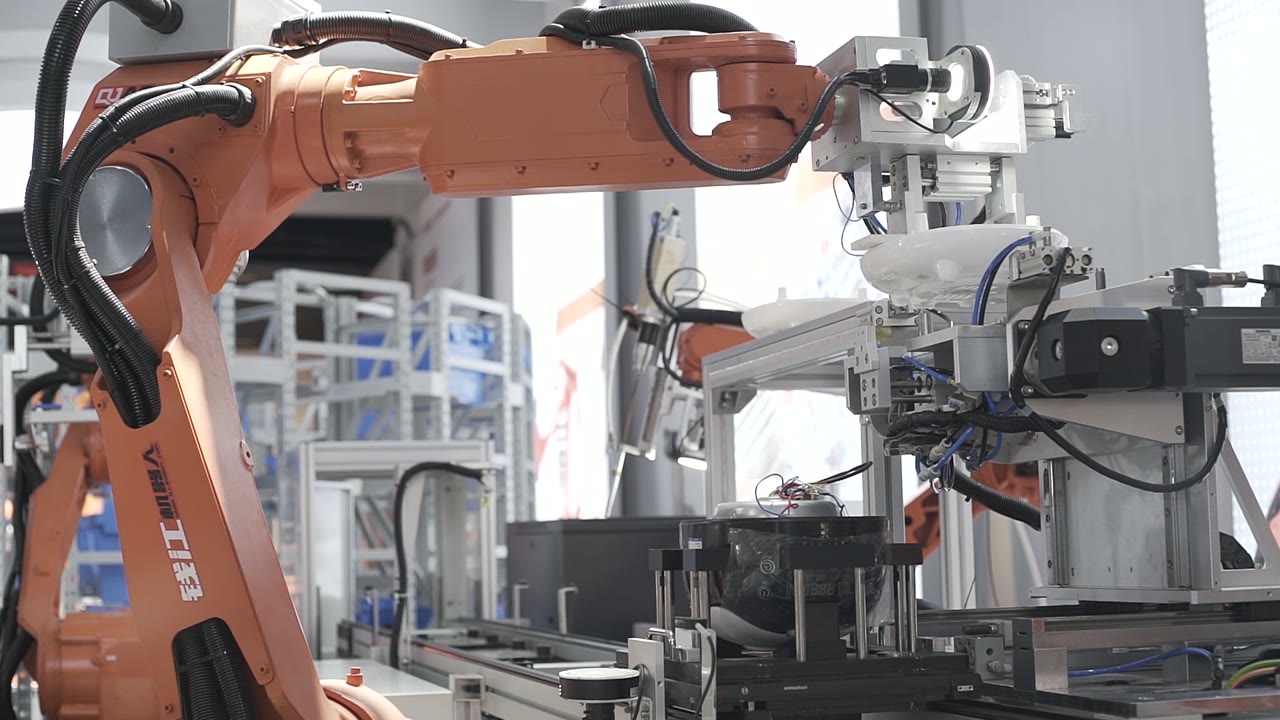
- Lugar. Un robot toma una pieza del nido situado junto a la línea de producción y la coloca sobre la carrocería que se encuentra en el palé.
- Asiento. Un cabezal de presión desciende desde arriba y coloca la pieza en su sitio.
- Tornillo. En la estación de atornillado, un destornillador motorizado entra desde un lateral sobre un riel, acciona el tornillo y se retrae.
- Índice. La paleta transporta la unidad a la siguiente estación.
- Dar la vuelta. En una parada, un robot da la vuelta al cuerpo y lo vuelve a colocar sobre la paleta de manera que la siguiente cara quede hacia arriba.
- Acortar. Se toman pequeños clips de sujeción de un nido y se colocan a presión en su lugar.
- Insertar. Más abajo, un robot levanta una maceta interior de una hilera de nidos y la deja caer dentro del cuerpo.
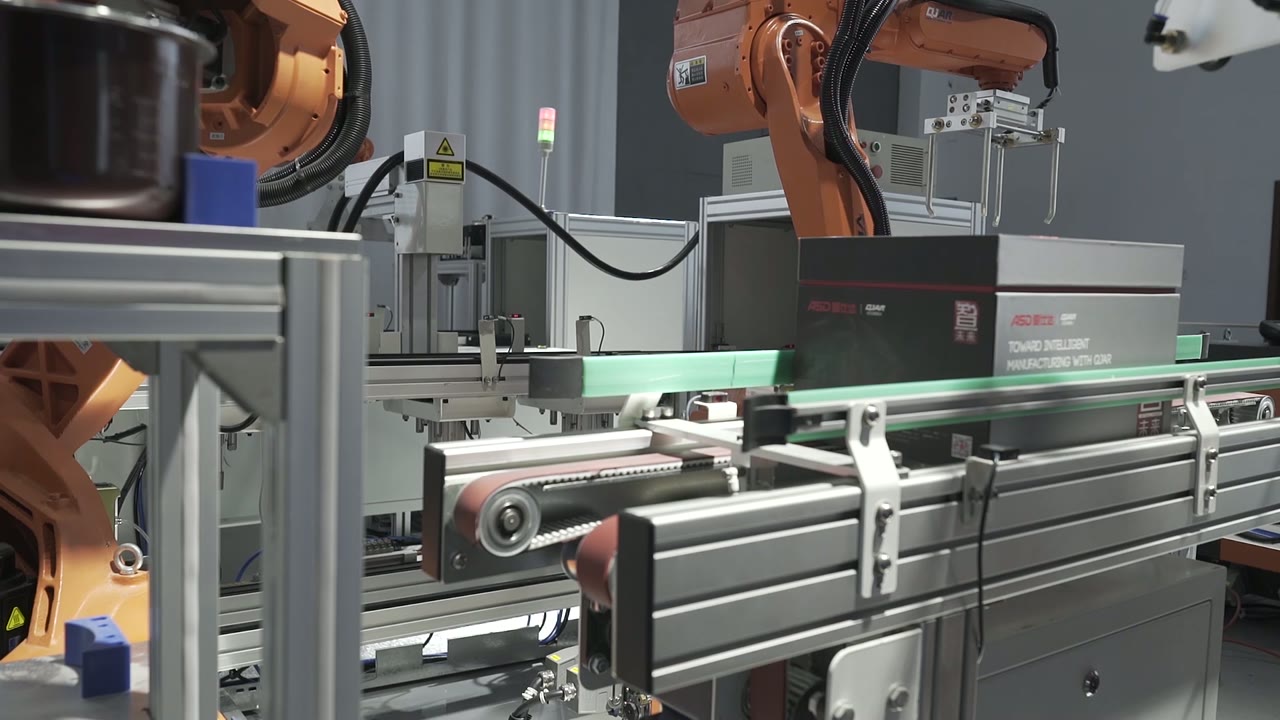
- Paquete. Al final, un robot levanta la unidad terminada y la coloca en una caja de cartón; las cajas se alinean y salen de la línea de producción.
Tres decisiones de diseño
1. Decide qué lugar ocupa el palé y qué no.
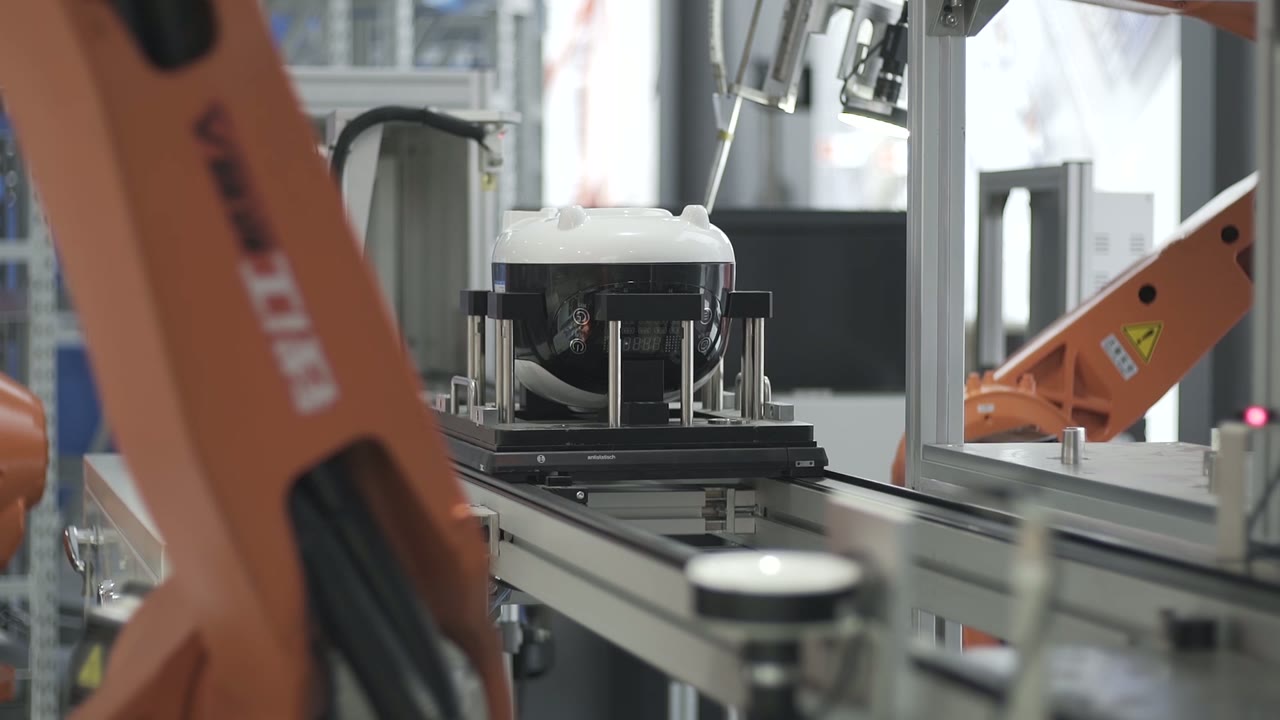
Cada estación posterior a la primera confía en el palé. Esa confianza debe ganarse en tres lugares:
- Producto al palé. Cómo se sujeta el producto: mediante un soporte, pasadores o abrazaderas, y cuánto puede moverse una vez colocado.
- Palé a la estación. Cómo se detiene, se levanta o se fija la paleta en cada estación. Es común detenerla contra un tope fijo y fijarla; la precisión que se logra allí es la misma que se mantiene en todas las estaciones.
- Devolución y limpieza. Los palés vuelven a su lugar, acumulan residuos y se desgastan. Un casquillo de posicionamiento desgastado en un palé se manifiesta como una única estación defectuosa en una de cada veinte unidades.
Pregunta para resolver pronto: ¿Qué operaciones realmente requieren una tolerancia tan estricta? A todo lo demás se le puede dar margen de tolerancia, y este margen es barato.
2. Pon la visión donde realmente importa.
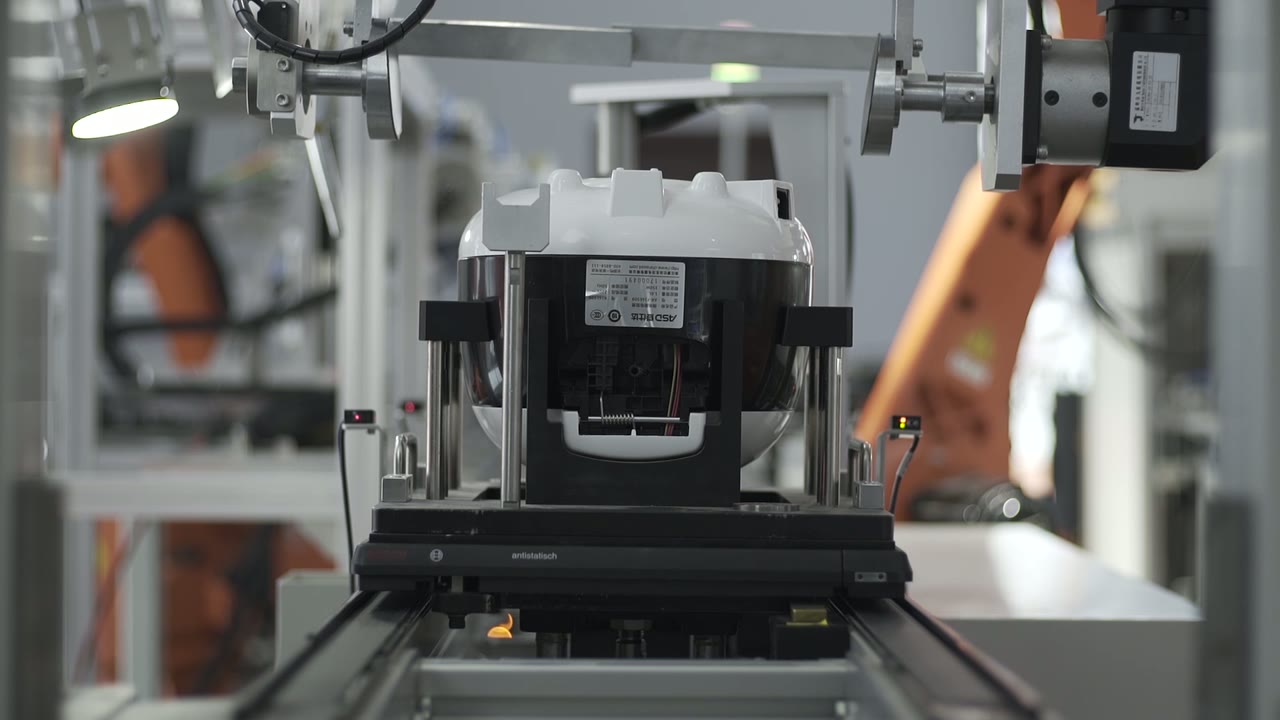
La visión artificial en una línea de montaje justifica su coste en algunos casos concretos: cuando una pieza llega en una posición desconocida, cuando una operación tiene que encontrar una característica que se mueve con respecto al punto de referencia y cuando hay que detectar un defecto antes de que aumente el valor del conjunto.
Vale mucho menos cuando un buen soporte bastaría para realizar la tarea. Una pieza presentada en un nido, sobre un palé ya ubicado, no necesita ser encontrada, sino simplemente sostenida. La prueba útil consiste en determinar qué fallo evita la visión y cuál es el coste de ese fallo si llega a la siguiente estación.
La misma lógica se aplica a la verificación. Las comprobaciones de presencia y posición tras un paso crítico suelen ser rentables; una cámara añadida porque la estación parecía complicada normalmente no lo es.
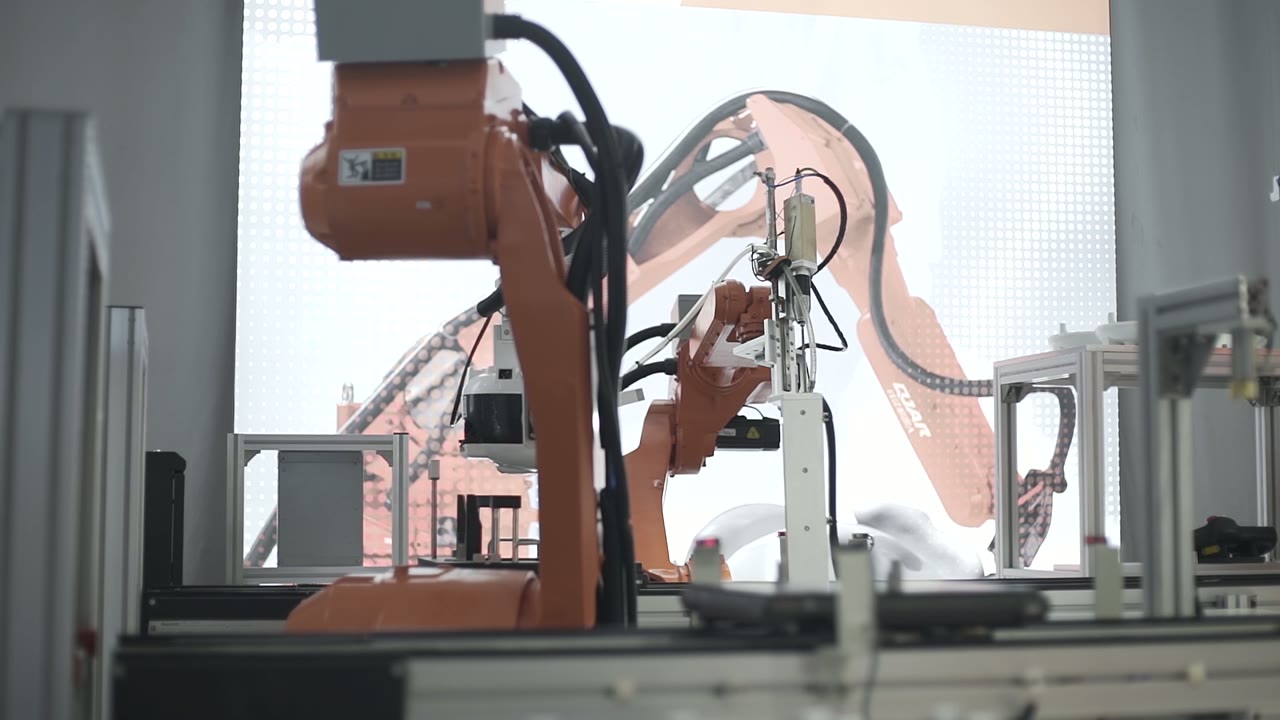
3. Equilibrar volteos y recoger y colocar contra la estación más lenta.
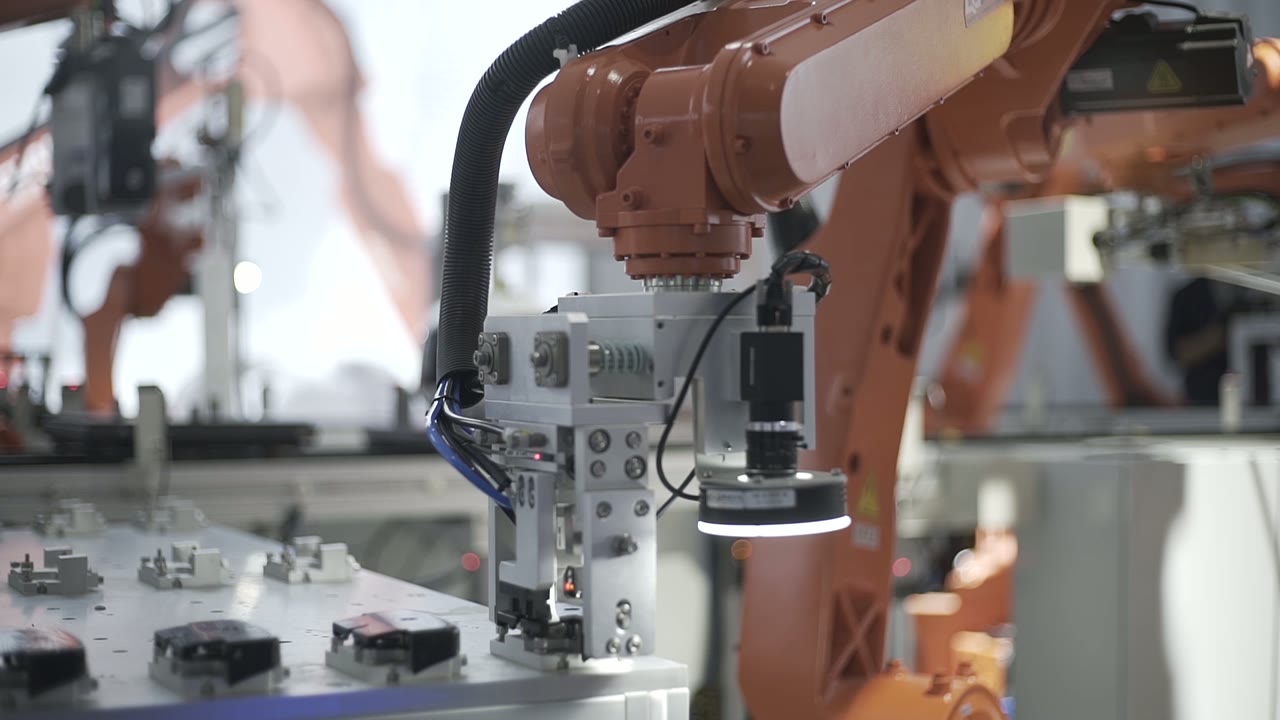
Una línea avanza al ritmo de su estación más lenta, y los giros y los largos movimientos de recogida y colocación se convierten silenciosamente en esa estación. Tres puntos prácticos:
- Cuenta los movimientos, no las operaciones. Un giro “simple” consiste en seleccionar, rotar, colocar y devolver, un proceso que suele ser más largo que el atornillado que lo precede.
- Fusionar o dividir. Dos operaciones cortas en una misma estación pueden compartir un robot; una operación larga puede dividirse entre dos estaciones en lugar de ralentizar toda la línea.
- Diseño para la transición. Los sistemas de montaje, las pinzas y los programas se multiplican según el número de variantes. El cambio rápido de herramientas y un único punto de selección de producto reducen el tiempo de cambio a unos pocos minutos en lugar de un turno completo.
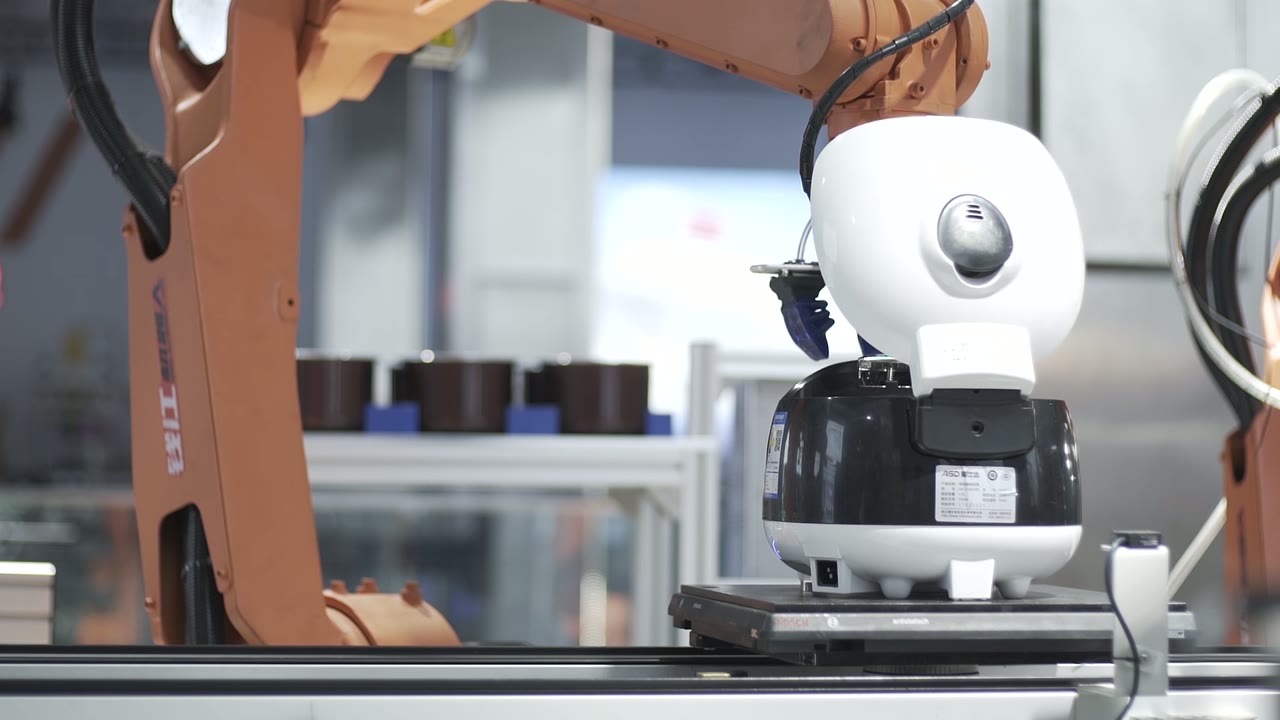
Cuándo encaja este diseño y cuándo conviene mirar más de cerca.
- Buen ajuste: Familias de productos estables con un orden de montaje definido, volúmenes que justifiquen la colocación en nichos y fijaciones específicas, y piezas que puedan presentarse de forma ordenada en la línea de producción.
- Evaluar más a fondo: Numerosas variantes con diferentes órdenes de montaje, piezas que llegan a granel y necesitan ser separadas previamente, operaciones que aún requieren criterio humano (controles estéticos, enrutamiento de cables) y un producto cuya próxima generación cambia el dato principal.
Preguntas Frecuentes
¿Por qué utilizar palets en lugar de una cinta transportadora de flujo libre?
Dado que el producto se ubica una sola vez y cada estación hereda esa ubicación, el transporte de flujo libre funciona bien para mover el producto entre bancos de trabajo manuales; para los robots, traslada el problema de la ubicación a cada estación.
¿Dónde suele perder tiempo la fila?
En la estación con el movimiento individual más largo (a menudo un giro o una recogida larga) y en el cambio de turno. Ambas son decisiones de diseño, no decisiones del robot.
¿Es necesario que cada estación cuente con un robot?
No. Las unidades fijas —cabezales de prensa, unidades motrices sobre rieles— son más económicas y rápidas cuando el movimiento es siempre el mismo. Los robots se ganan su lugar cuando la trayectoria cambia con la variante, o cuando un brazo realiza varias tareas.
Obtenga una estimación del diseño y del tiempo de ciclo.
Envíanos:
- plano de montaje y secuencia de montaje
- Lista de piezas con las diferentes formas de presentación de cada una (en nido, en bandeja, a granel).
- Número de variantes y frecuencia de cambio
- Volumen diario o anual, turnos y tasa de línea objetivo
- Plano de planta con la longitud disponible y la ubicación de los equipos aguas arriba y aguas abajo.
Le responderemos con una propuesta de diseño de línea y una estimación del tiempo de ciclo.
Obtén una estimación del diseño y del tiempo de ciclo → o mándenos un correo electrónico a ventas@evsrobot.com
Las imágenes fueron grabadas en las instalaciones de producción de un socio. La velocidad de transmisión, los tiempos de emisión y las cifras de producto de dichas instalaciones no son públicas y no se incluyen aquí.