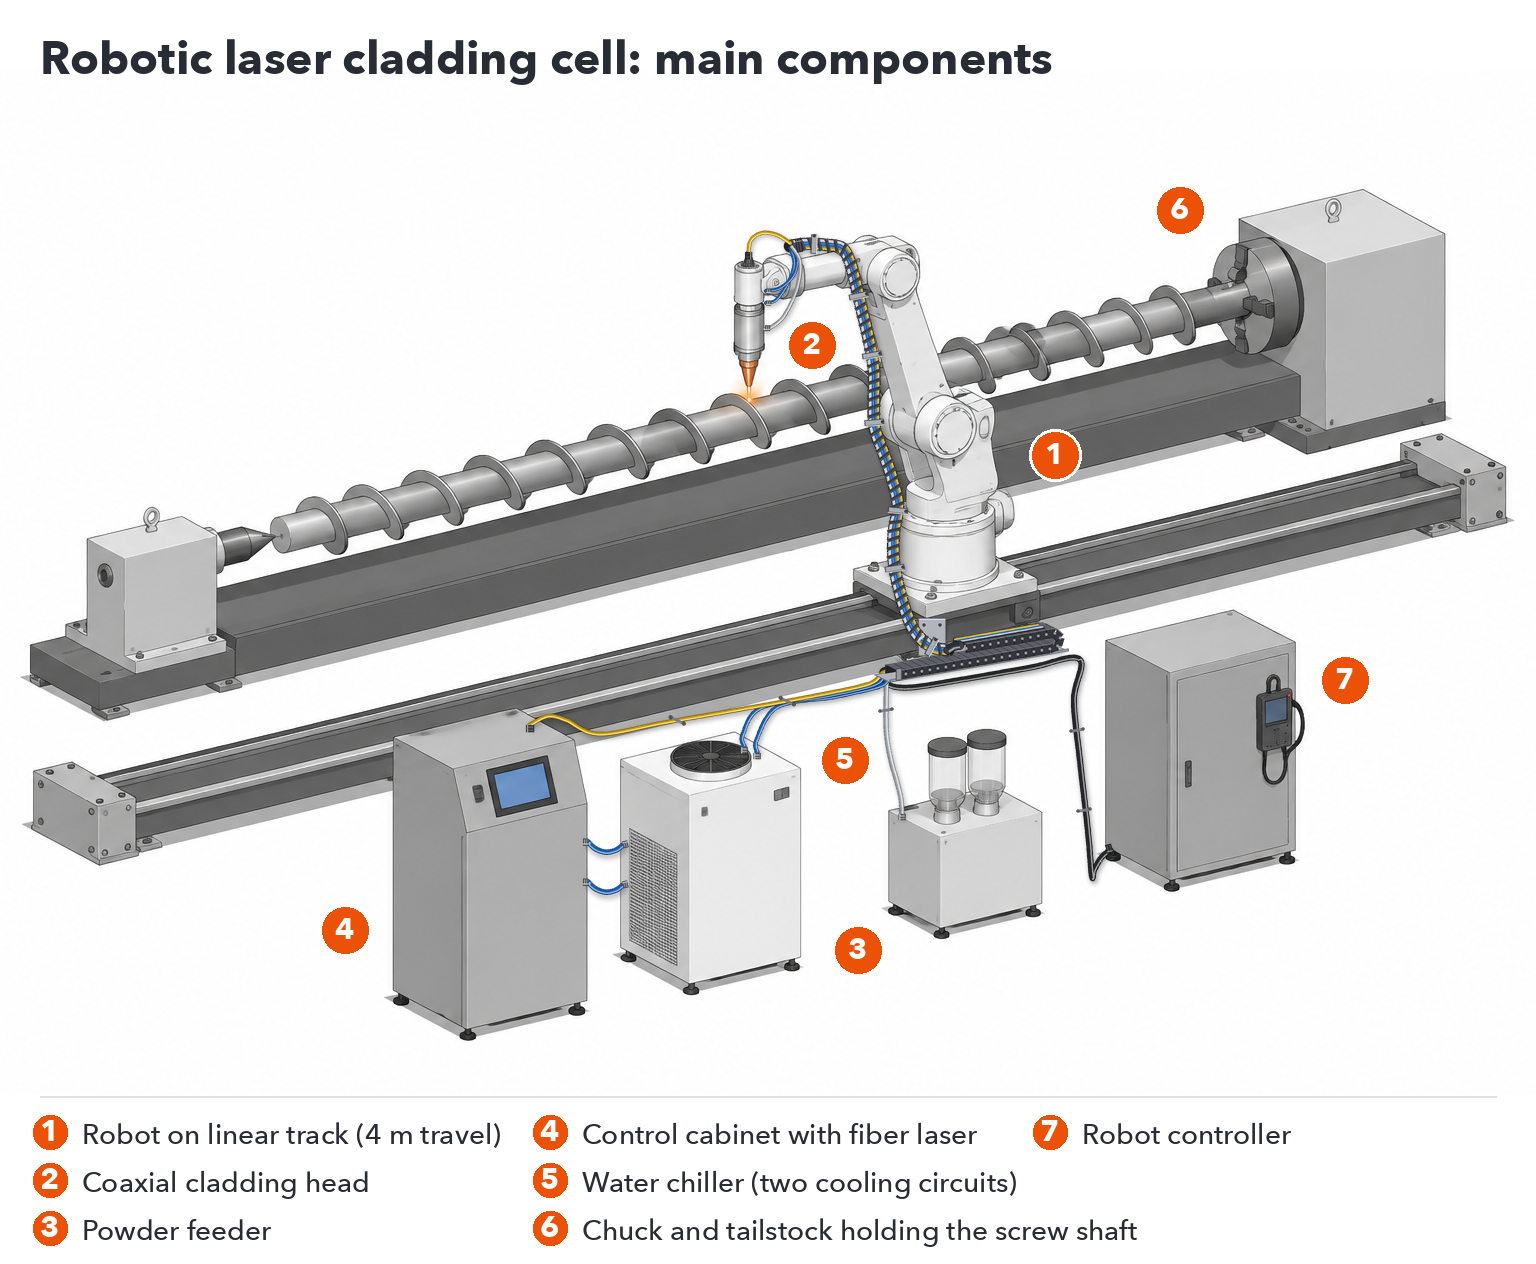
Un sistema robótico de revestimiento láser consta de seis componentes principales: un robot industrial de seis ejes, un cabezal de revestimiento con alimentación coaxial de polvo, un alimentador de polvo, un láser de fibra continua, un enfriador de agua y un sistema de presentación de la pieza, generalmente un mandril para piezas giratorias y una guía lineal para el robot. El robot, el láser y el enfriador son componentes industriales estándar; el cabezal de revestimiento, el alimentador de polvo y el armario de control integrado están diseñados específicamente para el revestimiento.
| Componente | ¿Qué hace? | Estándar o construido para revestimiento |
|---|---|---|
| Robot industrial de seis ejes | Mueve el cabezal de revestimiento a lo largo de la trayectoria programada. | Robot industrial estándar |
| Vía lineal | Amplía el alcance del robot a lo largo de tramos largos; recorrido efectivo de 4 m en la celda estándar. | Construido según el diseño de la celda |
| Mandril / eje giratorio | Sujeta y hace girar ejes, varillas y tubos para el revestimiento exterior. | Ajustado al tamaño de la pieza |
| Cabezal de revestimiento | Enfoca el láser y deposita el polvo coaxialmente en el baño de fusión. | Construido para revestimiento |
| alimentador de polvo | Dosifica el polvo hacia la cabeza a un ritmo constante. | Construido para revestimiento |
| Fuente de láser de fibra | Suministra el haz láser continuo (1080 nm). | Fuente láser estándar, alojada en el armario de control. |
| Enfriador de agua | Enfría tanto la fuente láser como el cabezal de revestimiento. | Enfriador estándar, dimensionado según la potencia del láser. |
| Cabina de control | Integra el láser, el sistema de monitorización y la interfaz hombre-máquina (HMI); incorpora el módulo IoT para diagnóstico remoto. | Construido para revestimiento |
Se ha previsto la instalación de medidas de seguridad láser alrededor de la celda en cada instalación.
Seleccione la configuración según la superficie que necesite revestir. El revestimiento exterior cubre la parte exterior de ejes, varillas, tubos y extremos de tuberías: un mandril hace girar la pieza mientras el robot mueve el cabezal a lo largo de ella, depositando un cordón espiral continuo. El revestimiento de superficies planas cubre placas y caras planas: el robot deposita cordones paralelos uno al lado del otro, superponiéndose cada uno al anterior, hasta cubrir toda la superficie. Una misma celda puede configurarse para ambos tipos de revestimiento, siempre que el mandril y la zona de trabajo plana estén incluidos en el diseño.
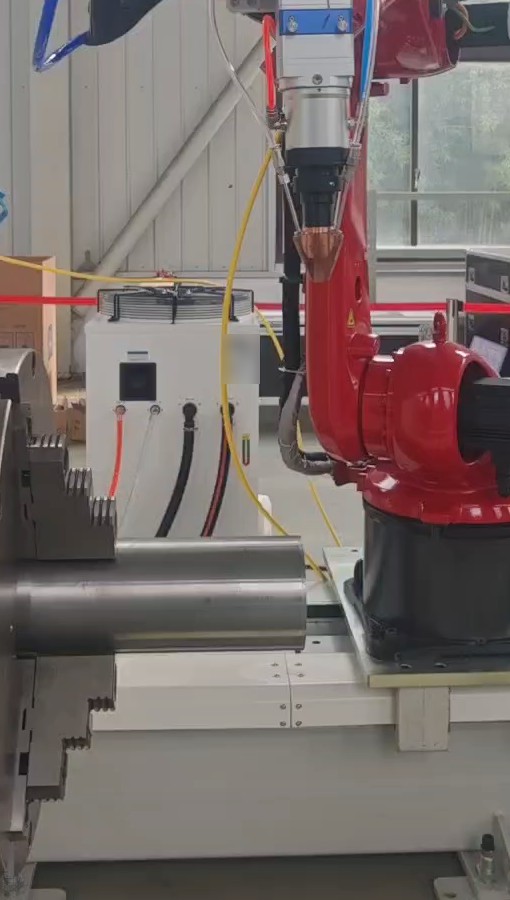
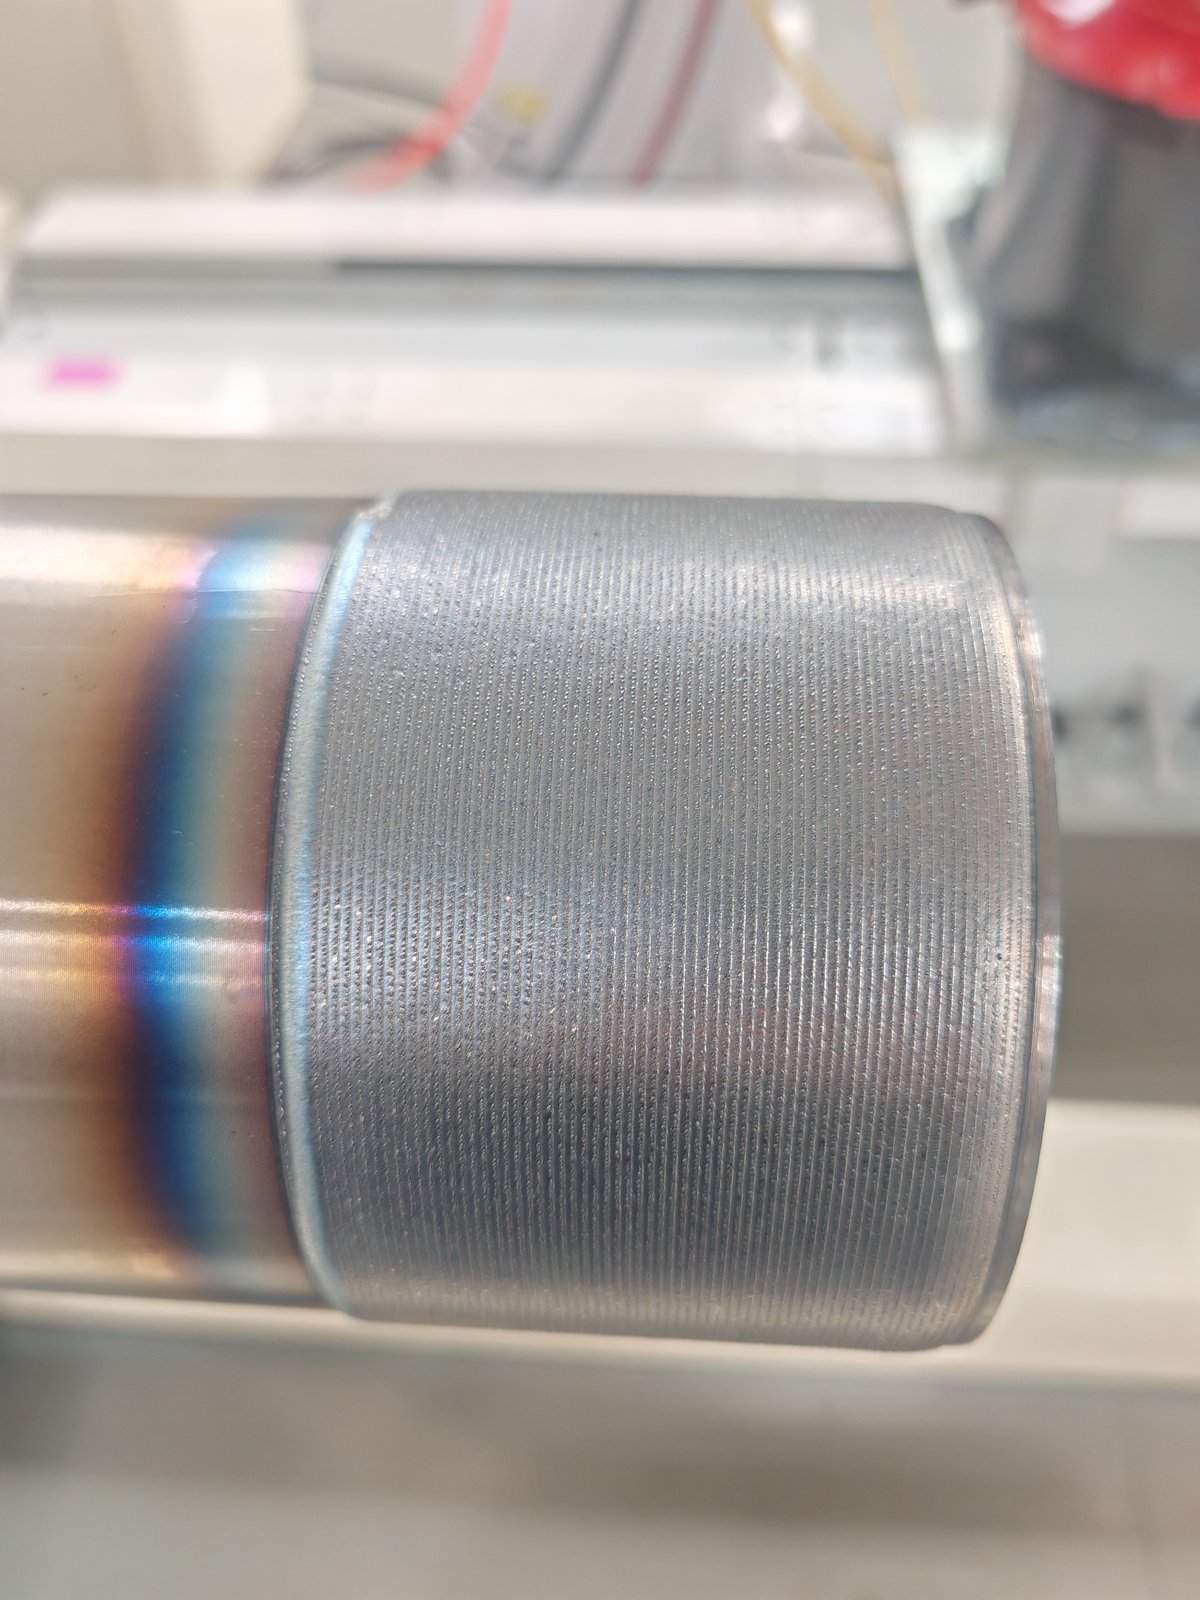
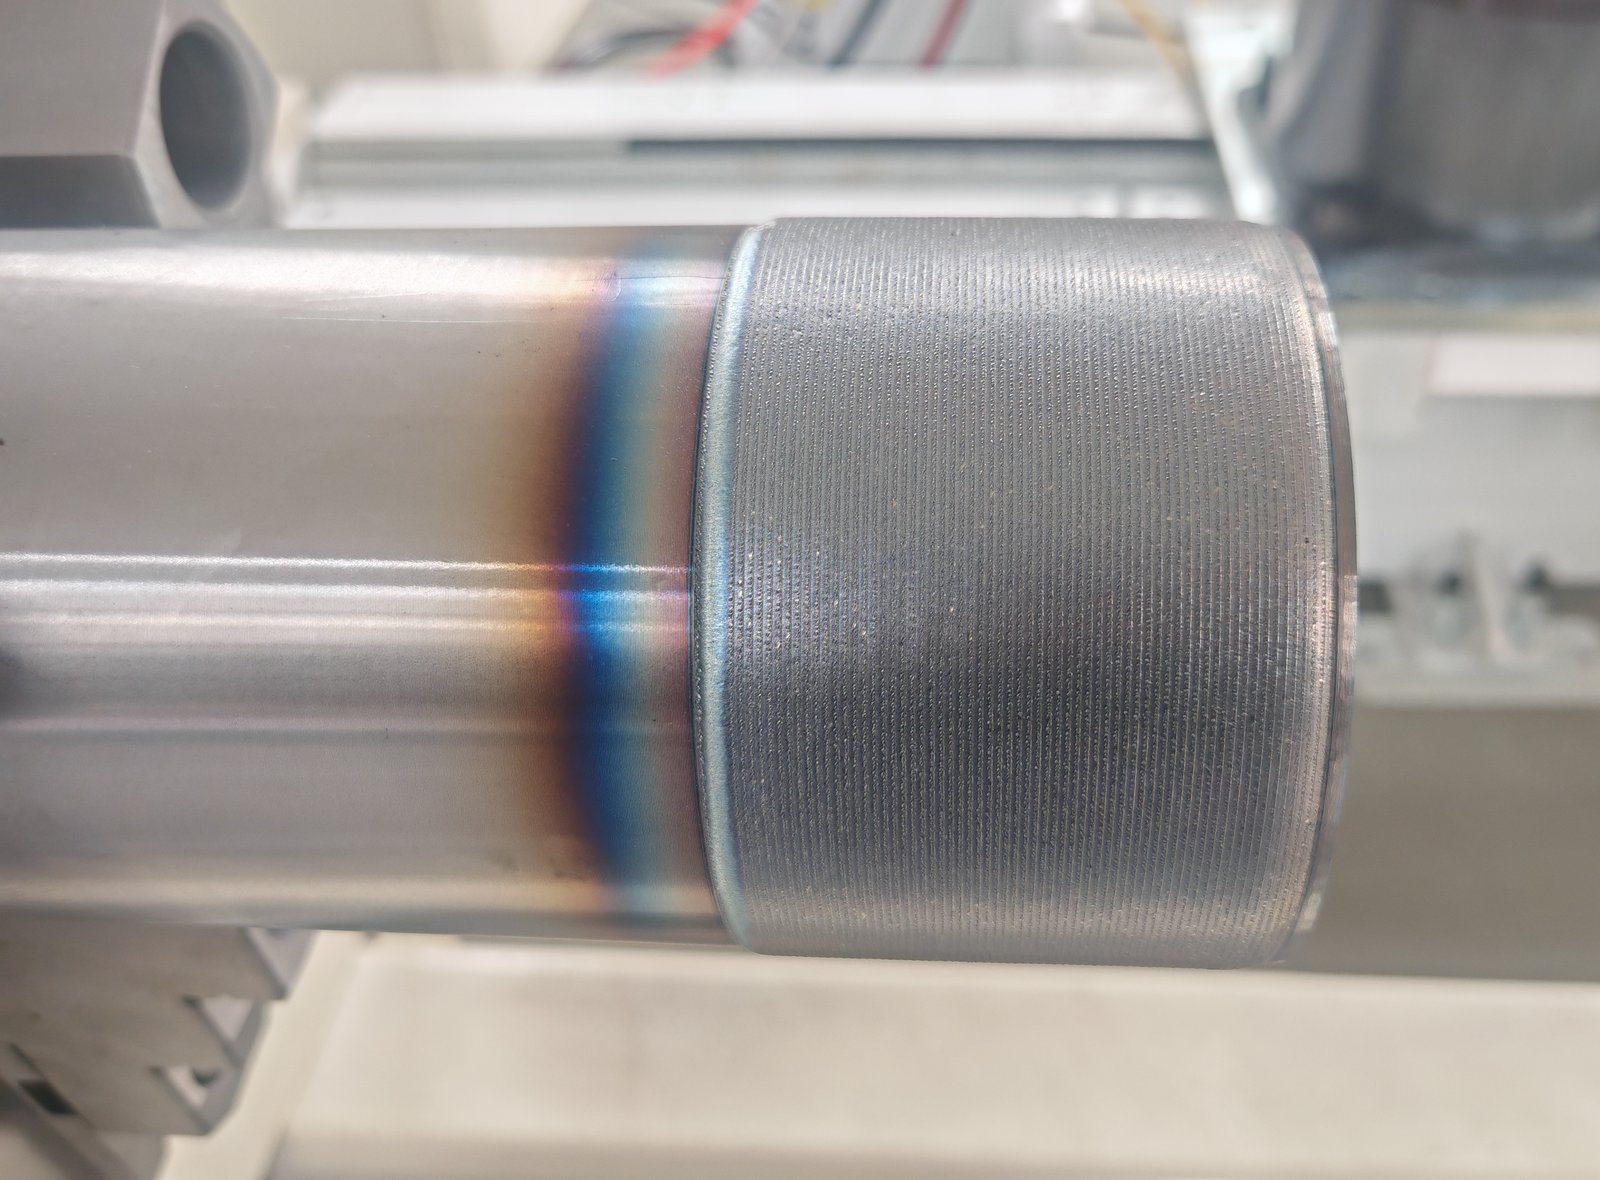
La pieza se sujeta en un mandril y se hace girar; el robot mantiene el cabezal de revestimiento sobre la superficie y se desplaza a lo largo del eje. La banda de revestimiento en la prueba que se muestra a continuación es uniforme a lo largo de toda su longitud, y la banda tintada que se encuentra a su lado es la zona afectada por el calor en el metal base.
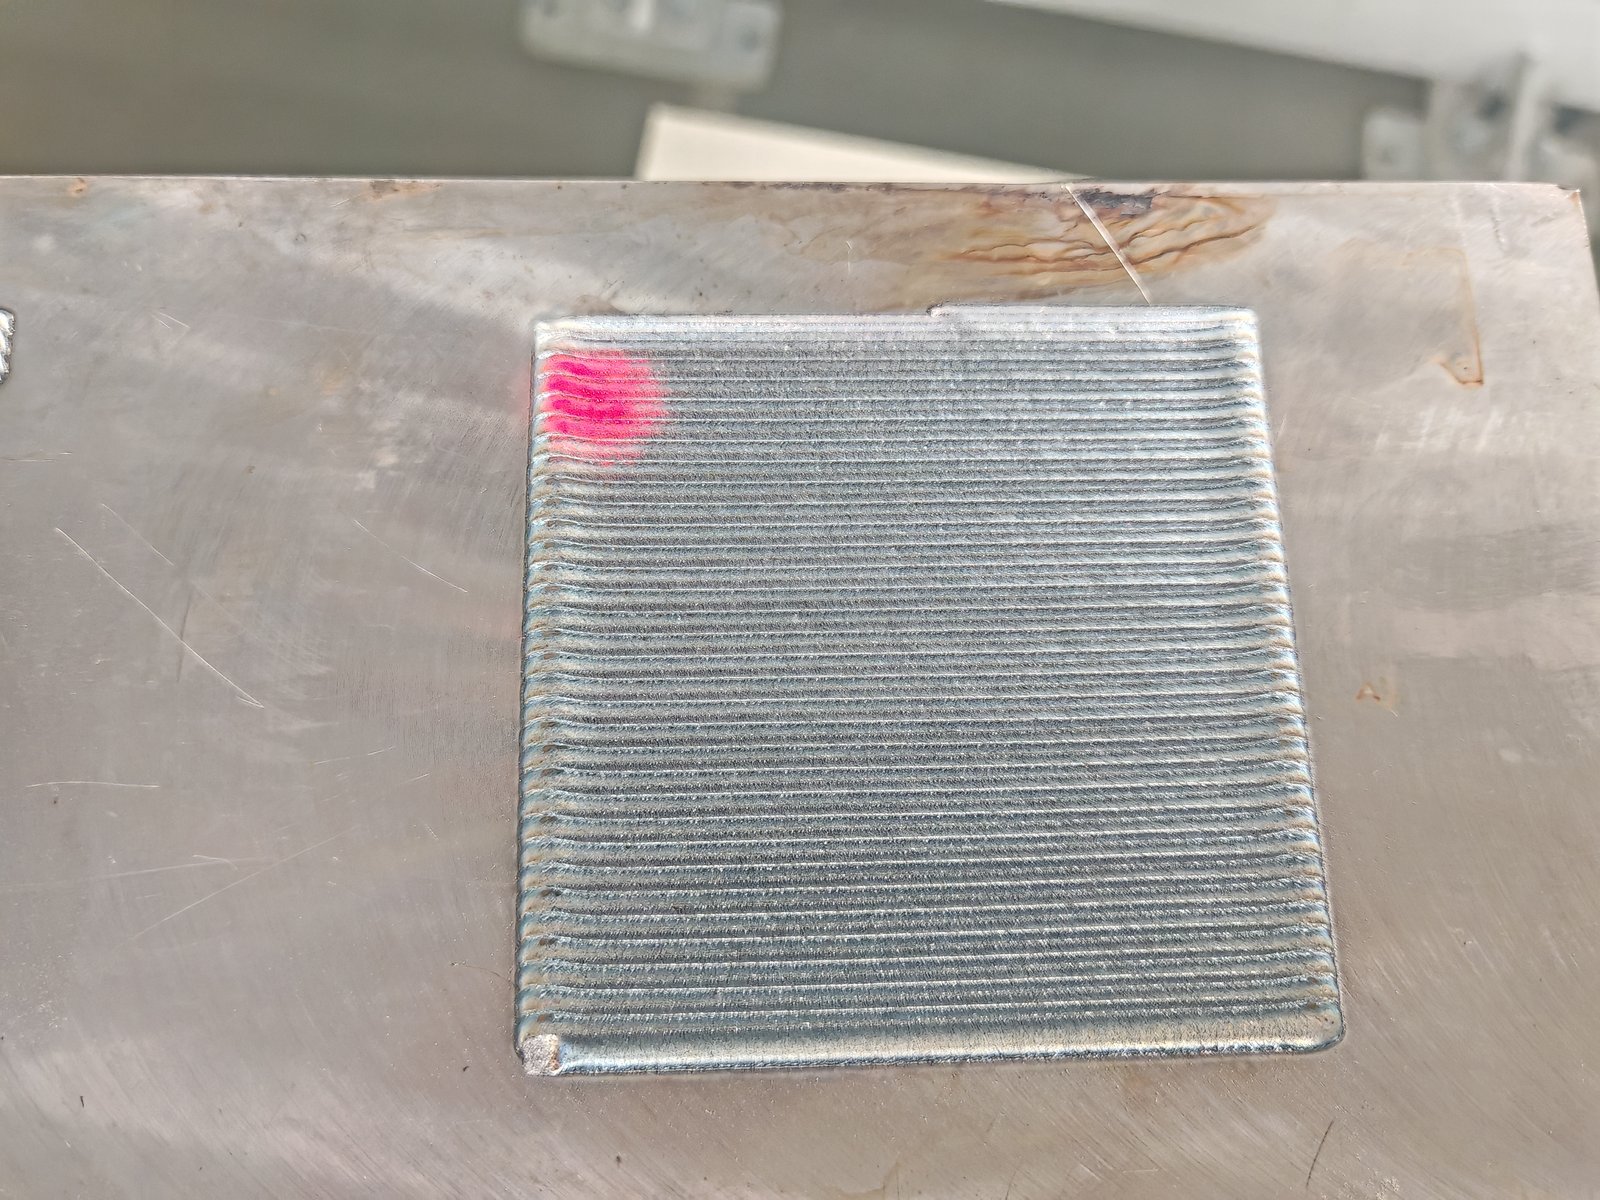
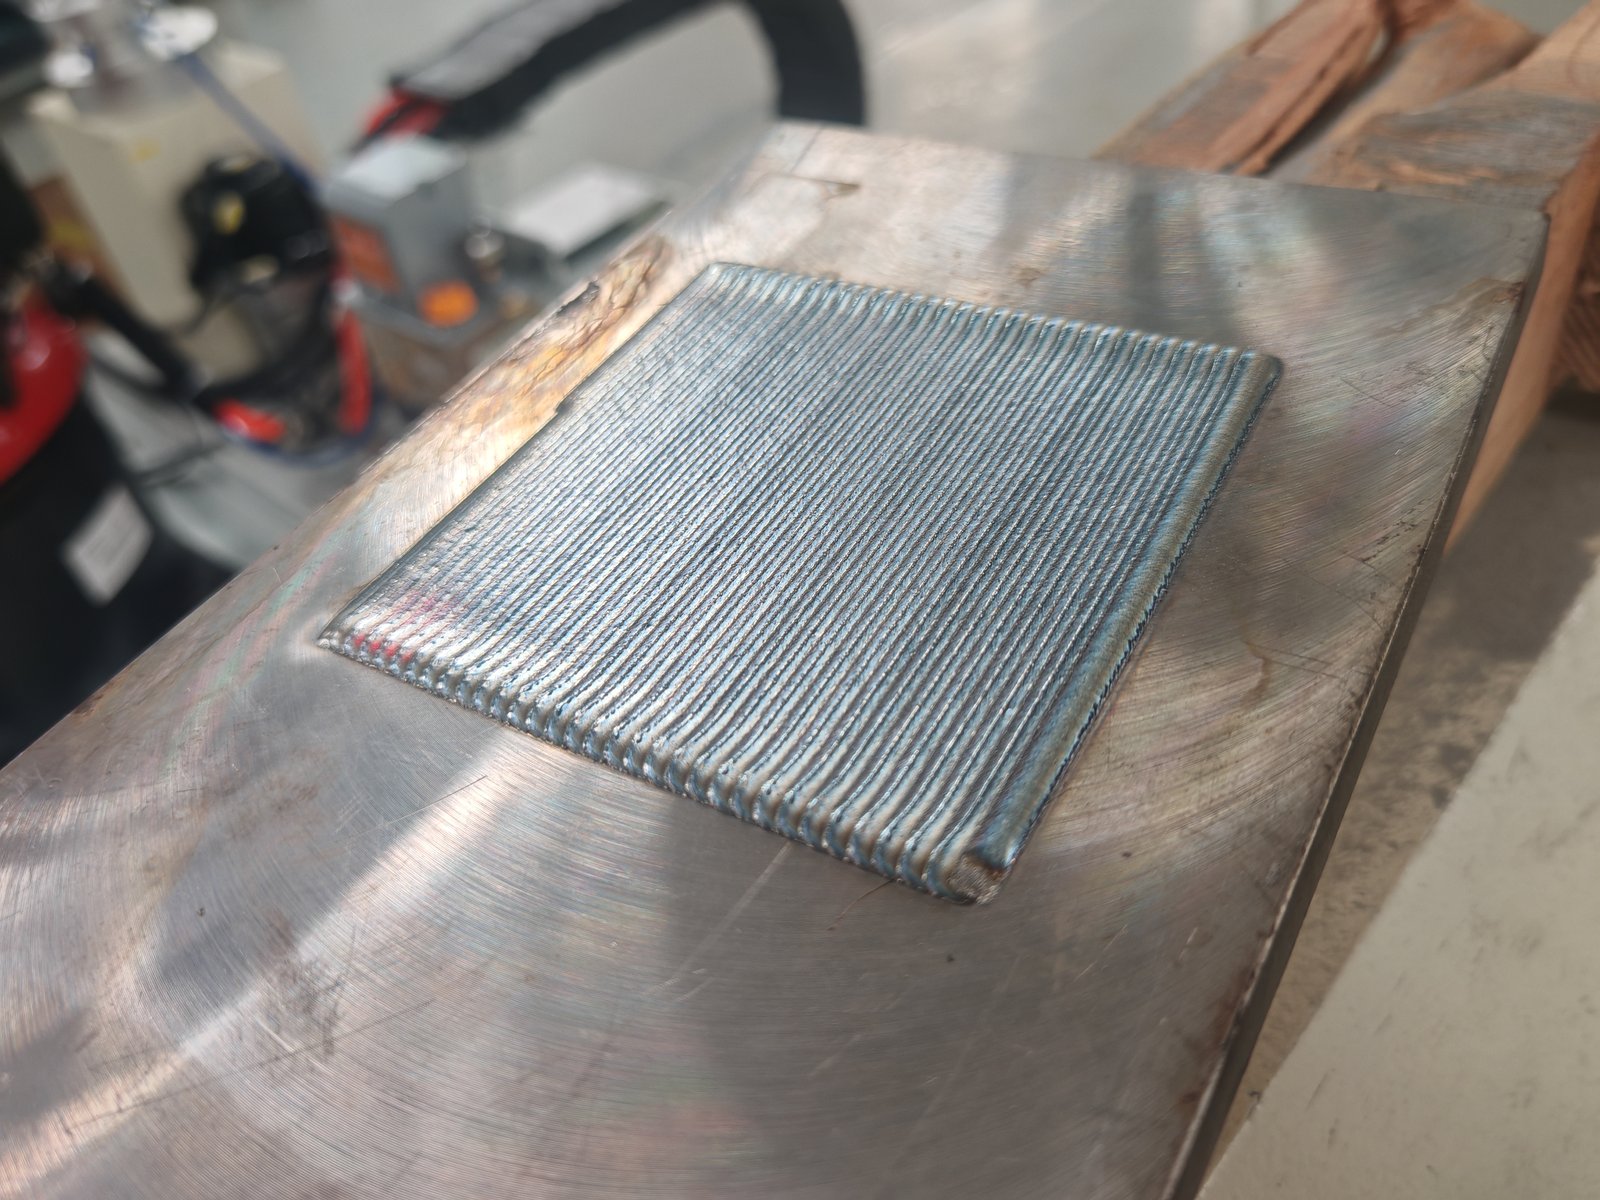
El robot deposita gota a gota con una superposición fija, creando una capa uniforme en toda la superficie. La muestra cuadrada de prueba que se muestra a continuación ilustra el patrón de múltiples pasadas.
Para saber cómo funciona el proceso de revestimiento láser y para qué se utiliza, consulte nuestra Conceptos básicos y demostración del proceso de revestimiento láser.
Los orificios internos requieren un cabezal de revestimiento interno específico que se ajuste al interior del orificio. El trabajo de perforación generalmente se realiza en una máquina de revestimiento CNC especializada; consulte la siguiente sección.
Elija una celda robótica cuando sus piezas varíen en forma y tamaño, cuando necesite trabajar tanto en diámetros exteriores como en superficies planas, o cuando la celda deba adaptarse a una distribución existente. Elija una máquina de revestimiento láser CNC dedicada cuando la mayor parte de su trabajo consista en una sola familia de piezas, como vástagos de cilindros hidráulicos o orificios en volúmenes constantes, y desee la rigidez de una máquina herramienta cerrada y configuraciones fijas.
| Célula robótica de revestimiento láser | Máquina de revestimiento láser CNC especializada | |
|---|---|---|
| Mejor ajuste | Piezas mixtas: ejes, varillas, extremos de tubos, placas, caras planas; reparaciones y lotes pequeños. | Una familia de piezas en volumen: varillas de cilindros, columnas, orificios |
| Superficies | Superficies planas y exteriores en una celda; las trayectorias de forma libre se programan en el robot. | OD, o ID con un cabezal interno, o una máquina combinada OD/ID |
| Motion | Trayectoria del robot más rotación del mandril y recorrido lineal | Ejes X/Y/Z más un husillo giratorio; resolución y repetibilidad de 0.01 mm / 0.01°. |
| Tamaño de parte | Configurado por el mandril, el recorrido de la vía y el alcance del robot para cada proyecto. | Máquina para diámetros exteriores: hasta Ø630 mm × 3,000 mm, 2 t. Máquina para diámetros interiores: orificios de Ø180 mm (Ø100 mm opcional) a Ø500 mm, hasta 2,500 mm de longitud, 2 t. Máquina combinada para diámetros exteriores e interiores: diámetros exteriores de hasta Ø1,000 mm, longitud de 5,000 mm o más. |
| Diseño | Estación fija, diseño abierto adaptado a las necesidades de la planta. | Máquina cerrada con su propia huella |
Cuando una máquina específica se adapta mejor
Si su trabajo se ajusta a alguno de estos casos, indíquenos la familia de piezas cuando solicite un presupuesto y EVST revisará una configuración de máquina específica junto con la célula robótica.
Polvo, no alambre. El sistema alimenta el polvo coaxialmente: la boquilla rodea el haz, de modo que el polvo llega al baño de fusión de manera uniforme desde todas las direcciones. Esto permite que el robot cambie de dirección libremente a lo largo de su trayectoria. La configuración estándar utiliza alimentación de polvo; la alimentación de alambre no forma parte de ella.
Cabezal de alta velocidad o cabezal de banda ancha para trabajos de sobreexposición. Ambas opciones se ofrecen para el revestimiento exterior. Cifras de referencia de la configuración específica de la máquina para revestimiento exterior, para una capa de revestimiento de 1.2 mm:
| tipo de cabeza | Tiempo de revestimiento por m² (capa de 1.2 mm) | utilización del polvo |
|---|---|---|
| Cabezal de revestimiento de alta velocidad | 2–2.5 h/m² | 85-90% |
| Cabezal de revestimiento de banda ancha | 1.5–3 h/m² | 95% o más |
| Cabezal pasante (DI) | 3 h/m² | 85-90% |
| Cabeza de orificio ciego (DI) | 3.5 h/m² | 85-90% |
El cabezal de banda ancha consume menos pólvora; el cabezal de alta velocidad funciona en un rango de tiempo más reducido. Dado que la pólvora representa el principal costo operativo (véase más abajo), su aprovechamiento es tan importante como la velocidad al comparar cabezales.
Alimentador de polvo. Los alimentadores de polvo de las celdas que hemos suministrado son unidades neumáticas (de gas portador) o por gravedad, servoaccionadas, con un caudal de 5 a 100 g/min, ajustables de forma continua y con una estabilidad de alimentación de ±3%.
Potencia láser. Los sistemas que hemos desarrollado utilizan láseres de fibra continua de 6 kW a 12 kW, a 1080 nm, con potencia ajustable del 10 % al 100 %. Una mayor potencia aumenta la tasa de deposición y el área cubierta por hora. La potencia final del láser y la configuración del alimentador se seleccionan para cada proyecto en función de las piezas, los requisitos de recubrimiento y el objetivo de producción, y se confirman en la prueba de revestimiento.
La primera pregunta que plantea EVST es si la superficie falla por desgaste o por corrosión. Esta elección determina el polvo de recubrimiento y, a partir de ahí, los parámetros del proceso. Una varilla que se desgasta contra juntas y una pieza que se corroe en agua de mar requieren polvos y ajustes diferentes, incluso en la misma máquina. Indíquenos cómo falla la pieza durante su uso, no solo su diseño.
El revestimiento láser funciona a alta potencia durante largos periodos, y gran parte de esa energía se disipa en forma de calor. Por lo tanto, el enfriador cumple dos funciones de refrigeración: una para la fuente láser y otra para el cabezal de revestimiento en la muñeca del robot. El control de la temperatura es fundamental para una producción estable, y el enfriador se dimensiona según la potencia del láser; existen enfriadores de menor tamaño disponibles cuando la potencia del láser lo permite.
El agua de refrigeración del láser de fibra suele mantenerse a unos 22 °C. Si el aire alrededor del láser es lo suficientemente cálido y húmedo como para que su punto de rocío supere la temperatura del agua, la humedad se condensa en su interior. En climas húmedos, se recomienda instalar un sistema de aire acondicionado o deshumidificación en la carcasa del láser.
El polvo en una lente o ventana protectora absorbe la energía del láser y puede dañar la óptica, afectando el cabezal de revestimiento o la salida del láser. Por eso, los equipos de revestimiento láser son más difíciles de fabricar que los de soldadura convencionales: el sistema óptico se ensambla en una sala libre de polvo y se mantiene sellado para evitar la entrada de polvo y otras partículas.
El equipo es una compra única; el polvo se consume en cada turno. Dos máquinas pueden usar decenas de kilogramos de polvo en dos días, y los usuarios habituales lo compran por toneladas. A lo largo de la vida útil de la celda, el polvo se convierte en uno de los mayores costos. Al comparar sistemas, compare el consumo y el suministro de polvo, no solo el precio de la máquina. EVST suministra polvo de revestimiento adaptado a la aplicación.
Los equipos de revestimiento láser son menos tolerantes a los errores que los de soldadura: un uso incorrecto puede dañar la fuente láser o el cabezal de revestimiento. Conocer el proceso es más importante que el hardware, por lo que EVST ofrece capacitación presencial en lugar de depender únicamente de la instrucción remota (ver más abajo).
El rango de trabajo de una celda robótica de revestimiento láser viene determinado por cuatro elementos: el mandril o eje rotatorio que sujeta la pieza, la guía lineal que desplaza el robot, el alcance del robot y la superficie del suelo para piezas planas. EVST dimensiona cada uno de estos elementos en función de la pieza de mayor tamaño, por lo que la mayoría de los límites que se indican a continuación se configuran por proyecto, en lugar de ser fijos.
| Artículo de rango de funcionamiento | Célula robótica de revestimiento láser |
|---|---|
| Diámetro máximo de la pieza (revestimiento exterior) | Configurado por proyecto: determinado por el mandril y el alcance del robot. |
| Longitud máxima del revestimiento | Configurado por proyecto: el robot se desplaza a lo largo de la pieza sobre la pista lineal. |
| Recorrido por vía lineal | Recorrido efectivo de 4 m (celda estándar) |
| Peso máximo de la pieza | Configurado por proyecto: establecido por la potencia del mandril y del eje rotatorio. |
| Arrojar | Mandril de tres mordazas sobre eje giratorio para ejes, varillas y tubos; tamaño configurable según el proyecto. |
| Carga útil del eje rotatorio/posicionador | Configurado por proyecto |
| Piezas planas | Configurado por proyecto: se define por el alcance del robot, el recorrido de la vía y el área de trabajo en el diseño. |
| Referencia: máquina de revestimiento OD dedicada | Hasta Ø630 mm × 3,000 mm de longitud de revestimiento, 2 t |
Para dimensionar la celda, envíe el diámetro mayor, la longitud que se va a revestir, el peso y el centro de gravedad de la parte más pesada, y el tamaño de cualquier parte plana.
| Parámetro | Especificación (configuraciones creadas hasta la fecha) |
|---|---|
| Tipo de célula | Celda de revestimiento láser robótica de estación fija, sin plataforma móvil; dispuesta para adaptarse a la distribución de la planta. |
| Configuraciones | Revestimiento exterior (rotación del mandril); revestimiento multipaso de superficie plana |
| Robotizada | Robot industrial de seis ejes; carga útil y alcance seleccionados para el cabezal de revestimiento y la pieza. |
| Vía lineal | Recorrido efectivo de 4 m (celda estándar) |
| Fuente de láser | Láser de fibra continua, 1080 nm; 6–12 kW en los sistemas construidos hasta la fecha; potencia ajustable del 10 al 100 %; salida de fibra QBH; refrigerado por agua; entrada de 380 V; control remoto y local. |
| Cabezal de revestimiento | Cabezal de alimentación de polvo coaxial; cabezal de alta velocidad o de banda ancha para trabajos de diámetro exterior. |
| alimentador de polvo | Neumática (gas portador) o por gravedad; servoaccionamiento; caudal ajustable de forma continua de 5 a 100 g/min en las celdas suministradas; estabilidad de la alimentación ±3 %. |
| Enfriamiento | Enfriador de agua dimensionado según la potencia del láser; enfría la fuente láser y el cabezal de revestimiento. |
| Control | Armario de control integrado con fuente láser y sistema de monitorización; interfaz hombre-máquina (HMI) con pantalla táctil. |
| Diagnóstico remoto | Módulo IoT para visualización remota de la interfaz hombre-máquina (HMI) y datos operativos; se puede desconectar cuando no se necesita. |
| Alarmas láser | Lectura a través de un cable Ethernet con software para PC (versión en inglés disponible). |
Las especificaciones de esta página son valores típicos de configuraciones realizadas hasta la fecha; la potencia del láser y la configuración del alimentador de polvo para su celda se seleccionan para cada proyecto. La velocidad de revestimiento, el espesor de la capa, la calidad de la capa y el aprovechamiento del polvo dependen de la pieza, el material base, el polvo y los requisitos de recubrimiento, y se confirman para cada proyecto mediante una prueba de revestimiento.
La aceptación en fábrica, la instalación y la puesta en marcha in situ se acuerdan para cada proyecto y se detallan en el presupuesto.
EVST recomienda de 1 a 2 días de capacitación presencial al momento de la entrega. Esta capacitación abarca el funcionamiento del sistema de control, la configuración de parámetros para trabajos resistentes al desgaste y la corrosión, y las revisiones rutinarias que protegen la óptica. La instrucción remota no sustituye la capacitación práctica en sus propias instalaciones.
El módulo IoT permite a los ingenieros de EVST visualizar la pantalla táctil y los datos de funcionamiento de forma remota, lo que facilita la localización rápida de fallos incluso sin barreras idiomáticas. El módulo incluye una tarjeta SIM china sin roaming internacional; reemplácela por una tarjeta SIM local al recibir el sistema o conecte el módulo a su red.
Si no desea que los datos de producción salgan de la planta, utilice el sistema con la tarjeta SIM extraída o el cable de red del módulo IoT desconectado. Conéctelo únicamente cuando se requiera un diagnóstico remoto de una avería y desconéctelo de nuevo posteriormente.
Cuando la fuente láser activa una alarma, el código se lee conectando un PC al láser mediante un cable Ethernet y abriendo el software de diagnóstico del láser, que dispone de una versión en inglés. EVST cubre este paso en la formación para que su equipo pueda recuperar los códigos de error sin necesidad de asistencia técnica.
Las condiciones de la garantía se confirman en el presupuesto. Para plantas en el extranjero, EVST envía repuestos para su sustitución local y supervisa el trabajo de forma remota; esto resulta más rápido que esperar a que un técnico se desplace a través de diferentes zonas horarias. Se pueden organizar visitas in situ en el extranjero, cuyos costes de viaje y servicio se acordarán previamente en el contrato.
El plazo de entrega depende de la configuración y se confirma en el presupuesto; el tiempo de envío depende del destino.
Para obtener un presupuesto para un sistema robótico de revestimiento láser, se requieren cinco datos. Con ellos, EVST puede realizar pruebas de revestimiento en sus piezas antes de realizar el pedido.
Un sistema robótico de revestimiento láser es una celda en la que un robot industrial mueve un cabezal de revestimiento láser sobre una pieza, fundiendo polvo metálico en su superficie para crear una capa densa, metalúrgicamente unida y resistente al desgaste y la corrosión. El sistema EVST combina un robot de seis ejes sobre un riel lineal con un cabezal de polvo coaxial, un láser de fibra continua, un alimentador de polvo y un enfriador de agua, además de un mandril para piezas giratorias.
Una celda robótica de revestimiento láser incluye el robot, el láser de fibra, el cabezal de revestimiento, el alimentador de polvo, el enfriador de agua y un mandril o guía lineal para la presentación de la pieza. En la celda EVST, el robot, el láser y el enfriador son componentes industriales estándar; el cabezal de revestimiento, el alimentador de polvo, el armario de control integrado y la base de la celda están diseñados específicamente para el revestimiento; y el mandril, la guía y la disposición se dimensionan según sus piezas. EVST los integra en una sola celda y configura las trayectorias del robot, los parámetros del proceso y el polvo para sus piezas.
Para ejes, varillas, extremos de tubos y piezas planas de composición mixta, una celda robótica ofrece mayor flexibilidad: una sola celda procesa superficies exteriores y planas y se adapta a una disposición abierta. Para una familia de piezas de volumen constante, como varillas de cilindros o orificios de cilindros, una máquina CNC específica es la mejor opción.
Una celda robótica puede realizar el revestimiento de superficies planas y exteriores cuando tanto el mandril como el área de trabajo plana están planificados en el diseño. Los orificios internos requieren un cabezal de revestimiento interno y normalmente se revisten en una máquina dedicada; un cabezal de orificio pasante deja unos 30 mm sin revestir en la parte inferior del cilindro a menos que se corte la parte inferior, mientras que un cabezal de orificio ciego reviste toda la profundidad.
El sistema EVST utiliza alimentación coaxial de polvo. La boquilla distribuye el polvo alrededor del haz desde todas las direcciones, lo que permite al robot cambiar de dirección a lo largo de la trayectoria sin alterar la forma en que el polvo entra en el baño de fusión. El polvo también ofrece una amplia gama de aleaciones resistentes al desgaste y la corrosión. La alimentación de alambre no forma parte de la configuración estándar.
Los sistemas que ha fabricado EVST utilizan láseres de fibra continua de 6 kW a 12 kW. Una mayor potencia cubre una mayor superficie por hora, pero la potencia necesaria para su celda se evalúa para cada proyecto en función del diámetro y la longitud de la pieza, el espesor de la capa y el objetivo de salida, y se confirma mediante una prueba de revestimiento en sus piezas.
Para una capa de 1.2 mm en trabajos de diámetro exterior, un cabezal de alta velocidad funciona a unas 2-2.5 h/m² con un aprovechamiento del polvo del 85-90%, y un cabezal de banda ancha a unas 1.5-3 h/m² con un aprovechamiento del 95% o superior. El cabezal de banda ancha desperdicia menos polvo, lo cual es importante dado que el polvo es el principal coste operativo.
Especifique el diámetro máximo, la longitud a revestir, el peso y el centro de gravedad de la pieza más pesada, y el tamaño de las piezas planas. EVST dimensiona el mandril, el eje rotatorio, la guía lineal y el alcance del robot para dichas piezas; la guía lineal de la celda estándar tiene un recorrido efectivo de 4 m, y los demás límites se configuran según el proyecto. Como referencia, una máquina de revestimiento OD dedicada admite piezas de hasta Ø630 mm × 3,000 mm y 2 t.
Sí. Las columnas de soporte hidráulico, los gatos y los cilindros para equipos de minería de carbón son una aplicación principal del revestimiento láser, tanto para piezas nuevas como para la remanufactura de piezas desgastadas. Las varillas y las columnas se recubren en el exterior; los orificios de los cilindros se recubren con una cabeza interna.
El revestimiento láser se utiliza en componentes para equipos de minería, generación de energía, metalurgia, petroquímica e ingeniería marina, incluyendo tuberías de pozos petrolíferos, ejes y piezas de equipos de gran tamaño que se reparan o remanufacturan. Las líneas de producción para el revestimiento de tuberías de pozos petrolíferos se pueden diseñar a medida.
Antes de comprar, pregunte cuatro cosas: ¿el proveedor realizará pruebas de recubrimiento de muestras según sus requisitos antes de realizar el pedido?; ¿puede suministrar polvo de recubrimiento adaptado a sus condiciones de servicio?; ¿capacitará a sus operarios en planta?; y ¿cómo le brindará asistencia posventa, incluyendo diagnóstico remoto y repuestos? Por este motivo, EVST suministra el equipo, el polvo de recubrimiento y la configuración del proceso de forma conjunta.
Planifique de 1 a 2 días de capacitación presencial al momento de la entrega, que abarque el sistema de control, la configuración de parámetros para trabajos de desgaste y corrosión, y el cuidado de la óptica. Posteriormente, el módulo IoT permite a los ingenieros de EVST diagnosticar fallas de forma remota; en el extranjero, instale una tarjeta SIM local, ya que la SIM enviada no tiene roaming internacional.
Sí. EVST envía repuestos para su sustitución local, supervisa el trabajo de forma remota y diagnostica fallos mediante el módulo IoT del sistema una vez instalada la tarjeta SIM local. Para garantizar la seguridad de los datos, la tarjeta SIM o el cable de red del módulo pueden permanecer desconectados durante la producción normal y conectarse únicamente cuando se requiere asistencia remota para solucionar un fallo.
Las condiciones de garantía y el plazo de entrega dependen de la configuración y se confirman en el presupuesto. Tras la entrega, las plantas en el extranjero reciben asistencia mediante el envío de repuestos y asesoramiento remoto; las visitas in situ en el extranjero se organizan con los gastos de viaje y servicio acordados previamente.
El precio de un sistema de revestimiento láser depende de la potencia del láser, el tipo de cabezal de revestimiento, el tamaño del mandril y la longitud de la pista lineal, si la celda realiza solo trabajo de diámetro exterior (DE) o de DE más superficie plana, el tamaño del enfriador y la puesta en marcha y capacitación in situ. El costo operativo se debe principalmente al polvo, así que pregunte también por el consumo de polvo previsto. EVST elabora presupuestos por proyecto tras revisar sus piezas. Contactar con nosotros con los planos y los requisitos de recubrimiento.
Todas las cifras que aparecen en esta página son valores típicos; el rendimiento real del revestimiento se confirma para cada proyecto mediante una prueba de revestimiento.