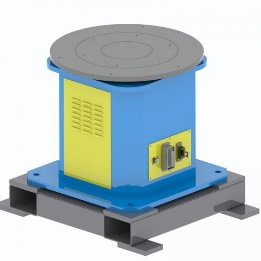
SWP-P
Plataformas giratorias horizontales
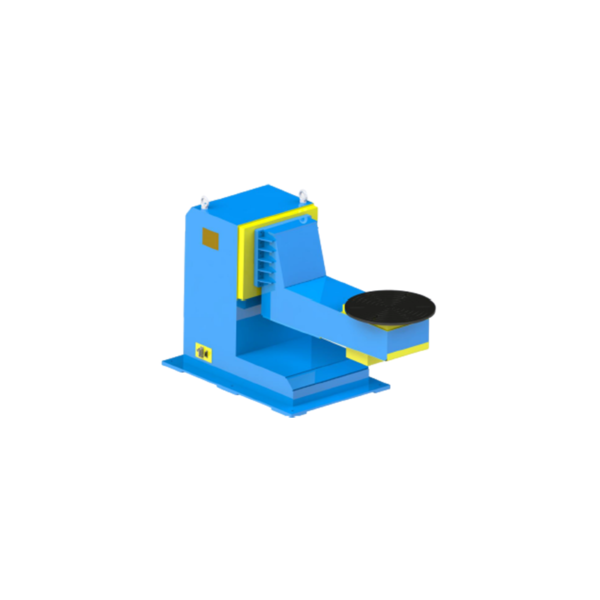
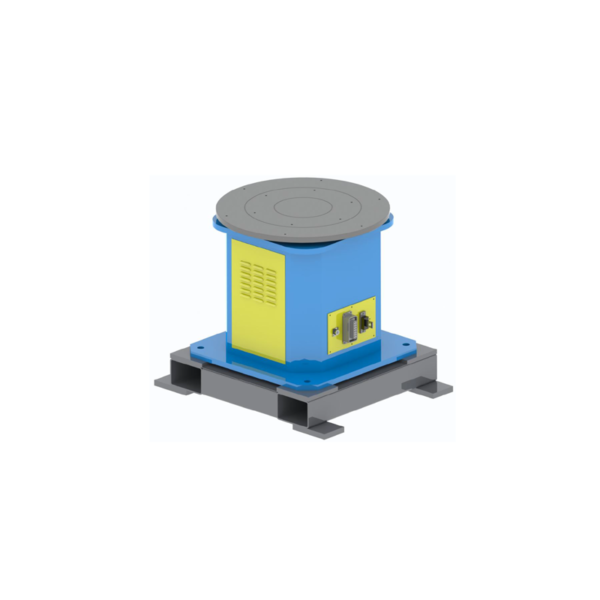
La pieza de trabajo se coloca sobre una mesa horizontal para su rotación sobre un solo eje.
Opciones de carga útil nominal: 300 / 500 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →
Serie estándar + configuraciones personalizadas
Compare las familias de posicionadores de 1, 2 y 3 ejes y, a continuación, seleccione la configuración que mejor se adapte a su pieza de trabajo, dispositivo de fijación, centro de gravedad, movimiento y disposición de la celda. EVST ofrece series estándar y configuraciones personalizadas tras una revisión técnica.
Lo que es
Un posicionador robótico para soldadura es un eje externo accionado por servomotor que sujeta y reorienta la pieza de trabajo para facilitar el acceso a la soldadura. A diferencia de una mesa giratoria simple, puede combinar rotación, inclinación o movimiento de intercambio. Los rodillos giratorios soportan los recipientes cilíndricos por fricción; los posicionadores fijan la pieza de trabajo a las herramientas diseñadas específicamente para ello.
Nueve series de productos
Las opciones de carga útil nominal que se muestran a continuación permiten una comparación inicial entre las distintas familias de productos. La carga útil nominal se refiere al peso combinado de la pieza de trabajo y el dispositivo de sujeción; la selección final también depende del centro de gravedad, las dimensiones, el movimiento y las condiciones de la celda. Se ofrecen configuraciones personalizadas para cada serie tras una revisión técnica.
Para un único movimiento rotatorio o soporte de cabezal-contrapunto
SWP-P
La pieza de trabajo se coloca sobre una mesa horizontal para su rotación sobre un solo eje.
Opciones de carga útil nominal: 300 / 500 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →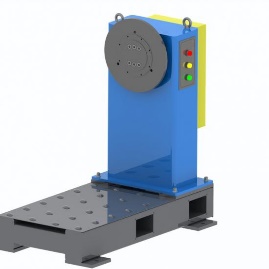
SWP-Z
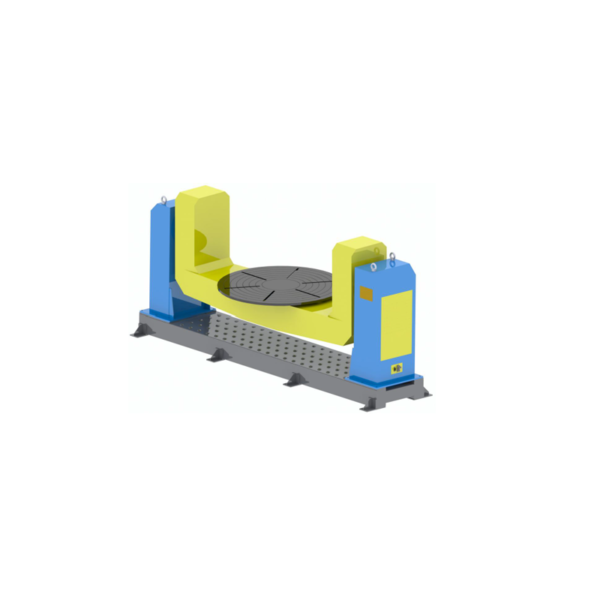
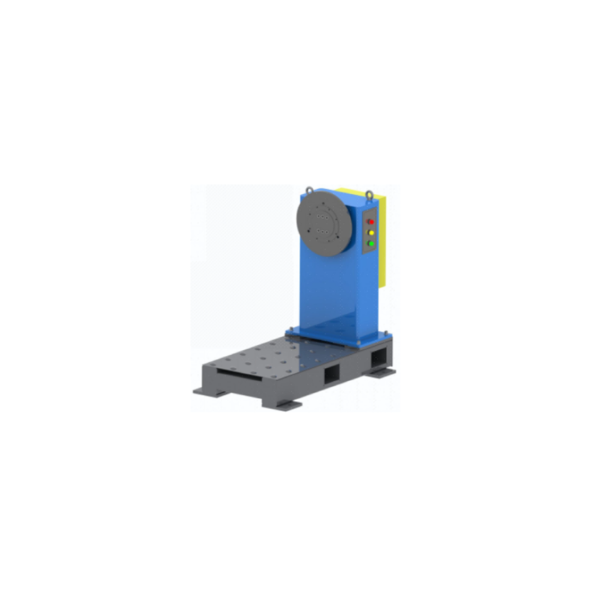
El dispositivo se atornilla a una placa frontal de husillo vertical y gira alrededor de un eje horizontal.
Opciones de carga útil nominal: 300 / 500 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →
SWP-ZW
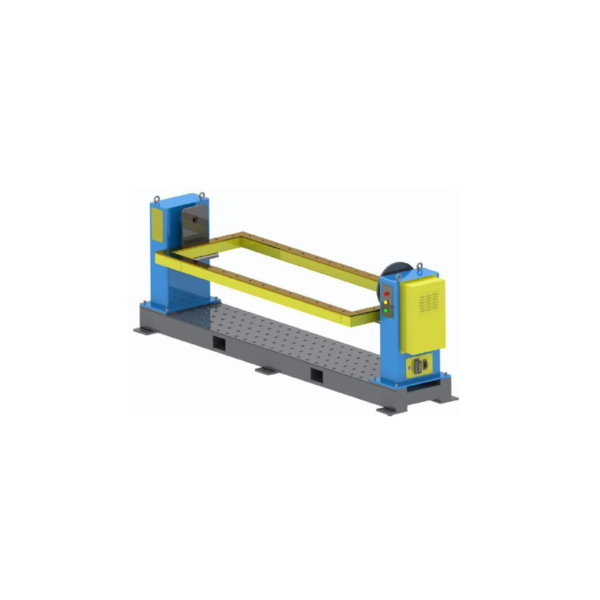
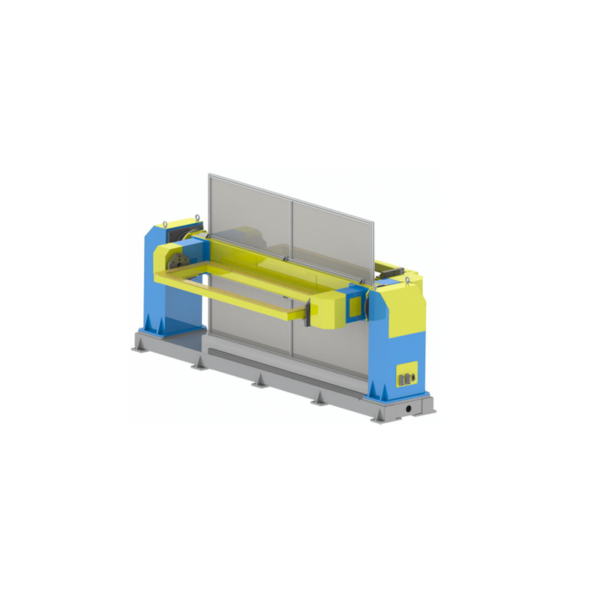
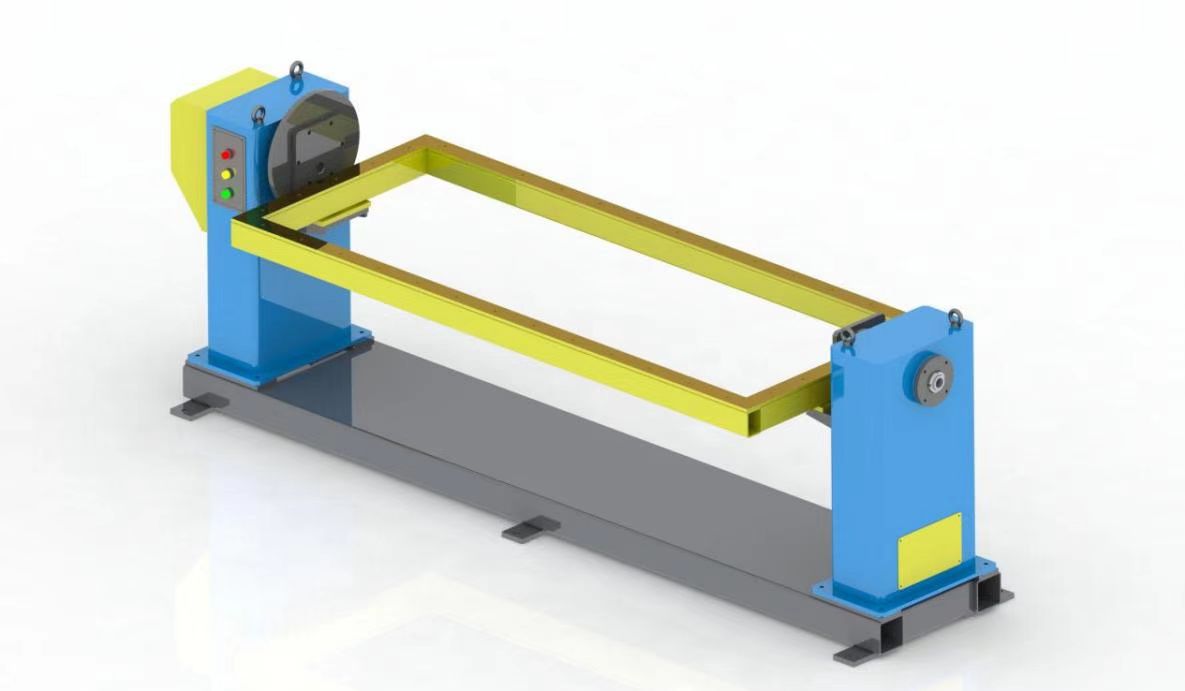
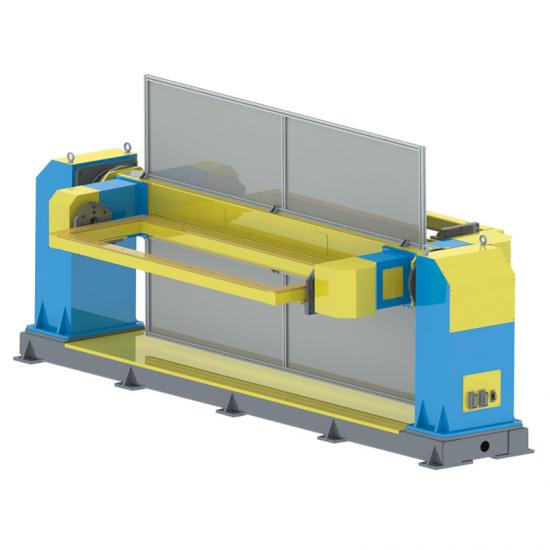
Permite el montaje de elementos o bastidores más largos entre un cabezal motorizado y un contrapunto para la rotación sobre eje horizontal.
Opciones de carga útil nominal: 300 / 500 / 800 / 1,200 kg
Configuraciones personalizadas disponibles
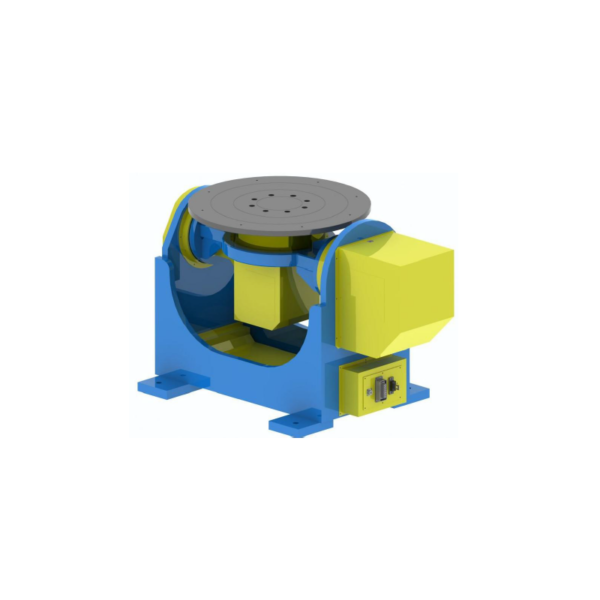
Ver detalles de la serie →Combina rotación e inclinación para mejorar la orientación de la costura y el acceso.
DWP-C
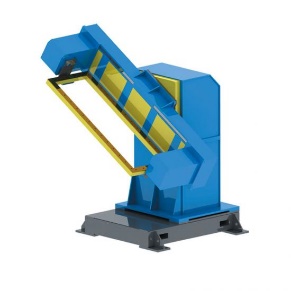
Un lateral abierto facilita el acceso de carga alrededor de las herramientas.
Opciones de carga útil nominal: 200 / 500 / 1,000 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →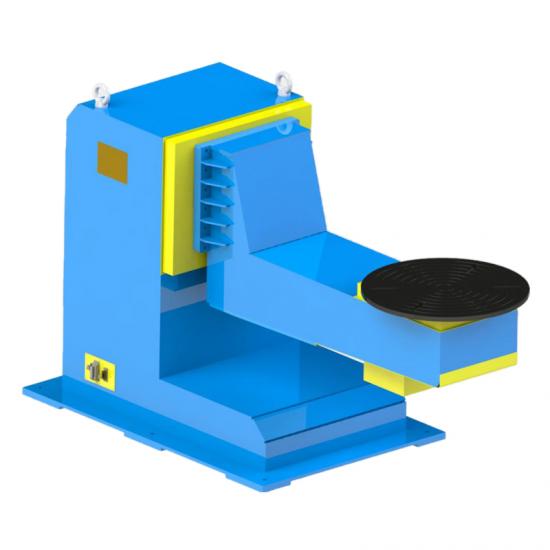
DWP-L
El bastidor en forma de L desplazado deja espacio de aproximación alrededor del dispositivo para el robot.
Opciones de carga útil nominal: 500 / 1,000 / 2,000 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →
DWP-U
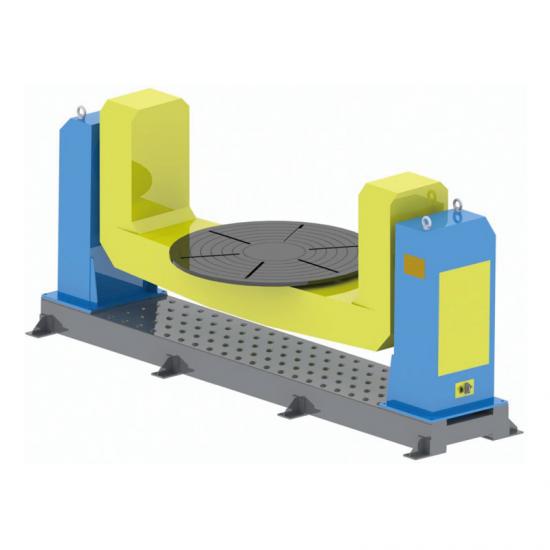
Dos soportes verticales sostienen un elemento fijo o una pieza estructural de mayor tamaño, centrada en el centro, mediante rotación e inclinación.
Opciones de carga útil nominal: 1,000 / 3,000 / 5,000 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →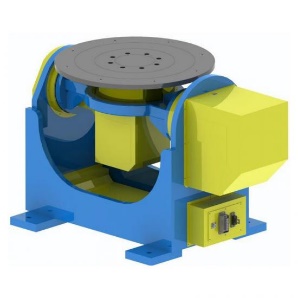
DWP-P
Un dispositivo montado sobre una plataforma gira e inclina como un solo conjunto.
Opciones de carga útil nominal: 300 / 500 / 1,000 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →Agrega indexación de estaciones o movimiento de intercambio; la disposición de celdas se confirma por proyecto.
TWP-C
El sistema de indexación vertical de la estación cambia la posición de trabajo mientras el posicionador orienta cada pieza para la soldadura.
Opciones de carga útil nominal: 500 / 1,000 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →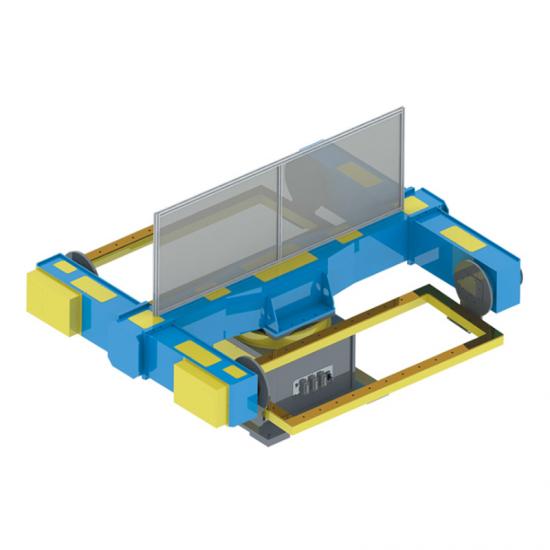
TWP-S
La indexación horizontal de estaciones presenta posiciones alternas de carga y soldadura.
Opciones de carga útil nominal: 500 / 1,000 kg
Configuraciones personalizadas disponibles
Ver detalles de la serie →Selección de luz
No necesita una especificación final para comenzar. Estos datos son suficientes para preseleccionar la familia de productos; utilice la guía aparte para un análisis más exhaustivo.
Describa si la pieza de trabajo necesita rotación, inclinación, indexación de estación o movimiento de intercambio.
Indique el peso combinado de la pieza de trabajo y el dispositivo de sujeción, así como la posición del centro de gravedad con respecto a los ejes.
Comparta el volumen de la pieza de trabajo, el método de montaje de la fijación, las interfaces y los requisitos de carga.
Indique la posición del robot, el acceso para soldar, la trayectoria del operador, el espacio libre de seguridad y la secuencia de estaciones.
Indique la marca y el modelo del robot, así como el movimiento coordinado, los controles y las interfaces del sitio necesarios.
Para una comparación más completa del número de ejes, diseños L/C/U y entradas de selección, lea el Guía del posicionador de soldadura.
Las series estándar establecen el punto de partida; las interfaces y el diseño finales se confirman para cada proyecto.
Personalización e integración
Cuando un posicionador funciona como eje externo de un robot, es necesario revisar las interfaces mecánicas, el movimiento, los límites de control y la planificación de seguridad junto con el robot y la celda. Las configuraciones personalizadas se confirman una vez definidos los parámetros de entrada del proyecto.
Confirmado a partir de la pieza de trabajo, el dispositivo de sujeción y el método de carga.
Definido a partir del acceso de soldadura y la secuencia de estaciones.
Durante la revisión técnica se comprueban el modelo del robot y los requisitos de control.
La distribución, el acceso de los operadores y las necesidades de seguridad deben incluirse en el plan de la celda.
Aplicaciones
Estas son aplicaciones típicas, no configuraciones fijas. La serie, la carga útil nominal y las herramientas aún deben seleccionarse en función de la pieza de trabajo y la celda específicas.
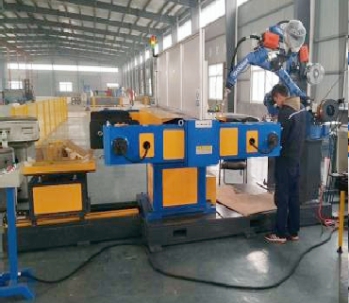
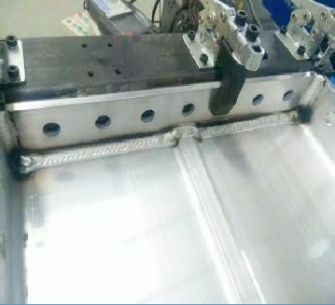
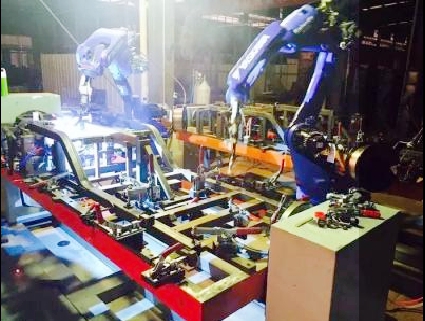
Utilice la rotación controlada para introducir las costuras circunferenciales dentro del área de trabajo del robot.
Las configuraciones de cabezal y contrapunto pueden soportar fijaciones más largas entre los dos extremos.
Combine la rotación y la inclinación para mejorar los ángulos de aproximación en diferentes costuras.
Seleccione un concepto de uno o varios ejes a partir del diseño del dispositivo, el centro de gravedad y la disposición del robot.
Reoriente las múltiples caras de soldadura a posiciones más adecuadas dentro de la celda.
Los diseños de indexación de estaciones de tres ejes pueden dar inicio a un concepto de múltiples estaciones; la disposición final depende de las necesidades específicas de cada proyecto.
¿Por qué EVST?
Desde los datos de entrada del proyecto y la selección de la serie hasta las comprobaciones en la fase de producción, la configuración exacta y los requisitos de aceptación siguen siendo específicos de cada proyecto.
Antes de confirmar la configuración final, se revisan la pieza de trabajo, el dispositivo de fijación, el peso total, el centro de gravedad, el movimiento y las condiciones de la celda.
Las comprobaciones de proceso en las etapas clave de la producción ayudan a identificar problemas antes de la entrega.
Los recursos de mecanizado permiten el control dimensional de superficies de montaje, orificios e interfaces rotativas.
Los componentes estructurales se someten a un proceso de recocido para reducir las tensiones residuales y favorecer la estabilidad dimensional.
Preguntas frecuentes
Se trata de un eje externo controlado que sujeta y reorienta la pieza de trabajo para que el robot pueda acceder a las soldaduras. El número de ejes necesarios depende del movimiento de la pieza y de la disposición de la celda.
En esta página de categoría, la carga útil nominal se refiere al peso combinado de la pieza de trabajo y el dispositivo de sujeción, no a la pieza de trabajo sola. La selección final también requiere revisar el centro de gravedad, las dimensiones y las condiciones dinámicas.
Un solo eje proporciona un movimiento rotatorio; dos ejes añaden inclinación; tres ejes permiten indexación o intercambio de estaciones. La elección dependerá del acceso a la soldadura y de la secuencia de estaciones. Lea la guía del posicionador de soldadura. para una comparación más completa.
Las letras describen la estructura general alrededor de los soportes y las herramientas. La selección depende del tamaño de la pieza, la fijación, el espacio de carga, el enfoque del robot y la carga útil nominal requerida. Compare los diseños en la Guía del Posicionador de Soldadura.
Considérelo cuando una pieza o estructura larga necesite soporte entre dos extremos y rotación alrededor de un eje horizontal. El espaciado y las interfaces de soporte deben confirmarse a partir de la pieza de trabajo. Consulte la guía del posicionador de soldadura. para obtener más contexto de selección.
El mismo peso total puede generar condiciones diferentes para los ejes y la estructura cuando cambia su centro de gravedad. Por lo tanto, el peso por sí solo no es suficiente para la selección final.
Se ofrecen configuraciones personalizadas tras una revisión técnica. Proporcione la marca y el modelo del robot, los datos de la pieza de trabajo y del dispositivo de fijación, el movimiento requerido, la disposición de la celda y las necesidades de interfaz para que podamos confirmar la configuración adecuada.