
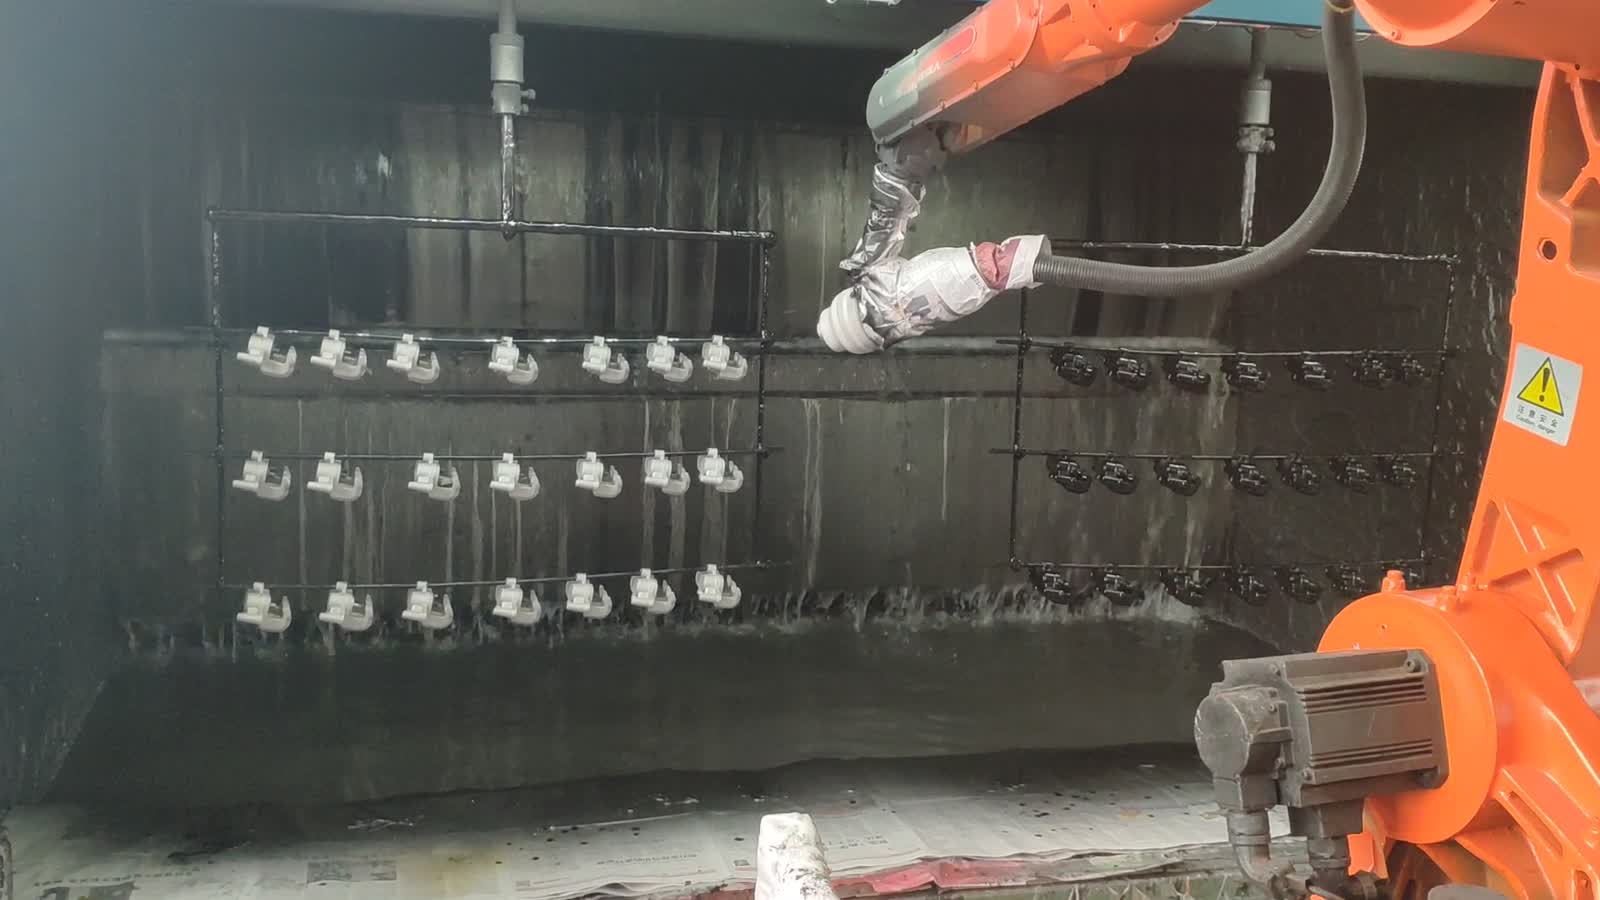
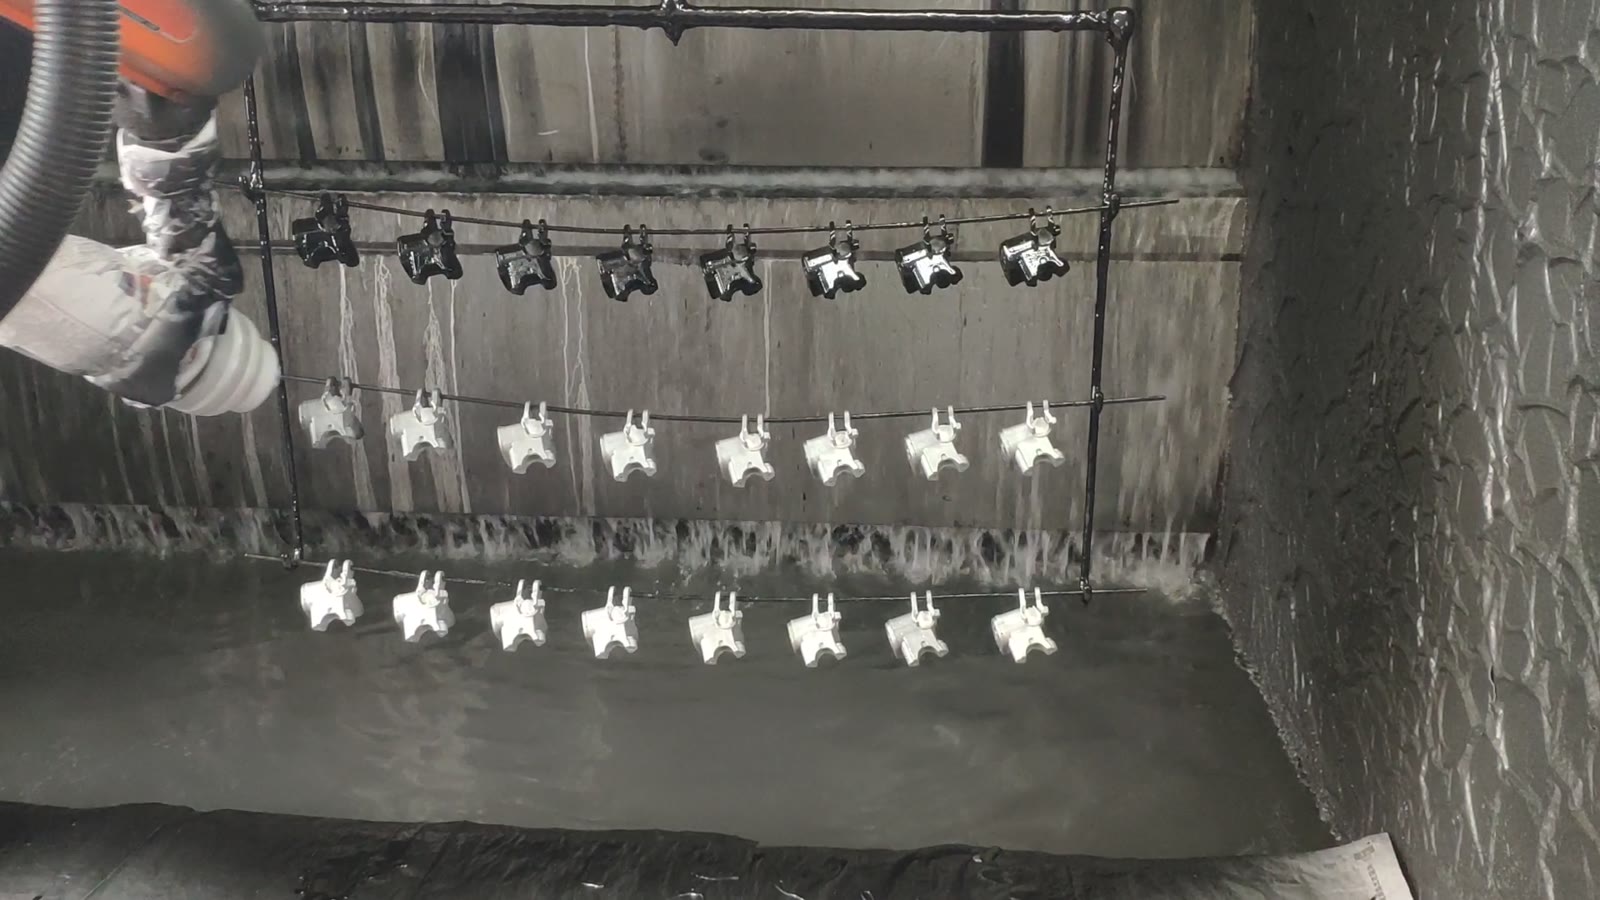
En breve: Esta cabina de pintura se utiliza para dar acabado a pequeñas piezas de freno de motocicleta mientras cuelgan en filas de una línea de soporte. Un robot de seis ejes transporta una pistola pulverizadora y la mueve de un lado a otro a lo largo de cada fila, siguiendo las piezas a medida que se desplazan por la cabina. La pistola está protegida con tela y cinta adhesiva, y una cortina de agua en la pared trasera dirige el exceso de pulverización hacia una canaleta en el suelo. Tres decisiones determinan una configuración como esta: cómo cuelgan las piezas, cómo se desplaza la pistola a lo largo de una fila en movimiento y dónde termina el exceso de pulverización para que la cabina se mantenga limpia. ¿Planea una línea similar? Envíenos el plano de su pieza..
De un vistazo
| Parte | Piezas metálicas pequeñas para frenos de motocicleta |
| Proceso | Pulverización de pintura |
| Automatización | Un robot de seis ejes que transporta una pistola pulverizadora. |
| Suministro de piezas | Las piezas cuelgan en filas sobre barras horizontales que se mueven a través de la cabina. |
| Localización | La percha y la línea establecen el espaciado; el robot sigue la fila. |
| Sujeción | Las piezas cuelgan de la barra, no se necesitan abrazaderas. |
| Rol de operador | Carga y descarga perchas y atiende el puesto. |
| Diseño de celdas | Un robot dentro de una cabina de lavado de agua. |
El problema que aborda esta celda
La pintura es el proceso donde la uniformidad es más difícil de conseguir de una persona. El grosor de la película, la cobertura de los bordes y el ritmo de la pasada varían según la mano del operario, y en una línea de piezas pequeñas, la diferencia entre la primera y la última es precisamente lo que el cliente percibe.
Un robot elimina la intervención humana. Realiza la misma pasada, a la misma distancia y a la misma velocidad, siempre. El desafío no reside en la pulverización en sí, sino en colocar las piezas de forma que la pistola alcance todas las caras, planificar su trayectoria a lo largo de una fila en constante movimiento y controlar el exceso de pulverización para que caiga en el agua en lugar de en la siguiente pieza.
Cómo funciona la célula
- Las piezas llegan en perchas. Pequeñas piezas metálicas cuelgan en filas de barras horizontales, una tras otra, avanzando hacia el interior de la cabina.
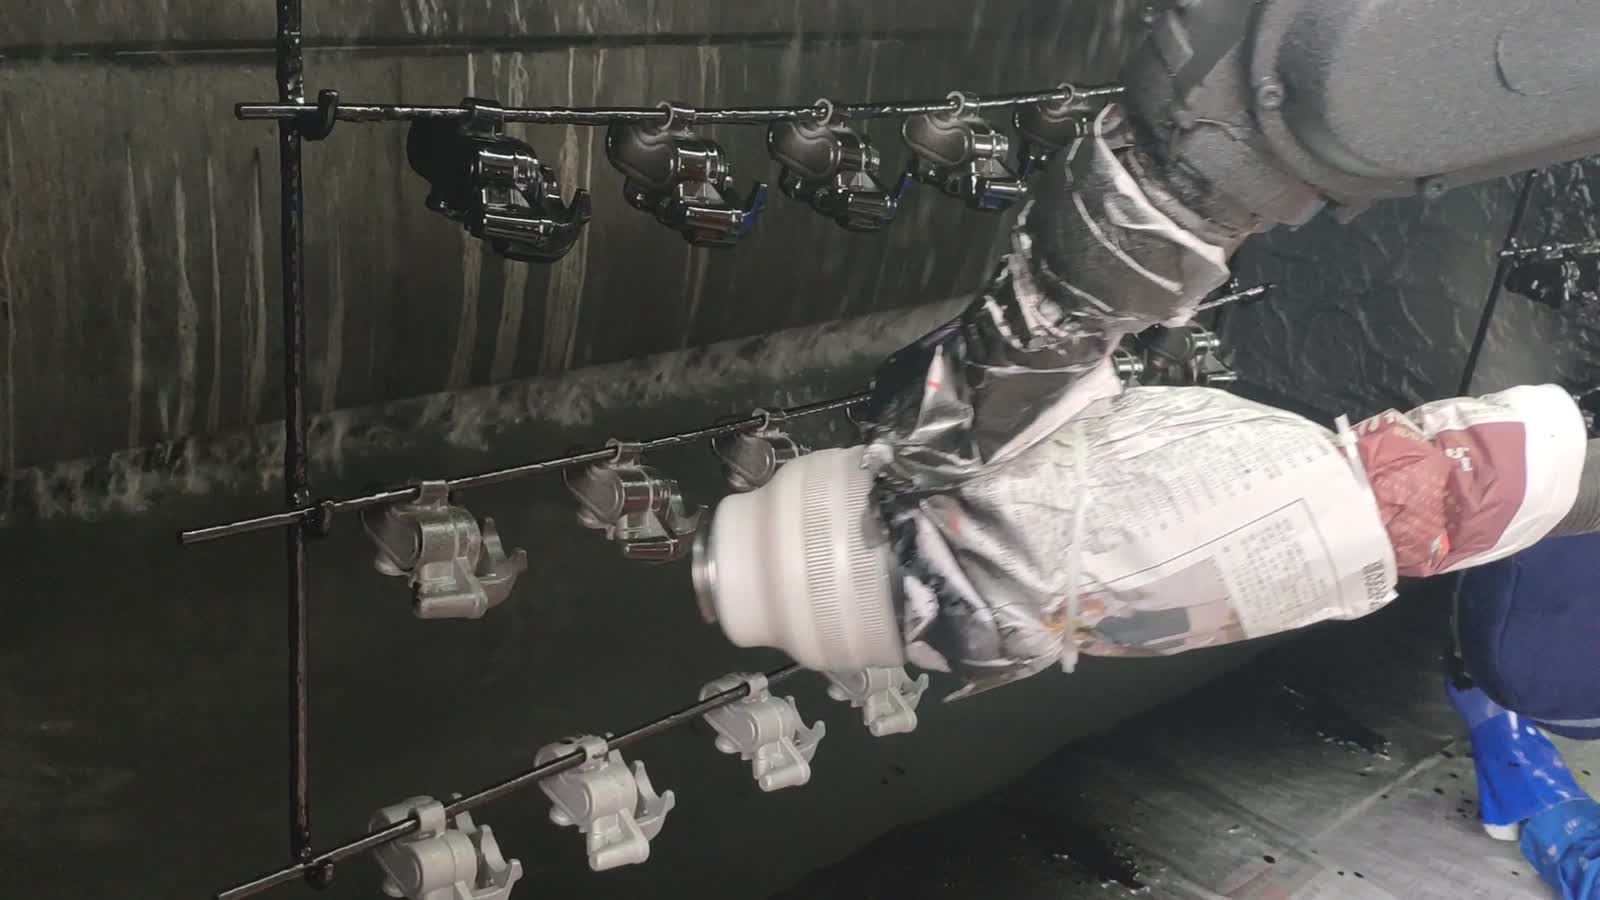
- El robot toma posición. En el stand hay un robot de seis ejes con una pistola pulverizadora en el extremo de su brazo, la cual está envuelta en tela y cinta adhesiva para evitar que la pintura manche su cuerpo.
- Barre la fila. El robot acerca la pistola a la primera pieza de la fila y la recorre, cubriendo cada pieza por turno.
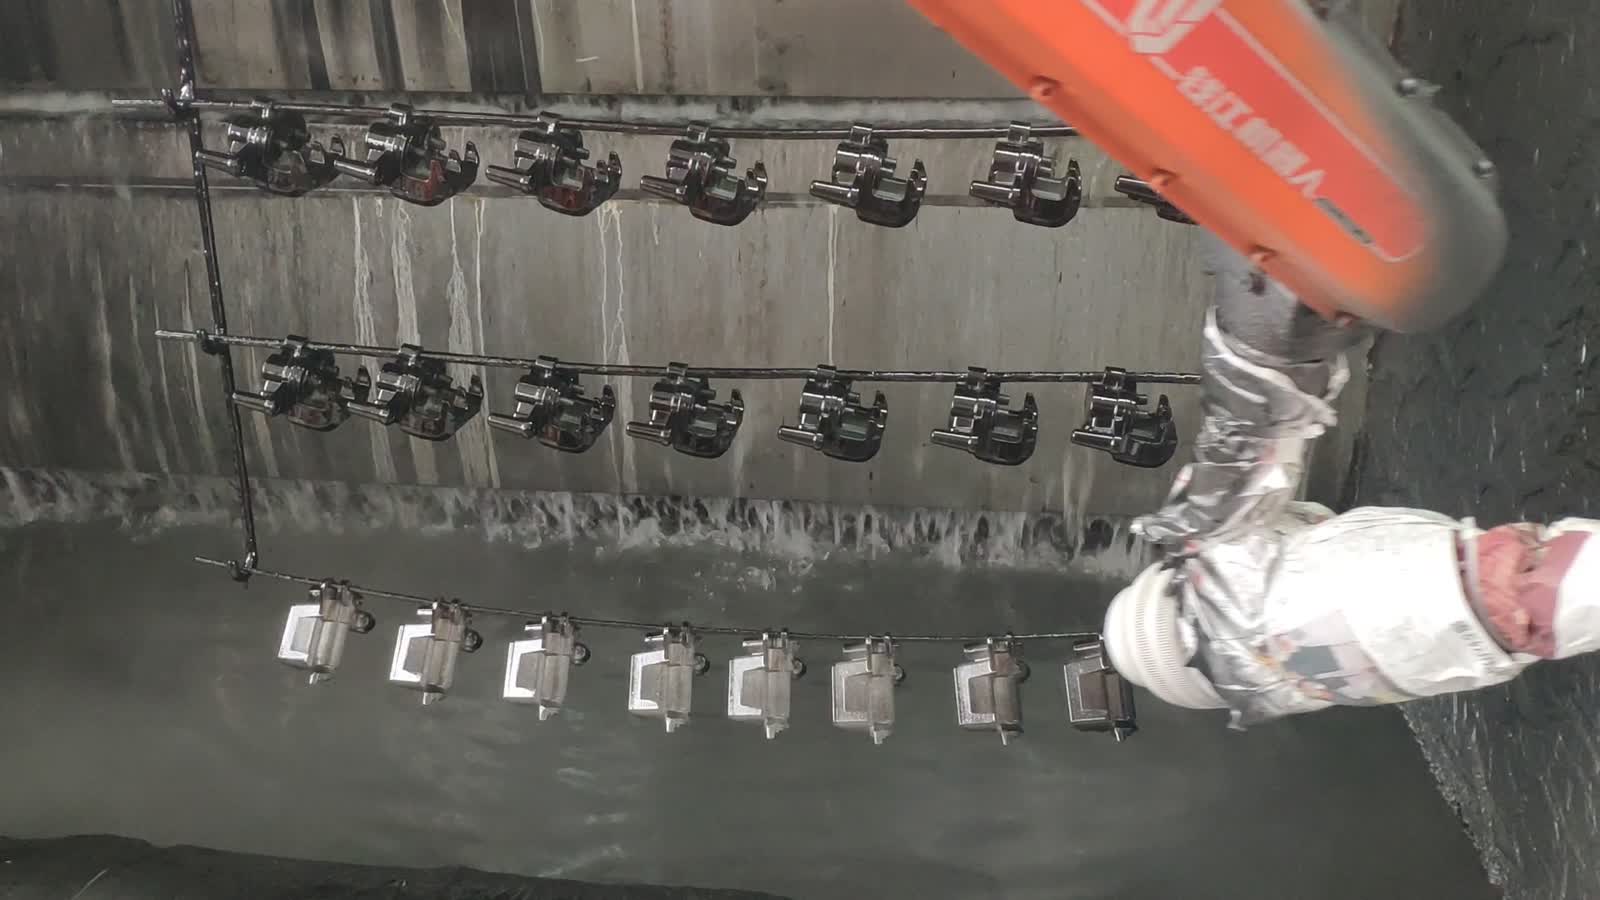
- Sigue la línea. A medida que la percha transporta la fila hacia adelante, el robot mantiene su paso al ritmo de las piezas en movimiento.
- Atrapa el exceso de pulverización. Una cortina de agua recorre la pared trasera hasta un canal en el suelo, de modo que lo que no alcanza las piezas termina en el agua en lugar de en las paredes, listo para la siguiente pasada.
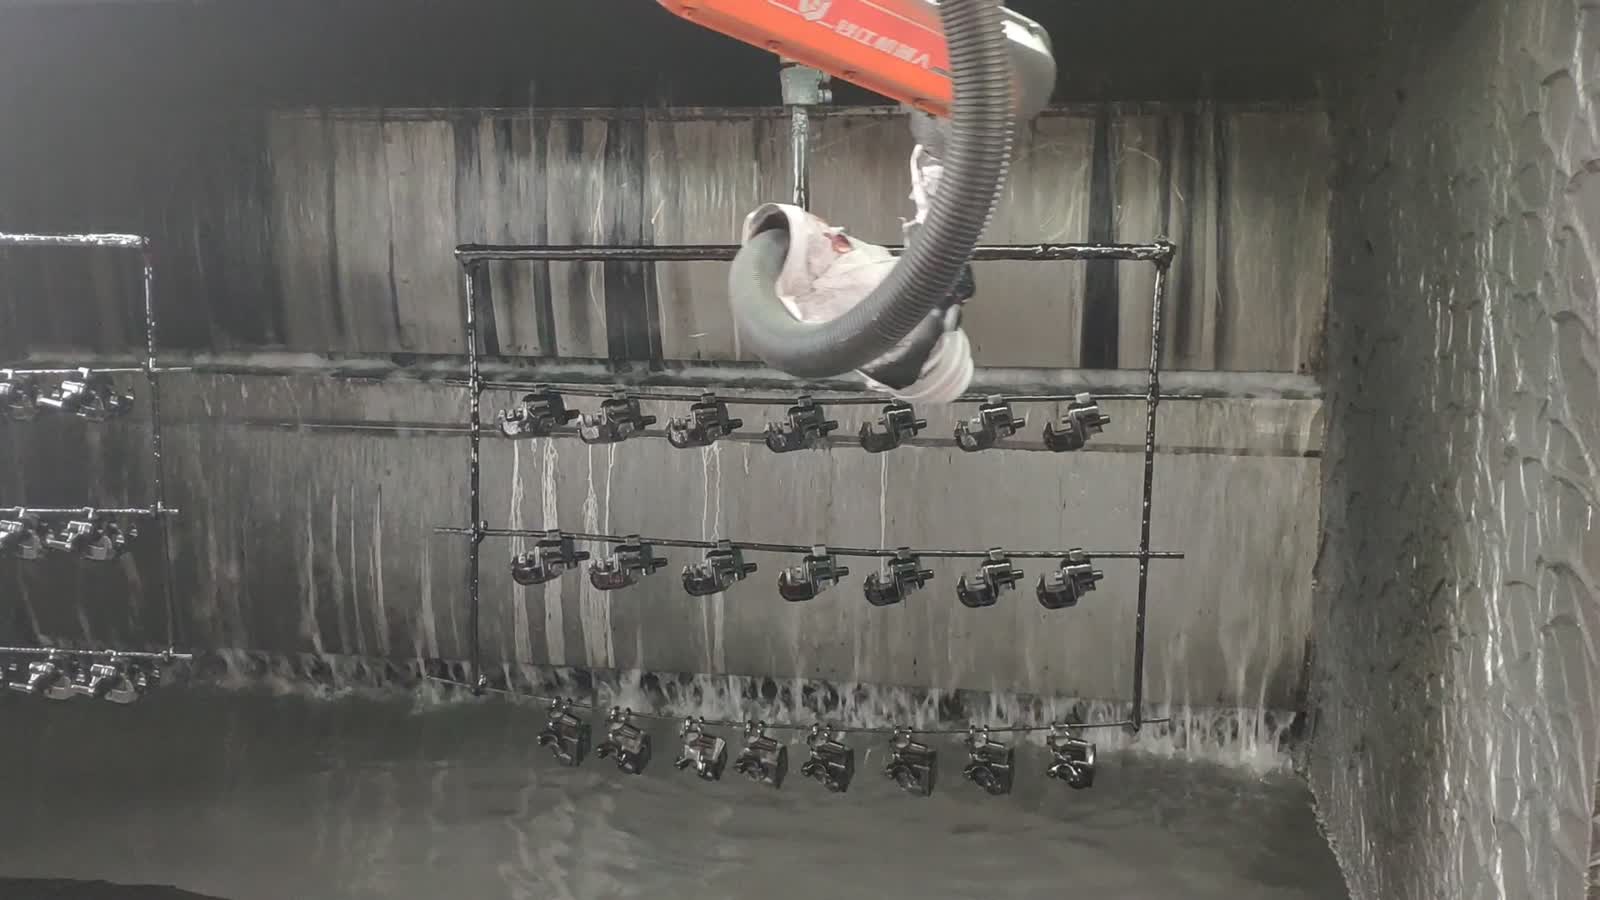
- Siguiente fila. La fila terminada avanza y la siguiente queda al alcance, y el robot comienza de nuevo el recorrido.
Tres decisiones de diseño
1. Cuelga las piezas de manera que todas las caras sean accesibles.
Una línea de perchas solo funciona si el robot puede pintar lo que ve el cliente. Si las piezas cuelgan demasiado juntas, las caras entre ellas quedan en sombra; si están mal inclinadas, un borde o un hueco nunca se pinta.
La cuestión a resolver radica en el espaciado y la orientación: a qué distancia cuelgan las piezas, si están inclinadas hacia la pistola o de frente, y si todas las superficies requeridas por la especificación están expuestas al aerosol. Colgar las piezas es la forma más económica de corregir la cobertura; una vez que la línea está en funcionamiento, una superficie sombreada implica un retoque manual.
2. Planifique la trayectoria del cañón contra una fila en movimiento.
Pintar una línea en movimiento es un problema de coordinación. La pistola debe seguir el recorrido de la línea mientras barre, o la pasada se alarga en un punto y se estrecha en el siguiente. La trayectoria del robot no es un barrido único; es un barrido que se desplaza con el soporte.
Lo que ayuda: mantener la frecuencia de pases constante en relación con la línea, superponer cada parte la misma cantidad y dejar una distancia de separación constante para que el ventilador se mantenga uniforme a lo largo de la fila.
3. Decide dónde termina el exceso de pulverización.
Todo lo que expulsa la pistola y no impacta en una pieza tiene que ir a alguna parte. En una cabina abierta, se deposita en las paredes, los soportes y el propio robot, y termina convirtiéndose en polvo en las siguientes piezas. La cortina de agua en la pared trasera es lo que mantiene el proceso limpio.
Aspectos prácticos: lo que sea que recoja el exceso de pulverización —una cortina de agua aquí, un sistema de extracción allá— debe eliminarlo sin perturbar el abanico de pulverización, y la protección de la pistola debe resistir las condiciones ambientales; la pintura que se filtra en el cuerpo de la pistola o en las articulaciones del brazo es un problema de mantenimiento, no un problema de calidad.
Cuándo encaja este diseño y cuándo conviene mirar más de cerca.
- Buen ajuste: lotes de piezas pequeñas que se pueden colgar, un número limitado de formas que pasan todas por la misma pasada y una cabina que ya mueve las piezas en perchas.
- Evaluar más a fondo: muchas formas de piezas (una forma nueva generalmente necesita un nuevo patrón de colgado y una nueva trayectoria de la pistola), caras a las que no se puede acceder desde un lado, piezas demasiado delicadas para colgar y colores o recubrimientos que necesitan un cambio de pistola o un lavado entre pasadas.
Preguntas Frecuentes
¿Por qué no pintar estas piezas con un reciprocador en lugar de un robot?
Una máquina de movimiento alternativo realiza bien una pasada recta. Un robot se gana su lugar cuando la pasada tiene que seguir la forma de una pieza —girando la pistola en un borde, deteniéndose en un hueco o adaptándose a una fila en movimiento— y cuando la línea tiene más de una forma de pieza que requiere una trayectoria diferente para cada una.
¿Cómo se mantienen las piezas en su lugar mientras pasa el arma?
Cuelga de la barra y su propio peso la mantiene estable. El truco reside en la disposición de las piezas: están espaciadas e inclinadas de tal manera que el haz de la pistola alcanza todas las superficies expuestas sin que las piezas se balanceen ni se toquen entre sí al moverse la línea.
¿Qué determina el ciclo aquí?
La velocidad a la que la línea mueve las filas a través de la cabina y el tiempo que necesita el robot para recubrir una fila completa con el espesor requerido. Envíenos el dibujo de la pieza con las caras que necesita recubrir y le haremos un presupuesto.
Obtenga una estimación del diseño y del tiempo de ciclo.
Envíanos:
- Dibujo de la pieza con las caras que necesita recubrir marcadas
- Material y espesor de acabado o película requerido
- Número de formas de piezas y con qué frecuencia las cambia
- Volumen diario o anual y velocidad de línea
- Fotos o dimensiones del stand y la distribución de los colgadores.
Le responderemos con una propuesta de diseño del stand y una estimación del tiempo de entrega.
Envía el dibujo de tu pieza → o mándenos un correo electrónico a ventas@evsrobot.com
Las imágenes fueron grabadas en las instalaciones de producción de un socio. Los datos sobre tiempos de ciclo, consumo y costes de dichas instalaciones no son públicos y no se incluyen aquí.