
Estaciones de trabajo para robots de soldadura de alta resistencia para piezas grandes y pesadas.
Una estación de trabajo de alta resistencia comienza con el peso de la pieza, el volumen, la rotación, el acceso a la costura y los requisitos de pasadas múltiples. Esta página compara ocho configuraciones para que el equipo del proyecto pueda reducir la lista de opciones de posicionamiento y movimiento externo de la pieza a una selección final de ingeniería.
Defina la familia de piezas grandes antes de elegir el movimiento del equipo.
Utilice estas familias de piezas para definir los requisitos de longitud, diámetro, peso, carga y acceso a la junta.
Utilice cuatro restricciones para decidir cómo se presenta la pieza.
Carga y sobre
Verifique la masa de la pieza de trabajo y del dispositivo de sujeción en conjunto, y luego defina la longitud, el ancho y el diámetro de rotación.
Rotación y apoyo
Elija conceptos de posicionamiento en cabezal-contrapunto, doble columna o en L en función del centro de gravedad y los puntos de apoyo.
Acceso y movimiento externo
Considere el movimiento a nivel del suelo, por encima de la cabeza o invertido únicamente cuando una posición fija del robot no pueda cubrir la longitud o altura requerida.
Proceso multipaso
Las funciones de detección de contacto, seguimiento de arco y soldadura multipaso multicapa están disponibles como software opcional para soldadura por arco en todo el grupo de equipos pesados.
Organice ocho opciones por posicionamiento, recorrido y acceso aéreo.
Se trata de una ruta de ingeniería basada en restricciones, no de una matriz de tarjetas de producto equivalentes.
Presentación dirigida por el posicionador
Comience por determinar cómo debe girar o inclinarse la pieza.
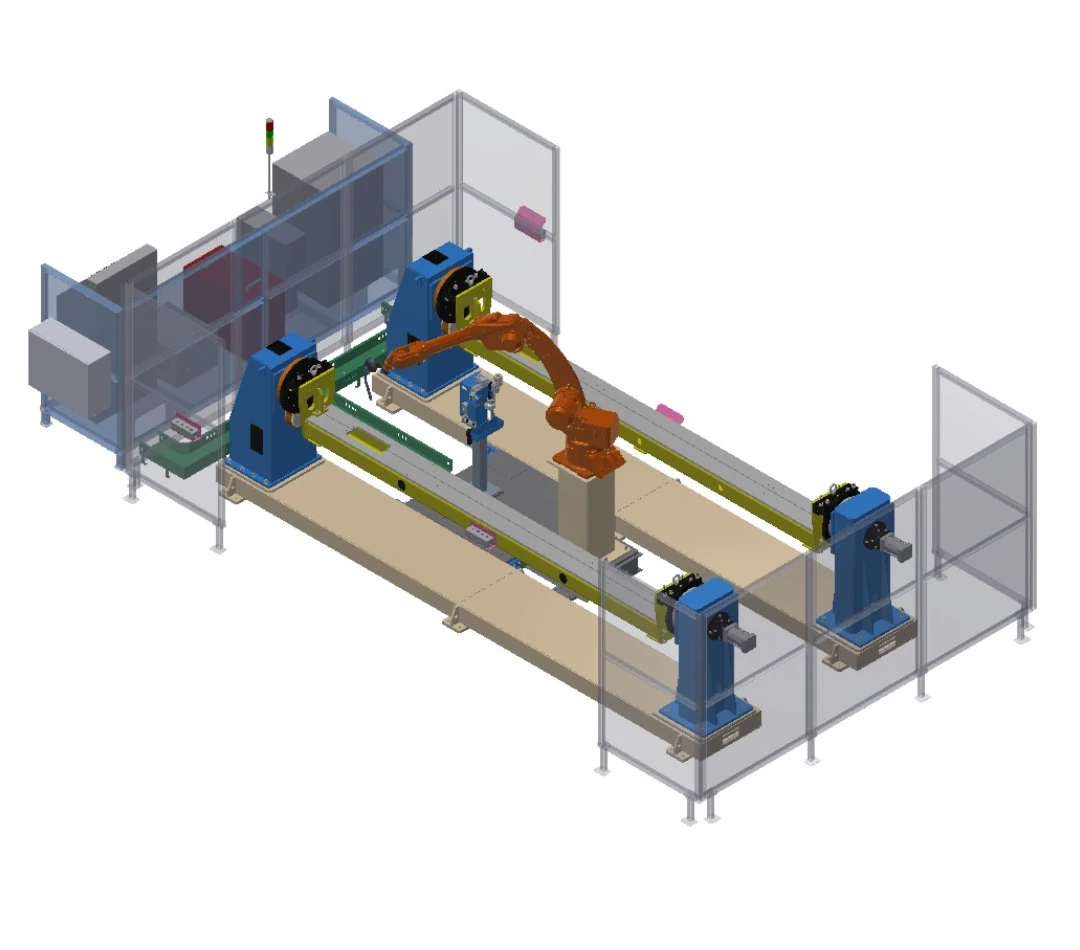
Estación de trabajo de doble estación con cabezal y contrapunto
Dos posicionadores de cabezal y contrapunto permiten la presentación alternada de las piezas con sujeción neumática del contrapunto.
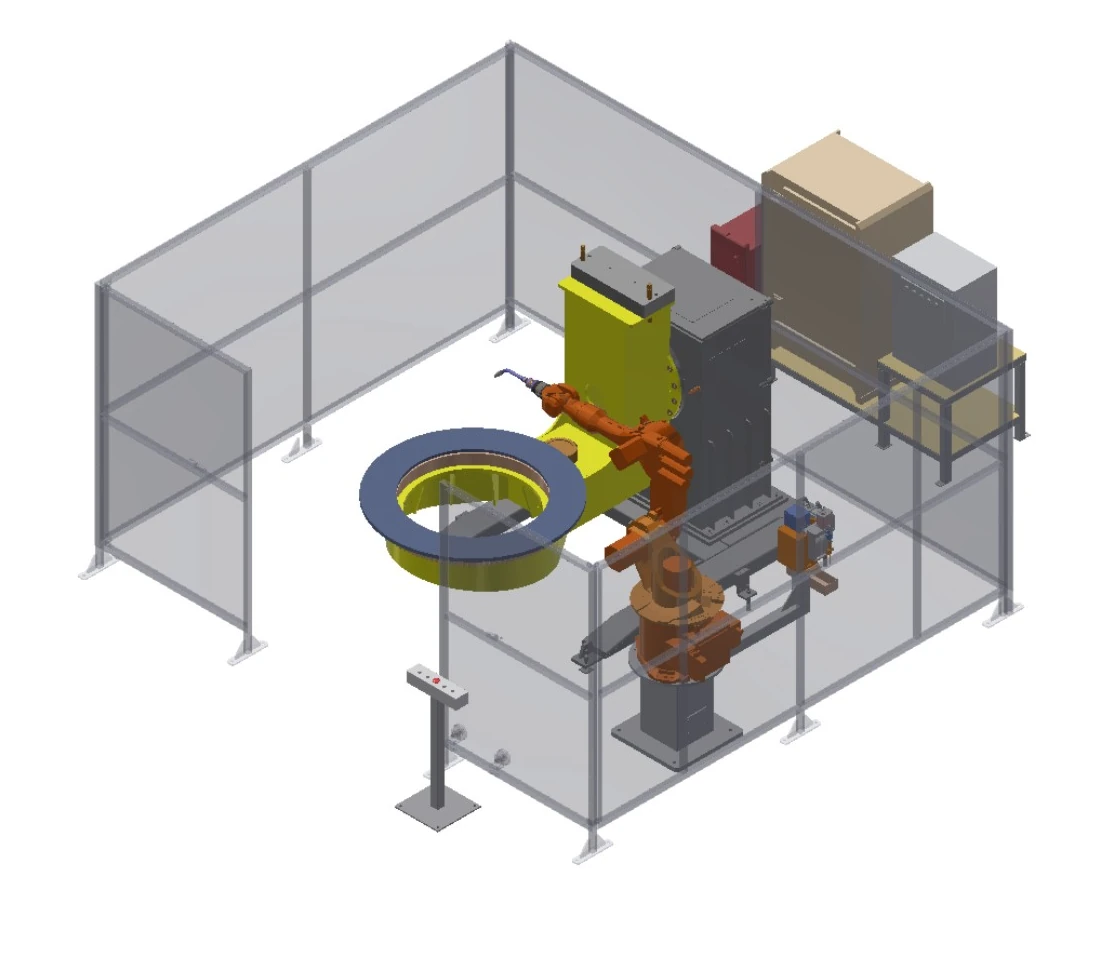
Estación de trabajo con posicionador en L de dos ejes
Un posicionador en L de dos ejes gira e inclina el dispositivo para facilitar el acceso a soldaduras en múltiples caras.
Cobertura con asistencia para viajes
Añada movimiento controlado cuando una sola posición del robot no pueda cubrir la longitud o altura requerida.
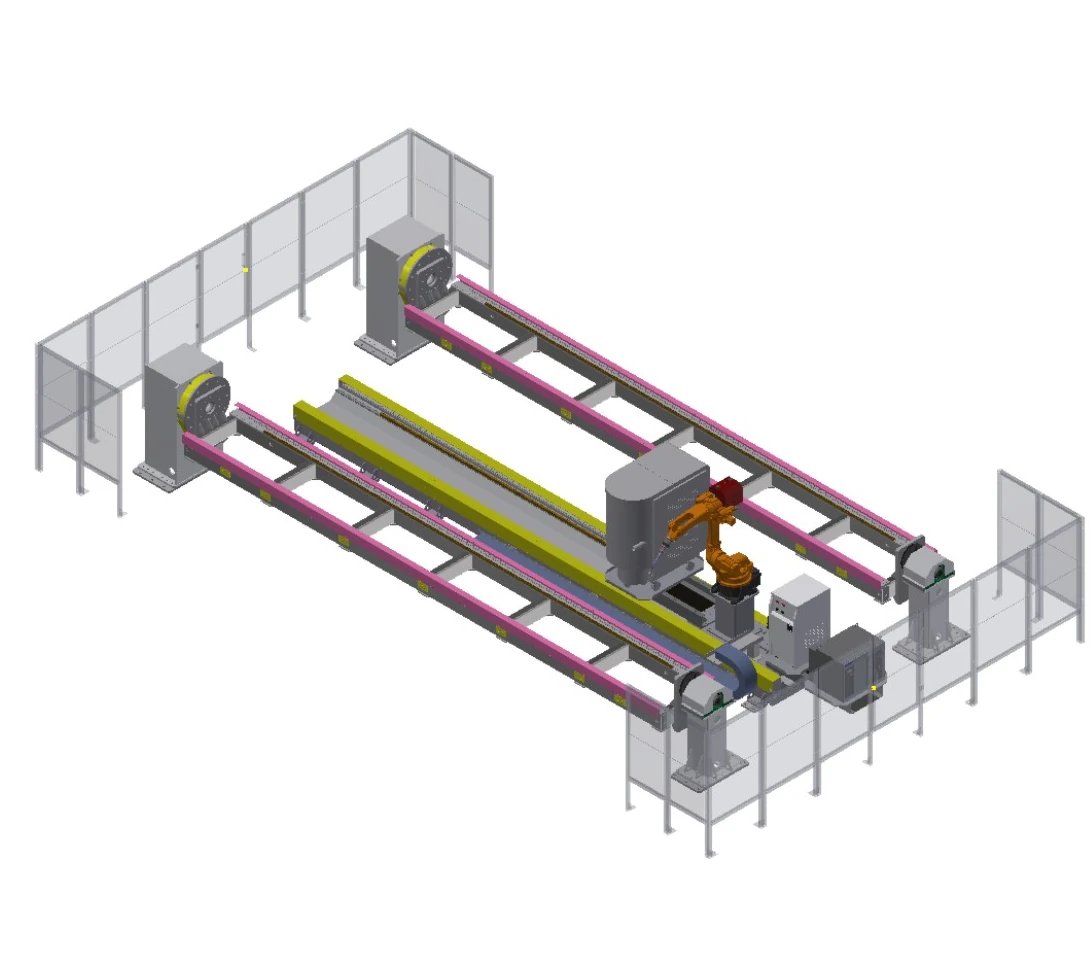
Estación de trabajo con eje de desplazamiento para piezas largas
Un eje de desplazamiento sobre el suelo amplía la cobertura del robot a lo largo de un área de sujeción de seis metros, controlada por dos posicionadores de cabezal y contrapunto.
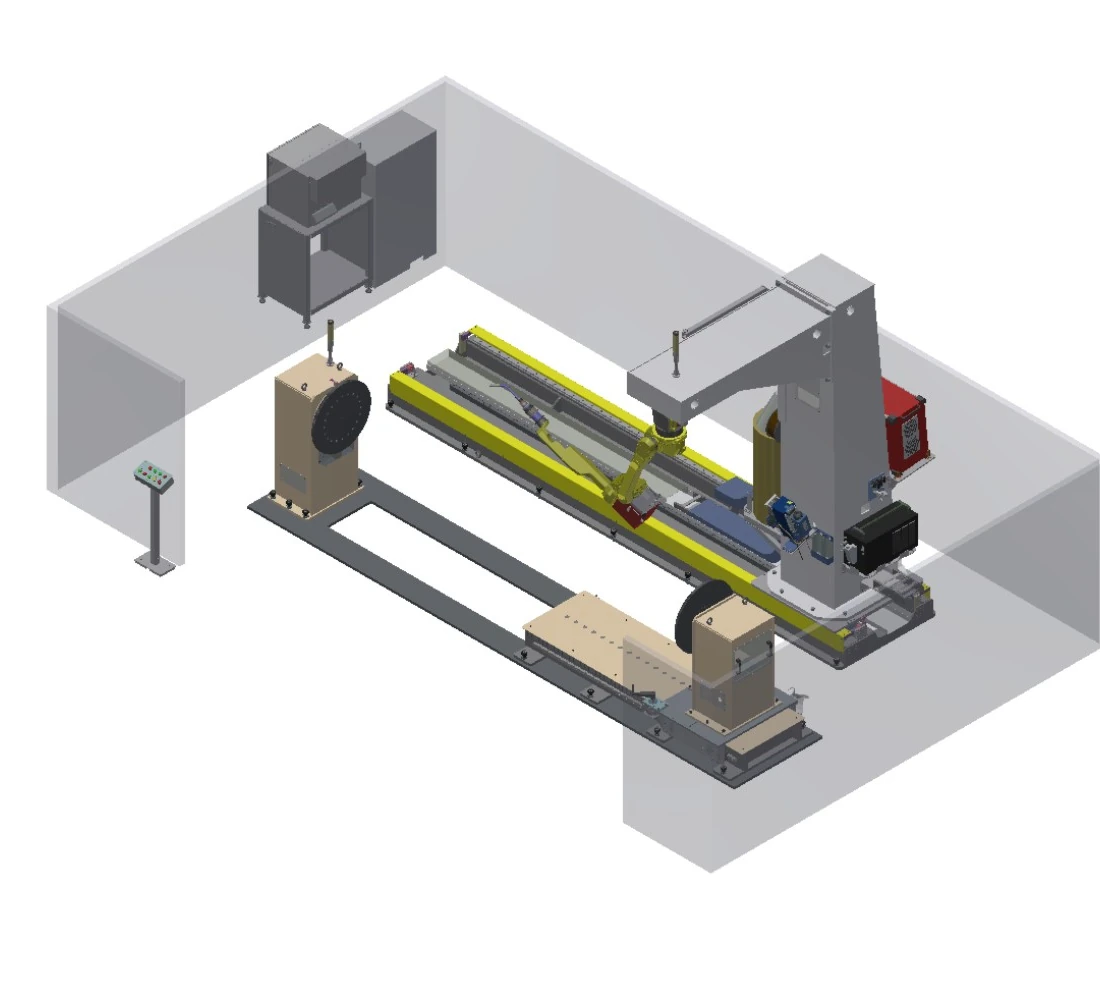
Estación de trabajo de viaje con estructura en C invertida
Un bastidor en forma de C invertida y un eje de desplazamiento amplían el acceso a lo largo de la pieza, mientras que el contrapunto permite ajustar la longitud.
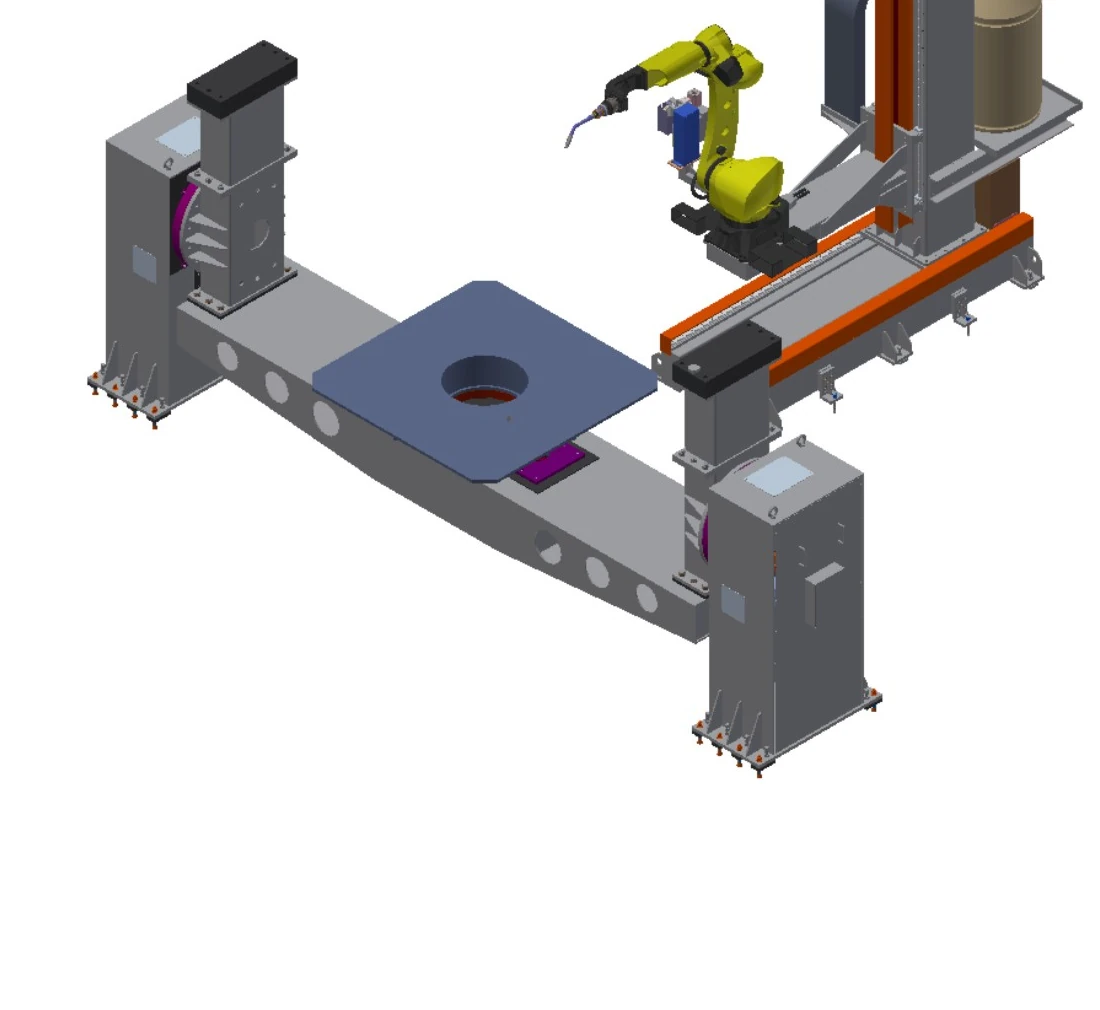
Estación de trabajo con desplazamiento de dos ejes a nivel del suelo
El movimiento en los ejes Y y Z se combina con un posicionador de doble columna con una capacidad de carga de entre dos y cinco toneladas.
Acceso superior e invertido
Mueva el robot por encima o alrededor de la pieza de trabajo cuando el acceso y el espacio libre condicionen la arquitectura.
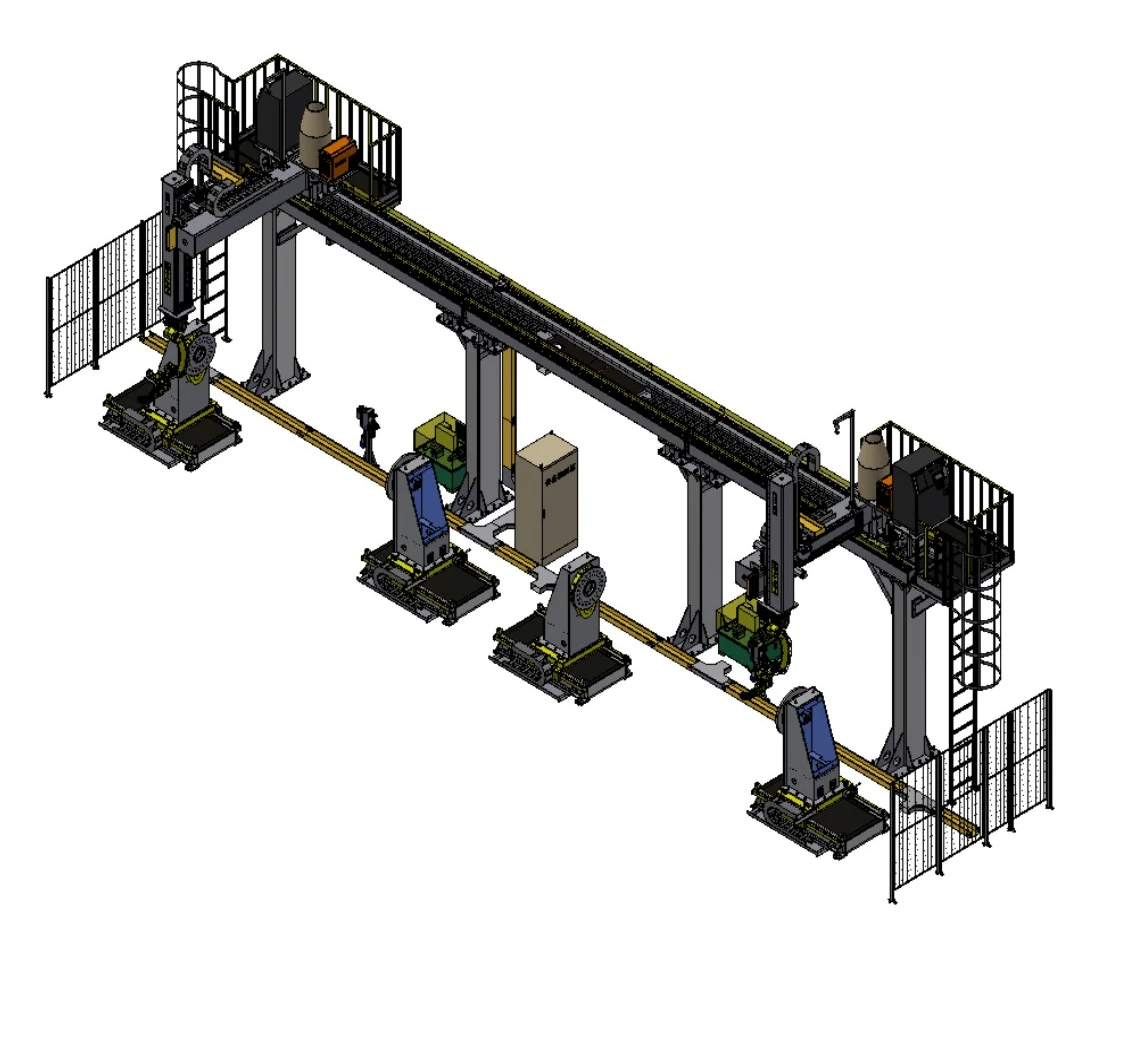
Estación de trabajo con carro superior multieje
Los ejes de movimiento superiores seleccionables se combinan con uno o dos posicionadores pesados de cabezal y contrapunto para piezas de trabajo de gran tamaño que requieren rotación.
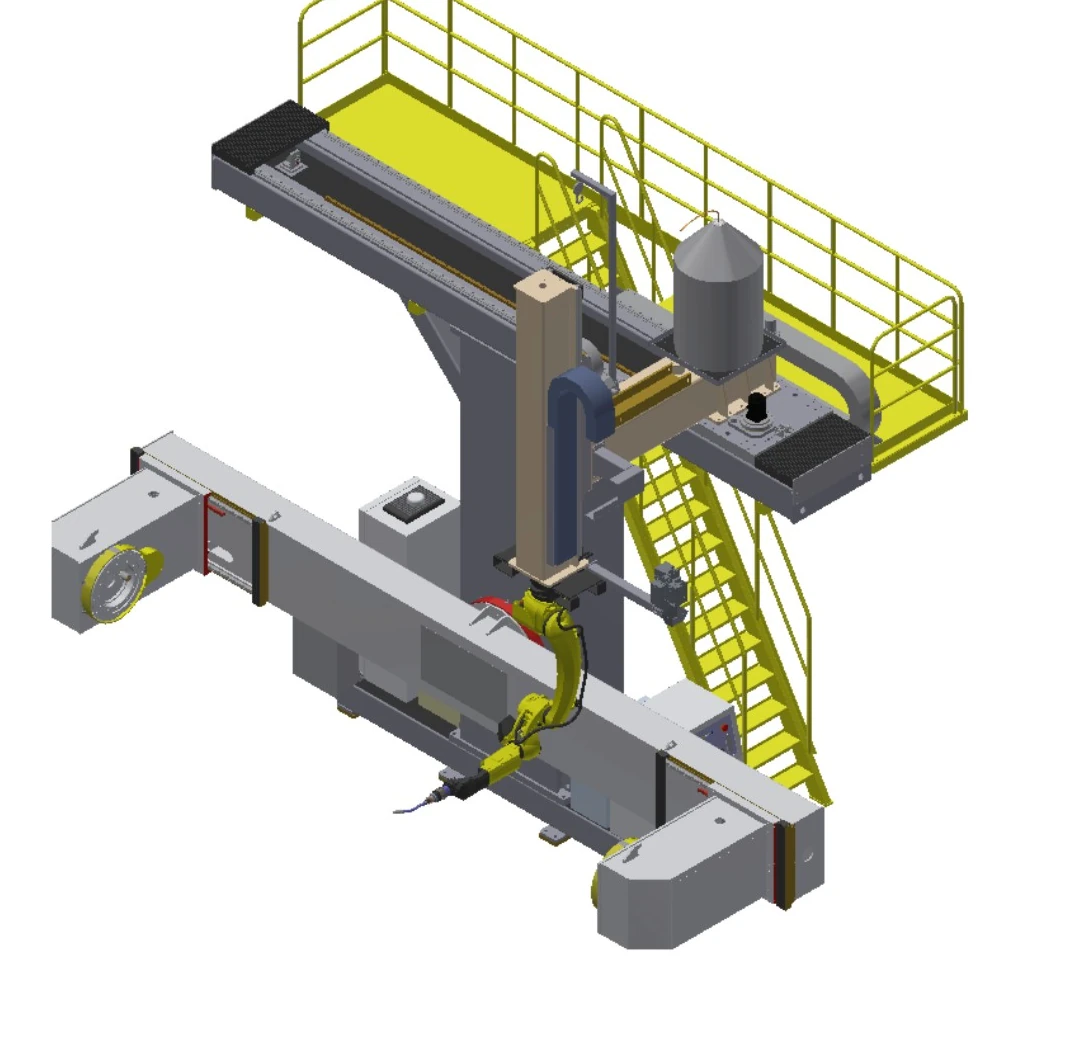
Estación de trabajo con carro superior en forma de T
El movimiento superior de dos ejes sirve como posicionador lateral para piezas giratorias de diámetro medio.

Estación de trabajo giratoria con estructura en C invertida
Un bastidor giratorio en forma de C invertida permite el desplazamiento vertical y el acceso angular en torno al rango de carga más alto del posicionador en este grupo.
Comparar los campos de carga, envolvente, movimiento externo y protección.
| elemento Fila | Configuración descriptiva | Alcance del brazo | Carga del posicionador | sobre de la pieza de trabajo | movimiento externo | Disposición de posicionamiento | Campo de protección |
|---|---|---|---|---|---|---|---|
| A | Estación de trabajo con eje de desplazamiento para piezas largas | 2 m | 1–3 toneladas | Accesorio de 6 m × 1.5 m | Recorrido 5 m | Cabezal-contrapunto, 2 unidades | Valla semicerrada |
| B | Estación de trabajo de doble estación con cabezal y contrapunto | 2 m | 1–3 toneladas | Accesorio de 3 m × 1.5 m | Cabezal-contrapunto, 2 unidades | Valla semicerrada | |
| C | Estación de trabajo de viaje con estructura en C invertida | 1.4 m / 2 m opcional | 1–3 toneladas | Accesorio de 4 m × 1 m | Recorrido 4 m | Cabezal-contrapunto; ajuste del contrapunto 1.5 m | Valla semicerrada |
| D | Estación de trabajo con posicionador en L de dos ejes | 1.4 m / 2 m opcional | 1 t / 2 t opcional | Posicionador en L de dos ejes | Valla semicerrada | ||
| E | Estación de trabajo con carro superior multieje | 1.4 m / 2 m opcional | 1–5 toneladas | Rotación ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Cabezal-contrapunto, 1 o 2 unidades | Valla semicerrada |
| F | Estación de trabajo con carro superior en forma de T | 1.4 m / 2 m opcional | 1–3 toneladas | Rotación ≤1.8 m | X 3–4 m; Z 1–2 m | Cabezal y contrapunto montados lateralmente; ajuste de 0.5 m | |
| G | Estación de trabajo con desplazamiento de dos ejes a nivel del suelo | 1.4 m / 2 m opcional | 2–5 toneladas | Rotación ≤3 m | Y 1.5 m; Z 1.5 m | Columna doble de dos ejes; ajuste de 0.5 m | |
| H | Estación de trabajo giratoria con estructura en C invertida | 1.4 m / 2 m opcional | 3–10 toneladas | Rotación ≤3 m | Z 1–2 m; rotación ±90° | Columna doble de dos ejes; ajuste de 0.5 m | Valla semicerrada |
Construir el concepto de protección en torno a la logística y el movimiento externo.
La protección de piezas pesadas no es un accesorio estándar. Debe revisarse junto con las tareas de elevación, carga y mantenimiento, el control de humos y el movimiento controlado.
Aislamiento y enclavamientos
Defina las medidas de protección en torno al movimiento máximo, los posicionadores, las zonas de carga y el acceso del personal.
Elevación y acceso a piezas grandes
Confirme las trayectorias de la grúa, las puertas o zonas de apertura, la transferencia de piezas y la retirada anómala.
Interfaces de humos y procesos
Incluya en el concepto general la captura de humos de soldadura, los servicios auxiliares, los fluidos de proceso y la refrigeración de los equipos.
Mantenimiento y validación
Proporcionar condiciones controladas para el mantenimiento, la limpieza de la antorcha, el ajuste de los accesorios y la validación de las funciones de seguridad.
Defina el posicionamiento de las piezas y el mapa de costuras antes de definir el alcance del equipo.
Revisión parcial
Dibujos, masa, centro de gravedad, articulaciones, variantes y estado de entrada.
Concepto de posicionamiento
Límites de soporte, rotación, carga e interfaz de fijación.
Estudio de acceso
Postura del robot, movimiento externo, colisión y acceso al servicio.
Proceso y protección
Procedimiento de soldadura, detección, humos, sistemas de bloqueo e interacción del personal.
Definición de aceptación
Acordar las piezas, las uniones, las condiciones de prueba, los documentos y el método de decisión.
Cuatro escenarios de soldadura pesada con diferentes limitaciones.
Los casos ilustran únicamente las familias de piezas, la disposición y el enfoque del proceso; no identifican a un cliente, un paquete de equipos fijos ni una promesa de rendimiento.
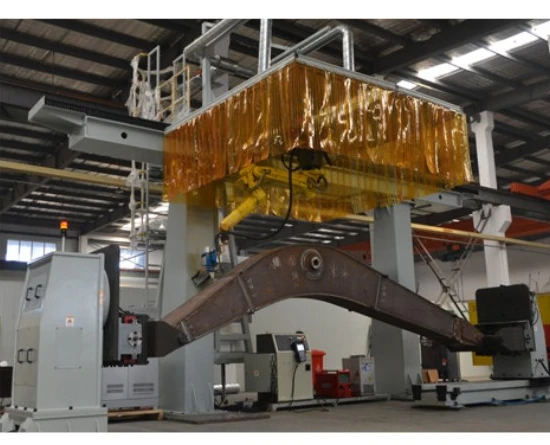
Plumas y vigas para equipos de construcción
Sostenga secciones largas fabricadas, coordine el movimiento externo y mantenga el acceso a la soldadura vinculado al mapa de juntas real.
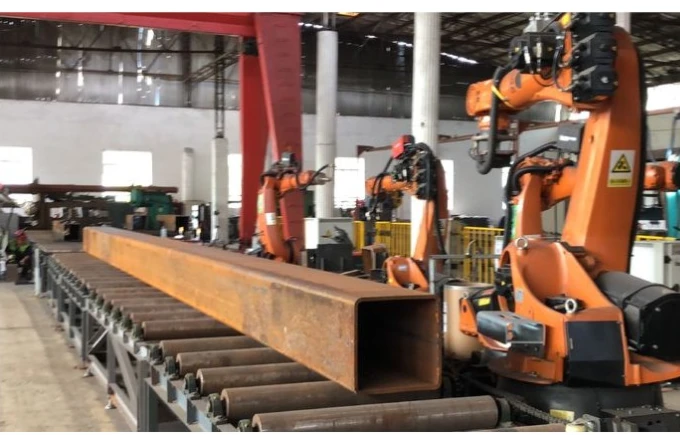
Secciones de estructura de acero
Planifique el acceso por múltiples lados para secciones de caja y perfiles estructurales sin considerar que un accesorio sea universal.
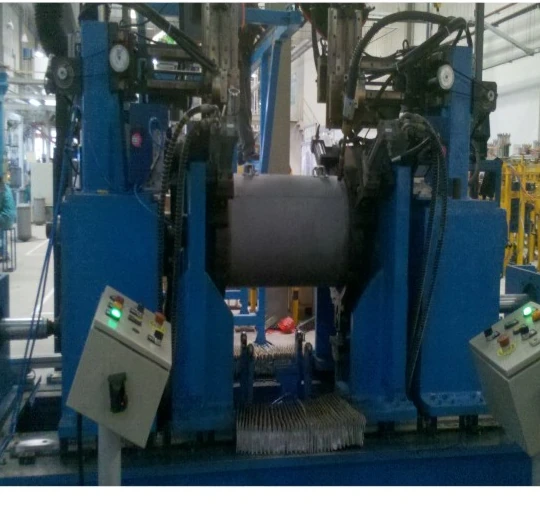
Carcasas de recipientes a presión
Utilice una presentación rotacional controlada para las uniones cilíndricas, confirmando el diámetro, el soporte y el método de carga.
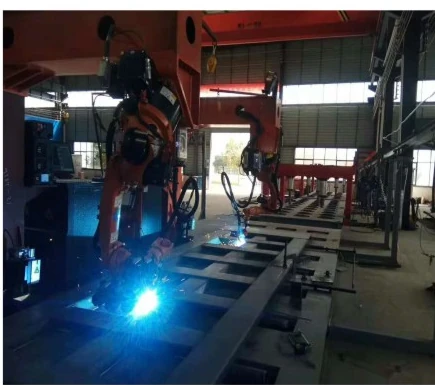
Fabricación de vehículos comerciales
Separe los tanques, bastidores y estructuras de la carrocería en familias de piezas bien definidas antes de seleccionar los sistemas de sujeción y el flujo de trabajo de la estación.
Cuestiones de ingeniería que deben resolverse antes del diseño conceptual.
¿Cómo se evalúa el rango de capacidad?
Proporcione la masa de la pieza, la masa del dispositivo de sujeción, el centro de gravedad, el método de soporte y la orientación dinámica. Los cálculos de ingeniería del proyecto determinarán el rango aplicable.
¿Cuándo se debe considerar el movimiento externo del robot?
Considérelo cuando una sola posición de montaje no pueda cubrir la longitud, la altura o el ángulo de junta requeridos; en ese caso, revise la seguridad contra colisiones, la rigidez y el acceso para el mantenimiento.
¿Cómo se presentan las piezas largas o de gran diámetro?
Compare los conceptos de posicionamiento de cabezal-contrapunto, doble columna y otros, teniendo en cuenta el soporte, el diámetro de rotación, el ajuste de longitud, la carga y las interfaces de fijación.
¿Qué se necesita para una revisión de soldadura multipaso?
Proporcione la preparación de la junta, el material, el espesor, el relleno, la secuencia de pasadas, los requisitos de precalentamiento o entre pasadas, además de la estrategia de detección y programación.
¿Cómo se desarrolla la protección de piezas pesadas?
Base la evaluación de riesgos en el movimiento máximo, la carga, el levantamiento, el acceso de personal, el control de humos y las tareas de mantenimiento.
¿Es posible pedir los arreglos mostrados como paquetes fijos?
Son puntos de partida de ingeniería. El alcance de los aspectos mecánicos, eléctricos, de proceso, de fijación, de protección y de aceptación debe confirmarse comparándolo con la pieza real.
Comience con los datos de la pieza de trabajo y el mapa de costura.
Comparta información sobre el rango de piezas, la masa, el centro de gravedad, las uniones, el método de carga y las limitaciones del sitio para que EVST pueda definir un punto de partida para una estación de trabajo de robot de soldadura de alta resistencia.