
Robótico Estación de trabajo de soldadura de ejes
EVST configura el robot, el equipo de soldadura, el posicionador y el dispositivo de fijación en función del componente del eje, la geometría de la junta y la ruta de producción.
Comience con una estación de trabajo, agregue las funciones de celda protegida que su planta requiera o conecte varias estaciones en una línea de producción después de definir la carga, la inspección y el flujo de materiales.
Lo que define una estación de trabajo de soldadura de ejes
Construye la célula alrededor del eje y sus articulaciones.
La automatización de la soldadura de ejes funciona mejor cuando la definición del componente guía el diseño. EVST mapea las soldaduras, los puntos de manipulación, los puntos de referencia de las fijaciones y la ruta de inspección antes de definir la disposición del equipo.
Defina qué debe soldar la estación.
Nombre el componente del eje, identifique cada junta de producción y registre el punto de aproximación de la antorcha. La geometría de la carcasa, los soportes, las uniones y las restricciones de acceso determinan la postura del robot y la necesidad de rotación de la pieza.
- Revisión de planos y orientación de componentes
- Criterios conjuntos de secuencia, proceso y aceptación
- Variación de ajuste y condición de soldadura por puntos
Presentar una pieza de trabajo repetible
El dispositivo establece los puntos de referencia y mantiene el conjunto estable durante la carga y la soldadura. El posicionador presenta cada junta en un ángulo útil, a la vez que facilita el acceso para la antorcha, los cables y las tareas de mantenimiento.
- Dirección de carga y alcance del operador
- Secuencia de sujeción y método de cambio
- Rotación, espacio libre y enrutamiento de cables
Coordinar el movimiento con el paquete de soldadura
La trayectoria del robot, el movimiento de la pieza y los parámetros de soldadura deben funcionar como un único proceso. EVST planifica los arranques, las paradas, las transiciones, el acceso a la antorcha, la limpieza y la recuperación en torno a la secuencia de la junta, en lugar de tratar al robot como un dispositivo aislado.
- Coordinación del robot y del posicionador
- Servicio de linternas y acceso a consumibles
- Estrategia de detección donde la articulación lo requiere
Acordar cómo se verificarán los resultados.
Un plan de aceptación eficaz separa la función del equipo de la calidad de las piezas y el rendimiento de la producción. EVST adapta el método de prueba a la inspección de soldadura, las comprobaciones dimensionales, el método de carga y el límite de ciclo acordado con el cliente.
- Ruta de inspección de soldadura y dimensional
- Escenarios de prueba y recuperación de la producción
- Controles de seguridad e interacción con el operador
Elija una estación de trabajo, una celda o una línea de producción.
La escala adecuada depende de cuántas operaciones deban conectarse, cómo entran y salen las piezas y dónde corresponde la inspección o el trabajo manual.
| Formato | Mejor ajuste | Enfoque de integración típico | Pregunta de planificación |
|---|---|---|---|
| Estación de trabajo para soldadura de ejes | Una operación de soldadura definida con carga y descarga localizada. | Robot, equipo de soldadura, posicionador, dispositivo de fijación y controles de la estación. | ¿Puede una sola unidad completar el conjunto de juntas requerido y seguir siendo fácil de cargar? |
| Célula de soldadura robótica | Un área de automatización protegida con funciones de producción coordinadas. | Protección, sistemas de enclavamiento, acceso de operadores, servicios de proceso y recuperación. | ¿Qué interacciones, puntos de servicio y funciones de seguridad pertenecen al interior de la celda? |
| Línea de producción de soldadura de ejes | Varias operaciones interconectadas con transferencia planificada y control de línea. | Flujo de materiales, sistemas de almacenamiento intermedio, equilibrio de estaciones, rutas de inspección y supervisión. | ¿Qué operación controla la salida de la línea y cómo deben moverse las piezas entre las estaciones? |
Cuatro elementos que dan forma a la estación de soldadura
EVST integra los elementos de movimiento, proceso y sujeción de la pieza en torno a la trayectoria de soldadura requerida.
Robot de soldadura
Proporciona el rango de movimiento y la orientación de la antorcha para las articulaciones definidas. La selección se realiza en función de las posiciones, el acceso y la carga de herramientas requeridos.
Paquete de soldadura
Combina la fuente de alimentación, la antorcha, el sistema de alimentación del alambre y las interfaces de proceso necesarias para el método de soldadura elegido.
Posicionador de piezas
Proporciona soporte y permite la rotación del conjunto del eje para que el robot pueda alcanzar las uniones en una orientación de soldadura productiva.
Accesorio dedicado
Localiza los componentes reales, establece puntos de referencia y permite una secuencia controlada de sujeción y carga.
Desde los planos hasta un proceso de producción aceptado.
Cada paso convierte los datos de entrada de la aplicación en una decisión de estación que se puede comprobar.
Qué enviar para una revisión útil de la celda del eje
Un paquete de aplicación compacto permite a EVST centrar el concepto inicial en la pieza de trabajo real en lugar de en suposiciones.
Definición de pieza de trabajo
Comparta el plano de montaje, la lista de componentes, el diagrama de juntas, el material, el espesor y las condiciones de ajuste previstas. Marque los puntos de referencia y las superficies críticas que deben permanecer accesibles.
Ruta de producción
Describa la carga, descarga, soldadura por puntos, limpieza, cambio de formato, inspección y reparación. Incluya el patrón de turnos previsto y el límite utilizado para el objetivo de producción.
Plan de calidad
Indique el método de aceptación de la soldadura, las comprobaciones dimensionales, el método de muestreo y las expectativas estéticas. Estos requisitos guían la prueba del proceso y la puesta en marcha de la estación.
Integración de plantas
Indique el espacio disponible, las instalaciones, las interfaces de entrada y salida, el acceso del operador y la ruta de mantenimiento. Anote cualquier transferencia planificada o los controles a nivel de línea.
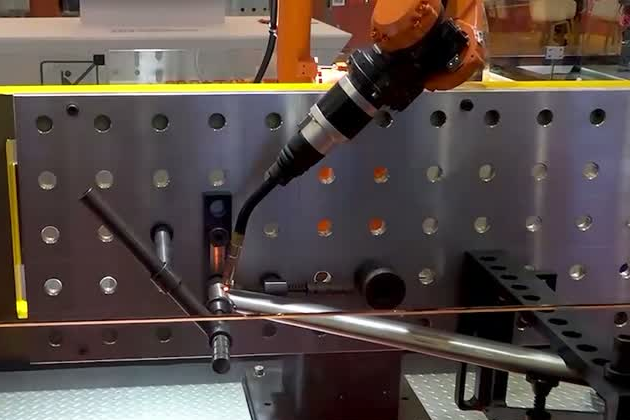
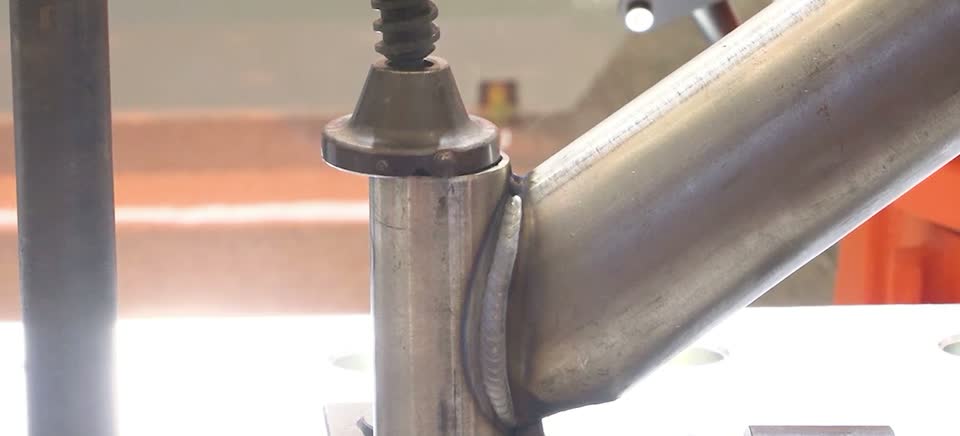
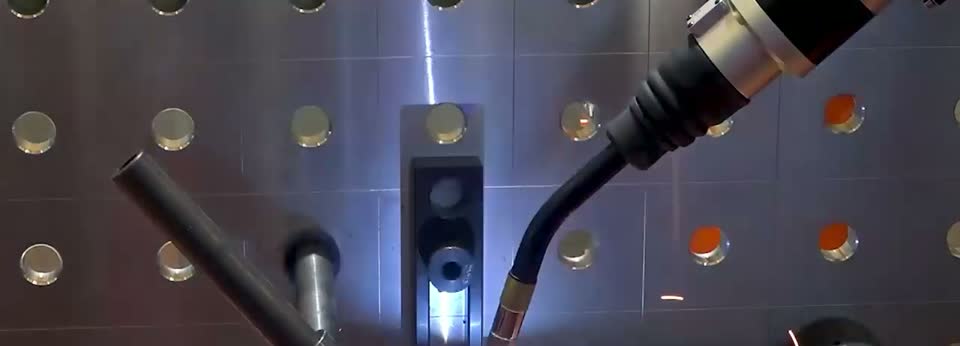
Soldadura robótica para cuadros tubulares de bicicletas, vehículos eléctricos y motocicletas.
EVST aplica un movimiento coordinado de robot y posicionador a las trayectorias compactas y cambiantes que se encuentran alrededor de las uniones de la estructura tubular. El proceso se centra en un acceso estable a la antorcha, un movimiento controlado a través de las transiciones y un acabado que cumpla con el estándar de aceptación acordado.
Confirme el rendimiento en la pieza de trabajo real.
El concepto final y el plan de aceptación vinculan el comportamiento del robot con la pieza, el proceso y la ruta de producción del cliente.
Tiempo de producción
Utilice un reloj acordado. Incluya los pasos aplicables de carga, soldadura, limpieza, cambio de formato, inspección y recuperación para que el resultado represente la estación planificada.
Soldaduras y dimensiones
Revisa el proceso completo. El ajuste, el comportamiento de la fijación, el punto central de la herramienta, el aporte de calor, la detección y la inspección contribuyen al resultado final de la pieza.
Responsabilidad de la automatización
Asigna cada operación. Defina qué tareas de carga, soldadura por puntos, inspección, reparación, esmerilado y mantenimiento corresponden a la automatización y cuáles siguen estando a cargo de los operarios.
Preguntas sobre estaciones de trabajo para soldadura de ejes
¿Cuál es la diferencia entre una estación de trabajo, una célula de producción y una línea de producción?
Una estación de trabajo es una unidad de producción específica. Una celda de soldadura añade el área de automatización protegida, los controles y las interacciones planificadas del operario. Una línea de producción conecta varias estaciones de carga, soldadura, inspección o transferencia mediante el flujo de materiales y la coordinación a nivel de línea.
¿Qué información necesita EVST para configurar una celda de soldadura de ejes?
Envíe el plano de la pieza, el diagrama de componentes y uniones, el material, el espesor, las condiciones de ajuste, el proceso de soldadura, el método de carga, el objetivo de producción, el método de inspección, la distribución de la planta y los servicios auxiliares. Estos datos permiten que el concepto refleje el eje real y la ruta de producción.
¿Cómo facilita un posicionador la soldadura de ejes?
El posicionador sujeta y gira la pieza de trabajo para que el robot pueda mantener el acceso a la antorcha y una orientación de soldadura adecuada. EVST selecciona el formato del posicionador y su movimiento alrededor del conjunto del eje, la fijación, las posiciones requeridas y la secuencia de manipulación.
¿Cómo confirma EVST el tiempo de ciclo y la calidad de la soldadura?
El proyecto define primero los límites del ciclo y el método de aceptación. A continuación, EVST valida el movimiento, el proceso de soldadura, la secuencia de carga y la ruta de inspección con piezas representativas para poder comparar el resultado con el requisito acordado.
¿Puede la soldadura robótica reducir el lijado secundario en estructuras tubulares?
Se puede reducir el acabado manual cuando el proceso de soldadura optimizado, el estado de la junta, el nivel de salpicaduras y el aspecto del cordón cumplen con los criterios de aceptación del cliente. La confirmación corresponde a la prueba de proceso para el material real del marco y el estándar estético.
Comience con el dibujo del eje y el método de aceptación.
Envíe el plano del componente, el mapa de uniones, el material, las condiciones de montaje, la ruta de carga, el objetivo de producción, el plan de inspección y el espacio disponible. EVST utilizará esta información para definir el concepto de estación de trabajo, celda protegida o línea conectada.