
Rectificado robótico de mangos de aleación de zinc: Eliminación de la línea de separación
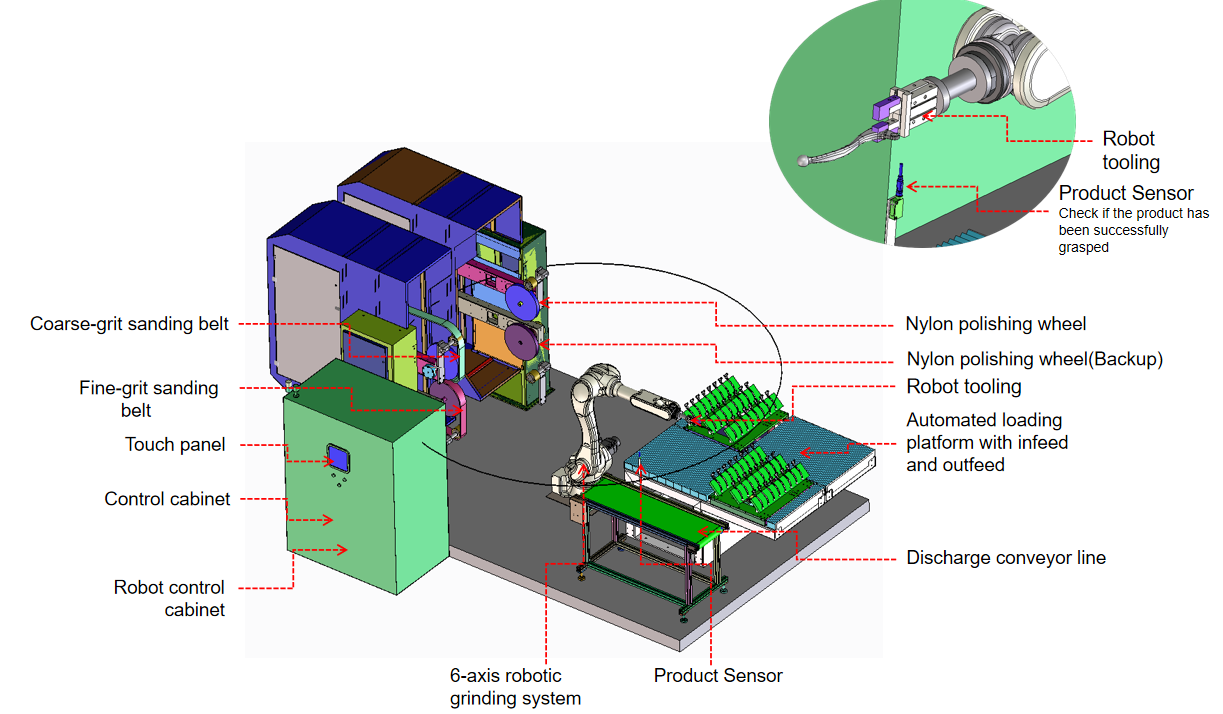
Esta célula de pulido robótico consta de un robot de seis ejes y una lijadora de banda de cuatro estaciones con una mesa de carga y descarga: las piezas se lijan secuencialmente desde bandas gruesas hasta finas, o se pulen sobre una rueda de nailon.
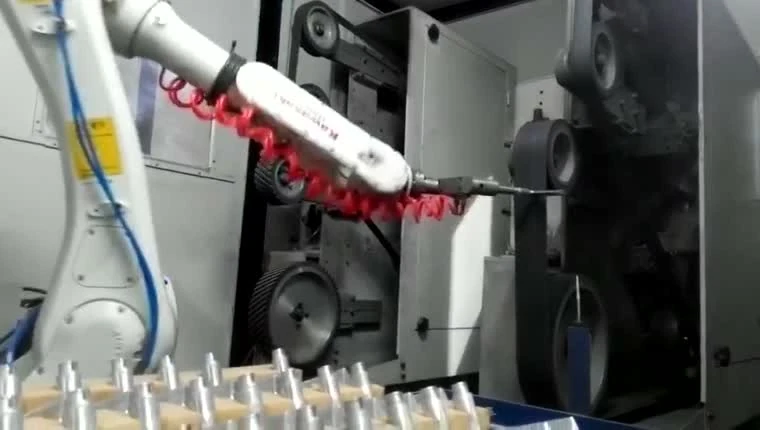
El robot sujeta la pieza para un rectificado estable y eficiente.
El robot transporta el producto a las estaciones de consumibles para su rectificado y pulido; en el caso de productos grandes, el robot sujeta la herramienta y trabaja en la parte fija.
Diseños de celdas, opciones de control de fuerza y selecciónLos productos de gran tamaño se muelen y pulen mediante una herramienta robótica, con cambio automático de consumibles.
Celdas de desbarbado para piezas fundidas pesadasComponentes clave, dispuestos en torno a su parte
Robot de seis ejes y accesorio de rectificado
El robot está dimensionado para el proceso de molienda, de modo que la secuencia se ejecuta de forma constante y continua.
Estaciones de consumibles
Las configuraciones de dos, cuatro o seis estaciones se adaptan al proceso de rectificado, y los consumibles (bandas abrasivas, discos de láminas, discos de nailon, discos de sisal y discos de pulido de tela) se cambian según las necesidades del trabajo.
Estaciones de consumibles apiladas
La disposición de las estaciones en una superior y otra en la inferior acorta el recorrido del robot entre ellas, lo que permite una producción rápida y continua.
Dispositivo de carga y descarga
Una pieza entra, una pieza sale: cada pieza vuelve a su posición en la bandeja después de ser molida; cuando se termina con la bandeja, la celda cambia automáticamente a la siguiente bandeja, y los operarios cargan y descargan las bandejas.
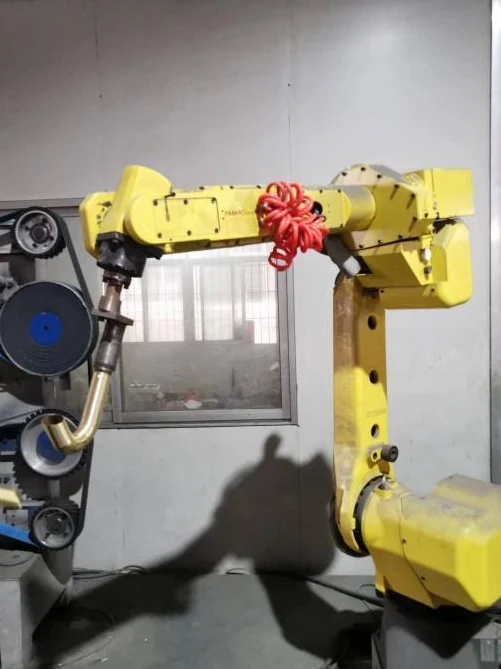
Tres opciones de montaje de la herramienta de rectificado
Montaje fijo
La herramienta de rectificado está atornillada rígidamente a la brida del robot para lograr una conexión firme y de alta resistencia.
Diseños de celdas, opciones de control de fuerza y selecciónSoporte flotante
La herramienta de rectificado se desplaza siguiendo la superficie del producto, lo que proporciona un acabado más plano y uniforme.
Diseños de celdas, opciones de control de fuerza y selecciónSoporte flotante con sensor de par
La herramienta se adapta a la superficie del producto con una fuerza constante, ideal para caras curvas, esquinas, piezas muy delgadas y piezas de alta especificación.
Diseños de celdas, opciones de control de fuerza y selecciónMuchos tipos de productos, un solo proceso de molienda
Artículos sanitarios: grifos y accesorios de ducha
Las tapas de grifo de aleación de zinc, los cuerpos de grifo de aleación de cobre, los grifos de acero inoxidable, los caños curvos y los brazos de ducha son adecuados para el proceso de acabado con sujeción de piezas. La pieza se desplaza entre estaciones fijas mientras el robot presenta las superficies requeridas a la herramienta.
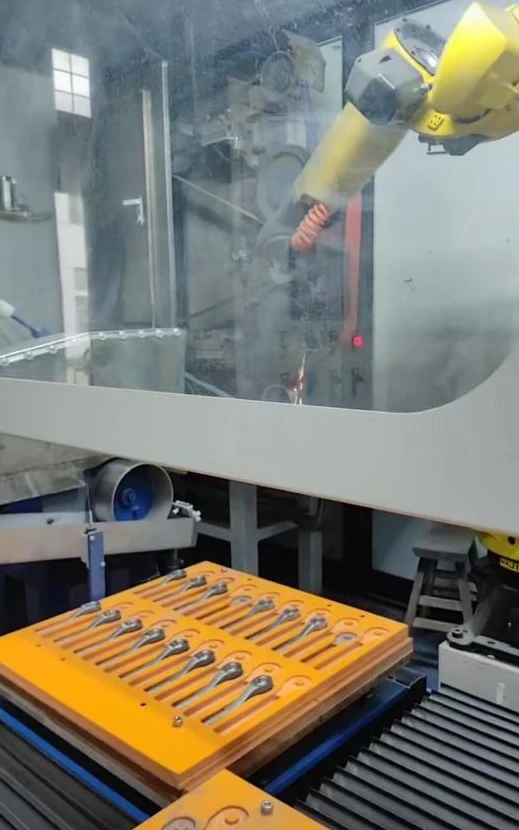
Herramientas de ferretería: mangos y llaves inglesas
Las manijas de las puertas y las llaves de acero para herramientas son aplicaciones típicas. Las bandejas con formas especiales organizan las piezas entrantes, mientras que la pinza las transporta a la estación de abrasión o pulido. Un trabajo típico consiste en eliminar las rebabas y la línea de separación en manijas de fundición de aleación de zinc antes del pulido.
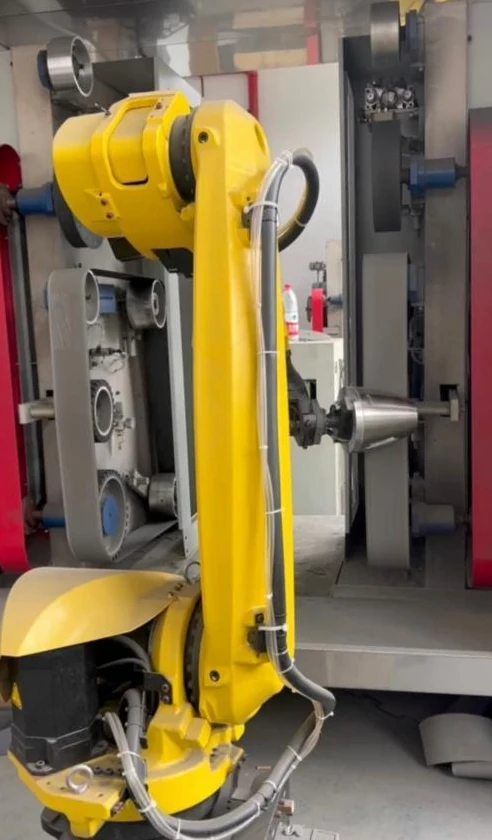
Electrodomésticos: cuerpos y asas de hervidores
Los cuerpos de las teteras de acero inoxidable y las asas de aluminio para microondas representan formas diferentes dentro del mismo enfoque de sujeción: un cuerpo redondo de paredes delgadas y un asa larga. Cada uno requiere un sistema de agarre que se adapte a su forma.
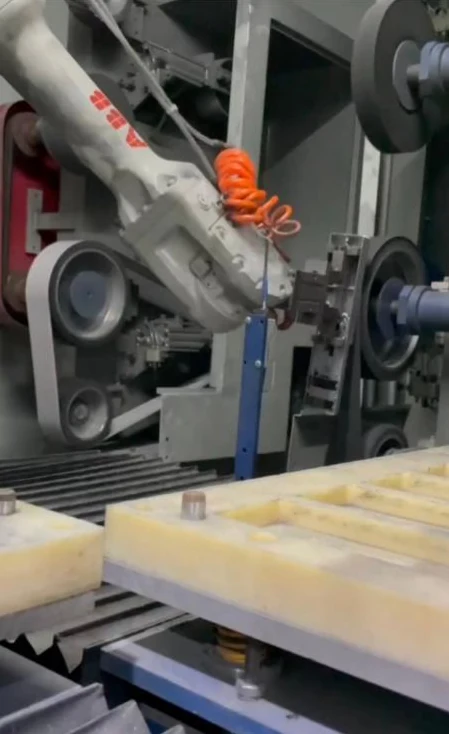
Cerraduras inteligentes: cubiertas pequeñas y componentes largos
Las tapas de cierre inteligente de aleación de zinc se pueden presentar en bandejas de posicionamiento. También se ofrecen configuraciones de celdas cerradas para componentes largos de tapa y tipo manija, con el robot trabajando dentro del recinto de la máquina.
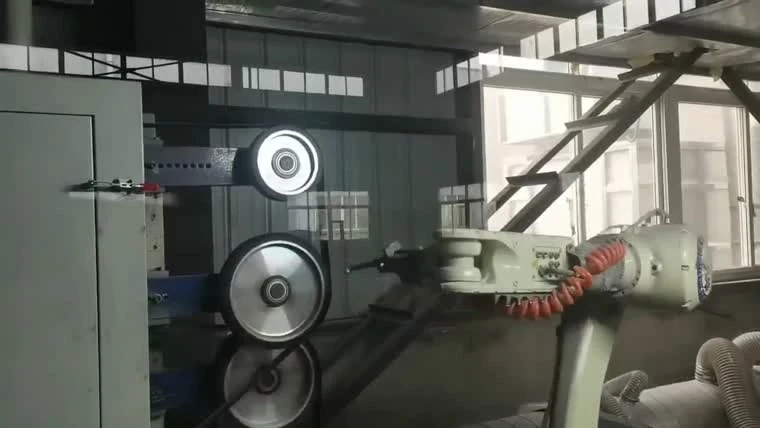
Componentes de motocicleta: manetas de freno y bastidores
Las manetas de freno y de mano de aluminio se someten a procesos de rectificado y pulido mediante ruedas de contacto fijas. Los bastidores traseros tubulares soldados constituyen otra familia de piezas típica, que utiliza un sistema de sujeción específico para cada pieza. Entre las piezas típicas de aluminio fundido a presión que se rectifican y pulen se incluyen los bujes de las ruedas, los portaequipajes, las carcasas de los retrovisores, los portaequipajes traseros, los depósitos de combustible, los cuerpos de los amortiguadores y los reposapiés.
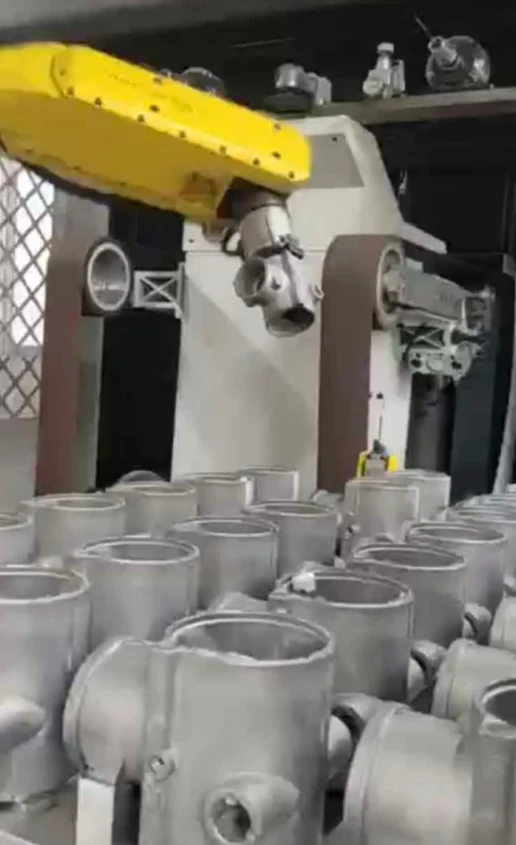
Válvulas y piezas fundidas: cuerpos de válvulas de aluminio y carcasas fundidas.
Los cuerpos de válvulas de aluminio de tres y cuatro vías, junto con las carcasas planas de aluminio fundido, son aplicaciones típicas de desbarbado para este proceso. El robot sujeta la pieza y lleva los bordes necesarios al equipo de acabado fijo.
Método de molienda configurado para el producto
Utilice la familia de piezas para iniciar un debate sobre el diseño. Las combinaciones que se muestran a continuación son ejemplos de configuración, no una especificación de equipo universal.
| Familia de piezas de trabajo | Método de retención | Combinación de estaciones | Disposición de carga | Proceso típico |
|---|---|---|---|---|
| Grifos y accesorios sanitarios | El robot sujeta el producto | Banda abrasiva, rueda de nailon y rueda de tela | Bandejas de localización | Pulido y pulido |
| Manijas de puertas y cubiertas para cerraduras inteligentes | El robot sujeta el producto | Banda abrasiva, rueda de nailon y rueda de tela | Disposición de bandejas con forma | Pulido y pulido |
| Llaves inglesas y herramientas | El robot sujeta el producto | Banda abrasiva, rueda de nailon y rueda de tela | Bandejas de carga dispuestas en filas | Pulido y pulido |
| Cuerpos de calderas, manguitos y casquillos | El robot sujeta el producto | Banda abrasiva, rueda de nailon y rueda de tela | Bandejas a juego con la pieza de trabajo | Pulido y pulido |
| Palancas de freno y portaequipajes traseros de aluminio fundido a presión. | El robot sujeta el producto | Banda abrasiva, rueda de nailon y rueda de tela | Bandeja o accesorio de ubicación | Pulido y pulido |
| Cuerpos de válvulas de aluminio y carcasas de fundición. | El robot sujeta el producto | Banda abrasiva, rueda de nailon y rueda de tela | Carga por lotes desde contenedores | Rectificado y desbarbado |
Facilítenos los dibujos o fotografías del producto y describimos su proceso actual de rectificado y pulido manual, y podremos planificar el equipo y el proceso.
Expliquemos el diseño de una celda.Tenga las piezas pequeñas listas para recoger.
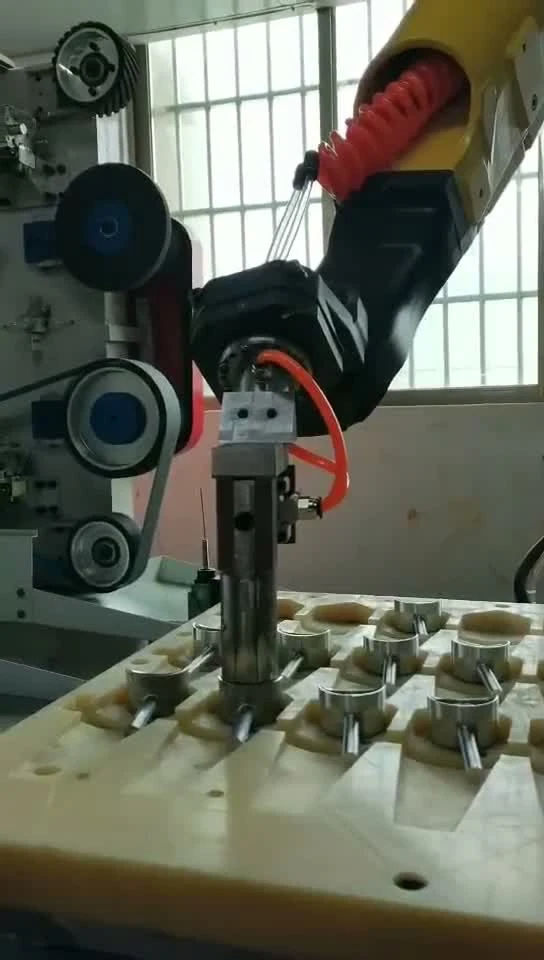
Un área de trabajo cerrada
Toda la disposición se encuentra dentro del rango de trabajo del robot, y se ha instalado un extractor de polvo por aspiración húmeda para limpiar el polvo del aire.
Diseños de celdas, opciones de control de fuerza y selección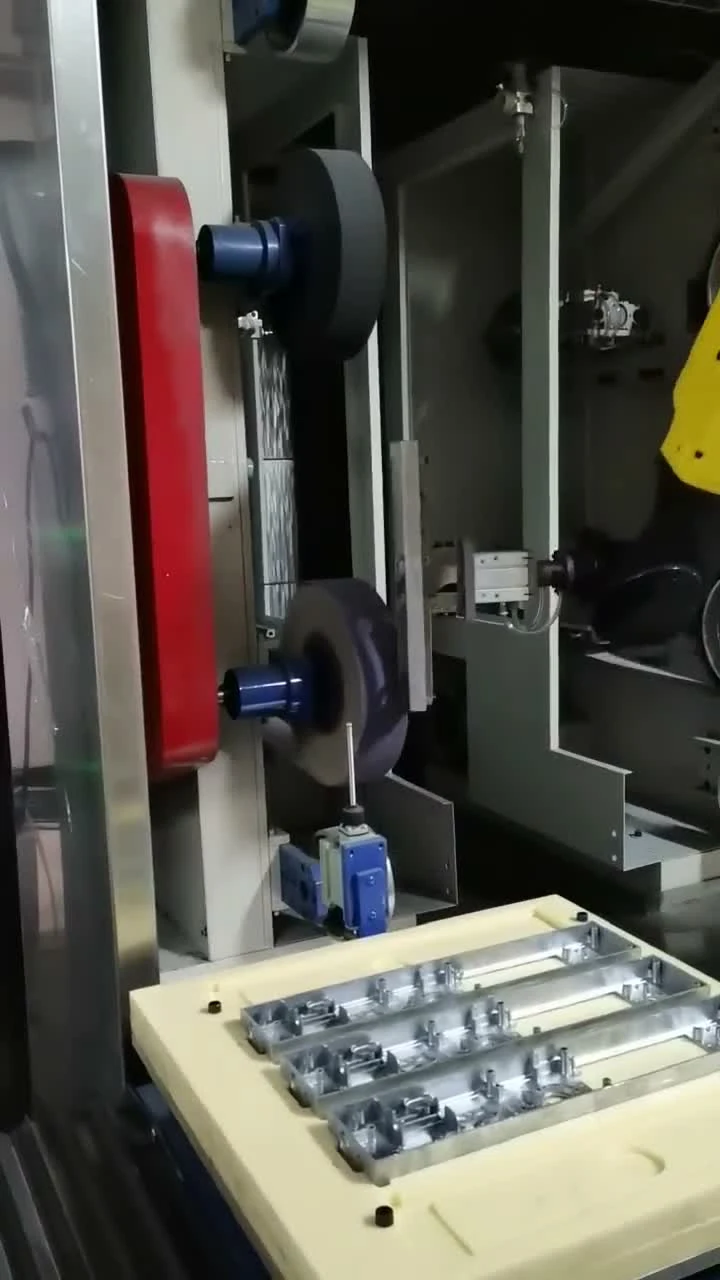
¿Por qué una célula parcialmente controlada?
Consistencia
Una trayectoria programada presenta la pieza de trabajo a estaciones de acabado fijas en una secuencia repetible; el agarre y el estado de los consumibles siguen formando parte de la configuración del proceso.
Seguridad
La separación de las posiciones de carga y acabado puede ayudar a mantener a los operarios alejados de la herramienta durante el procesamiento, y se han planificado medidas de protección y control de acceso para la celda.
Throughput
Las bandejas y las posiciones de carga organizadas permiten un flujo constante de piezas. La producción depende de la pieza, los pasos de acabado y la disposición de la carga.
Preguntas antes de especificar una celda
¿Qué piezas son más adecuadas para una celda de sujeción de piezas que para una celda de sujeción de herramientas?
Esta página se centra en herramientas que se pueden sujetar con seguridad y colocar en posiciones de acabado fijas. Para piezas de mayor tamaño, la disposición se puede invertir, de modo que la pieza permanezca fija y el robot transporte la herramienta.
¿Qué estaciones de consumibles puede combinar una celda?
Una celda puede combinar posiciones fijas de abrasión y pulido alrededor del robot. Los pasos de acabado necesarios determinan la combinación de estaciones; la disposición del equipo se adapta a la pieza de trabajo.
¿Cómo se cargan las piezas pequeñas: en bandejas, cargadores elevadores o una cinta transportadora?
Para piezas pequeñas, se ofrecen bandejas de posicionamiento y cargadores elevadores. Otras opciones de diseño incluyen posiciones de carga alternas y mesas de material de doble capa. Se puede considerar la instalación de una cinta transportadora si el proceso previo lo requiere.
¿Puede una sola celda procesar varios números de pieza sin necesidad de reconstruir el dispositivo?
No dé por sentado que diferentes números de pieza comparten el mismo dispositivo de fijación. Compare primero sus superficies de agarre, puntos de posicionamiento y trayectorias de acabado. Envíe planos o muestras para que se puedan evaluar las características comunes y el trabajo de adaptación necesario.
¿Qué pasos de acabado abarca la celda: desbarbado, rectificado, pulido?
La ruta de mecanizado predefinida abarca el rectificado y pulido de componentes metálicos, así como el desbarbado de piezas de aluminio fundido adecuadas. Se pueden incluir posiciones de pulido para lograr el acabado deseado. La secuencia se selecciona en función del material, la geometría y el acabado final previsto.
Defina la pieza. Analice la ruta de acabado.
Comparta un dibujo o muestra, el material, las superficies a acabar y el resultado deseado. EVST podrá analizar la configuración de sujeción, la combinación de estaciones y el método de carga en función de esa información.