
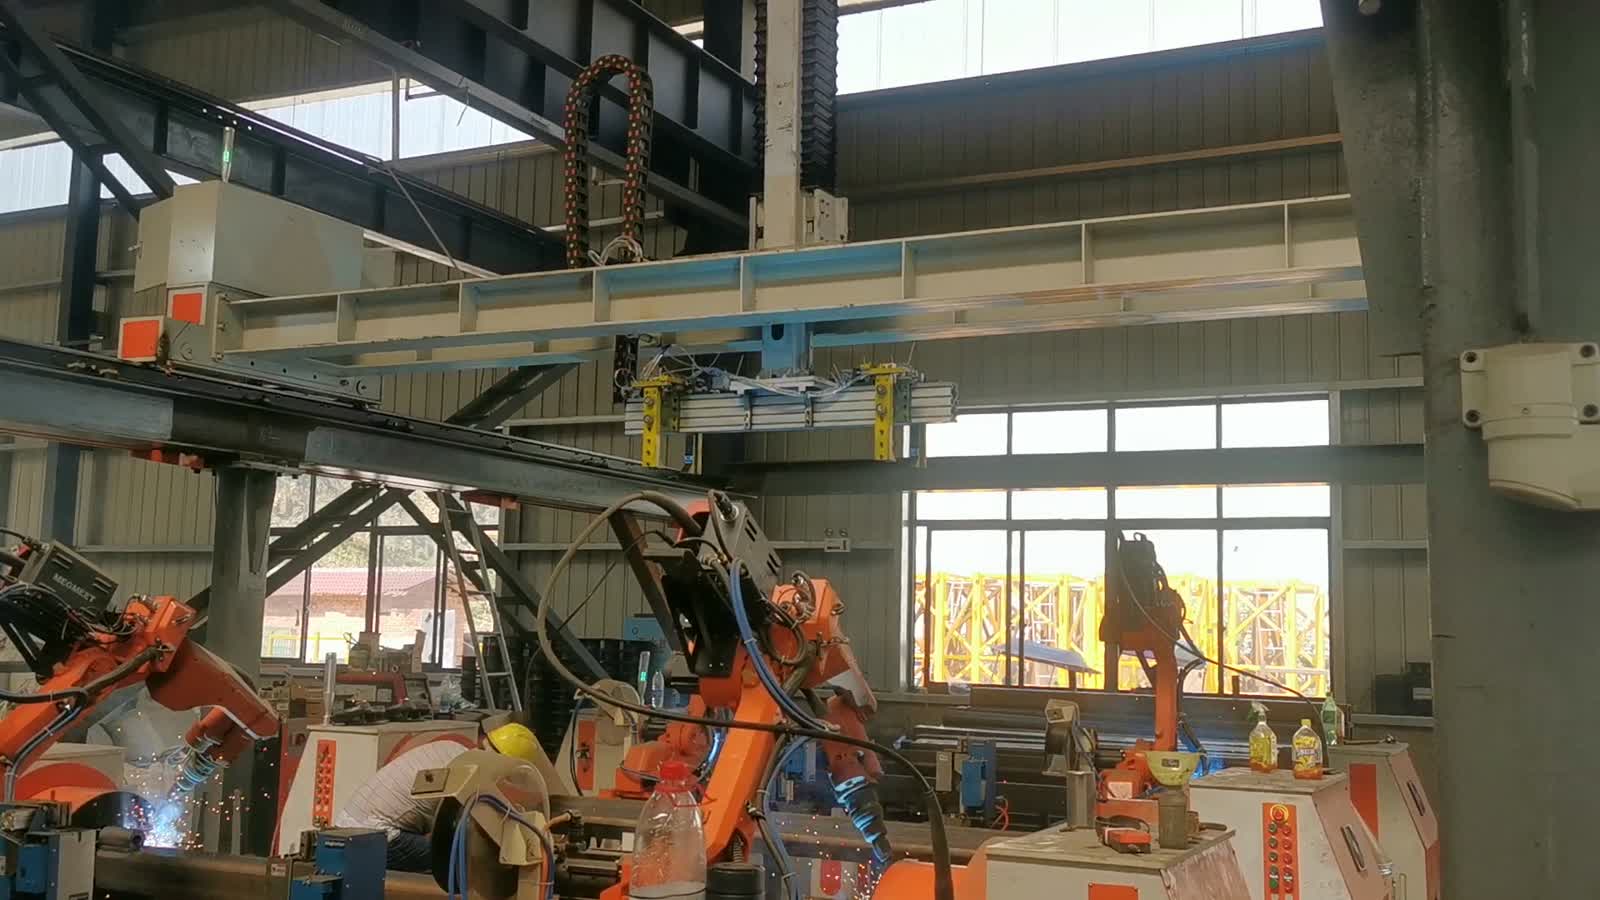
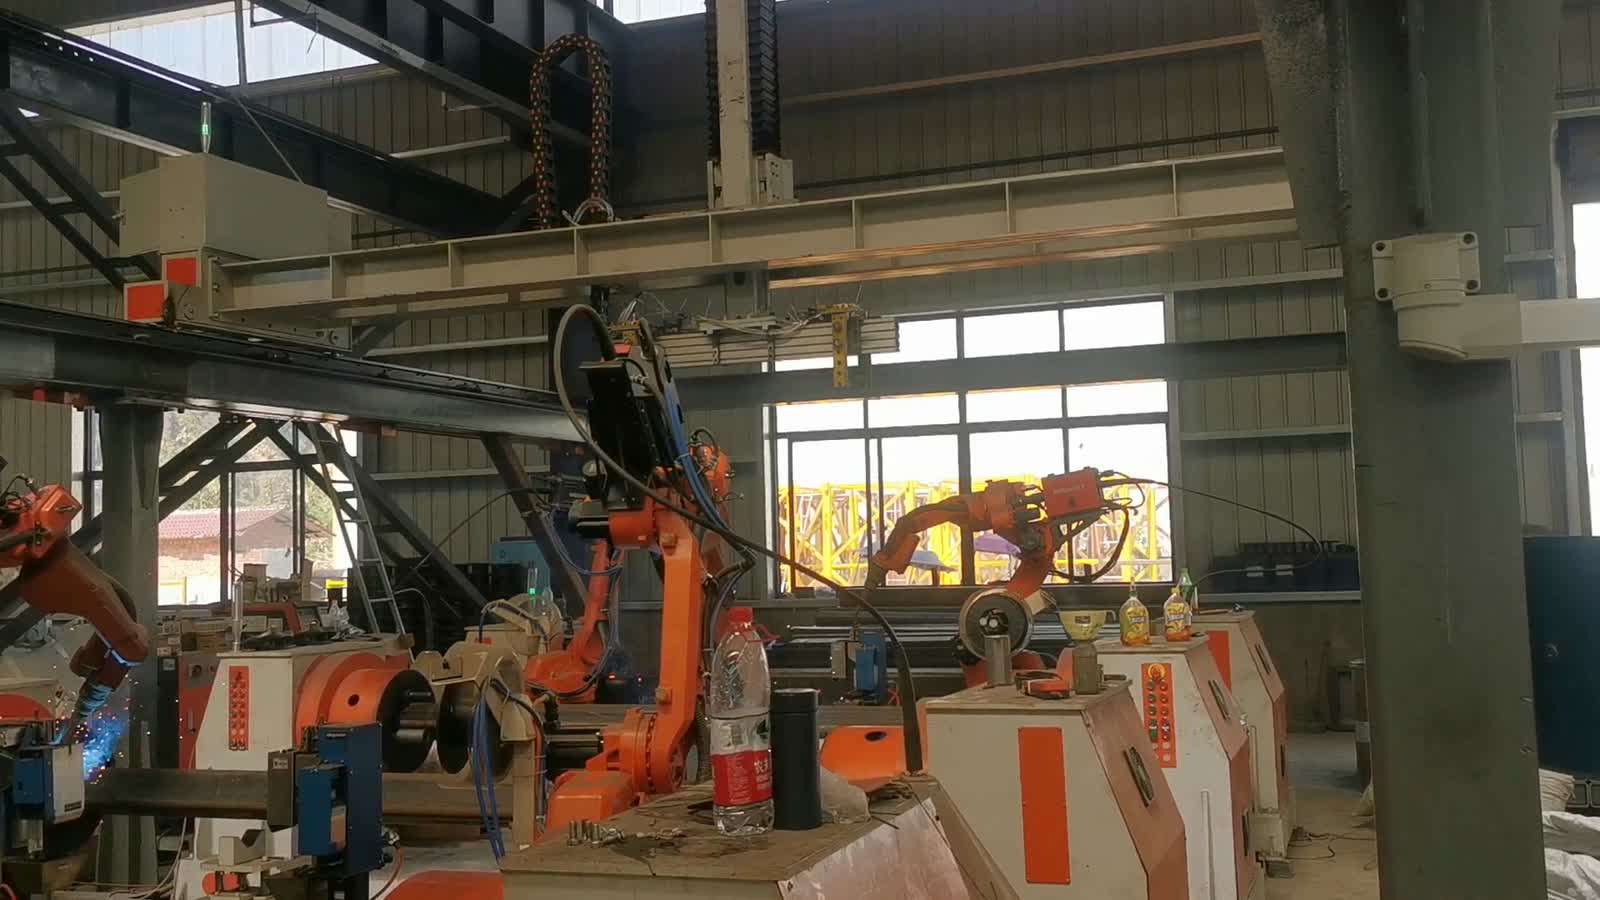
En breve: Este taller suelda grandes elementos estructurales de acero —perfiles de sección rectangular y angular con placas de brida y filas de orificios para pernos— dividiendo el trabajo entre estaciones. Cada estación coloca un robot de seis ejes frente a un dispositivo de sujeción y posicionamiento, y el robot suelda a lo largo de las uniones mientras varias estaciones vecinas trabajan simultáneamente. Los elementos pesados entran y salen mediante una grúa puente. Tres decisiones determinan una línea de producción como esta: cómo se sujeta y gira el elemento, si la antorcha puede alcanzar todas las uniones en una pieza grande y cómo los robots dividen el trabajo para que ninguna estación espere a otra. ¿Planea una línea similar? Envíenos el plano de su pieza..
De un vistazo
| Parte | Grandes elementos estructurales de acero: perfiles de sección rectangular y angular con placas de brida y orificios para pernos. |
| Proceso | Soldadura por arco |
| Automatización | Varios robots de seis ejes, uno por estación. |
| Suministro de piezas | Los miembros son transportados dentro y fuera mediante una grúa aérea. |
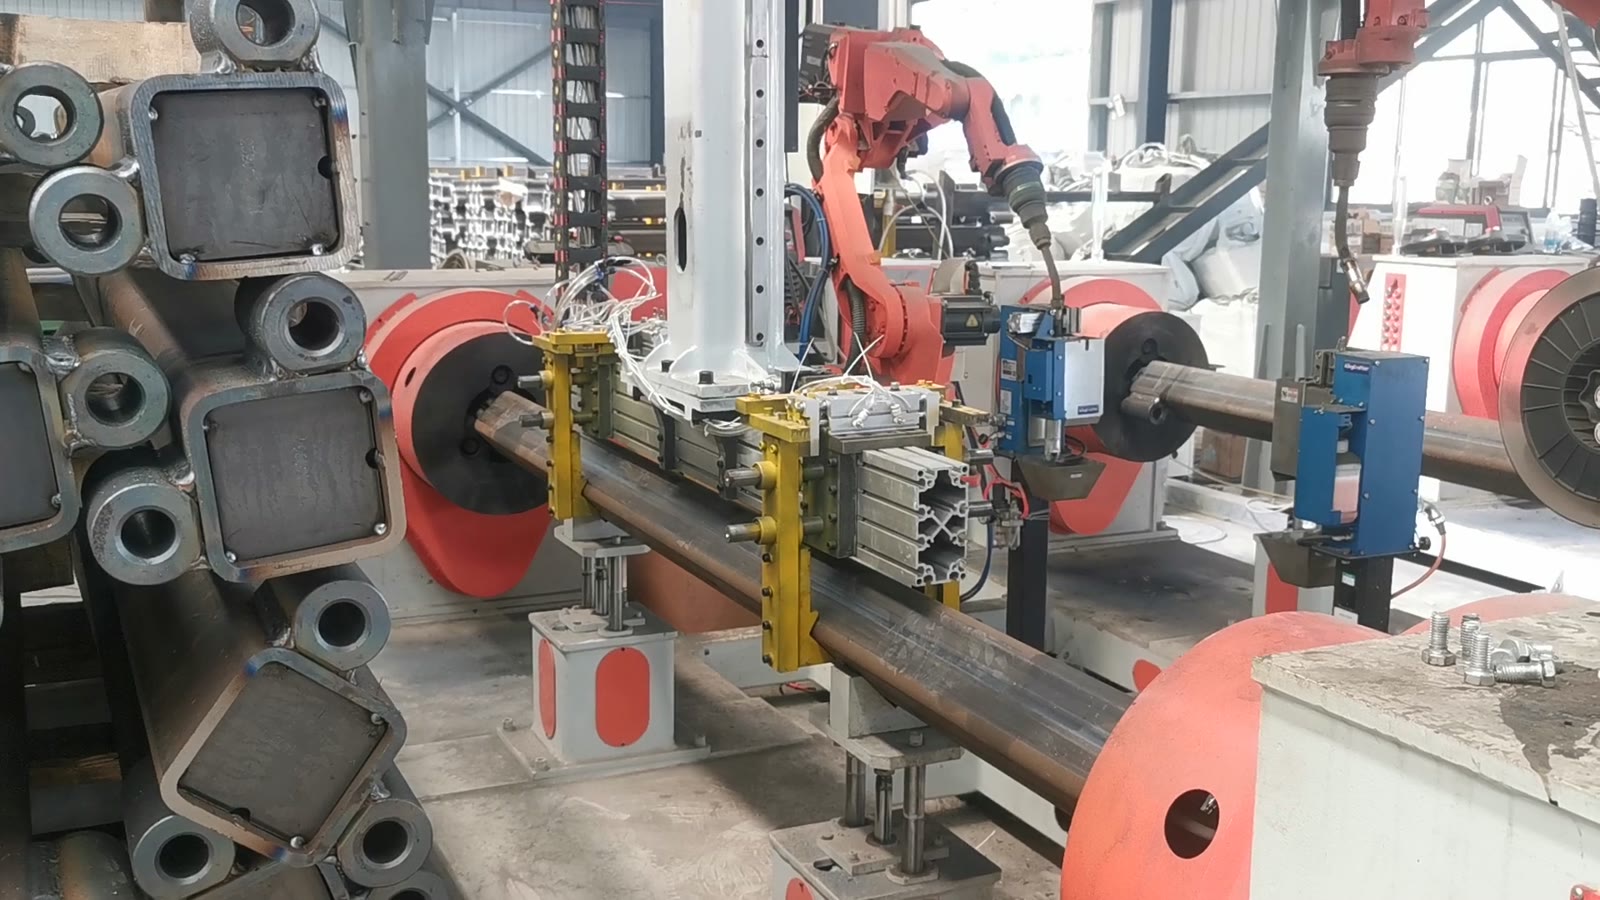
| Localización | Los miembros colocaron y sujetaron fijaciones y posicionadores circulares. |
| Sujeción | El soporte y el posicionador sujetan el elemento y lo giran hacia la antorcha. |
| Rol de operador | Carga, alinea y mueve los elementos; los robots recorren las uniones. |
| Diseño de celdas | Estaciones paralelas a lo largo de la planta de producción |
El problema que aborda esta celda
Un elemento estructural no es una pieza pequeña que se pueda girar a mano. Es largo, pesado y está cubierto de juntas que recorren toda su longitud y sus bridas. En la soldadura manual, el trabajo depende de que el soldador mantenga la antorcha firme durante una pasada larga y se desplace alrededor del elemento para alcanzar el otro extremo; mientras tanto, la grúa espera.
Automatizar el proceso implica que el soporte alimente el peso y que el robot genere el arco. La ventaja es que se pueden soldar varias piezas a la vez, cada una en su propia estación, en lugar de que un soldador trabaje en ellas por turnos. La dificultad no reside en la soldadura en sí, sino en sujetar una pieza grande de forma precisa, alcanzar todas las uniones sin colisionar y equilibrar las estaciones para que todos los robots estén ocupados.
Cómo funciona la célula
- Hagan pasar al miembro. Una grúa puente levanta la pieza de acero y la coloca sobre un soporte en la estación.
- Sujétalo. El elemento queda sujeto contra el dispositivo de fijación; ahora, la geometría la mantienen el dispositivo de fijación y el posicionador, no el operario.
- Gíralo hacia la antorcha. El posicionador gira la pieza de manera que la costura que necesita el robot quede presentada en un ángulo alcanzable.
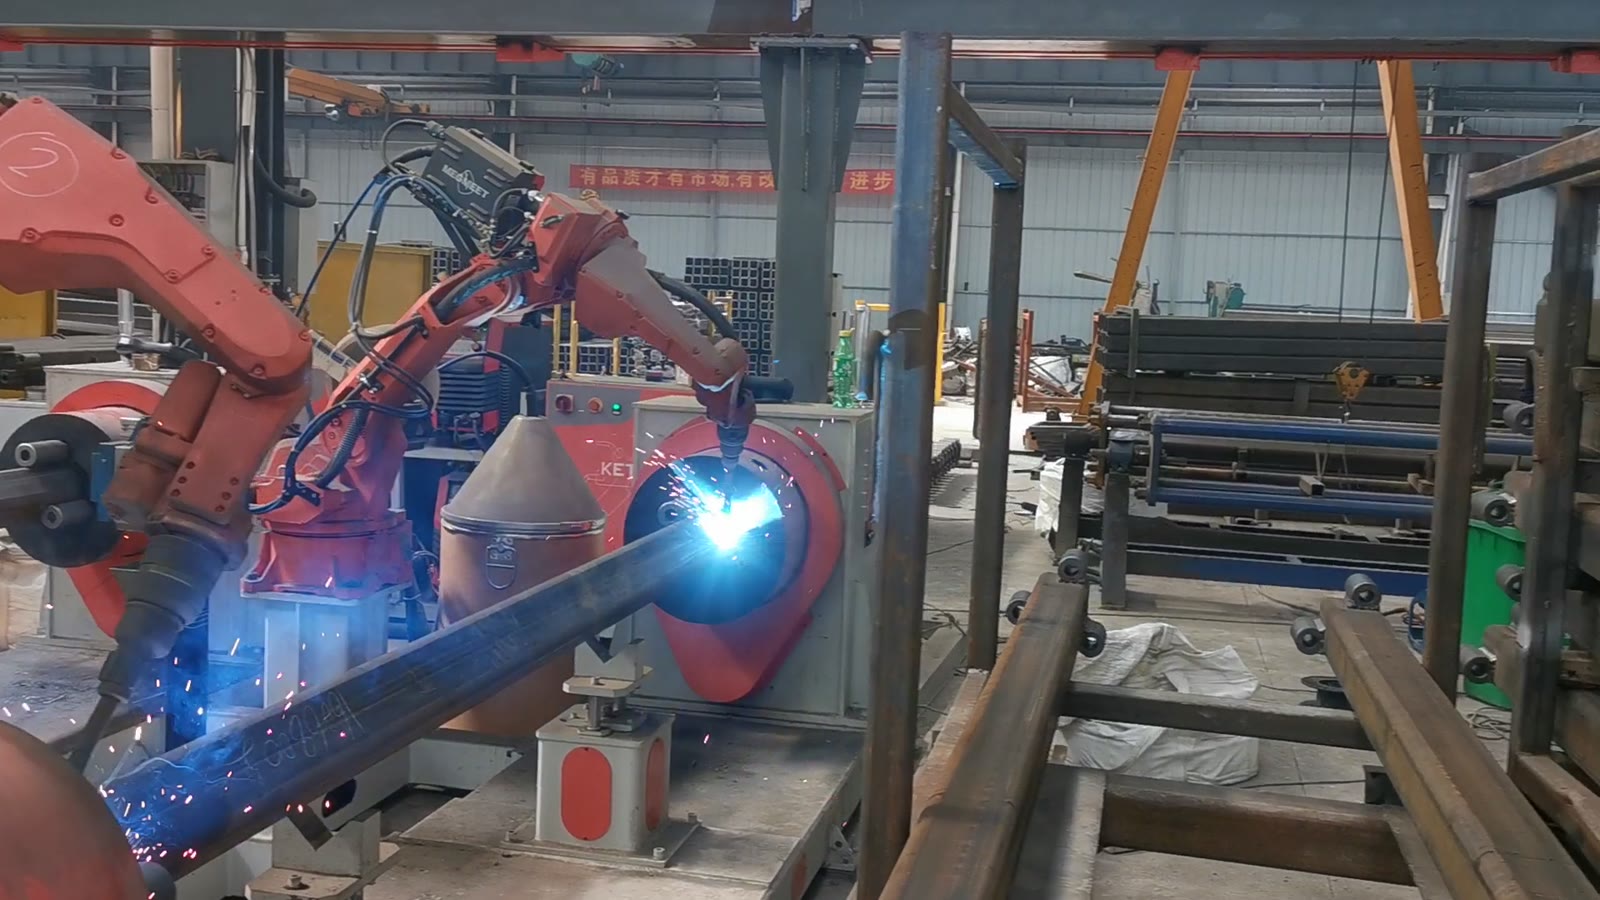
- Arco encendido. El robot baja la antorcha sobre la junta y el arco eléctrico produce un destello blanco azulado.
- Recorre la costura. La antorcha se mueve a lo largo de la costura mientras el robot cambia de posición para seguirla.
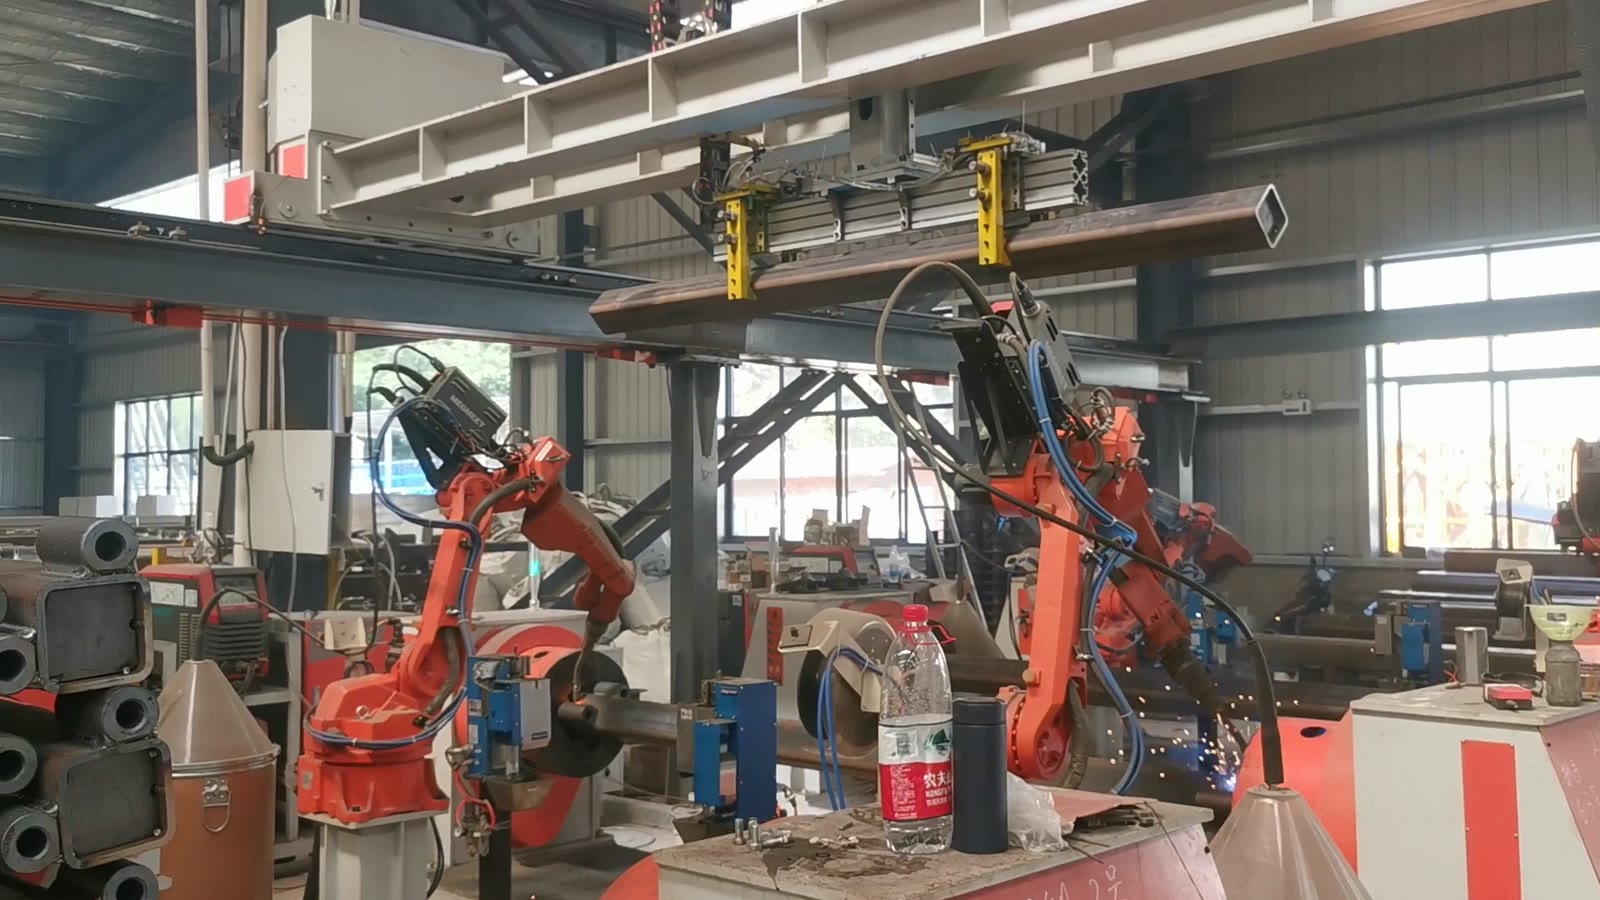
- Reposicionar. Cuando se termina una costura, el robot se eleva, el posicionador gira y la siguiente costura queda al alcance.
- Trabajar en paralelo. Mientras esta estación realiza la soldadura, las estaciones vecinas operan sus propios equipos simultáneamente, cada robot en su propia sección.
Tres decisiones de diseño
1. Deje que el soporte y el posicionador soporten el peso.
En una pieza grande, el dispositivo de sujeción realiza dos funciones a la vez: mantiene la pieza en la posición correcta con respecto a la antorcha y la gira para que el robot no tenga que rodearla. Ambas funciones deben estar definidas antes de encender la antorcha.
La primera cuestión que hay que resolver es cómo se ubica la pieza —con qué caras y agujeros se alinea— y si el posicionador puede introducir todas las uniones dentro del área de trabajo del robot sin que el operario tenga que volver a sujetarla a mitad del proceso.
2. Demuestra que la antorcha puede llegar a todas las costuras.
En una pieza larga, el alcance no es una sola cuestión, sino una cuestión por cada costura. El fallo habitual se produce cuando una célula suelda la mayor parte de la pieza a la perfección y, al final, la última costura queda detrás de una brida o una abrazadera, donde la antorcha no puede alcanzar un ángulo limpio.
Lo que ayuda: comprobar el ángulo de la antorcha en cada costura durante el diseño de la luminaria, incluyendo el cuerpo y el cable de la antorcha, en lugar de solo la punta; mantener una orientación de muñeca de repuesto para las costuras cercanas al marco de la luminaria; y decidir con anticipación si una costura a la que no puede llegar la antorcha se mantiene manual o se vuelve a fijar.
3. Divide el trabajo para que ningún puesto tenga que esperar.
Las estaciones paralelas solo resultan rentables si todos los robots están ocupados. Esto implica adaptar las estaciones al flujo de usuarios: la grúa debe poder cargar y descargar una estación sin interrumpir otra, y ningún operario debe convertirse en un cuello de botella para varios robots.
Las cuestiones prácticas son: cuánto tiempo lleva cada conjunto de costura en comparación con el tiempo de carga, si una sola persona puede cargar varias estaciones y si los miembros llegan a un ritmo que las estaciones puedan absorber.
Cuándo encaja este diseño y cuándo conviene mirar más de cerca.
- Buen ajuste: Elementos estructurales repetitivos, largas costuras a lo largo de una pieza, tamaños de lote que justifican el uso de fijaciones específicas y piezas lo suficientemente pesadas como para que la grúa las mueva de todos modos.
- Evaluar más a fondo: muchos tamaños de piezas diferentes (¿puede un solo dispositivo de fijación soportar varios números de pieza, o se necesitan dispositivos de fijación de cambio rápido?), costuras en la parte inferior que un solo posicionador no puede presentar y tolerancias que varían entre las piezas cortadas, por lo que los huecos cambian de una pieza a otra.
Preguntas Frecuentes
¿Estos miembros necesitan un posicionador, o el robot puede alcanzarlos por completo?
Un posicionador resulta indispensable en piezas pesadas. Girar la pieza suele ser más fácil y seguro que pedirle al robot que se desplace por encima o por debajo de una estructura grande, y mantiene la antorcha sobre la junta en un ángulo preciso en lugar de tener que rodear las bridas.
¿Cuántos robots puede operar un solo operario?
Depende del tiempo que lleve la carga en comparación con la soldadura. Si la fijación se sujeta rápidamente y la grúa se encarga del izamiento pesado, una sola persona puede cargar y alinear varias estaciones mientras los robots sueldan; si cada componente requiere mucha configuración manual, el operario se convierte en el cuello de botella y los robots adicionales tienen que esperar.
¿Qué determina el ciclo aquí?
La longitud de las uniones, cuántas veces debe girar el posicionador entre ellas y si todas las estaciones pueden funcionar simultáneamente. Envíenos los planos de los elementos con las uniones marcadas y podremos hacer una estimación.
Obtenga una estimación del diseño y del tiempo de ciclo.
Envíanos:
- Planos de los elementos con las juntas y las dimensiones inspeccionadas marcadas.
- Dimensiones de la sección, espesor de pared y material
- Número de variantes y con qué frecuencia las cambias
- Volumen diario o anual y patrón de turnos
- Fotografías o dimensiones del espacio disponible y la distribución de la grúa.
Les responderemos con una propuesta de diseño de la estación y una estimación del tiempo de ciclo.
Envía el dibujo de tu pieza → o mándenos un correo electrónico a ventas@evsrobot.com
Las imágenes fueron grabadas en las instalaciones de producción de un socio. Los datos sobre tiempos de ciclo, consumo y costes de dichas instalaciones no son públicos y no se incluyen aquí.