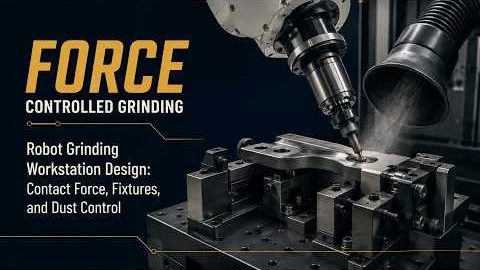
Estación de trabajo robótica para rectificado y pulido: modelos, control de fuerza y extracción de polvo.
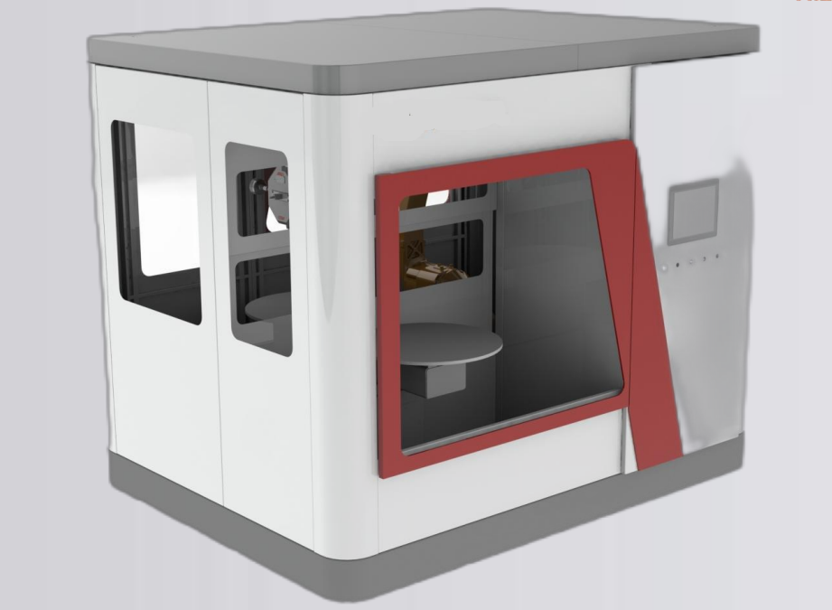
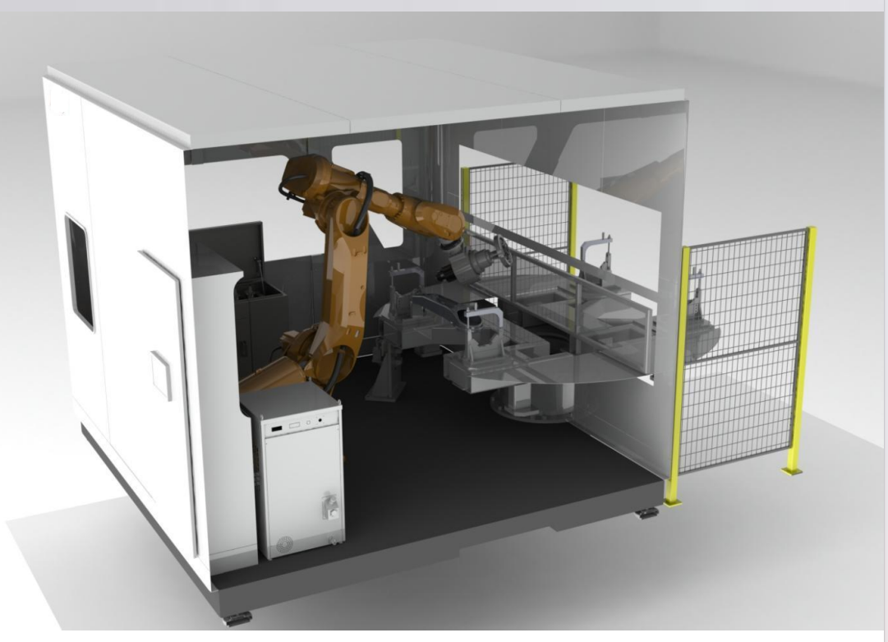
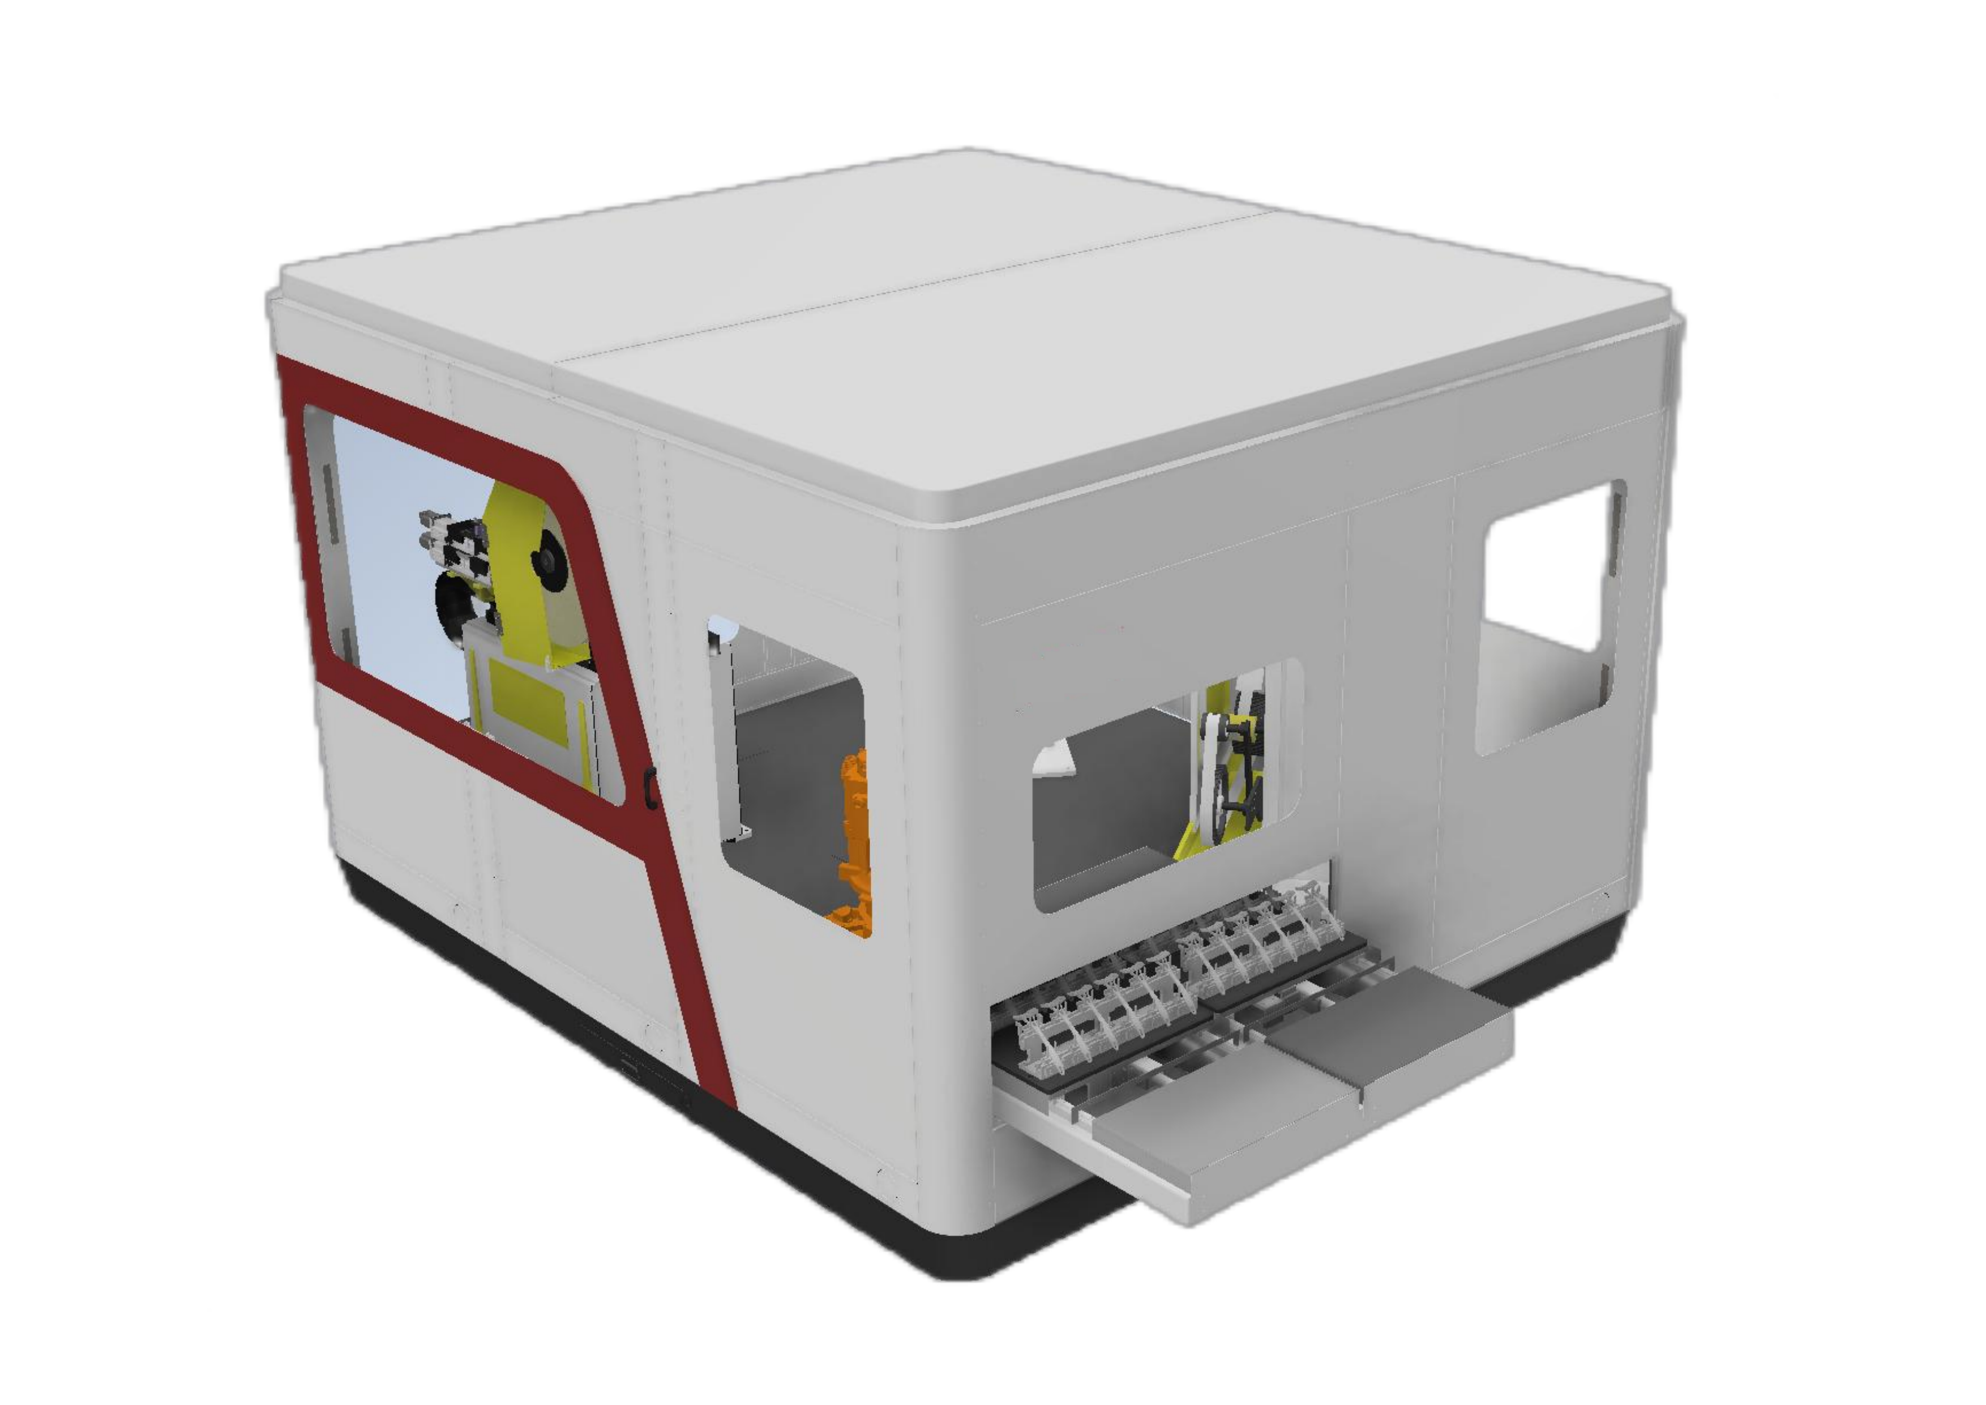
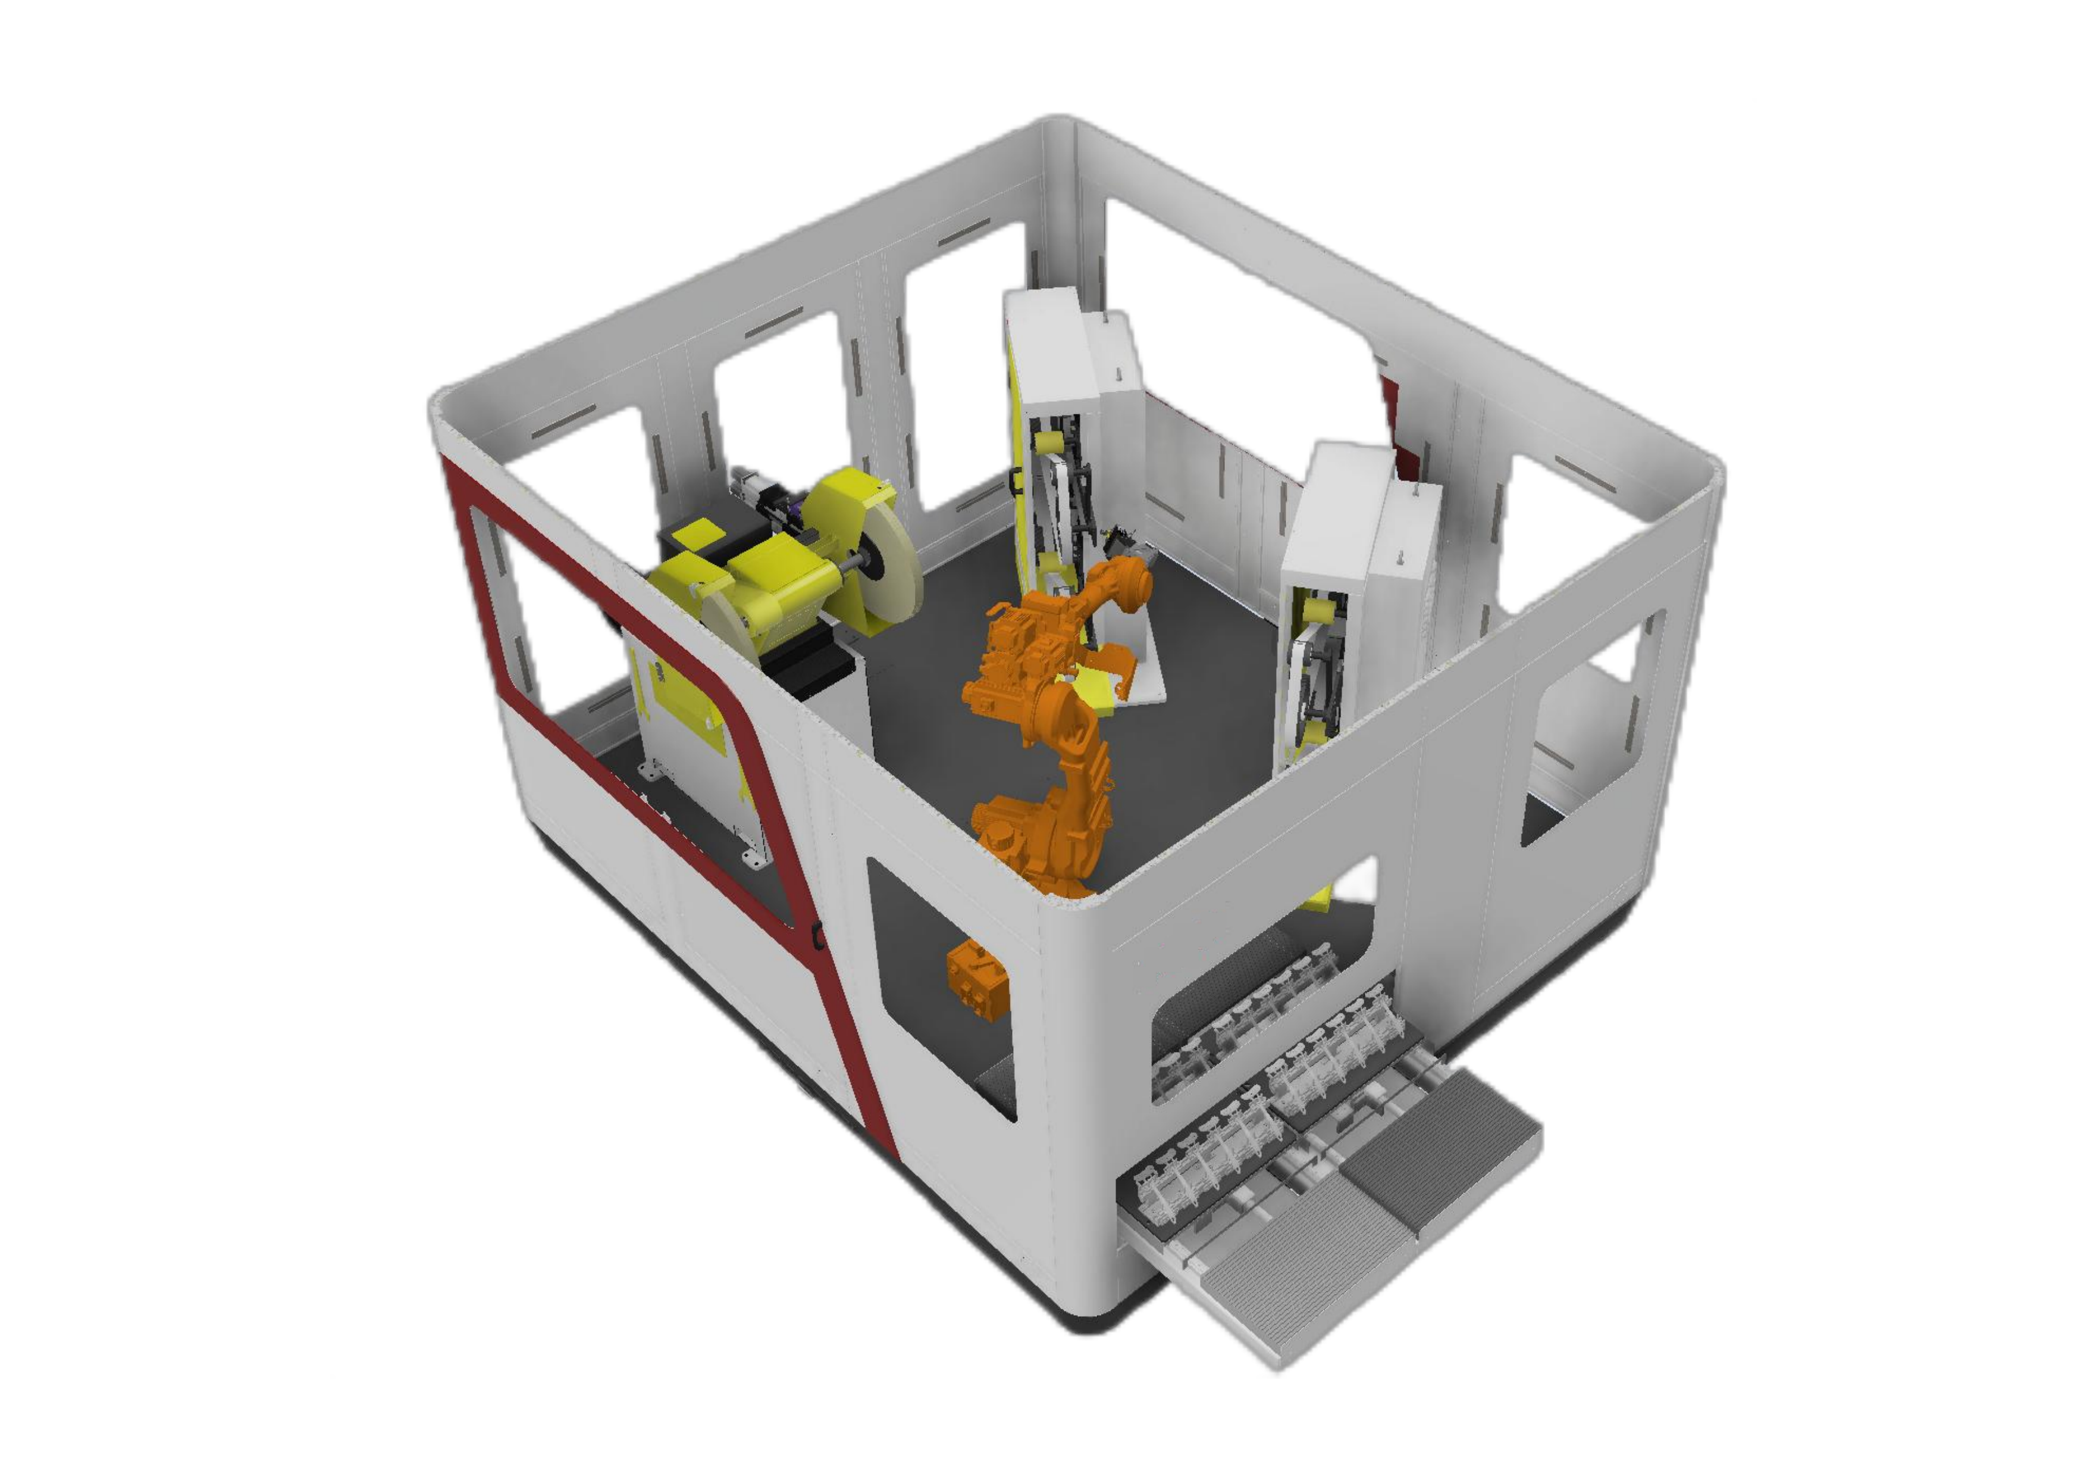
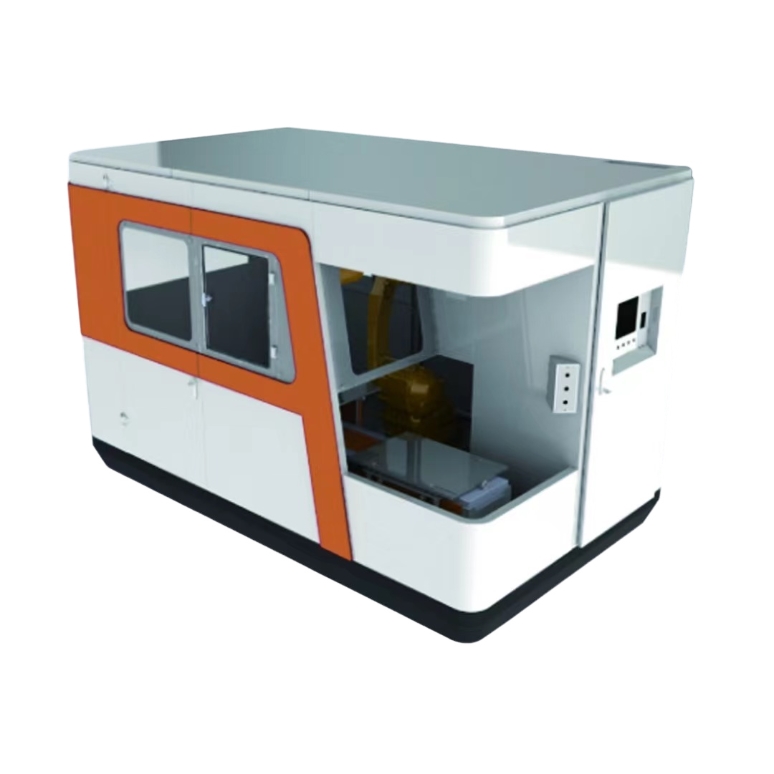
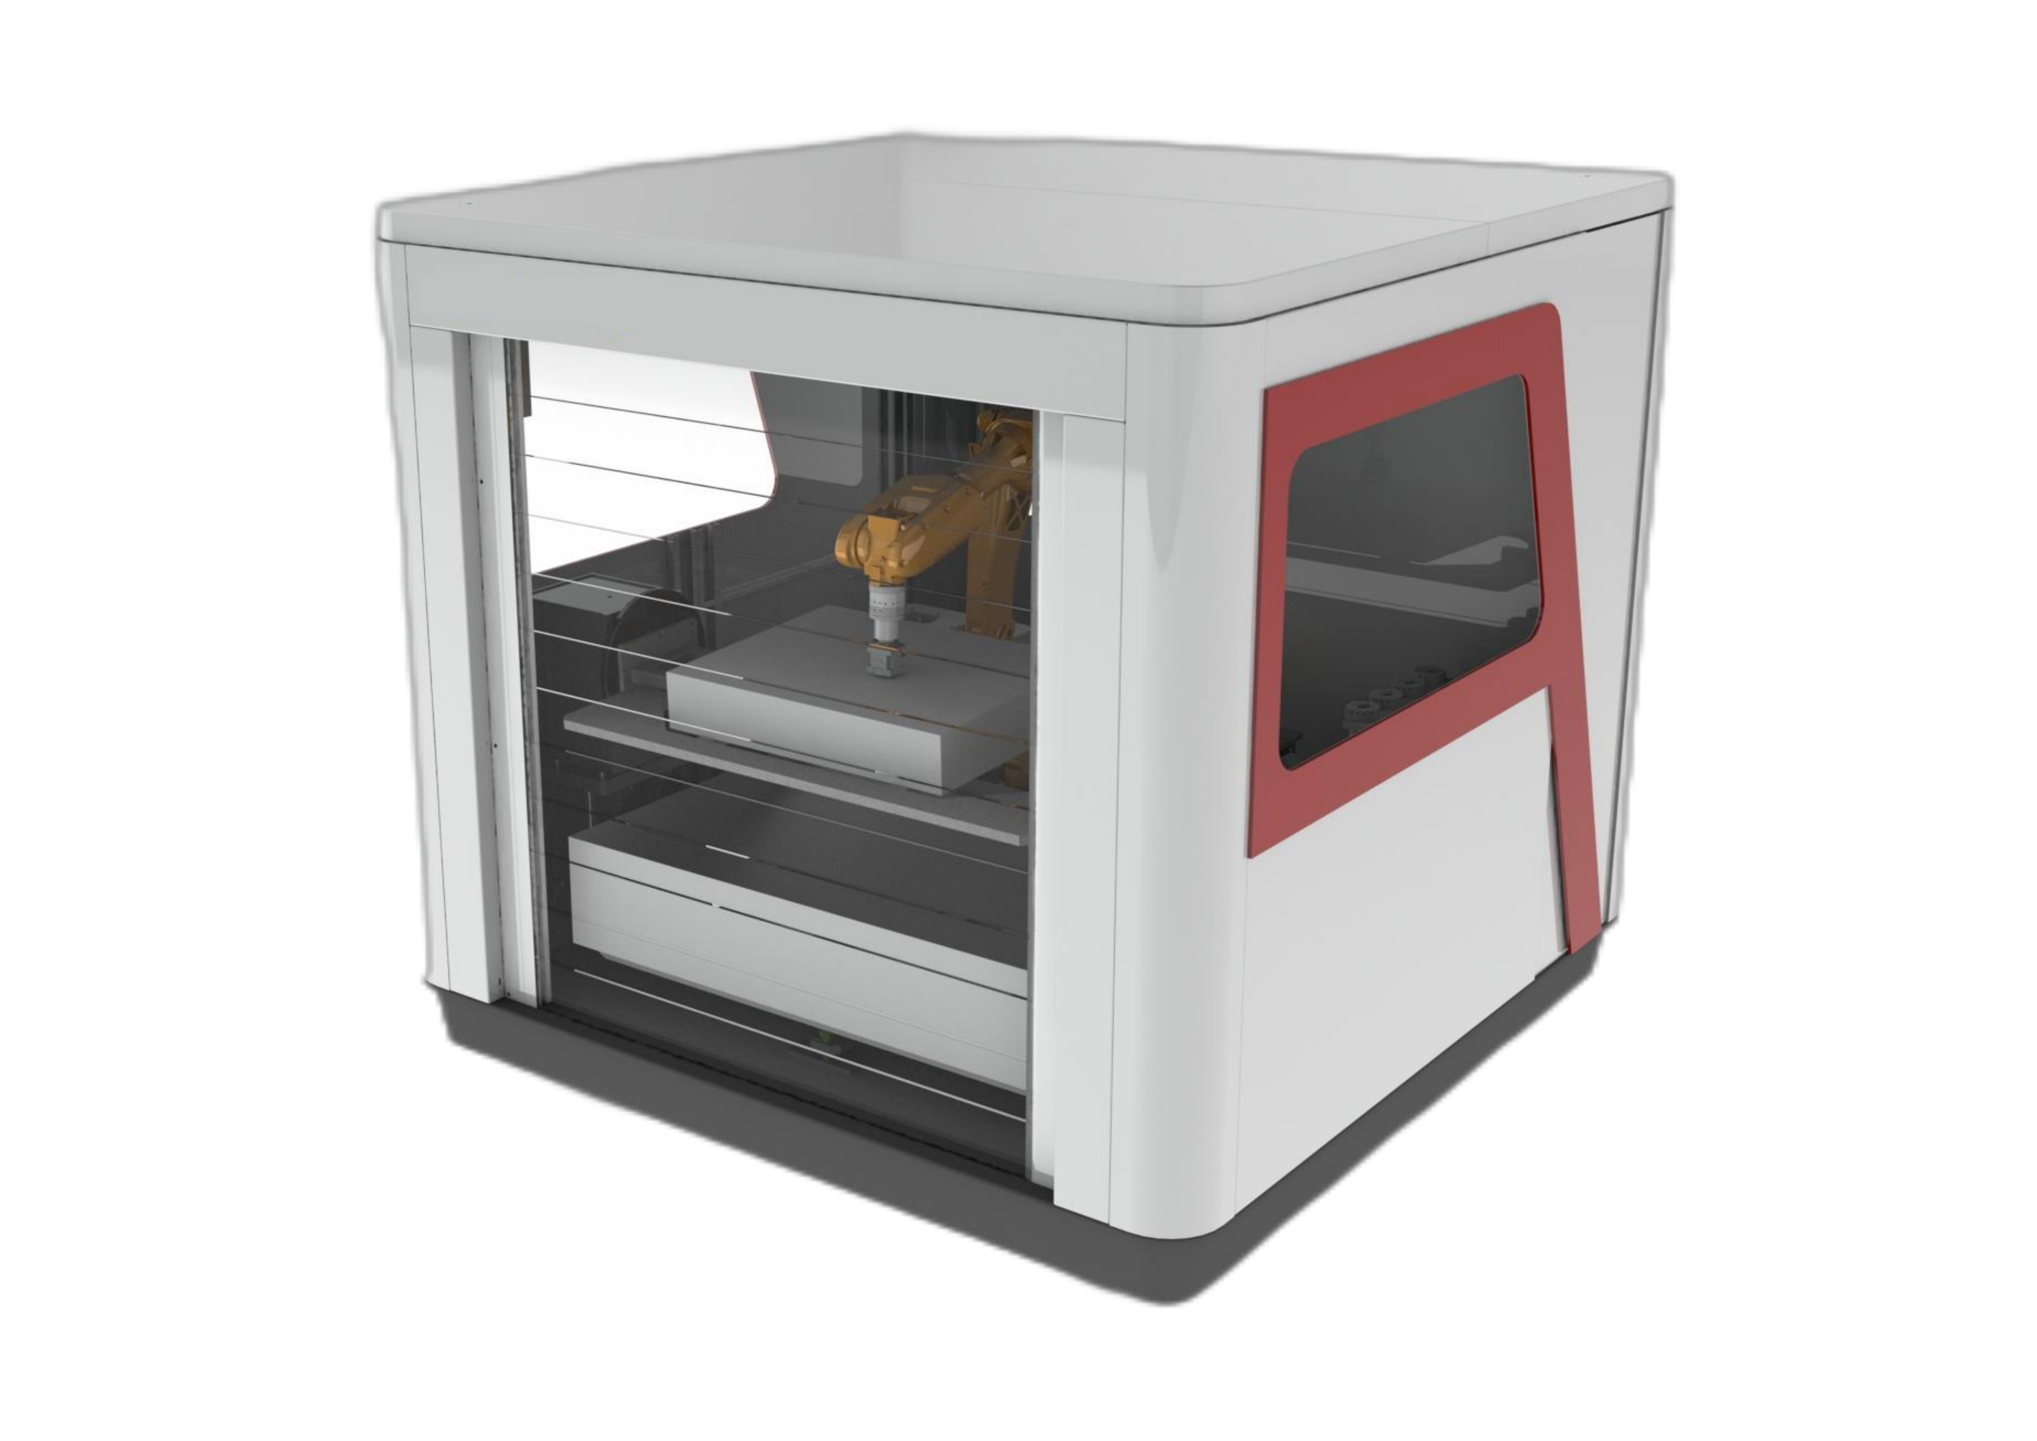
Una estación de trabajo robótica para el pulido y desbaste utiliza una carcasa cerrada para contener el polvo y un diseño modular para el mantenimiento, la modificación y las actualizaciones, combinando el acabado guiado por robot con el control de fuerza y el equipo de extracción de polvo adecuados.
- La carcasa cerrada ayuda a contener el polvo durante el proceso de acabado.
- Un diseño modular permite el acceso para el mantenimiento, las modificaciones y las actualizaciones posteriores.
- El robot transporta la pieza de trabajo para su acabado, y también ofrece la opción de desbarbar.
- Las funciones de monitorización abarcan herramientas y correas rotas, la vida útil de las herramientas y la capacidad de producción.
- Las lijadoras de banda utilizan flotación neumática de serie, con la opción de flotación de fuerza constante controlada electrónicamente como mejora.
- La mesa, fabricada con material de doble capa, incorpora un diseño resistente al polvo.
Sujeción parcial o sujeción de la herramienta: comience con la pieza de trabajo.
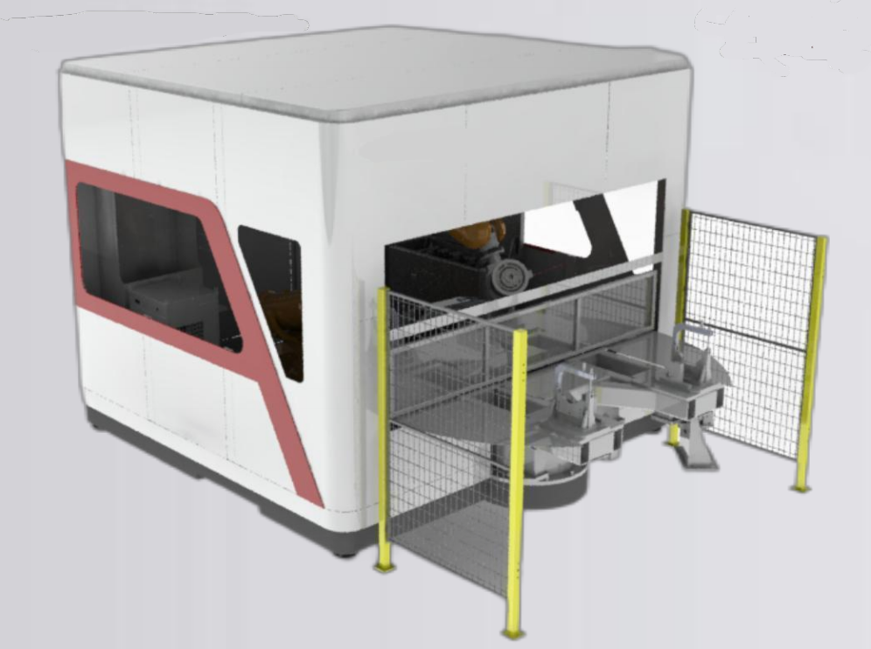
El robot transporta la pieza
Para piezas de hasta 30 kg, un sistema de sujeción permite trasladar la pieza directamente desde la posición de carga hasta una estación de acabado fija. Esto reduce los pasos de manipulación por pieza, aunque las estaciones circundantes requieren más espacio.
El robot transporta la herramienta
En un sistema con herramienta sujeta por el robot, este acerca la herramienta a una pieza de trabajo más grande o pesada. La disposición puede ser más compacta, mientras que los cambios de herramienta y abrasivo añaden pasos al ciclo de una sola pieza.
La cifra de 30 kg es un límite para la selección de rutas, no el peso máximo permitido para cada modelo. La tabla de modelos que aparece a continuación define por separado la carga útil del robot y el peso recomendado de las piezas.
Especificaciones del modelo de estación de trabajo
Compare los rangos de modelos compatibles para una configuración de sujeción de piezas. Las dimensiones de la pieza, el peso de la pieza y la carga útil del robot son límites independientes; seleccione una fila que se ajuste a la pieza de trabajo.
Desplácese horizontalmente para comparar todos los campos.
| Modelo | Carga útil del robot | Peso de la pieza | Parte del sobre | dimensiones máximas | Suministro / potencia nominal | Precisión de rectificado |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kilogramos | 100 x 100 × 50 mm | 3450 x 2200 × 2260 mm | CA 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kilogramos | 200 x 200 × 100 mm | 3450 x 2200 × 2260 mm | CA 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kilogramos | 300 x 300 × 150 mm | 3450 x 2200 × 2260 mm | CA 380 V / 13.5 kW | ±0.1–0.2 mm |
| materiales aplicables | Fundiciones de aluminio, pequeños herrajes | |||||
| Robot industrial | EVST | |||||
El campo de precisión describe la exactitud del rectificado. Los requisitos de movimiento del robot se comparan por separado a continuación.
Módulos estándar de rectificado y pulido
Los módulos estándar incluyen lijadoras de banda de doble estación, lijadoras de banda de una estación y pulidoras de una estación. Los módulos de pulido de banda ancha, de piezas grandes y de piezas pequeñas admiten combinaciones modulares, con sistemas de compensación automática y flotante.
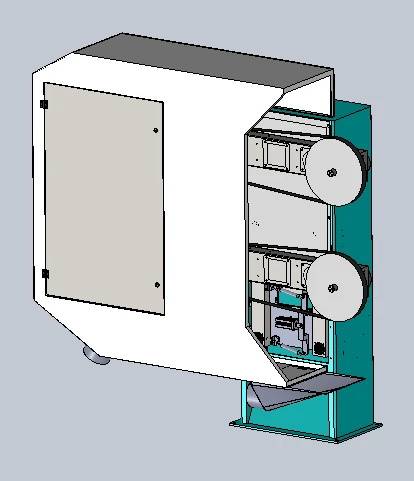
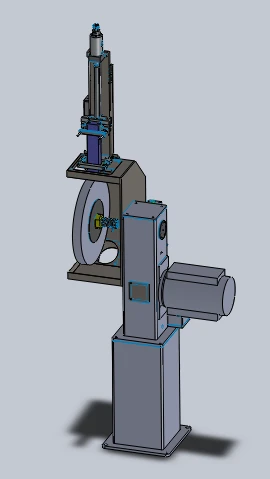
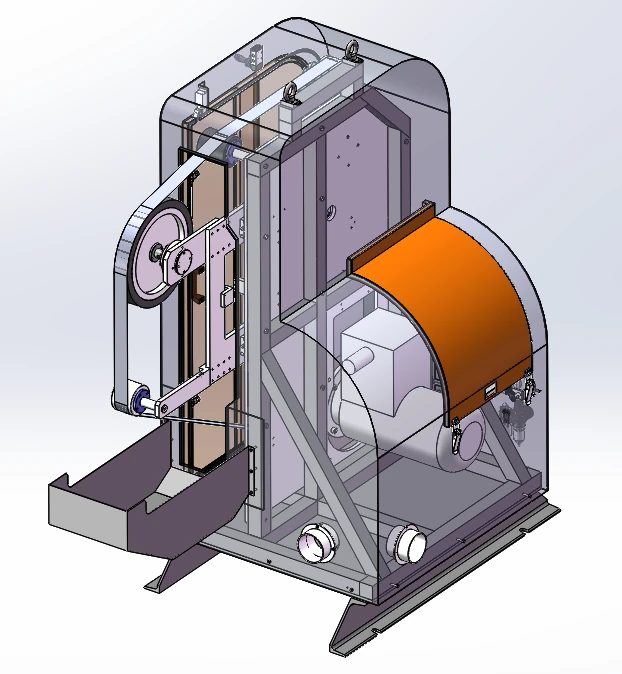
Una configuración de la máquina de banda utiliza un motor de accionamiento antideflagrante de 4 kW, una velocidad de rotación máxima de 2800 rpm y una banda abrasiva de 2800 mm × 70 mm. Incluye guía de banda, conexión para tolva de polvo, flotación neumática estándar con opción de actualización electrónica de fuerza constante y provisión para un husillo flotante.
Siete familias de productos de consumo y sus funciones
La selección de consumibles depende de la operación y la forma de contacto requeridas. Se pueden combinar diferentes estaciones para alternar entre las etapas de eliminación de abrasivos y pulido.
Bandas abrasivas
Rectificado con banda a lo largo de la trayectoria de contacto seleccionada.
Ruedas de láminas
Acabado abrasivo con un consumible en forma de rueda.
ruedas de nailon
Pulido de superficies con una estación de pulido con rueda de nailon.
ruedas de sisal
Pulido de ruedas siguiendo la secuencia de acabado requerida.
Ruedas de pulido de tela
Pulido con estación de rueda de tela.
Archivos
Limado localizado y desbarbado de bordes.
Fresas
Fresado y eliminación de material antes del acabado posterior.
rectificado robótico controlado por fuerza
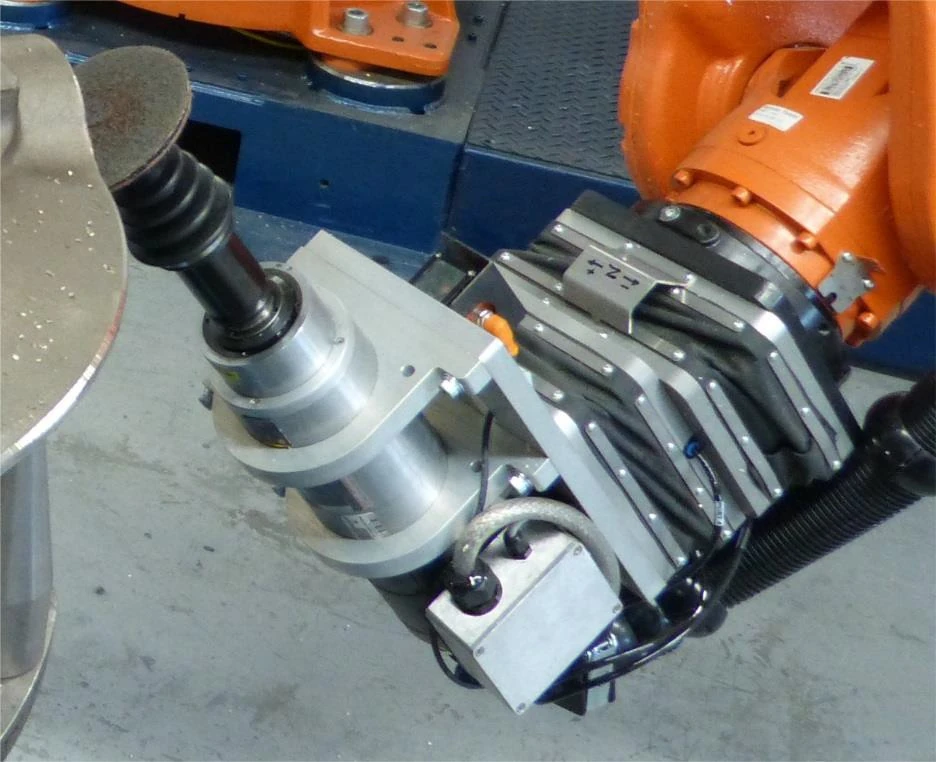
Cumplimiento neumático pasivo
Una válvula proporcional controla la presión dentro del mecanismo flotante, y el ajuste de control se adapta a la postura del robot. La flexibilidad mecánica proporciona un rango de flotación de ±10 mm.
Retroalimentación de fuerza activa
La retroalimentación de fuerza ajusta el dispositivo flotante hacia adelante o hacia atrás para mantener el contacto a medida que cambia la posición de la pieza, su tolerancia o el desgaste abrasivo. El rango de fuerza controlada está disponible bajo pedido.
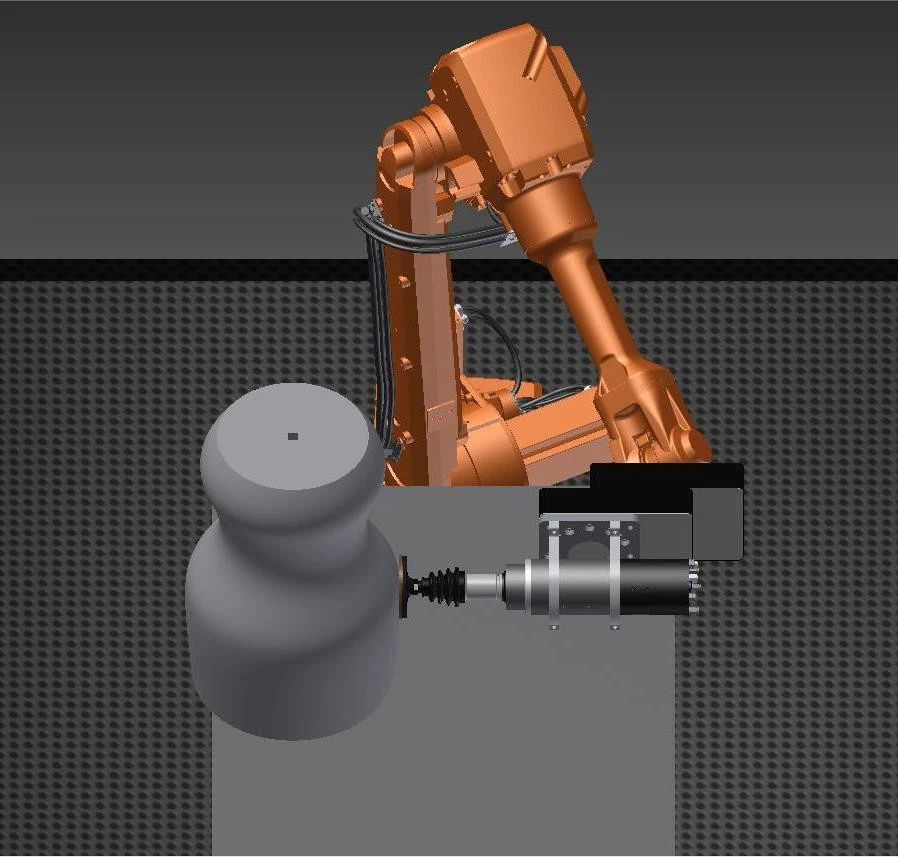
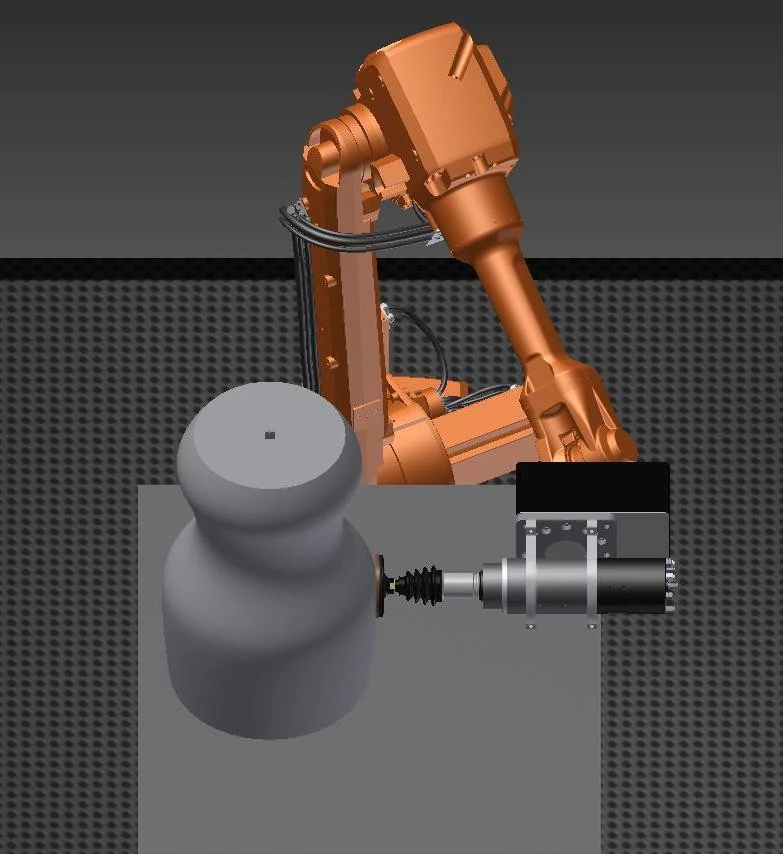
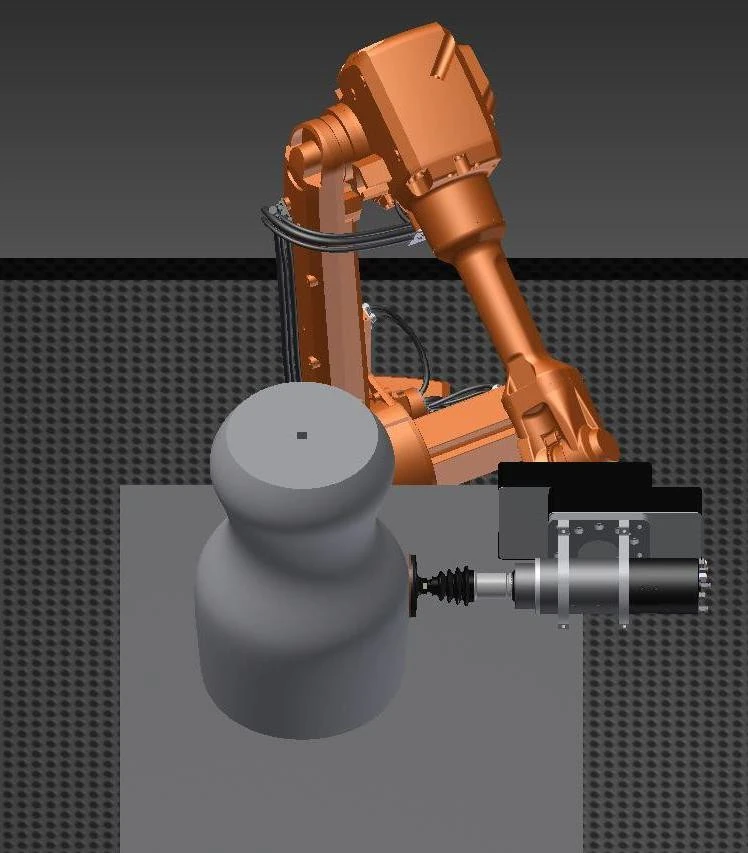
La opción de herramienta con control de fuerza y posición en todas las posiciones admite cambios automáticos de herramienta y está diseñada para funcionamiento continuo con protección IP65. Estas son especificaciones de la opción de herramienta, independientes de los requisitos del cuerpo del robot.
Opciones de herramientas y equipos de control de fuerza
Familias de herramientas
- Husillo flotante oscilante
- Husillo oscilante
- Lima rotativa flotante
- Molino pesado flotante de control de fuerza
- Amoladora de banda con control de fuerza
- Amoladora de banda fija
Formas de equipos de control de fuerza
- Equipo de control de fuerza en todas las posiciones
- Amoladora unidireccional de fuerza controlada
- Amoladora bidireccional de doble estación con control de fuerza
- Equipo de desbarbado con control de fuerza
Los husillos eléctricos de flotación radial son otra opción de interfaz de herramientas. Seleccione la familia de herramientas en función de la operación, la dirección de contacto y el acceso disponible.
Extracción de polvo y cerramiento de trabajo
La configuración de cartucho-filtro utiliza filtración por presión negativa, medio filtrante recubierto de PTFE y limpieza por pulsos con sistema de recogida por cajón. Sus valores técnicos se muestran a continuación.
| Artículo tecnológico | Valor del parámetro | Unidad |
|---|---|---|
| Potencia | 7.5 | kW |
| Caudal de aire | 8500 | m³ / h |
| Cartuchos filtrantes | 6 | cartuchos |
| área de filtro | 66 | m² |
| Tamaño de filtración | 0.3-1 | micras |
| Eficiencia de filtración | 99 | % |
| Presión de aire comprimido | 0.4-0.6 | MPa |
| contenedores de recogida | × 40 2 | L |
| Nivel de ruido | 78±2 | dB |
| Conexiones de entrada | × 4 200 | mm |
| dimensiones máximas | 1350 x 1100 x 2280 | mm |
| Tensión de alimentación | 380 | V |
| Frecuencia de suministro | 50 | Hz |
Carcasa e interfaces antipolvo
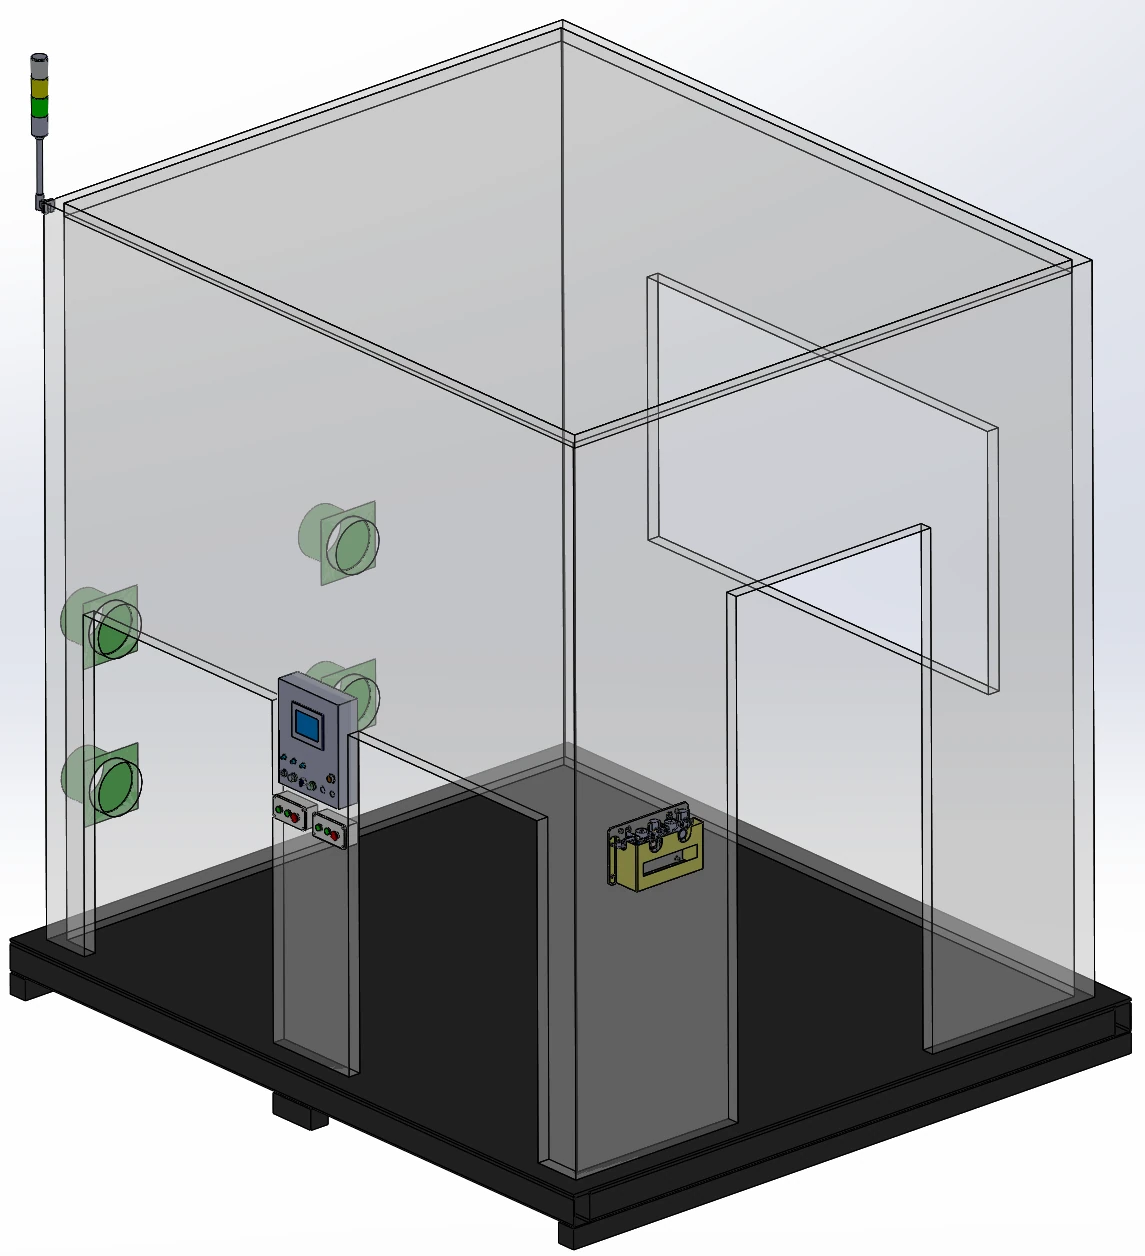
Un cerramiento de perfil de aluminio con paneles de chapa metálica incluye una ventana de visualización de acrílico de 5 mm, iluminación y cuatro conexiones de extracción. Un panel de visualización, una caja de botones de confirmación de carga, una puerta de mantenimiento y una base de acero al carbono Q235 con acceso para montacargas completan el conjunto.
Extracción húmeda y control integrado del polvo
La extracción húmeda es una opción viable para el polvo de aluminio y magnesio. La estructura de la estación de trabajo puede contener el polvo gracias a una carcasa exterior, un diseño de mesa de doble capa resistente al polvo y conexiones para la tolva de extracción; la detección de polvo y las alarmas son opciones de configuración.
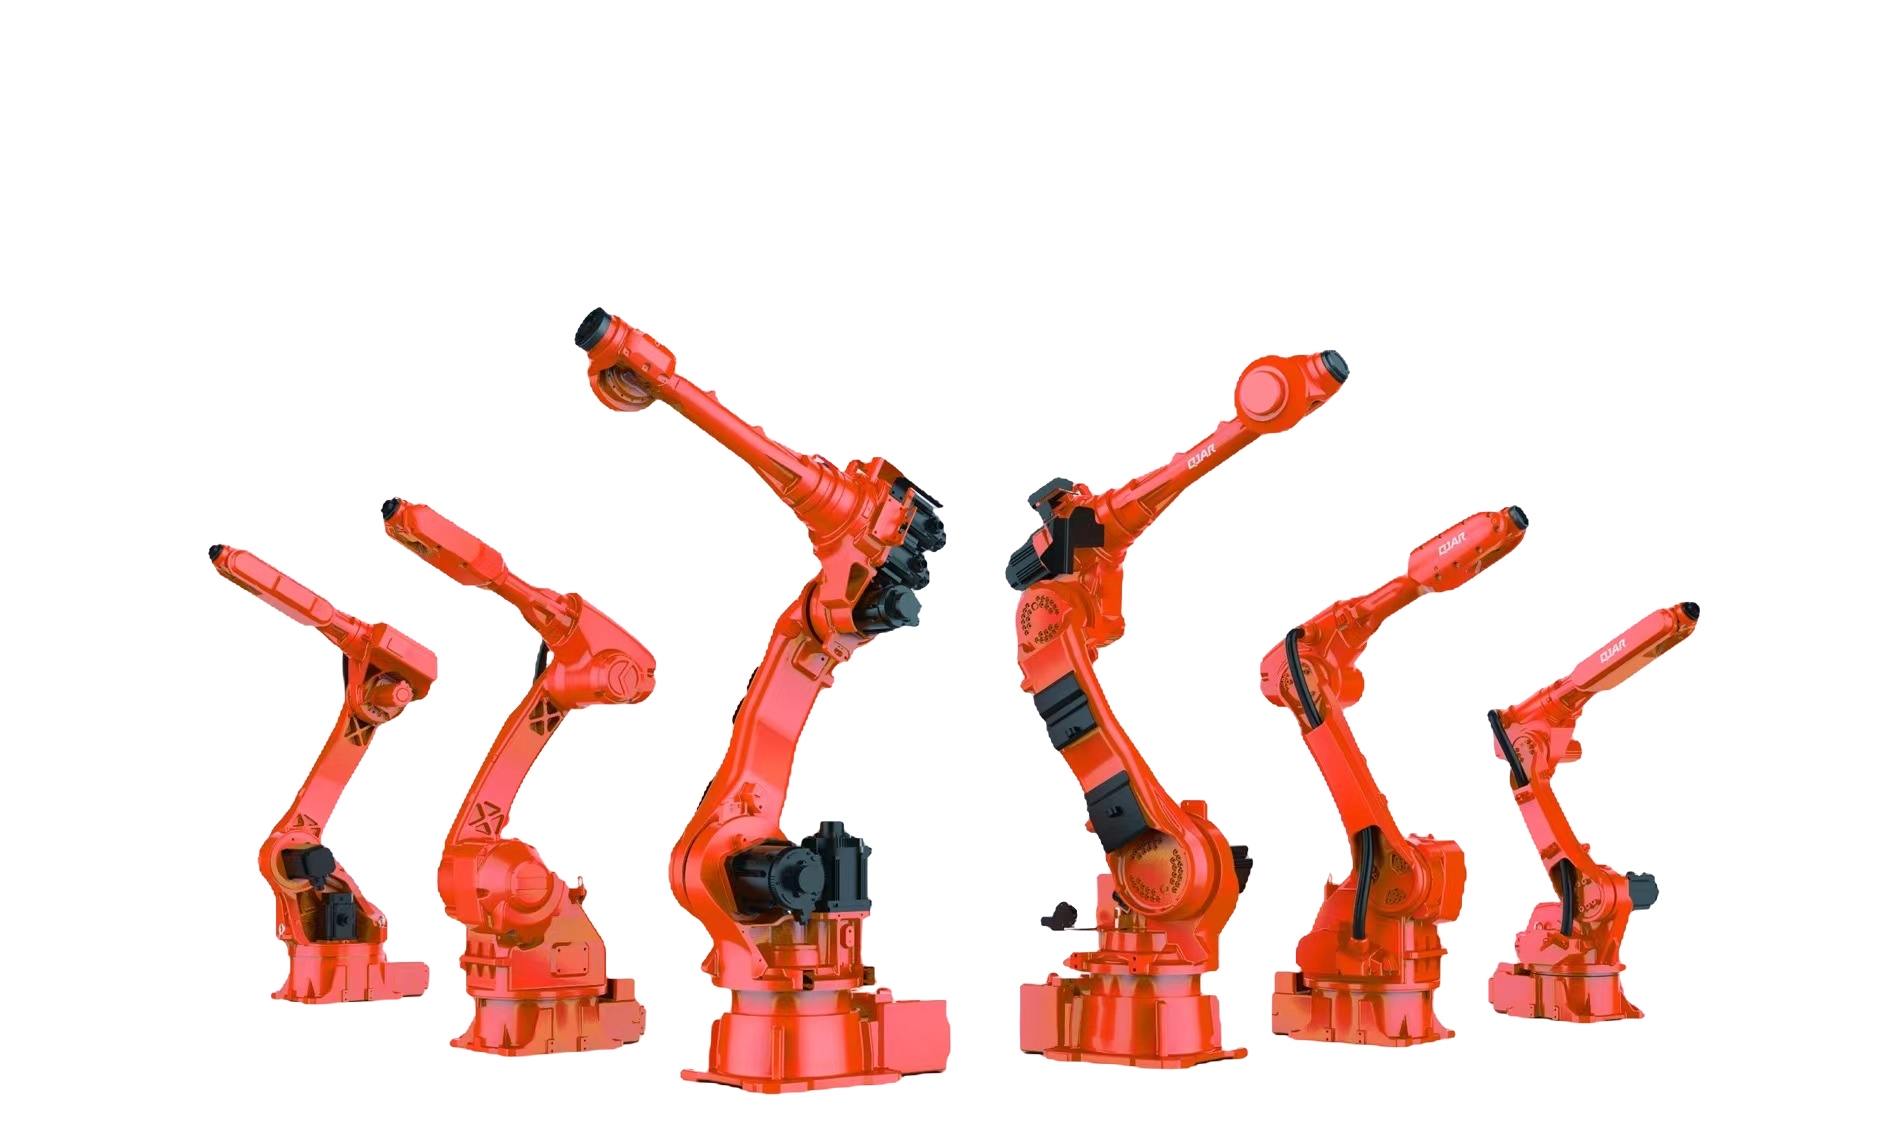
Requisitos de movimiento y protección del robot
Seleccione un robot de seis ejes para la aplicación, utilizando estos requisitos de movimiento y protección como lista de verificación comparativa. Estas son condiciones de selección del robot, independientes de la precisión de rectificado de la estación de trabajo y del rango de fuerza de contacto controlada.
- Repetibilidad del robot
- ±0.02 mm
- Velocidad lineal efectiva
- ≥5m/s
- Precisión de TCP
- 0.2 mm
- Precisión de la trayectoria
- ≤0.2 mm A velocidades de rectificado de hasta 300 mm/s
- Protección de robots
- IP67
- Referencia de carga de contacto
- 3-10 kg
Monitorización del estado en línea
Estado de los consumibles y las herramientas
Entre las funciones disponibles se incluyen la detección de rotura de correa, la detección de rotura de herramienta y la gestión de la vida útil de la herramienta. Se puede incluir la lubricación de la herramienta para la configuración de rectificado seleccionada.
Estado de producción
La gestión de la capacidad de producción complementa la monitorización de consumibles. Revise las señales necesarias y el acceso para el mantenimiento, junto con la herramienta seleccionada y la disposición del gabinete.
Acabado de costuras FSW
Costuras FSW de la bandeja de baterías de aluminio
Una aplicación típica es el rectificado robotizado de cordones soldados por fricción-agitación en bandejas de baterías de aluminio.
Acabado FSW de doble cara
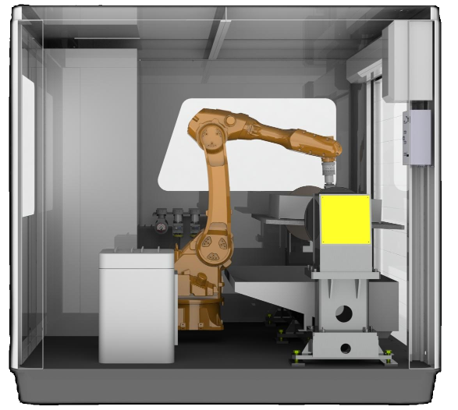
Una aplicación independiente de doble cara combina un husillo con control de fuerza, un posicionador giratorio y extracción húmeda para rectificar 6 cordones FSW: 3 en el anverso y 3 en el reverso.
Operaciones relacionadas con el acabado del marco
Entre las operaciones relacionadas con el bastidor de la batería se incluyen el fresado de la superficie de soldadura, el desbarbado y el rectificado de las superficies de sellado después del fresado.
Línea de rectificado automatizada: interfaces de estaciones de trabajo
Al planificar una línea de rectificado automatizada, comience por la interfaz de la estación de trabajo: ubicación de la pieza entrante, acceso de transferencia, conexiones de extracción y señales compartidas con los equipos circundantes. Adapte la disposición a la secuencia de acabado y al acceso necesario para el cambio de herramientas y el mantenimiento.
¿Con sujeción a la pieza o con sujeción a la herramienta? ¿Cómo elijo la pieza adecuada?
Utilice la ruta de sujeción de piezas como punto de partida para la selección de piezas de hasta 30 kg. A continuación, compruebe el peso específico de la pieza, el acceso de agarre y la trayectoria de acabado. Las piezas más grandes o pesadas requieren una configuración con sujeción de herramientas. La tabla de modelos ofrece límites de peso más estrictos que este criterio general de ruta.
¿Qué carga útil y peso de piezas soporta cada modelo de estación de trabajo?
Las tres filas de modelos combinan cargas útiles para robots de 10, 20 y 30 kg con pesos de piezas recomendados de hasta 3, 7 y 15 kg, respectivamente. La carga útil del robot y el peso de la pieza son campos de selección diferentes; utilice ambos junto con el volumen de la pieza.
¿Flotante pasivo o control de fuerza activo? ¿Cuál necesita mi pieza?
La compliancia neumática pasiva proporciona un desplazamiento mecánico flotante. La retroalimentación de fuerza activa ajusta el desplazamiento para compensar los cambios de posición de la pieza, las tolerancias de la pieza y el desgaste de los consumibles, manteniendo el contacto. Seleccione el enfoque alrededor de la superficie y su variación.
¿Qué rango de fuerza de contacto se puede mantener?
El rango de fuerza de contacto controlada está disponible bajo pedido. Analice el material de la pieza, su geometría, la herramienta de acabado y la superficie objetivo antes de seleccionar la configuración de control de fuerza.
¿Qué sistema de extracción de polvo se requiere para el polvo de aluminio y magnesio?
La extracción húmeda es una opción viable para el polvo de aluminio y magnesio. Al elegir el equipo de extracción y el cerramiento, es importante considerar el material y el proceso; las especificaciones del filtro de cartucho describen una configuración diferente.