
Celda de desbarbado robótica para piezas fundidas a presión: Celdas robóticas, máquinas de propósito especial y rectificado por escaneo y trayectoria.
Una celda robótica de desbarbado es una celda con herramienta sostenida en la que el robot transporta un husillo o cabezal de rectificado alrededor de una pieza fundida fijada a un soporte o posicionador fijo.
Analiza tu pieza de trabajo →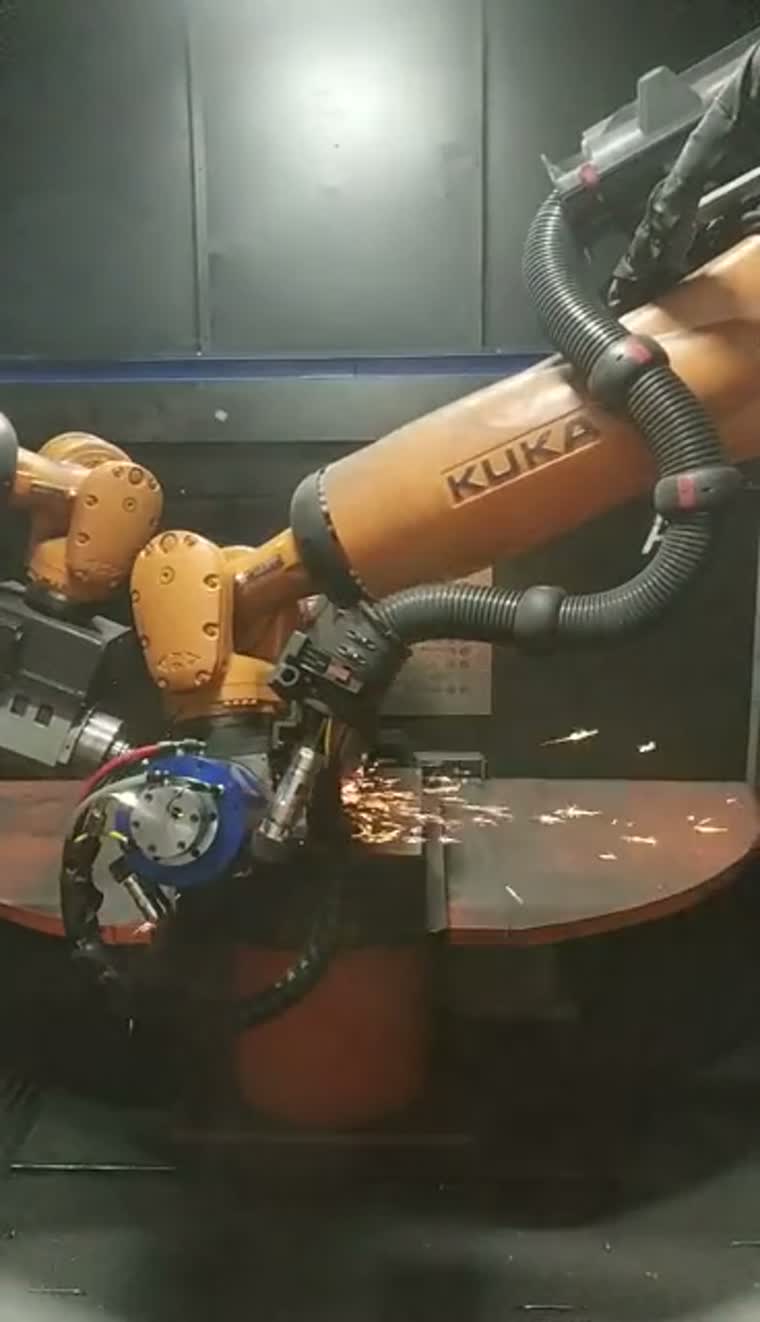
Comencemos con el casting y sus restricciones.
Las familias de piezas típicas incluyen bloques de motor, culatas, carcasas de transmisión y carcasas de motor. El acceso para la sujeción, el espacio libre para el torneado y la aproximación de la herramienta determinan la disposición de la celda.
Las piezas fundidas entrantes pueden variar en su contorno y posición de la línea de separación. Revise las piezas fundidas representativas, los puntos de referencia de los dispositivos de fijación y las áreas que se van a procesar antes de seleccionar la ruta de manipulación.
Masa máxima de la pieza: consultar.
Dimensiones máximas de la pieza y área de torneado: bajo petición.
Un sistema de sujeción mediante herramientas puede ser adecuado para piezas de trabajo que son difíciles de transportar con herramientas de acabado fijas; la decisión sobre la ruta de manipulación también depende del acceso y la sujeción.
Diseño de celdas, opciones de control de fuerza y extracción de polvoConfiguraciones de celdas y acceso a herramientas

Las configuraciones de celda combinan una herramienta sostenida por un robot con un soporte fijo, un posicionador o una mesa giratoria alternante. La aproximación de la herramienta y el acceso a la pieza fundida guían la disposición.
En función de las operaciones requeridas y la variedad de piezas de trabajo, se pueden especificar opciones como husillo flotante, cambio automático de herramientas y almacén de herramientas.
Rango de fuerza de contacto controlada: bajo pedido.
Diseño de celdas, opciones de control de fuerza y extracción de polvoCarcasas de fundición a presión
Las rutas de desbarbado eliminan las rebabas, las líneas de separación y los restos de la compuerta en las carcasas fundidas; la variación de entrada y el acceso a la herramienta dan forma al proceso.
Motores y tren motriz
Los bloques de motor y las culatas pueden requerir herramientas diferentes para los bordes externos y los orificios laterales, incluyendo la localización por visión y el cambio de herramientas cuando el proceso lo requiera.
Componentes de automoción y motocicletas
Las familias de componentes fundidos pueden evaluarse para una celda robótica o una máquina dedicada, teniendo en cuenta la estandarización de los accesorios y la frecuencia con la que cambia el producto.
Fabricación de motores
El desbarbado de carcasas de motores es una aplicación típica para la integración de robots y máquinas especializadas, con el punto de referencia de sujeción y el acceso al borde definidos para cada familia de carcasas.
Célula robótica frente a máquina de propósito especial
| Familia de piezas de trabajo | Configuration | Ejes y posiciones | Flexibilidad de cambio | Mezcla de producción |
|---|---|---|---|---|
| Carcasas de fundición de gran tamaño | célula robótica | Movimiento articulado de la herramienta; pieza de trabajo fija o posicionada | Cambios de herramientas y dispositivos para diferentes carcasas | Familias mixtas con características diversas |
| Familias de componentes de fundición repetidas | Máquina de propósito especial | Ejes coordinados; posiciones simples o alternas | Partidos específicos con cambios programados. | Ejecuciones repetidas dentro de una familia definida |
| Componentes contorneados pequeños | Máquina de propósito especial | Ejes coordinados y posiciones indexadas | Cambios en las herramientas dentro del rango de componentes admitidos | Tareas repetidas de procesamiento de contornos |
| Componentes medianos y grandes | Máquina de propósito especial | Disposiciones lineales o con índice rotatorio | Dispositivos de fijación específicos para cada pieza y configuración del proceso. | Secuencias de procesamiento definidas |
Desplácese horizontalmente para comparar todos los campos.
Máquinas de propósito especial a nivel de solución
Las máquinas de propósito especial proporcionan un movimiento coordinado de la herramienta con posiciones de procesamiento simples, alternas o indexadas. Se evalúan a nivel de solución en función de la familia de piezas y la disposición de los dispositivos de sujeción.
Entre los ejemplos de piezas que se fabrican se incluyen carcasas de teléfonos, módulos de cámaras, carcasas de decodificadores, manijas de puertas y componentes plásticos para automóviles.
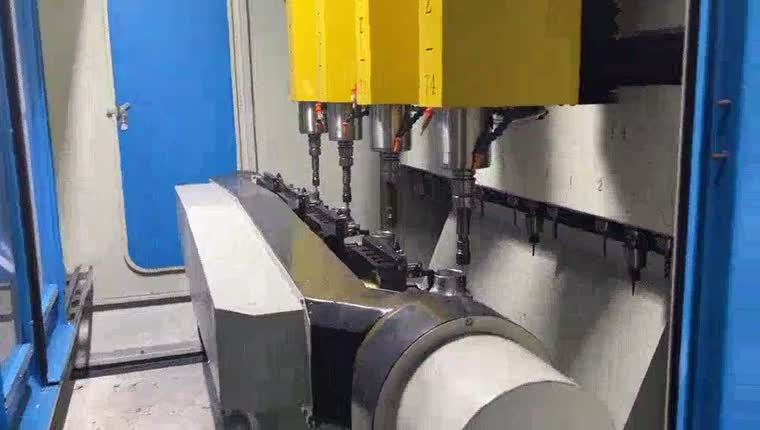
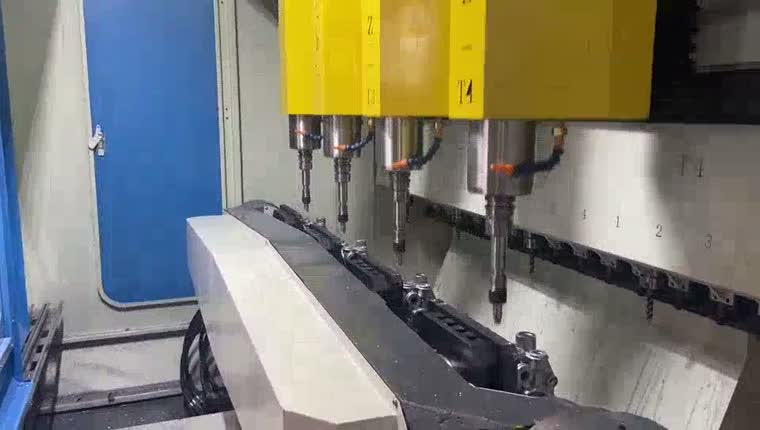
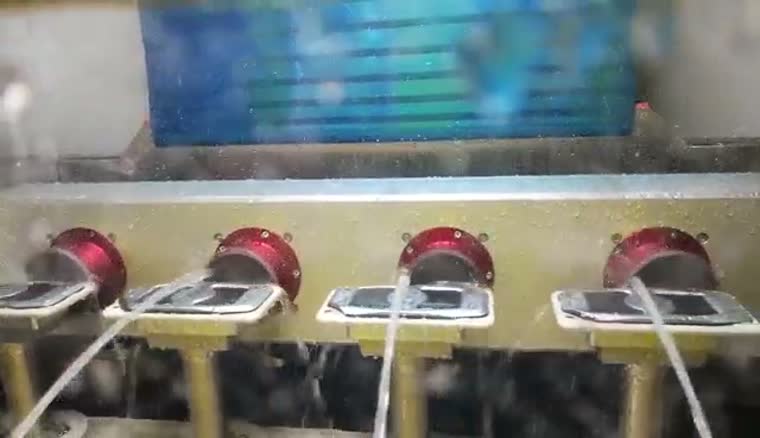
Para tareas de acabado de contornos adecuadas, se dispone de un proceso en húmedo que utiliza líquido alrededor de la herramienta y fijaciones giratorias. Su idoneidad depende del material y del acabado requerido.
Para los componentes del eje, tenga en cuenta la transición de la soldadura al desbarbado al planificar la fijación y la secuencia de procesamiento.
Soldadura de ejes y procesamiento posterior a la soldaduraRectificado de escaneo a trayectoria EVST
El sistema EVST Scan-to-Path Grinding genera una trayectoria de rectificado a partir de los contornos escaneados de la pieza dentro de las regiones de procesamiento definidas; no elimina la necesidad de definir el proceso, validar los dispositivos de fijación ni comprobar la pieza terminada.
Para un robot de rectificado sin programación, la reducción prevista consiste en la enseñanza manual de la trayectoria punto por punto. Aún es necesario establecer la selección de herramientas, la cobertura del escaneo, los límites del proceso y los criterios de aceptación.
Analiza tu pieza de trabajo →Desde el contorno escaneado hasta la ejecución.
Escanee la pieza, identifique el contorno dentro de la región de procesamiento definida y genere una trayectoria para la ejecución del robot. La trayectoria debe verificarse con respecto al acceso al dispositivo de sujeción y la herramienta seleccionada.
Capture el contorno de la pieza de trabajo en la región seleccionada.
Identifique el borde de procesamiento y genere la trayectoria de la herramienta.
Ejecuta la ruta marcada con la herramienta de contacto seleccionada.
Diagrama conceptual · Los pasos requieren validación de la pieza de trabajo y de la celda.
La ejecución con control de fuerza admite el contacto durante la trayectoria generada; las opciones de control de fuerza y sus especificaciones se seleccionan junto con la configuración general de la celda.
Diseño de celdas, opciones de control de fuerza y extracción de polvoVisión tridimensional y trayectorias adaptativas
La obtención de imágenes y el procesamiento tridimensional permiten crear una representación de la pieza y adaptar la trayectoria a las variaciones espaciales. El procesamiento sin CAD es opcional, ya que el contorno y el proceso se pueden establecer a partir del escaneo; la inspección del producto también es opcional.
Duración del escaneo bajo las condiciones de cobertura y prueba acordadas: a petición.
Precisión de escaneo bajo las condiciones de material, geometría y prueba acordadas: bajo petición.
Detección láser y compensación de desviación
La detección por láser puntual permite comparar la pieza actual con la anterior y compensar las variaciones de posición en la línea de separación. Esta comparación se refiere a la desviación entre piezas, en lugar de la desviación respecto a un modelo CAD.
La medición láser de la protuberancia de la soldadura permite compensar la posición y coordinarla con la herramienta de acabado durante el proceso de soldadura. La estrategia de medición y eliminación debe adaptarse a la junta.
Programación y simulación fuera de línea
La programación fuera de línea prepara la trayectoria del robot alejándose de la celda. La comprobación de colisiones y la simulación de código se revisan antes de que un postprocesador genere el programa específico del controlador.
Defina la herramienta, el dispositivo de fijación y la trayectoria del robot.
Revisa las colisiones y simula el programa.
Generar el código del controlador y, a continuación, validarlo en la celda.
Diagrama conceptual · Los pasos requieren validación de la pieza de trabajo y de la celda.
La simulación facilita la preparación; sin embargo, el programa del robot, la geometría de las herramientas y los dispositivos de fijación aún requieren validación en la celda real.
Rectificado posterior a la soldadura y del cordón de soldadura
El rectificado robótico de cordones de soldadura puede utilizar un cabezal de acabado sujeto por el robot alrededor de un marco de aluminio. El dispositivo facilita el acceso al cordón de soldadura mientras la herramienta sigue la trayectoria de eliminación seleccionada.
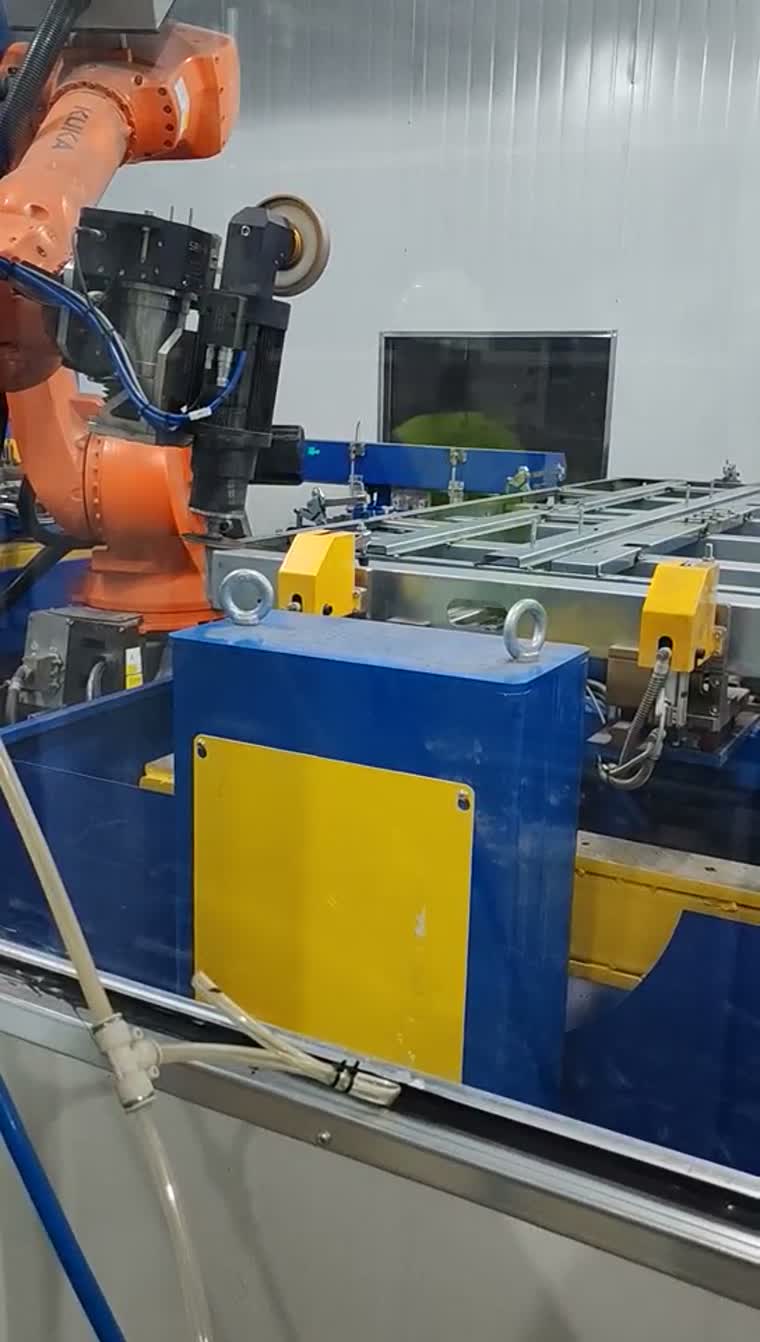
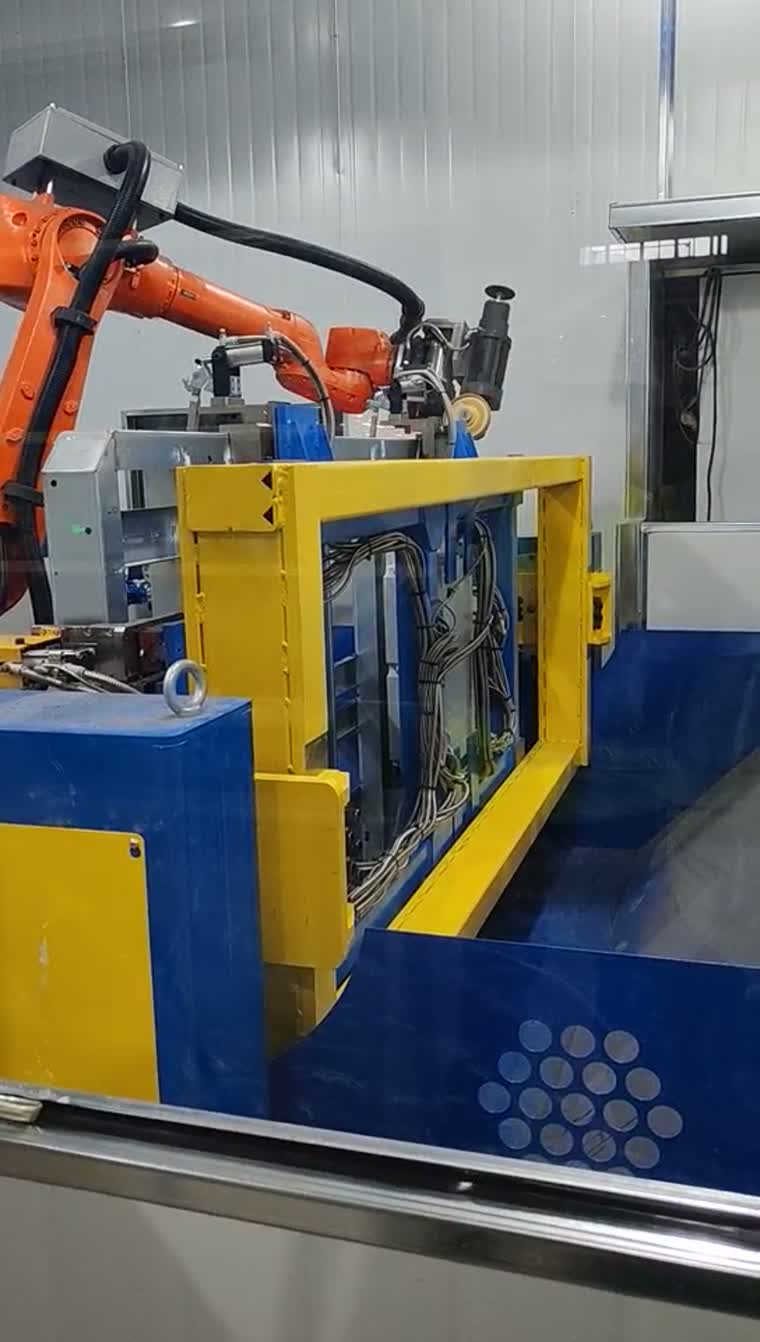
El acabado mediante soldadura por fricción-agitación de la bandeja de baterías es un proceso relacionado que tiene sus propios requisitos de utillaje y procedimiento.
Opciones de acabado y procesos relacionados para la bandeja de bateríasAplicaciones típicas y alcance de la integración
Las aplicaciones típicas incluyen la limpieza de los bordes de las carcasas de fundición, el desbarbado de componentes del motor y el acabado de los cordones de soldadura del bastidor. El alcance del suministro se define en torno a los dispositivos de fijación, las herramientas, la integración del robot y la validación del proceso.
Las interfaces de carga y descarga se definen con los equipos aguas arriba y aguas abajo.
Comparta piezas representativas, los bordes o soldaduras que se van a procesar, los puntos de referencia de la fijación y los criterios de aceptación para iniciar una revisión de la configuración.
Preguntas antes de seleccionar una célula de desbarbado
¿Qué significa realmente "sin programación"? ¿Sin enseñanza o sin modelo CAD?
Esto implica generar la trayectoria del proceso a partir de los contornos detectados para reducir la necesidad de instrucciones paso a paso. Trabajar sin un modelo CAD del producto es una configuración opcional; los dispositivos de fijación, las herramientas y la aceptación del proceso aún requieren validación.
¿Cómo se genera la trayectoria de la herramienta cuando la fundición varía de una pieza a otra?
El escaneo identifica el contorno relevante dentro de una región de procesamiento definida. La generación de la trayectoria utiliza dicho contorno, mientras que un sistema de detección adecuado puede compensar la variación entre piezas. La geometría fuera del alcance requiere una revisión del proceso.
¿Cuándo supera una máquina desbarbadora especializada a una célula robótica?
Vale la pena evaluar una máquina dedicada cuando se repiten familias de piezas, fijaciones y secuencias de procesamiento. Una celda robótica puede evaluarse cuando el acceso, la aproximación de la herramienta o la combinación de productos requieren una configuración diferente; compárelas en las piezas de trabajo reales.
¿Es posible realizar el desbarbado y el rectificado posterior a la soldadura en la misma celda?
Pueden considerarse dentro de un concepto común si los accesorios, el acceso a las herramientas y los requisitos del proceso son compatibles. Combinarlos es una decisión de proyecto, no una capacidad estándar que se dé por sentada para cada diseño.
¿Qué cambios de herramientas son necesarios para la producción con modelos mixtos?
Primero, defina las operaciones y las herramientas necesarias para cada familia de piezas. A continuación, se puede configurar el cambio automático de herramientas y un almacén de herramientas en función de esa combinación, incluyendo comprobaciones de acceso y de espacio libre para los dispositivos de fijación.
¿Es posible adaptar la generación de trayectorias visuales a una celda ya existente?
La idoneidad de la modernización se evalúa caso por caso. Antes de definir la actualización, verifique las interfaces robot-controlador, el acceso al escaneo, la calibración, la geometría de la herramienta y la compatibilidad del dispositivo; una demostración de escaneo por sí sola no garantiza la compatibilidad de la celda.