
Configuraciones de celdas de soldadura robótica para piezas ligeras y medianas
Una celda de soldadura robótica organiza el robot, el equipo de proceso, la sujeción de la pieza, los controles y las medidas de seguridad en torno a una familia de piezas definida. Esta página compara seis configuraciones cerradas según el movimiento de la pieza, el espacio de trabajo y el número de robots. La integración a nivel de componentes y la ingeniería de diseño se tratan en las guías técnicas vinculadas.
Lista de preseleccionados según el movimiento de la pieza de trabajo.
Seis configuraciones abarcan el volteo, la rotación horizontal, el posicionamiento multieje y la rotación con soporte en los extremos. Comience con la lógica de selección que se muestra aquí y luego utilice las tarjetas y la tabla detalladas para comparar los valores disponibles.
Celda abatible ancha de doble estación
Un robot da servicio a dos posicionadores giratorios para accesorios rectangulares más largos dentro de una sala de soldadura completamente cerrada.
Celda plegable compacta de doble estación
Un dispositivo de fijación más pequeño mantiene el mismo principio de inversión de dos posicionadores para piezas compactas.
Célula rotatoria horizontal de doble estación
La rotación horizontal presenta caras de soldadura circulares o indexadas a uno o dos robots.
Célula de posicionamiento vertical de tres ejes
Tres ejes controlados reorientan un dispositivo alargado, manteniendo al mismo tiempo las interfaces necesarias para la sala de soldadura completamente cerrada.
Célula de posicionamiento horizontal de tres ejes
La rotación horizontal se combina con ejes de posicionamiento adicionales para una mayor cobertura de la luminaria.
Célula de cabezal y contrapunto de doble robot
Dos robots trabajan alrededor de dos posicionadores con soporte en los extremos, con movimiento automático de entrada/salida y ajuste de longitud.
Revise cada arreglo comparándolo con la parte real de la familia
Las dimensiones corresponden a los volúmenes de la pieza o del accesorio aplicable para cada configuración. El utillaje final, el acceso para la soldadura y las holguras dependen del proyecto.
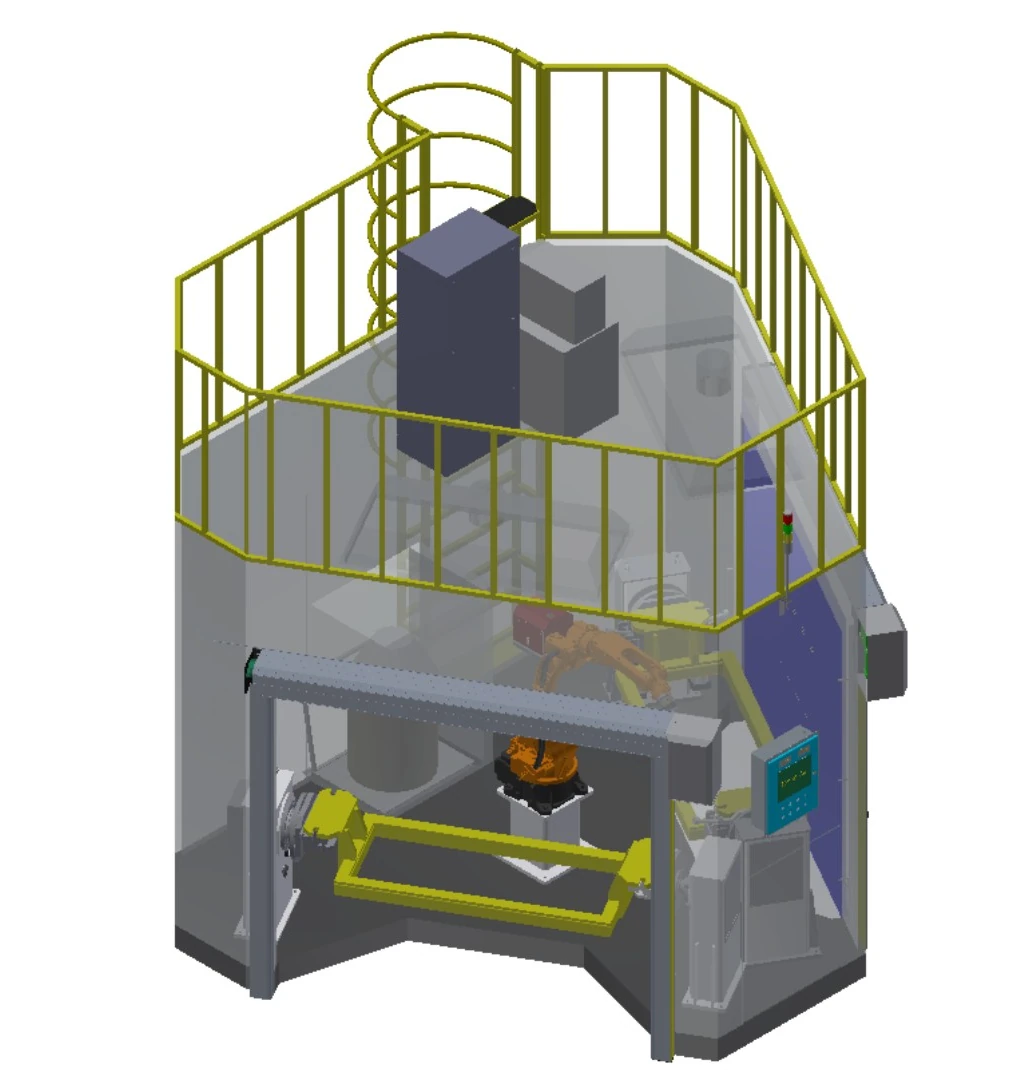
Celda abatible ancha de doble estación
Un robot da servicio a dos posicionadores giratorios para accesorios rectangulares más largos dentro de una sala de soldadura completamente cerrada.
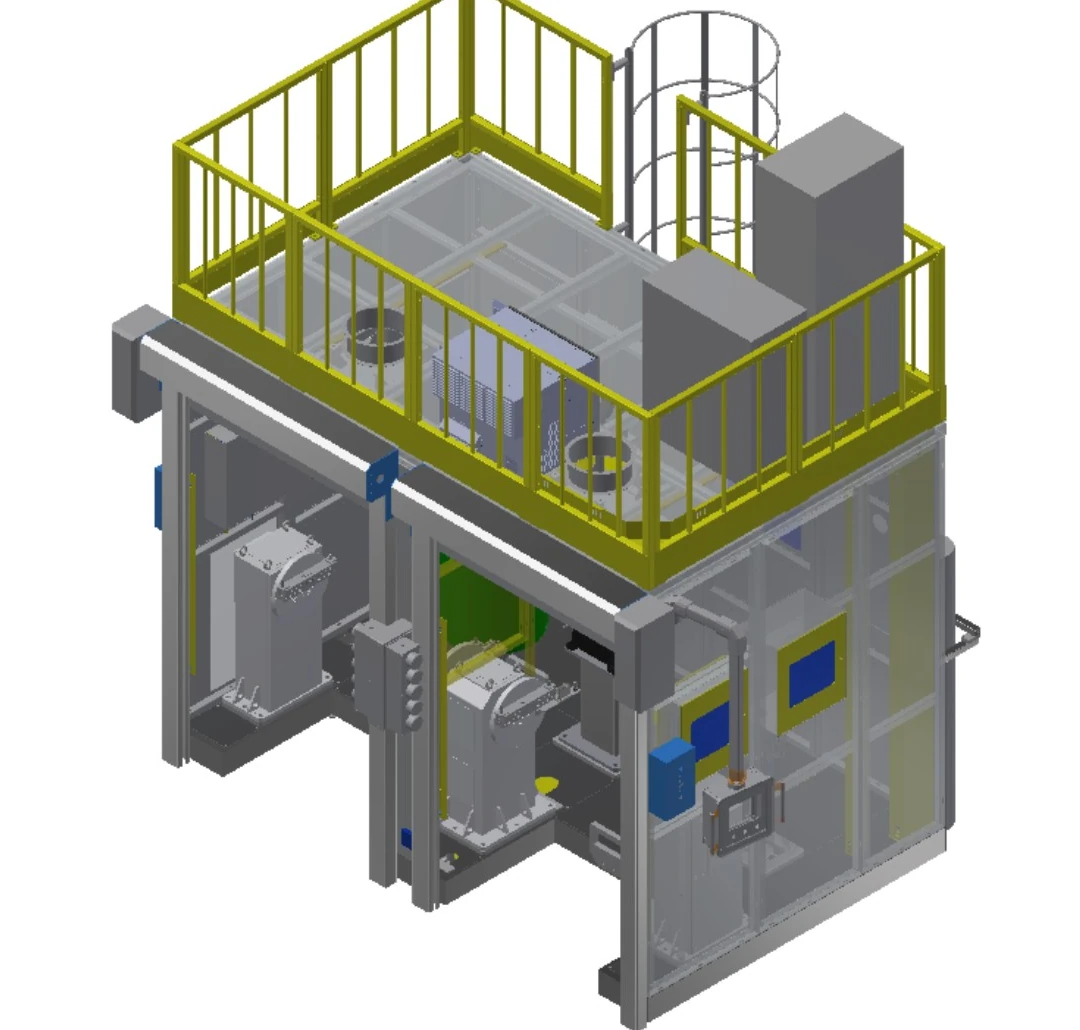
Celda plegable compacta de doble estación
Un dispositivo de fijación más pequeño mantiene el mismo principio de inversión de dos posicionadores para piezas compactas.
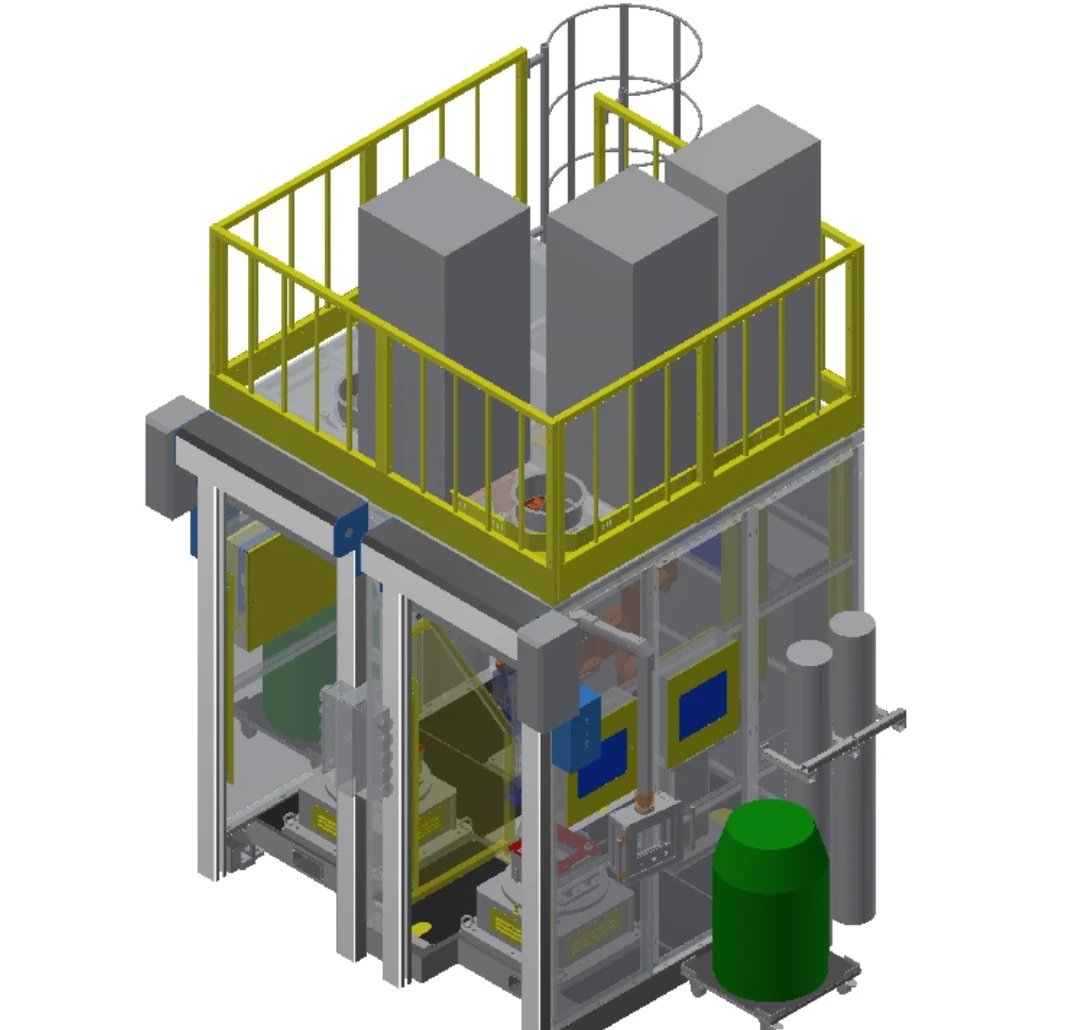
Célula rotatoria horizontal de doble estación
La rotación horizontal presenta caras de soldadura circulares o indexadas a uno o dos robots.
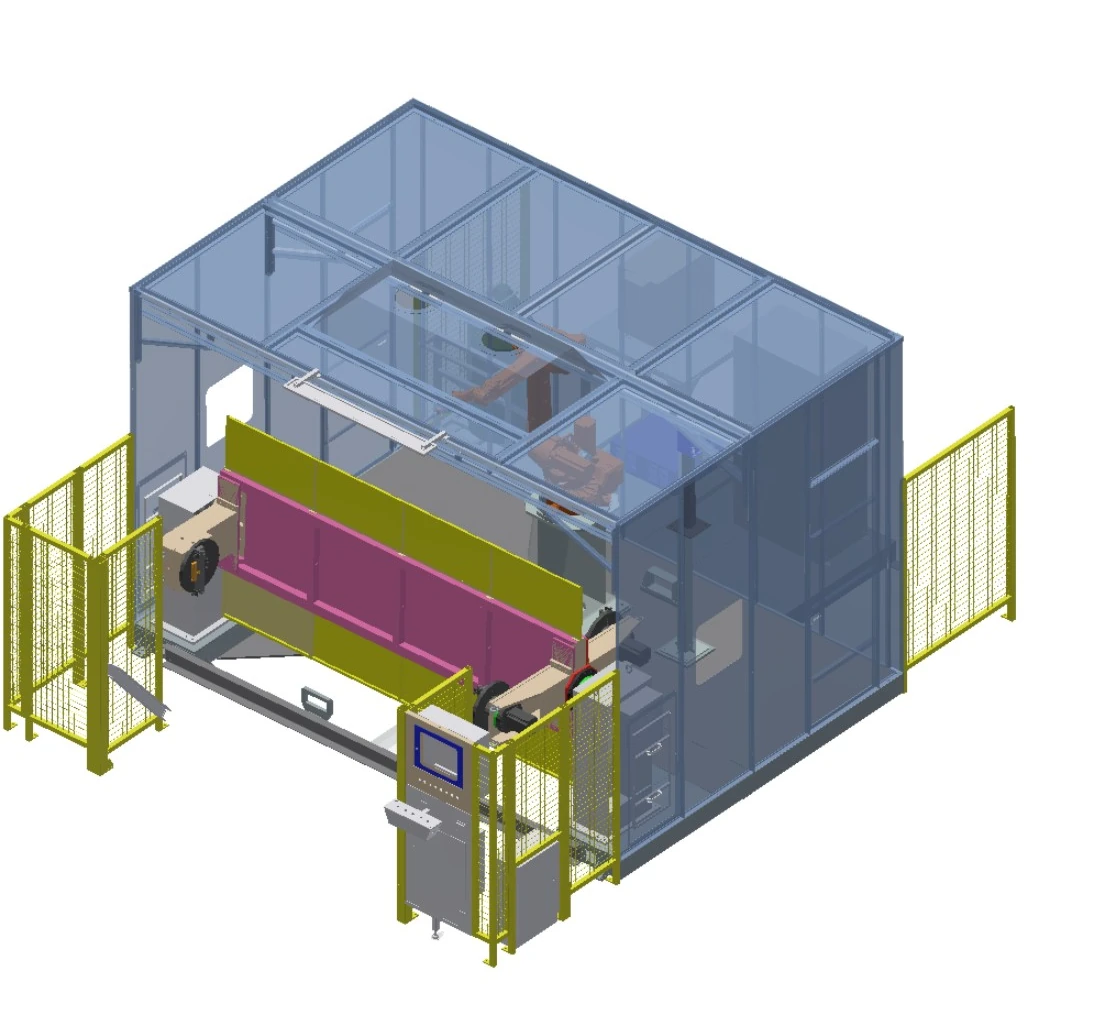
Célula de posicionamiento vertical de tres ejes
Tres ejes controlados reorientan un dispositivo alargado, manteniendo al mismo tiempo las interfaces necesarias para la sala de soldadura completamente cerrada.
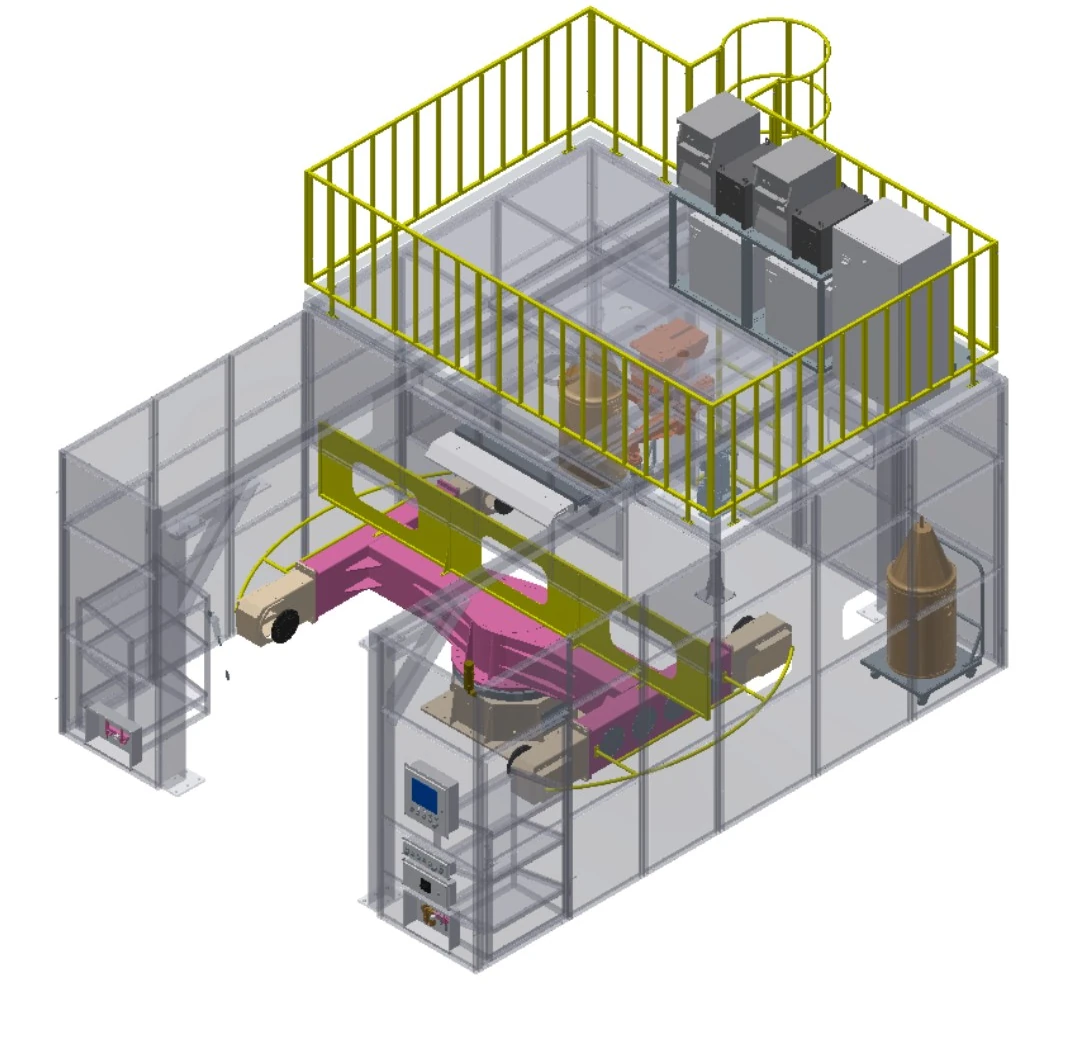
Célula de posicionamiento horizontal de tres ejes
La rotación horizontal se combina con ejes de posicionamiento adicionales para una mayor cobertura de la luminaria.

Célula de cabezal y contrapunto de doble robot
Dos robots trabajan alrededor de dos posicionadores con soporte en los extremos, con movimiento automático de entrada/salida y ajuste de longitud.
Comparar seis disposiciones en un conjunto de campos
| elemento Fila | Configuración descriptiva | Robots | Alcance del brazo | Disposición de posicionamiento | Carga | Sobre aplicable | estaciones |
|---|---|---|---|---|---|---|---|
| A | Celda abatible ancha de doble estación | 1 | 1.4 m / 2 m opcional | Giro de un solo eje | 500 kg | Accesorio de 1.8 m × 0.8 m | 2 posicionadores |
| B | Celda plegable compacta de doble estación | 1 | 1.4 m | Giro de un solo eje | 500 kg | Accesorio de 0.8 m × 0.5 m | 2 posicionadores |
| C | Célula rotatoria horizontal de doble estación | 1 ó 2 | 1.4 m | Mesa giratoria horizontal de un solo eje | 500 kg | Rotación ≤1 m; altura ≤0.5 m | 2 posicionadores |
| D | Célula de posicionamiento vertical de tres ejes | 1 ó 2 | 1.4 m / 2 m opcional | Posicionador de tres ejes con giro vertical | 500 kg | Accesorio de 2.4 m × 0.8 m | 1 posicionadores |
| E | Célula de posicionamiento horizontal de tres ejes | 1 ó 2 | 1.4 m / 2 m opcional | Posicionador de tres ejes con rotación horizontal | 500 kg | Accesorio de 2.2 m × 1 m | 1 posicionadores |
| F | Célula de cabezal y contrapunto de doble robot | 2 | 1.4 m / 2 m opcional | Cabezal-contrapunto de un solo eje | 500 kg | Rotación ≤1 m; longitud ≤2 m | 2 posicionadores |
Las letras son solo etiquetas de fila de la tabla; los nombres de configuración descriptivos son los identificadores públicos.
Lea cada nombre como una opción de movimiento de la pieza de trabajo.
Giro de un solo eje
Gira un dispositivo de sujeción alrededor de un eje controlado para presentar caras de soldadura alternas.
Rotación horizontal
Gira la pieza de trabajo sobre una mesa horizontal para su presentación circular o indexada.
Posicionamiento en tres ejes
Permite añadir movimiento controlado cuando una sola rotación no puede proporcionar la orientación requerida.
Soporte del cabezal y del contrapunto
Permite el paso de piezas más largas en ambos extremos para una rotación longitudinal controlada.
Formato de robot único
Asigna un robot a la secuencia de estaciones y accesorios definidos.
Formato de doble robot
Utiliza una cobertura coordinada desde dos lados cuando el acceso y la revisión de colisiones lo permiten.
Juzgar la idoneidad según las condiciones del sobre y de la junta.
Componentes del vehículo
Piezas ligeras y medianas para vehículos de energías renovables o vehículos comerciales con características de posicionamiento repetibles.
Piezas de equipos de construcción
Componentes fabricados cuya forma se ajusta a la disposición de posicionamiento seleccionada.
Soldaduras de acero más pequeñas
Componentes estructurales dispuestos para soldadura por múltiples caras dentro de una celda cerrada.
Componentes del vaso
Las piezas de rotación se seleccionan según su diámetro, longitud y acceso a la junta.
Piezas de maquinaria agrícola
Fabricaciones repetidas con puntos de referencia de fijación y necesidades de orientación definidas.
Piezas de equipos medioambientales
Familias de piezas evaluadas según su geometría, material, uniones y variación de entrada.
Confirme la protección y el monitoreo con el alcance de la celda.
Cada una de las seis configuraciones se construye dentro de una sala de soldadura completamente cerrada. La protección final sigue cumpliendo con la evaluación de riesgos de la aplicación, las normas del sitio y los requisitos de aceptación.
Interfaces de sala
Confirme las interfaces de instalación del control principal, el control de aire, la iluminación, la puerta enrollable motorizada y la extracción de humos.
Operación y servicio
Defina la zona de carga, los puestos de los operadores y el acceso para el mantenimiento en torno a la disposición seleccionada.
Detección de presencia opcional
Evaluar una cortina de luz de seguridad en función de la configuración seleccionada.
Monitorización del estado del proceso
Entre las opciones disponibles se incluyen la monitorización de la presencia de cables, la presión del aire comprimido y el flujo del gas de protección.
Opción de ubicación de la costura
El seguimiento láser de las costuras para la localización está disponible como opción de proyecto.
Confirmación del proyecto
Finalice la protección, las interfaces y la lógica de aceptación mediante la evaluación de riesgos aprobada.
Crea una configuración inicial en cuatro decisiones.
Defina la pieza de trabajo
Comparta planos, material, ubicaciones de las uniones, variantes y estado de llegada.
Establecer el sobre
Confirme la longitud, el ancho, el diámetro de rotación, la altura y la base de carga del accesorio.
Elija el movimiento parcial
Compare las configuraciones de giro, rotación horizontal, tres ejes y cabezal-contrapunto.
Confirmar el alcance de la celda
Alinear el conteo de robots, el equipo de procesamiento, los controles, los sensores, la sujeción de piezas y las medidas de seguridad.
Convierta la lista de preseleccionados en una definición de proyecto.
La configuración constituye una arquitectura inicial. El alcance final se define en función de la pieza de trabajo, el proceso de soldadura, las interfaces de la planta y el plan de aceptación.
Revisión de la solicitud
Confirme las piezas, las uniones, los puntos de referencia de ubicación, las variantes y las restricciones del sitio.
Concepto de configuración
Defina el movimiento de las piezas, la secuencia de estaciones, la cantidad de robots y la interacción del operador.
Proceso y controles
Alinear los equipos de soldadura, los controles, el monitoreo y las interfaces de la planta según las especificaciones.
Sujeción y protección de la pieza de trabajo
Detalles sobre los accesorios, el método de carga, las interfaces de las salas y las medidas de seguridad del proyecto.
Definición de aceptación
Acordar las piezas de prueba, las condiciones, la documentación y los criterios de aceptación.
Proyecto de apoyo
Coordinar la documentación, la formación y el apoyo posterior a la entrega dentro del alcance acordado.
Preguntas que deben responderse antes de la aprobación de la configuración.
¿Con qué configuración de celdas debería empezar?
Comience por el contorno de la pieza de trabajo y el movimiento requerido de la pieza, luego gire la pantalla, gire horizontalmente, utilice configuraciones multieje o de cabezal-contrapunto.
¿Se pueden configurar uno o dos robots?
El portafolio mostrado incluye configuraciones de un solo robot, de uno o dos robots y de dos robots. La cantidad final depende del acceso a la soldadura, la secuencia y la revisión de colisiones.
¿Se puede integrar el equipo de soldadura preferido?
Puede evaluarse según las especificaciones. Comparta los equipos e interfaces del proceso previsto para confirmar la compatibilidad, los controles y los límites de responsabilidad.
¿Qué información se debe proporcionar para la revisión de una solicitud?
Proporcione planos, información sobre materiales, uniones, variantes de piezas, orientación requerida, secuencia del proceso, interfaces del sitio y expectativas de aceptación.
¿Las opciones de detección son idénticas en todas las configuraciones?
No. Las opciones dependen del acuerdo correspondiente y de los requisitos del proyecto; no deben copiarse en toda la cartera de productos.
Utilice la pieza real para iniciar la discusión sobre la configuración.
Comparta los planos, el contorno de la pieza de trabajo, el proceso de soldadura, el concepto de la fijación y las limitaciones del emplazamiento para que EVST pueda definir un punto de partida para la celda de soldadura robótica.