
Configuraciones de estaciones de trabajo para robots de soldadura: Celdas, sistemas de rieles y pórticos.
Una estación de trabajo para robots de soldadura integra robots, equipos de soldadura, manipulación de piezas, fijaciones, controles y sistemas de seguridad en función de una necesidad de producción específica. Este centro de selección compara cuatro familias de configuraciones y redirige los detalles específicos de la aplicación a páginas dedicadas. Utilice los enlaces internos para pasar de las limitaciones de la pieza a la arquitectura adecuada.
Comience colocando la solicitud en una de las cuatro familias.
Cada ficha de categoría utiliza los mismos campos para identificar una ruta de selección. Los valores numéricos y las condiciones técnicas permanecen en las secciones correspondientes a continuación.
Células ligeras y medianas
- Ajuste inicial
- Familias de piezas ligeras y medianas repetibles
- Definir el movimiento
- Posicionamiento local mediante giro, rotación o multieje
- Siguiente revisión
- Continúe por la ruta de configuración de luces.
Estaciones grandes y de alta carga
- Ajuste inicial
- Piezas de trabajo largas, de gran tamaño o de gran masa.
- Definir el movimiento
- Posicionamiento de cargas elevadas y mayor alcance del robot
- Siguiente revisión
- Continúe por la ruta de ingeniería de gran parte
Sistemas terrestres, de rieles aéreos y de pórtico
- Ajuste inicial
- Zonas largas, anchas o altas más allá de una posición fija del robot
- Definir el movimiento
- El robot se desplaza sobre ejes externos lineales.
- Siguiente revisión
- Comparar cuatro arquitecturas de sistemas móviles
Posicionadores y fijaciones
- Ajuste inicial
- Piezas que requieren una orientación estable y una localización repetible.
- Definir el movimiento
- Muévete y mantén relaciones conjuntas
- Siguiente revisión
- Revisar los límites de movimiento y sujeción de la pieza de trabajo
Cuatro restricciones determinan la ruta de inicio más útil.
Comience con el volumen y la longitud de la pieza de trabajo, luego incluya la carga combinada de la pieza y la fijación en el cálculo de posicionamiento. A continuación, defina los ejes de movimiento y la cobertura del robot necesarios en el mapa de la costura. Finalmente, refina la arquitectura según el proceso de soldadura y la forma de la junta; el nombre de la configuración es solo un punto de partida para la confirmación del proyecto.
Sobre y longitud
Decida si una ubicación fija del robot puede cubrir todas las costuras necesarias.
Carga de posicionamiento
Considere la pieza de trabajo, el dispositivo de sujeción y la orientación dinámica como un único problema de carga.
ejes de movimiento
Distinga entre mover la pieza, mover el robot o combinar ejes externos.
Proceso de soldadura aplicable
Proteja la junta y el límite del equipo para soldadura con protección gaseosa, arco de argón o láser.
Configuraciones cerradas para familias de piezas repetibles
Cuando el volumen de la pieza y la carga permiten el volteo local, la rotación horizontal, el posicionamiento multieje o el soporte del cabezal y el contrapunto, comience con una configuración a nivel de celda. La página dedicada compara seis configuraciones, teniendo en cuenta las decisiones sobre la fijación, la cantidad de robots y las medidas de seguridad específicas del proyecto.
Configuraciones de celdas de soldadura robótica para piezas ligeras y medianas.
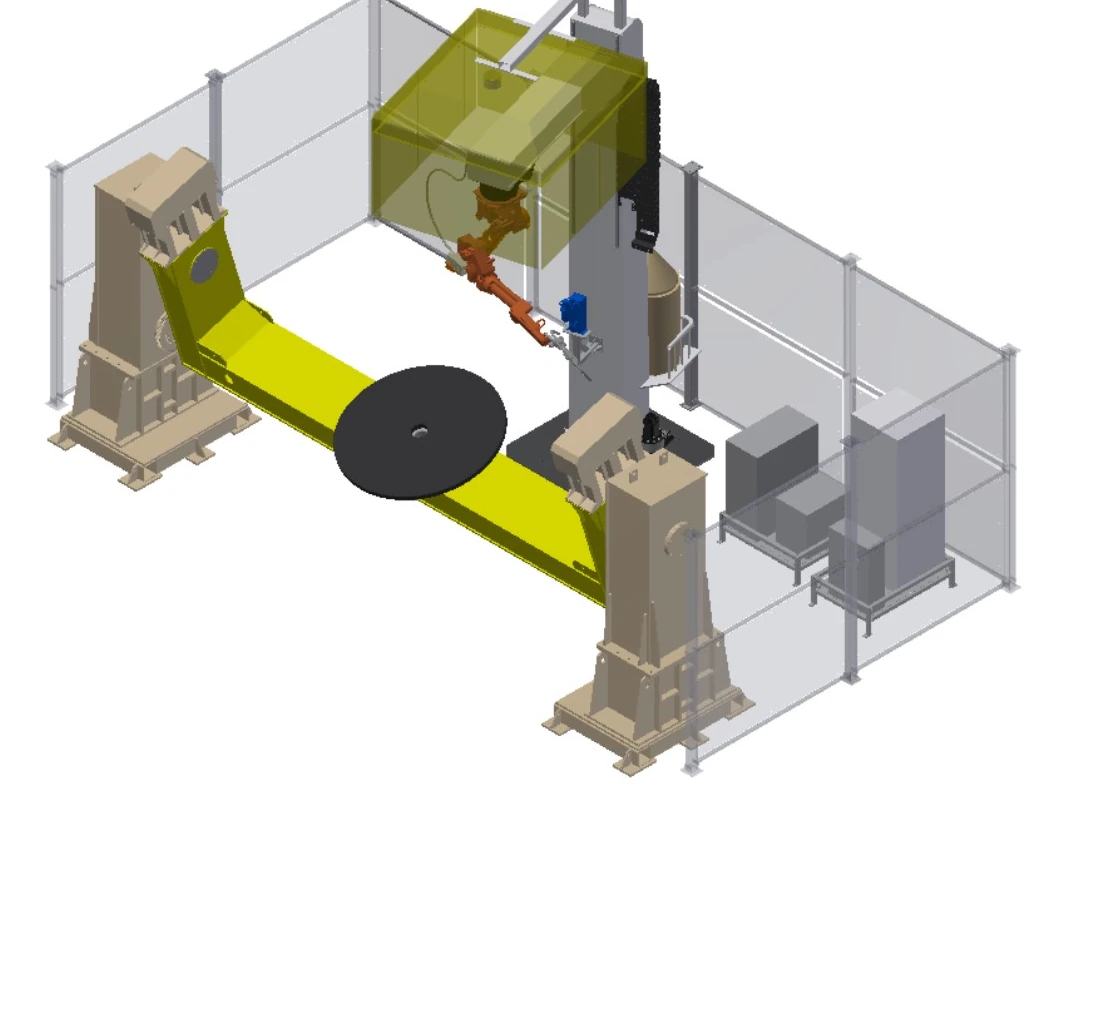
Estaciones diseñadas para piezas largas, grandes o de gran masa.
Cuando la longitud, la masa, el diámetro de rotación o el método de carga exceden las dimensiones de una celda convencional, se debe considerar el soporte, el posicionamiento, el movimiento externo y las restricciones de protección. La página dedicada presenta ocho puntos de partida de ingeniería en lugar de paquetes de equipos fijos.
Estaciones de trabajo robóticas de soldadura de alta resistencia para piezas grandes y pesadas.Cuatro arquitecturas de rieles terrestres, rieles elevados y pórticos
Cuando una posición fija del robot no puede cubrir la longitud, altura o envergadura requeridas, los ejes externos lineales lo desplazan hasta la zona de costura. Estas cuatro arquitecturas permiten el desplazamiento vertical sobre el suelo, el desplazamiento invertido sobre el suelo, el desplazamiento aéreo multieje y la cobertura de pórtico amplio.
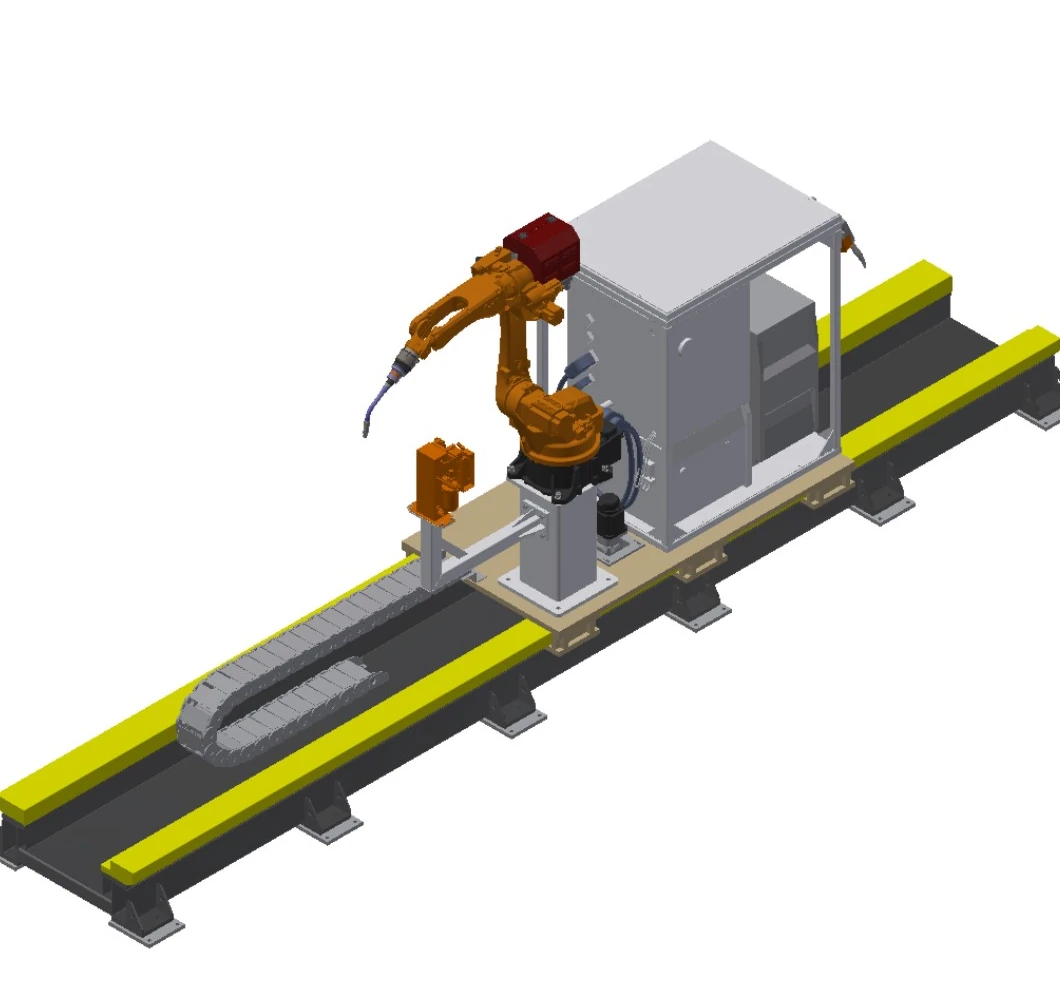
Sistema de soldadura vertical sobre riel de tierra
Amplía la cobertura del robot a lo largo de piezas de trabajo largas, manteniendo al mismo tiempo el robot en posición vertical sobre un carro montado en el suelo.
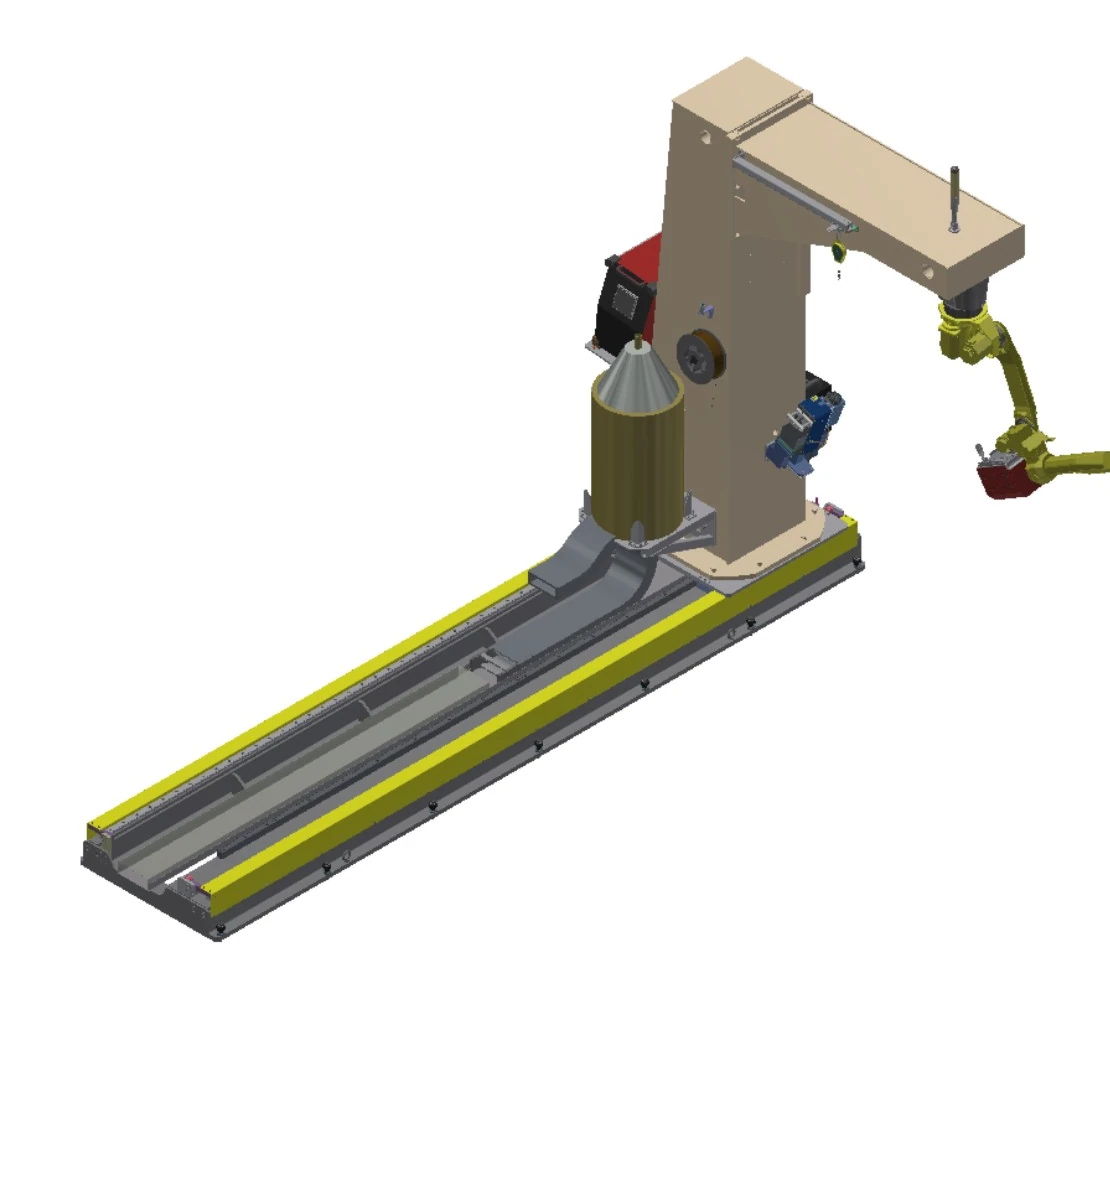
Sistema de soldadura de riel de tierra invertido
Combina el desplazamiento a nivel del suelo con un bastidor en C invertido cuando resulta útil el acceso por encima de la cabeza a lo largo de una pieza de trabajo larga.
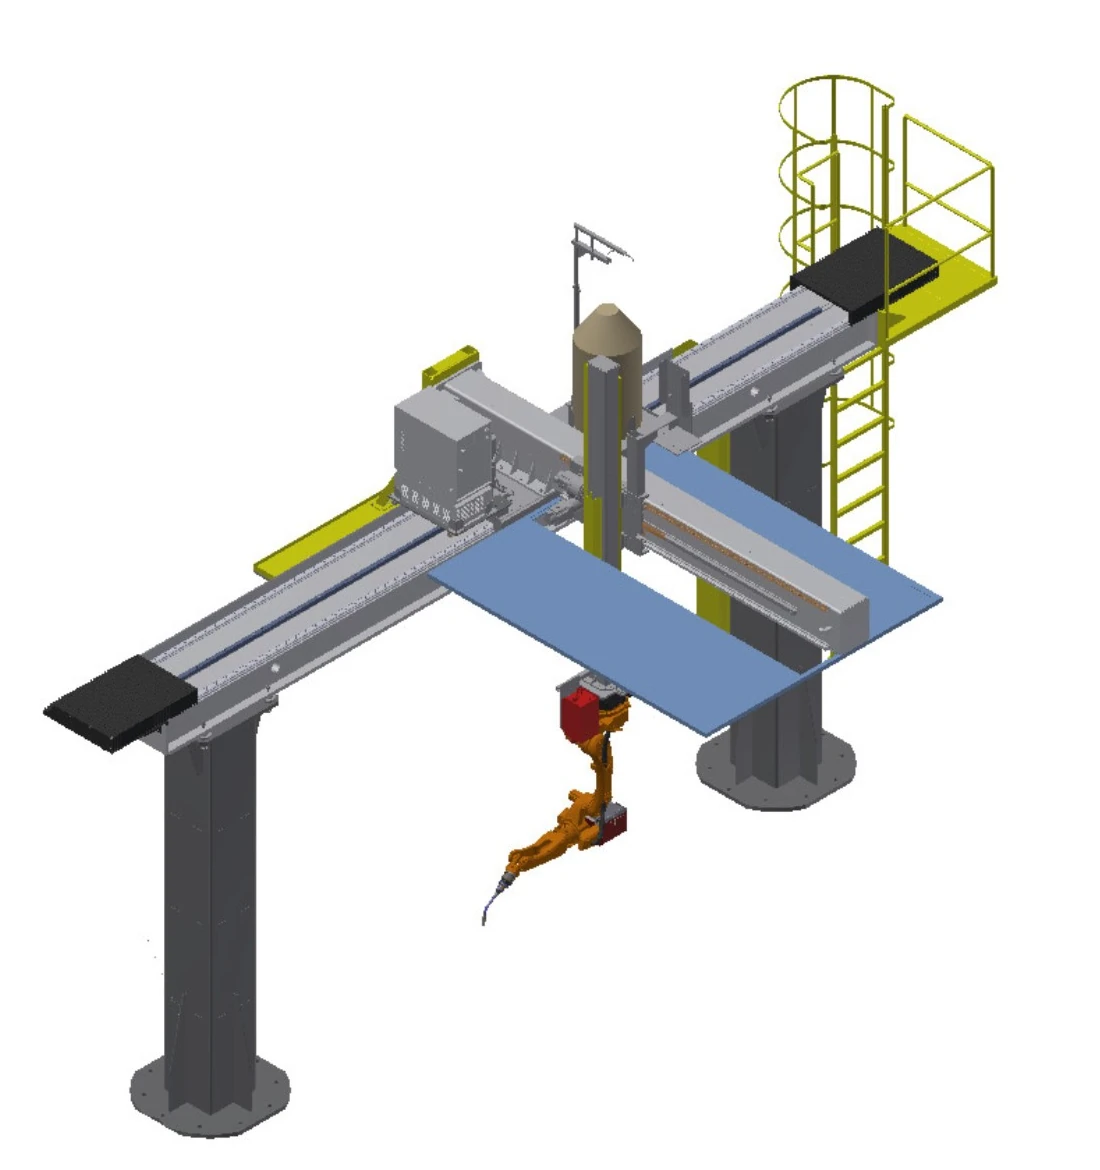
Sistema de soldadura Sky-Rail invertido
Mueve un robot invertido por encima de la zona de trabajo mediante combinaciones de ejes seleccionables para ajustar la longitud, el alcance lateral y la altura.
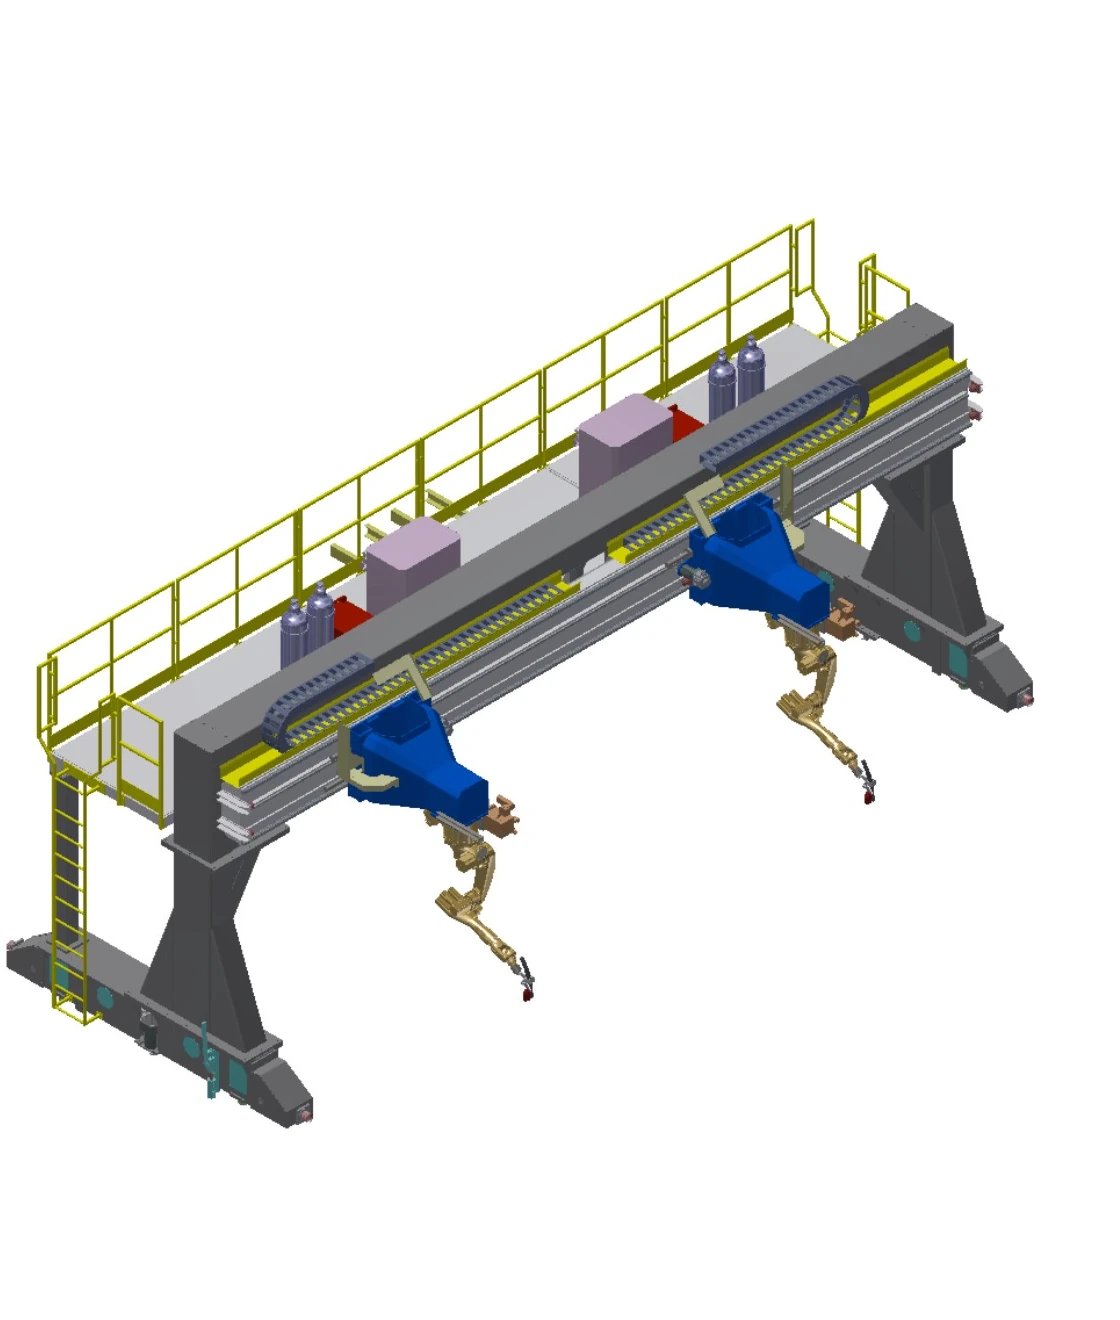
Sistema de soldadura de pórtico invertido
Crea un amplio espacio de trabajo superior con un largo recorrido en el eje Y y un accionamiento dual sincronizado para grandes zonas de trabajo.
Comparar cuatro sistemas móviles en un conjunto de campos.
Los valores de desplazamiento son rangos opcionales. La combinación final de ejes, la carga, la cimentación, el software de procesamiento y el alcance del seguimiento dependen del proyecto.
| elemento Fila | Sistema | Motion | Viajes | Carga nominal | Velocidad | repetibilidad | Ejes externos | Opciones y condiciones de ingeniería |
|---|---|---|---|---|---|---|---|---|
| A | Sistema de soldadura vertical sobre riel de tierra | Carril de tierra; un eje externo lineal | Recorrido efectivo de 2 a 30 m, opcional | 1 t | 0-15 m/min | ±0.15 mm | conjunto 1 | Base del robot y soportes para controles, equipo de soldadura, tambor de alambre y limpiador de antorcha; cable flexible extendido; software de detección de contacto, seguimiento de arco y multipaso multicapa; seguimiento de costura láser |
| B | Sistema de soldadura de riel de tierra invertido | Carril de tierra pesado con bastidor en C invertido; un eje externo lineal | Recorrido efectivo de 2 a 30 m, opcional | 3.5 t | 0-15 m/min | ±0.15 mm | conjunto 1 | Estructura en C invertida con base para robot y soportes para controles, equipo de soldadura, tambor de alambre y limpiador de antorcha; cable flexible extendido; detección de contacto, seguimiento de arco y software multipaso multicapa; seguimiento de costura láser |
| C | Sistema de soldadura Sky-Rail invertido | Desplazamiento superior X/Y/Z; los ejes se pueden combinar como 1X, 2Y o 3Z. | X 2–30 m; Y 1–2 m; Z 1–2 m, opcional | 0.4 t | Cada eje 0–15 m/min | Cada eje ±0.15 mm | conjuntos 3 | Soportes para controles, equipo de soldadura, tambor de alambre y limpiador de antorcha; escalera y plataforma de inspección; cable flexible extendido; campana extractora de techo opcional; software de detección de contacto, seguimiento de arco y multipaso multicapa; seguimiento de costura láser |
| D | Sistema de soldadura de pórtico invertido | Desplazamiento del pórtico en los ejes X/Y/Z; los ejes se pueden combinar como 1X, 2Y o 3Z; accionamiento dual síncrono en el eje Y. | Alcance <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, opcional | 0.4 t por robot | Cada eje 0–15 m/min | Cada eje ±0.15 mm | conjuntos 4 | P43, riel pesado rectificado con precisión y base del proyecto según el usuario; soportes para controles, equipo de soldadura, tambor de alambre y limpiador de antorcha; escalera y plataforma de inspección; cable flexible extendido; software de detección de contacto, seguimiento de arco y multipaso multicapa; seguimiento de costura láser |
Trate los posicionadores y las fijaciones como una sola cadena de piezas de trabajo.
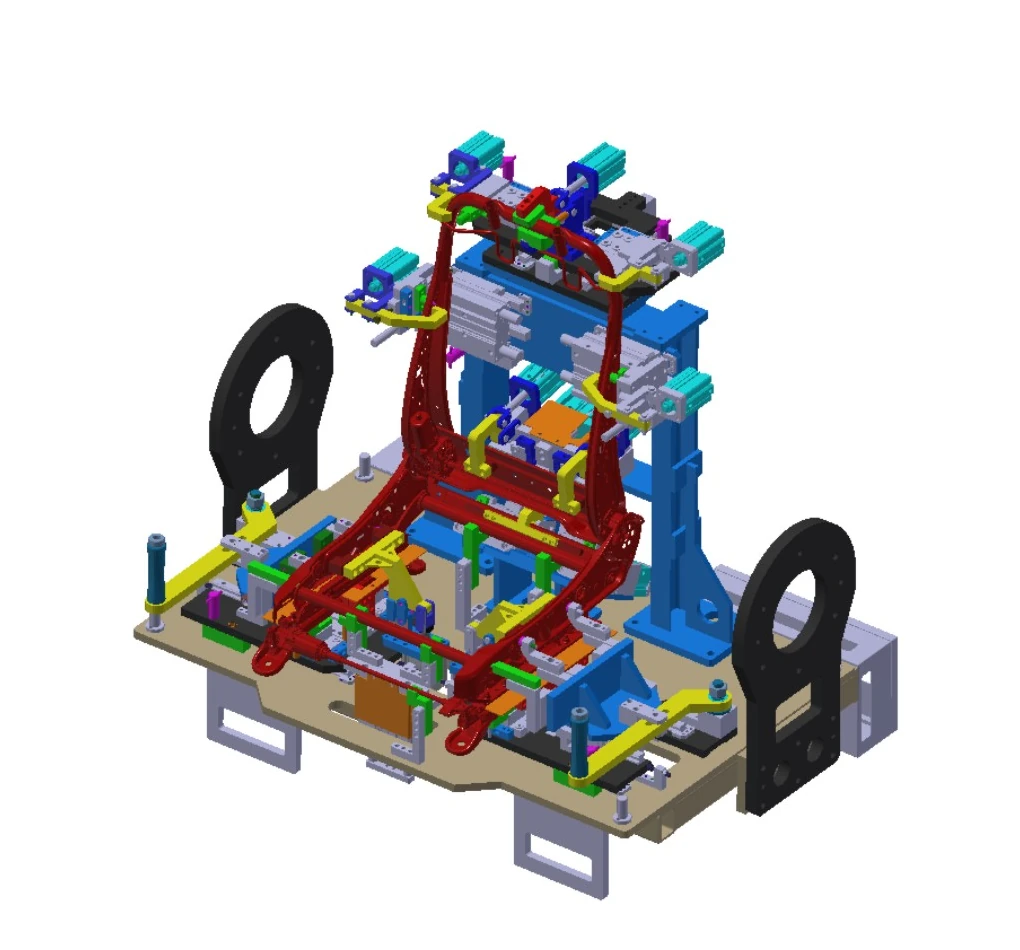
El posicionador presenta cada junta en una orientación soldable; el dispositivo de fijación localiza los componentes y mantiene su relación de forma continua. Ambos deben verificarse mediante el acceso del robot, la secuencia de soldadura, la carga y las medidas de seguridad.
Conceptos de posicionamiento
Mesas fijas para pantallas, mesas giratorias horizontales, unidades de volteo, soportes para cabezal y contrapunto, y posicionadores multieje. La masa combinada de la pieza y el dispositivo de sujeción, el centro de gravedad, el rango de rotación y la distancia libre de la antorcha definen el concepto aplicable.
Ingeniería de utillaje
El diseño de modificación rápida permite mantener una interfaz para las actualizaciones del producto. Los marcos estructurales requieren suficiente rigidez y resistencia, las estructuras soldadas se someten a un tratamiento de envejecimiento y cada componente se ubica y sujeta de forma independiente para mantener las relaciones de los planos.
Utilice cuatro preguntas para definir el siguiente boceto de ingeniería.
¿Qué tamaño tiene la pieza?
Indique los valores mínimo y máximo de envolvente, longitud, dirección de carga y distribución de costuras.
¿Qué carga hay que mover?
Combine la masa de la pieza de trabajo y la del dispositivo de fijación, y luego añada el centro de gravedad y la orientación dinámica.
¿Qué ejes se necesitan?
Decida si mover la pieza, mover el robot o utilizar rieles terrestres, rieles aéreos o desplazamiento mediante pórtico.
¿Qué proceso se aplica?
Comparta información sobre el material, las uniones, el método de soldadura, los requisitos de calidad y el patrón de cambio de configuración.
Cuando el alcance se amplía a takt de línea, traspasos entre estaciones y orquestación a nivel de sistema, continúe con el línea de producción de soldadura inteligente.
Elige qué familia quieres revisar primero.
¿Qué categoría se ajusta a las piezas repetitivas pequeñas o medianas?
Comience con celdas cerradas de luz y de tamaño mediano, y luego reduzca el recorrido mediante el posicionamiento de piezas por volteo, rotación o en múltiples ejes.
¿A qué categoría se ajustan las piezas largas, de gran tamaño o de alta carga?
Comience con el método de ingeniería para piezas de gran tamaño y proporcione datos sobre masa, centro de gravedad, soporte, carga y distribución de la costura.
¿Cuándo debo comparar los sistemas de rieles terrestres, rieles aéreos o pórticos?
Utilice la comparación con sistemas móviles cuando una ubicación fija del robot no pueda cubrir la longitud, altura o envergadura requeridas.
¿Dónde se incluyen las preguntas complejas sobre sujeción y fijación de piezas?
Cuando la orientación, la localización repetible o las interfaces de cambio son la principal limitación, comience con la sección de posicionadores y fijaciones.
Pasar de la familia de aplicaciones a la siguiente capa de información.
Utilice esta página para seleccionar una familia de configuraciones y, a continuación, abra la página del producto o la página técnica correspondiente. Si dispone de los planos, inicie directamente la conversación sobre la aplicación.
Comience desde la pieza real y el mapa de costuras.
Comparta los planos, el rango de tamaño y masa, las uniones, el proceso, la expectativa de ciclo de carga, el método de carga y las limitaciones del sitio para que EVST pueda definir una configuración inicial.