
Ein robotergestütztes Befestigungslayout ist erst dann vollständig, wenn das Werkzeug jede Schraubenposition verlassen und die nächste mit seinem gesamten Körper erreichen kann. Das Erreichen des Schraubenkopfes allein löst nur einen Teil des Problems. Eine sinnvolle Überprüfung unterscheidet axiale Annäherung, Rückzug und Orientierungsänderung zwischen den Positionen und bewertet anschließend die Verbindungsqualität anhand separater Anforderungen und Aufzeichnungen.
Das lange Werkzeug ist Teil des Layouts
Bei 00:06 zeigt das Video ein langes Befestigungswerkzeug über einem Gehäuse auf einem Werktisch. Der Werkzeugkörper und die umgebende Werkstückgeometrie sind gemeinsam sichtbar. Das Bild enthält keine Angaben zu Abmessungen, Schraubenspezifikationen oder gemessenem Spiel.
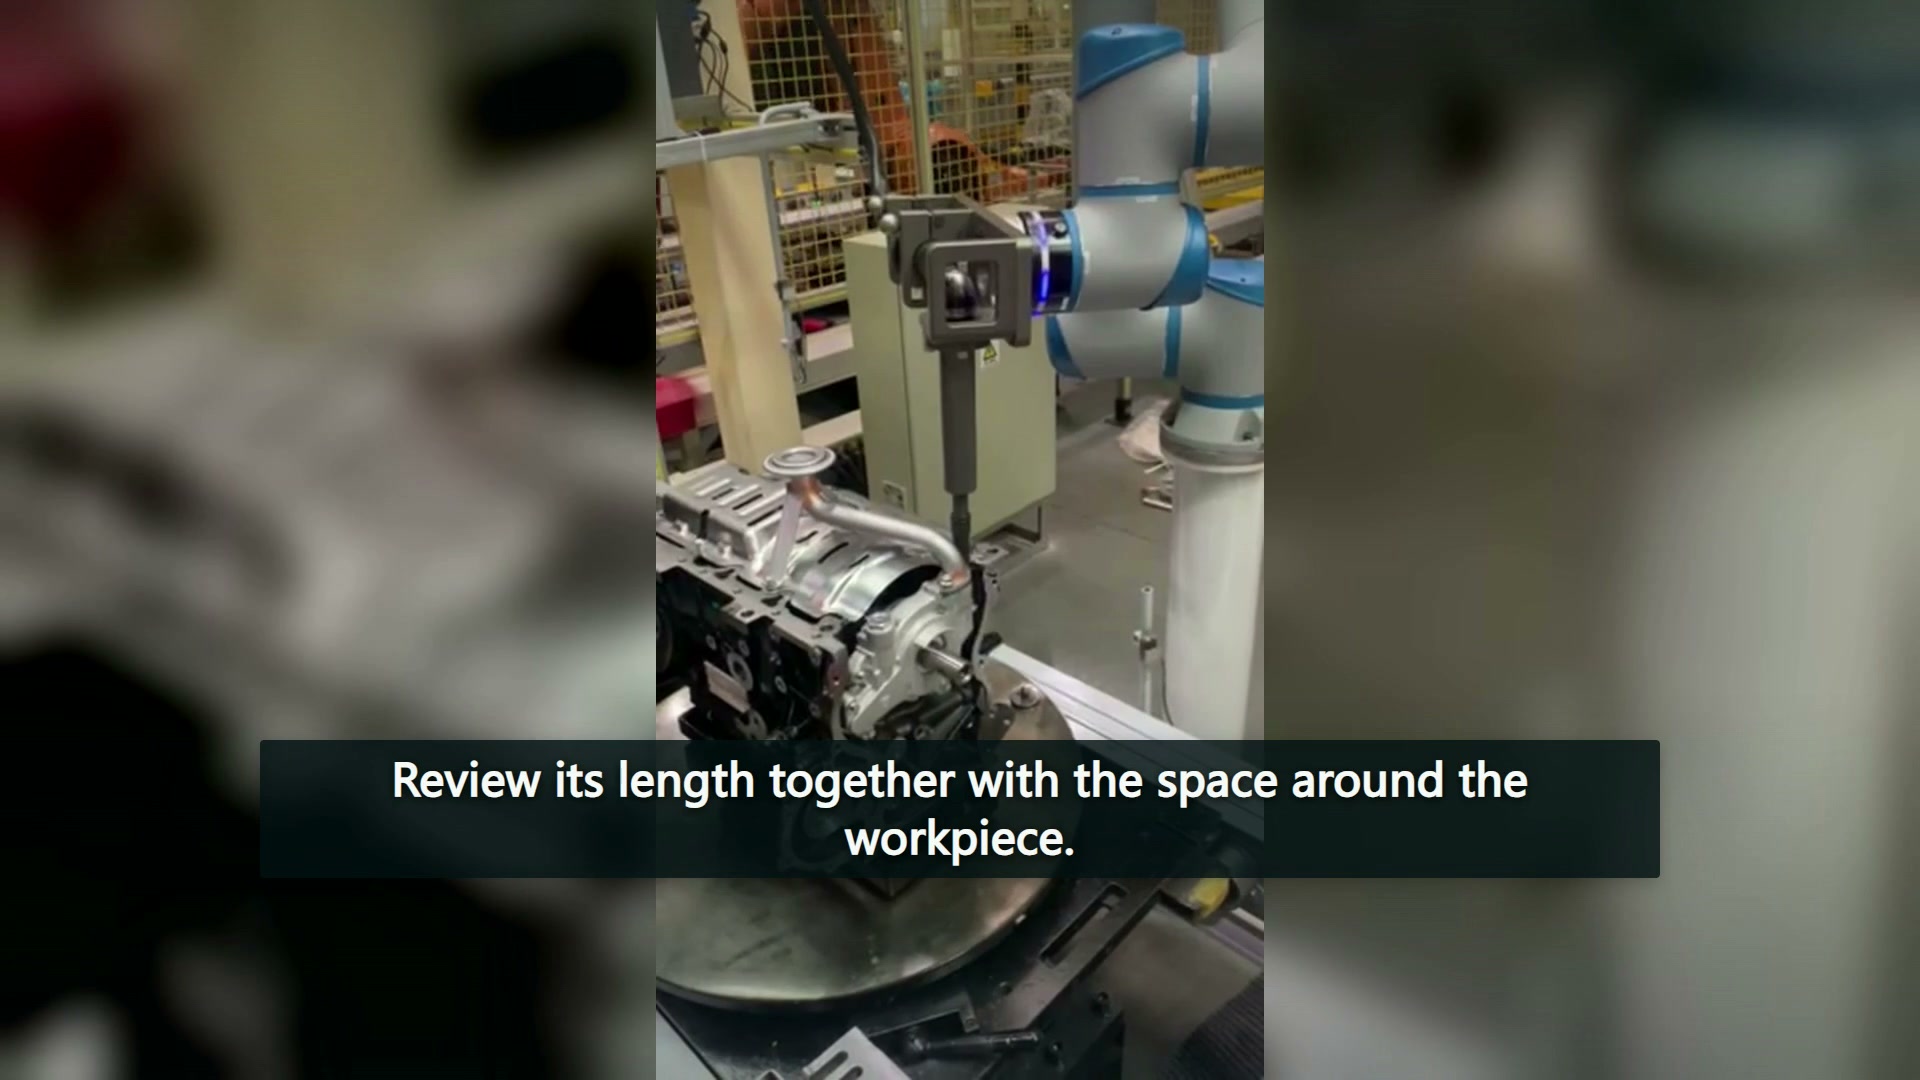
Platzieren Sie für ein geplantes Gehäuse das vollständig installierte Werkzeug neben jeder relevanten Schraubenposition in der Zeichnung. Berücksichtigen Sie dabei nahegelegene Vorsprünge, Aussparungswände und Befestigungselemente. Wenn eine Position zugänglich ist, verwenden Sie diese Schlussfolgerung nur für die tatsächlich untersuchte Position und Konfiguration; eine andere Aussparung erfordert möglicherweise ein anderes Vorgehen.
Die Werkzeugform ist eine eingeschränkte Wahl
Montagebeispiele von Atlas Copco für die Luft- und Raumfahrtindustrie Die hier beschriebenen Versatz- und anderen Werkzeuganordnungen für beengte Platzverhältnisse werden anhand der Zugangs- und Drehmomentanforderungen ausgewählt. Es handelt sich um Beispiele aus einer bestimmten Branche und einem bestimmten Werkzeugsortiment. Sie stellen keine Empfehlung für die Installation dieser Produkte am Roboter in diesem Video dar.
Die entscheidende Kauffrage lautet: Welche Werkzeugkonfiguration erfüllt die erforderlichen Anschlussbedingungen im verfügbaren Bauraum? Die Länge allein reicht hierfür nicht aus. Ändert sich ein geplantes Werkzeug, müssen auch dessen Befestigung, äußere Form und Arbeitsbereich neu geprüft werden.
Die Abreise als separate Bewegung beibehalten
Während der ersten Arbeitsstation hebt sich das Werkzeug, bevor es seine Arbeitsposition ändert. Eine Anwendungsprüfung kann diese Unterscheidung nutzen, um die Rückzugsrichtung zu prüfen, bevor der Wechsel zu einer anderen Schraube erfolgt. Falls ein Gehäusemerkmal eine Drehung einschränkt, sollten die relevante Position und die dazwischenliegende Geometrie erfasst werden, anstatt die Anweisung als allgemeine Aufforderung zur Bahnkorrektur zu formulieren.
Um 00:33 Uhr wechselt die Ansicht zu einer anderen Arbeitszelle, in der ein Roboter ein anderes Werkstück bearbeitet. Diese darf nicht mit der Ausgangsstation zu einem einzigen Produktionszyklus verbunden werden. Die zweite Ansicht erweitert die Diskussion um das Layout, liefert aber kein Ergebnis für fehlendes Drehmoment im Vergleich zur ersten Ansicht.
Der frühere Diskussion über die Reichweite an mehreren Arbeitsplätzen Es wird untersucht, wie die benannten Positionen einer Station die Reichweite beeinflussen. Die Befestigung wirft eine lokalere Frage auf: Wie gelangt das installierte Werkzeug in die einzelnen Verbindungen und verlässt sie wieder, bevor es zwischen diesen Positionen bewegt wird?
Der Nachweis einer Verbindung hat unterschiedliche Eingangsgrößen.
Atlas Copco Anleitung zur Anziehtechnik Die Bedeutung der Reibung, einschließlich der Schmierung, für das Verhältnis zwischen Anzugsmoment und Klemmkraft wird erläutert. Dieses Verhältnis ist ein Grund, die Verbindungsbedingungen hinsichtlich des Anzugsmoments beizubehalten. Es liefert jedoch keine Spezifikation für die hier gezeigten Gehäuse.
Eine Beurteilung sollte daher zwei Datensätze unterscheiden. Der geometrische Datensatz erfasst die Bolzenposition, die Werkzeugkonfiguration sowie die Ein- und Austrittsanordnung. Der Verbindungsdatensatz dokumentiert das Verbindungselement und die Verbindungsbedingungen, das erforderliche Anzugsmoment und dessen Prüfverfahren. Ein sanftes Anfahren oder eine kurze Pause am Bolzen können den Verbindungsdatensatz nicht ersetzen.
Die separate Betrachtung dieser Fragen erleichtert die Prüfung eines Werkzeugvorschlags. Ein Gutachter kann feststellen, ob ein ungeklärter Punkt den physischen Zugang, die gewählte Anziehvorrichtung oder den Nachweis des Verbindungsergebnisses betrifft, ohne die Roboterbewegung als Beweis für alle drei Aspekte zu werten. Die Videoaufnahmen legen zudem keine kollaborativen Betriebsbedingungen fest; diese gehören zur eigentlichen integrierten Anwendungsbewertung.