
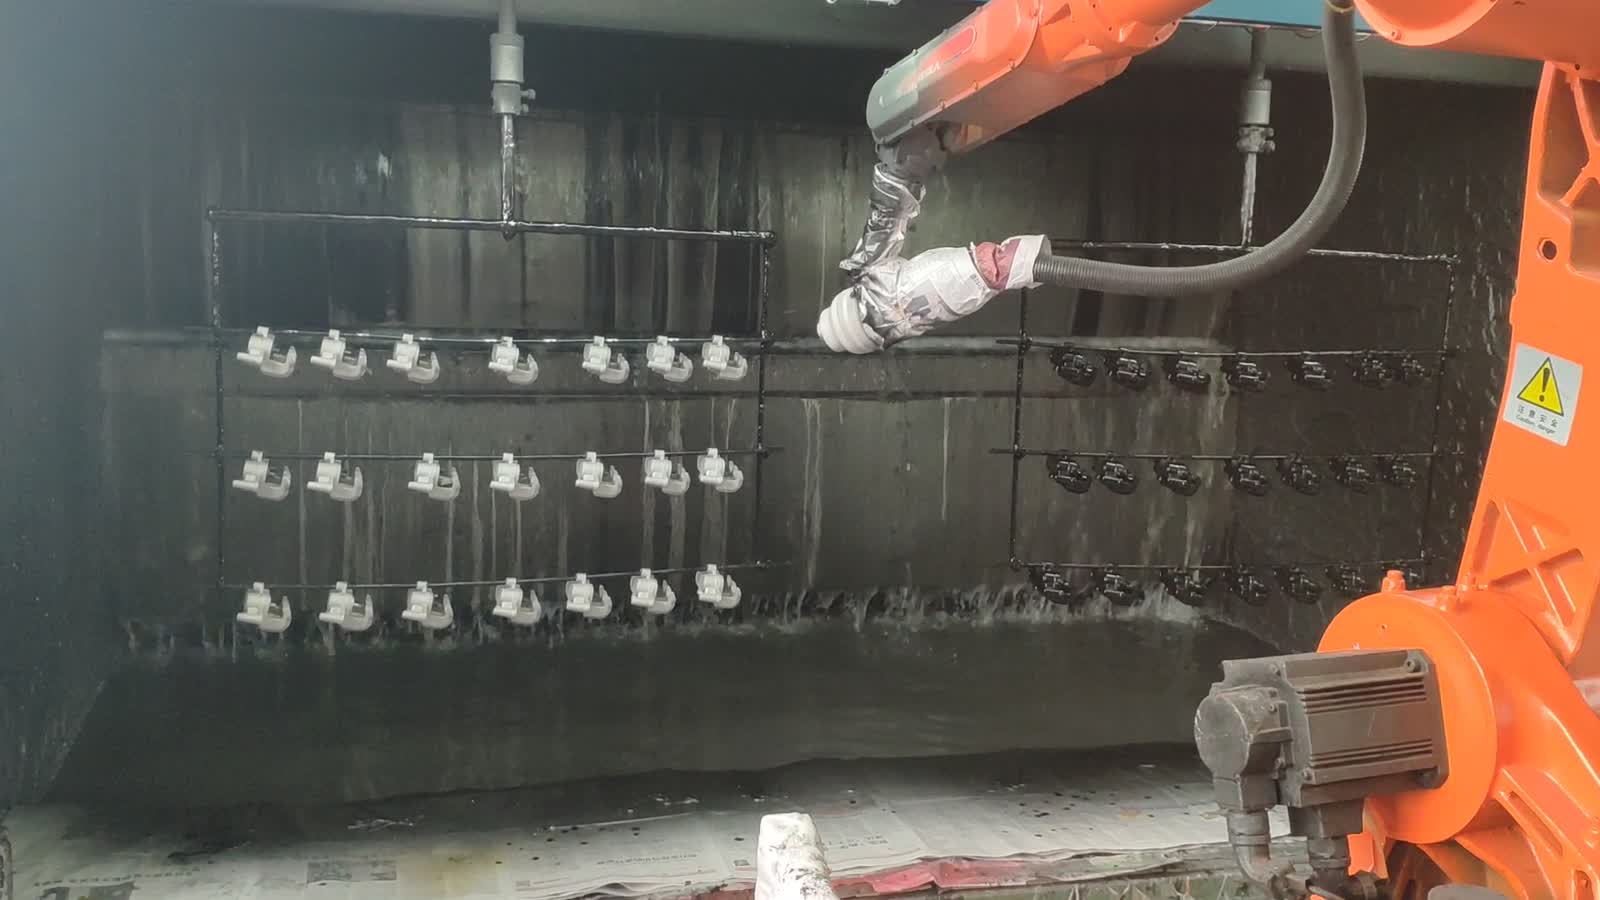
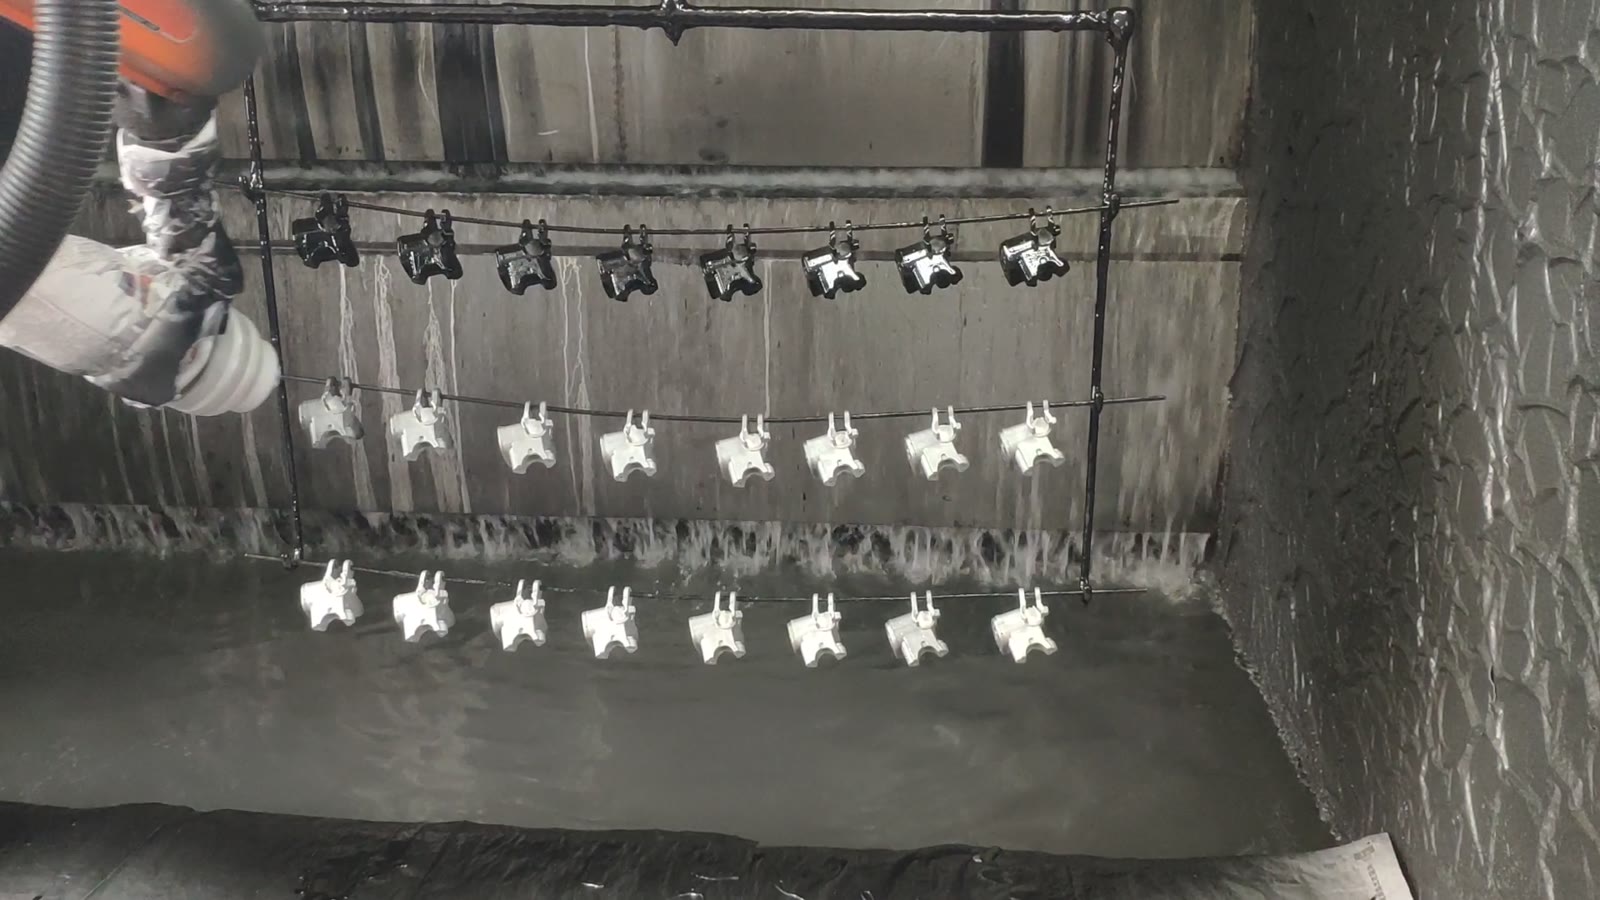
Kurz zusammengefasst: Diese Lackierkabine dient der Bearbeitung kleiner Motorradbremsenteile, die an einer Aufhängung in Reihen hängen. Ein Sechs-Achs-Roboter führt eine Spritzpistole über die Reihen und folgt dabei den Teilen durch die Kabine. Die Pistole ist mit Stoff und Klebeband abgedeckt, und ein Wasservorhang an der Rückwand leitet den Sprühnebel in eine Bodenwanne. Drei Faktoren sind für eine solche Anlage entscheidend: die Aufhängung der Teile, die Bewegung der Pistole entlang der sich bewegenden Reihe und die Auffangstelle für den Sprühnebel, damit die Kabine sauber bleibt. Planen Sie eine ähnliche Linie? Senden Sie uns Ihre Teilezeichnung..
Im Überblick
| Teil | Kleine Motorradbremsen-Metallteile |
| Prozess | Farbspritzen |
| Automation | Ein sechsachsiger Roboter mit einer Spritzpistole |
| Teileversorgung | Die Teile hängen in Reihen an horizontalen Stangen, die sich durch die Kabine bewegen. |
| Lokalisierung | Der Kleiderbügel und die Schnur geben den Abstand vor; der Roboter folgt der Reihe. |
| Werkstückspannung | Die Teile hängen an der Stange, keine Klemmung erforderlich |
| Operatorrolle | Be- und Entladen von Kleiderbügeln und Betreuung des Messestandes |
| Zellenlayout | Ein Roboter in einer Wasserwaschkabine |
Das Problem, das diese Zelle behandelt
Beim Lackieren ist es am schwierigsten, eine gleichbleibende Qualität von einer Person zu erwarten. Schichtdicke, Kantenabdeckung und der Rhythmus des Lackiervorgangs variieren je nach Hand des Lackierers, und bei einer Reihe kleiner Teile ist es genau der Unterschied zwischen dem ersten und dem letzten Teil, der dem Kunden auffällt.
Ein Roboter ersetzt die Hand. Er fährt jedes Mal denselben Durchgang im gleichen Abstand und mit der gleichen Geschwindigkeit. Die Herausforderung liegt nicht im Sprühen selbst, sondern darin, die Teile so aufzuhängen, dass die Spritzpistole jede Fläche erreicht, den Sprühweg entlang einer sich ständig bewegenden Reihe zu planen und den Sprühnebel so zu kontrollieren, dass er im Wasser und nicht auf dem nächsten Teil landet.
Wie die Zelle funktioniert
- Die Teile werden an Kleiderbügeln geliefert. Kleine Metallteile hängen in Reihen an horizontalen Stangen, eine Reihe nach der anderen ragt in die Kabine hinein.
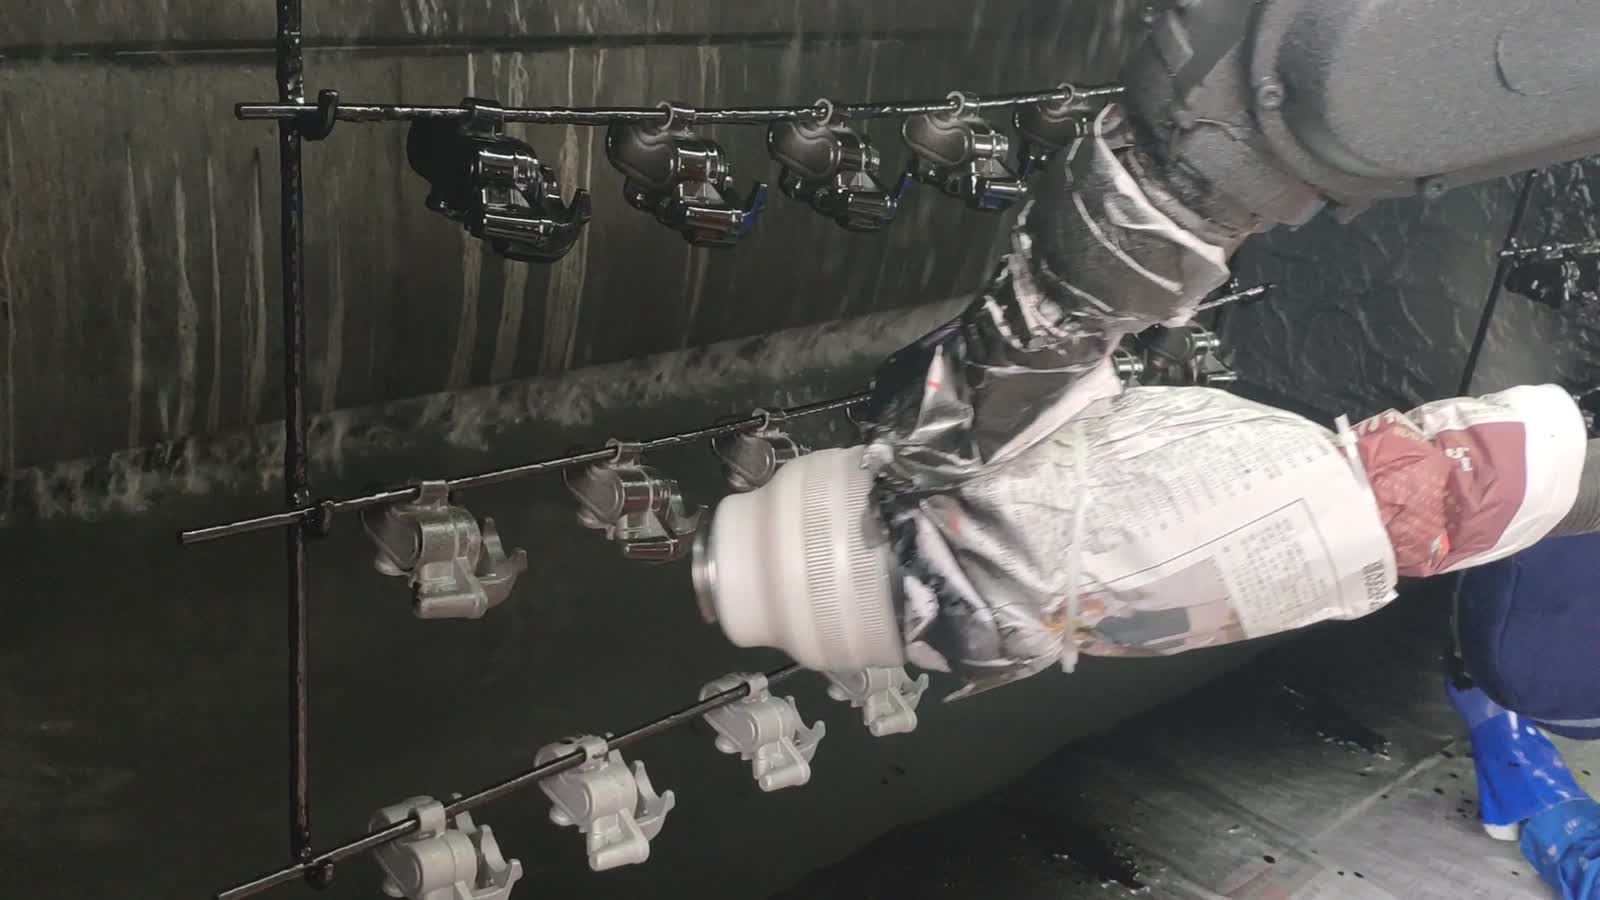
- Der Roboter nimmt seine Position ein. In der Kabine steht ein sechsachsiger Roboter mit einer Spritzpistole am Ende seines Arms. Die Pistole ist mit Stoff und Klebeband umwickelt, um zu verhindern, dass Farbe von seinem Körper abfärbt.
- Die Reihe abfegen. Der Roboter führt die Spritzpistole zum ersten Teil in der Reihe und fährt damit darüber, wobei er jedes Teil nacheinander beschichtet.
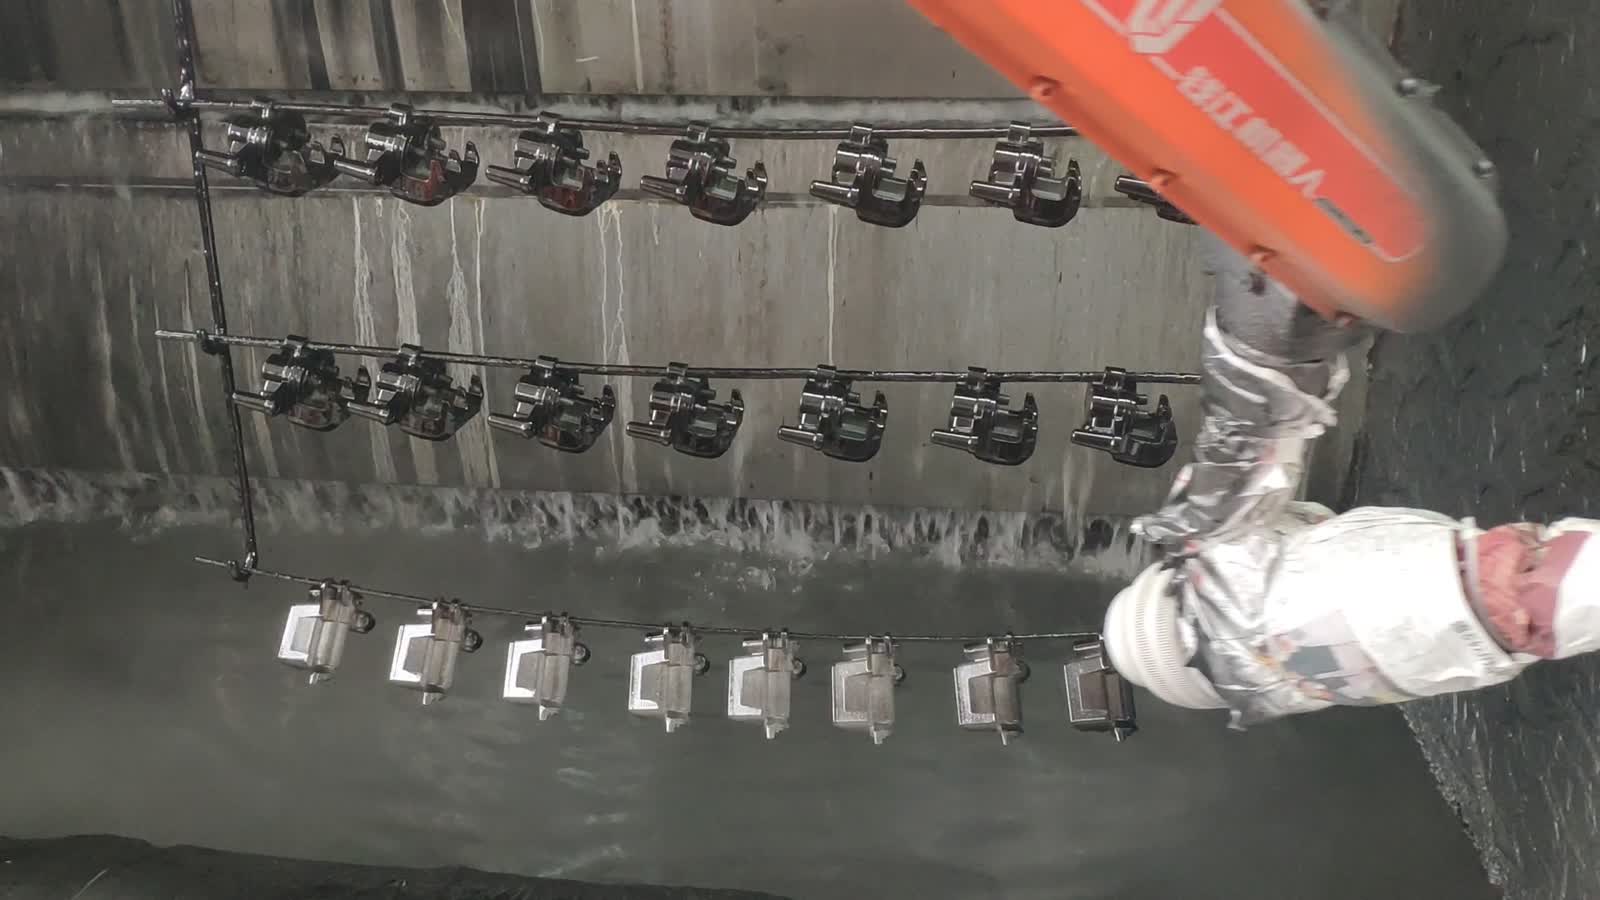
- Folge der Linie. Während der Aufhänger die Reihe vorwärts transportiert, hält der Roboter seine Bewegung im Takt mit den beweglichen Teilen.
- Fang den Sprühnebel auf. Ein Wasservorhang läuft an der Rückwand hinunter in eine Bodenrinne, sodass alles, was die Teile verfehlt, im Wasser landet und nicht an den Wänden, bereit für den nächsten Durchgang.
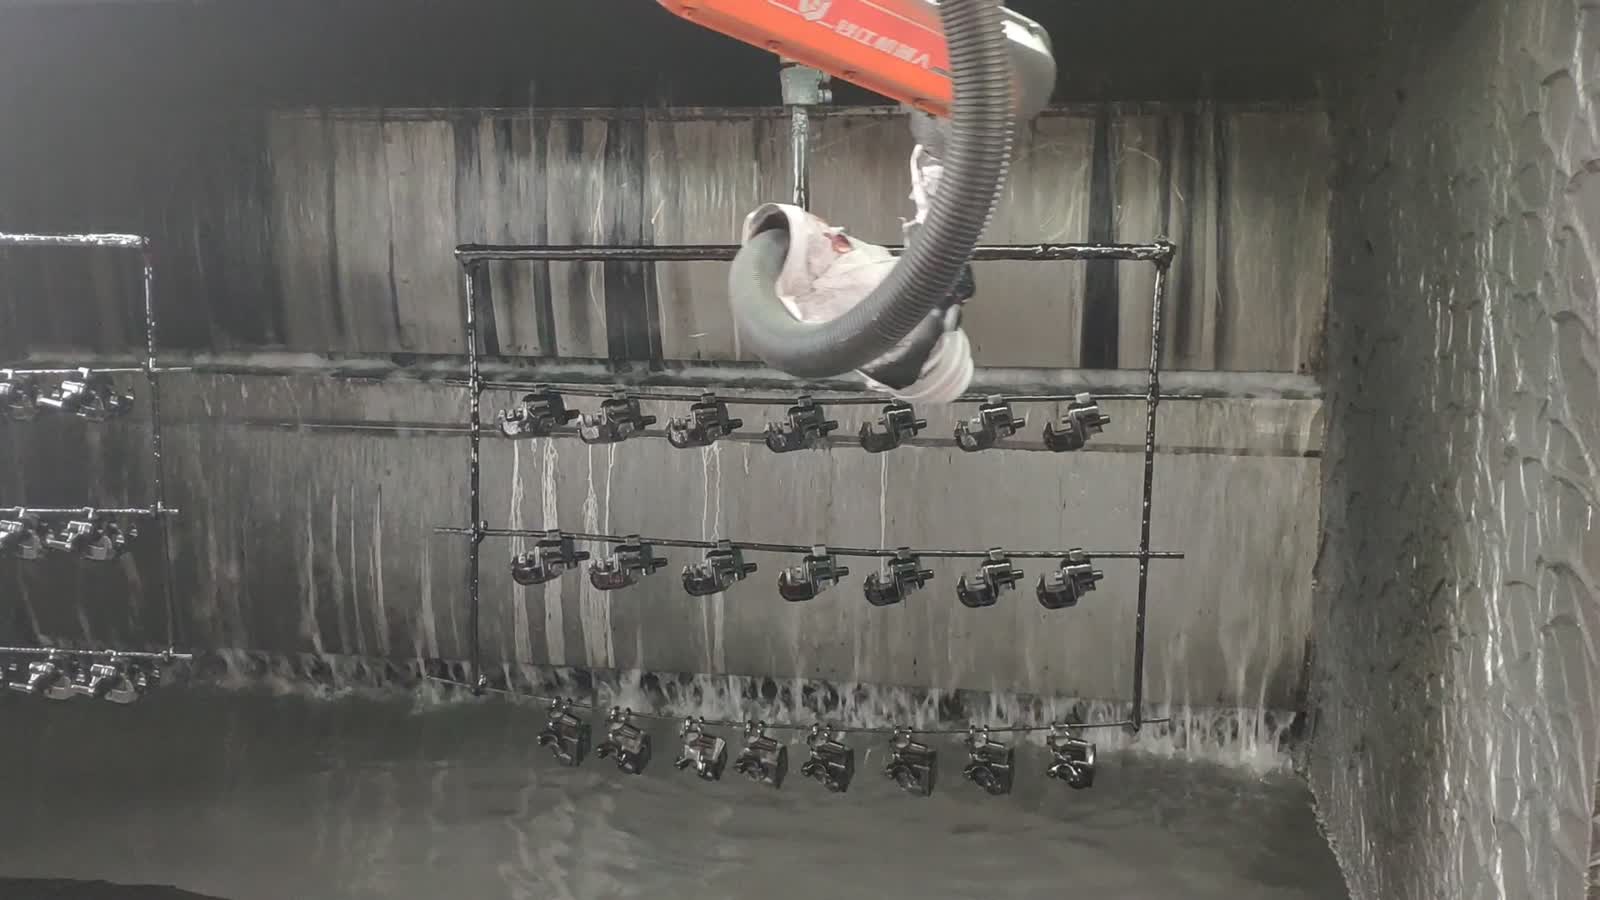
- Nächste Zeile. Die fertige Reihe wird weitergefahren, die nächste Reihe kommt in Reichweite, und der Roboter beginnt den Durchgang von neuem.
Drei Designentscheidungen
1. Hängen Sie die Teile so auf, dass jede Seite erreichbar ist.
Eine Aufhängungslinie funktioniert nur, wenn der Roboter die vom Kunden sichtbaren Bereiche lackieren kann. Hängen die Teile zu dicht beieinander, bleiben die Flächen dazwischen im Schatten; sind sie ungünstig geneigt, werden Kanten oder Vertiefungen nicht lackiert.
Die entscheidende Frage betrifft Abstand und Ausrichtung: Wie weit hängen die Teile auseinander, sind sie zum Sprühgerät hin geneigt oder frontal ausgerichtet, und wird jede in der Spezifikation geforderte Fläche mit dem Sprühnebel benetzt? Die Aufhängung ist die kostengünstigste Methode, um die Deckkraft zu optimieren – sobald die Linie läuft, bedeutet eine ungleichmäßige Benetzung eine manuelle Nachbearbeitung.
2. Planen Sie die Flugbahn der Kanone im Verhältnis zu einer sich bewegenden Reihe.
Das Lackieren einer sich bewegenden Reihe ist ein Koordinationsproblem. Die Spritzpistole muss der Bewegung der Linie beim Überstreichen folgen, sonst wird der Lackauftrag an einer Stelle zu lang und an der nächsten zu dünn. Der Weg des Roboters ist kein einzelner Überstrich, sondern ein Überstrich, der mit dem Hanger mitdriftet.
Was hilft: Halten Sie die Passrate im Verhältnis zur Linie konstant, überlappen Sie jedes Teil im gleichen Maße und lassen Sie einen gleichbleibenden Abstand, damit der Ventilator über die gesamte Reihe gleichmäßig läuft.
3. Entscheiden Sie, wo der Sprühnebel landet.
Alles, was die Spritzpistole ausstößt und nicht auf einem Werkstück landet, muss irgendwohin. In einer offenen Kabine setzt es sich an den Wänden, den Halterungen und dem Roboter selbst ab und landet schließlich als Staub auf den nächsten Werkstücken. Der Wasservorhang an der Rückwand sorgt für einen sauberen Prozess.
Die praktischen Aspekte: Was auch immer den Sprühnebel auffängt – hier ein Wasservorhang, anderswo ein Absaugsystem – muss ihn abführen, ohne den Sprühventilator zu beeinträchtigen, und die Spritzpistolenabdeckung muss den Umgebungsbedingungen standhalten – Farbe, die in den Pistolenkörper oder die Armgelenke eindringt, ist ein Wartungsproblem, kein Qualitätsproblem.
Wann dieses Layout passt – und wann man genauer hinschauen sollte
- Gute Passform: Chargen von Kleinteilen, die aufgehängt werden können, eine begrenzte Anzahl von Formen, die alle den gleichen Durchgang durchlaufen, und eine Kabine, in der die Teile bereits an Hängern durchgeschleust werden.
- Weitere Auswertung: viele Teileformen (eine neue Form erfordert in der Regel ein neues Aufhängemuster und einen neuen Spritzpistolenweg), Flächen, die von einer Seite nicht erreicht werden können, Teile, die zu empfindlich zum Aufhängen sind, und Farben oder Beschichtungen, die einen Spritzpistolenwechsel oder eine Lasur zwischen den Durchgängen erfordern.
FAQ
Warum diese Teile nicht mit einer Hubmaschine anstatt mit einem Roboter lackieren?
Eine Hubpistole erledigt einen geraden Arbeitsgang gut. Ein Roboter kommt zum Einsatz, wenn der Arbeitsgang der Form eines Werkstücks folgen muss – beispielsweise durch Drehen der Pistole an einer Kante, Anhalten an einer Vertiefung oder Anpassen an eine sich bewegende Reihe – und wenn die Fertigungslinie mehrere Werkstückformen bearbeitet, die jeweils einen anderen Bearbeitungsweg erfordern.
Wie bleiben die Teile an ihrem Platz, während die Waffe vorbeifliegt?
Sie hängen an der Stange und werden durch ihr Eigengewicht stabilisiert. Der Clou liegt in der Aufhängung: Die Teile sind so angeordnet und angewinkelt, dass der Sprühstrahl der Pistole jede freiliegende Fläche erreicht, ohne dass die Teile beim Laufen der Schnur schwingen oder sich berühren.
Was bestimmt hier den Zyklus?
Wie schnell die Linie die Reihen durch die Kabine transportiert und wie lange der Roboter benötigt, um eine komplette Reihe mit der erforderlichen Schichtdicke zu beschichten. Senden Sie uns die Teilezeichnung mit den zu beschichtenden Flächen, und wir erstellen Ihnen ein Angebot.
Lassen Sie sich einen Layout- und Zykluszeitplan erstellen.
Senden Sie uns:
- Teilzeichnung mit den markierten, zu beschichtenden Flächen
- Material und erforderliche Oberflächenbeschaffenheit bzw. Filmdicke
- Anzahl der Teileformen und wie oft Sie diese wechseln
- Tages- oder Jahresvolumen und Leitungsgeschwindigkeit
- Fotos oder Maße des Stand- und Aufhängungslayouts
Wir werden Ihnen einen Vorschlag für die Standgestaltung und eine Schätzung der Bearbeitungszeit zukommen lassen.
Senden Sie Ihre Teilezeichnung → oder per E-Mail an sales@evsrobot.com
Das Filmmaterial wurde am Produktionsstandort eines Partners aufgenommen. Taktzeiten, Strom- und Verbrauchsdaten dieses Standorts sind nicht öffentlich und werden hier nicht angegeben.