
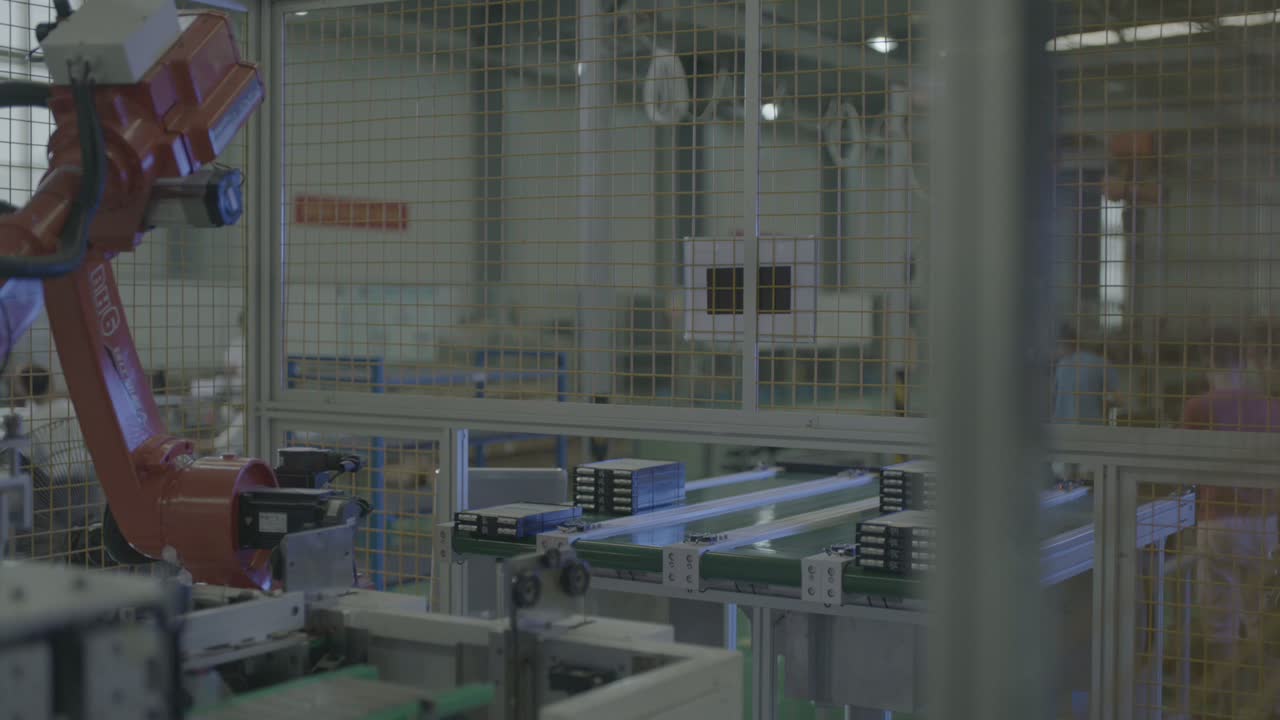
Kurz zusammengefasst: Diese Zelle übergibt das Bewegen von Batteriemodulen an einen Sechs-Achs-Roboter. Der Roboter steht auf einer Bodensäule innerhalb eines Sicherheitszauns und pendelt zwischen einem Förderband und einer daneben liegenden Station: Er hält über einer Reihe dunkler, rechteckiger Module an, senkt das Werkzeug ab, hebt es an, dreht es und setzt es an der Station neben dem Förderband wieder ab. Ein leichter Schlitten transportiert die Teile auf Rollen entlang der Station. Dieselbe Abfolge – Arm hoch, absenken, zurück zur Station – wiederholt sich im gesamten Video. Drei Entscheidungen sind für den Erfolg einer solchen Zelle entscheidend: die Positionierung der Trays und Träger, die Passgenauigkeit des Werkzeugs an die gruppierten Module und die optimale Aufteilung der Roboterzeit zwischen Förderband und Station. Planen Sie eine ähnliche Linie? Senden Sie uns Ihre Teilezeichnung..
Im Überblick
| Teil | Dunkle, fast schwarze rechteckige Module, mehrere auf einem hellen Tablett |
| Prozess | Materialhandhabung – Modultransfer vom Förderband zur Station |
| Automation | Ein sechsachsiger Roboter auf einer Bodensäule innerhalb eines Sicherheitszauns |
| Teileversorgung | Reihen von gruppierten Modulen auf einem Flachbandförderer |
| End-of-Arm-Werkzeug | Eine Montageplatte mit schwarzen quadratischen Teilen darunter, Luftschläuche und Kabel |
| Station | Eine leichte Schiene transportiert Module entlang der Linie, wobei die Teile auf Rollen ruhen. |
| Operatorrolle | Bleibt außerhalb des Zauns; der Roboter übernimmt die Bewegung. |
| Zellenlayout | Ein Roboter zwischen einem Förderband und einer Station, eingezäunt |
Das Problem, das diese Zelle behandelt
Batteriemodule werden in hohem Tempo zwischen einem Förderband und einer Station hin und her bewegt, und jemand muss diesen Fluss aufrechterhalten. Die manuelle Arbeit ist anstrengend, die Module stoßen leicht aneinander, und es ist schwierig, Personal dafür zu finden – eine monotone Tätigkeit, die niemand lange ausübt.
In dieser Zelle übernimmt der Roboter die Bewegungsabläufe. Er hält über der Reihe dunkler Module, senkt das Werkzeug ab und bewegt sich zwischen Förderband und Station, während die Arbeiter die ganze Zeit außerhalb des Zauns bleiben. Für einen reibungslosen Ablauf sorgt die Anordnung um den Roboter herum – wo jedes Tablett anhält, wie das Werkzeug auf die Gruppe trifft und wie Förderband und Station den Zyklus gemeinsam gestalten.
Wie die Zelle funktioniert
- Warten Sie die Teile ab. Das Handgelenk hält das Werkzeug am Ende des Arms über dem Förderband, die Platte nach unten gerichtet, über der Reihe dunkler rechteckiger Module.
-
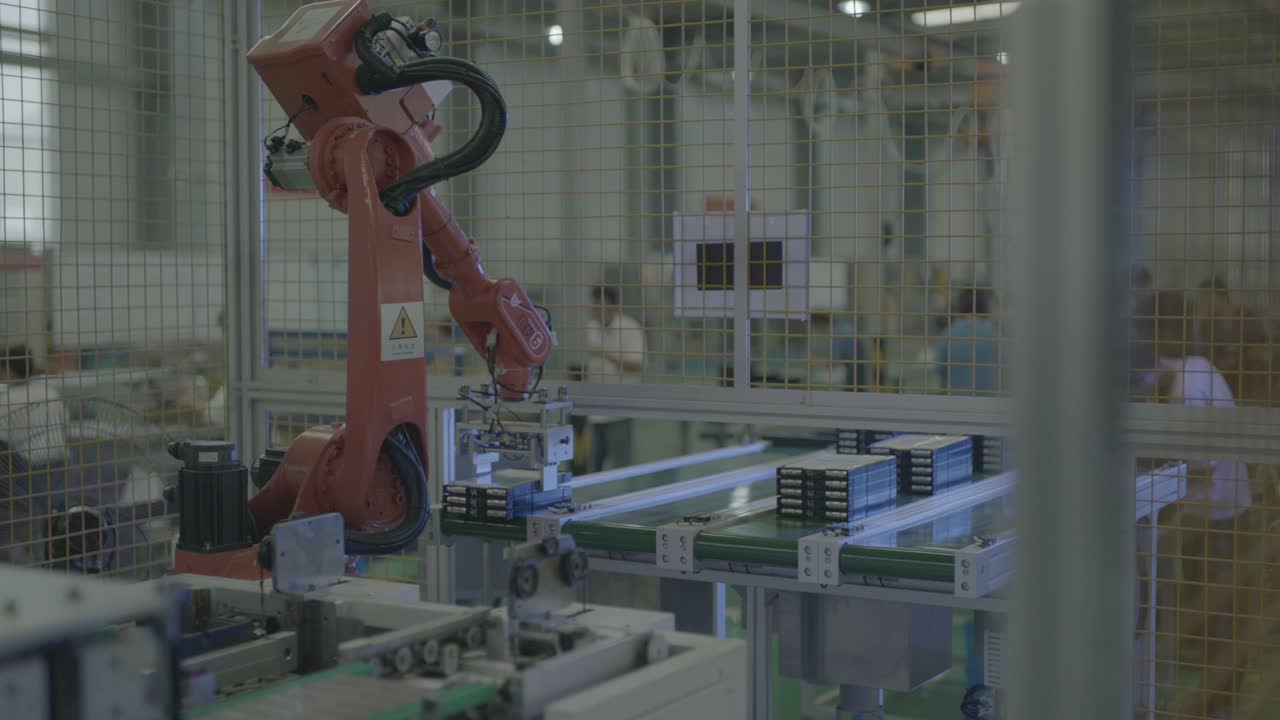
Tauche in die Teile ein. Das Handgelenk sinkt und das Werkzeug gleitet über die Modulgruppe auf dem Förderband herab.
-
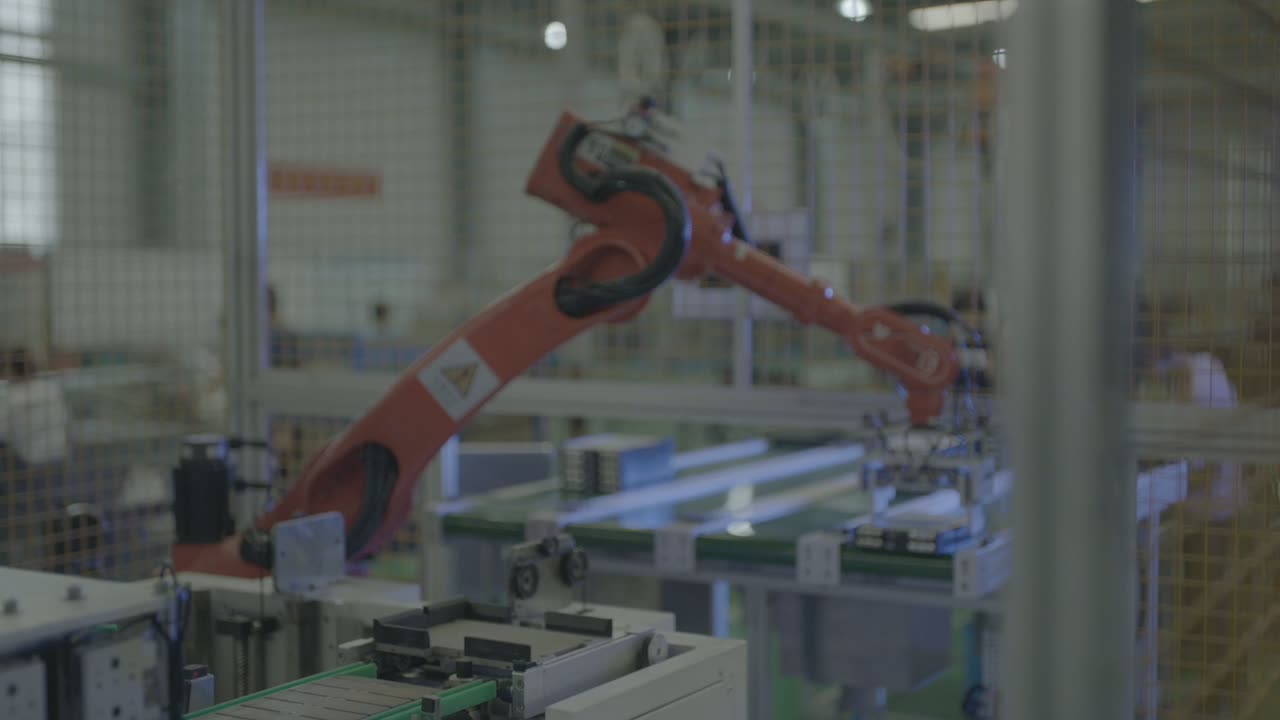
Anheben und drehen. Der Arm hebt sich, schwenkt weit aus und transportiert das Werkzeug vom Förderband zur daneben liegenden Station.
-
An der Haltestelle. Eine leichte Schiene transportiert die Module entlang der Linie, wobei die Teile auf Rollen ruhen.
-
Über den Zaun hinaus anheben. Beim Anheben des Arms hebt sich das Werkzeug in die Nähe der oberen Zaunlatte, bevor der nächste Schritt erfolgt.
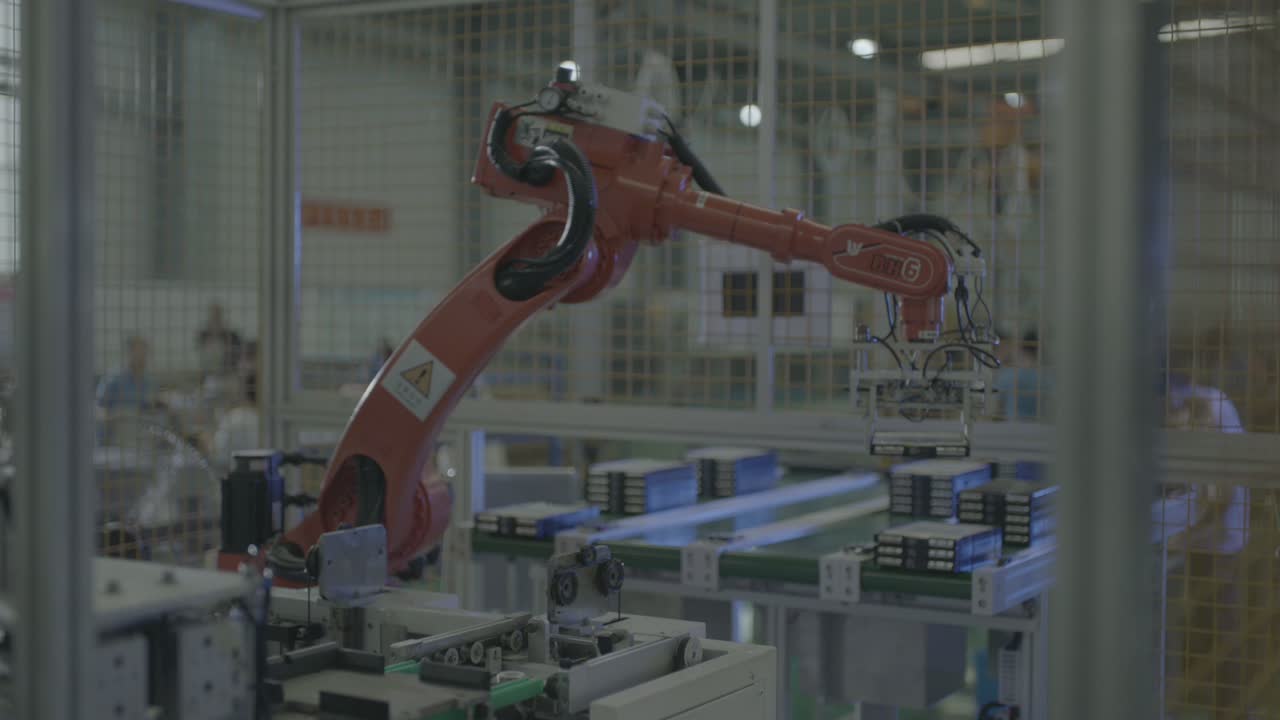
- Wiederholen. Die gleiche Pose – Arm hoch, nach unten beugen, zurück zum Bahnhof – wiederholt sich im gesamten Filmmaterial, eine endlose Schleife.
Der Roboter bleibt die ganze Zeit innerhalb des Zauns; die Arbeiter im Hintergrund bleiben außerhalb.
Drei Designentscheidungen
1. Lassen Sie die Ablage dort stehen, wo das Werkzeug auf die Gruppe trifft.
In dieser Zelle befinden sich die Module zu mehreren auf einem Tablett und sind in einer Reihe angeordnet, und das Werkzeug fährt von oben über die Gruppe. Ein Tablett, das an einer definierten Position stoppt, gewährleistet, dass das Werkzeug die Gruppe in jedem Zyklus auf die gleiche Weise trifft.
Ein Layout wie dieses steht und fällt mit dem Tablett: Es muss die Gruppe halten, dem Werkzeug eine erreichbare Fläche bieten und es dem Werkzeug ermöglichen, herunterzukommen, ohne die Module zu verschieben.
2. Ordnen Sie das Werkzeug den gruppierten Modulen zu.
Das Werkzeug besteht aus einer leichten Montageplatte mit darunterliegenden schwarzen Quadraten, an deren Arm Luftschläuche und Kabel verlaufen. Unabhängig vom Halteprinzip ist die Form entscheidend: Das Werkzeug muss an der Oberseite des Moduls und den Abständen der Trägerplatte anliegen.
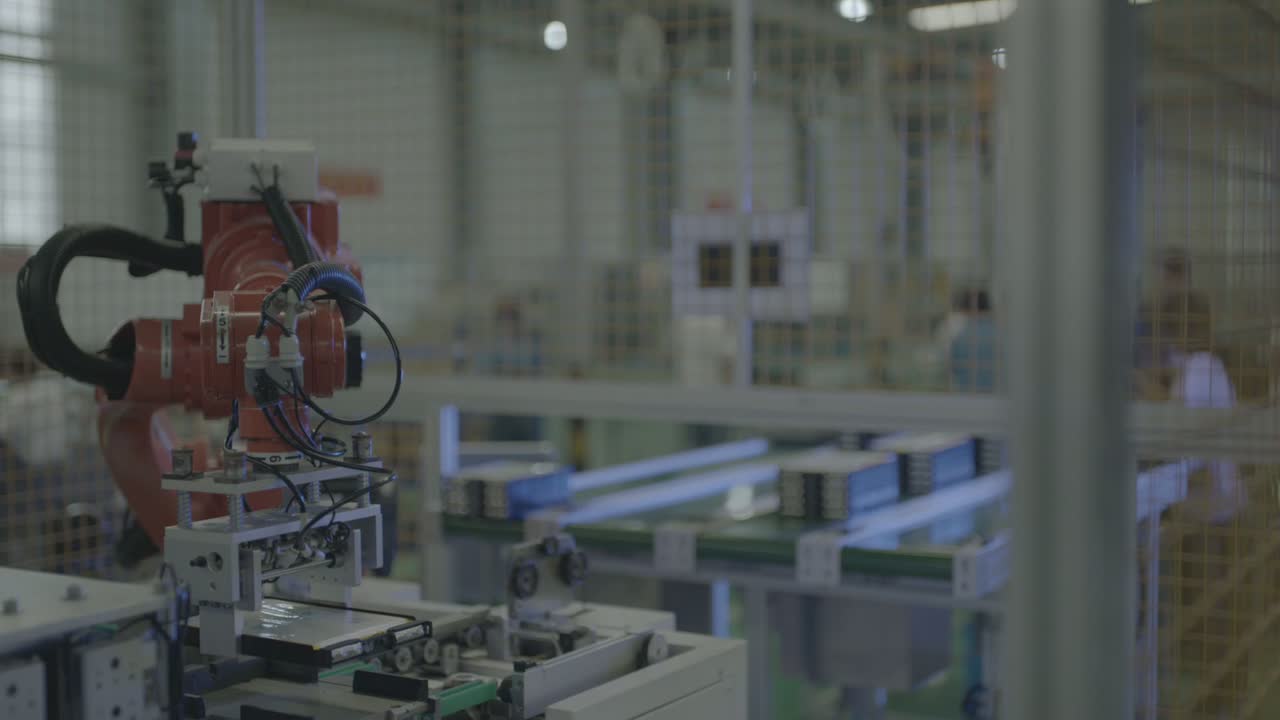
Die Frage ist, ob das Werkzeug auf jede Gruppe auf die gleiche Weise angewendet werden kann und anschließend wieder abfährt, ohne dass sich die Module verschieben.
3. Teilen Sie den Kreislauf zwischen Förderband und Station auf.
Die Armbewegung wiederholt sich – Arm hoch, Arm runter, zurück zur Station – und eine leichte Schiene transportiert die Teile auf Rollen entlang der Station. In einer ausgeglichenen Schleife führt das Förderband die nächste Gruppe zu, während sich der Roboter an der Station befindet.
Es kommt auf die Balance an: Wenn Förderband und Station etwa gleichzeitig bereit sind, passen die Bewegungen des Roboters dazwischen, ohne dass eine Seite warten muss; wenn eine Seite viel länger braucht, gibt diese Seite das Tempo vor und die andere wartet größtenteils.
Wann dieses Layout passt – und wann man genauer hinschauen sollte
- Gute Passform: Gruppierte Module, die sich in einem gleichmäßigen Rhythmus zwischen einem Förderband und einer Station bewegen, Module, die auf einem Tablett oder Träger stehen, sodass das Werkzeug sie jedes Mal auf die gleiche Weise erreicht, und eine Zelle, in der ein Zaun Personen vom Weg des Roboters fernhalten kann.
- Weitere Auswertung: Module, deren Form oder Abstand sich häufig ändert, sodass das Werkzeug entsprechend angepasst werden muss; Trays oder Träger, die nicht an einem wiederholbaren Punkt anhalten; und Fälle, in denen Förderband und Station nicht mehr synchron laufen, sodass der Roboter warten muss.
FAQ
Bewegt der Roboter die Module einzeln oder mehrere gleichzeitig?
Die Module sind zu mehreren auf einem Tablett angeordnet, und das Werkzeug greift von oben auf die Gruppe zu. Ob es ein einzelnes Modul oder die gesamte Gruppe bewegt, wird durch die Tablettkonstruktion und das Werkzeug bestimmt – beides wird anhand der Teilezeichnung ermittelt.
Wovon hängt die Geschwindigkeit dieser Zelle ab?
Der Rhythmus des Förderbandes und der Station sowie die Abstimmung der Roboterbewegungen sind entscheidend. Die Zykluszeit wird anhand der Teilezeichnung, des Tablettlayouts und des Tagesvolumens geschätzt. Senden Sie uns diese Informationen, damit wir die Zykluszeit berechnen können.
Könnte ein Roboter an mehr als einer Station arbeiten?
Prinzipiell ja, vorausgesetzt, der zusätzliche Zug ist kurz und das Timing stimmt weiterhin. Jede zusätzliche Position verlängert die Umlaufzeit des Roboters, daher ist die Frage, ob der Roboter alle Züge abschließen kann, bevor die nächste Gruppe bereit ist.
Lassen Sie sich einen Layout- und Zykluszeitplan erstellen.
Senden Sie uns:
- Teilzeichnung mit den zu bearbeitenden Flächen und dem Layout der Schale oder des Trägers
- Teilematerial, Größe und Gewicht
- Anzahl der Teilearten und wie oft Sie diese wechseln
- Tagesvolumen und Schichtmuster
- Fotos oder Abmessungen der Bodenfläche und der vorhandenen Förderbänder
Wir werden Ihnen einen Layoutvorschlag und eine Schätzung der Bearbeitungszeit zukommen lassen.
Senden Sie Ihre Teilezeichnung → oder per E-Mail an sales@evsrobot.com
Das Filmmaterial wurde am Produktionsstandort eines Partners aufgenommen. Taktzeiten und andere Kennzahlen dieses Standorts sind nicht öffentlich und werden hier nicht angegeben.