
Das Halten eines zylindrischen Teils bedeutet nicht, dass die Geräteübergabe abgeschlossen ist. Der Greifer muss seine radiale und axiale Position bestimmen; die Geräteschnittstelle muss diese Position anschließend über eine eindeutige Öffnung und einen definierten Steuerzustand akzeptieren. Die Aufnahmen zeigen einen orangefarbenen Roboter, einen nach unten gerichteten Parallelgreifer, kurze zylindrische Teile und ein blaues, umschlossenes Gerät, ohne den Geräteprozess zu kennzeichnen. Bitten Sie EVST, Ihren Antrag zu prüfen →
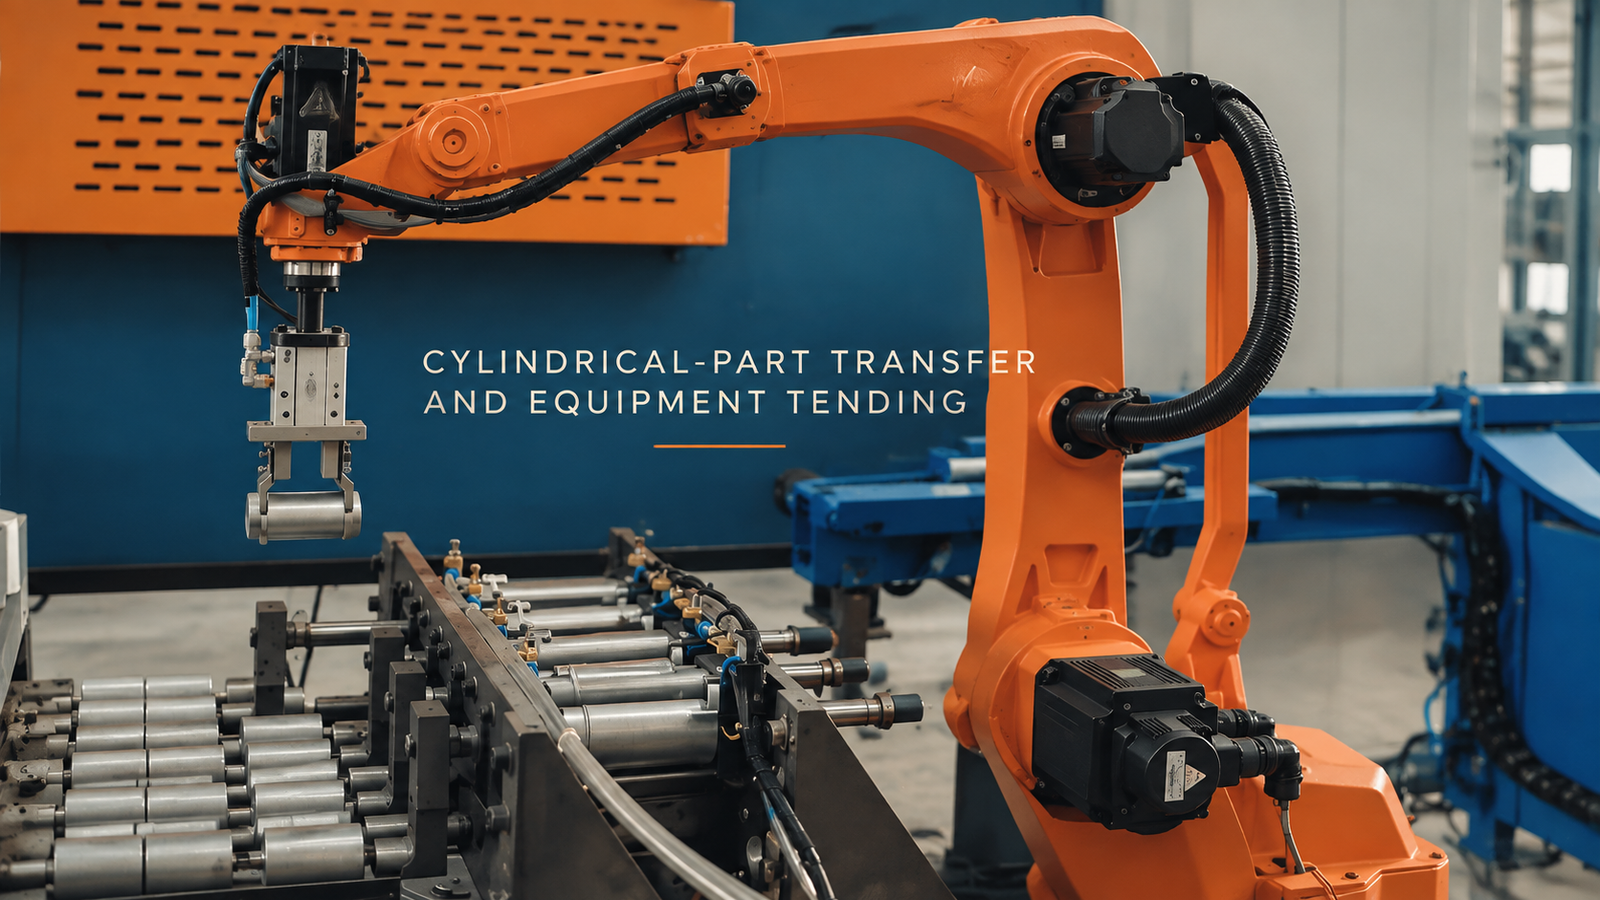
Der Griff ist nur dann nützlich, wenn er eine bestimmte Haltung festlegt.
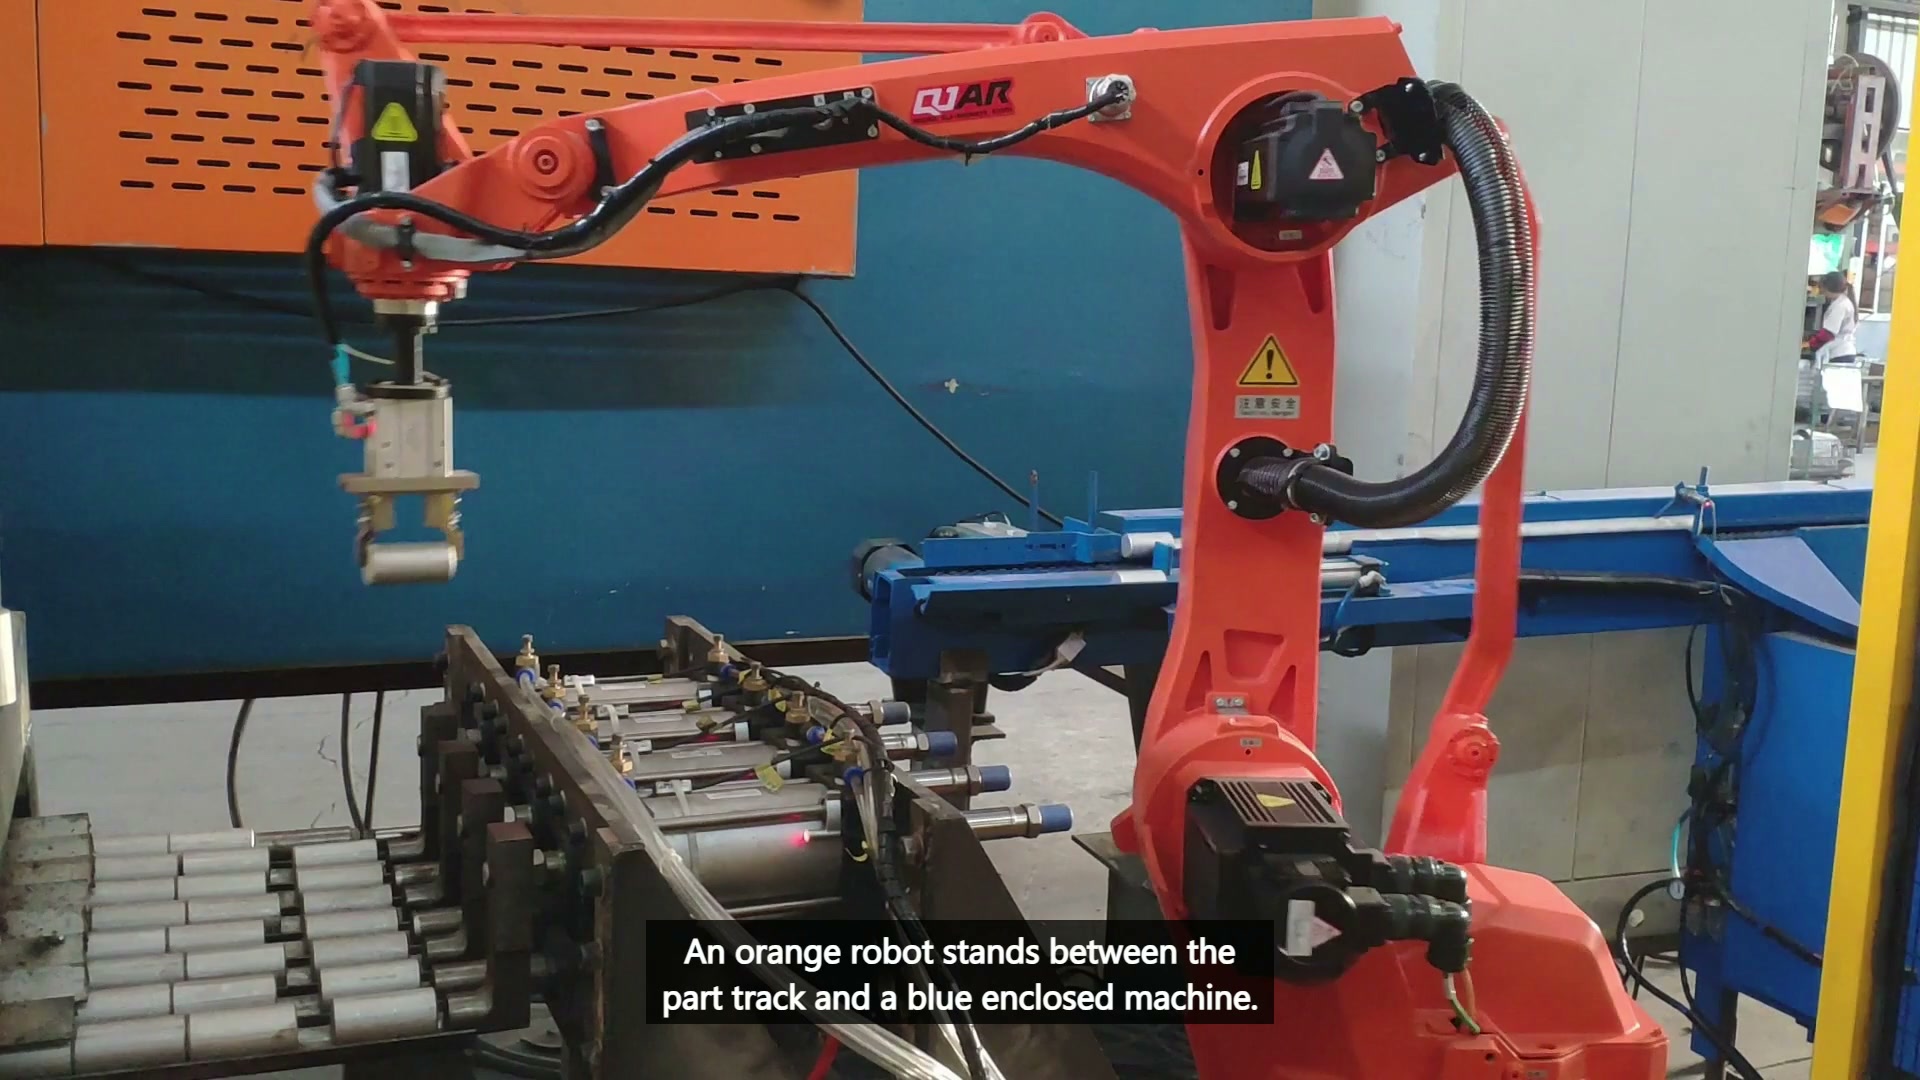
Um 00:12:00 Uhr hält der Greifer sichtbar ein kurzes zylindrisches Teil oberhalb des Rollenbahnbereichs fest.
Ein rundes Werkstück kann rollen, sich drehen oder außermittig ankommen, bevor die Spannbacken schließen. Die Auflage oder der Aufnahmeteller muss die radiale Position fixieren, während ein axialer Anschlag die Längsposition steuert. Der Kontakt der Spannbacken muss diese Position beibehalten, ohne geschützte Oberflächen zu beschädigen oder das Werkstück in eine neue Position zu drücken. Testen Sie die kleinsten und größten zulässigen Werkstücke sowie den ungünstigsten Oberflächenzustand; dokumentieren Sie leere, teilweise und schiefe Spannvorgänge sowie erfolgreiche Hebevorgänge.
Die Gerätegrenze führt zu einer weiteren Einschränkung.
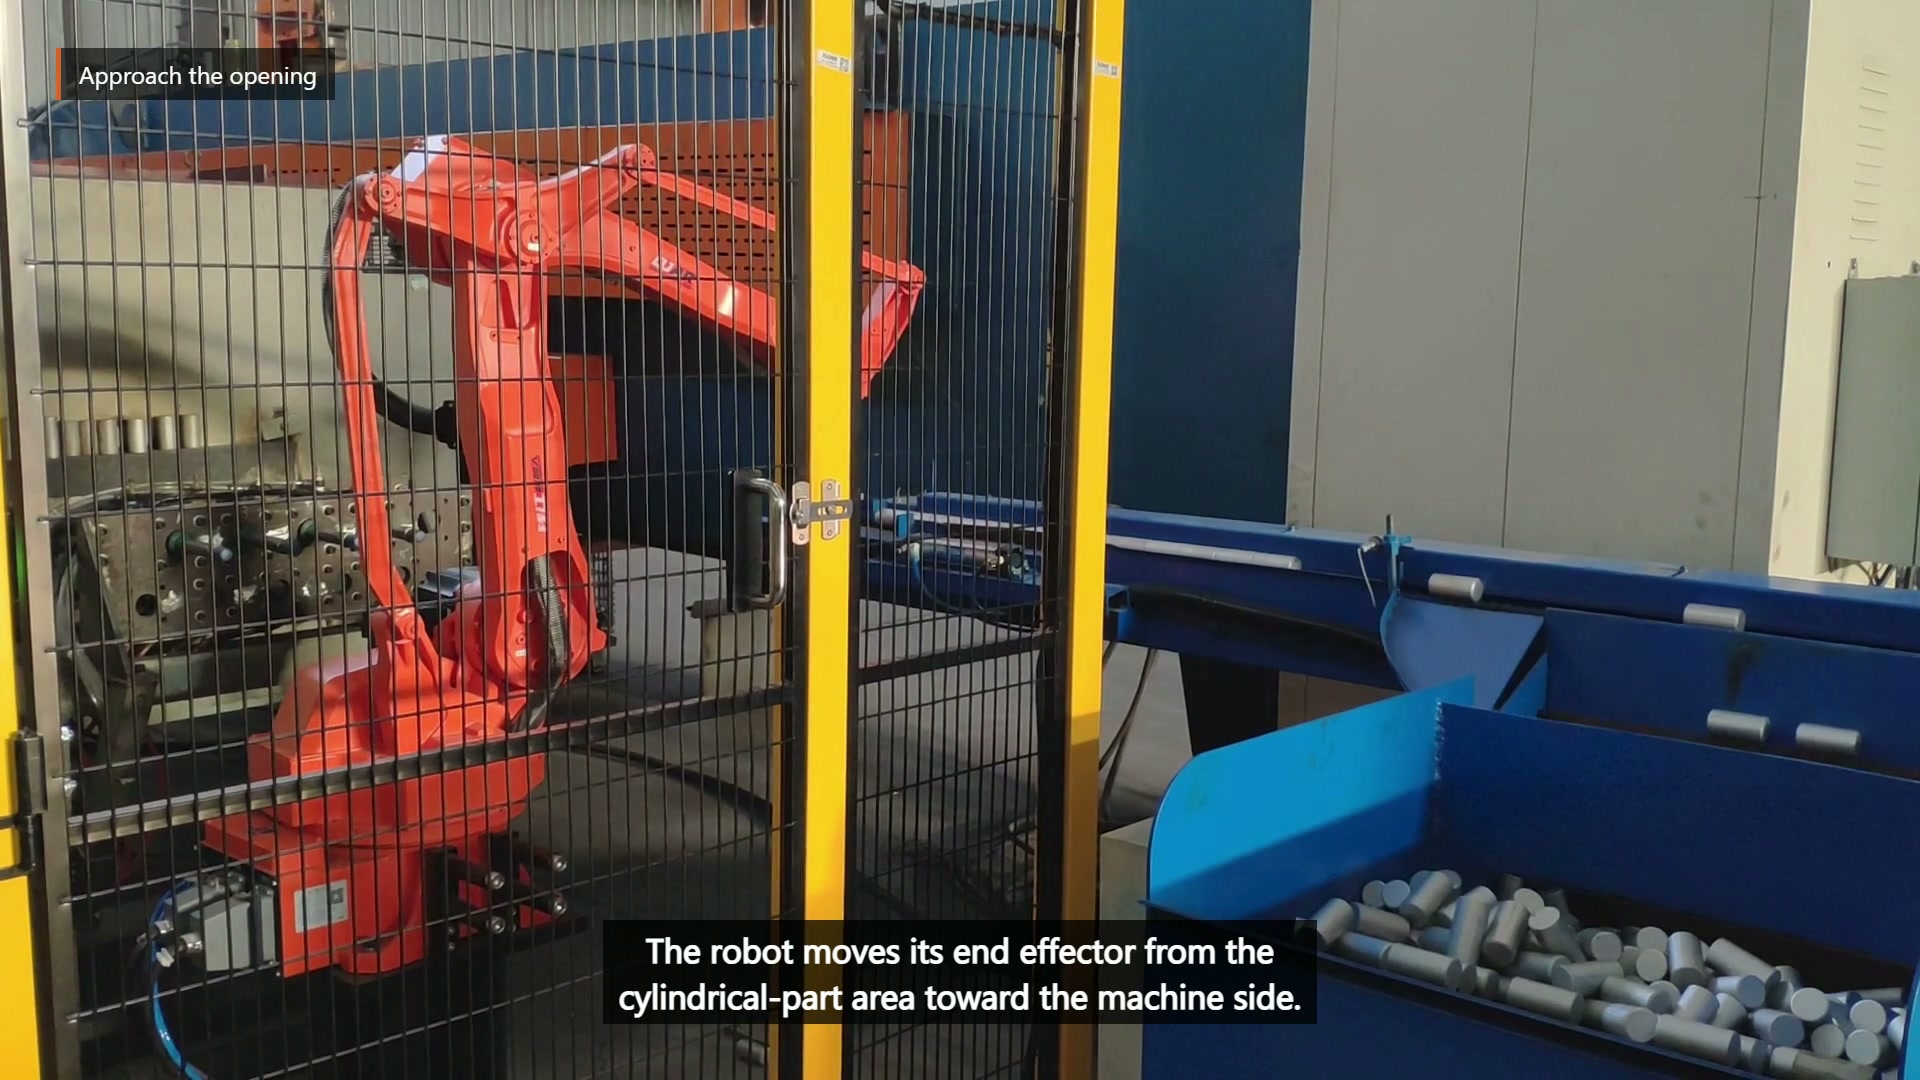
Um 00:25.50 bewegt sich der Roboter auf die blau umschlossene Ausrüstung neben dem zylindrischen Bereich zu.
Der Zugang setzt einen vereinbarten Bereitschaftszustand und ausreichend Freiraum für den Greifer, den gehaltenen Zylinder und den Rückzugsweg voraus. Eine feste Verzögerung kann nicht beweisen, dass die interne Bewegung gestoppt ist, der Zugang möglich ist oder die Übergabeposition bereit ist. Der Roboterfreiraum muss das gehaltene Werkstück und das Werkzeug, nicht nur den Armflansch, umfassen.
| Frage | Pickup-Schnittstelle | Geräteschnittstelle |
|---|---|---|
| Was korrigiert die Körperhaltung? | Radiale Abstützung und axialer Anschlag | Definierter Übergabeort |
| Was bestätigt die Einsatzbereitschaft? | Teil vorhanden und korrekt eingesetzt | Zugang verfügbar und Empfangsstaat bestätigt |
| Welches Volumen muss freigegeben werden? | Kieferannäherung um benachbarte Teile | Werkzeug, Zylinder und vollständiger Rückzugsweg |
| Welcher Fehler muss behoben werden? | Fehlender, rollender oder unvollständiger Griff | Zugang blockiert, Übergabe abgelehnt oder Freigabe fehlgeschlagen |
Die Schnittstellen sollten separat validiert werden, bevor sie als ein Zyklus erfasst werden. Dadurch wird verhindert, dass ein Anlagenstillstand fälschlicherweise als Greiferproblem diagnostiziert wird oder dass eine instabile Aufnahme durch zusätzlichen Spielraum im nachgelagerten Bereich verdeckt wird.
Wiederherstellungstests zeigen, welche Schnittstelle die Kontrolle verloren hat.
Entfernen Sie ein Teil aus der Präsentation, platzieren Sie es an der maximal zulässigen axialen Position, überprüfen Sie die Greifbestätigung, halten Sie den Bereitschaftszustand des Geräts aufrecht und behindern Sie die Übergabe in kontrollierten Versuchen. Jede Bedingung erfordert einen sicheren Haltepunkt und einen Rücksetzweg, der sicherstellt, dass erkennbar ist, ob der Roboter ein Teil transportiert.
Für eine Konzeptprüfung benötigen wir die Teilezeichnung, den Durchmesser- und Längenbereich, die Masse und die geschützten Oberflächen, die Präsentationsunterlagen und die Eingangsvarianz, die Öffnungs- und Kontrollzustände der Ausrüstung, den Übergabeort, die Erwartungen an die Wiederherstellung und repräsentative Teile. Senden Sie diese Eingaben zur Überprüfung des EVST-Konzepts → oder per E-Mail an sales@evsrobot.com.
Das Videomaterial unterstützt die Handhabung zylindrischer Teile neben geschlossenen Anlagen; die endgültige Werkzeugausstattung, Steuerung, Sicherheitsvorkehrungen und Abnahme hängen von der Projektvalidierung ab.