
Roboter, der eine Schüsselschleifmaschine belädt: Was muss zuerst gelöst werden?
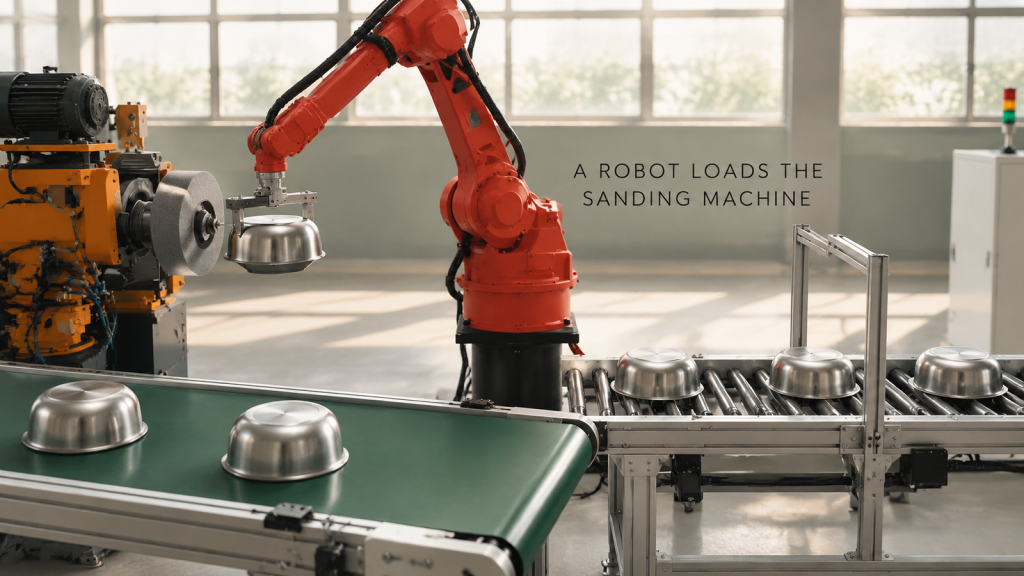
Roboterbeladung für eine Edelstahl-Schalenschleifmaschine: Greiferübergabe, Zentrierung auf dem Spannfutter, Staubschutz und ein Layout, das die Maschine auslastet.
Roboterschweißen eines Stahlrohrrahmens: Was macht den Prozess in einer einzigen Zelle möglich?
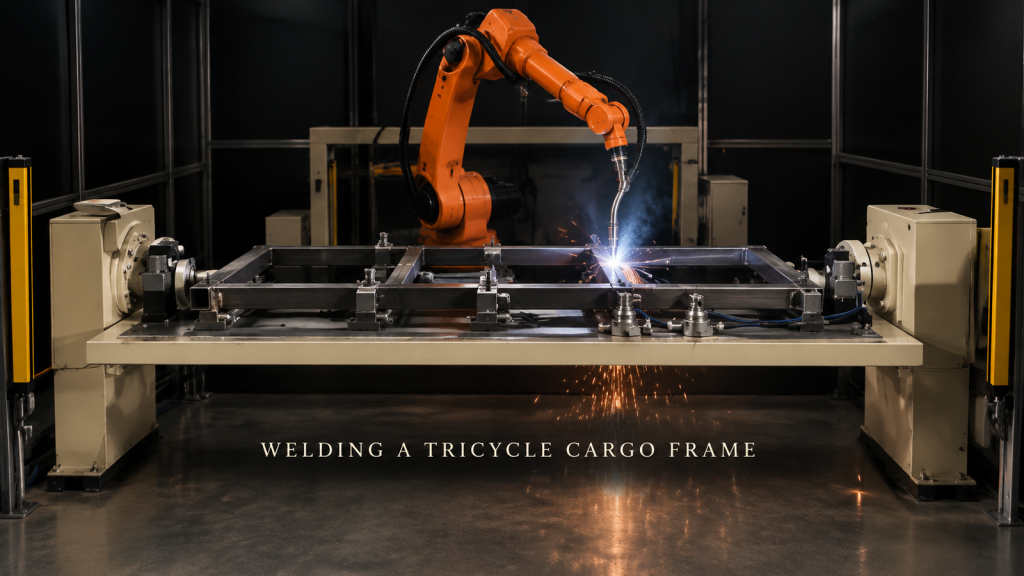
Was macht einen Stahlrohrrahmen von einem einzigen Roboter schweißbar? Rohrpositionierung, Anordnung der Verbindungen gegen Verzug, Schweißnähte an der Unterseite und Lichtvorhänge.
Roboterschweißen eines Filtergehäuses aus Blech: Was ermöglicht die Einspannung?
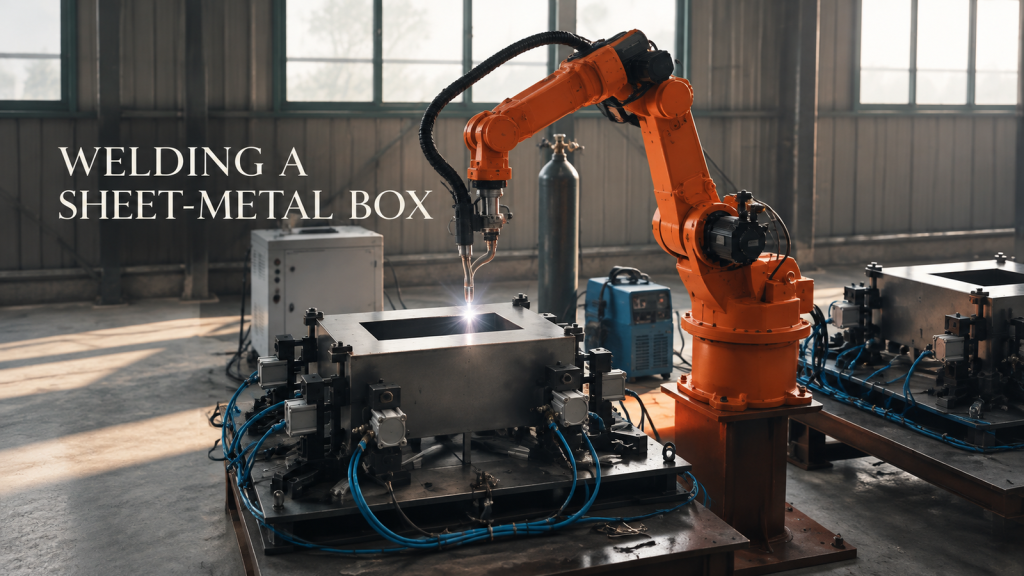
Wie die Anordnung der Spannvorrichtungen, die Änderungen des Brennerwinkels und die Schweißreihenfolge darüber entscheiden, ob ein Blechkasten in einer Aufspannung robotergeschweißt werden kann, und welche Unterlagen für ein Angebot erforderlich sind.
Palettieren von verpackten Kartons mit einem Vier-Achs-Roboter: Was hält eine End-of-Line-Zelle stabil?
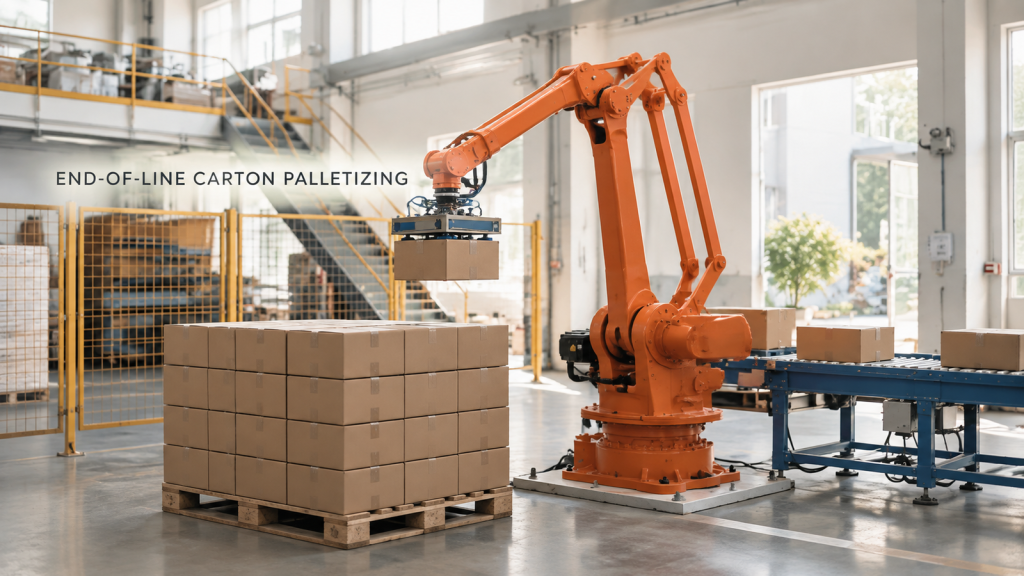
Vierachsige Roboterpalettierung von Kartons: Greifen ohne Zerdrücken, ein stabiles Stapelmuster und eine wiederholbare Aufnahmeposition am Förderbandende.
Robotergesteuerte Pressenbedienung an einer Felgenmontagelinie: Was entscheidet über die Übergabe?
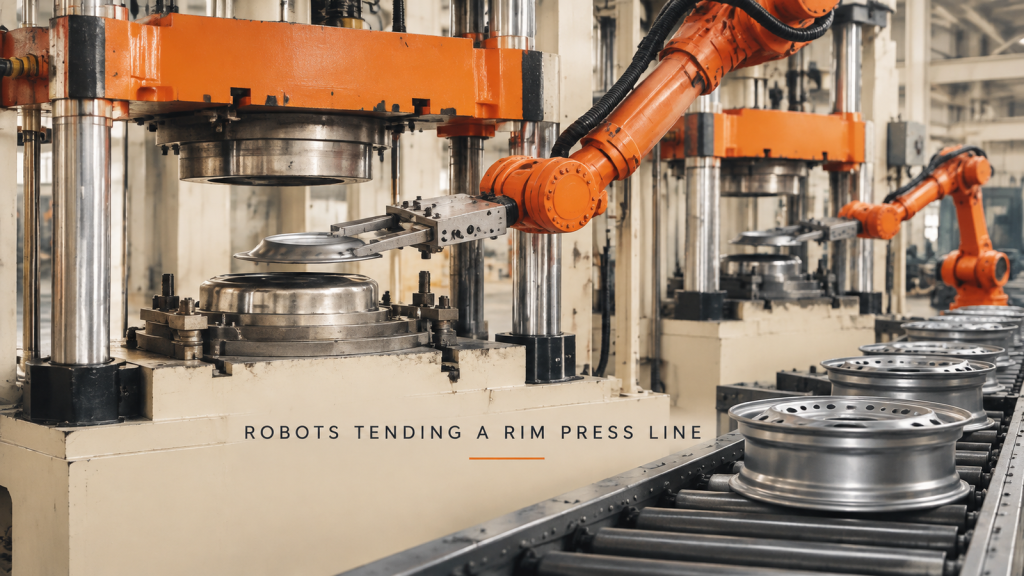
Roboterpresse in einer Felgenfertigungslinie: Einbringen des Werkstücks in die Matrize, Verriegelung von Roboter und Presse, Werkstückpositionierung und Skalierung von einer Presse auf eine Reihe.
Aufspulen von Garnspulen auf einen Spulenrahmen mit einem Cobot: Was muss die Zelle richtig machen?
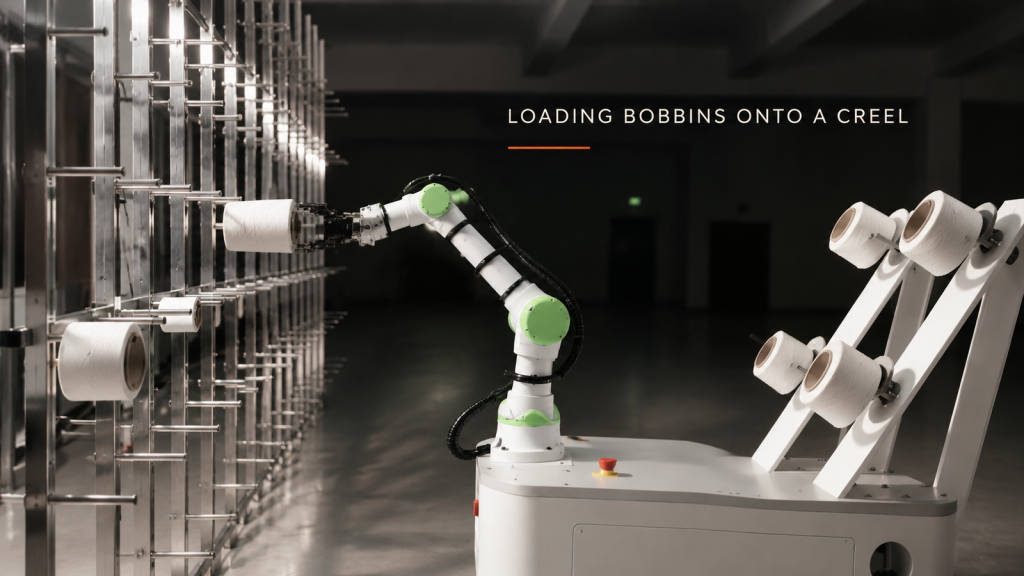
Aufspulen von Garnspulen auf einen Garnspulenhalter mit einem Cobot: Greifen Sie den Spulenhalter so, dass er das Garn nicht berührt, achten Sie auf die Ausrichtung der Bohrung zum Stift, erreichen Sie die oberen und unteren Stifte und achten Sie darauf, dass eine mobile Basis hineinpasst.
Robotergesteuertes Brennschneiden von dicken Stahlplatten: Wann kann der Handbrenner durch einen Roboter ersetzt werden?
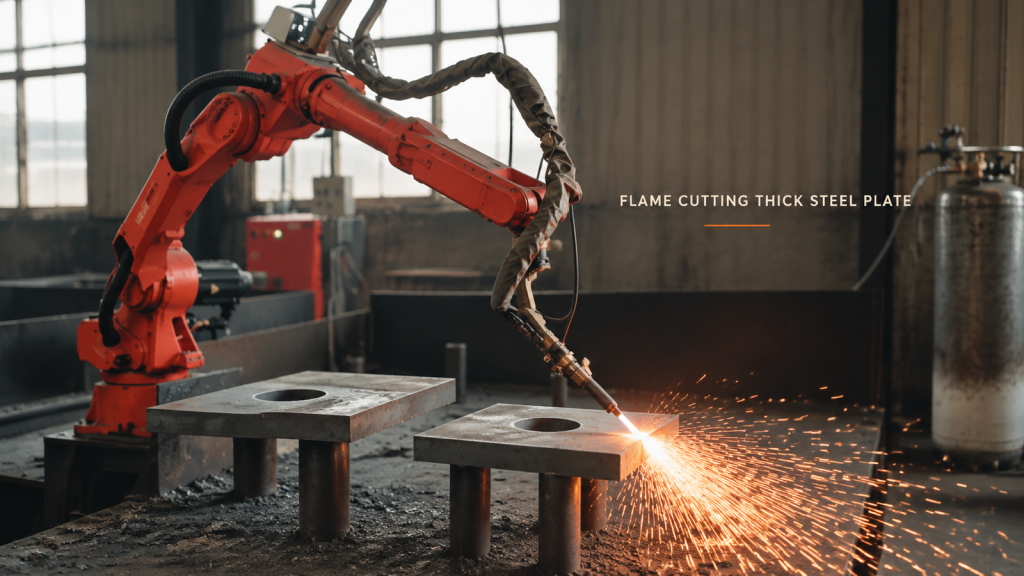
Wann kann das Brennschneiden dicker Bleche vom Handbrenner zum Roboter übergehen? Plattenunterstützung, Brennerhöhe entlang der Kante und Vermeidung von Funkenflug.
Langrahmen-Roboterschweißen: Welche Verbindung sollte die Zellenanordnung bestimmen?
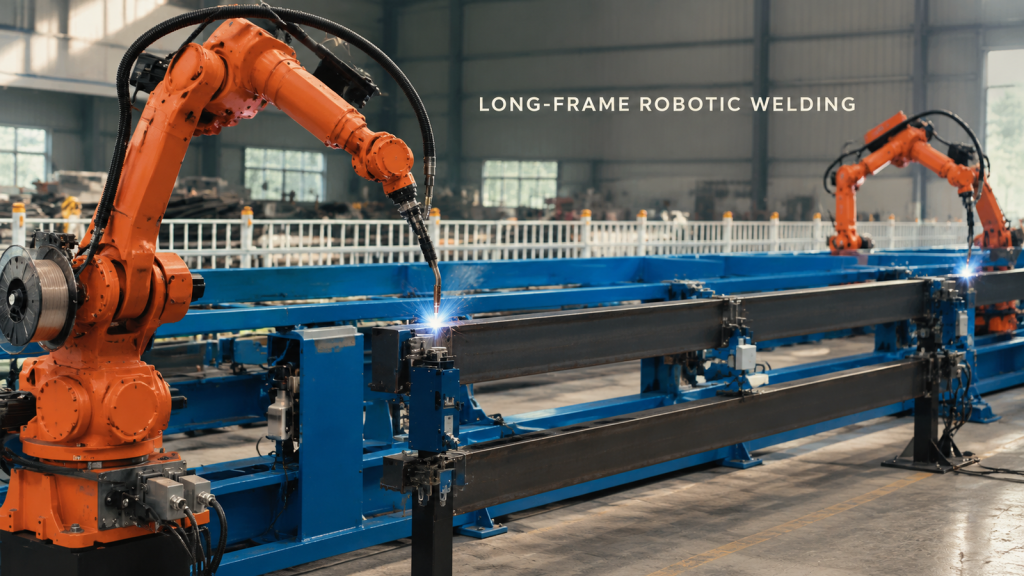
Beginnen Sie mit der Erstellung eines Layouts für das Roboterschweißen mit langer Messdauer an der schwierigsten Schweißnaht und überprüfen Sie anschließend den Zugang zur Vorrichtung, die Brennerposition, den Kabelabstand und den verfügbaren Arbeitsraum.
Robotergestütztes Entladen von schalenförmigen Teilen: Wie schützt man die Kanten beim Entladen?
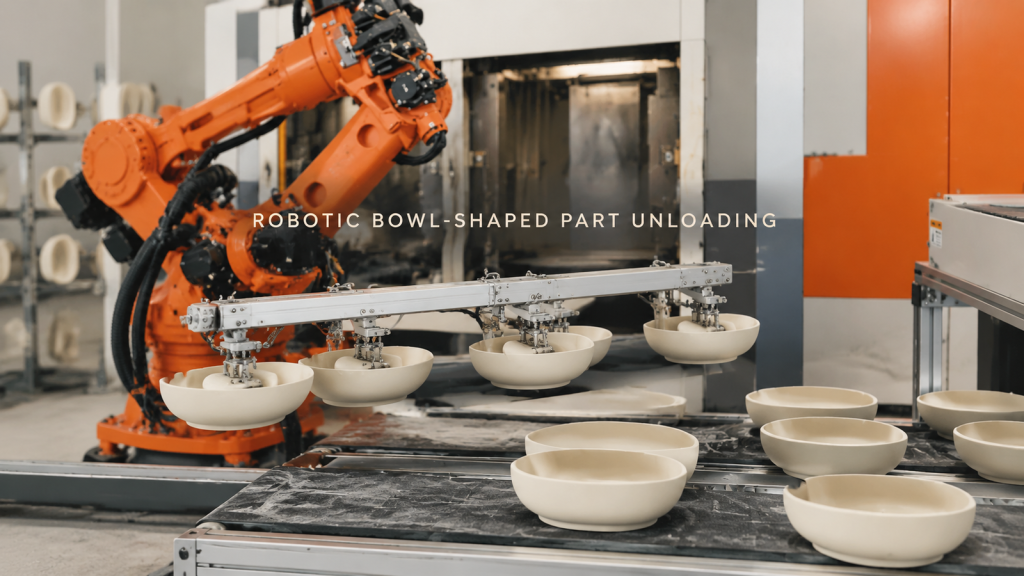
Planen Sie die robotergestützte Entladung von schalenförmigen Teilen unter Berücksichtigung von Stützkontakt, Auszugsfreiheit, Kantenschutz und stabiler Platzierung der Aufnahmefläche.
Roboterschweißen von Langwellen-Montageverbindungen: Zugangskontrolle an der kreisförmigen Schnittstelle

Sehen Sie, wie ein Roboter kreisförmige Plattenverbindungen an einer gestützten Langwellenbaugruppe schweißt und planen Sie den Zugang zur Verbindung, die Vorrichtung und die Bahnsegmentierung.
Transfer zylindrischer Teile und Gerätebedienung: Teilekontrolle an beiden Schnittstellen

Sehen Sie, wie ein Roboter kurze zylindrische Teile neben geschlossenen Anlagen greift und planen Sie die Aufnahme, die Geräteübergabe und die Schnittstellen zum Datentransfer.
Roboterschweißen von großen Rahmenverbindungen: Sicherstellung des Zugangs zum Schweißbrenner vor dem ersten Lichtbogen

Sehen Sie, wie ein orangefarbener Roboter mehrere Verbindungen an einem großen festen Rahmen schweißt, und erfahren Sie, wie der Zugang zum Schweißbrenner, die Vorrichtung und die Reihenfolge der Schweißwege das Zellkonzept prägen.