
By EVST-Redaktionsteam • Rezensiert von EVST-Redaktionsteam • Letzte Aktualisierung: 24. September 2026 · Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
Die engste Schweißnaht sollte die Anordnung der Schweißnaht in einem langen Rahmen bestimmen. Die Aufnahmen zeigen zwei orangefarbene Roboter, die entlang einer langen blauen Vorrichtung positioniert sind, welche ein separates, gebogenes Metallelement hält. Während sich die Roboter zwischen den Positionen bewegen, entstehen an den lokalen Schweißnähten Lichtbögen. Eine sinnvolle Untersuchung beginnt an der Schweißnaht, die dem Hindernis am nächsten liegt oder am weitesten von einem stabilen Bezugspunkt entfernt ist, und arbeitet sich dann nach außen zu den Stützen, dem Zugang zum Schweißbrenner und der Schweißfolge vor. Teilen Sie die Anforderungen an Rahmen und Verbindungen mit EVST.
Beginnen Sie mit dem Gelenk mit der geringsten Bewegungsfreiheit.
Lange Bauteile verleiten Teams dazu, die Zelle anhand ihrer Gesamtlänge zu planen. Die Länge ist zwar wichtig, die entscheidende Einschränkung liegt jedoch oft lokal: eine Verbindung in der Nähe einer Stütze, ein gekrümmter Abschnitt, der den Brennerhals blockiert, oder eine Endverbindung, die den Roboter zwingt, sich seiner Arbeitsgrenze anzunähern. Lässt sich diese Verbindung nicht mit ausreichendem Sicherheitsabstand verschweißen und verlassen, ist die restliche Planung verfrüht.
Die Weitwinkelaufnahme trennt die blaue Vorrichtung von dem darin befindlichen dunkleren Metallelement. Roboter stehen an verschiedenen Seiten und bewegen sich zu den jeweiligen Arbeitsbereichen. Dies ermöglicht eine umfassende Schweißanalyse, ohne Produkt, Projekt, Koordinationsmethode oder Schweißergebnis offenzulegen.
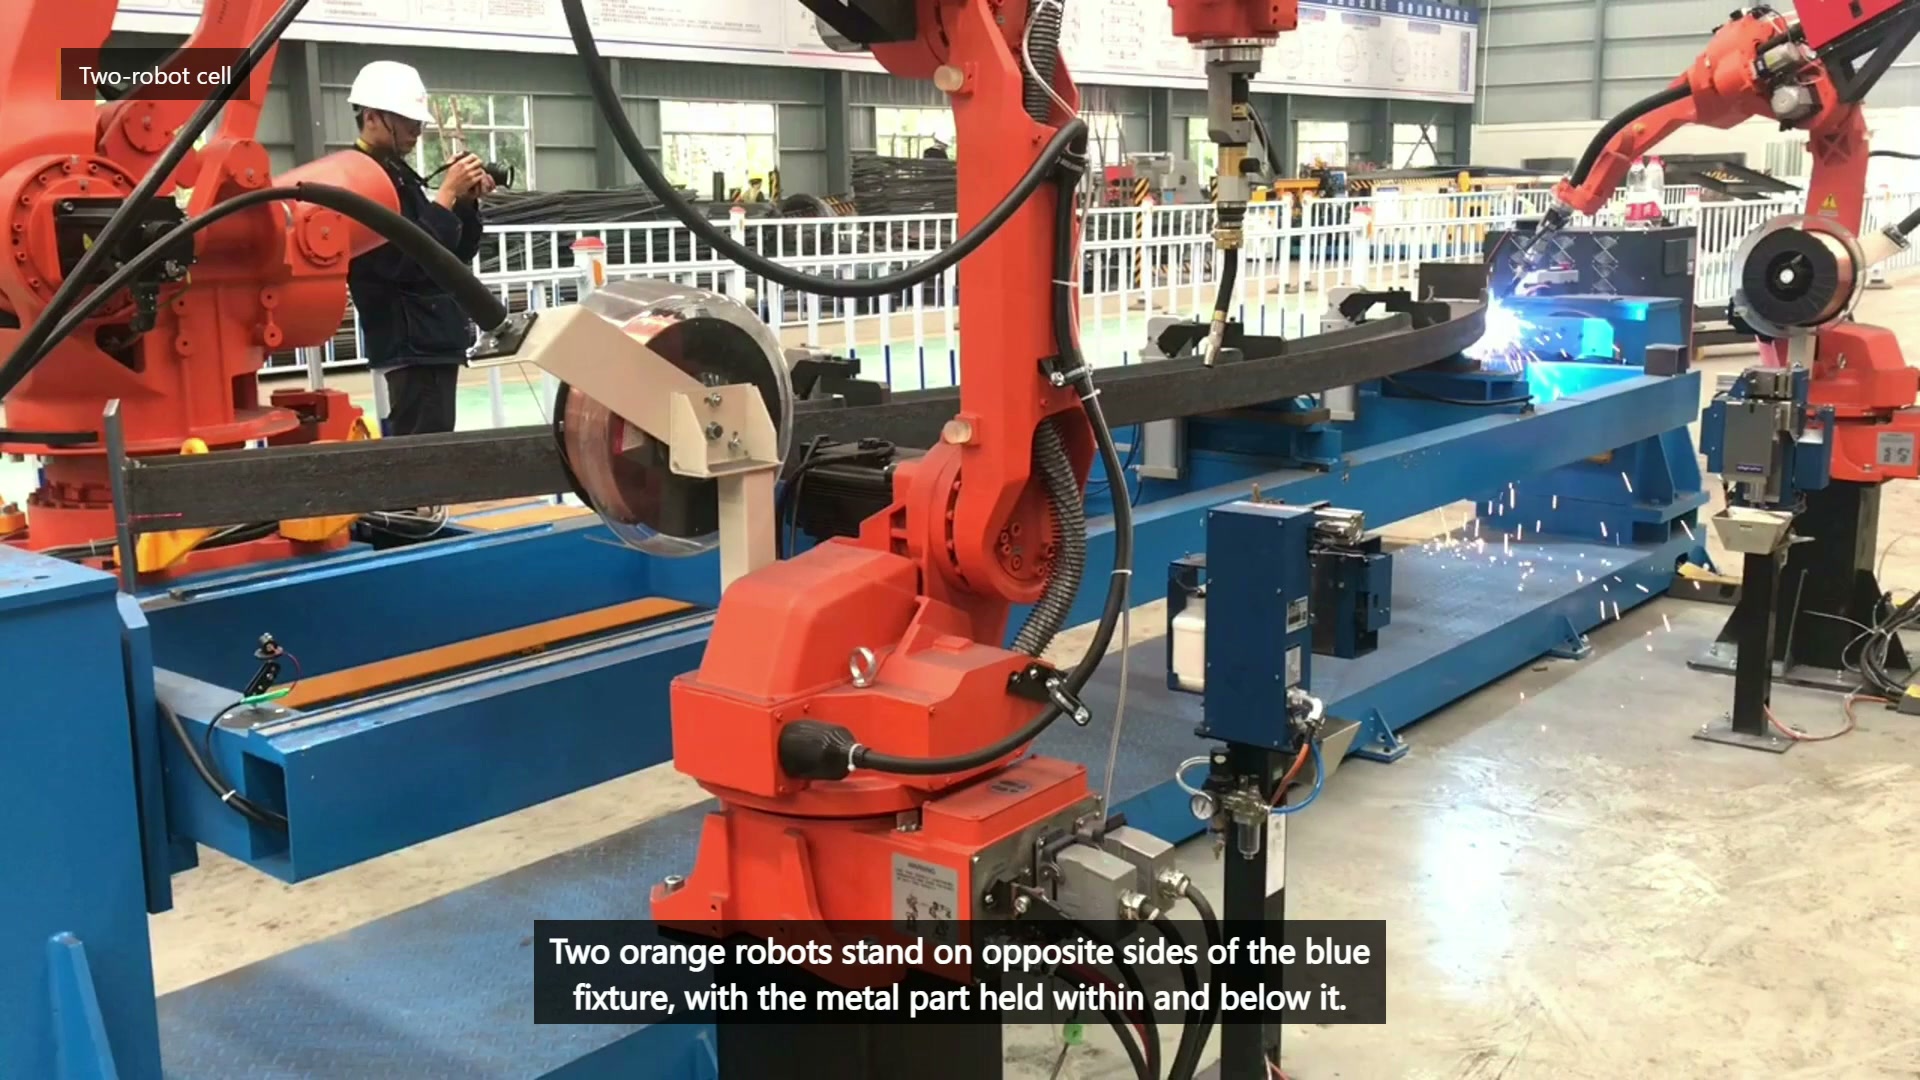
Finales Hauptvideo 00:10 — Zwei orangefarbene Roboter stehen auf gegenüberliegenden Seiten der blauen Vorrichtung, in der sich das lange Metallelement befindet.
Erstellen Sie eine gemeinsame Zugriffskarte, bevor Sie Roboterpositionen zuweisen.
Für jede erforderliche Verbindung sind die zulässigen Brennerwinkel, der Zugang am Anfang und Ende, der Kabelquerschnitt, nahegelegene Klemmen und ein freier Rückzugsbereich zu dokumentieren. Anschließend ist die Verbindung als offen, eingeschränkt, erneut darstellbar oder außerhalb des geplanten Automatisierungsbereichs zu klassifizieren. Diese Übersicht zeigt, ob zwei feste Roboterpositionen ausreichen oder ob Werkstück, Vorrichtung oder Roboterhalterung angepasst werden müssen.
| Gelenkerkrankung | Frühe Frage | Mögliche Antwort |
|---|---|---|
| Nahezu eine Klemme | Können Brenner und Hals passieren, ohne dass der erforderliche Winkel verloren geht? | Verschieben Sie die Klemme oder ändern Sie ihre Richtung |
| Weit entfernt vom Datum | Wie groß ist die Positionsabweichung, die das Gelenk erreicht? | Unterstützung verbessern oder Präsentation messen |
| Hinter einer Kurve | Gibt es einen sicheren Annäherungs- und Rückzugsweg? | Das Mitglied erneut vertreten oder den Geltungsbereich ändern |
| Von Robotern gemeinsam genutzt | Kann ein Arm die Lücke schließen, bevor der andere eintritt? | Besitz- und Wartezustände definieren |
Unterstützen Sie das Bauteil, ohne die Vorrichtung zu einem Hindernis zu machen.
Ein langes Bauteil benötigt ausreichend Unterstützung, um seine Formgebung zu gewährleisten. Jede Unterstützung schränkt jedoch den Zugang ein. Wählen Sie vor dem Schweißen stabile Bezugspunkte, platzieren Sie die Stützen so, dass sie Durchhang oder Verdrehung verhindern, und positionieren Sie die Klemmen so, dass der geplante Schweißweg frei bleibt. Messen Sie die Position der Schweißnaht nach dem Klemmen und erneut nach dem Lösen; andernfalls können Korrekturen des Schweißwegs Abweichungen der Vorrichtung oder des Werkstücks verdecken.
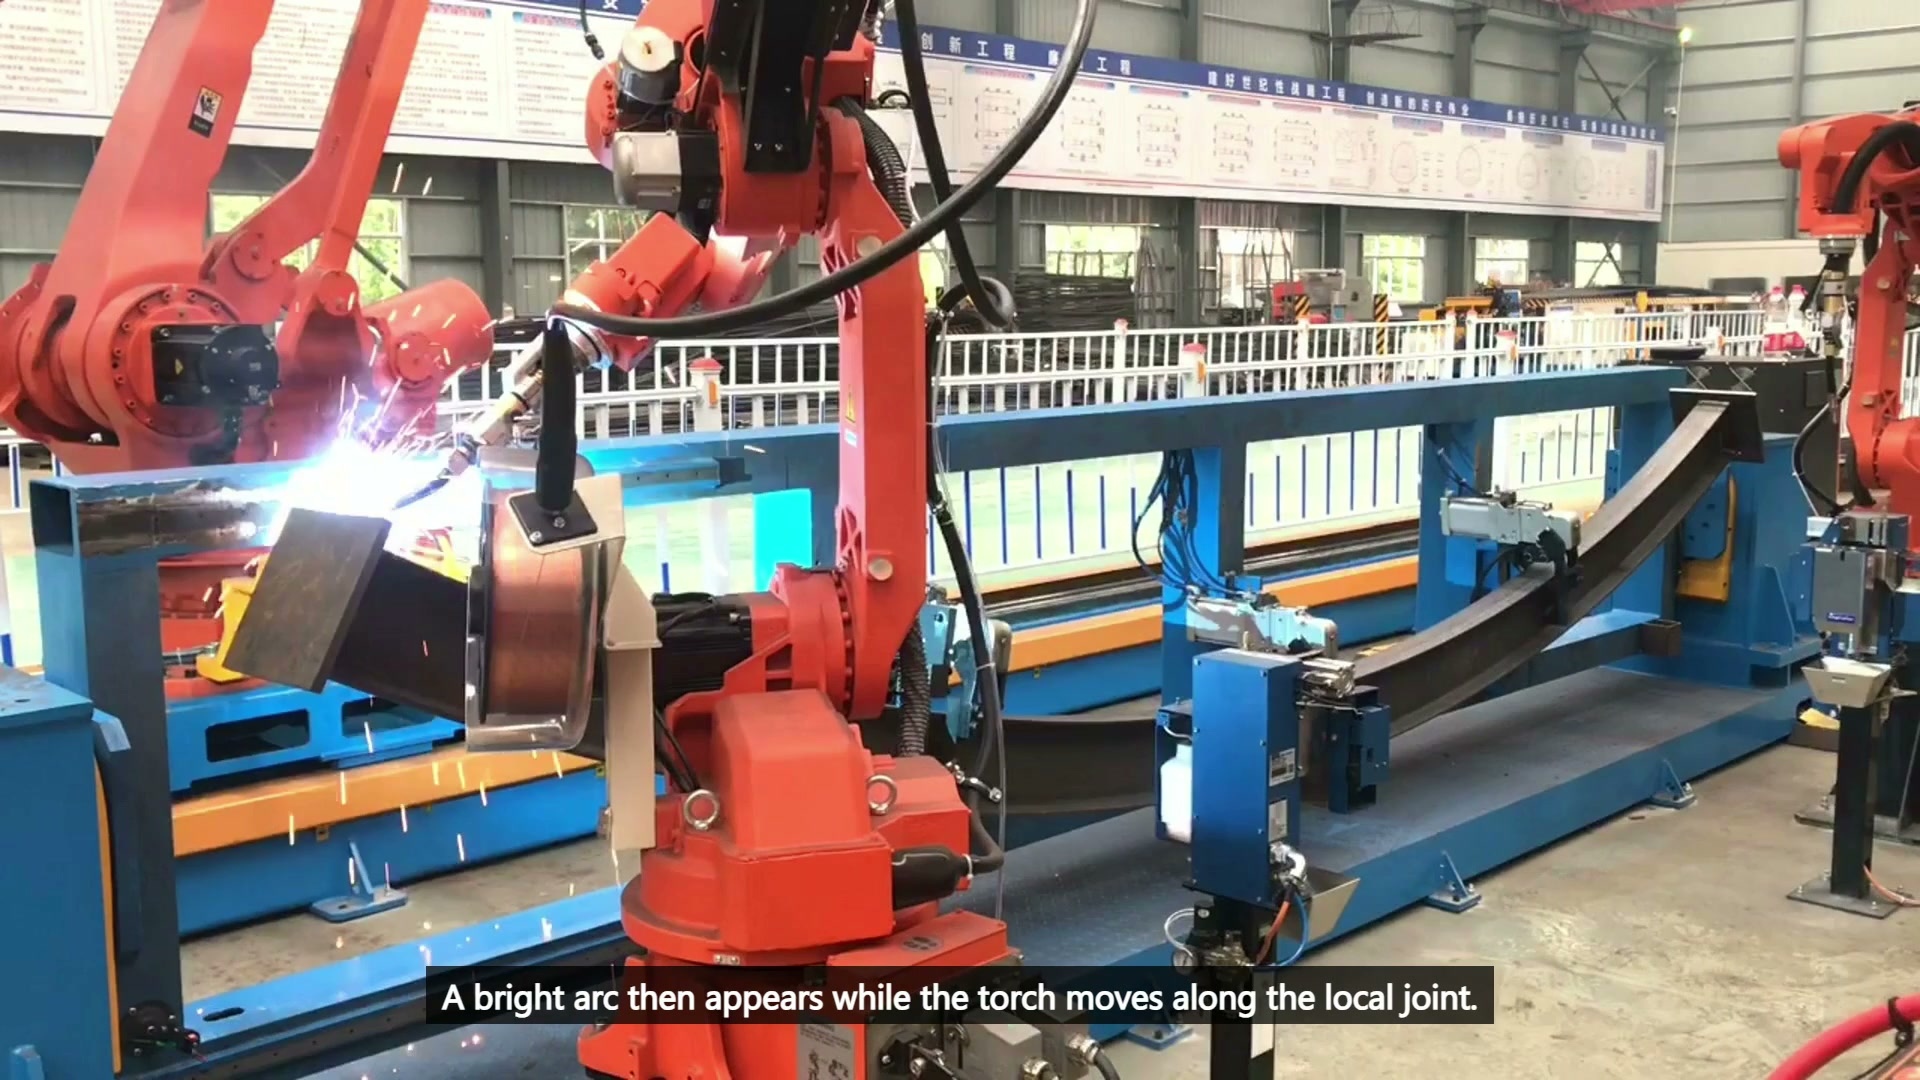
Letztes Hauptvideo 00:28 — Ein Schweißbrenner arbeitet an einer lokalen Verbindung des langen Metallbauteils, wobei Lichtbogen und Funken sichtbar sind.
Die Vorrichtung muss zudem das Beladen, die Inspektion, die Reinigung und die Wartung des Schweißbrenners ermöglichen. Diese Bereiche erfordern oft andere Abstände als beim automatischen Schweißen. Eine Konstruktion, die nur bei geschlossener Zelle und einem bereits eingespannten, einwandfreien Werkstück funktioniert, ist unvollständig.
Sequenzierung durch Zugriff und Verifizierung
Der Bahnplan sollte Schweißabschnitte, Lichtbogenabschaltvorgänge, Roboterübergaben, Wiederherstellungspunkte und Inspektionspositionen umfassen. Testen Sie die am stärksten eingeschränkte Verbindung, die längste Positionsveränderung und alle Bereiche, in denen sich die Roboterpositionen annähern. Ordnen Sie jedes Ergebnis einer Verbindungsnummer, einem Vorrichtungszustand und einer Programmversion zu.
Warum nicht mit dem einfachsten Gelenk anfangen?
Eine einfache Demonstration kann die Besonderheit verschleiern, die später eine Neukonstruktion der Vorrichtung erforderlich macht. Die schwierigste Verbindung deckt die Grenzen der Anordnung auf, solange Änderungen noch kostengünstig sind.
Verkürzt ein zweiter Roboter den Zyklus automatisch?
Nein. Der Nutzen hängt von der Zugangsregelung, den Wartezeiten im gemeinsam genutzten Bereich, dem Verhalten der Vorrichtung und der erforderlichen Schweiß- und Prüfreihenfolge ab.
Was sollte bei der physischen Studie verwendet werden?
Verwenden Sie produktionsnahe Bauteile, realistische Befestigungs- und Spaltbedingungen, die vorgeschlagenen Stützen sowie die tatsächliche Brenner- und Kabelkonstruktion.
Eingangsdaten für eine Schweißstudie mit langem Rahmen
- Rahmenzeichnung und nummerierte Verbindungsliste
- Schweißbereiche, Vorbereitung und Abnahmekriterien
- Eingangstoleranzen, Zustand der Heftklammern und wahrscheinliche Verzerrungen
- Bezugspunkt, Stütze, Klemme und Belastungskonzept
- Taschenlampe, Kabel, Roboter und Wartungshüllen
- Ausgabeziel, Umschaltbereich und Wiederherstellungsregeln
E-Mail sales@evsrobot.com oder verwenden Sie die EVS International Kontaktseite Anhand der Bauteilzeichnung und der Verbindungsliste kann EVST den Zugangsplan, das Tragwerkskonzept, die Roboterzuordnung und den Testplan prüfen.
Das Videomaterial dokumentiert die sichtbare Rahmenbefestigung und die lokalen Schweißbewegungen. Produktidentität, Roboterkoordination, Schweißverfahren, Zyklusleistung und Schweißnahtabnahme erfordern eine Projektvalidierung.