
By EVST-Redaktionsteam • Rezensiert von EVST-Redaktionsteam • Letzte Aktualisierung: 9. Oktober 2026 · Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
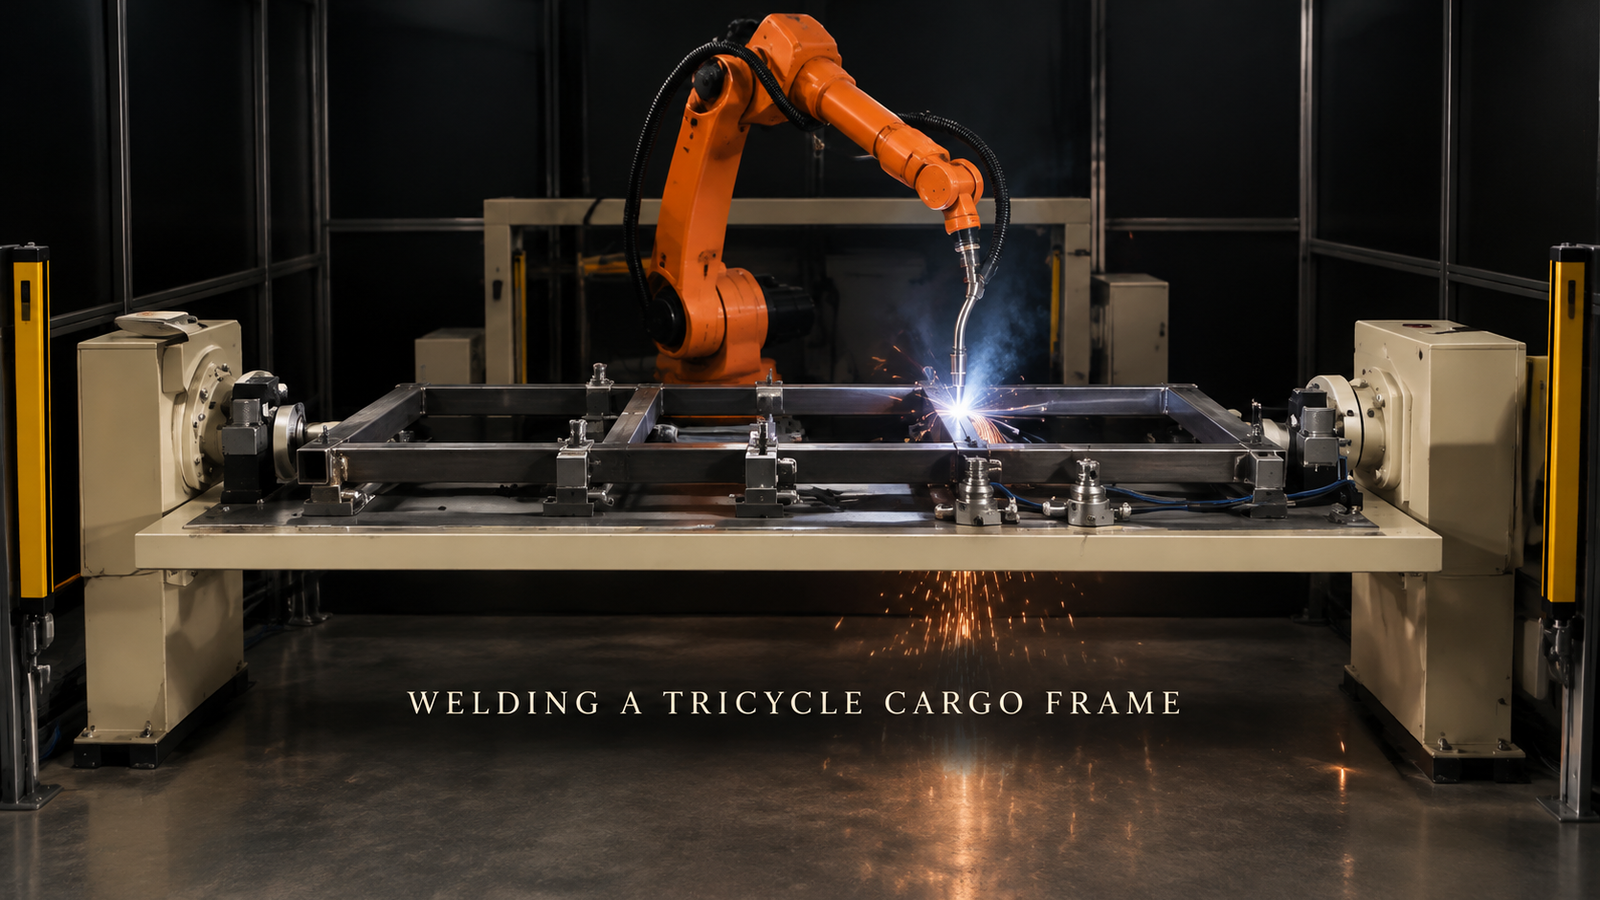
Ein rechteckiger Stahlrohrrahmen, beispielsweise für eine Dreirad-Transportbox, kann von einem Roboter in einer Schweißzelle verschweißt werden, wenn vor der Programmierung des Schweißwegs drei Fragen geklärt sind: Wie werden die einzelnen Rohre positioniert und fixiert? In welcher Reihenfolge werden die Schweißverbindungen hergestellt? Und was geschieht mit einer Schweißnaht auf der gegenüberliegenden Seite des Rahmens? Die Reichweite des Roboters und die Wahl des Schweißbrenners spielen zwar eine Rolle, ergeben sich aber aus diesen Antworten. Die hier beschriebene Zelle verfügt über einen einzelnen Schweißroboter, der entlang eines flachen Rahmens arbeitet, der auf einer langen Vorrichtung aufliegt – Schweißnaht für Schweißnaht.
Planen Sie eine Schweißzelle mit Rohrrahmenkonstruktion? Senden Sie uns die Rahmenzeichnung mit der Verbindungsliste, den Rohrgrößen und Ihrer Tagesproduktion.Wir werden Ihnen daraufhin ein Zellenkonzept und eine Zykluszeitschätzung zukommen lassen.
Lesen Sie die Zeichnung als Schweißbarkeitstest
Ein aus Stahlrohr gefertigter Rahmen weist viele Verbindungen auf. Jede einzelne muss von Hand gefunden, geschweißt und fertiggestellt werden, was zeitaufwendig ist. Zudem neigt die Hitze einer Schweißnaht dazu, den gesamten Rahmen zu verziehen, bevor die nächste Schweißnaht fertiggestellt ist. Eine Roboterzelle muss beide Probleme lösen, und die Zeichnung verdeutlicht bereits, wie schwierig das sein wird.
| Rahmenfunktion | Was das für die Zelle bedeutet |
|---|---|
| Alle Gelenke sind von einer Seite erreichbar | Eine flache Leuchte und eine einfache Anordnung genügen möglicherweise. |
| Gelenke auf der gegenüberliegenden Seite | Entscheiden Sie sich zwischen einer Neukonstruktion, einer zweiten Klemmung oder einem Positionierer. |
| Die Schnittlänge des Rohres variiert | Engere Anschläge oder Nahterkennung |
| Mehrere Rahmenvarianten | Verstellbare oder austauschbare Klemmblöcke |
| Sehr wenige Gelenke | Eine manuelle Vorrichtung kann günstiger bleiben. |
Die nachfolgenden Abschnitte orientieren sich an den Zeilen, die für die meisten Projekte entscheidend sind: Lokalisierung, Zugriff und Reihenfolge.
Jedes Rohr benötigt einen festen Platz
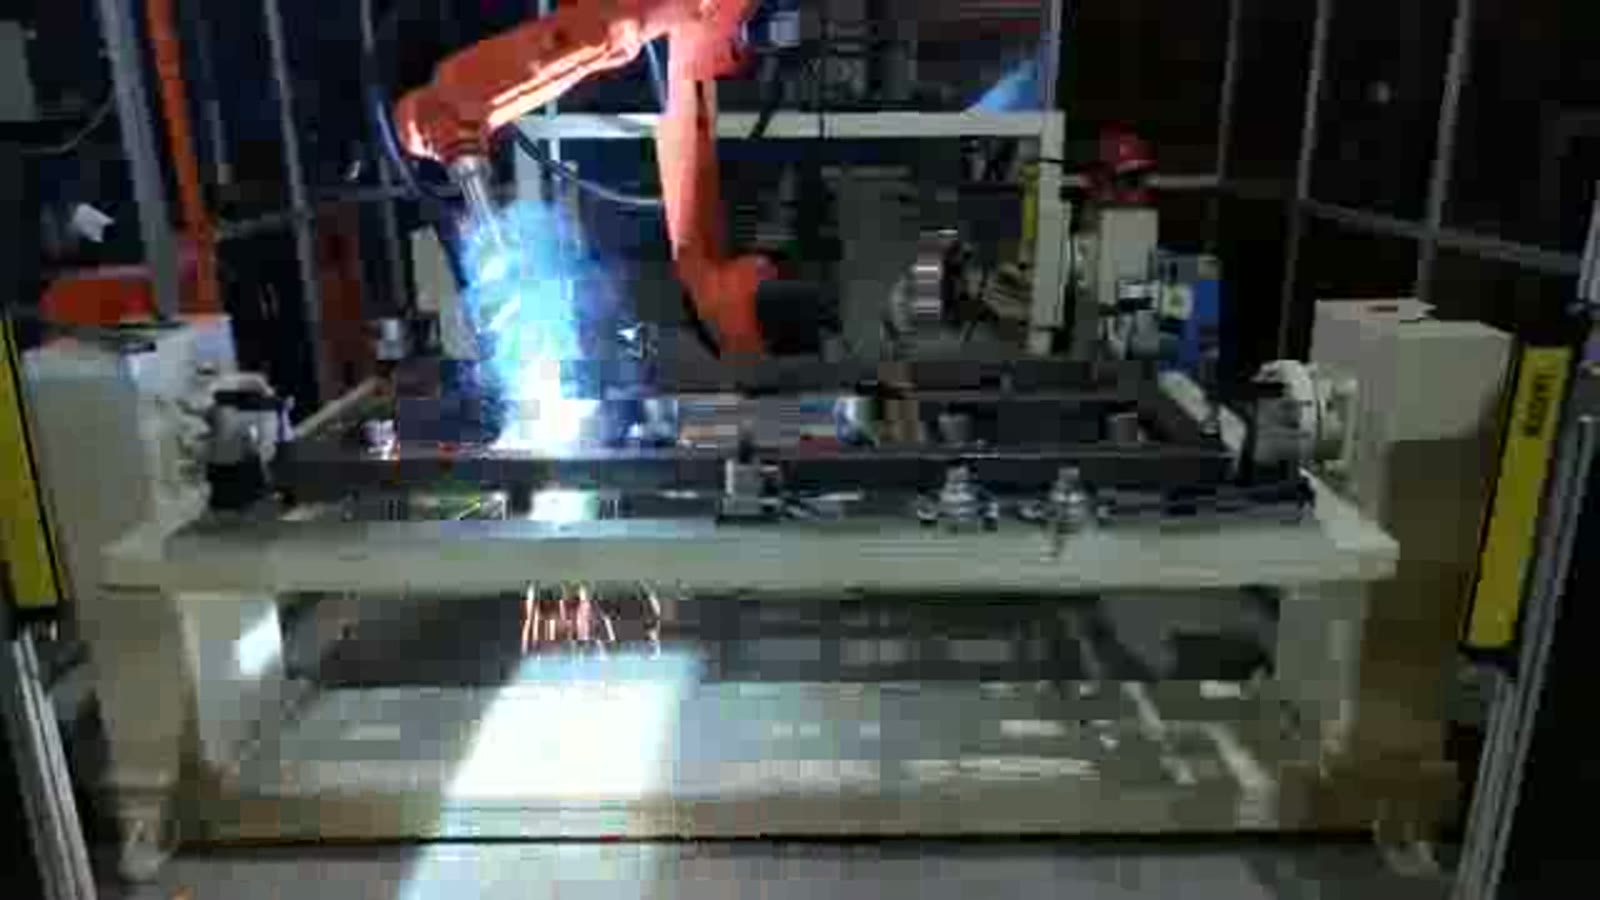
In der hier beschriebenen Zelle liegt ein rechteckiger Rahmen mit mehreren Querträgern flach auf einer langen Halterung. Die Halterung ist zwischen zwei Endständern, je einem an jedem Ende, angeordnet. Eine Reihe von Klemmblöcken drückt auf die Rohre, und hinter dem Rahmen steht ein orangefarbener Sechs-Achs-Schweißroboter mit einem Drahtvorschubbrenner.
Ein Roboterbrenner folgt einer vorgegebenen Bahn. Liegt ein Rohr von einem Frame zum nächsten leicht anders, erreicht der Brenner eine Verbindungsstelle, die nicht exakt an der vom Programm erwarteten Position liegt. Da Rohre mit gewissen Toleranzen geschnitten und gebogen werden, hat eine Vorrichtung zwei Aufgaben: Jedes Rohr an der gleichen Stelle positionieren und es während der Hitzeeinwirkung fixieren. Im Allgemeinen entscheiden drei Details darüber, ob dies gelingt:
- Jedes Rohr wird referenziert. Ein Seitenrohr, das lediglich heruntergedrückt wird und sich ungehindert entlang seiner Länge verschieben kann, wird sich dennoch bewegen. Jedes Rohr benötigt daher sowohl einen Anschlag als auch eine Klemme.
- Die Fackel weist den Weg. Eine Klemme, die eine Schweißnaht perfekt hält, aber genau dort sitzt, wo der Brenner hingeführt werden muss, ist ein Konstruktionsfehler. Klemmen gehören neben die Schweißnaht, nicht in deren Nähe.
- Passgenauigkeit wird geprüft, nicht vorausgesetzt. Wenn der Spalt an einer Verbindungsstelle von Rahmen zu Rahmen variiert, kann ein festgelegter Pfad ihn nicht gleichmäßig ausfüllen. Nahterkennung oder Berührungserkennung sind in diesem Fall gängige Lösungen.
Zugang: nur von einer Seite oder ein Plan für die andere Seite
Der Rahmen in dieser Zelle bleibt von der ersten bis zur letzten Verbindung flach, sodass jede Verbindung von einer Seite erreichbar ist. Das vereinfacht die Konstruktion. Viele reale Rahmen sind nicht so aufgebaut. Falls Schweißnähte auf die Unterseite fallen, gibt es drei allgemeine Möglichkeiten:
- Die Verbindung oder den Rahmen so umgestalten, dass alle Schweißnähte von oben erreichbar sind;
- Den Rahmen ein zweites Mal einklemmen, was die Handhabung erschwert und einen zweiten Befestigungspunkt erfordert;
- Die Leuchte wird auf einem Positionierer zwischen zwei Endständern befestigt, sodass eine kontrollierte Drehung die gegenüberliegende Seite an die Taschenlampe heranführt.
Jede dieser Lösungen hat ihren Preis. Ein Positionierer erfordert, dass die Klemmen den Rahmen im umgedrehten Zustand halten, dass Brenner und Kabel beim Drehen den Rahmen nicht berühren und dass der Drehwinkel Platz benötigt. Ob sich die Anschaffung lohnt, hängt von der Anzahl der Gelenke auf der gegenüberliegenden Seite ab. Diese Anzahl muss als Erstes in der Zeichnung ermittelt werden.
Sequenz: die Reihenfolge, in der man sie sieht, und die allgemeine Regel, die jeder Ordnung zugrunde liegt.
Hier ist die Reihenfolge, in der der Roboter arbeitet. Nach jedem Gelenk hebt sich der Brenner und bewegt sich zum nächsten, wobei Funken nach unten fallen.
- Zunächst wechselt es zwischen Gelenken auf der linken und rechten Seite des Rahmens, eines auf dieser Seite, dann eines auf der anderen.
- Anschließend arbeitet man sich Stück für Stück zur Mitte vor und verschweißt dabei einmal die Verbindung am äußersten rechten Ende.
- Zuletzt kommen die Verbindungsstellen in der Mitte des Rahmens.
Generell gilt: Jede Schweißnaht schrumpft beim Abkühlen und zieht die benachbarten Schweißpunkte mit. Werden mehrere Verbindungen zunächst auf einer Seite eines Rahmens geschweißt, kann sich der Rahmen, unabhängig von der Einspannung, zu dieser Seite hin verbiegen und beim Loslassen zurückfedern. Die Schweißreihenfolge beeinflusst daher den Verzug. Die richtige Reihenfolge für einen bestimmten Rahmen hängt von dessen Geometrie ab und muss an Proberahmen ermittelt werden; sie lässt sich nicht aus einer Zeichnung ableiten. Ein Roboter bietet hier einen Vorteil: Ist die Reihenfolge einmal festgelegt, wird sie bei jedem Rahmen identisch wiederholt, wodurch der Verzug gleichmäßig wird und sich in der Vorrichtung leichter korrigieren lässt.
Lichtvorhänge und der Ein- und Ausgang
Gelbe Lichtvorhänge sind an beiden Seiten des Schweißraums auf Pfosten angebracht. Im Allgemeinen ist ein Lichtvorhang so verdrahtet, dass die Schweißzelle stoppt, sobald jemand ihn durchquert. Dies schränkt die Anordnung ein, da die Rahmen weiterhin ein- und ausgefahren werden müssen. Legen Sie fest, wo der Bediener die Vorrichtung bestückt und wo die fertigen Rahmen das Schweißgerät verlassen. Stellen Sie sicher, dass dieser Weg nicht durch den Lichtbogen- und Funkenbereich verläuft. Die Auslöser für das Stoppen des Lichtvorhangs und das Neustarten der Schweißzelle müssen von Anfang an in die Planung einbezogen werden.
Kurzantworten für Rahmenkäufer
Kann eine Zelle mehr als einen Rahmen verschweißen? Ja, sofern die Vorrichtung veränderbar oder anpassbar ist und die Gelenkliste jeder Variante bekannt ist. Bitte senden Sie alle Varianten, nicht nur die Hauptvariante.
Brauchen wir einen Positionierer? Nur wenn Schweißnähte an Stellen liegen, die der Brenner bei flach liegendem Rahmen nicht erreichen kann. Zählen Sie zuerst die Verbindungen auf der gegenüberliegenden Seite.
Findet der Roboter das Gelenk von selbst? Ein fester Pfad ist von der Vorrichtung abhängig; bei variablen Einbaubedingungen kann eine Sensorik hinzugefügt werden. Dies hängt von Ihren Rohren ab, nicht vom Roboter.
Ihre Zeichnung ist die Eingabe.
Senden Sie uns bitte die Rahmenzeichnung mit markierten Verbindungsstellen, Rohrdurchmessern und Wandstärken, der benötigten Rahmenanzahl pro Tag sowie allen Verbindungen, die bekanntermaßen schwer zugänglich sind. Anhand dieser Angaben können wir Ihnen eine Fertigungszelle vorschlagen und die Zykluszeit abschätzen.
Sind Sie bereit, über Ihren Rahmen zu sprechen? Kontaktieren Sie uns hier oder schreiben Sie an sales@evsrobot.com.
Dieser Artikel beschreibt die Funktionsweise eines Roboters entlang eines Flachrohrrahmens und die allgemeinen Konstruktionsprinzipien für solche Zellen; Schweißparameter, Rohrgrößen oder Zykluszeiten werden nicht genannt.