
By EVST-Redaktionsteam • Rezensiert von EVST-Redaktionsteam • Letzte Aktualisierung: 8. Oktober 2026 · Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
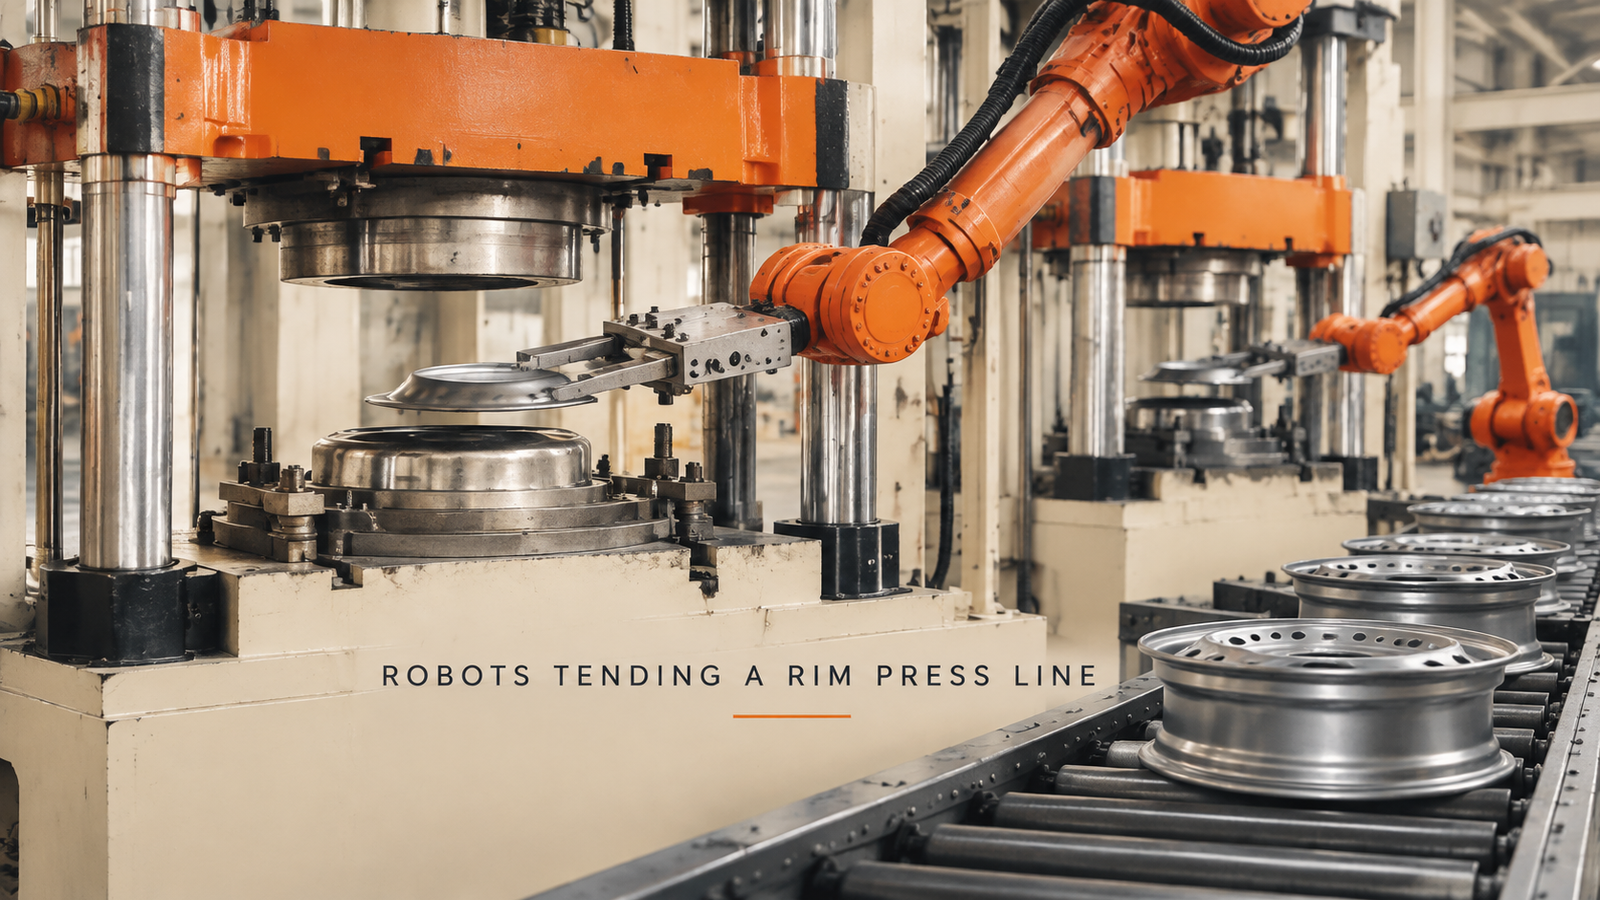
Die Bedienung einer Felgenlinie durch eine Presse kann an Roboter übergeben werden, wenn drei Bedingungen erfüllt sind: Das Werkstück wird ohne Verschiebung in das Werkzeug eingeführt, die Presse kann erst schließen, wenn der Roboter sie nicht mehr berührt, und das Werkstück befindet sich in jedem Zyklus an derselben Stelle im Werkzeug. Nutzlast und Reichweite sind zwar wichtig, aber selten ausschlaggebend. In der hier beschriebenen Zelle befinden sich Sechs-Achs-Roboter zwischen einer Reihe von vier Säulen-Hydraulikpressen und Felgenbearbeitungsstationen. Die Roboter bearbeiten zwei sehr unterschiedliche Werkstücke: einen runden Stahlrohling an den Pressen und eine Felge mit einem Lochring an den Stationen.
Beobachten Sie die Pressverteidigung an der Seitenlinie? Senden Sie uns bitte die Teilezeichnung für jede Station und Ihre tägliche Produktionsmenge.Wir werden Ihnen daraufhin ein Zellenkonzept und eine Zykluszeitschätzung zukommen lassen.
Warum Pressen das harte Ende einer Felgenlinie darstellen
Eine Presse unterscheidet sich vom Rest einer Felgenfertigungslinie dadurch, dass der Bediener die Hand oder zumindest ein Werkstück in den Zwischenraum der Matrizen einführen muss. Diese manuelle Arbeit tausendfach täglich ist ermüdend und birgt erhebliche Risiken. Jede zusätzliche Presse bedeutet zudem eine weitere Person an einer weiteren Station. Daher gehört die Pressenbedienung zu den ersten Aufgaben, die ein Werk prüft, wenn es den Einsatz von Robotern in Betracht zieht.
Deshalb ist die Aufgabe auch nicht einfach nur „Entnehmen und Platzieren“. Der Roboter fährt in einen Bereich, der sich gerade schließt, und das abzulegende Teil muss sich genau an der richtigen Stelle befinden. Diese beiden Tatsachen bestimmen alles Folgende.
Ein Druckvorgang, Schritt für Schritt
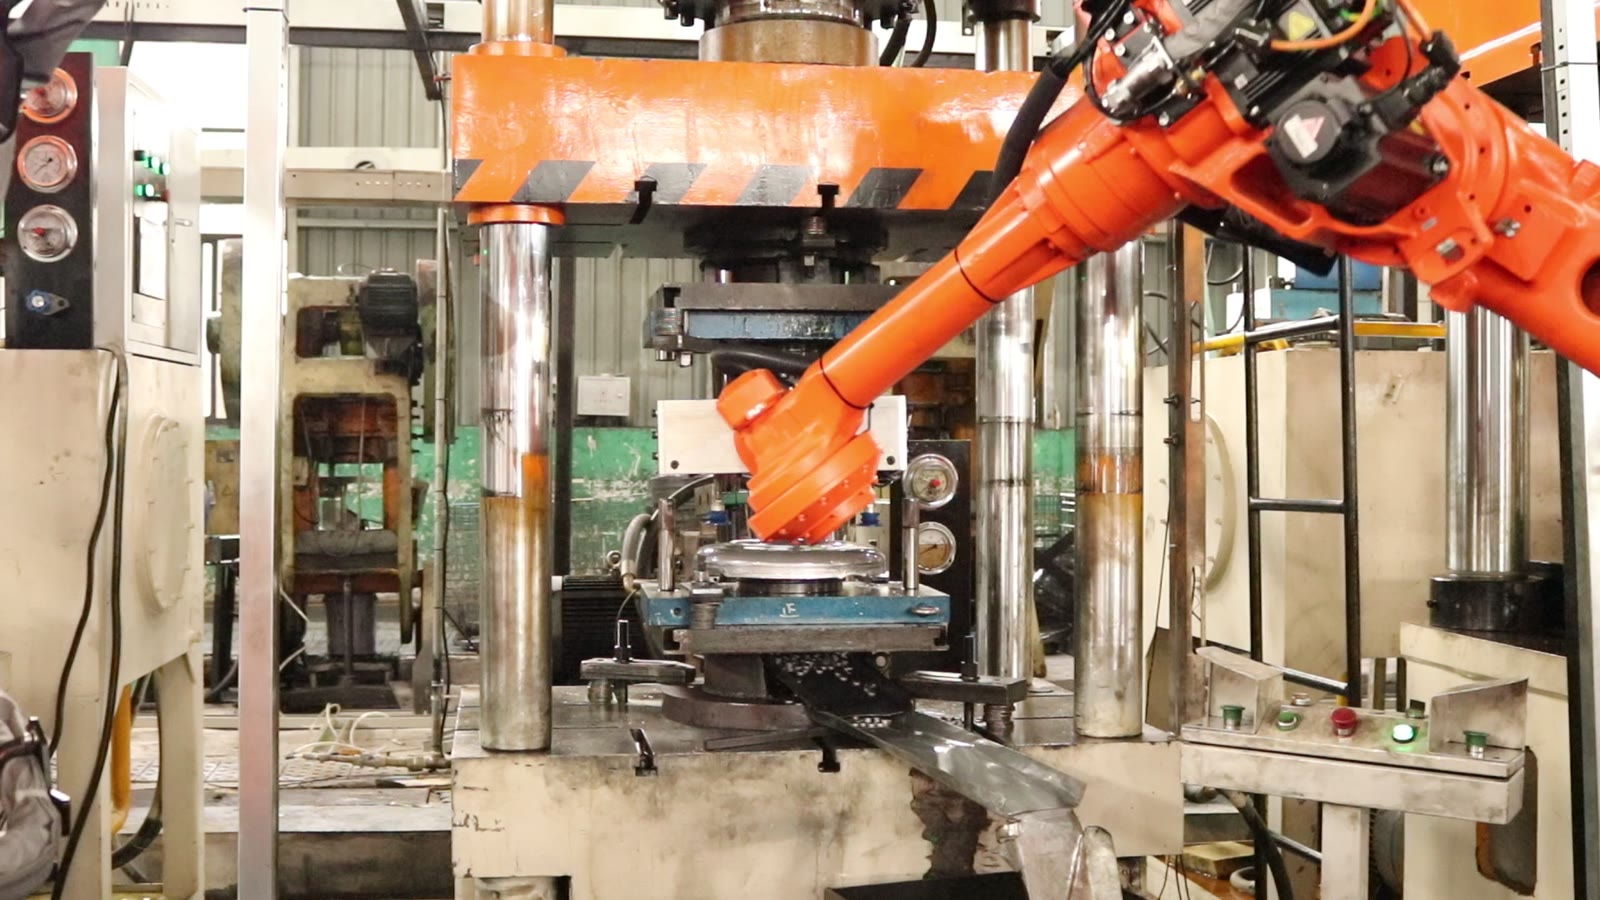
An der Druckerei sieht der Zyklus folgendermaßen aus:
- Der Roboter trägt einen runden Stahlrohling auf einem flachen, gabelförmigen Greifer.
- Es reicht zwischen den oberen und unteren Würfel.
- Es legt den Rohling auf den unteren Stempel.
- Es zieht sich aus der Presse zurück.
- Erst dann senkt sich der orangefarbene obere Balken der Presse und hebt sich wieder.
- Der Roboter greift zurück und hebt das Teil von der unteren Matrize ab.
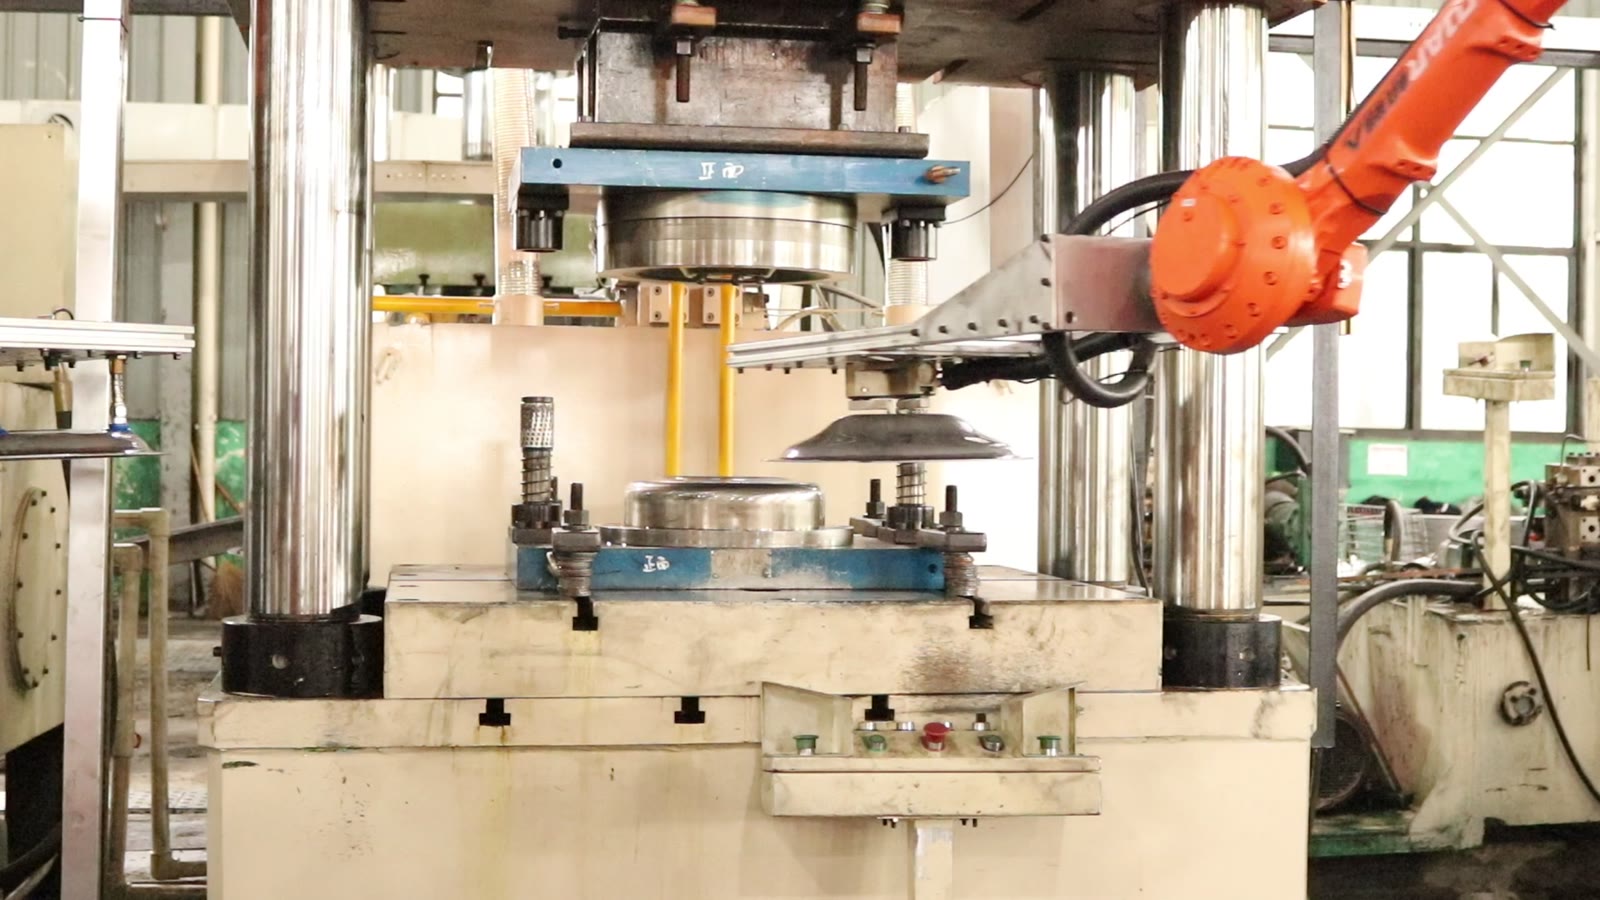
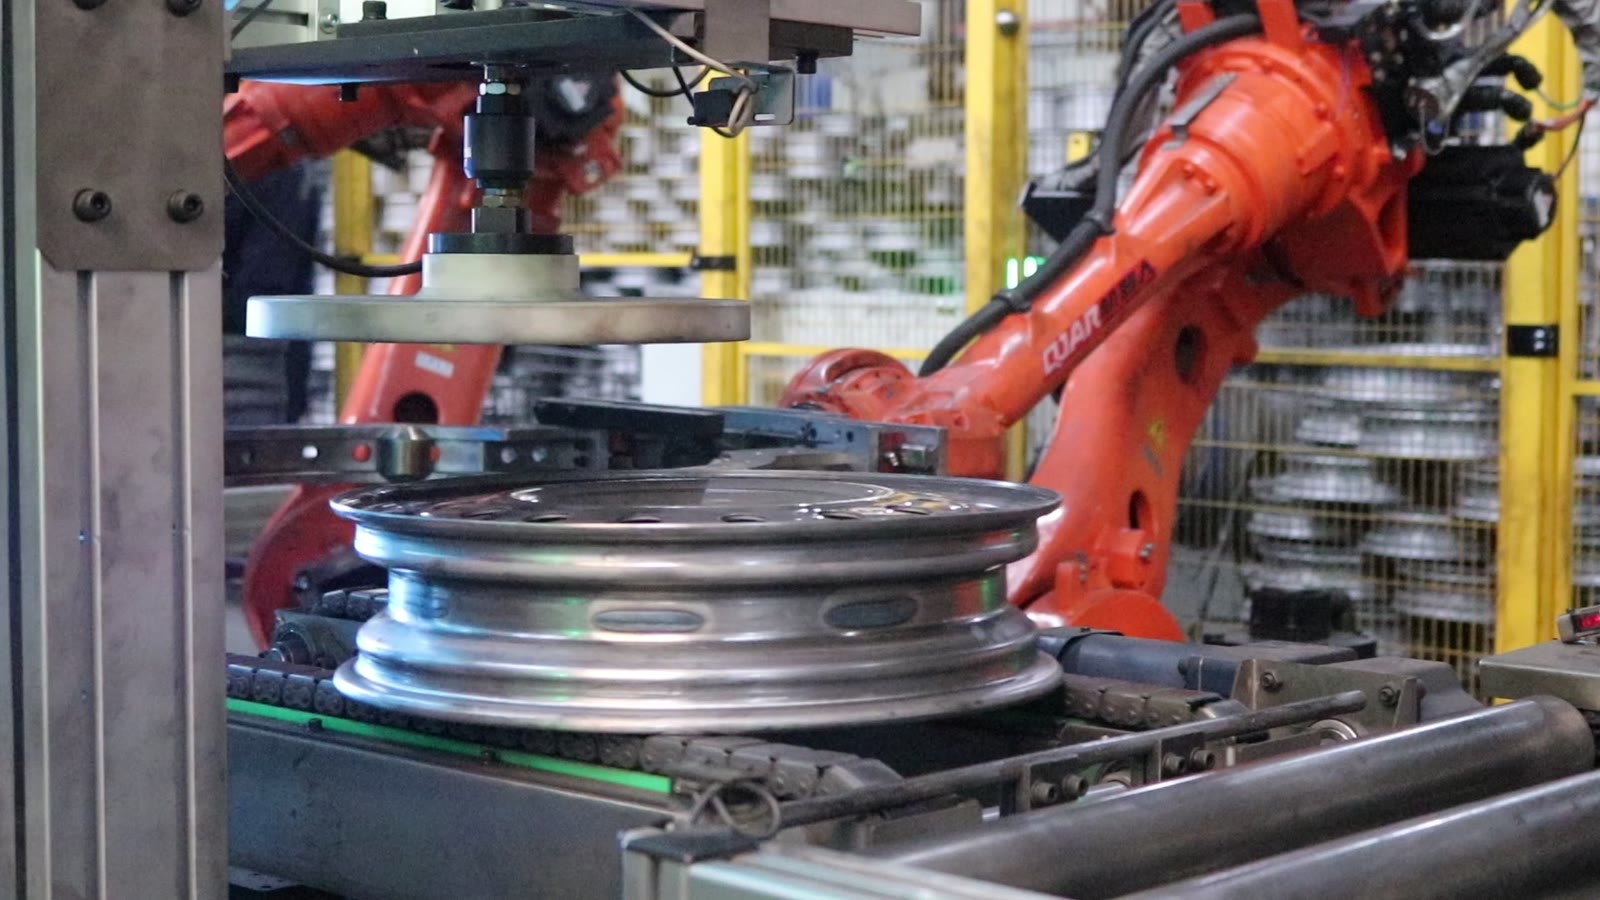
Weiter entlang der Produktionslinie übernimmt ein anderer Handhabungsvorgang. An einer Felgenstation hält ein Roboter mit einem ringförmigen Greifer eine Felge – einen Ring mit einer Lochreihe – und setzt sie auf eine vertikale Vorrichtung. Eine runde Druckplatte oberhalb der Vorrichtung senkt sich auf die Felge ab, und anschließend nimmt der Roboter die Felge wieder ab. Neben einem Rollenförderer stehen zwei Roboter nebeneinander und nehmen Felgen auf, um sie zu transportieren. Die Felgen laufen dann nacheinander auf dem Förderband entlang.
Drei sich gegenseitig stützende Einschränkungen
Das Teil hineintragen, ohne es zu verschieben
Ein auf einer Gabel transportiertes Werkstück wird von unten gestützt und nicht eingespannt. Daher kann es während der Bewegung verrutschen, wenn der Roboter beschleunigt, bremst oder zu scharf abbiegt. Die Gabel benötigt eine Auflagefläche, von der das Werkstück nicht abrutschen kann, und eine Bahn mit geringer Geschwindigkeit an den Stellen, an denen das Werkstück am wenigsten eingeschränkt ist. Ein verschobenes Werkstück ist kein geringfügiger Fehler: Die nächste Bedingung geht davon aus, dass es sich an der erwarteten Position befindet.
Die Presse schließt erst, wenn der Roboter frei ist.
Der Ablauf in der Zelle ist einfach: Der Roboter fährt zurück, dann senkt sich die Presse. Das zugrundeliegende Konstruktionsprinzip besteht darin, dass diese Reihenfolge nicht allein vom richtigen Timing abhängen sollte. Eine Roboter-Pressen-Verriegelung signalisiert der Presse, dass sich der Roboter außerhalb des Werkzeugbereichs befindet, und dem Roboter, dass die Presse geöffnet ist, bevor er hineinfährt. Beide Richtungen sind wichtig, da eine zu früh schließende Presse und ein zu früh einfahrender Roboter zwar unterschiedliche Fehler mit demselben Ergebnis darstellen, aber dennoch zum selben Ergebnis führen.
Das Teil im Werkzeug positionieren
Das Auflegen eines Rohlings auf die untere Matrize ist nur dann hilfreich, wenn dieser jedes Mal an derselben Stelle landet. Verfügt die Matrize über Positionierungshilfen wie Aussparungen, Stifte oder eine geformte Aufnahme, muss der Roboter das Werkstück lediglich anfahren und positionieren lassen. Fehlen diese, muss der Roboter präzise genug sein, um das Werkstück direkt zu platzieren. Jede Abweichung der Aufnahmeposition überträgt sich direkt auf die Matrize.
Die drei Komponenten sind miteinander verbunden. Ein sicherer Gabelgriff ermöglicht eine wiederholgenaue Positionierung; die Positionierung zählt nur dann, wenn der Roboter vor dem Hub nachweislich frei ist; eine Positioniervorrichtung im Werkzeug gleicht die verbleibenden geringen Abweichungen aus.
Von einem Druckvorgang zu einer Reihe
Entlang der Linie stehen die Roboter zwischen den Pressen, die im gleichen Rhythmus bedient werden: ein- und ausfahren, Hub, wieder einfahren. Die Betrachtung einer Presse mit einem Roboter als Einheit ermöglicht eine einfache Skalierung der Linie. Eine neue Presse bringt ihren eigenen Roboter, ihre eigene Verriegelung und ihren eigenen Teilehandhabungszyklus mit sich, sodass die Zelle nicht als Ganzes neu geplant werden muss.
Der Kompromiss liegt in den Kosten pro Presse. Die Alternative, bei der ein Roboter zwei Pressen bedient, spart zwar einen Roboter, synchronisiert aber die Pressenabläufe und lässt jede Presse auf die andere warten. Welche Lösung besser ist, hängt davon ab, wie lange ein Hub im Vergleich zur Roboterfahrt dauert. Genau dafür dient die Zykluszeitabschätzung anhand der Zeichnungen.
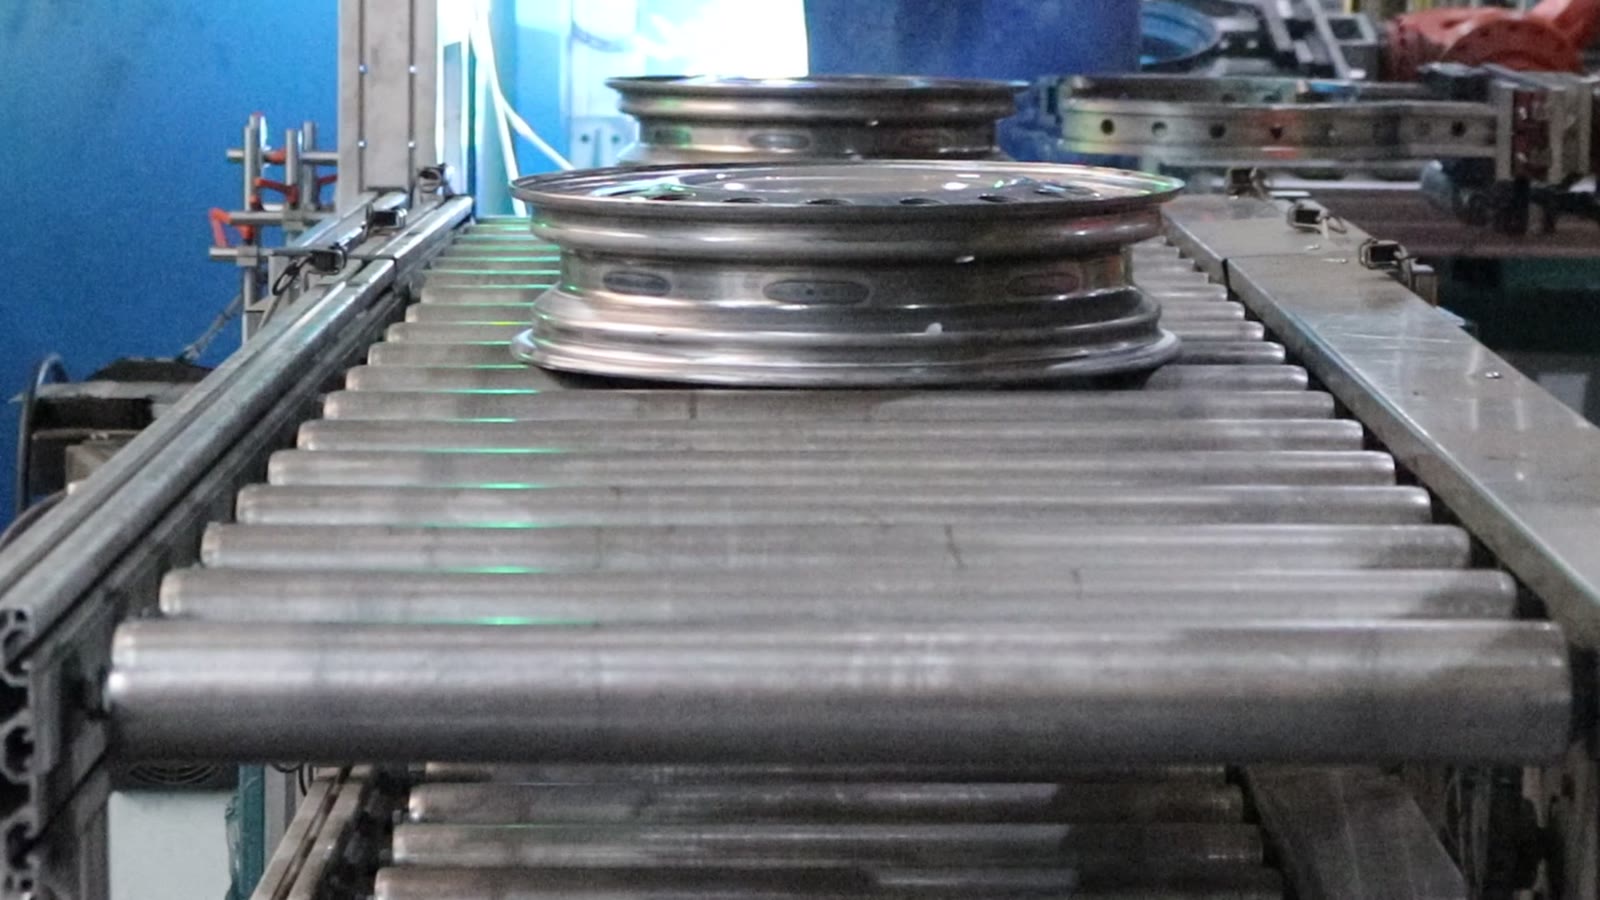
Rohlinge und Felgen benötigen unterschiedliche Greifer.
Die Zelle verwendet zwei Greifer für zwei Teile: eine Flachgabel für einen runden Rohling, der zwischen die Matrizen greifen muss, und einen Ringgreifer für den Rand. Dies ist relevant, wenn ein Kunde einen Roboter für beide Teile wünscht: Entweder wird das Werkzeug zwischen den Aufträgen gewechselt, was einen Werkzeugwechsler und eine Parkposition für jeden Greifer erfordert, oder die Roboter sind jeweils einem Teil zugeordnet. Dedizierte Roboter sind einfacher, aber pro Linie teurer; eine Umrüstkonstruktion ist hardwareseitig günstiger, verlängert aber die Rüstzeit und erfordert eine zusätzliche Überprüfung.
Wo das hineinpasst und wo man genauer hinschauen sollte
Die Pressenbedienung eignet sich gut, wenn die Teile formstabil sind, die Pressen nebeneinander mit ausreichend Platz stehen und die Produktionsrate konstant genug ist, um einen Roboter pro Presse zu rechtfertigen. Vorsicht ist geboten, wenn die Teile stark in der Größe variieren, wenn das Werkzeug das Teil nicht positionieren kann oder wenn die Pressenanordnung keinen Platz für einen Roboter bietet, um im Werkzeug zu stehen und hineinzugreifen.
Fragen, die uns häufig gestellt werden
Muss die Presse modifiziert werden? Normalerweise werden Signale für die Verriegelung und manchmal ein Schutzanordnungslayout benötigt, das den Roboterzugang ermöglicht. Wir prüfen dies anhand des von Ihnen übermittelten Pressenlayouts.
Kann ein Roboter mehrere Pressestellen bedienen? Das ist der Fall, wenn die Hubzeit genügend Leerlaufzeit für den Roboter lässt, um die zweite Presse zu befüllen. Eine Zykluszeitschätzung zeigt, ob dies der Fall ist.
Kann derselbe Roboter auch Rohlinge und Felgen verarbeiten? Technisch gesehen ja, mit einem Werkzeugwechsler, aber das verlängert die Rüstzeit. Ob es sich lohnt, hängt davon ab, wie häufig die Teile gewechselt werden.
Was Sie uns senden sollen
Für jede Station benötigen wir die Teilezeichnung, das Pressenlayout (inklusive Roboterpositionen und Werkzeugöffnung) sowie den benötigten Tagesausstoß. Damit können wir Ihnen sagen, welche der drei Einschränkungen in Ihrer Linie die größte Herausforderung darstellt und wie ein Zellenkonzept mit Zykluszeitschätzung aussehen würde.
Sie wünschen ein Konzept für Ihre Druckmaschinen? Kontaktieren Sie uns hier Oder senden Sie Ihre Zeichnungen und Ihre tägliche Produktionsmenge an sales@evsrobot.com.
Dieser Artikel beschreibt die allgemeine Funktionsweise von Pressen und Felgenhandhabung sowie die in einer Zelle sichtbaren Vorgänge; Angaben zu Tonnage, Teilegrößen, Materialien, Zykluszeiten oder Umformschritten werden nicht gemacht.