
在比较焊接时间之前,先用同样的夹具对常规零件进行测试。如果每个铰链接头的位置都可预测,且订单持续时间足够长,足以证明夹具设置和更换的合理性,那么重复的铰链排就可以考虑采用机器人焊接。如果操作员仍然需要手动调整各个铰链部件的位置,那么在决定采用机器人焊接之前,应该继续采用手动方式,或者改进其装配精度。
夹钳闭合后,找到接合处。
影片展示了焊枪沿着一长排带有重复孔洞的铰链部件移动。弧线在工作台上依次出现。由于铰链部件排列成行,焊接顺序清晰可见。在生产试制中,夹紧后检查第一个和最后一个接头:重复孔洞可能看起来对齐,但接触边缘或间隙仍然存在偏差。
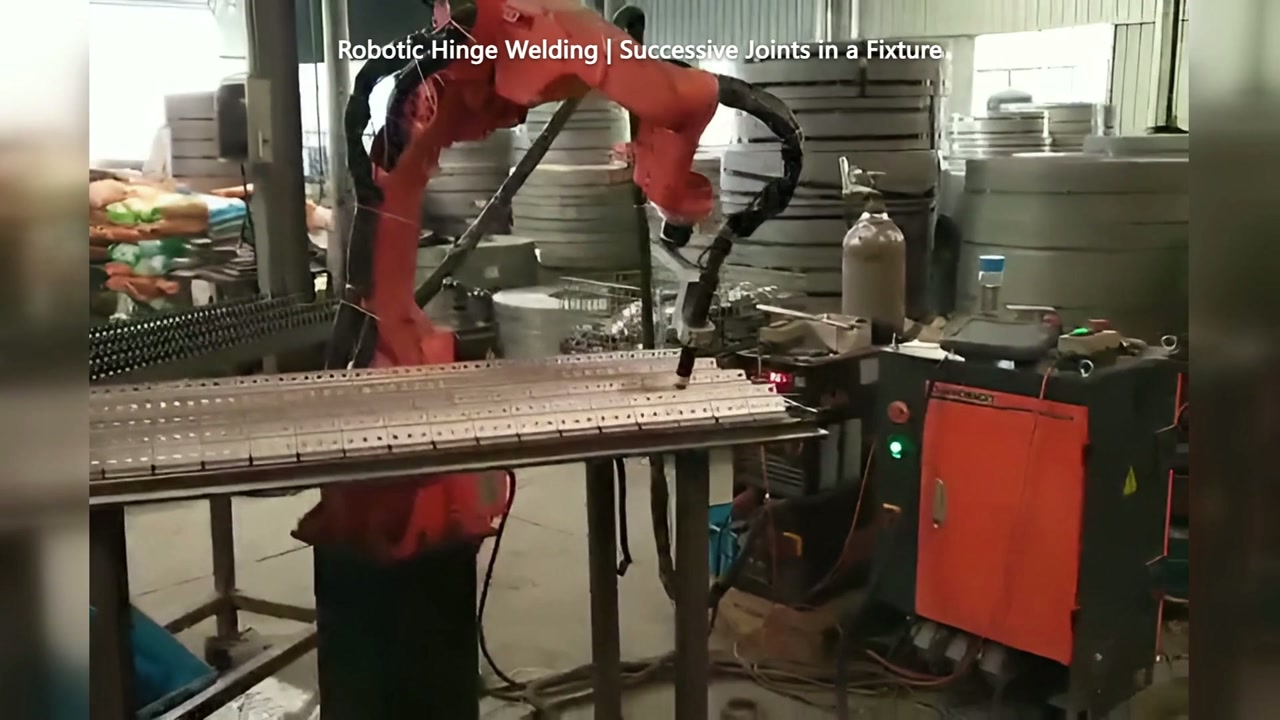
视频00:31处,焊枪位于工作台右侧铰链上方。
利用夹具,根据实际控制接合面的位置来定位工件。装载正常生产中的工件,关闭夹具,然后标记接合点相对于预定焊枪路径的位置。在所有夹具关闭的情况下检查焊枪的进出通道。如果法兰或夹具阻挡了某个位置,请单独记录该位置;仅使用一个松动的铰链进行试验会遗漏该位置。
将所有订单与相同的验收检查进行比较
| 订单条件 | 实际的下一步 |
|---|---|
| 在一个夹具设置中实现具有可重复接头的长距离运行 | 比较人工操作和机器人操作完成一整行合格货物所需的时间,包括装货、转向和卸货。 |
| 铰链变体的短程运行 | 两种生产路线都应安排好夹具更换和首件验收的时间。如果设置过程会占用大量运行时间,则应采用手动下单的方式。 |
| 一组需要重复调整;另一组则需要定期手动调整。 | 在改进上游装配的同时,先在机器人上对稳定的组进行试验,其余部分则保持手动路径。 |
两种焊接路线应采用相同的尺寸和焊缝验收标准。如果订单需要早期装配修正、行末修补或频繁换焊,则实际工作量可能超出其标称的焊接时间。应要求提供已验收的焊行及其设置记录,而不仅仅是计时焊接演示。
如果您有铰链布局图、一些具有代表性的变体以及加载后缝隙的照片, 与EVST分享我们可以讨论哪些家庭应该参与焊接试验。