
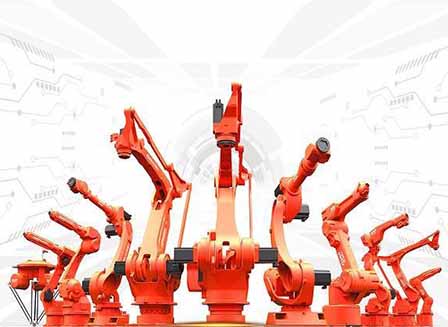
机械臂 是机器人最重要的部分,因为它负责处理实际工作。它是绘画、码垛、拾取和放置,它是实际完成工作的部分,就像人的手臂一样。大多数机械臂都有连接关节的轴,以实现灵活的运动,它们需要根据所从事的工作随意弯曲和伸展。
机械臂的零件
机械臂 由多个部件组成,这些部件协同工作使工作变得轻松。这些零件单独制造,然后组装在一起以完成工业机器人手臂。以下是机械臂的主要部件。
控制器
来源:Pinterest
这是整个结构的大脑。它通常采用主板的形式,但较小,上面写入了负责使机械臂发挥作用的程序。它是机器人最复杂的部分,通常被封装起来以保护其免受外部影响。损坏,因为它很脆弱且昂贵。
握爪
来源:Pinterest
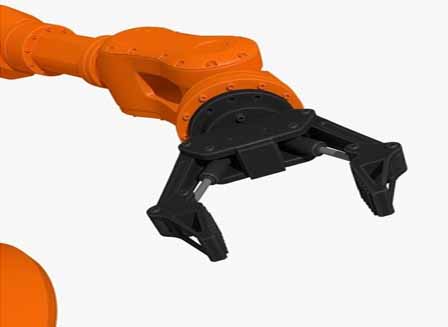
抓手是手指。它们是机械臂末端的可延伸突出物,通常在制造过程中抓取物品, 拾取和放置 负载和搬运包装。大多数都是电动设置的,并且通常位于一组“3 个手指”中,以便更好地抓握。夹具必须坚固,因为它们承受着搬运过程中的大部分冲击 重载荷。
接头
来源:Pinterest
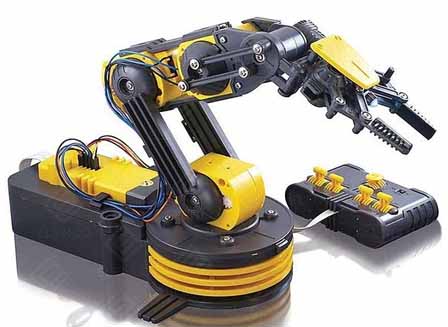
如果没有关节,机械臂除了围绕其外壳旋转之外就不会进行任何运动。关节使手臂能够弯曲、伸展以及绕轴旋转。如果没有这些运动,机械臂将无法处理您能想到的最简单的任务。
电机
来源:Pinterest
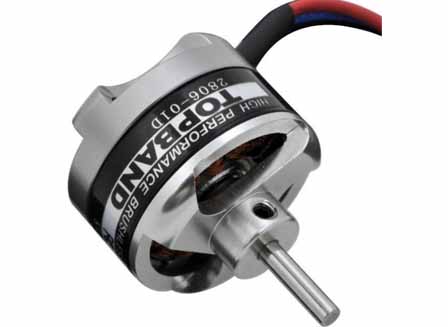
控制器充当大脑,而电机则充当引擎,实现机械臂所做的所有运动。电机是一种电气设备,可根据控制器的一组指令控制机械臂的运动、速度和方向。机械臂电机有四种类型: 交/直流电机、伺服电机、步进电机和直线电机。
传感器
来源:Pinterest
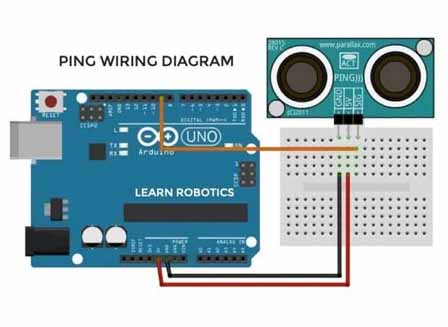
机器人传感器是机器人手臂的眼睛和耳朵,它们是手臂用来判断距离和厌恶应该抓取的物品的东西。传感器非常先进,可以知道前方何时有障碍物,并能够精确地识别出它们应该识别的物体。
机械臂是如何制造的
由于机械臂非常复杂,因此制造它们需要高水平的设计。以下是将机械臂从头开始变成功能齐全的机器所需的一些步骤。
第 1 步:创建程序
作为大脑,运行机械臂的程序是首先要做的事情。机械臂的最终尺寸将取决于程序的先进程度及其处理能力。
第三步:安装电机
程序顺利运行后,下一个要制作的项目就是引擎。电机连接到程序并运行测试以查看它是否响应控制器提供给它的命令。一旦完成,你就已经拥有了机械臂的心脏和大脑。
第 3 步:组装底座
构成机械臂基础的底座在第三阶段进行处理。这是将放置在地板或装配台上的零件。它必须很重才能抵消伸出的手臂的重量,这样它就不会翻倒。
第四步:将关节和肩膀放在一起
手臂的可移动部件在第四阶段组装。这是重要的一步,因为这是确定手臂的最大伸展范围和最大转动的地方。根据底座的大小,接头的范围可以是 2 到 10 个,其中 6轴机械臂 是最常见的。关节越多,机械臂就越大。
第 5 步:添加夹具
处理焊接、切割、起重等精密工作的部件称为夹具。它们连接在机械臂的末端,形成类似于人类手指的形状。
第6步:接线
作为一种电气装置,所有这些部件都通过电线网络相互连接,将电力传输到每个部件。布线必须以不妨碍自由运动接头的方式进行。
结语
制造机械臂不是在公园里散步,而是一项复杂的工作,需要 机器人制造商 雇用多人的服务以使最终产品能够按预期工作。 成本 制造一个机器人手臂的成本相当高,这就是为什么机器人手臂的价格昂贵。但当你考虑到长期利益时,这是完全值得的。