
托盘处理自动化:何时值得增加第二个机器人?
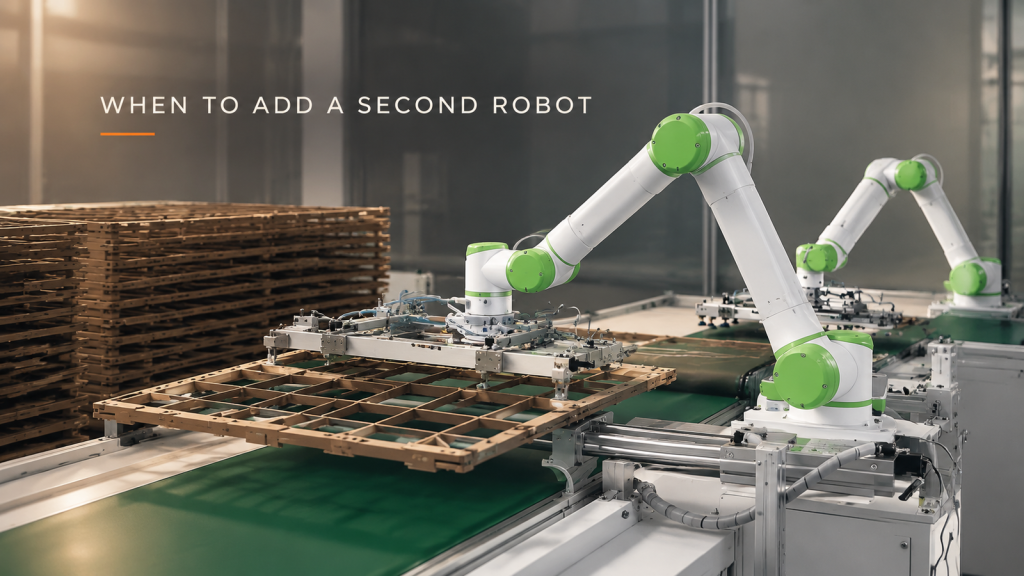
比较一台机器人、一台托盘送料器和两台机器人。了解哪些托盘更换延迟可以重叠,以及在添加第二个搬运设备之前需要测试哪些内容。
印刷机料堆垛自动化:买家在订购码垛机器人前会问的七个问题
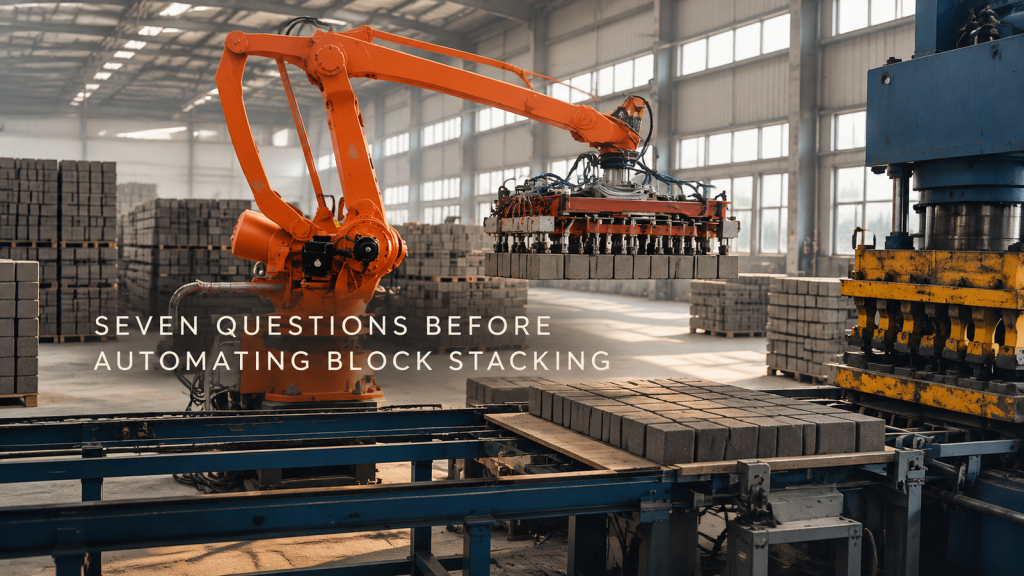
在订购用于印刷机块堆垛的码垛机器人之前,需要解决以下七个问题:初始强度、夹爪、有效载荷、循环、堆垛模式和故障。
汽车门铰链机器人皮带抛光:购买前需测试的五种故障模式
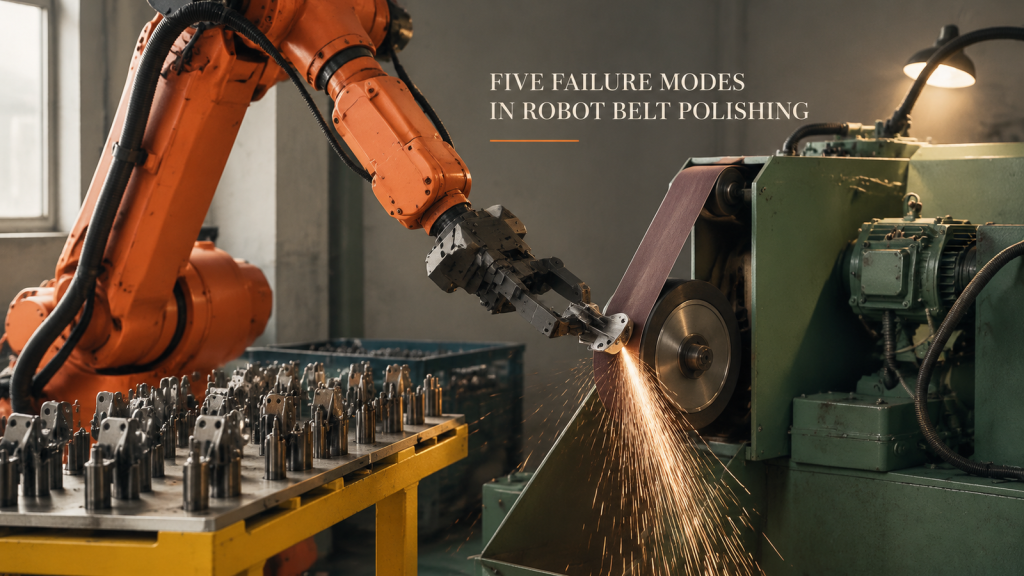
导致汽车门铰链机器人皮带抛光失败的五种失效模式,从零件差异和皮带磨损到力控制、灰尘和夹具打滑,以及如何测试每一种失效模式。
机器人搬运和堆垛钢丝网板:控制柔性围护结构
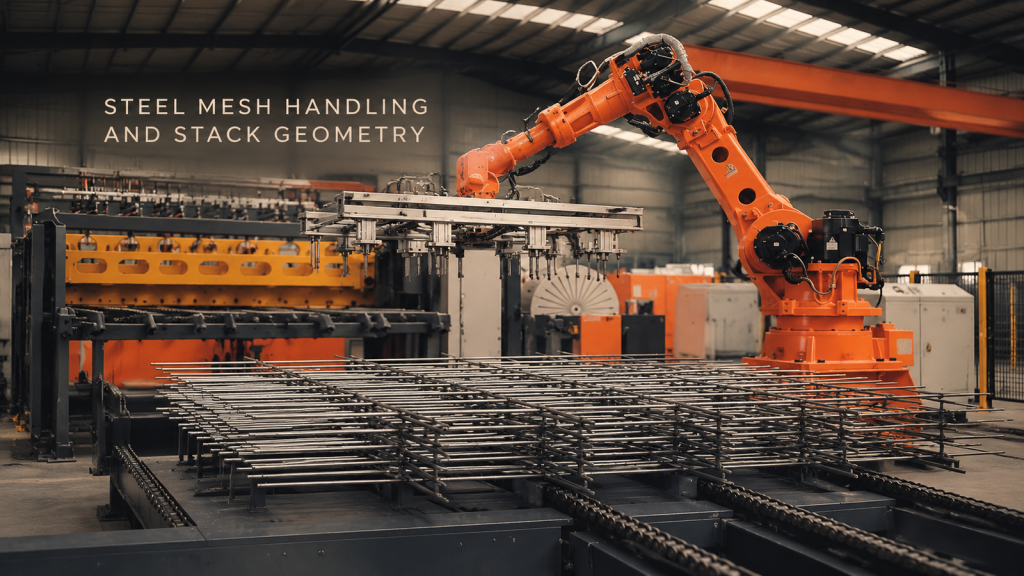
机器人搬运和堆垛钢丝网板:控制柔性围护结构
电机定子绕组的机器人照管:定义交接状态
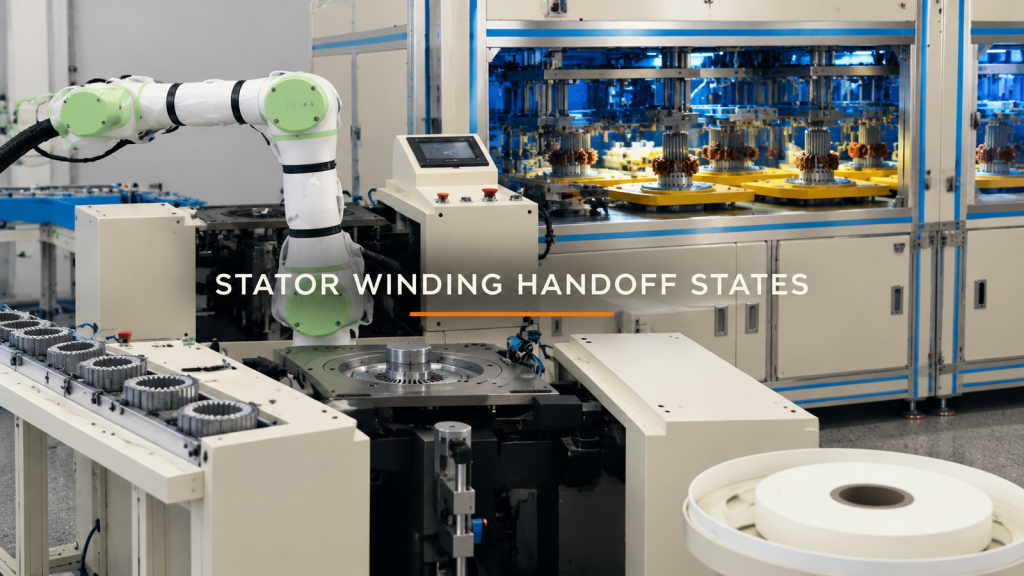
定义电机定子绕组机器人照管的交接状态、载体几何形状、转移通道和边界试验。
机器人操作冲压机:编程前检查模具交接
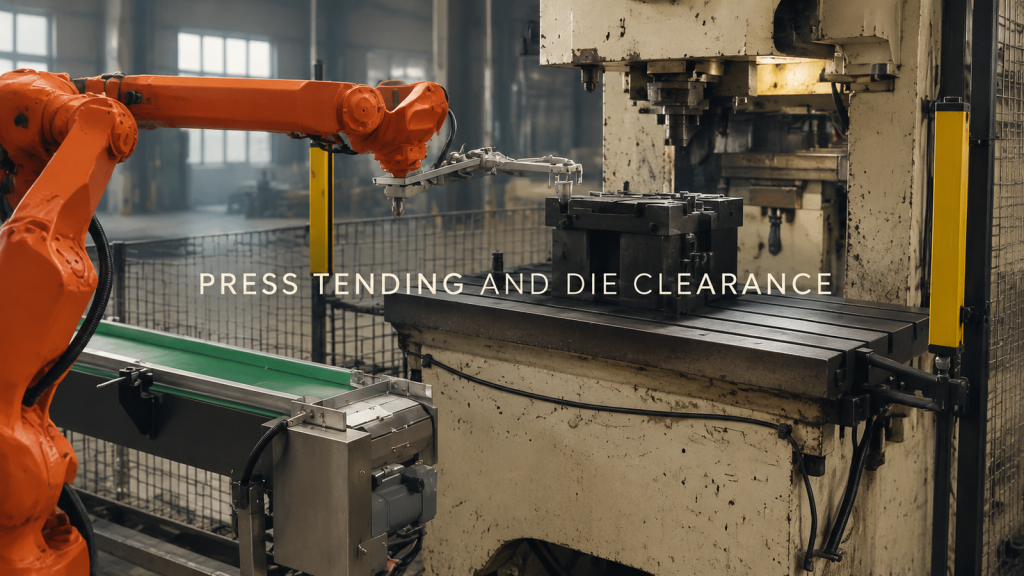
将机器人冲压操作规划为两次交接。编程前,检查传送带和模具区域的接近、抓取或释放以及离开间隙。
纸箱从托盘卸到传送带:定义层数、夹持和释放逻辑
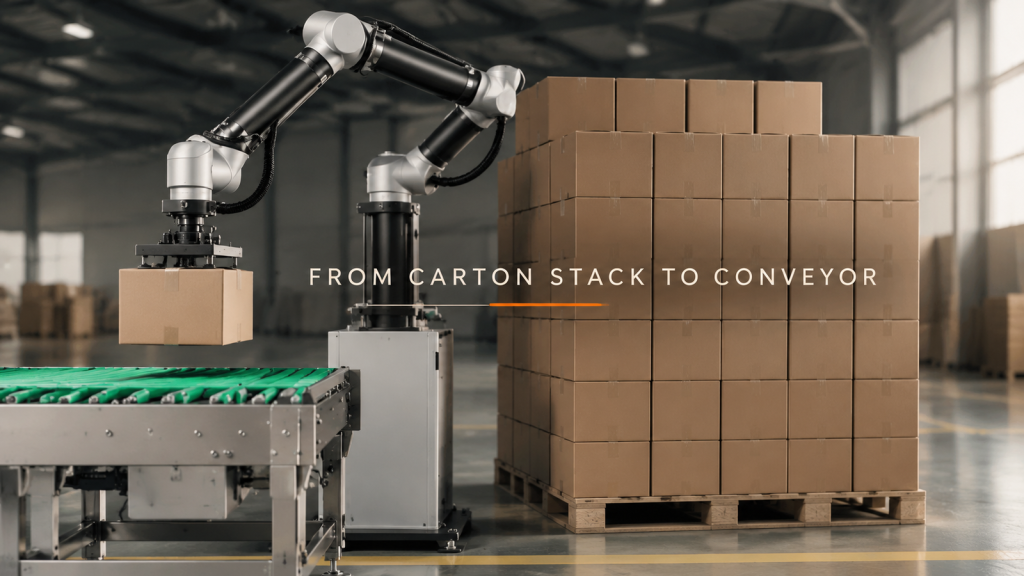
将一个纸箱从堆叠的货物中移到出库传送带上看起来很重复,但随着层数的减少,交接方式也会发生变化。在这种情况下,机器人会……
训练单元中的机器人交接:编程前定义交接流程
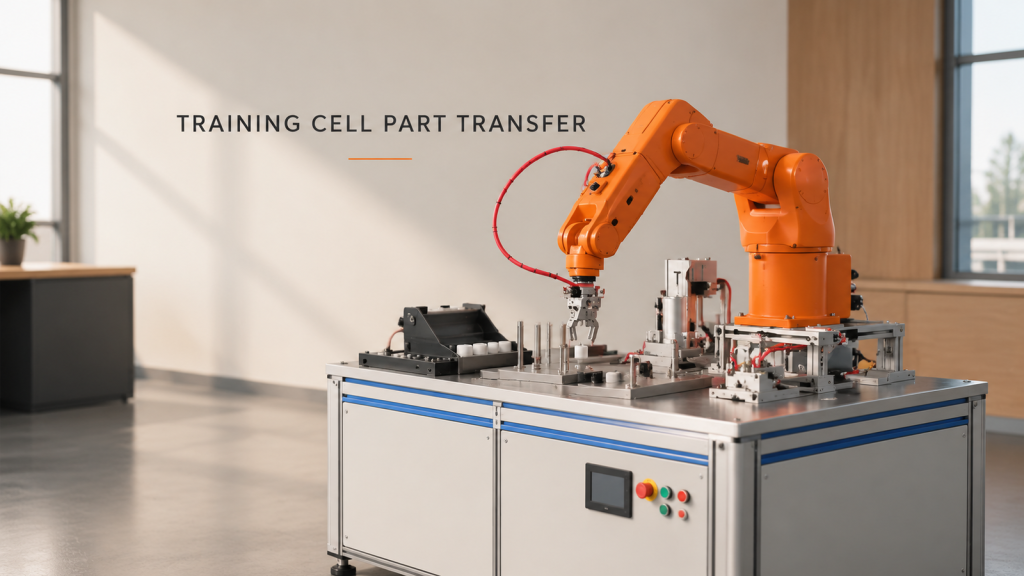
多工位训练单元很有用,因为它暴露了决定机器人转移是否稳定的接口:零件的定位方式、何时定位等等。
长金属零件的机器人搬运:支撑、摆动范围和工位交接
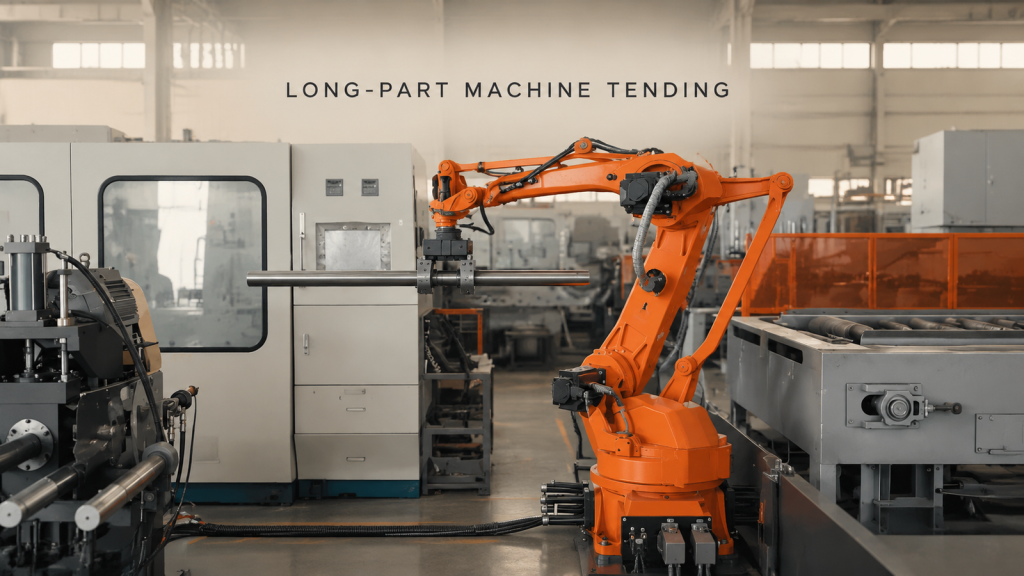
审查机器人搬运长金属零件时的取料方式、抓取工具、路径清理和滚轮台交接。
托盘站机器人搬运:真空吸盘工具和交接检查
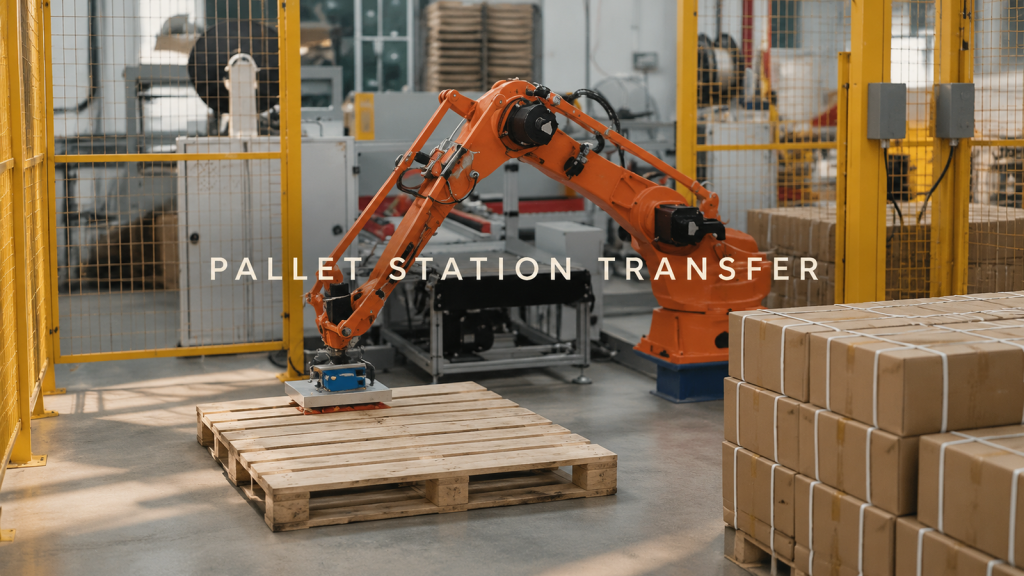
审查托盘站机器人搬运的取货展示、真空吸盘工具、路线清理和托盘区域交接。
SCARA零件跨多个工位转移
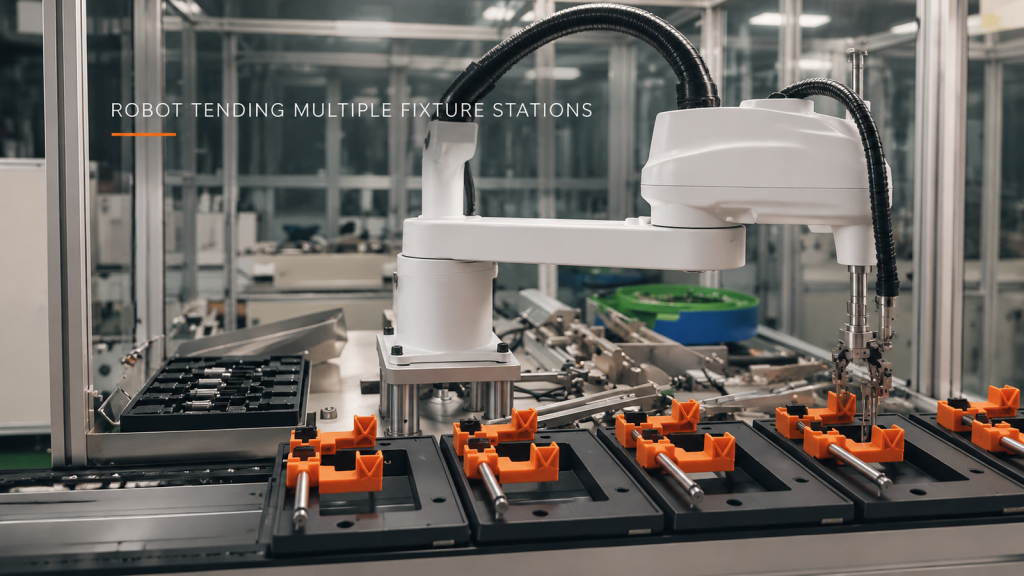
了解如何在不假设未经验证的循环或工艺细节的情况下,评估 SCARA 零件在托盘、中间机构和多个夹具之间的转移。
重复轨道部件焊接的工作区排序

探索工作区排序、夹具一致性和边界状态如何指导对轨道部件进行重复的机器人焊接。