
在选择机器人路径之前,定义面板包络、允许的支撑区域、放置堆叠状态和释放间隙。 讨论一个应用程序 或者将面板图纸、演示文稿和堆叠要求通过电子邮件发送至 sales@evsrobot.com。
视频显示,一台橙色的工业机器人,配备矩形末端工具,正在传送堆垛站移动和堆垛焊接钢丝网板。由于网片上存在突出的钢筋和层叠结构,因此包络控制比单一的标称拾取坐标更为重要。
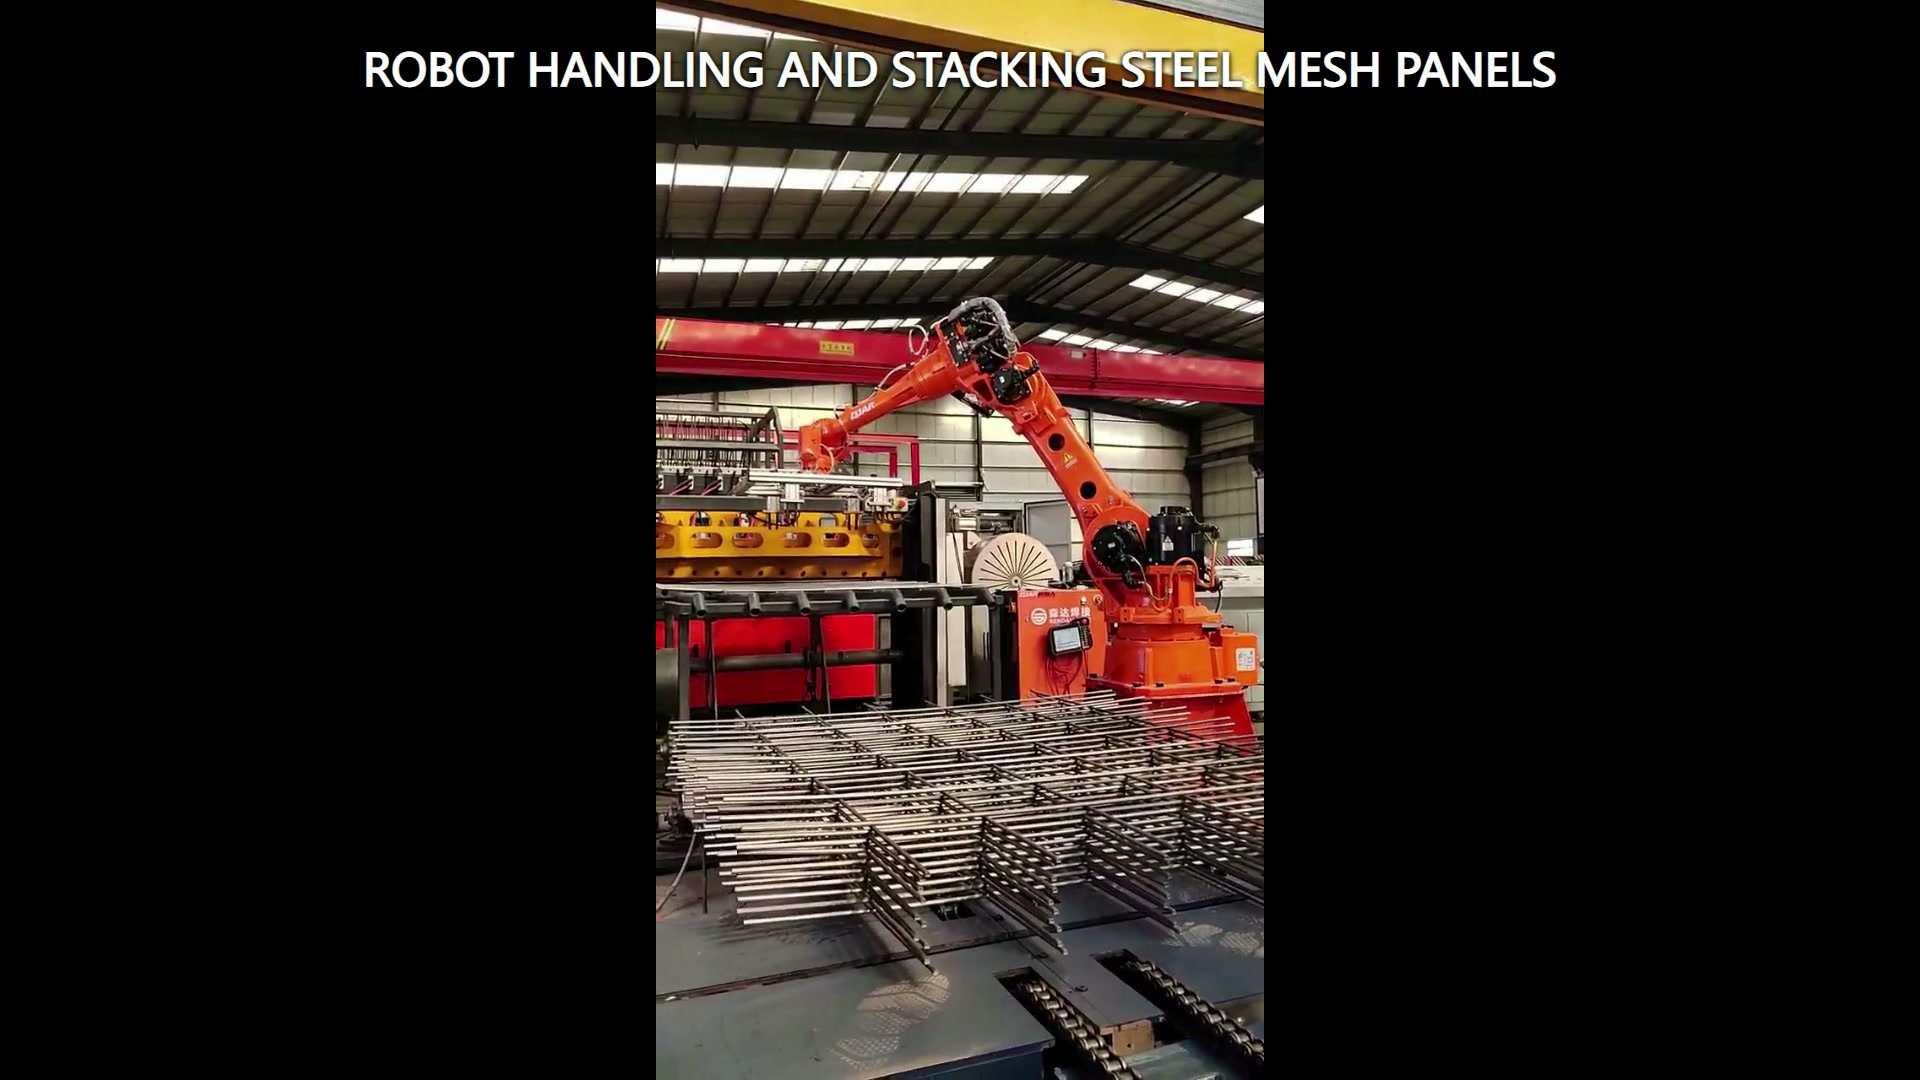
将面板建模为可变包络
网格面板由一个外矩形、相交的条形和许多突出的边缘组成。记录面板的总长度和宽度、条形间距、边缘突出程度、平整度范围以及面板可能重叠或互锁的情况。操作模型应包含工具和面板在整个运动过程中的配合。
使用边界样本而非单一理想图纸。弯曲的面板会增加扫掠体积;错位的钢筋会减少工具间隙;两个部分卡住的面板可能会产生意想不到的组合载荷。这些情况应纳入可行性试验和恢复计划中。
明确支持和联系限制
标记面板可能需要支撑或接触的位置,以及末端工具必须保持畅通的位置。所选方法必须在吊装、转移、放置和释放过程中保持面板的可用状态。工具的选择应依据实际图纸、样品、表面约束和试验结果。
这段视频展示了一个矩形末端工具,但项目应单独说明其工作原理。应用模型需要将工具本体、软管或电缆、面板挠度以及附近结构作为一个整体来考虑。
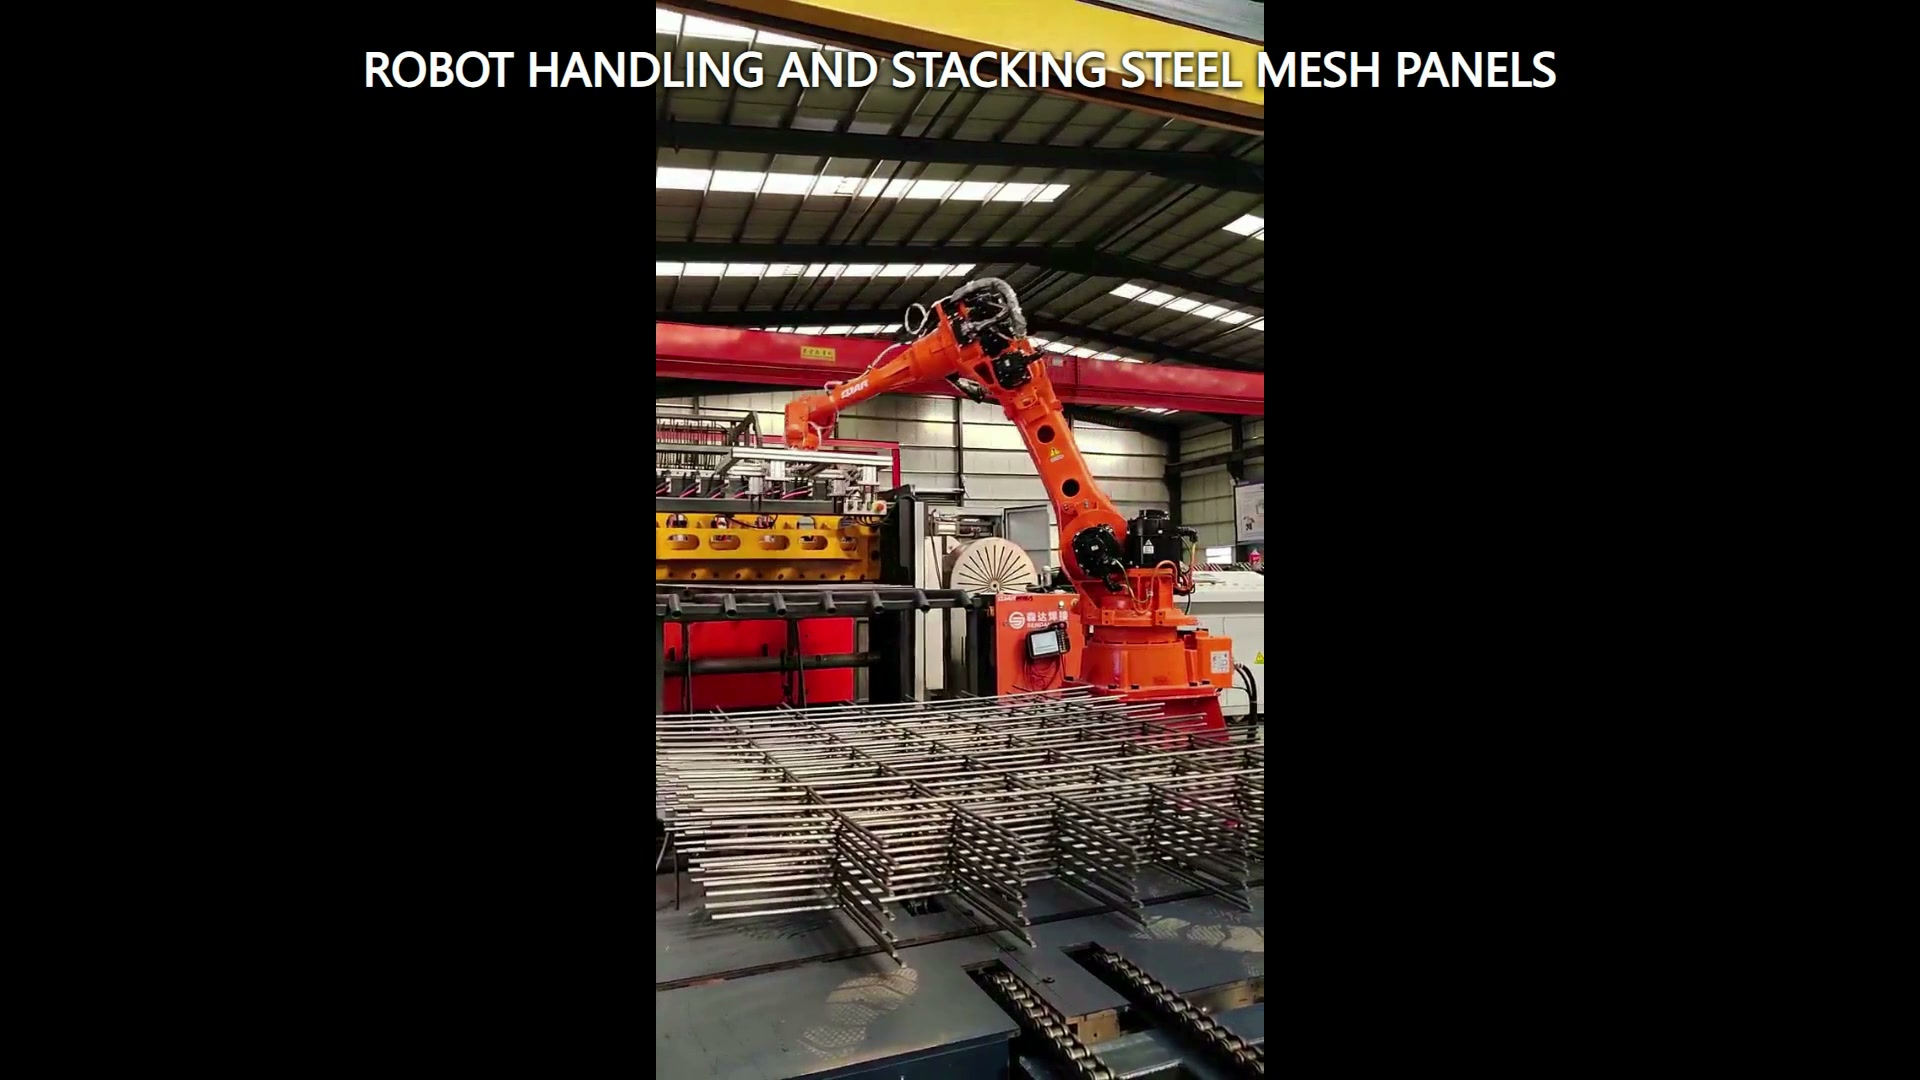
将已放置的堆栈指定为状态
仅当面板到达某个坐标点时,堆叠并不完成。请定义边缘对齐方式、允许旋转角度、支撑区域、层间距(如适用)、最大计划堆叠条件以及工具释放所需的间隙。说明下一个面板相对于堆叠基准的位置。
释放路径应避免拖拽突出的杆件或干扰相邻层。检查第一层、中间层以及计划的最高层。每种情况都可能需要不同的刀具角度和周围间隙。
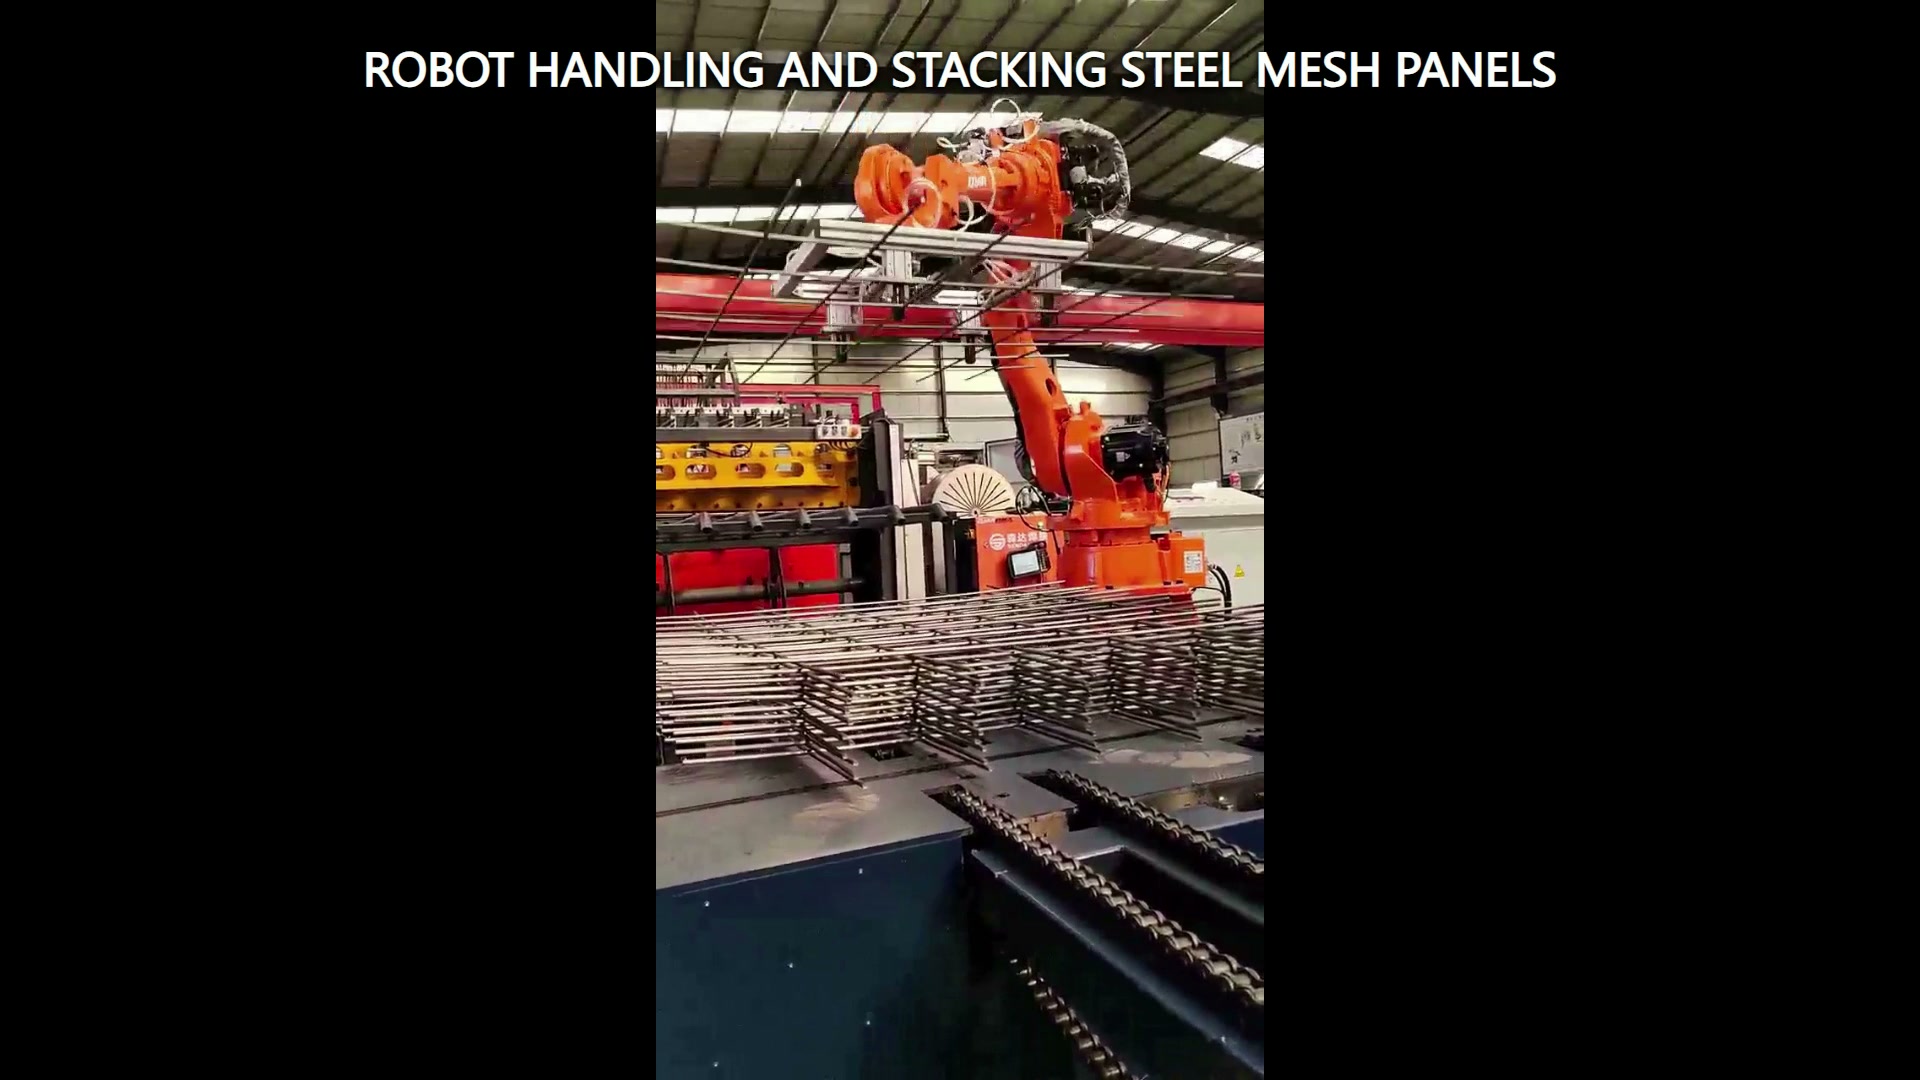
计划应对困难状态的恢复
状态表应涵盖源占用、面板确认、目的地可用、放置状态确认和工具已清除等情况。此外,还应添加面板缺失、面板移位、疑似重复面板、目的地占用或释放不完整等响应。项目团队应决定哪些情况需要停止检查,哪些情况需要进入受控回收阶段。
试验应记录面板的初始状态、实际支撑情况、工具确认情况、放置方向、边缘对齐情况以及恢复结果。这比仅记录机器人是否完成动作能提供更有力的证据。
构建可行性研究方案
提供图纸和边界样本、质量和重心范围、平面度和边缘投影限值、允许的支撑区域、源展示、目标堆叠图、堆叠基准面、周边布局、所需确认和验收方法。包括最低和最高堆叠状态以及共用同一工位的任何面板变体。
应将机器人、工具、面板、堆垛、传送设备和通道条件作为一个整体应用进行审查。 联系EVS 请检查包络、支撑图、放置状态和试验矩阵。请发送电子邮件至 sales@evsrobot.com。
视频片段仅显示了可见的橙色机器人、矩形末端工具、焊接钢丝网板和堆垛动作;抓取原理、有效载荷、循环时间、精度、堆垛质量和客户身份需要项目证据。