
将纸箱从堆叠的货物中移至出库传送带看似重复,但随着层数的减少,交接方式也会发生变化。在这种情况下,机器人从右侧的纸箱堆中取出单个纸箱,将其运送到单元另一侧,然后放到左侧的绿色传送带上。工程上的任务是确保从第一个纸箱到最后一个纸箱,拾取几何形状、纸箱保持方式和传送带释放方式都保持一致。
请将纸箱规格、托盘布局、输送机布局和每日产量目标发送给EVST,以便我们提供初步解决方案和周期评估:https://www.evsint.com/contact/#quote
将堆栈模式转换为可达拾取状态
描述每一层纸箱的数量、方向、标称中心点、分隔符和预期堆垛公差。控制器需要明确的规则来遍历这些位置,并确认每一层何时完成。托盘放置和累积倾斜度也应纳入公差分析。记录每个拣货位置的坐标源,以便在不重写无关状态的情况下检查模式修改。
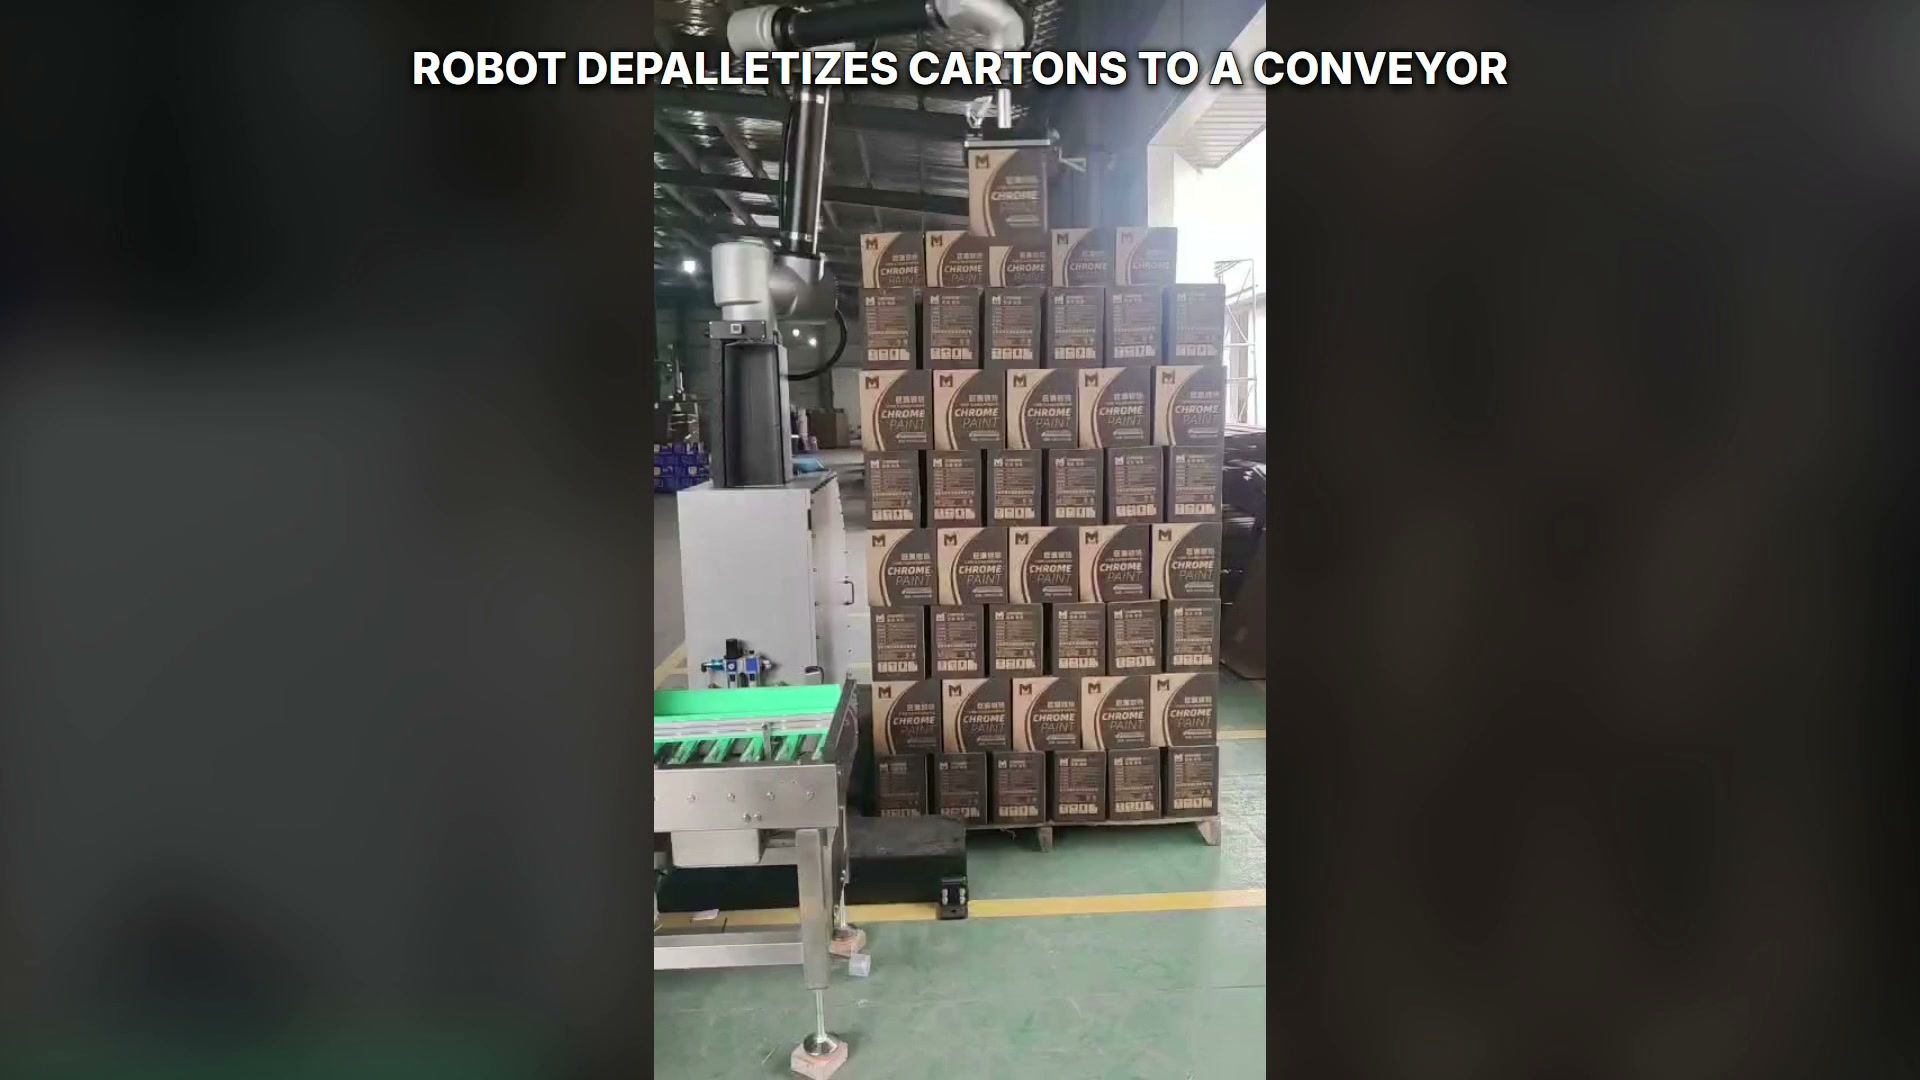
机器人将一个纸箱举到右侧纸箱堆上方。
首次布局审核应测试最高、最低、最近和最远的拣选状态。检查机器人姿态、工具间隙、托盘边缘以及图案每个角落的周围设备,而不仅仅是验证中心纸箱。
将末端执行器与纸箱规格相匹配
纸箱的刚度、表面状况、接缝、胶带、盖子和局部变形都会影响可用的抓取区域。在选择最终工具之前,应明确允许的接触区域和确认方法。可以使用代表性纸箱来评估真空区监测、压力特性或其他项目特定的信号。
该工具应在加速和减速过程中保持纸箱稳定,同时避免与相邻纸箱接触。试验应涵盖允许的纸箱尺寸范围和实际包装条件,然后根据记录的结果设定报警限值。
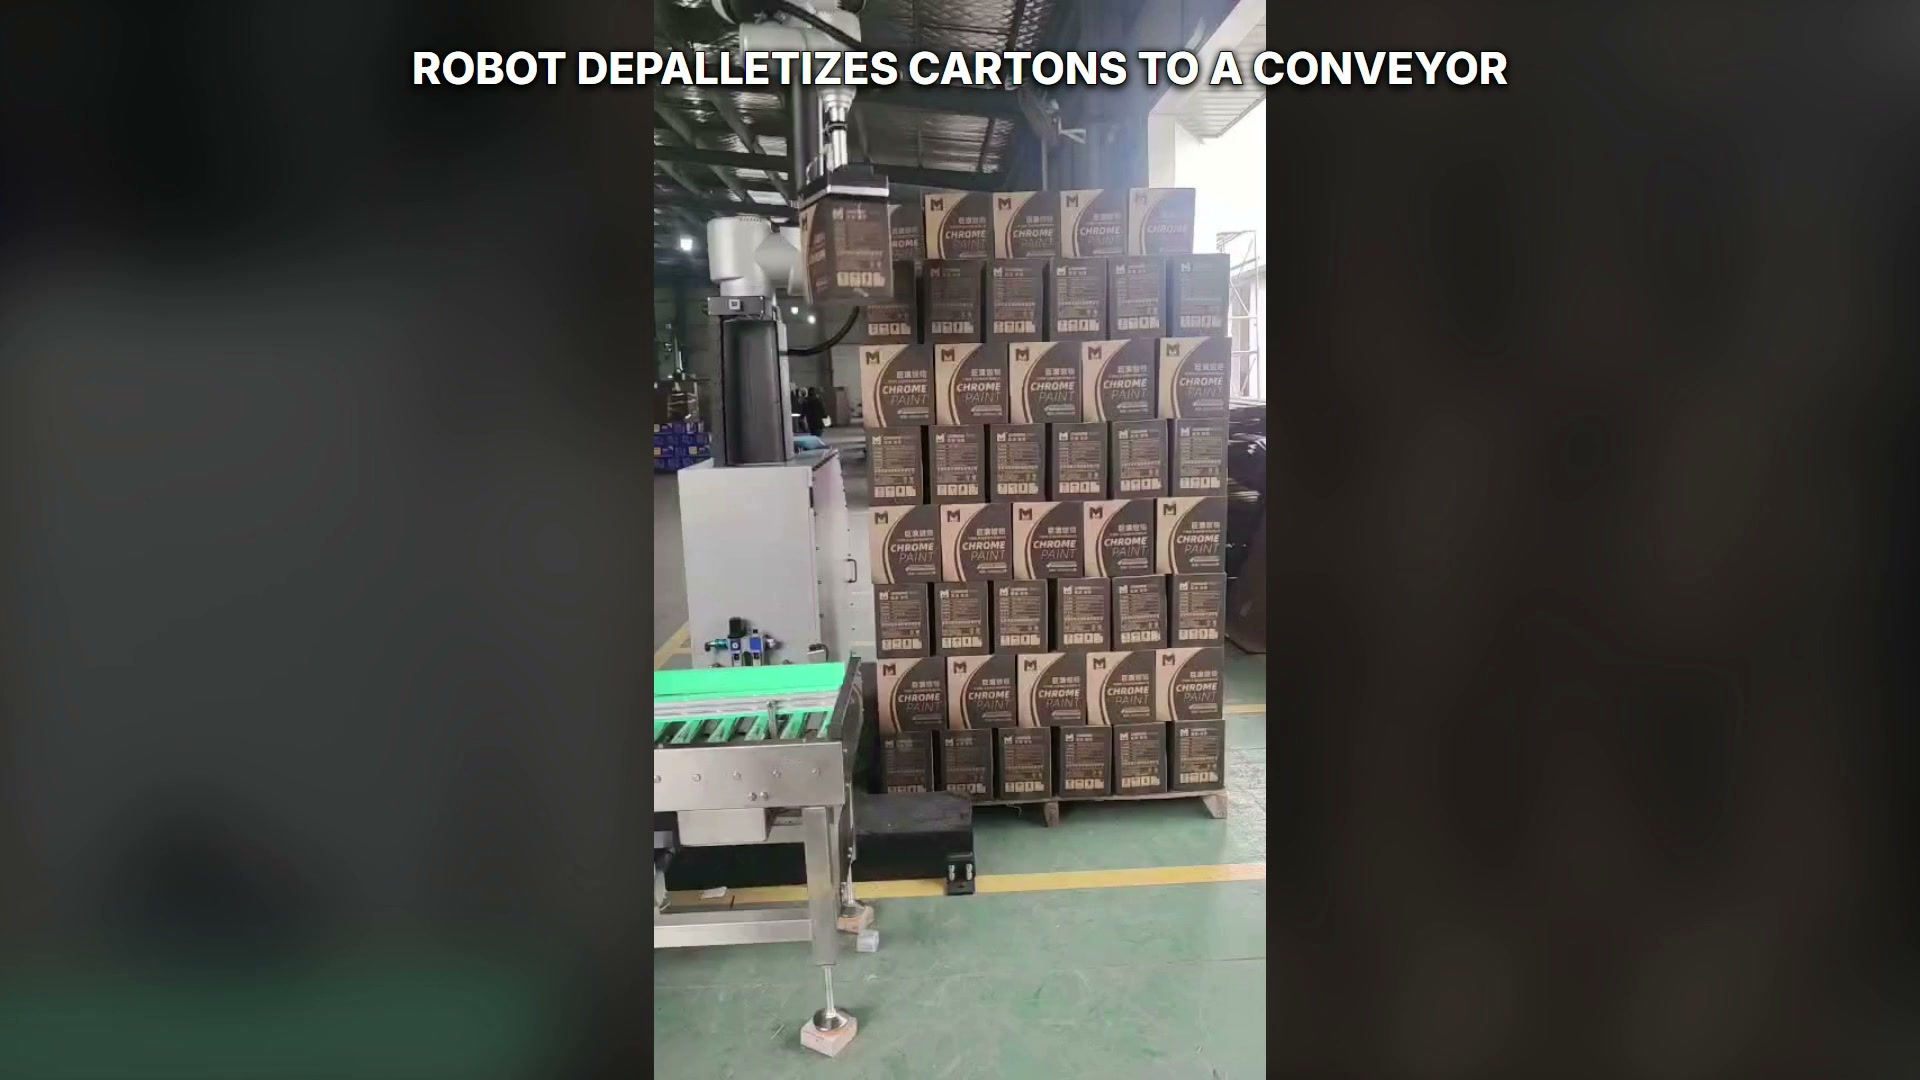
机器人将一个纸箱夹在纸堆和传送带之间;从这个角度看,传送带是空的。
将传送带释放视为受控交接
输送机必须提供明确的释放区域和足够的下游输送能力。明确输送机就绪信号、目标位置、机器人释放条件以及纸箱已通过的验证方式。当机器人工具仍处于输送机的工作范围内时,输送机不应进入冲突状态。
| 交出 | 项目投入 | 验收 |
|---|---|---|
| 堆栈到工具 | 托盘排列方式、堆叠公差、纸箱接触区 | 选定的纸箱被保留,不会打扰邻居。 |
| 工具转移 | 载荷范围、加速试验、碰撞包络 | 纸箱在整个运输过程中都受到管控 |
| 工具到输送机 | 释放区、输送机状态、间隙信号 | 纸箱在释放前得到支撑,并能顺利通过机器人。 |
| 中断循环 | 已知纸箱和工具状态,安全撤离 | 重启操作不会跳过或重复堆栈位置。 |
OSHA的 工业机器人系统章节 提供一般风险评估背景。EVST 的 码垛机器人概述 提供相关的产品和布局信息;在这种情况下,转移方向仍然是从堆垛到传送带。
在恢复期间保持堆栈状态可追溯
停止操作可能发生在取货前、暂存后、转移过程中或传送带释放后。恢复屏幕应显示指令堆垛位置、工具是否暂存纸箱、传送带占用情况以及下一个允许的操作。操作员确认后,应更新与自动操作相同的状态模型。
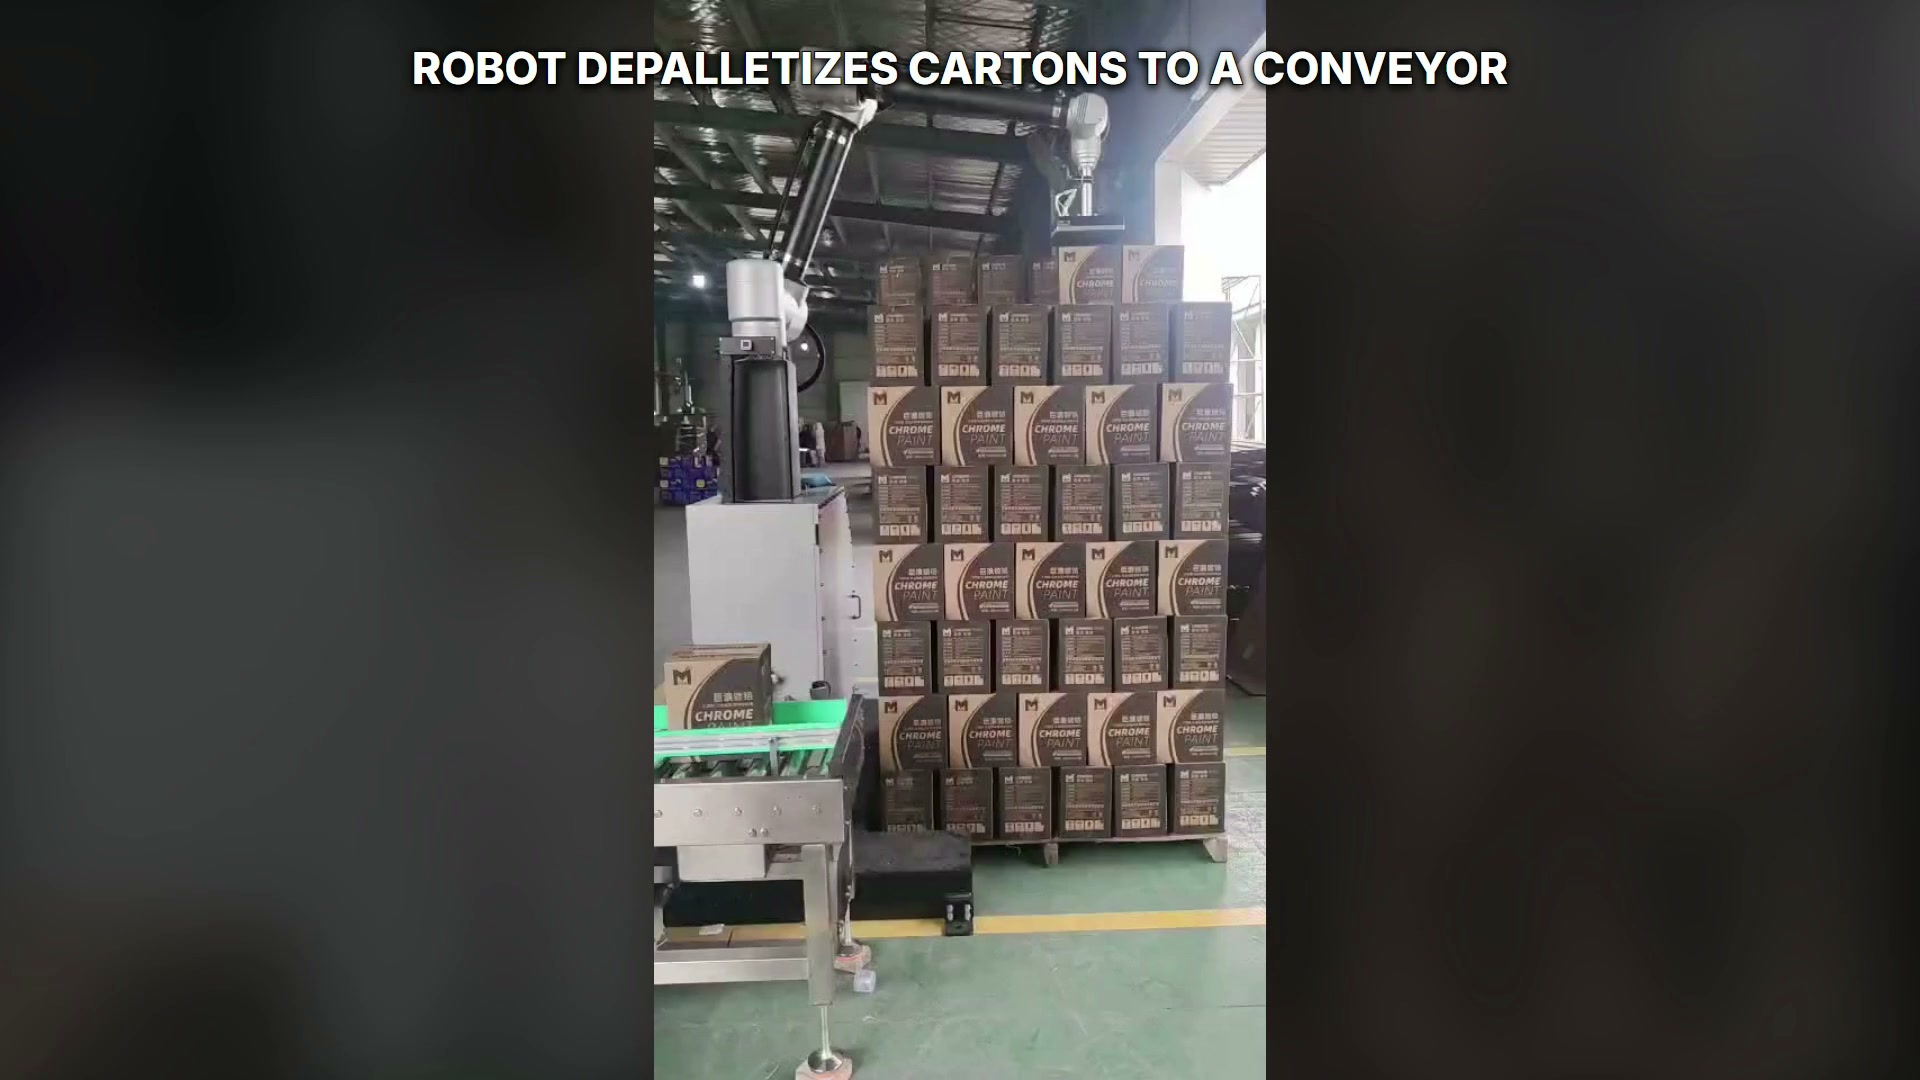
一个纸箱静静地躺在绿色传送带上,而堆垛上方的机器人工具却是空的。
测量完整的物料流
循环评估应包括托盘摆放、拣选确认、机器人运动、传送带释放、下游清场、托盘交换和操作员计划任务。在约定的纸箱和托盘条件下分别记录这些要素,以便识别限制性界面。
买家应解决的问题
首先应该提供哪些信息?
提供纸箱尺寸和允许偏差、代表性样品、托盘和层模式、隔板详情、传送带布局、可用信号和每日产量目标。
工具概念应该如何测试?
使用符合批准条件范围的纸箱,测试允许的取货区域,并通过代表性运动记录保留信号。
什么可以防止版本冲突?
在传送带移动之前,使用已定义的传送带就绪状态、固定或参考的释放区域、确认纸箱得到支撑以及机器人清除信号。
中断发生后应该怎么办?
将物理堆垛、工具和传送带状态与控制器进行核对,然后选择已记录的撤离、完成或人工搬运步骤。
如需项目审查,请将纸箱数据、托盘模式、输送机接口和每日产量目标发送至 EVST:https://www.evsint.com/contact/#quote 或 sales@evsrobot.com。
案例背景:单个纸箱从右侧堆放的货物移动到左侧的绿色传送带上。