
请求审核 或者发送电子邮件至 sales@evsrobot.com,提供零件、载体、设备接口和布局信息。
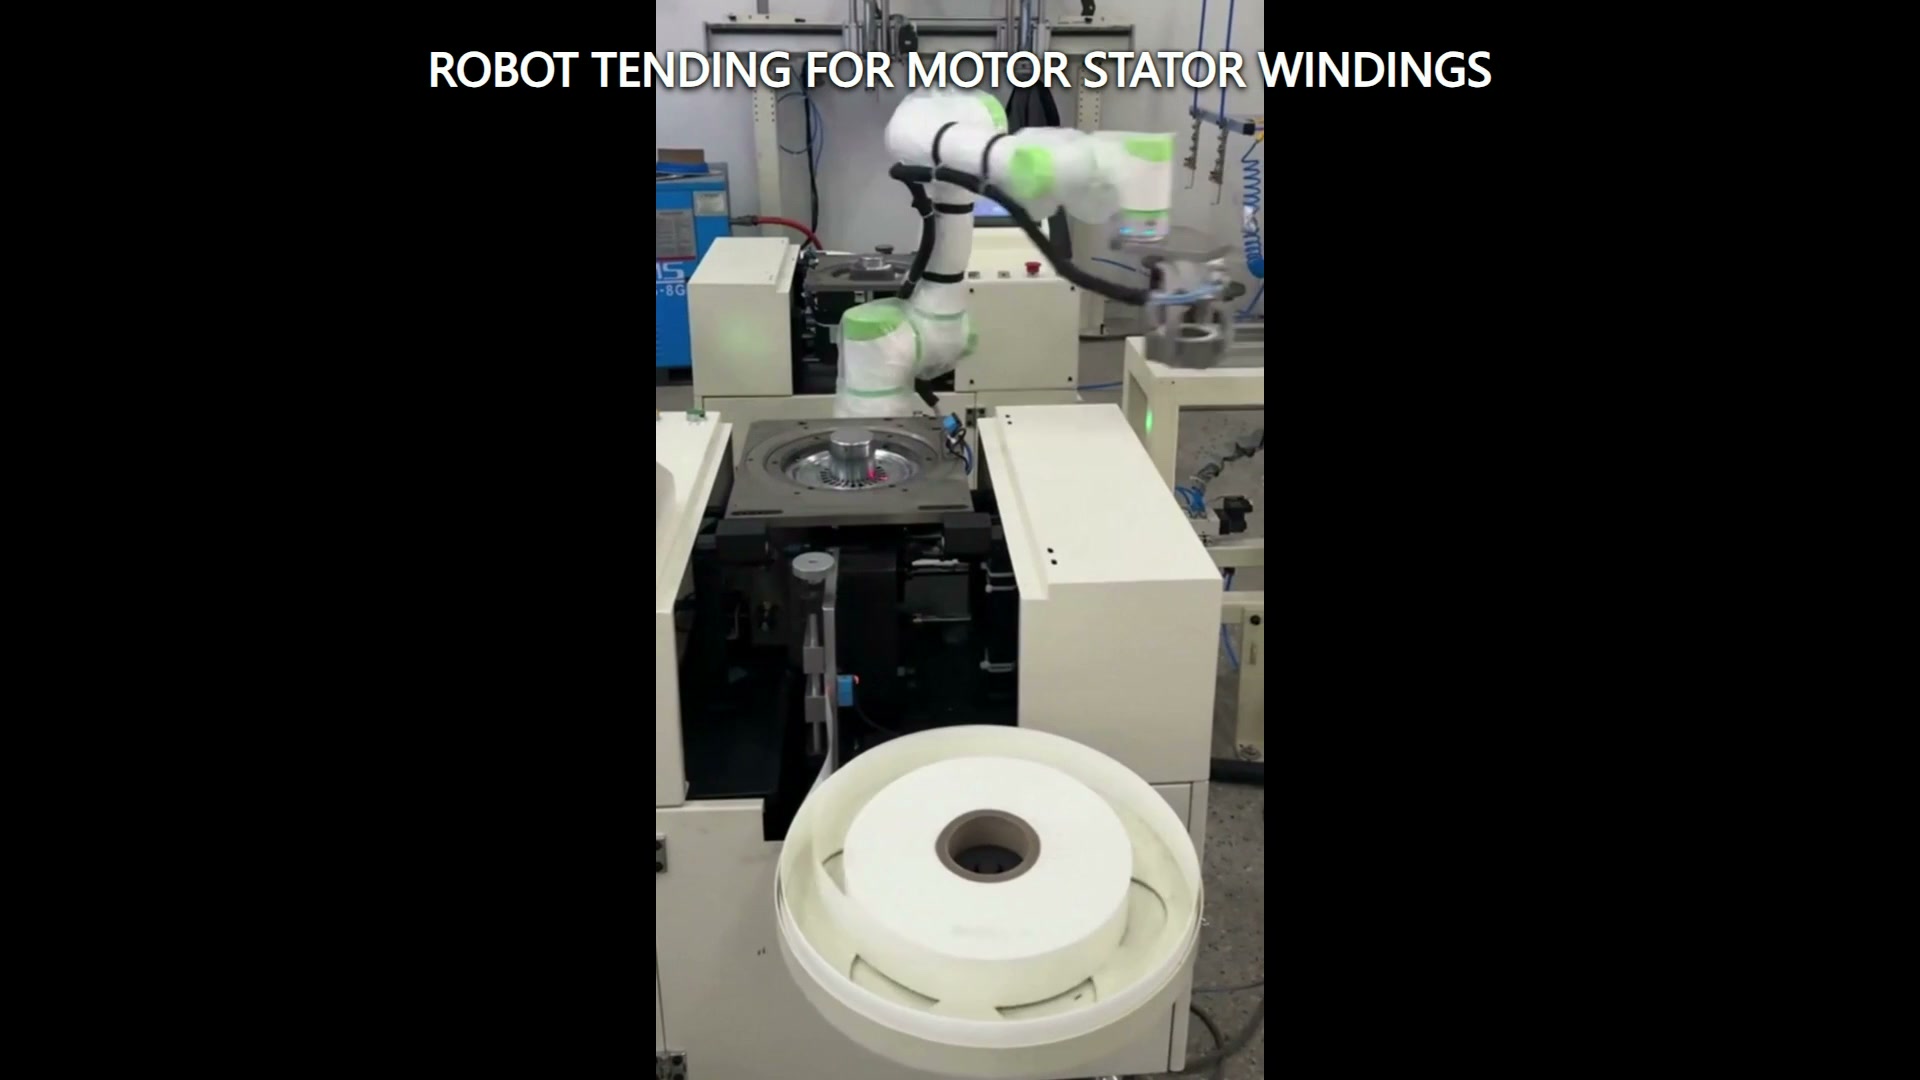
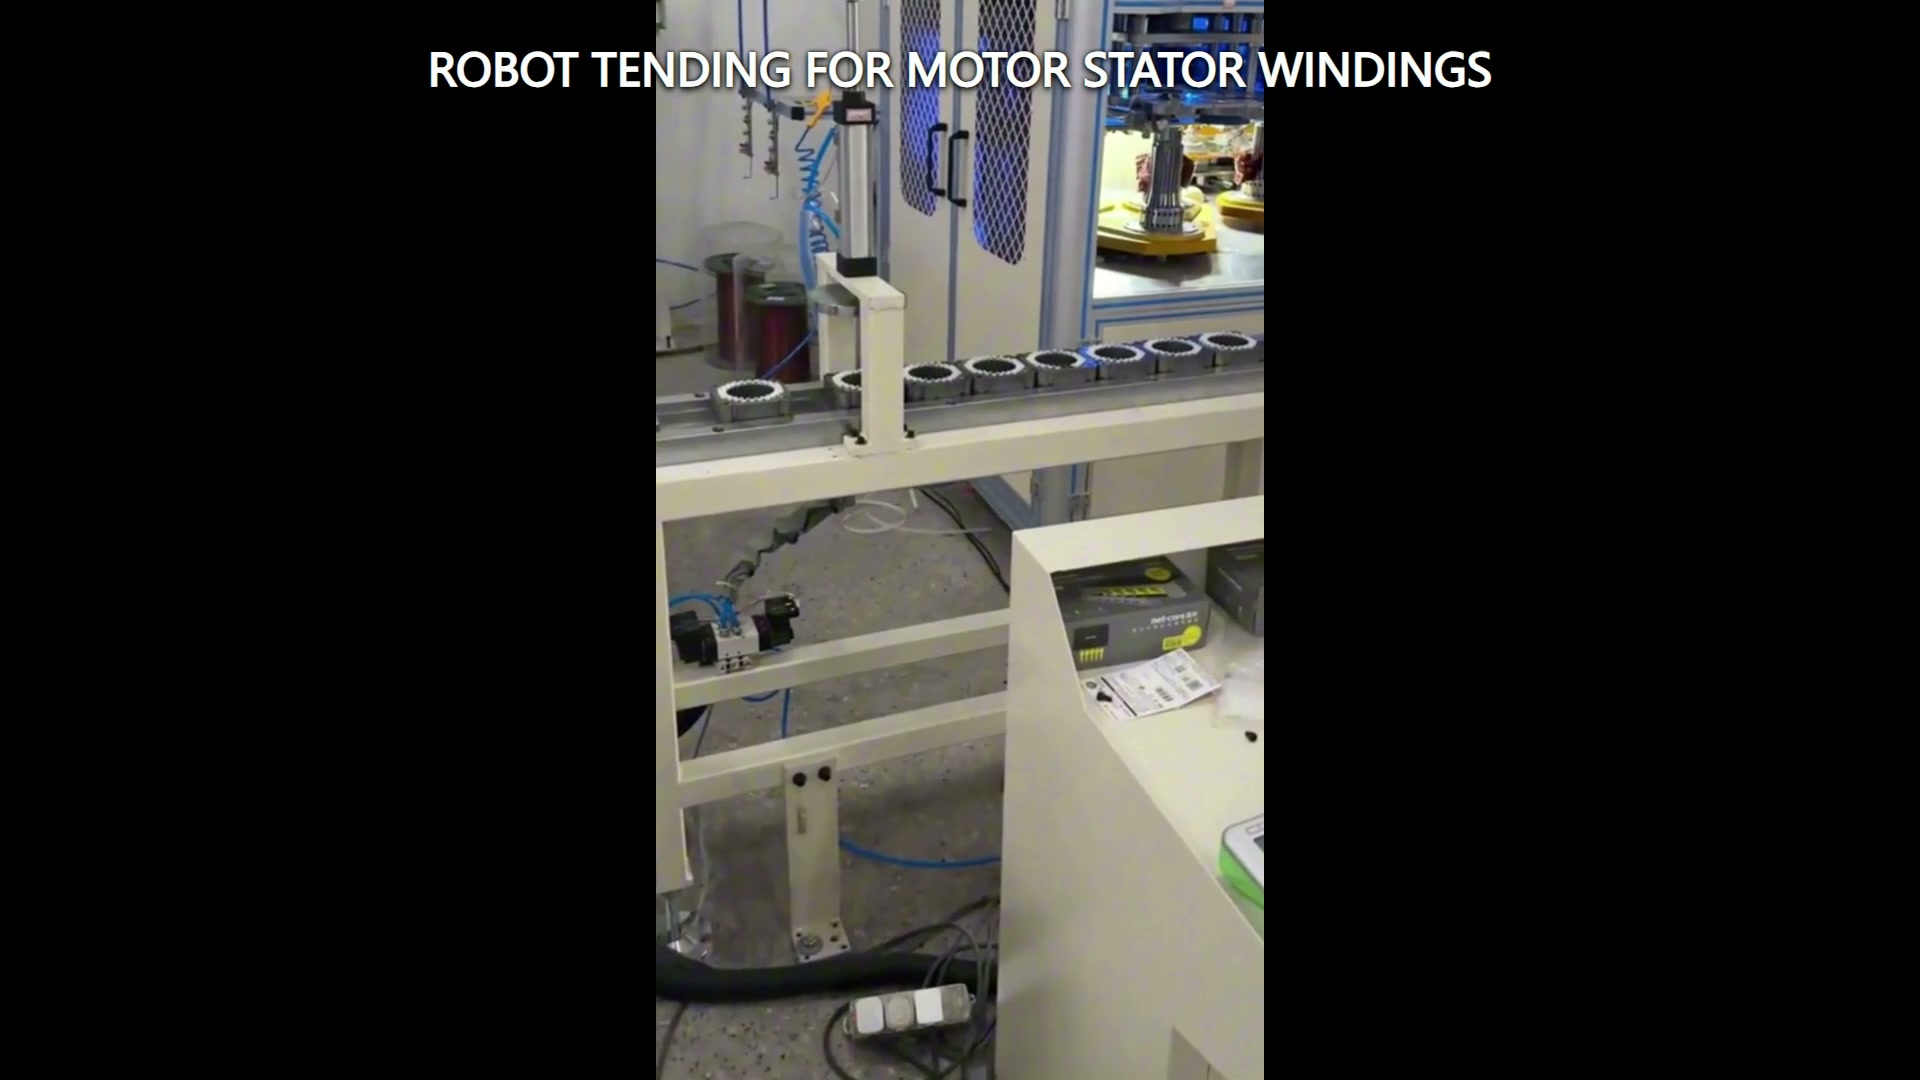
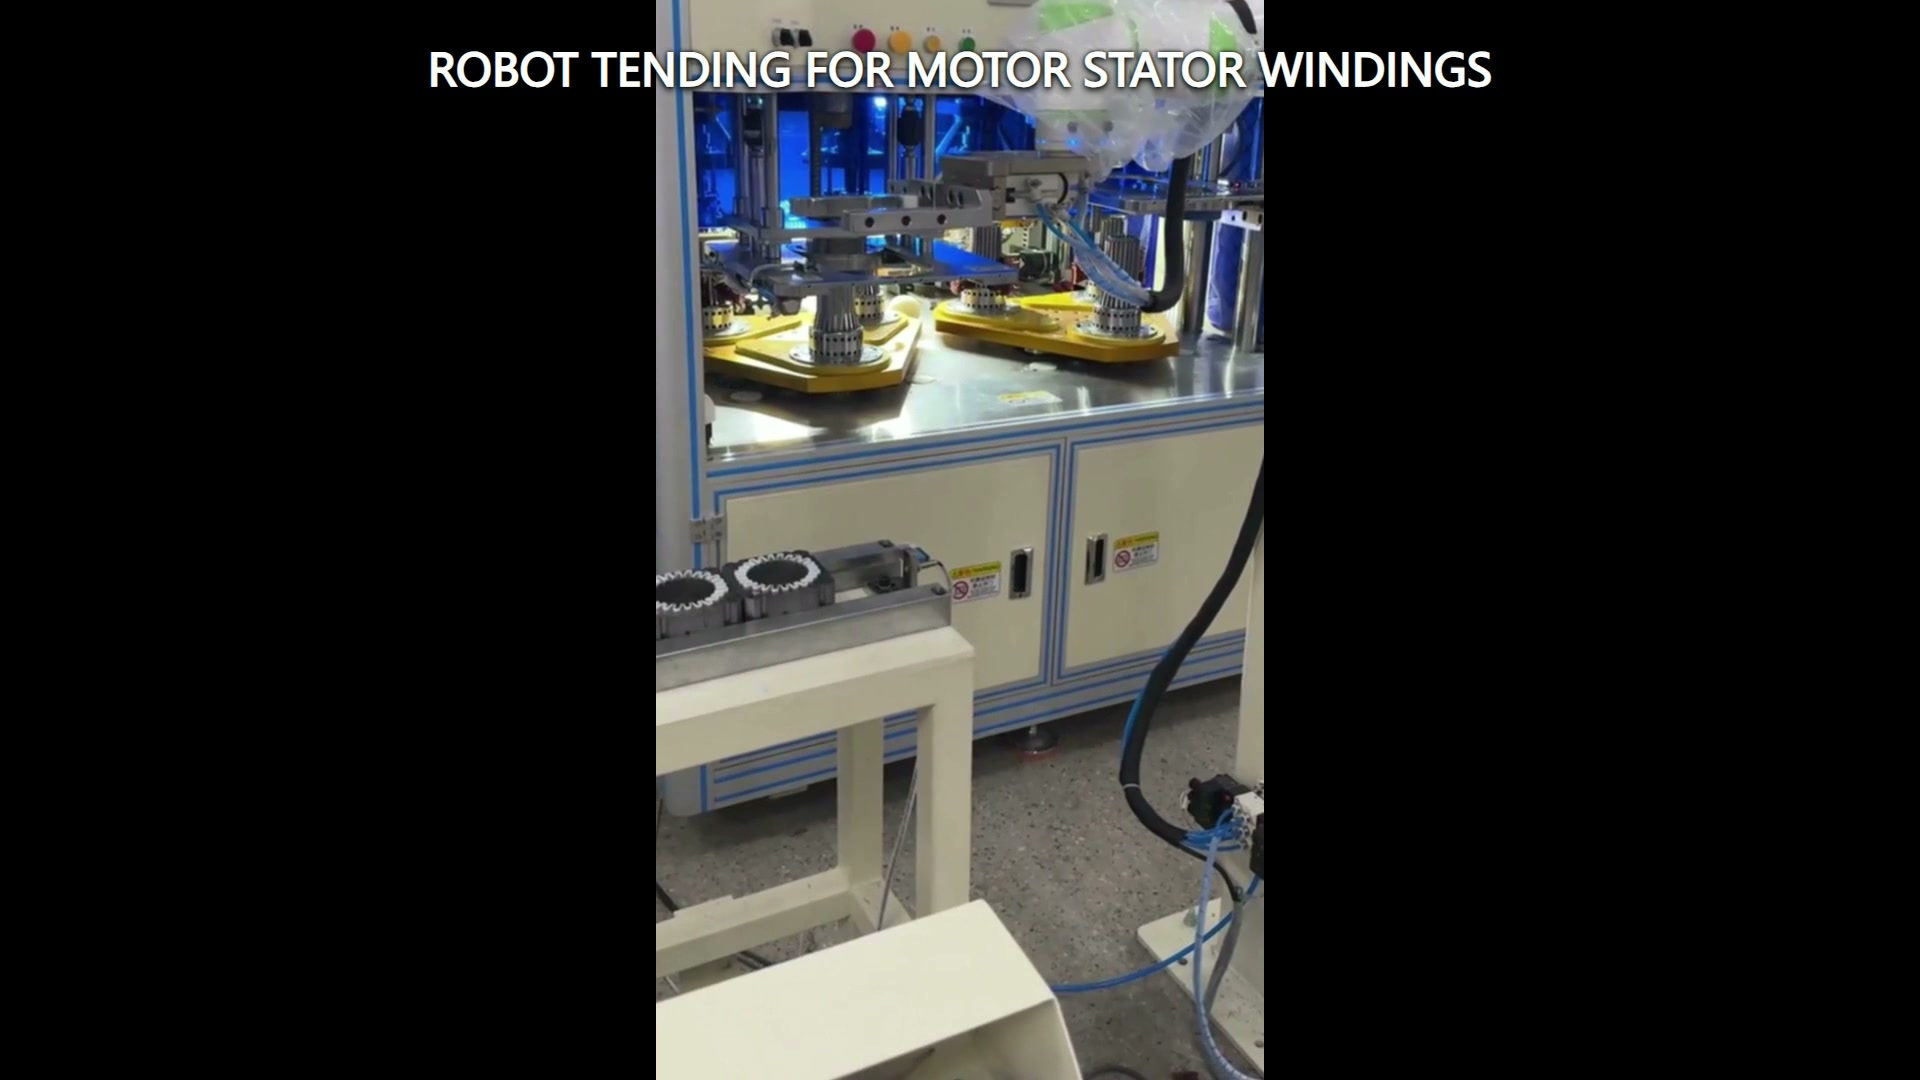
视频显示,一台白绿相间的协作机器人正在定子绕组工作站旁移动。可以看到环形定子绕组或其工装位置,以及相邻的传送带或定位区域和封闭的设备。这里值得探讨的工程问题是:如何在不预设摄像机无法完整呈现的交接顺序的情况下,定义每次交接时的状态?
明确交接两侧的边界
机器人上下料系统连接两个系统。一侧负责送料;另一侧必须做好接收准备。可行性研究应描述这两种状态。对于送料侧,需记录定位特征、允许的姿态变化、占用信号以及零件上方和周围的间隙。对于接收侧,需定义所需的方向、就位条件、可用开口以及确认目标位置能够承载负载。
这种边界描述比将环形部件从一点移动到另一点的通用请求更有用。它告诉项目团队机器人在开始运动前可以依赖哪些条件,以及在释放机器人前必须满足哪些条件。
将零件几何形状与载体几何形状分离
环形绕制件可由托盘、托架、芯轴、分离器或工艺夹具支撑。机器人工具和路径必须与零件、其支撑件、相邻位置以及设备开口的组合包络线进行比对。
标记允许接触的区域以及任何必须保持未接触的区域。然后模拟最小和最大的预期包络线,包括上游设备可能仍然判定为存在的位移或倾斜状态。如果载具在生产线上循环,则将载具磨损、碎屑和座圈偏差与零件偏差分开记录。
明确交换状态
交接过程应具有明确的交换状态,而不仅仅依赖于时间。一个实用的状态表可以包括:源位置已占用、目标位置可用、机器人已清空、根据风险评估需要停止设备运动、工具状态已确认以及零件放置到位。具体的信号和安全功能取决于集成应用,必须针对项目进行设计和验证。
恢复操作也应记录在表格中。如果部件缺失、倾斜、未释放或未就位,团队需要达成一致的应对措施:停止操作进行检查、返回已知位置、在受控条件下重试,或将部件转移到其他位置。将选定的应对措施记录在接口表格中,并在代表性试验中进行验证。
查看完整的转运通道
路径研究应包含两个以上的示教点。将机器人手臂、腕部、末端工具、工件、电缆、托架、传送带边缘、设备门或外壳以及附近结构视为一个移动的整体进行检查。审查接近、接合、提升或撤离、转移、放置、释放和撤退等过程。
原始垂直拍摄画面可以清晰展现工作站之间的关系,但水平方向的信息有限。因此,布局研究需要测量几何尺寸或经过验证的模型,而不是从摄像机视角估算得出的数据。尤其需要关注设备开口以及工具放置后脱离所需的空间。
围绕边界条件构建试验
代表性试验应涵盖最有可能限制刀具或路径的零件和工件状态。试验内容应包括最大和最小的批准加工范围、最不利的允许姿态、最近的相邻位置以及预期偏移量最大的刀具载体状态。记录每次试验的进给状态、刀具确认状态、放置状态和恢复结果。
如果应用涉及精密绕组或受保护表面,验收标准应在工装最终定型前明确接触限制和检验方法。这些标准源于实际产品和工艺要求,不应从视频或零件外观推断得出。
针对重点可行性审查的输入
请提供零件和载体图纸、质量和重心范围、允许接触图、源基准和目标基准、设备开启和访问状态、布局尺寸、所需确认信息、恢复规则以及代表性样品。请明确哪些机器或传送带状态由机器人单元控制,哪些由其他控制器控制。
将机器人、设备接口、载体、访问条件、调试、运行和维护作为一个集成应用进行评估。
联系EVS 请审核交接状态、转移路径、工具限制和试验计划。请发送电子邮件至 sales@evsrobot.com。
录像显示了可见的协作机器人、环形定子绕组或工装位置、相邻的传送带或定位区域以及封闭的设备;确切的转移顺序、抓取原理、控制、安全功能、性能、检验结果和下游工艺需要项目证据。