
即使紧固工具已达到扭矩目标,装配过程中仍可能存在未解决的问题。例如,螺钉在接合前可能遇到阻力,可能未达到所需位置,或者一次成功的重试可能掩盖了之前的失败。这些都是不同的问题。了解哪些问题对您的接合至关重要,有助于您确定工具、顺序和结果处理方式,而无需购买一堆不明所以的“智能”功能。
先从工具接触开始,然后问问它能证明什么。
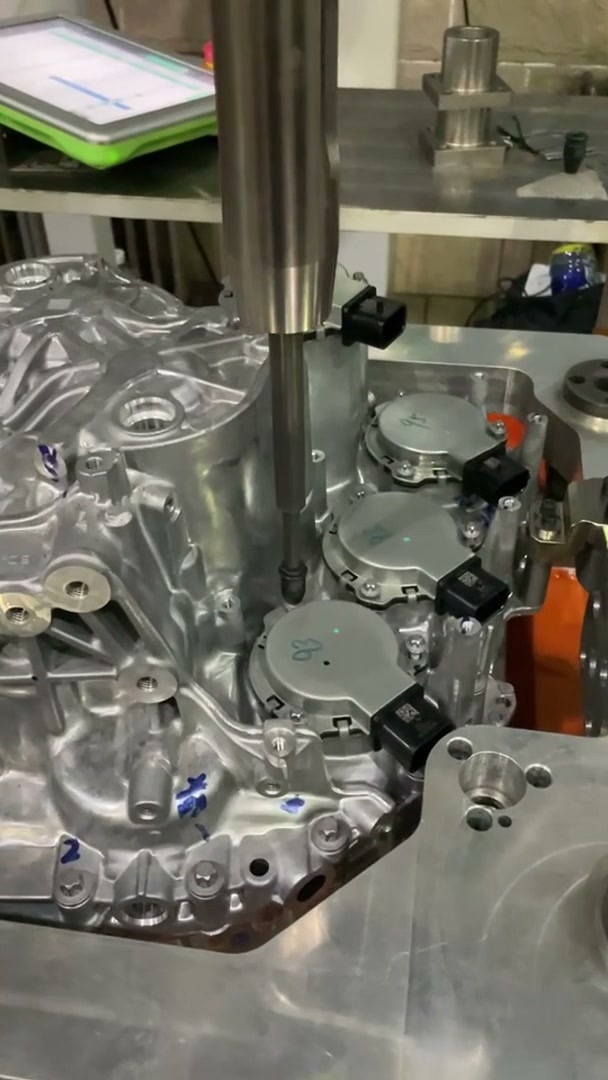
随附的视频片段展示了使用垂直螺丝刀在铸造外壳上不同位置进行操作的过程。近距离镜头展示了接近、接触、抬起和重新定位的过程。虽然便于理解操作顺序,但并未显示拧紧值或控制器的验收逻辑。
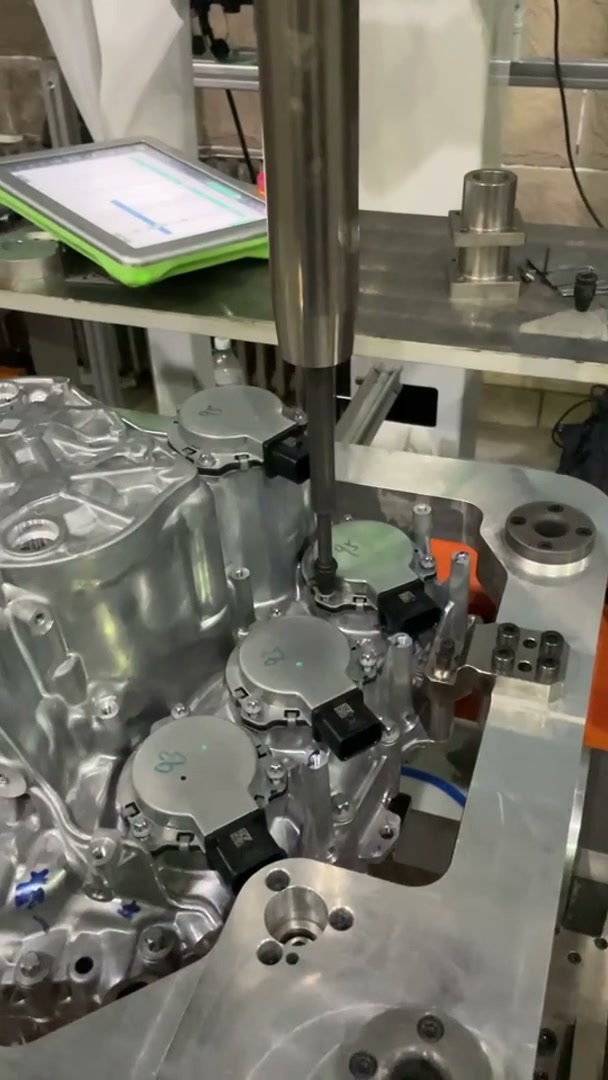
对于类似的应用,流畅的演示可以解答该工具是否能够胜任相关位置。采购过程中还需要说明流程如何判定每项所需的紧固措施是否合格。
1. 目标已经达成,但阻力来得太早了。
假设进行一项试验,其中一个紧固件异常迅速地达到了扭矩目标值。重复该目标值并不能解释连接是否正常就位,或者螺钉是否遇到了异常阻力。摩擦力会影响施加扭矩与夹紧力之间的关系;螺纹损坏也会改变阻力的产生方式。扭矩结果并非夹紧力的直接测量值。
这时,二次过程测量就能派上用场了。角度监测可以将从预设的初始状态测量的旋转角度与实际关节的预设角度范围进行比较。超出预设范围的角度需要采取相应的措施;它并非针对特定缺陷的通用诊断方法。
当方案中提到“扭矩和角度”时,务必做到精确。在达到扭矩目标值时监测角度并停止操作,与在达到预设条件后故意额外拧紧一定角度是不同的。两者都需要根据实际连接情况进行设置;没有一种方法可以为不相关的组件提供通用设置。
购买决策的关键在于制定一套经过验证的紧固策略,而不是想当然地认为更高的数值就意味着更好的装配效果。如果担心异常阻力,则应在典型的接头工况下验证所提出的应对措施,并确认失败结果会造成哪些问题或发出哪些警示。这些限制条件取决于该接头及其验收要求。
2. 果岭结果足够多,但漏掉了一个洞
假设一个部件需要四个紧固位置。系统记录了四个合格的刀具加工结果,但其中一个位置被加工了两次,另一个位置被跳过了。计数结果正确,但最终的装配结果却不正确。这只是一个简化的假设示例,并非视频中实际观察到的故障。
仅仅更换更好的扭矩传感器并不能解决问题。单元需要一种方法将结果与所需的操作关联起来,并判断组件何时完成。根据不同的配置,这可能涉及预先设定的位置顺序、位置确认以及新部件的复位,并且复位过程不会将前一个组件的状态传递下去。
将问题转化为演示:在受控验收测试中省略一项必需操作,并证明组件无法获得正常的完成状态。然后,展示如何识别并解决缺失的操作。这比询问控制器是否可以“保存数据”更能直接地测试顺序要求。
控制器可能提供结果视图、跟踪视图、标识符视图和批处理视图,但屏幕的可用性并不意味着其数据与所有必需的操作都相对应。请通过所提出的单元序列来证明这种关系。
3. 第二次尝试成功了,所以第一次尝试消失了。
假设一次尝试异常停止,而后续尝试被接受。如果仅保留最后一次尝试的状态,则审查该组件的人员无法判断它是否需要干预。该记录也无法说明是否对同一紧固件进行了重试、更换或检查。
答案并非禁止所有重试。而是要确定哪些情况允许再次尝试,哪些情况需要根据工厂的联合质量程序进行检验、更换或其他处理。对于需要记录操作过程的操作,应保留针对同一部件和紧固位置的重试记录和最终处理结果。
要求对异常结果进行受控演示,并说明其恢复过程。审查记录以及最终的正常状态。如果所需历史记录丢失,报价必须包含结果存储或集成方案。改变机器人的运动精度并不能弥补这一缺陷。
请具体说明您需要防止的错误。
这些例子表明了不同的采购需求:异常紧固的接头行为测量、定位偏差的操作控制以及返工的历史数据处理。并非所有需求都需要在每个单元都构建成复杂的系统。范围应根据实际的紧固要求以及未发现错误可能造成的后果而定。
与 EVST 讨论螺丝拧紧项目时,首先要明确接头和紧固件的类型、需要完成的位置,以及您希望流程能够预防或记录的装配错误。这些信息将帮助我们讨论工具、机器人和工作站的选择方案,并制定合理的验收流程。 与 EVST 讨论多位置螺丝拧紧.