
拐角处:明确机器人涂层要求
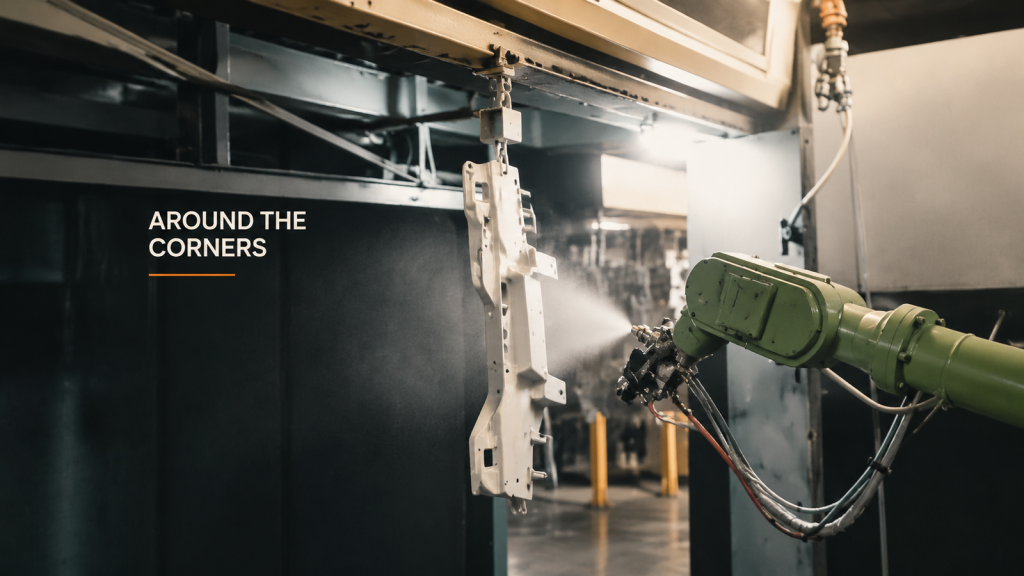
在选择机器人喷涂设置之前,根据工件区域(包括边角、悬挂接触点和检测覆盖范围)确定涂层要求。
紧固软管更换:配置交接记录
文件记录了服务路线变更后软管固定点的变化、工具位置的比较、未解决的问题以及维护交接安排。
小零件搬运:取放参考
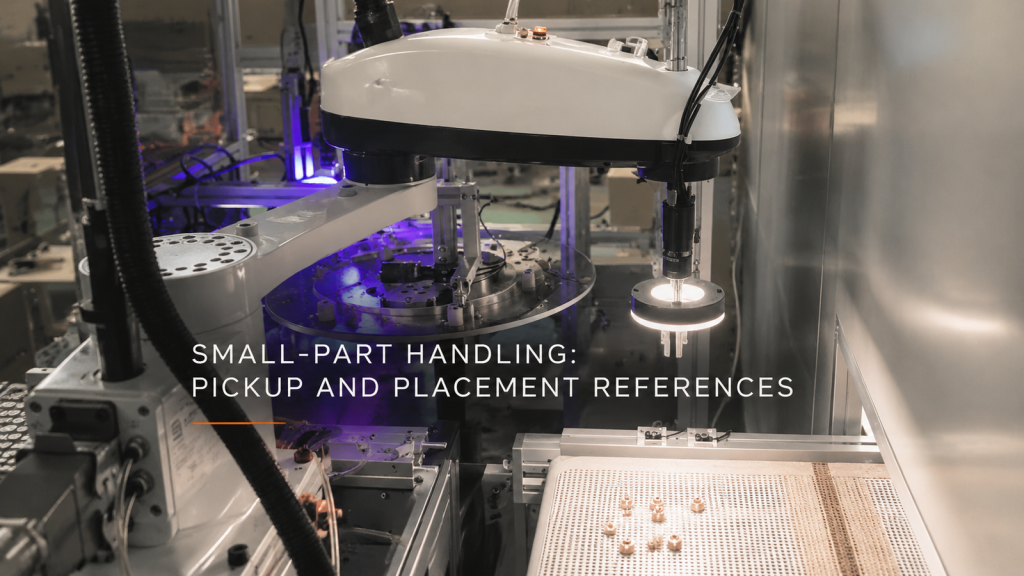
在检查小零件搬运、照明和物理坐标关系时,将传入的视觉特征与接收夹具参考进行配对。
金属成形:通过运动支撑工件
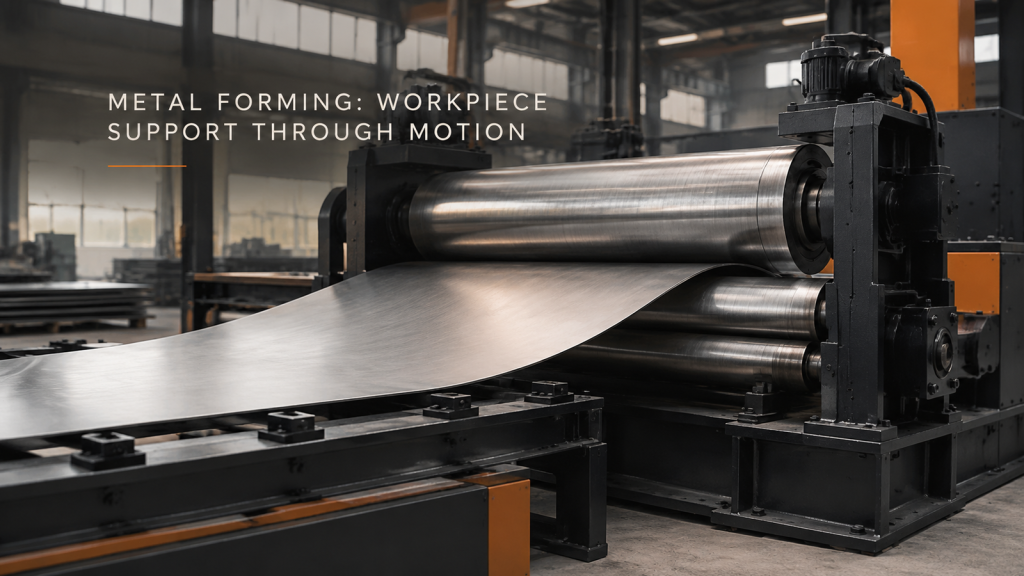
描述板材和圆柱形工件在加载、成形和拆卸过程中的支撑方式,然后定义轮廓或配合以进行检验。
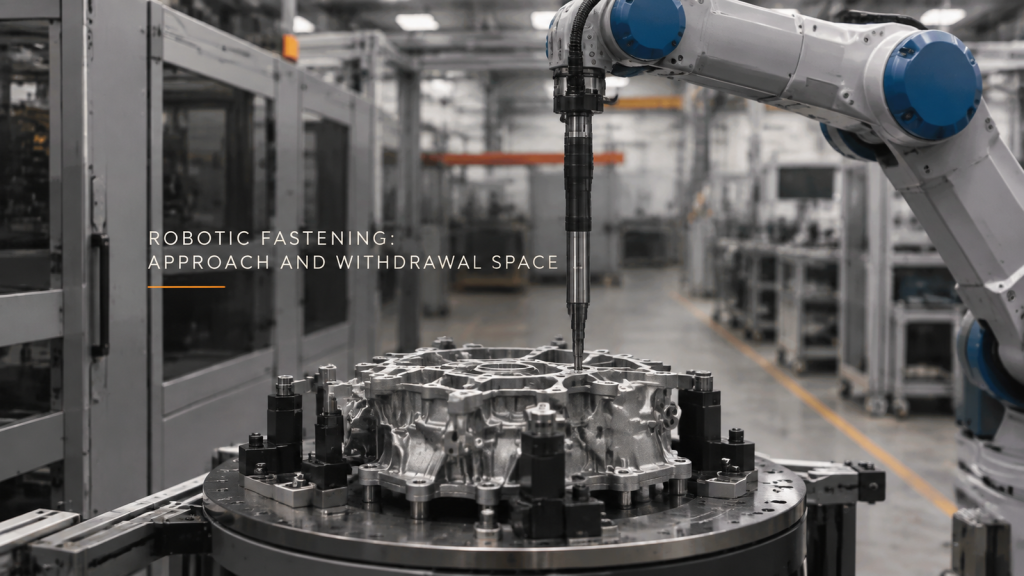
机器人紧固:接近和退出空间
检查每个螺栓位置紧固工具的完整进入和退出过程,同时将操作痕迹与连接验证分开。
环向焊接:夹紧和焊缝通道
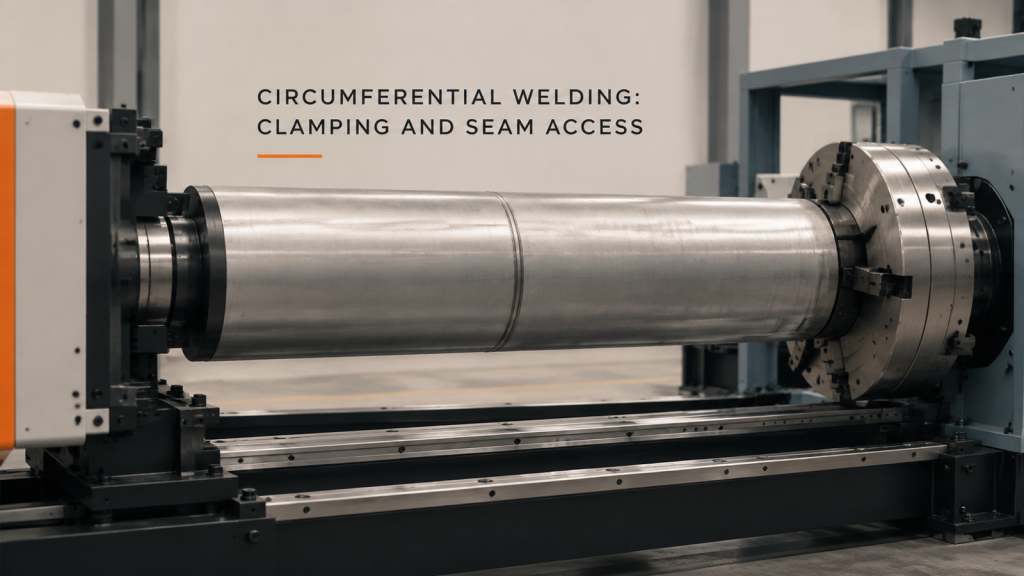
将夹紧的圆柱体焊缝与焊枪工作空间和装载通道进行比较,同时保持工艺标识和焊接验收标准分开。
板材轧制进料和出口空间

将正在形成的弧形板纳入进料、支撑和移除计划;分别评估不同的卷膜工位。
螺丝刀工具和防护罩布局

通过必要的应用任务检查螺丝刀工具、夹具和防护装置,并以自身记录为依据来验证拧紧质量。
旋转焊接间隙审查
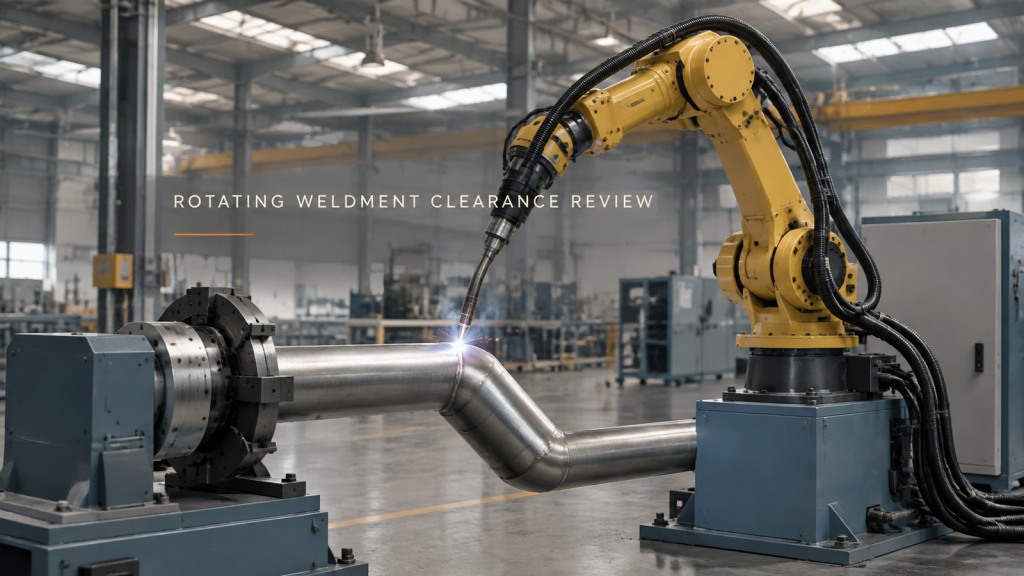
检查装有夹具和焊枪包络线的旋转焊件,不要将运动与接头验收混淆。
机器人检测视角规划
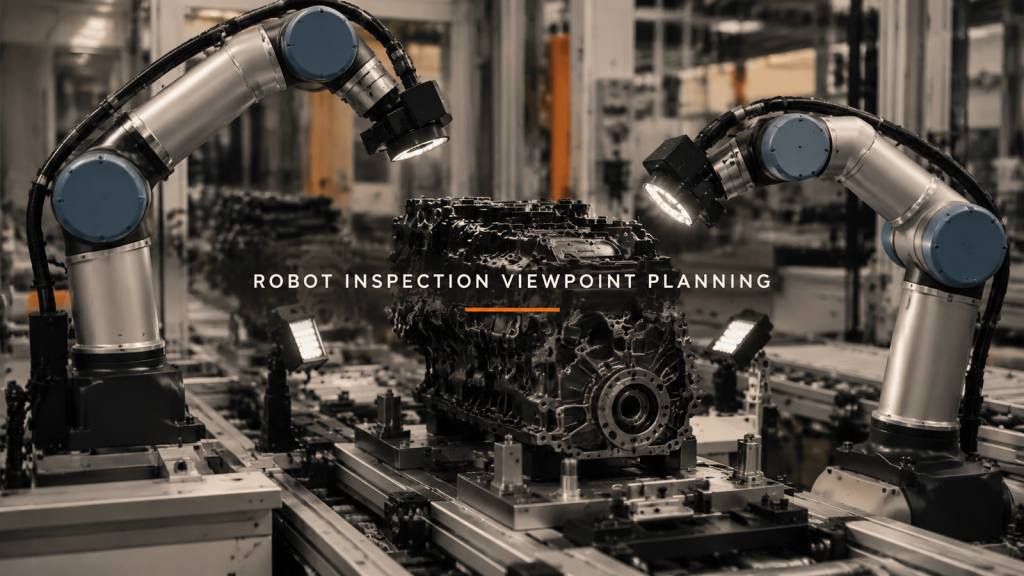
确定哪些检查视角可以增加有用的目标信息,然后验证图像条件和决策证据。
四工位加工:基准和旋转间隙
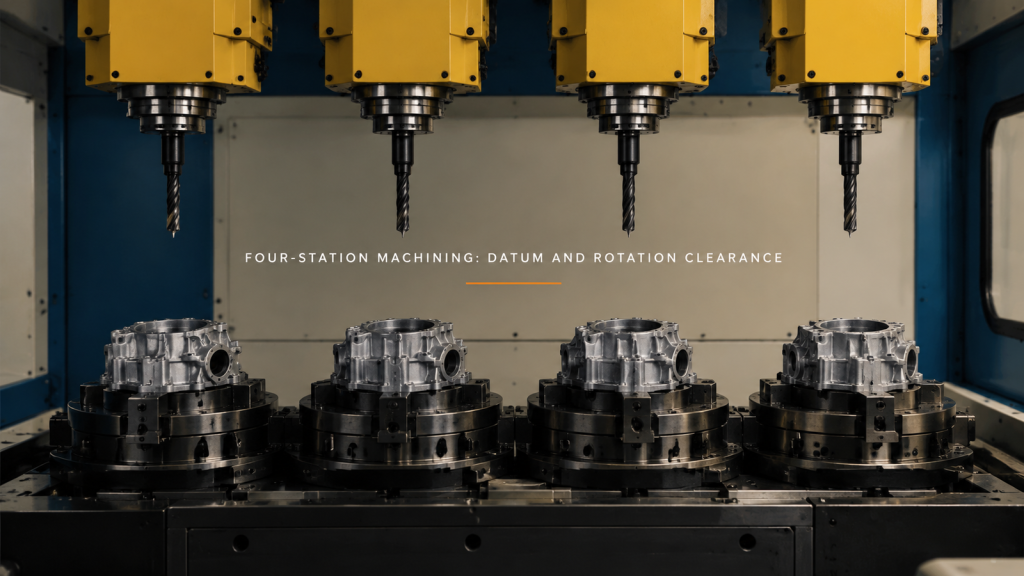
通过工件定位、刀具退刀和夹具旋转来审查四工位加工过程。区分可见的运动和测量的精度。
机床上下料交接:零件支撑和夹具退出
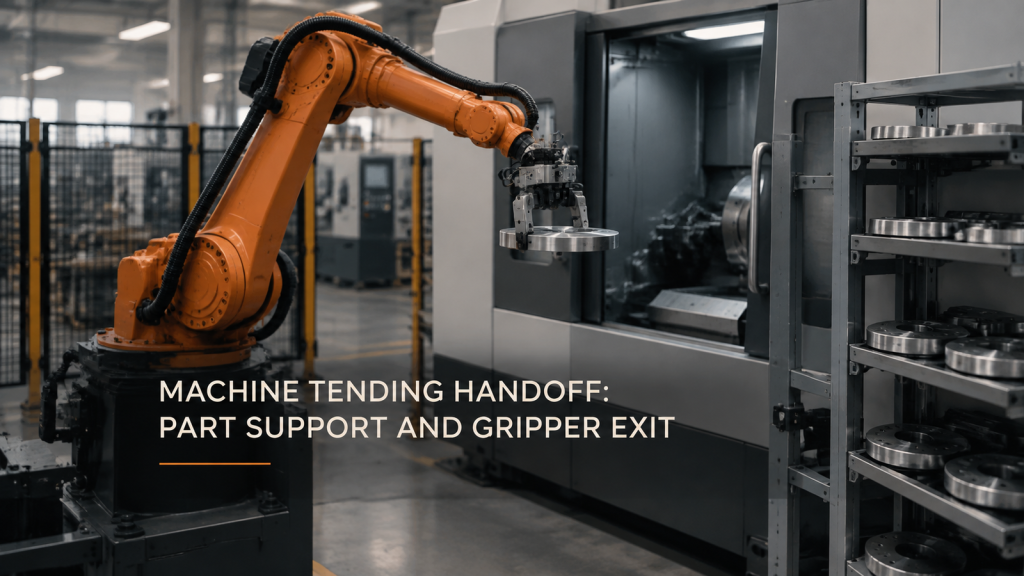
机床上下料交接取决于工件的持续支撑、接收间隙以及夹具出口的可用性。请同时检查圆盘和刀具。