
只有当机器人紧固工具能够完整地离开每个螺栓位置并到达下一个位置时,其紧固布局才算完成。到达紧固件头部仅仅解决了一个问题。有效的评估应区分轴向接近、退出和位置之间的方向变化,然后根据不同的要求和记录来评估连接质量。
长工具是布局的一部分
视频00:06处,画面显示工作台上一个壳体上方放置着一个长柄紧固工具。工具本体和周围工件的几何形状清晰可见。但画面并未提供尺寸、螺栓规格或测量间隙。
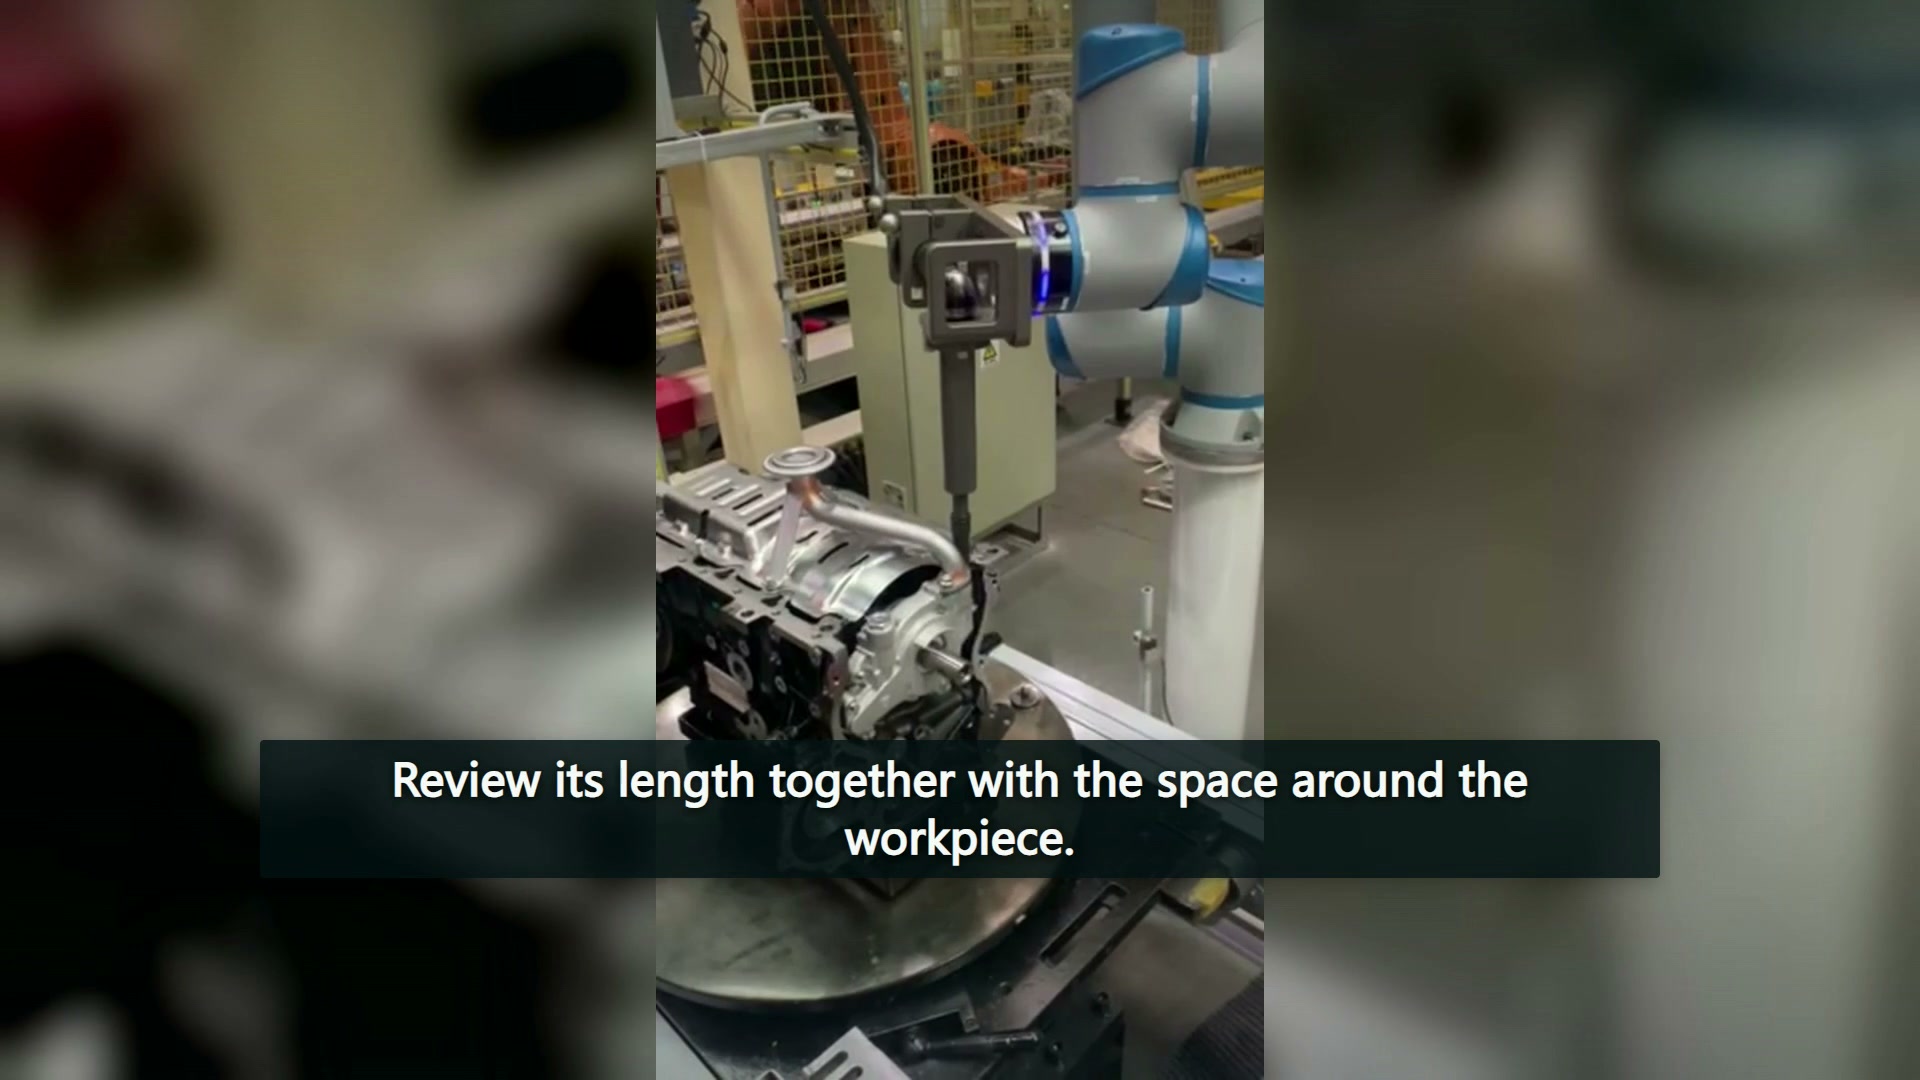
对于拟建的壳体,请在图纸中将完整的安装工具放置在每个相关螺栓位置旁边。包括附近的凸台、凹槽壁和固定结构。如果某个位置易于接近,则该结论仅适用于实际检查的位置和配置;不同的凹槽可能需要不同的方法。
工具形状是一种受限的选择。
阿特拉斯·科普柯的航空航天装配示例 描述在受限空间下使用的偏置刀具和其他刀具布置方式,并根据空间和扭矩需求进行选择。这些示例来自特定行业和刀具系列,并非建议将视频中的产品安装到机器人上。
采购时需要考虑的关键问题是:哪种完整的工具配置能够在可用空间内满足所需的连接需求?仅凭长度无法回答这个问题。如果拟用工具发生变更,其安装方式、外形以及工作端都应纳入重新评估的范畴。
将离境保留为一个单独的动作
在第一工位操作过程中,刀具会在改变工作位置之前先抬起。应用审查可以利用这一区别,在考虑切换到另一个螺栓之前,先检查刀具的退出方向。如果壳体特征限制了刀具的转动,则应记录相关的姿态和中间几何形状,而不是仅仅发出调整路径的通用指令。
00:33,画面切换到另一个工作单元,机器人正在绕着不同的工件移动。它不能与开工工位合并为一个生产周期。第二个画面扩展了布局讨论的范围,但并未提供第一个画面缺失的扭矩结果。
早点 在多个工作点讨论覆盖范围 考虑站点的命名位置如何影响覆盖范围。紧固方式则引入了一个更局部的问题:已安装的工具在从一个位置移动到另一个位置之前,如何进入和离开每个连接点。
关联证据有不同的输入
阿特拉斯·科普柯的 紧固技术指南 本文阐述了摩擦(包括润滑)在拧紧扭矩和夹紧力之间的关系中所起的作用。这种关系是满足拧紧要求并保持连接状态的原因。本文并未提供此处所示壳体的具体规格。
因此,评估应区分两种记录。几何记录用于识别螺栓位置、工具配置以及进出方式。连接记录则用于描述紧固件和接头状况、所需的拧紧结果及其验证方法。平稳接近螺栓或在螺栓处稍作停顿都不能替代后者。
将这些问题分开讨论,有助于更清晰地审查工具方案。审阅者可以识别未解决的问题究竟是涉及物理通道、所选紧固设备,还是连接结果的证据,而无需将机器人运动视为三者全部的证据。此外,视频片段并未展现任何协作操作条件;这些条件属于实际集成应用评估的范畴。