
检查旋转焊件时,应将夹具的扫描空间和移动焊枪置于同一布局中。关键问题是,在整个运动过程中(包括接近和撤退),是否能够保持所需的焊接关系。到达焊接起始点并不能保证在后续旋转过程中保持足够的间隙,也不能证明焊缝合格。
跟随完整的加载形状
视频开头(00:04)展示了机器人焊炬靠近一个由旋转装置支撑的管状工件。00:14,视频展示了一个不同的、更大的圆形工件。这两个是独立的例子;剪辑并未表明它们使用相同的夹具或属于同一连续的制造流程。
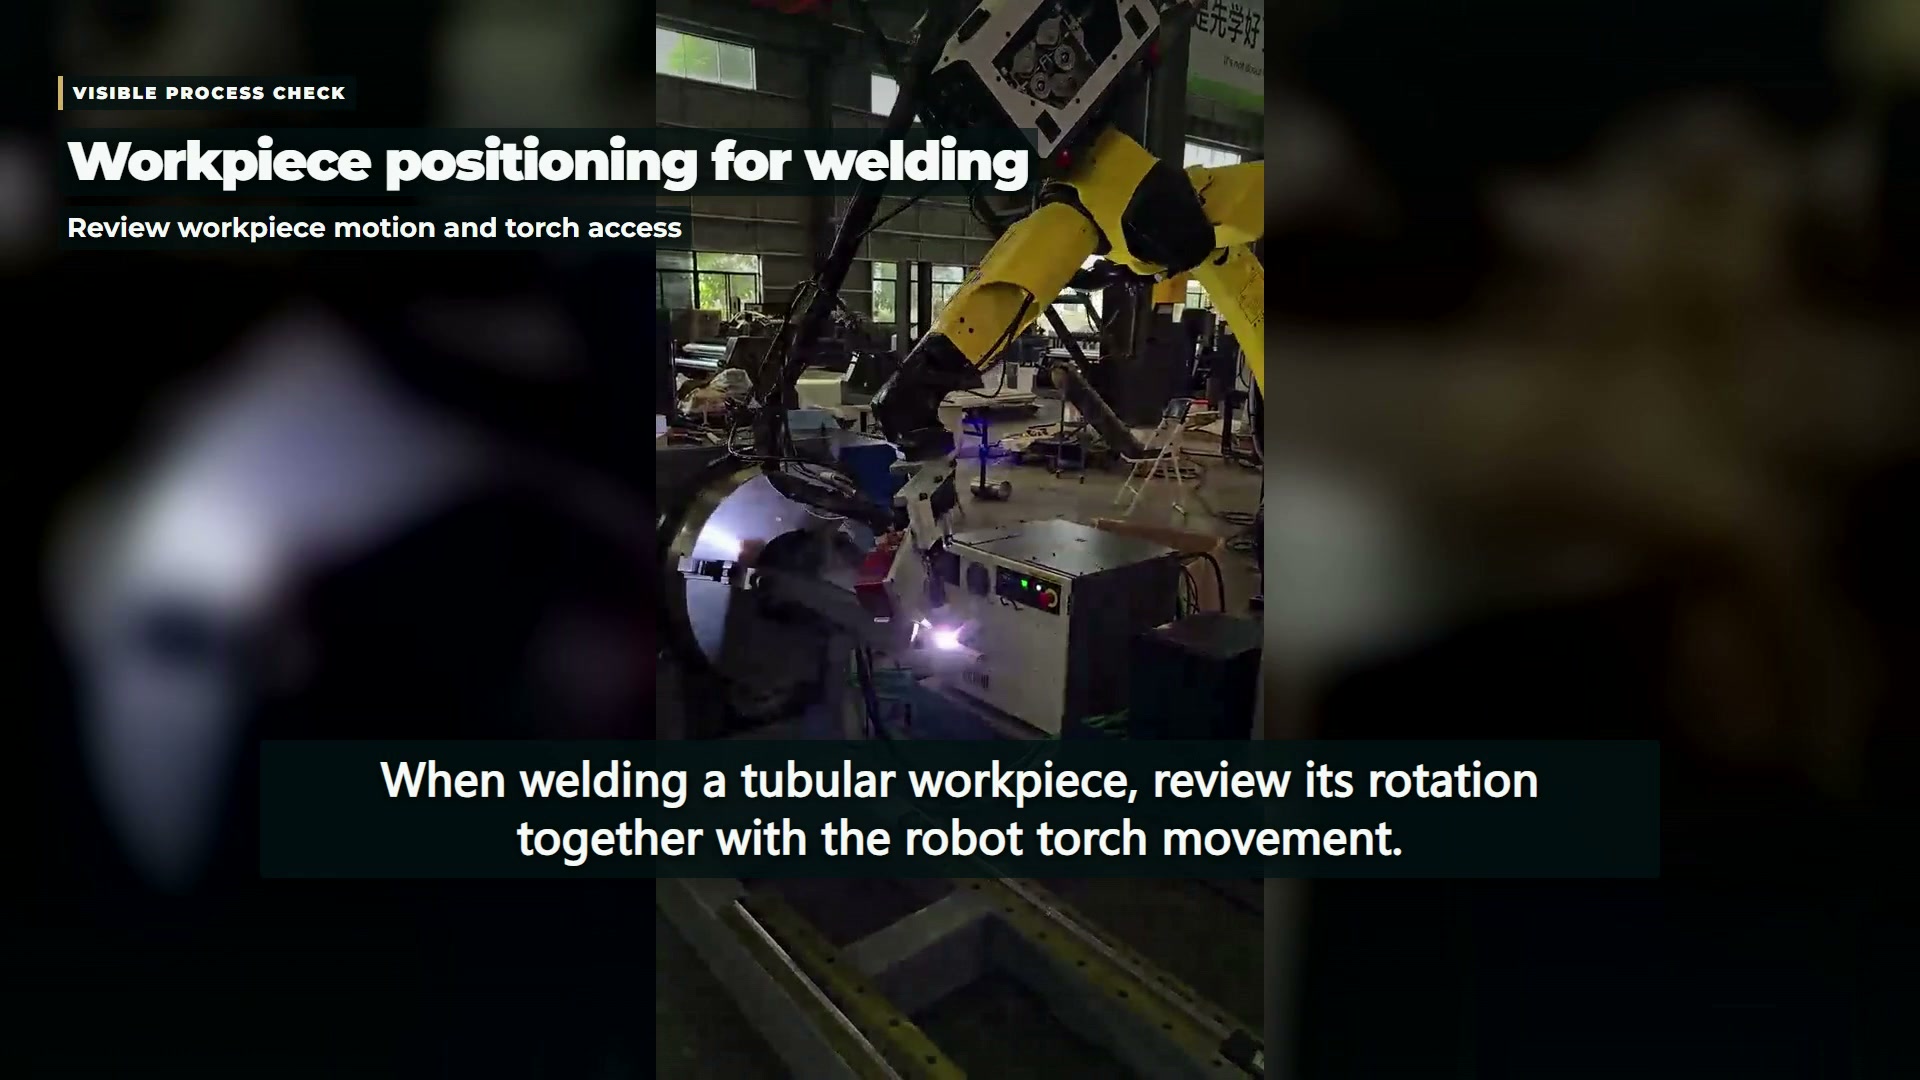
对于拟定的布局方案,应在工件轮廓上添加突出端、支架、夹具和连接件。然后考虑装配体旋转时所占用的空间。当装配体的另一部分接近底座、支撑或连接线时,接缝可以保持在预定工作区域附近。布局审查应考虑这种外部几何形状。
将载荷限制放在几何形状旁边
A 定位器工装设计说明 本文涉及特定设备的重量、惯性、重心和转弯范围。这些条件仅适用于该产品,并非通用的数值限制,也并非指本视频中定位器的具体标识。
对于实际评估的设备,请使用其适用的文档和载荷评估报告。如果工具或工作台面发生变更,请保留评估变更所需的详细信息。仅用质量描述载荷,评估人员无法了解载荷的分布和几何形状。
| 审查对象 | 纳入拟议模型 | 不要从视频中推断。 |
|---|---|---|
| 已装载夹具 | 工件、夹具、支撑件和附属工具 | 已批准的加载或停止行为 |
| 火炬路线 | 焊枪本体、所需方向和服务管路 | 经过验证的连续清障路径 |
| 焊接接头 | 接头位置和所需的焊接条件 | 力量、内在品质或接受度 |
协调需要自身的证据
此 机器人弧焊概述 本文阐述了工件机械臂如何扩展操作范围,以及如何将其控制与机器人集成。这是系统布局的背景介绍。观察到的同步或顺序运动并未揭示所拍摄的控制架构、传感功能或工艺设置。
因此,项目评审可以将几何确认和控制确认作为独立任务。首先记录工艺所需的工位和转换。然后获取证据,证明所选方案能够在指定条件下执行这些工位和转换。如果引入不同的工件,则应建立其自身的夹具和运动评估,而不是直接套用第一个工件的评估结果。
现有的 定位器单元规划文章 本文探讨了更广泛的安装和拆卸问题。本综述重点关注两个动态组件:工件夹具和焊炬设备。
将联合接受权置于运动演示之外
流畅的焊接动作和可见的焊接过程并不能作为成品接头检验的依据。材料、接头准备、工艺条件以及适用的检验要求仍然是必要的输入信息。此外,记录的画面也无法确认已采取有效的防护措施,例如防止运动、电弧暴露、烟雾或人为干预等危害。
对于技术讨论而言,接头图最好附上完整的受力夹具布局图和拟定的运动范围。这种组合能够区分焊枪操作问题和受力问题,同时将焊接质量的评估留给能够真正验证其质量的测试。