
当额外的检测视角能够提供判断目标所需的信息时,它就很有用。在保持机器人处于其他位置之前,应先确定该视角下可以看到什么,图像条件是否可用,以及该视角如何与其他视角互补。增加围绕工件的运动幅度本身并不能提高检测覆盖率。
询问下一个视图增加了什么。
00:05 时,可以看到两个机械臂围绕着中心工件。00:27 时,选定的序列显示了工件上部附近不同的接近方式。低分辨率录像仅展示了位置和照明情况,而非检测图像或最小可检测特征。
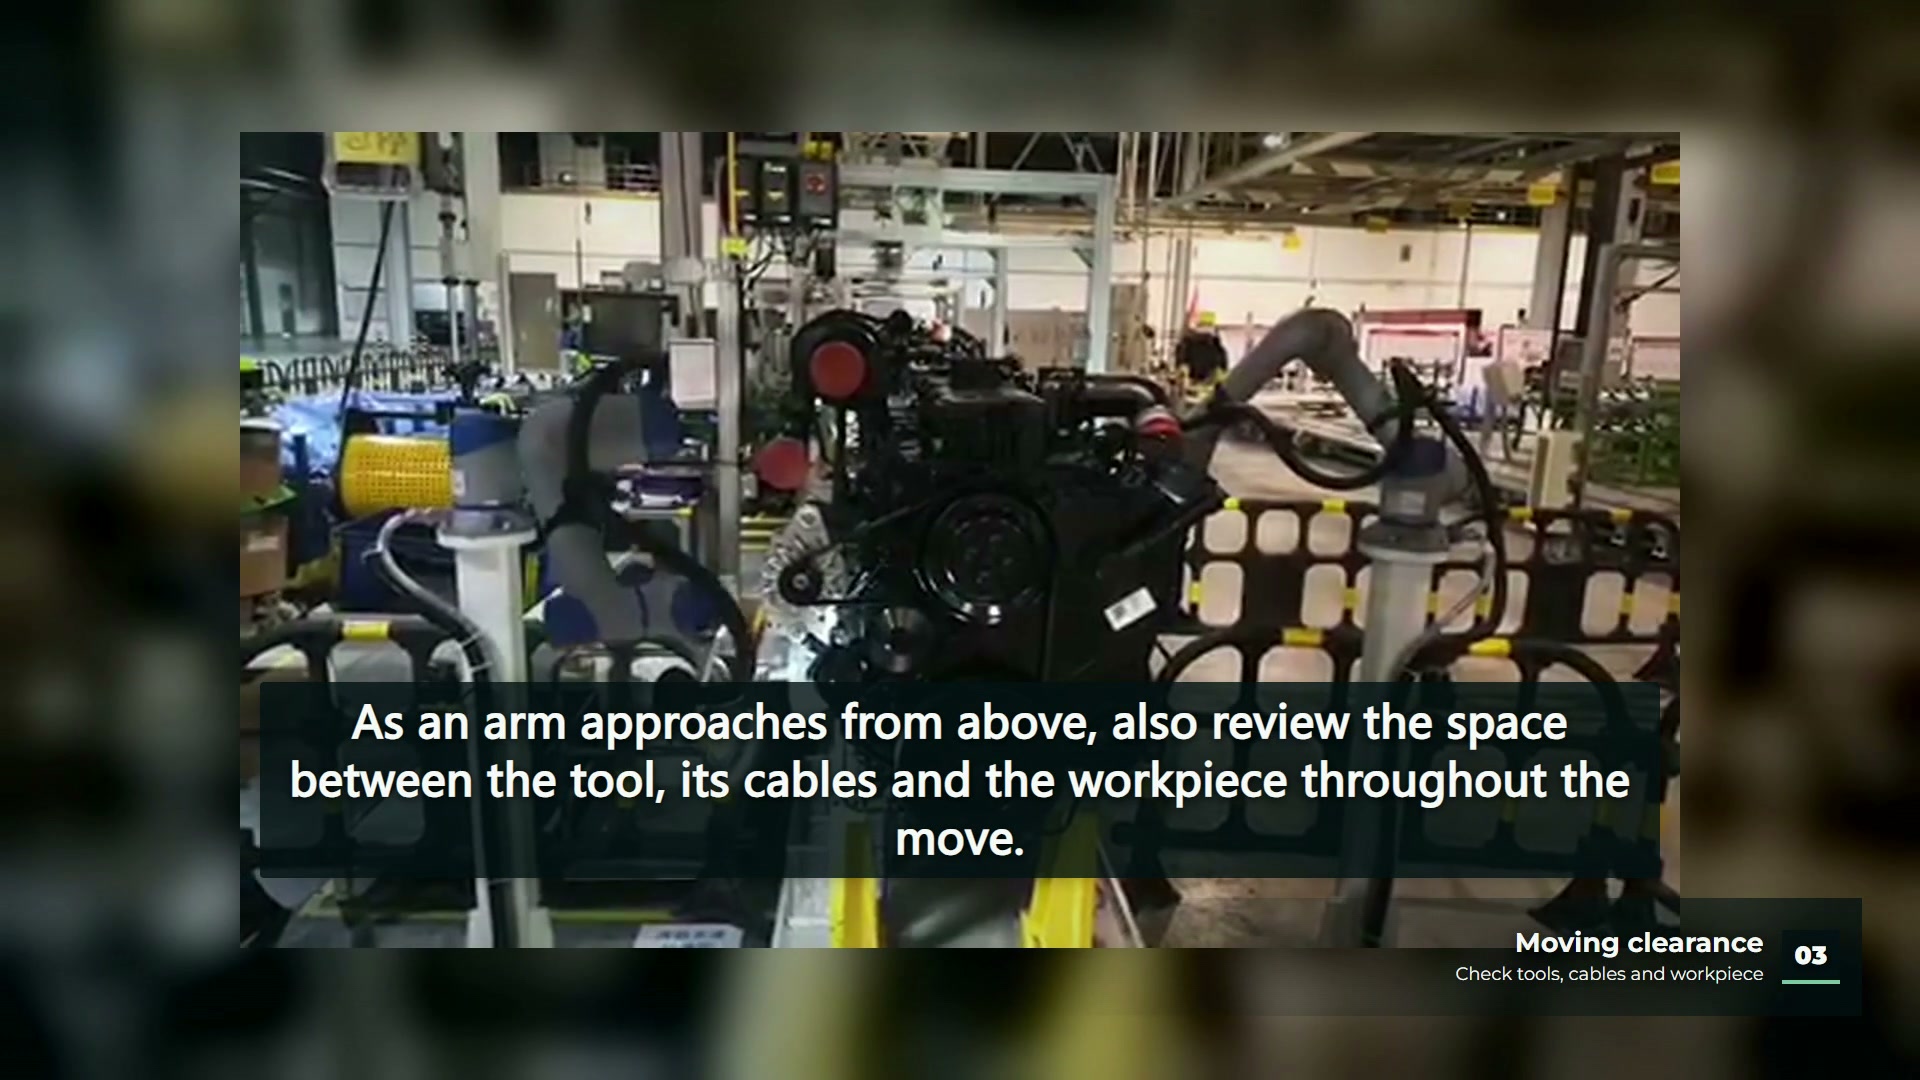
进行评估时,视图列表可以从目标区域而非机器人位置编号开始。记录第一张图像中遮挡该区域的物体,以及下一张图像旨在解决的问题。如果目标仍然被遮挡,则说明更换机械臂姿态虽然增加了运动,但并未提供缺失的观测数据。如果出现可见的有用表面,则应保留重现该视图所需的图像条件。
可见性和对比度回答的是不同的问题。
即使表面位于视野范围内,仍然难以辨认。 机器视觉照明选择指南 本文探讨了照明选择与目标表面、检测目的和安装条件之间的关系,并支持使用实际目标进行照明测试。但本文并未说明记录的站点使用了哪种照明方法。
在决定是否保留候选人观点时,请考虑以下区别:
| 试验期间的观察 | 该观点提出的问题 |
|---|---|
| 所需区域位于图像外部或已隐藏。 | 另一种几何形状是否能揭示该区域? |
| 该区域清晰可见,但眩光掩盖了其细节。 | 合适的照明或观看环境能否保持有效的对比度? |
| 该区域仅部分区域清晰可见 | 该观点在约定的位置变化范围内是否有效? |
| 同样的信息在其他地方已经可以找到。 | 保留这种观点是否满足其他要求? |
该表格用于整理试验结果,并非断言这些条件中的任何一种确实在拍摄的装置作品中发生过。最终的视图集应解释每张保留图像的作用。
测试实际会发生变化的图像条件
此 图像采集和收集指南 该视频强调其基于学习的工具需要具有代表性的训练图像,并警告说学习并不能弥补输入图像质量差的问题。其训练要求属于该方法本身;视频并未表明存在基于学习的算法。
对于使用此类工具的项目,其相关性尤为重要:光照、光学或工件摆放方式的变化都需要体现在用于开发和验证的图像证据中。对于其他检测方法,应定义合适的验证程序,而不是直接借用培训术语。无论哪种情况,记录的机械臂运动都无法提供缺失的图像标签或检测结果。
早点 视觉检查查看和复查指南 涵盖了更广泛的检查架构。本篇补充内容则侧重于一个较小的编辑问题:在扩展该架构之前,保留额外视图的合理性何在?
视图集不是验收记录
该材料不包含缺陷标签、误拒分析、漏检缺陷结果或测量可追溯性。武器的外观也不能证明允许人员进入移动区域。这些结论需要有相应的应用证据。
下一步的有效做法是将每个提出的目标区域与具有代表性的可接受样本、不可接受样本和模糊样本进行配对。这赋予了观点讨论一个可观察的目的,并在提出检测结论之前使缺失的证据显现出来。