
로봇이 그릇 연마기에 재료를 넣는 과정: 가장 먼저 해결해야 할 문제는 무엇일까요?
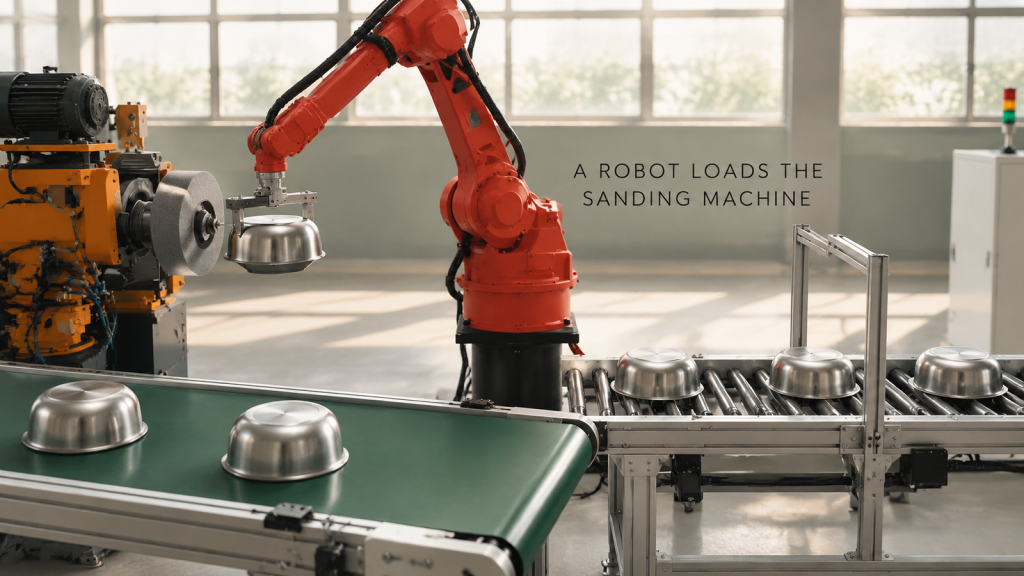
스테인리스 그릇 연마기용 로봇 로딩: 그리퍼 인계, 척 중심 맞춤, 분진 방지 및 기계 가동률을 높이는 레이아웃.
로봇이 강철 튜브 프레임을 용접하는 과정: 단일 셀에서 작동하는 비결은 무엇일까요?
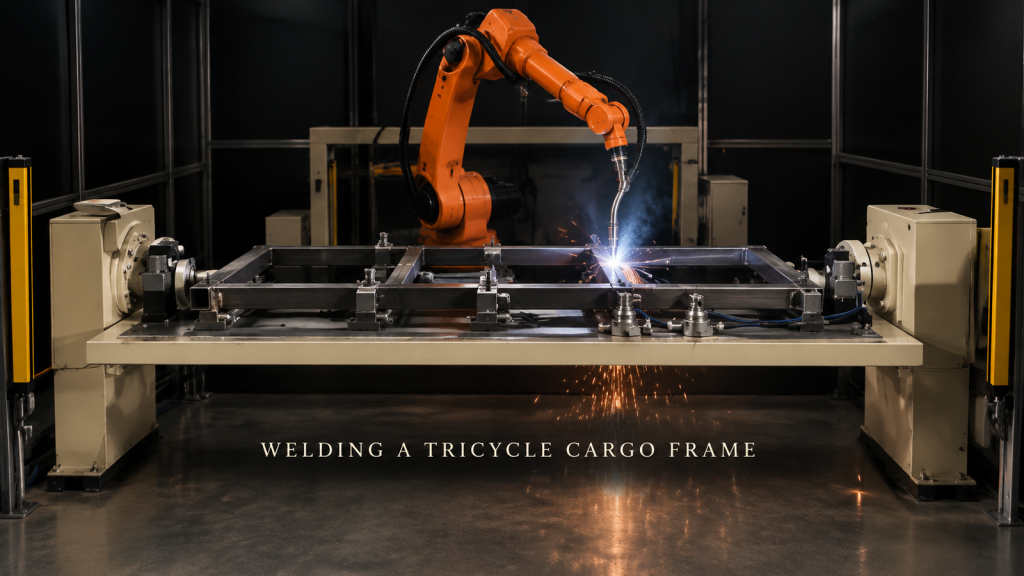
로봇 한 대로 강철 튜브 프레임을 용접할 수 있게 만드는 요소는 무엇일까요? 튜브 위치 지정, 변형 방지 접합 순서, 하부 용접 및 광전식 용접 커튼이 그것입니다.
로봇을 이용한 판금 필터 하우징 용접: 고정 장치가 어떻게 작동하는가?
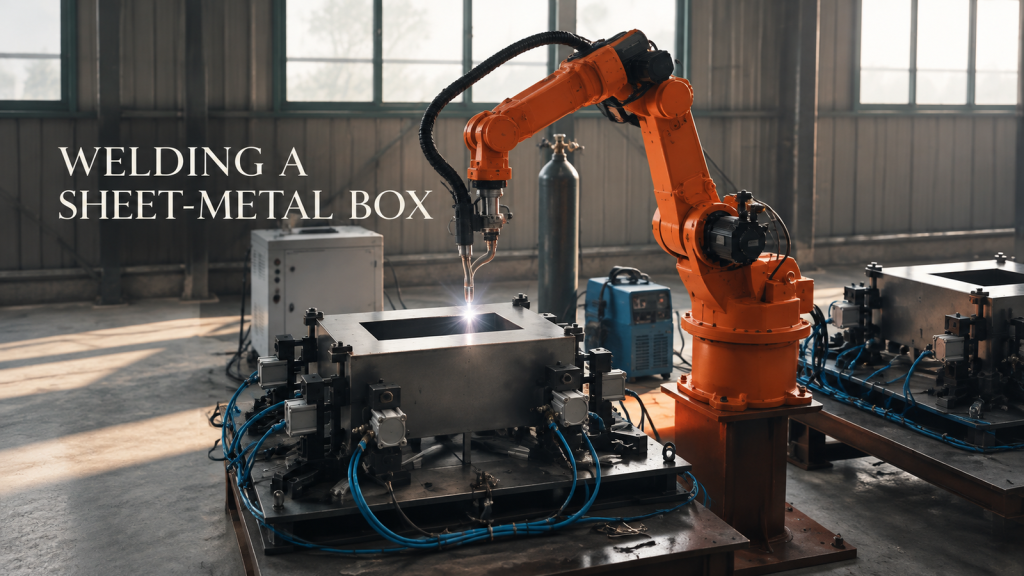
클램프 배치, 토치 각도 변경 및 용접 순서가 판금 상자를 로봇으로 한 번에 용접할 수 있는지 여부를 결정하는 방식과 견적을 위해 어떤 정보를 보내야 하는지 알아봅니다.
4축 로봇을 이용한 포장된 상자의 팔레타이징: 최종 생산 라인 셀의 안정성을 유지하는 요인은 무엇일까요?
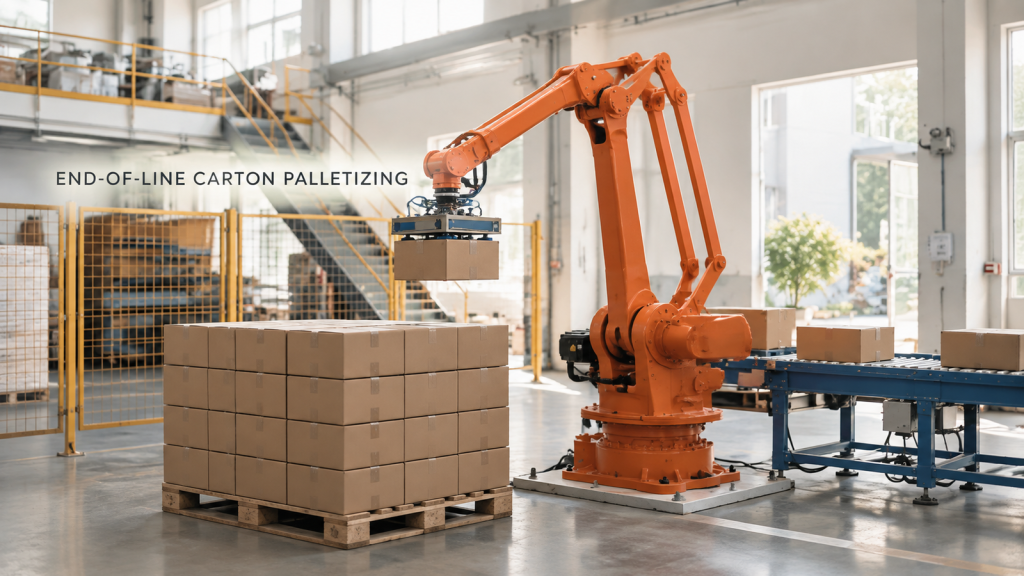
4축 로봇 카톤 팔레타이징: 찌그러짐 없이 안정적인 그립, 안정적인 적재 패턴, 컨베이어 끝단에서 반복 가능한 픽업 위치 제공.
휠 림 생산 라인에서 로봇 프레스 작업: 인계 가능 여부를 결정하는 요소는 무엇일까요?
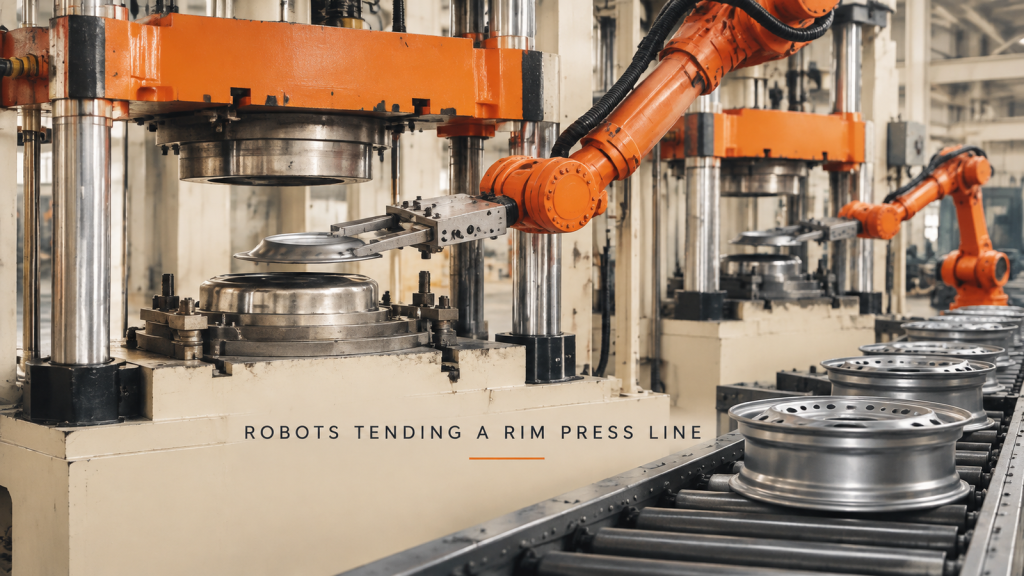
휠 림 생산 라인에서 로봇 프레스 작업: 부품을 금형으로 운반하는 모습, 로봇과 프레스의 연동, 부품 위치 파악, 그리고 한 프레스에서 여러 프레스가 한 줄로 부품을 분배하는 과정.
협동 로봇으로 실타래를 크릴에 감을 때, 작업 셀은 무엇을 제대로 해야 할까요?
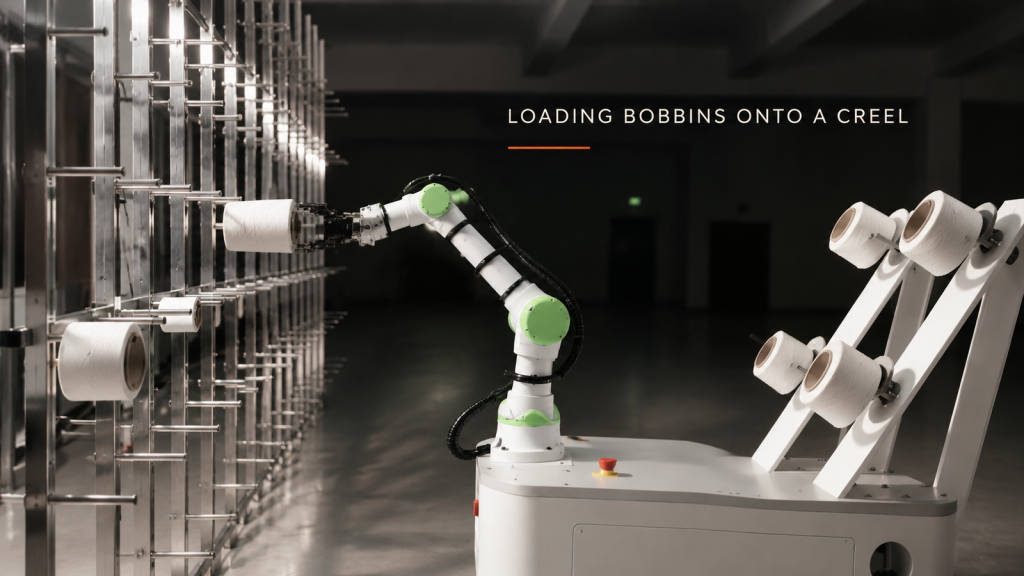
협동 로봇으로 실타래를 크릴에 감기는 방법: 실에 걸리지 않도록 손잡이를 잘 잡고, 보어와 핀의 위치를 잘 맞추고, 위아래 핀에 손이 닿도록 하며, 이동식 받침대가 어디에 위치하는지 확인해야 합니다.
두꺼운 강판의 로봇 화염 절단: 휴대용 토치를 로봇으로 대체할 수 있는 시점은 언제일까요?
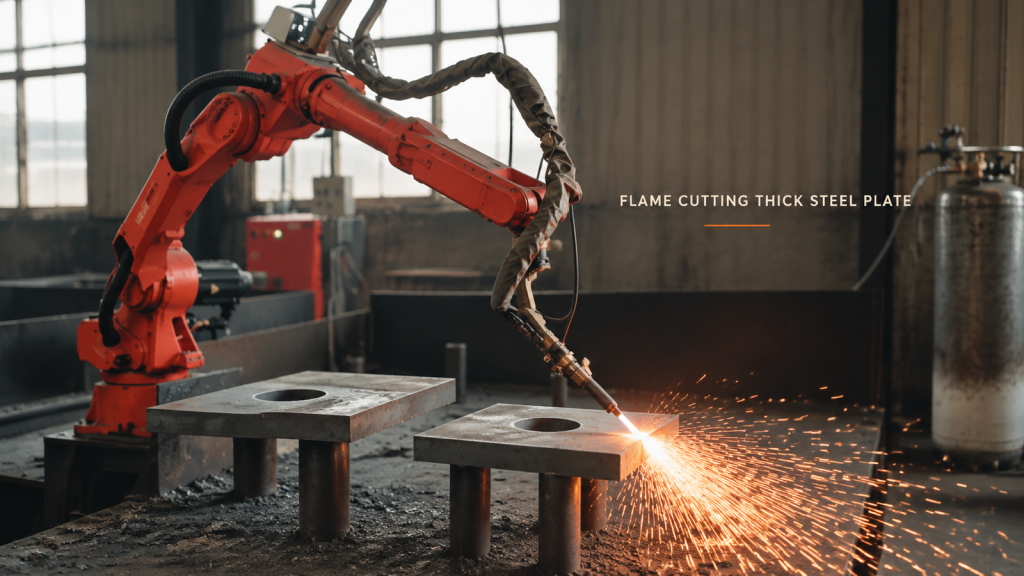
두꺼운 판재의 화염 절단 작업이 휴대용 토치에서 로봇으로 전환될 때 고려해야 할 사항은 판재 지지, 가장자리 부분의 토치 높이 조절, 그리고 작업자가 불꽃에 직접 노출되지 않도록 하는 것입니다.
장프레임 로봇 용접: 어떤 접합부가 셀 레이아웃을 결정해야 할까요?
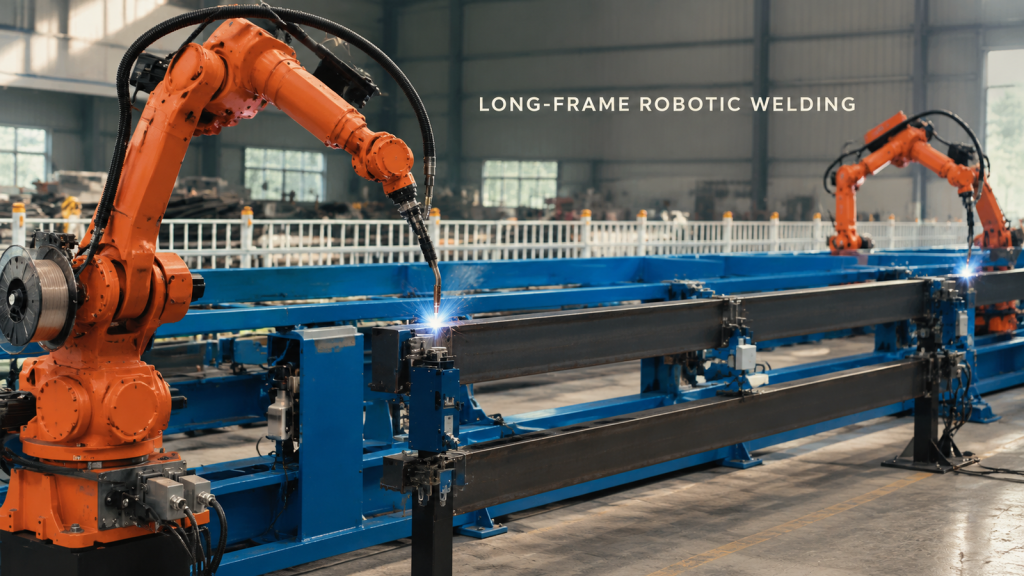
가장 어려운 접합부부터 긴 프레임 로봇 용접 레이아웃을 시작한 다음, 고정 장치 접근성, 토치 자세, 케이블 간격 및 복구 공간을 검증합니다.
로봇을 이용한 그릇 모양 부품 하역: 인출 과정에서 모서리를 어떻게 보호할 수 있을까요?
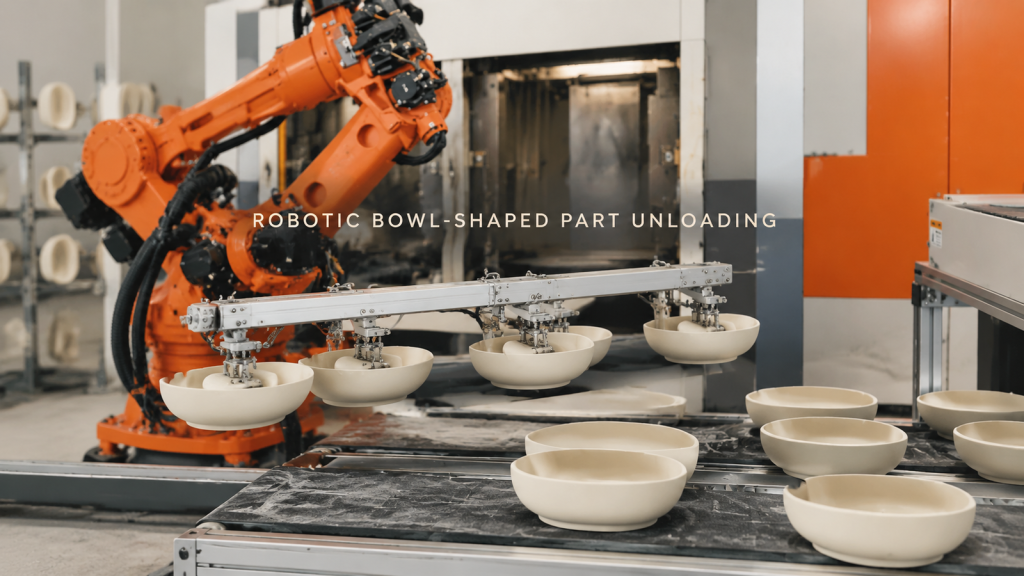
지지 접촉, 인출 여유 공간, 모서리 보호 및 안정적인 수용 표면 배치 등을 고려하여 그릇 모양 부품의 로봇 하역 작업을 계획하십시오.
긴 샤프트 조립 조인트의 로봇 용접: 원형 인터페이스에서의 접근 제어

로봇이 지지대가 있는 긴 축 조립체에 원형 판재 접합부를 용접하고 접합부 접근, 고정 장치 및 경로 분할을 계획하는 과정을 살펴보세요.
원통형 부품 이송 및 장비 조작: 양쪽 인터페이스에서 부품을 제어합니다.

밀폐된 장비 옆에 있는 짧은 원통형 부품을 로봇이 잡는 모습을 살펴보고, 픽업, 장비와의 연결 및 이송 인터페이스를 계획하십시오.
대형 프레임 접합부의 로봇 용접: 첫 번째 아크 발생 전 토치 접근 계획 수립

주황색 로봇이 대형 고정 프레임에서 여러 접합부를 용접하는 모습을 보고, 토치 접근성, 고정 장치 및 경로 순서가 용접 셀 개념을 어떻게 형성하는지 알아보세요.