
긴 축 조립체의 원형 접합면은 여러 기하학적 요소에 의해 결정됩니다. 지지대 위치는 축 위치에 영향을 미치고, 축 변화는 토치 각도를 바꾸며, 필요한 용접 영역에 따라 접근 가능한 영역을 결정해야 합니다. 영상은 판재와 축 또는 튜브 사이의 접합면 한 곳에서 활성 아크가 발생하고 있음을 보여주지만, 회전이나 완전한 원주 용접을 입증하는 것은 아닙니다. EVST에 신청서 검토를 요청하세요 →
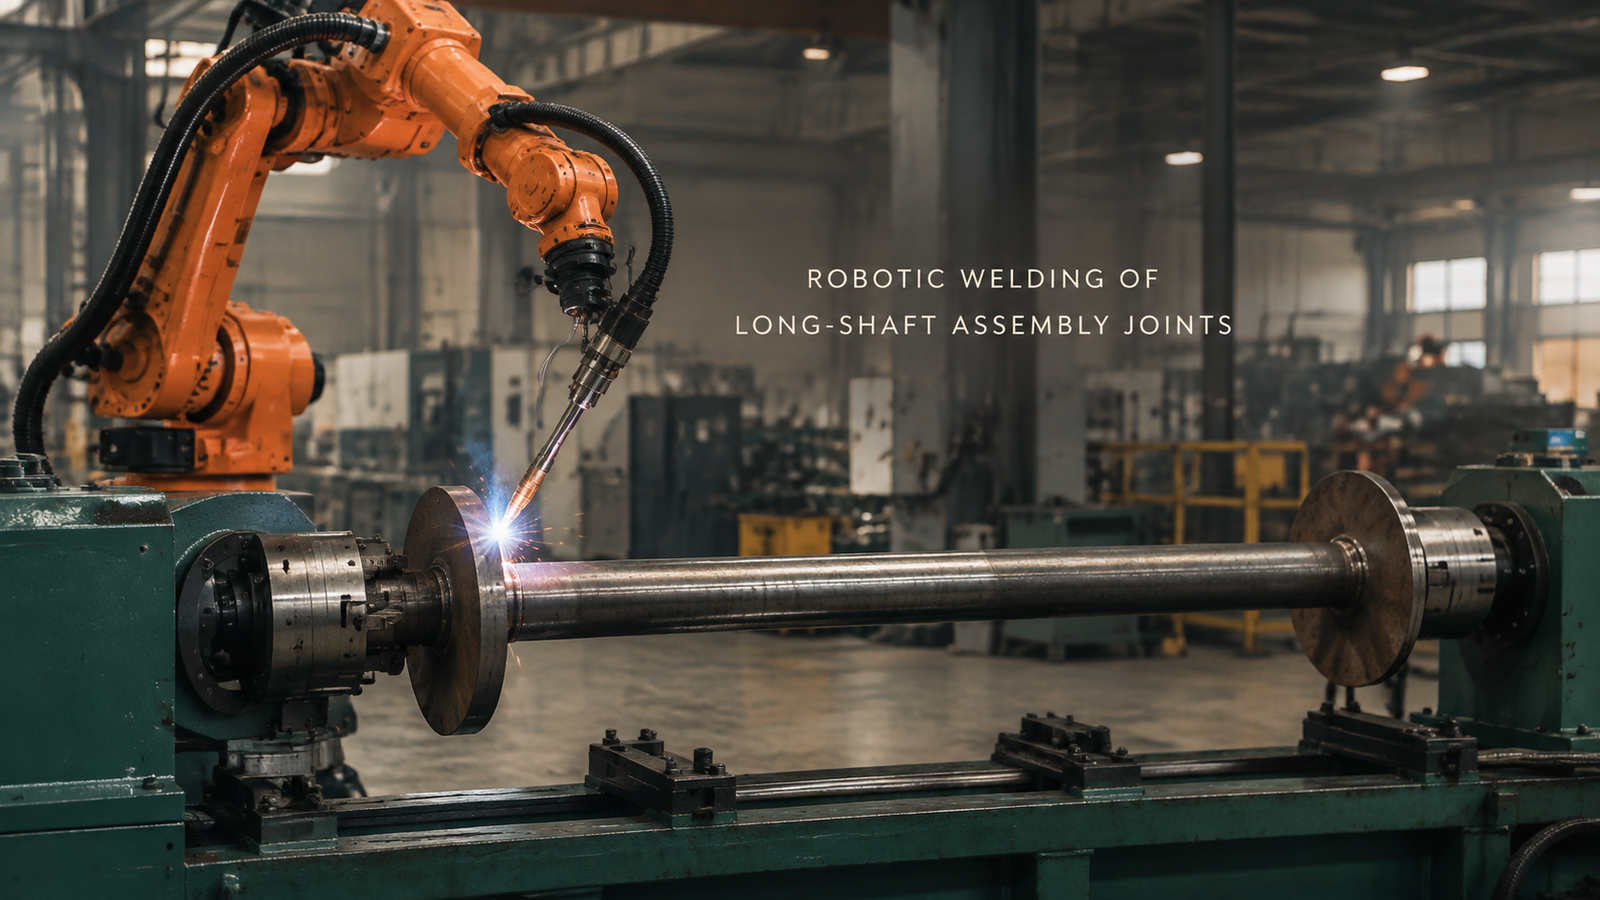
근접 촬영을 통해 지지대는 용접 문제로 바뀌게 됩니다.
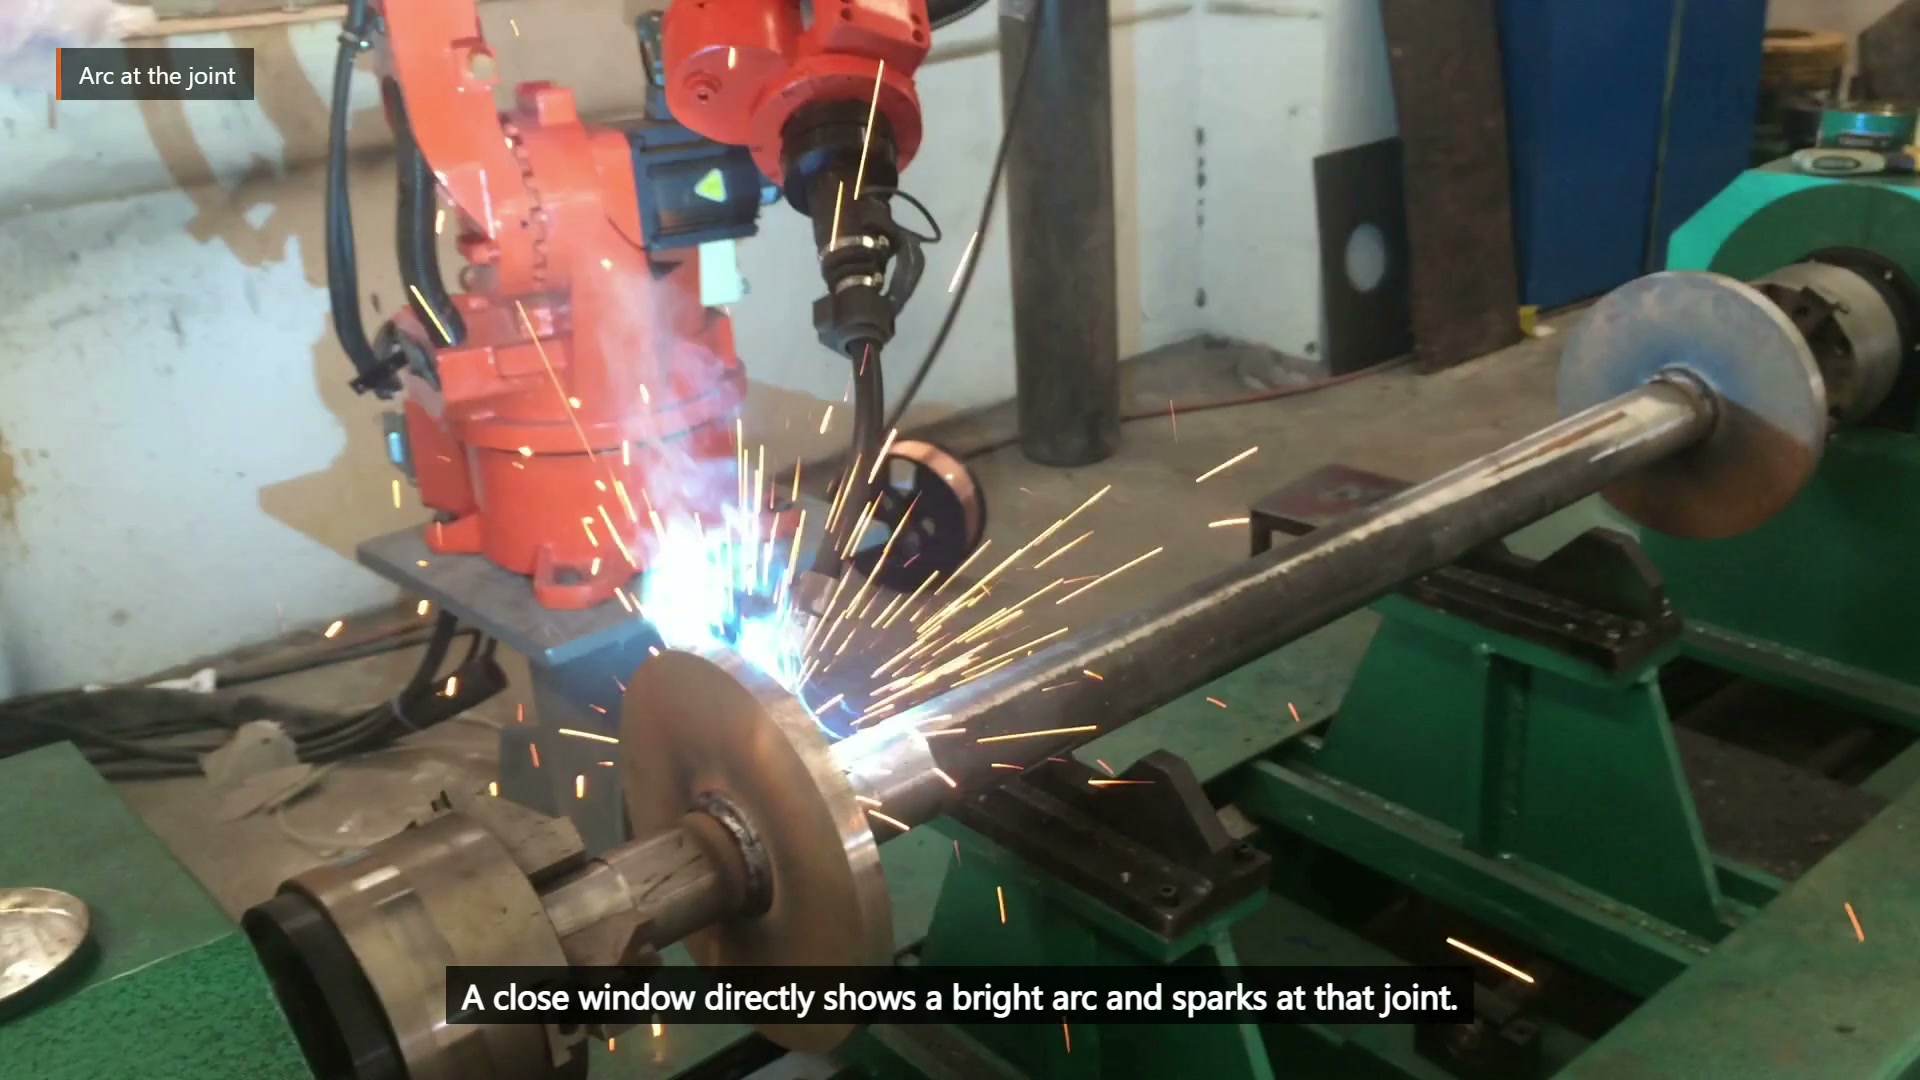
00:29:35에 한 원형 경계면에서 밝은 아크와 불꽃이 관찰됩니다.
가까운 쪽은 개방되어 있는 반면 먼 쪽은 부재, 판 또는 지지대에 가려져 있을 수 있습니다. 긴 조립체는 처짐, 직진도 및 축 방향 위치의 작은 변화를 확대합니다. 부재를 더욱 견고하게 지지하면 접합 위치를 개선하는 동시에 용접이 가장 제한된 영역에서 필요한 토치 각도를 확보할 수 있습니다. 이는 별도의 고정 장치 및 로봇 관련 문제가 아닙니다.
넓은 시야에서 보면 로봇, 긴 부재, 원형 판, 녹색 지지대 사이의 관계를 알 수 있습니다.
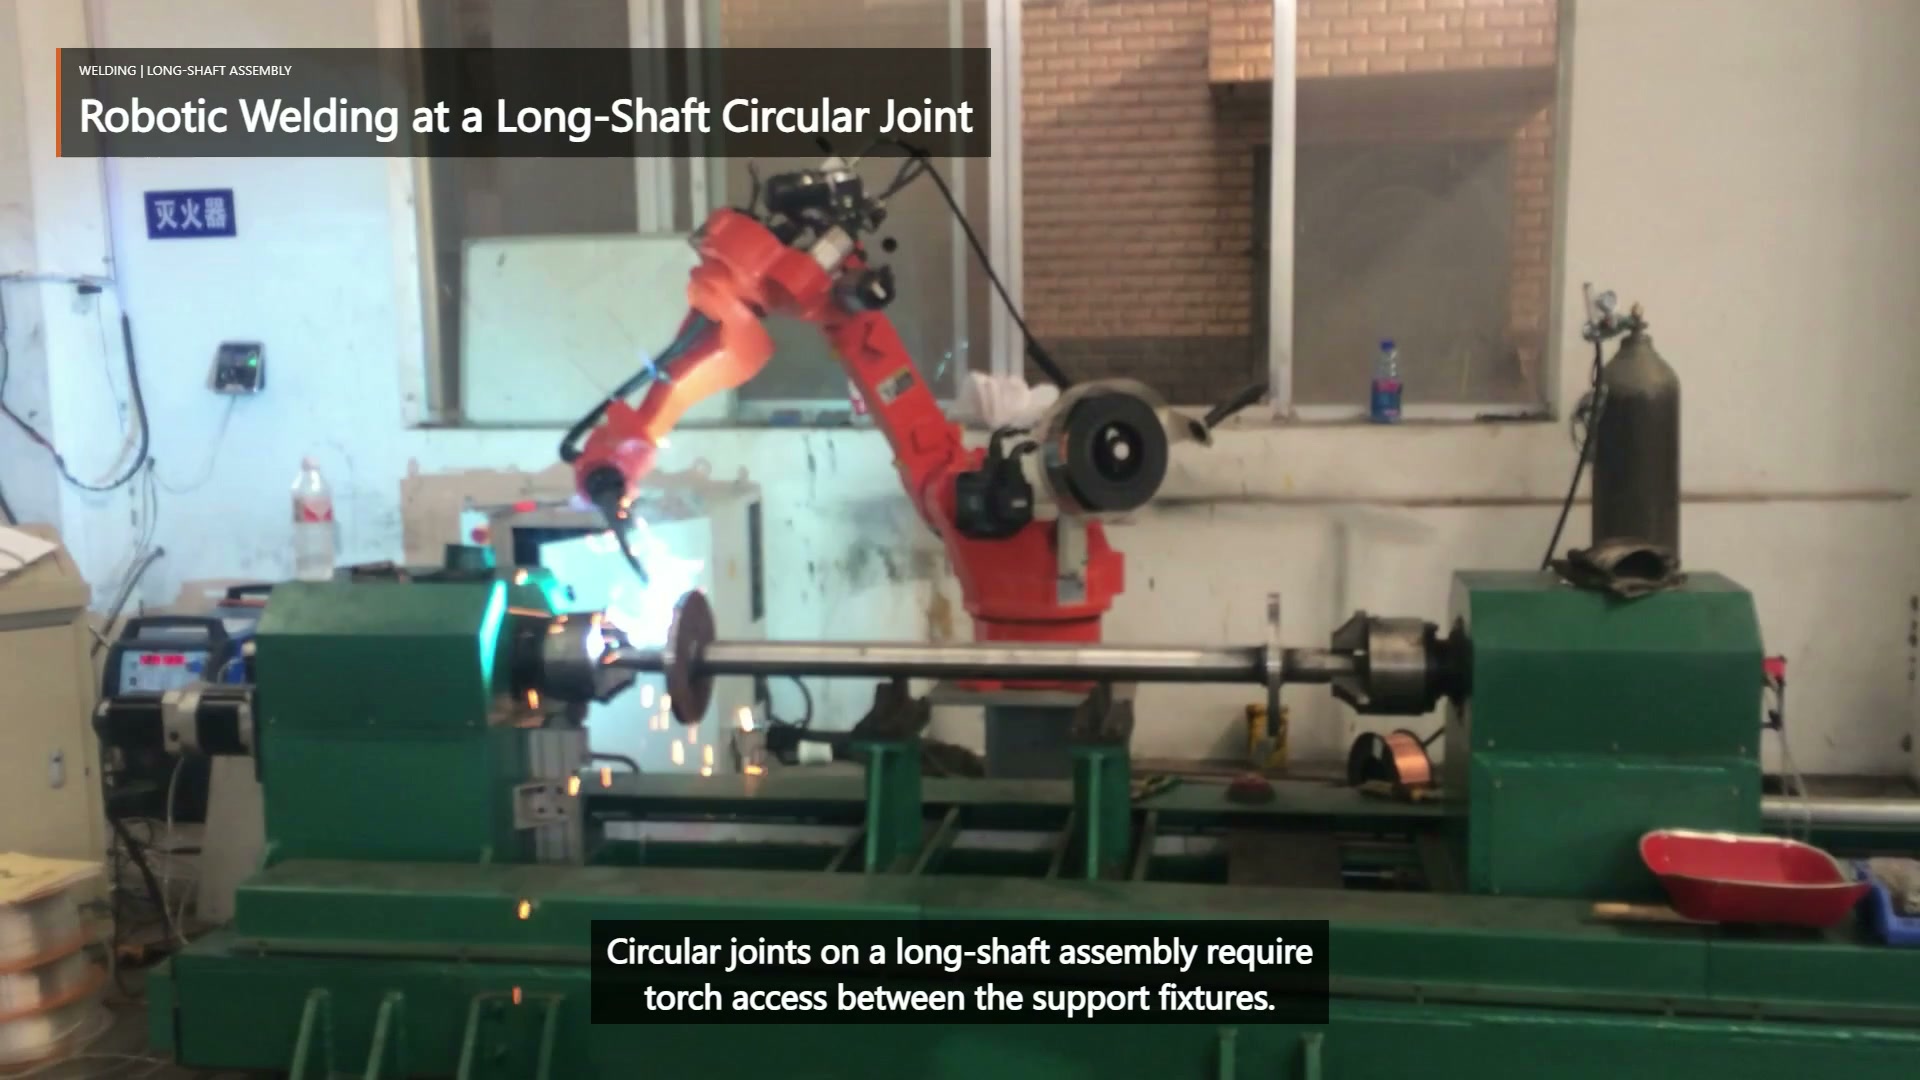
00시 4분 00초에 로봇은 지지대에 놓인 길고 수평으로 놓인 조립체 옆에서 작업하고 있습니다.
프레젠테이션을 선택하기 전에 상호 작용 테이블을 사용하십시오.
| 제안된 변경 사항 | 기하학을 다시 확인해야 합니다 | 수용 증거 |
|---|---|---|
| 지지대를 이동하거나 추가하세요 | 처짐, 접합부 위치 및 토치 공간 차단 | 클램핑 후 측정된 축 및 인터페이스 위치 |
| 축 위치를 조입니다 | 플레이트 위치 및 시작/정지 접근 | 고정 장치에서의 전체 입력 허용 오차 범위 |
| 횃불 접근 방식을 변경하세요 | 케이블 간격, 지지대 간섭 및 검사 시야 | 가장 까다로운 요구 영역에서의 스윕 봉투 검토 |
| 필요한 용접 부분을 여러 부분으로 나눕니다. | 허용된 시작, 정지, 중복 및 위치 변경 이동 | 도면, 용접 명세서 및 검사 계획 |
이 검토는 필요한 공동 범위부터 시작해야 합니다. 눈에 보이는 호 하나만으로는 프로젝트에 짧은 구간이 필요한지, 여러 지역이 필요한지, 아니면 다른 요구 사항이 있는지 판단할 수 없습니다. 그래야만 지원 및 접근성을 정확한 목표에 맞춰 평가할 수 있습니다.
실제 사례에서 두 가지 일반적인 발표 전략을 비교해 보세요.
고정식 설치 방식은 필요한 모든 영역에 접근 가능하고 지지대가 축을 허용 범위 내로 유지할 때 효과적입니다. 이러한 방식의 시험은 가장 긴 조립 길이, 예상되는 최대 처짐, 플레이트 위치 변화 및 토치 각도 제한 조건을 고려해야 합니다.
하나의 촬영 방식으로 필요한 모든 영역을 노출할 수 없는 경우, 조정된 촬영 방식을 일반적인 엔지니어링 옵션으로 검토할 수 있습니다. 이 옵션은 반복성, 제어 및 재배치 문제를 추가하며 검증이 필요합니다. 이는 촬영된 어셈블리가 회전한다는 증거는 아닙니다. 두 전략 모두에서 아크 발생 구간과 재배치 구간을 분리하고 검사 접근을 확보해야 합니다.
용접 상태가 가장 안 좋은 부분과 입고 부품 상태가 가장 안 좋은 부분을 함께 평가하십시오.
지지 장비가 토치 접근성을 저해하거나, 긴 부재가 처지거나, 판재 위치가 변하거나, 도면에서 까다로운 각도를 요구하는 경우 조기 평가가 유용합니다. 조립 도면, 필요한 접합부 범위, 용접 기호 및 합격 기준, 길이 및 직진도 공차, 판재 위치 및 맞춤 변형, 제안된 지지대 및 기준점 개념, 토치 및 케이블 배치, 그리고 대표 부품을 준비하십시오.
첫 번째 시도에서는 클램핑 후 축의 위치를 확인하고, 가장 제한적인 필수 영역을 검증하고, 허용된 시작 및 정지 접근을 확인하고, 해제 후 조립품을 검사한 다음 출력을 예측해야 합니다. EVST 개념 검토를 위해 다음 입력값을 보내주세요 → 또는 이메일 sales@evsrobot.com.
해당 영상은 눈에 보이는 접합면 한 곳에서 용접이 이루어졌음을 확인시켜 줍니다. 최종 접합 범위, 공구, 제어 및 생산 승인은 프로젝트 검증에 따라 달라집니다.