
By EVST 편집팀 · 검토자: EVST 편집팀 • 최종 업데이트: 2026년 10월 8일 • 편집 정책 · 교정 정책 · 약관
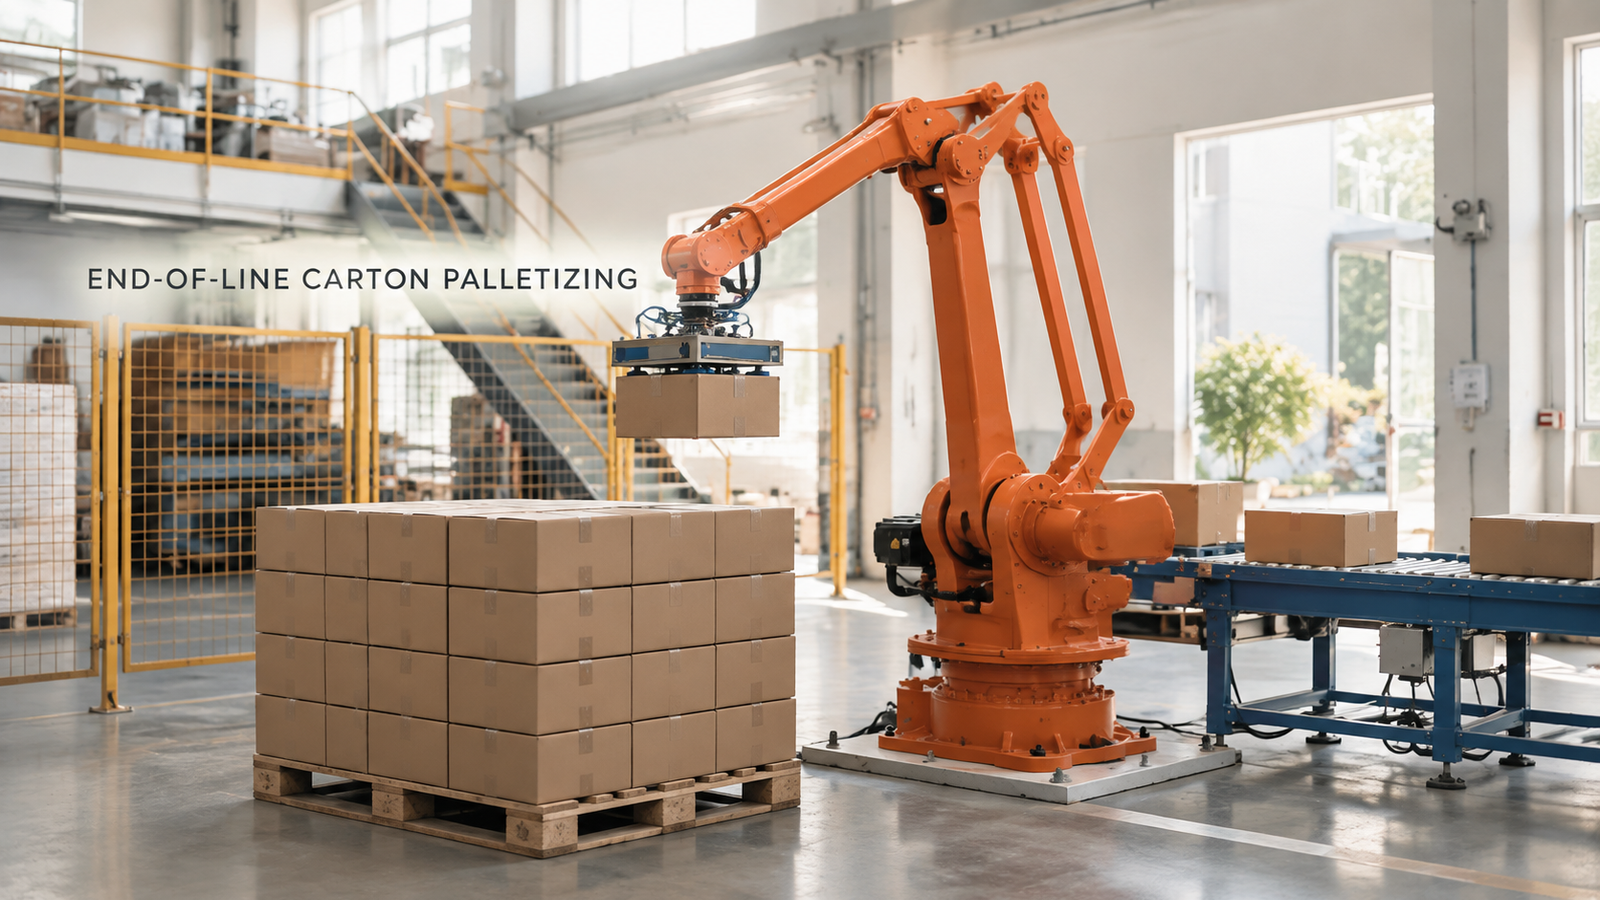
최종 포장 셀의 안정성은 세 가지 요소가 조화를 이룰 때 유지됩니다. 첫째, 상자에 흠집을 내거나 찌그러뜨리지 않고 단단히 고정하는 그립, 둘째, 취급 과정에서 손상되지 않도록 적재하는 방식, 셋째, 컨베이어 끝에서 모든 상자에 대해 동일한 픽업 위치입니다. 이 중 하나라도 약해지면 나머지 두 가지가 이를 보완해야 합니다. 여기에 설명된 셀에서는 주황색 4축 포장 로봇이 롤러 컨베이어 끝에서 포장된 상자를 들어 올려 팔레트에 층층이 쌓아 올립니다.
직접 상자를 팔레트에 적재할 계획이신가요? 상자 크기, 무게, 팔레트 크기 및 일일 생산량을 알려주세요.그러면 셀 컨셉과 예상 소요 시간을 알려드리겠습니다.
왜 마지막 순간에 압박감이 고조되는 걸까요?
상자들은 포장 라인에서 일정한 속도로 쏟아져 나오고, 누군가는 그 흐름을 팔레트로 정리해야 합니다. 수작업은 반복적인 들어올리기 작업이며, 쌓아 올린 상자의 품질은 작업자의 피로도와 성수기에는 투입 가능한 인력에 따라 달라집니다. 그 결과, 상자들이 고르지 않게 쌓여 기울어지거나, 모서리가 튀어나오거나, 포장하기 전에 다시 쌓아야 하는 경우가 발생합니다.
로봇은 피로감을 없애주지만 계획을 세울 필요성을 없애는 것은 아닙니다. 사람은 삐뚤어진 상자를 바로잡거나 무심코 상자를 제자리에 옮깁니다. 하지만 로봇은 학습한 내용을 반복하기 때문에, 작업 셀은 로봇이 예상하는 위치에 상자를 운반하고, 손상 없이 고정하며, 의도적으로 선택된 패턴에 따라 배치해야 합니다. 이것이 바로 아래 세 가지 점검 사항이 개별적인 검사가 아니라 하나의 연속적인 과정으로 연결되어 있는 이유입니다.
세포의 작동 원리를 단계별로 설명합니다.
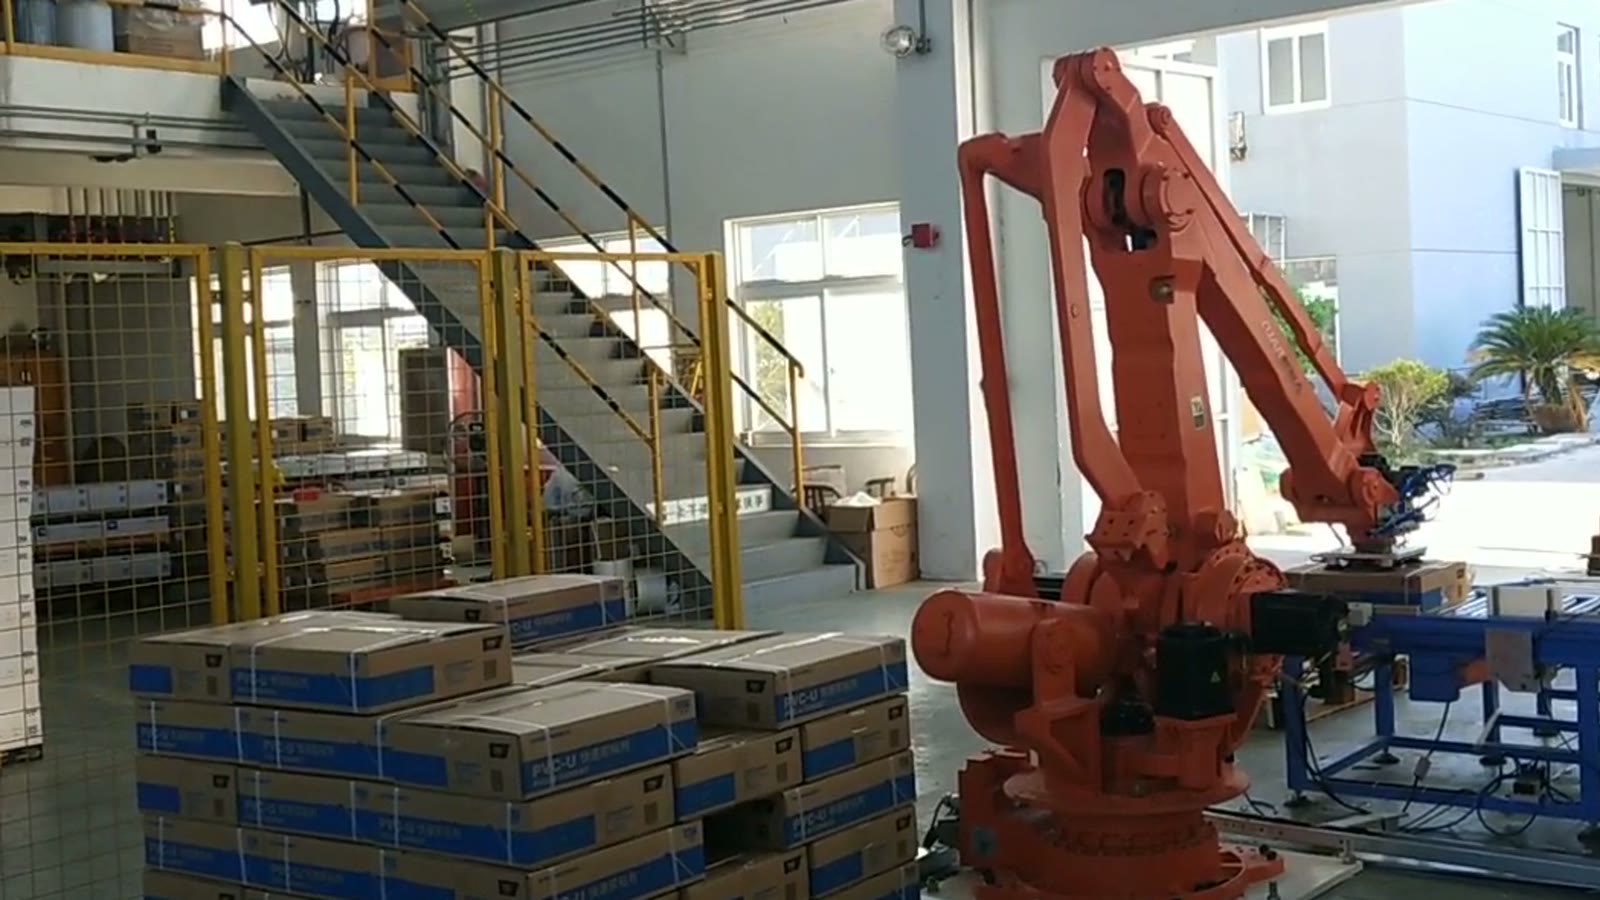
평행사변형 모양의 팔을 가진 로봇이 두 작업대 사이에 서 있다. 오른쪽에 있는 파란색 롤러 컨베이어를 통해 상자들이 도착하고, 왼쪽에는 팔레트가 조립되고 있다.
- 상자가 롤러 컨베이어를 따라 이동하여 끝에 있는 픽업 위치로 갑니다.
- 로봇이 손을 뻗어 집게를 상자 윗부분에 가져다 댑니다.
- 상자가 롤러에서 완전히 들어 올려졌습니다.
- 팔이 올라가 회전하면서 상자를 팔레트 위로 옮깁니다.
- 상자가 쌓여 있는 상자들 위로 내려져 이미 놓여 있는 상자들과 나란히 정렬됩니다.
- 집게가 풀리고 팔이 뒤로 당겨져 다음 상자를 가져옵니다.
- 이 과정을 반복하면 팔레트가 행별로, 층별로 채워집니다.
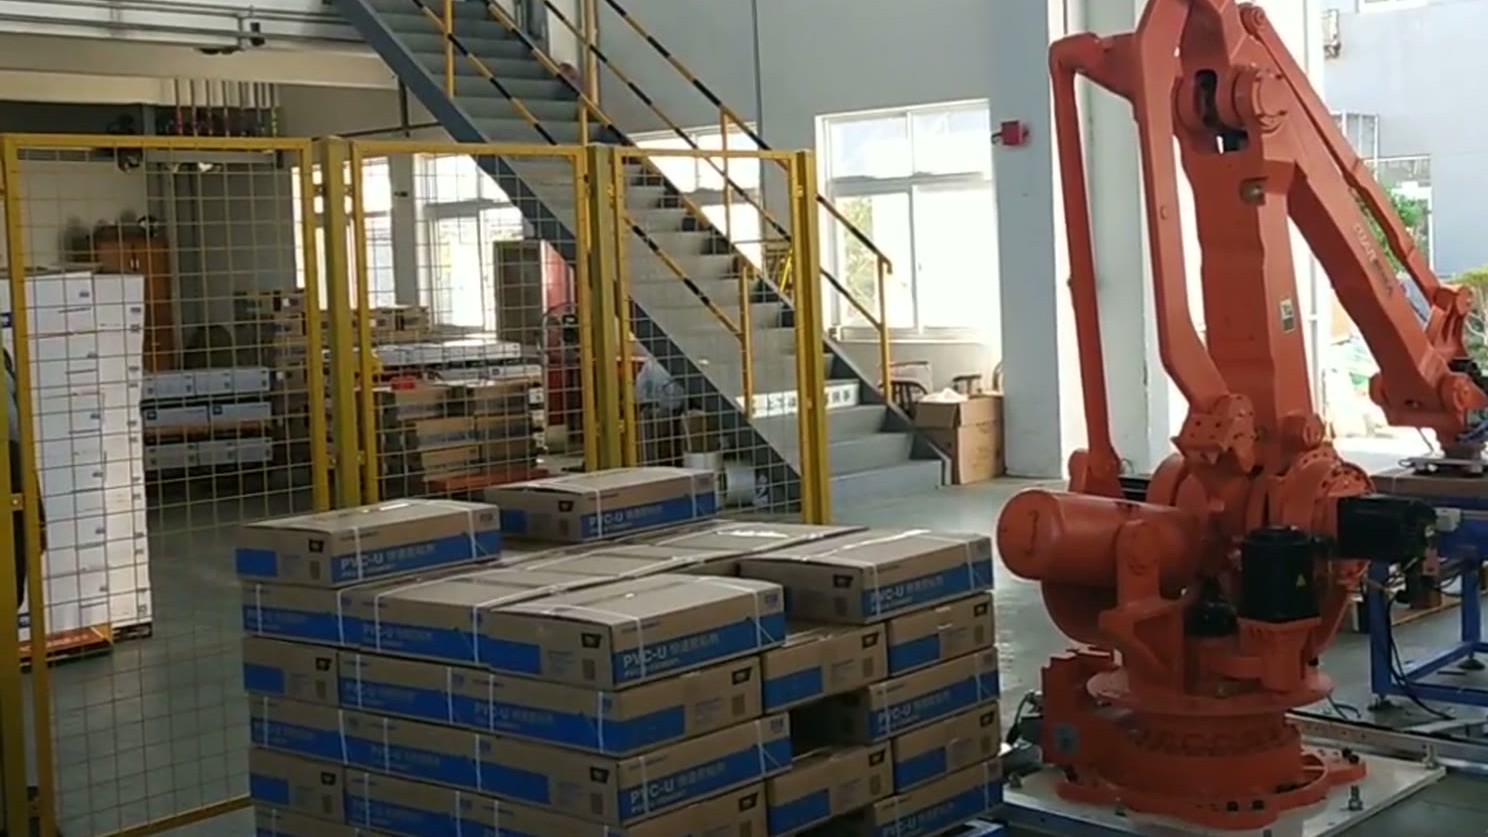
로봇은 위에서 물건을 집기 때문에 그리퍼는 상자의 윗면을 잡고 작업하며, 집는 과정에서 그리퍼가 수행하는 모든 작업은 팔레트로 이동하는 동안에도 손상되지 않아야 합니다.
잡는 방식: 꽉 쥐지 않고 잡는 것
상자는 제품 포장재이며, 모서리가 찌그러지면 고객에게 그대로 노출됩니다. 집게는 가속과 회전 시에도 상자를 안전하게 잡을 수 있을 만큼 단단해야 하지만, 동시에 상자가 손상되지 않도록 부드럽게 다뤄야 합니다. 이러한 요구 사항들은 서로 상충하며, 그 균형은 상자의 재질, 내용물의 양, 벽면의 강성 등 여러 요소에 따라 달라집니다.
이것이 바로 우리가 상자의 크기와 무게를 먼저 묻는 이유입니다. 이 요소들은 필요한 고정력과 접촉면에 걸쳐 힘이 어떻게 분산되는지를 결정합니다. 가볍고 단단한 상자와 무겁고 부드러운 상자는 외형 치수가 같더라도 다루기가 완전히 다릅니다. 특정 상자에 적합한 그리퍼를 선택하는 것은 견적 단계에서 결정해야 할 사항이며, 실제 상자를 사용하여 테스트하는 것이 가장 좋습니다.
그리퍼는 앞으로 뻗어 나가야 합니다. 놓았을 때, 그리퍼는 상자나 주변 상자를 끌어당기지 않고 안으로 들어가야 합니다. 그리퍼가 상자 옆에 필요한 공간이 패턴에서 허용하는 공간보다 많으면 쌓인 상자에 틈이 생기고, 이 틈은 안정성을 저하시킵니다.
패턴: 뭉쳐지지 않고 유지되는 하중
적재물이 고르게 분산되고 상자들이 서로 맞물릴 때 적재물은 안정적입니다. 일반 원칙:
- 각 층의 상자 방향을 번갈아 가며 배치하면 아래쪽 이음새가 연결되어 쌓인 상자가 분리되어 기둥처럼 흩어지지 않습니다.
- 각 층을 팔레트 면적 내에 유지하면 취급 및 운송 중에 상자를 보호할 수 있습니다.
- 패턴은 상자와 팔레트 모두에 맞아야 합니다. 상자 길이가 팔레트 길이의 정확한 분수값이 아니면 공간이 남게 되는데, 이 공간은 발견하는 것이 아니라 미리 계획해야 합니다.
- 적재 높이는 맨 아래쪽 상자의 적재 용량, 로봇의 도달 거리, 그리고 후속 처리 공정에서 허용되는 용량에 따라 제한됩니다.
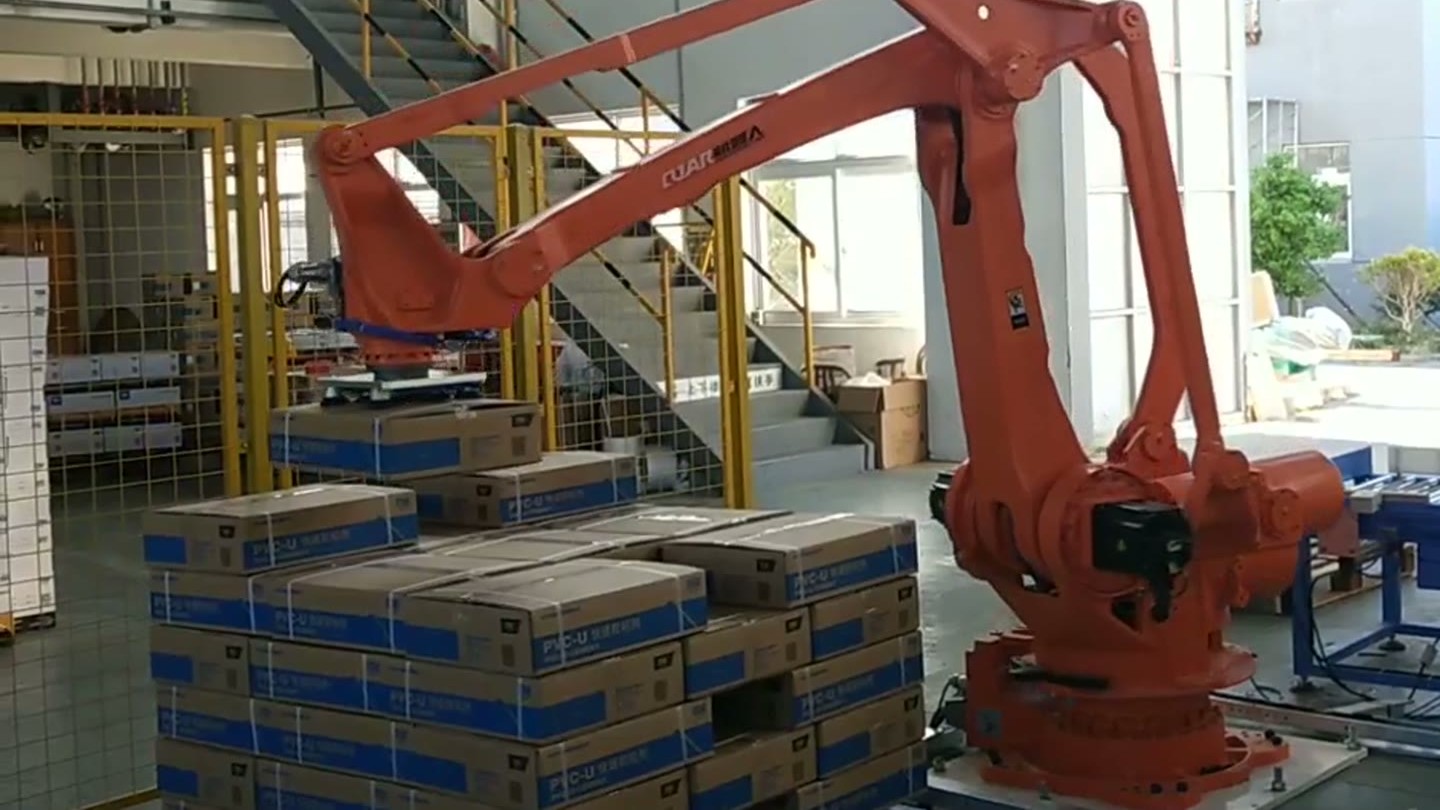
이 작업 공간에서는 그리퍼가 상자를 놓기 전에 각 상자를 이미 놓인 상자 옆에 나란히 정렬합니다. 이러한 정렬 과정을 통해 종이에 그려진 패턴이 반듯한 더미로 만들어지는데, 이는 상자가 매번 집게에 놓일 때마다 같은 위치에 있어야만 가능하며, 이것이 세 번째 요점으로 이어집니다.
픽업 위치: 컨베이어 끝 부분의 한 지점
롤러에 제대로 걸리지 않거나 비뚤어지게 놓인 상자는 중심에서 벗어나게 집어집니다. 그러면 이러한 오류는 전체 사이클에 영향을 미쳐, 상자가 그리퍼에 걸리는 위치가 달라지고 스택에 놓일 때도 비뚤어지게 놓이게 됩니다. 이러한 작은 집어내기 오류는 몇 층이 쌓이고 나면 눈에 띄는 적재 오류로 이어집니다.
일반적으로, 로봇 셀은 컨베이어 끝단의 물리적 정지 장치, 카톤을 중앙에 위치시키는 측면 가이드, 또는 로봇 이동 전에 카톤의 위치를 확인하는 센서를 사용하여 픽업 위치를 고정할 수 있습니다. 어떤 방식이 적합한지는 카톤과 컨베이어에 따라 다르며, 가장 간단한 기계적 방식이 대개 가장 안정적입니다. 로봇은 카톤의 위치를 추측해야 하는 상황이 발생해서는 안 됩니다. 상류의 상황도 중요합니다. 카톤이 빽빽하게 포장되어 오거나 속도가 일정하지 않은 경우, 컨베이어 길이와 픽업 위치 이전의 완충 공간은 로봇 셀 설계에 포함되어야 합니다.
4축 팔레타이저 또는 협동 로봇 팔레타이저?
둘 다 상자에 사용됩니다. 용도에 따라 선택하세요.
| 4축 팔레타이징 로봇 | 협업형 팔레타이저 | |
|---|---|---|
| 내구력 | 더 높은 탑재량, 더 빠른 사이클로 지속적인 출력 가능 | 공용 공간에 설치하기 쉽고, 이동이 간편합니다. |
| 도달 거리와 속도 | 반복적인 집어 옮기기 작업에 적합하게 제작된 대형 봉투 | 일반적으로 봉투 크기가 더 작고 속도가 더 느립니다. |
| 안전 | 일반적으로 경비 구역 내에서 근무합니다. | 사람들과 함께 작동하도록 설계되었지만, 위험 평가를 통해 경비 인력 배치 여부가 결정됩니다. |
| 가장 잘 맞습니다 | 안정적이고 대량 생산 라인, 고정된 상자 크기 | 낮은 작업량, 다양한 작업, 협소한 공간 |
결정하기 전에 탑재량, 속도 및 안전성 평가를 자체 데이터와 비교하여 확인하십시오.
체인이 제대로 연결될 때와 추가적인 디자인이 필요할 때
일정한 크기의 상자가 예측 가능한 지점에 도착하여 반복적인 패턴으로 한 종류의 팔레트에 적재되는 경우에는 자동화가 적합하지 않을 수 있습니다. 하지만 상자 크기가 다양하거나, 상자가 무르거나 자체 무게로 인해 변형되는 경우, 한 팔레트에 여러 제품이 혼합되어 적재되는 경우, 또는 포장 및 지게차 취급과 같은 추가적인 요구 사항이 있는 경우에는 자동화 여부를 자세히 살펴보아야 합니다. 이러한 조건들이 자동화를 배제하는 것은 아니지만, 자동화 셀에 필요한 추가적인 설계 수준을 결정하는 요소가 될 수 있습니다.
자주 듣는 질문들
한 셀에서 여러 크기의 박스를 처리할 수 있습니까? 일반적으로 크기가 미리 알려져 있고 각 크기에 대한 패턴과 집어 올리는 위치가 계획되어 있다면 문제가 없습니다. 하지만 크기가 다를수록 그리퍼와 집어 올리는 위치를 함께 고려해야 합니다.
시작하려면 무엇이 필요한가요? 상자 크기와 무게, 팔레트 크기, 원하는 적재 높이 및 일일 생산량을 알려주세요. 현재 생산 라인 사진을 보내주시면 도움이 됩니다.
셀 개념 및 주기 시간 추정을 위해, 여기에 문의하십시오. 또는 sales@evsrobot.com으로 이메일을 보내주세요.
이 글은 영상에 나온 공정과 일반적인 설계 방식을 설명하는 것이며, 해당 셀의 속도, 부하 용량, 적층 패턴 또는 층 수에 대해서는 어떠한 주장도 하지 않습니다.