
대형 프레임의 로봇 용접은 가장 제한적인 필수 접합부부터 시작하여 계획을 세워야 합니다. 왜냐하면 해당 접합부가 로봇 위치, 고정 장치 높이, 클램프 배치 및 이후 모든 접합부까지의 경로를 결정하기 때문입니다. 영상은 주황색 로봇 한 대가 고정된 튜브형 또는 빔 프레임의 분리된 접합부를 용접하는 모습을 보여줍니다. 이 영상은 접근성을 고려한 개념 검토를 뒷받침하지만, 필요한 용접 범위와 생산 결과에 대한 구체적인 프로젝트 증거가 필요합니다. EVST에 신청서 검토를 요청하세요 →
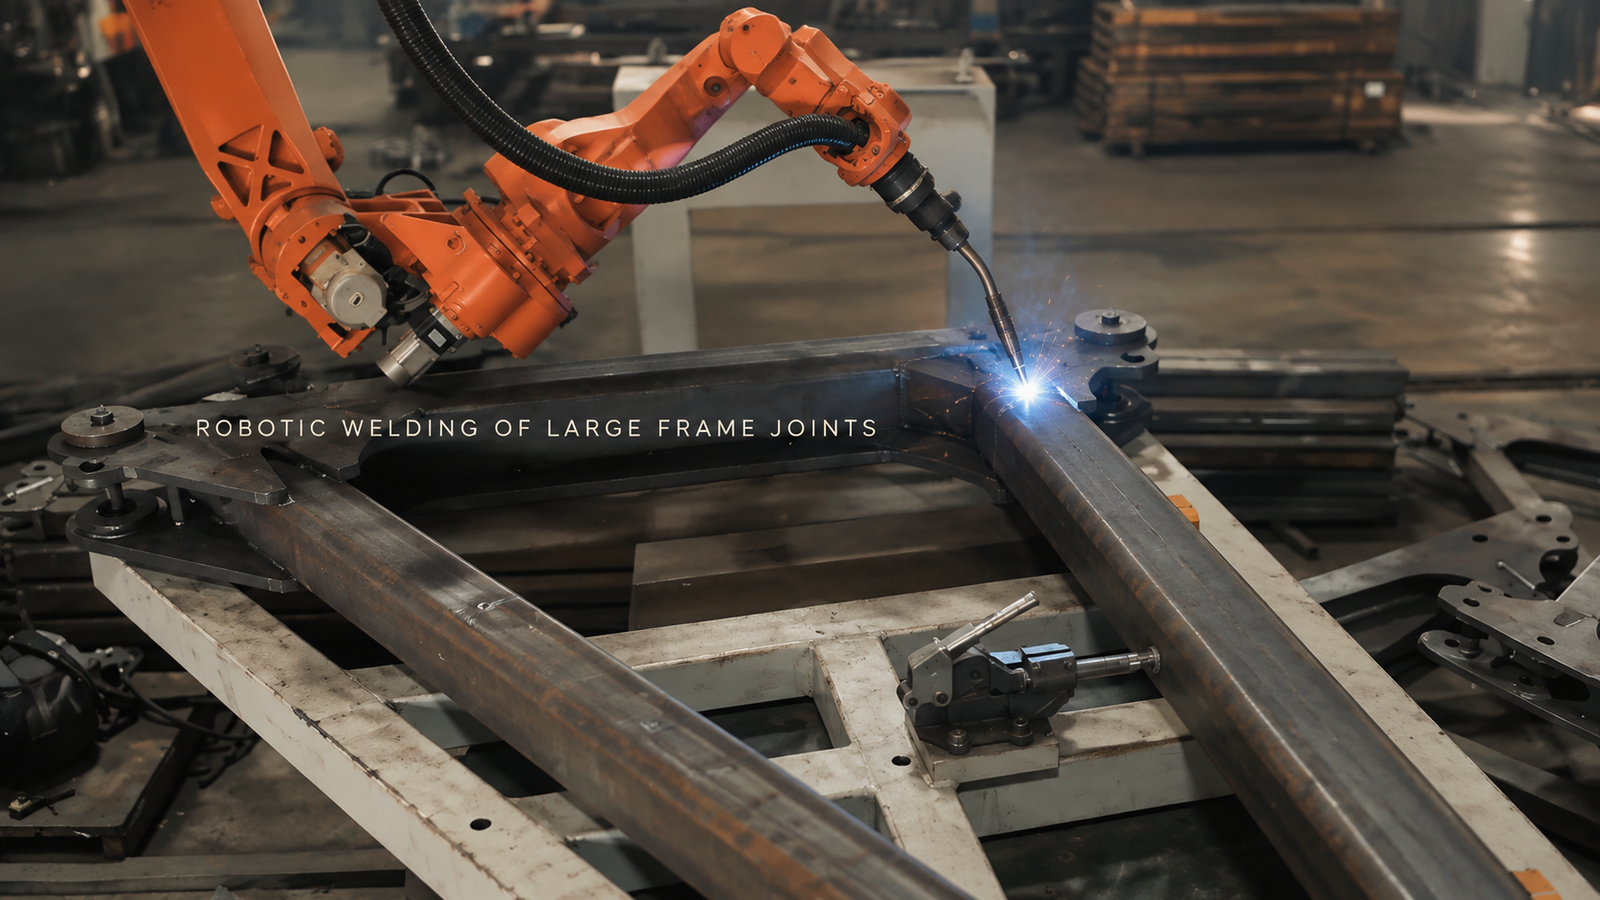
가장 어려운 접합부를 기준으로 첫 번째 레이아웃을 정하세요.
프레임의 열린 면 때문에 한쪽 아크는 직선으로 보일 수 있지만, 튜브, 클램프 또는 고정 포스트가 다음 연결부를 막을 수 있습니다. 로봇의 도달 거리만으로는 문제를 해결할 수 없습니다. 토치 넥, 노즐, 케이블 패키지 및 후퇴 방향 모두 필요한 작업 각도에서 충분한 여유 공간이 필요합니다.
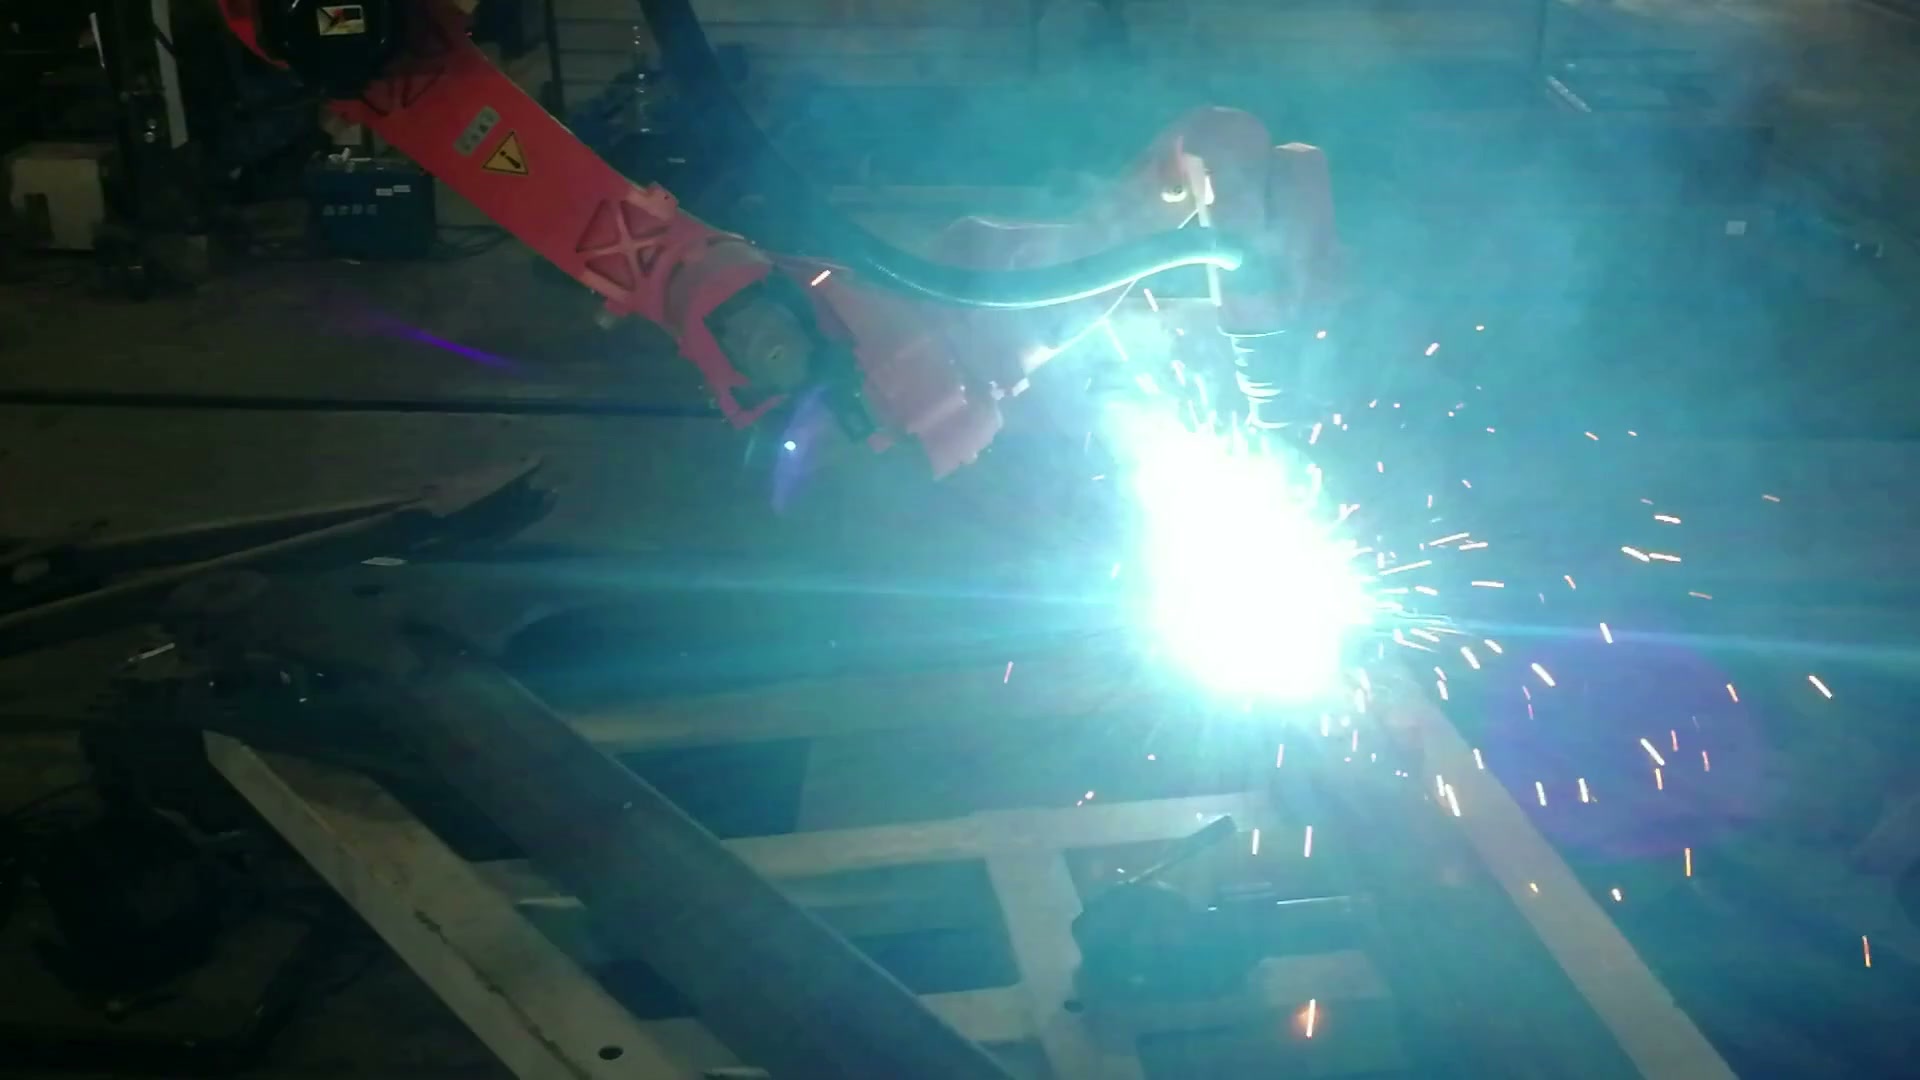
00:40:33에 확대 영상을 보면 고정 프레임의 한 관절에서 활성 아크가 확인됩니다.
도면에서 가장 방해가 되는 연결 부위부터 시작합니다. 토치 패키지 전체를 시작 위치로 이동시켜 필요한 경로를 따라 이동한 다음 다시 밖으로 빼냅니다. 그런 다음 해당 윤곽선을 따라 고정 장치를 배치합니다. 위치를 개선하지만 유일하게 사용 가능한 접근로를 차지하는 기준점이나 클램프가 있으면 자동화 개념이 달라집니다.
긴 부재는 처짐과 움직임을 제한하기 위해 충분한 지지대가 필요합니다. 이러한 지지대는 확보된 접근성을 저해하지 않으면서 프레임을 안정적으로 유지해야 합니다. 따라서 유용한 초기 모델은 실제 프레임, 제안된 지지대 및 클램프, 토치 형상, 케이블 배치, 그리고 측정된 유입 변동을 종합적으로 고려하여 설계됩니다.
모든 연결 부위의 접근성, 위치 및 경로를 검토하십시오.
전체적인 모습을 보면 전체 조립체가 왜 중요한지 알 수 있습니다. 로봇, 프레임, 강철 고정 장치가 동일한 제한된 공간을 공유하기 때문입니다.
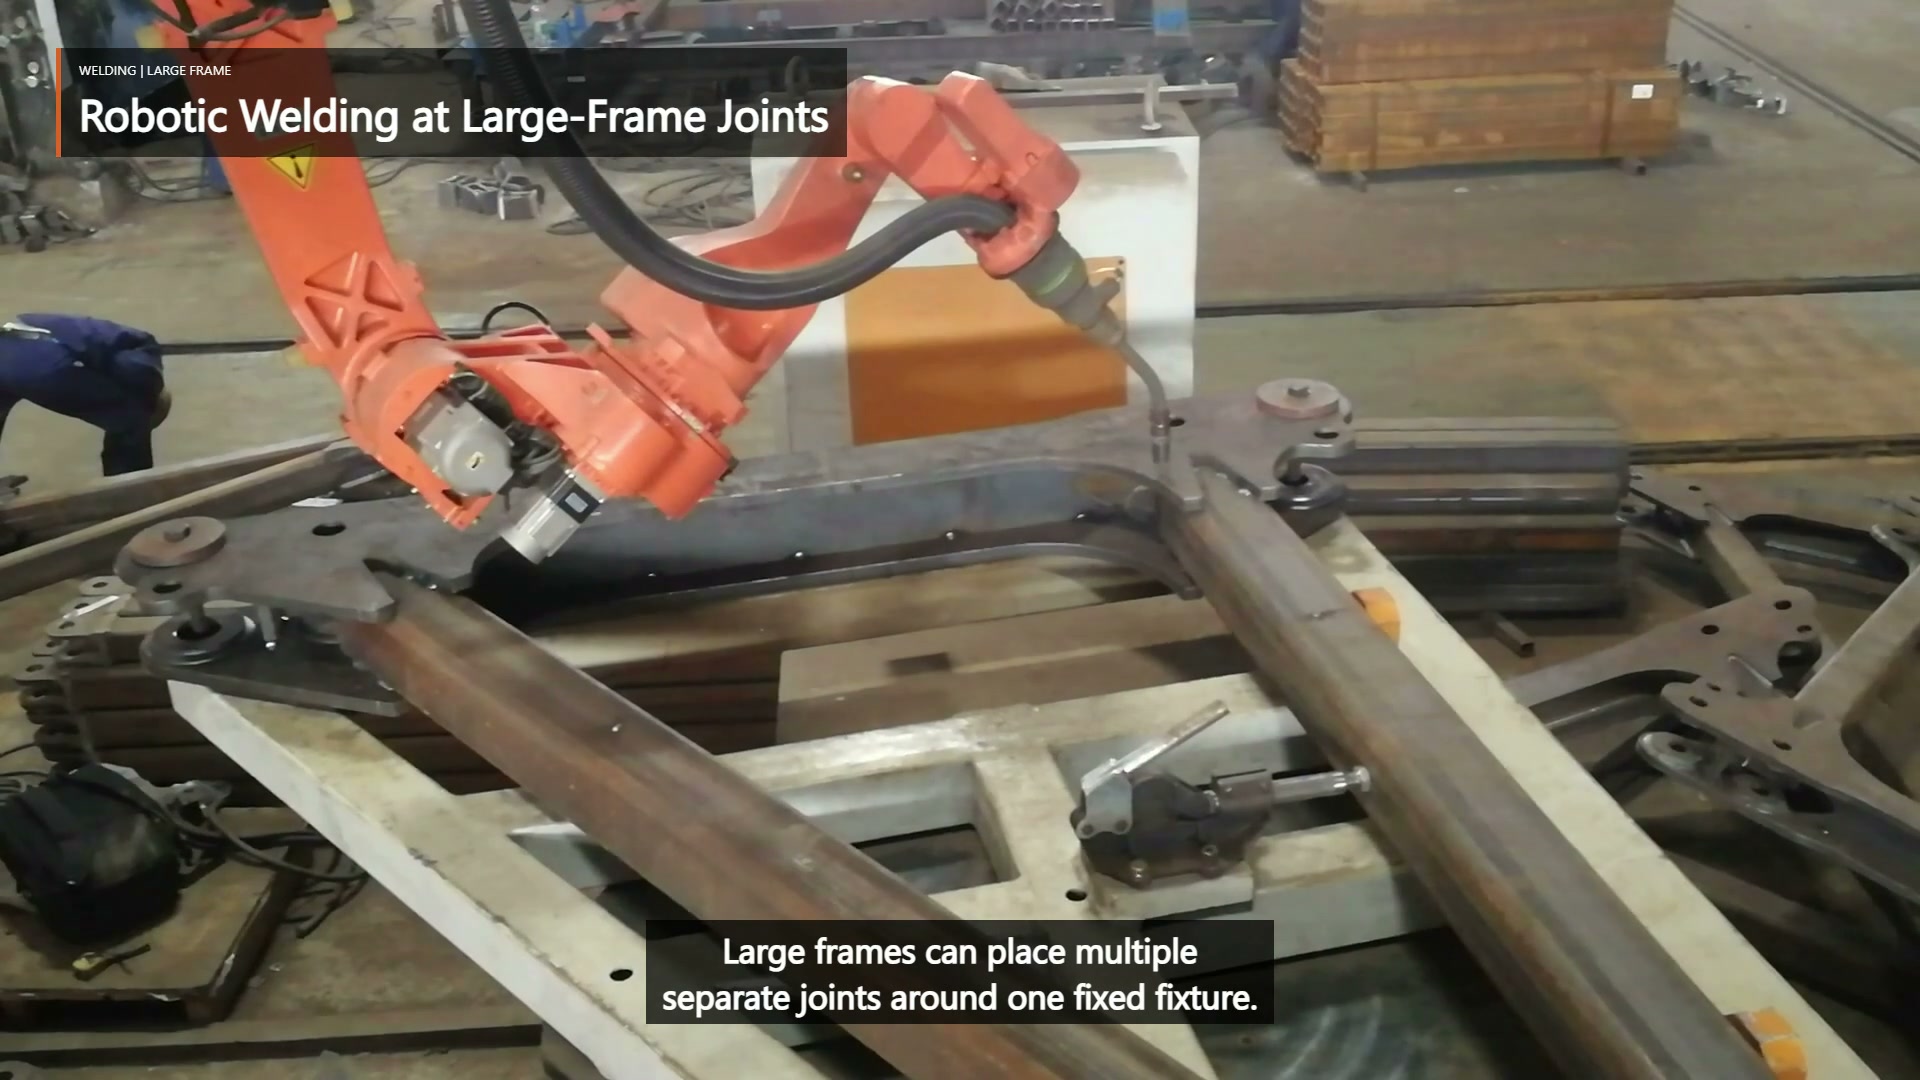
00:03:50에 넓은 화면에서는 로봇, 토치, 고정 프레임 및 강철 고정 장치가 모두 같은 장면에 나타납니다.
| 공동 검토 질문 | 증거를 제시하다 | 개념 결과 |
|---|---|---|
| 완전한 손전등 패키지가 접근 및 후퇴가 가능한가요? | 접합각, 필요한 토치 각도, 시작/종료 영역 및 인접 부재 | 로봇 장착 방식, 프레임 표시 방식 또는 자동화된 범위 설정이 변경될 수 있습니다. |
| 해당 고정 장치가 조인트를 예측 가능한 방식으로 반환합니까? | 안정 기준점, 클램프 위치, 압정 상태 및 측정된 간격 범위 | 공정 반복성은 프로그래밍뿐만 아니라 부품의 형상에도 달려 있습니다. |
| 로봇이 장애물을 넘지 않고 이전 관절에서 다음 관절로 이동할 수 있습니까? | 조명기구 외피, 케이블 스윕 및 비아크 경로 | 관절 순서와 중간 자세는 레이아웃의 일부가 됩니다. |
| 필요한 구역에 대한 검사가 여전히 가능한가요? | 도면, 용접 사양 및 검사 접근 권한 | 레이아웃은 사용 가능한 승인 뷰를 확보해야 합니다. |
이는 각 이음매 요구 사항을 세포 내 다른 부위에 유발할 수 있는 물리적 변화와 연결합니다.
시퀀스는 수정을 위해 레이아웃을 다시 보낼 수 있습니다.
영상에서 분리된 아크들은 아크 오프 후 재배치를 통해 연결됩니다. 제안된 용접 순서는 이전 용접 후 접근성을 유지하고, 프레임 뒤에 케이블이 끼이는 것을 방지하며, 용접 진행 중 조립체의 움직임을 고려해야 합니다. 열과 변형은 프로젝트별로 다르므로, 부분적인 영상에서 추론하기보다는 도면 및 용접 요구 사항에 맞춰 용접 순서를 검증해야 합니다.
후속 접합부가 여유 공간을 확보하지 못하거나, 시작점이나 정지점을 허용된 영역에 배치할 수 없거나, 측정된 프레임 이동으로 인해 접합부가 계획된 경로에서 벗어나는 경우, 해결책은 정밀한 프로그래밍이 아니라 고정 장치 변경이나 다른 프레임 구성일 수 있습니다. 이러한 피드백이 바로 경로 계획이 레이아웃 연구에 포함되어야 하는 이유입니다.
어려운 부분을 개념 검토 회의에 가져오세요
효율적인 검토는 프레임 도면 및 접합부 목록, 용접 기호 및 합격 기준, 입고 부재 공차 및 가접 상태, 제안된 기준점 및 고정 장치 범위, 그리고 대표 부품으로 시작합니다. 가장 접근이 어려운 접합부와 예상되는 최대 변동 사항을 표시하십시오. 첫 번째 시험 생산에서는 이러한 조건에서 접근성, 반복 가능한 맞춤 및 검사 가능성을 확인한 후 생산량을 추정해야 합니다.
EVST 개념 검토를 위해 다음 입력값을 보내주세요 → 또는 이메일 sales@evsrobot.com.
해당 영상에는 여러 접합부의 용접 과정이 명확하게 나타나 있으며, 최종 공구, 제어, 안전 장치 및 생산 승인은 프로젝트 검증에 따라 결정됩니다.