産業用ロボットにおける具現化されたAI:視覚・言語・動作モデルがロボットプログラミングをどのように変えているか
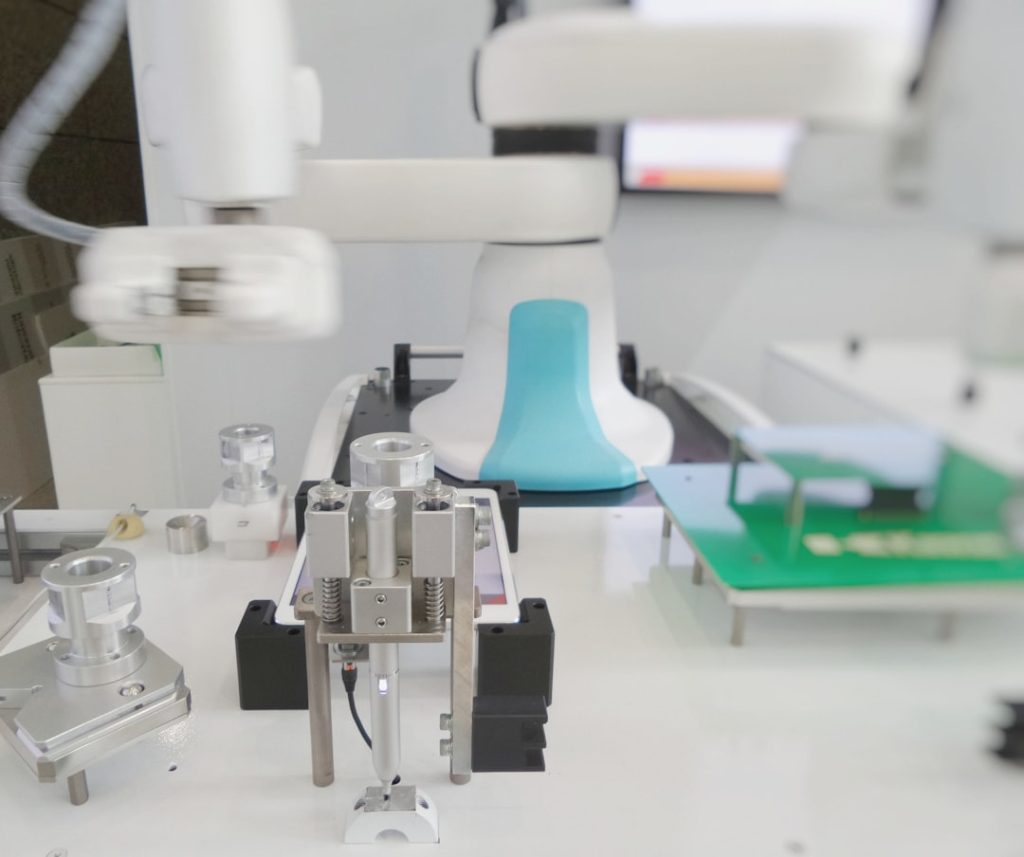
視覚・言語・動作モデル(VLA)が従来のロボットプログラミングとどのように異なるのか、また、どのプラットフォーム(RT-2、π0、Helix、GR00T)が2026年に産業利用に対応できるのかを学びましょう。

視覚・言語・動作モデル(VLA)が従来のロボットプログラミングとどのように異なるのか、また、どのプラットフォーム(RT-2、π0、Helix、GR00T)が2026年に産業利用に対応できるのかを学びましょう。