鉄筋加工の自動化:搬送前に位置を特定する
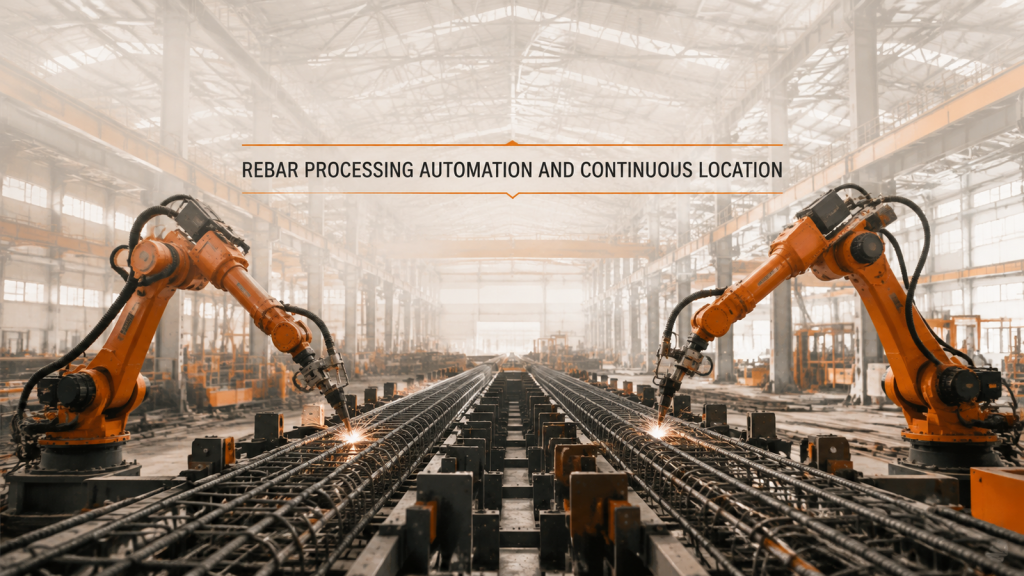
鉄筋加工の自動化では、搬送前に長い部材全体にわたって連続した基準点が必要であり、2台のロボットによる作業を確実に繰り返すためには、この基準点が不可欠である。
ロボットによるダイカスト加工:まずは実証から
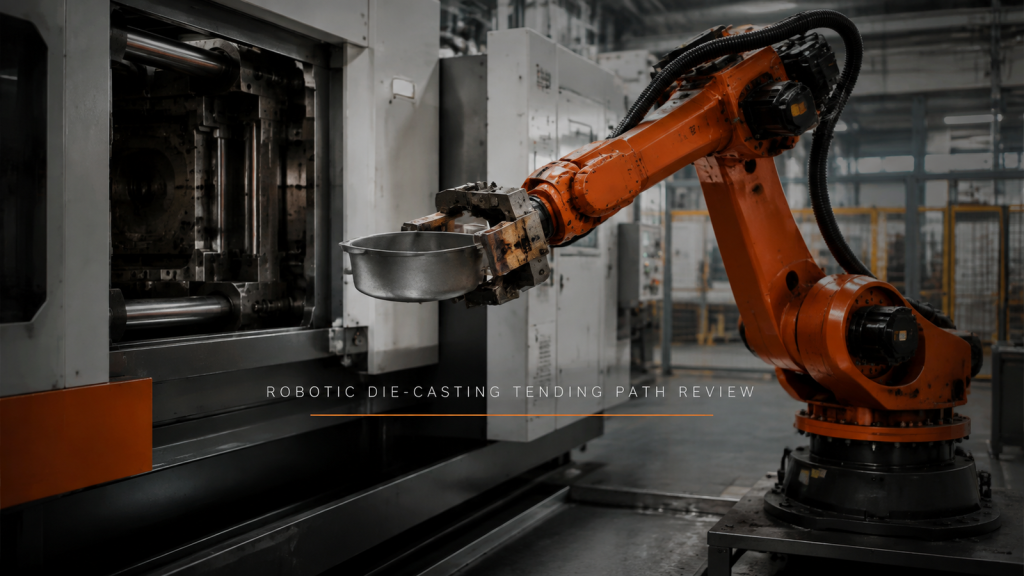
ロボットによるダイカスト搬送は、サイクルタイムの想定を行う前に、アプローチ、把持、明確な出口、および落下経路を確認することから始まります。

鉄筋加工の自動化では、搬送前に長い部材全体にわたって連続した基準点が必要であり、2台のロボットによる作業を確実に繰り返すためには、この基準点が不可欠である。
ロボットによるダイカスト搬送は、サイクルタイムの想定を行う前に、アプローチ、把持、明確な出口、および落下経路を確認することから始まります。