
Un robot SCARA (Selective Compliance Assembly Robot Arm) est un bras robotisé d'assemblage à conformité sélective. Les robots SCARA sont dotés d'un bras spécialement conçu pour se déplacer rapidement et avec précision d'un côté à l'autre. De nombreuses industries l'utilisent. Robots SCARALes entreprises d'électronique et automobiles les utilisent pour leurs tâches d'assemblage et d'emballage. La région Asie-Pacifique est celle qui utilise le plus les robots SCARA.
Notions de base sur le robot SCARA
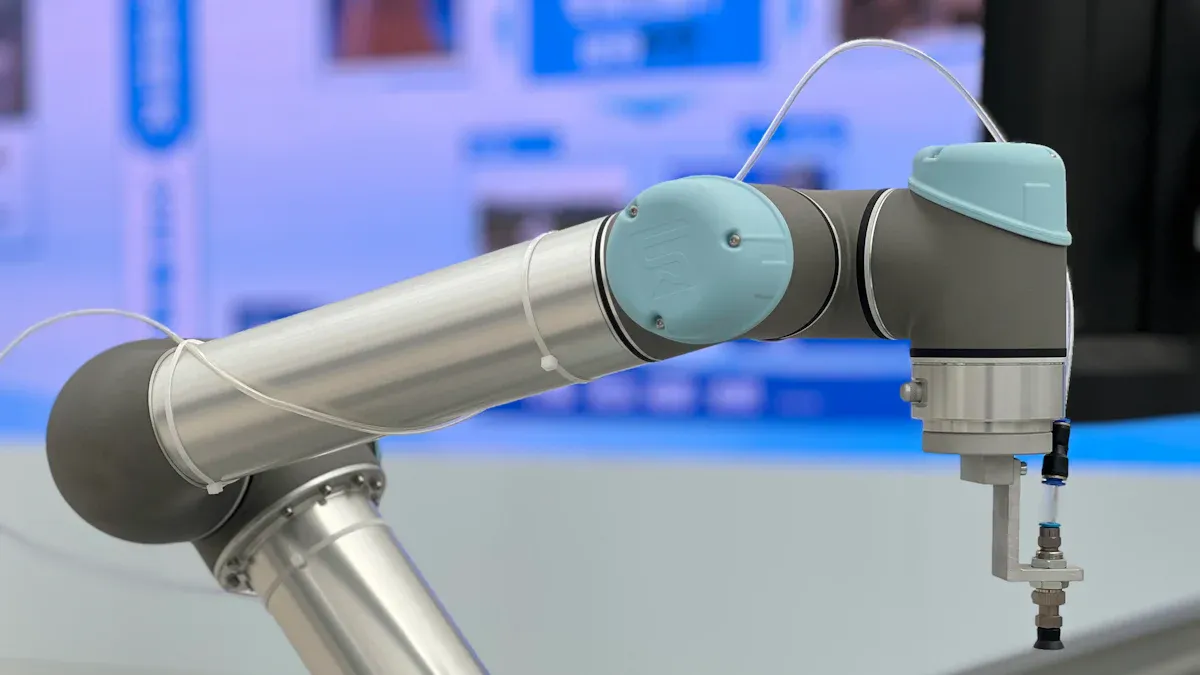
Qu'est-ce qu'un robot SCARA
A Robot SCARA Il s'agit d'un type de robot industriel. Il est conçu pour les tâches exigeant rapidité et précision. La norme ISO 8373 stipule qu'un robot SCARA est équipé de deux articulations rotatives. Ces articulations, placées côte à côte, lui permettent de se déplacer sur une surface plane. Cette conception permet au robot de se plier latéralement tout en restant rigide de haut en bas. Les robots SCARA sont parfaits pour la manipulation, l'assemblage et le conditionnement. Ils peuvent déplacer des objets rapidement et avec précision. C'est pourquoi les usines d'électronique et les usines automobiles les utilisent fréquemment.
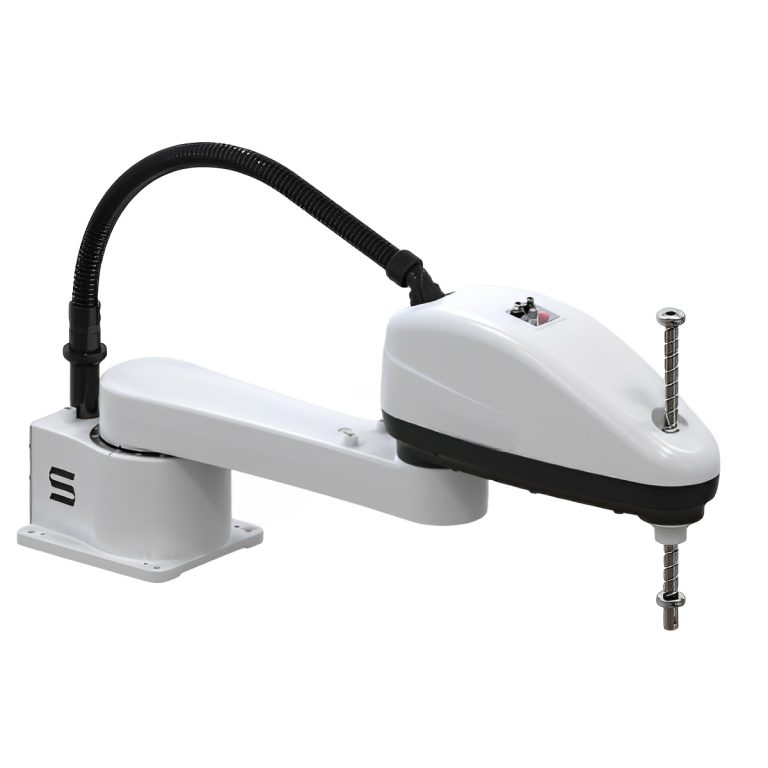
Acronyme et histoire de SCARA
SCARA signifie « Selective Compliance Arm for Robotic Assembly ». Ce nom a commencé à être utilisé à la fin des années 1970. En 1979, Sankyo et IBM ont fabriqué les premiers robots SCARA. Ces robots ont été fabriqués à l'Université de Yamanashi, au Japon. Ce fut un changement majeur pour les robots Scara dans les usines. Celles-ci ont rapidement utilisé des robots Scara pour manipuler les plaquettes lors de la fabrication de semi-conducteurs. Cela a établi une nouvelle norme en matière de rapidité et de précision.
Conception et mouvement
Les robots SCARA ont un bras à la forme particulière. Ce bras est doté de deux articulations principales qui pivotent autour de lignes verticales. Cela confère au robot un espace de travail circulaire. Cette conception lui permet de se déplacer rapidement et avec précision sur une surface plane. La partie verticale reste rigide pour des mouvements verticaux fluides. Cette courbure particulière permet aux robots Scara de travailler rapidement et efficacement. Le tableau ci-dessous illustre les différences entre les robots Scara et les autres robots :
|
Caractéristique/Aspect |
Robots SCARA |
Robots cartésiens |
Robots articulés |
|---|---|---|---|
|
Configuration conjointe |
Articulations rotatives de l'épaule et du coude |
Actionneurs linéaires (X, Y, Z) |
Joints rotatifs multiples |
|
Axes de mouvement |
X, Y, Z, plus rotation |
Linéaire en X, Y, Z |
Mouvements 3D complexes |
|
Rigidité |
Rigide verticalement, flexible horizontalement |
Haute rigidité |
Flexible, moins rigide |
|
Enveloppe de travail |
Circulaire |
Flacons |
Grand, complexe |
|
Vitesse et précision |
Rapide et de haute précision |
Haute précision |
Idéal pour les tâches complexes |
Robots SCARA Ils utilisent quatre axes servocommandés pour les déplacer ensemble. Cela leur permet d'effectuer la même tâche avec précision, encore et encore. Petits et rapides, ils s'intègrent parfaitement dans les espaces restreints et les chaînes de montage très fréquentées.
Fonctionnement d'un robot SCARA : structure, axes et degrés de liberté
Un robot SCARA est un bras robotique industriel à quatre axes dont les deux articulations rotatives horizontales sont superposées sur des axes verticaux parallèles, ce qui lui confère… Conformité sélectiveLe bras est flexible (souple) dans le plan horizontal XY et rigide dans la direction verticale Z. SCARA est l'abréviation de Bras de robot d'assemblage de conformité sélective (également appelé bras robotique articulé à compliance sélective). Ce concept a été initialement développé en 1978 par le professeur Hiroshi Makino à l'université de Yamanashi, au Japon ; voir qui a inventé le premier robot SCARA pour l'histoire complète.
Comment fonctionne un robot SCARA
Le principe fondamental est celui de la « conformité sélective ». Deux segments de bras reliés en série pivotent chacun autour d'un axe vertical, permettant ainsi au point central de l'outil de pivoter rapidement et de se déplacer latéralement pour positionner une pièce, tandis qu'une vis à billes verticale (la broche) maintient la charge fermement face à la force descendante. Un cycle de prise et de placement typique se déroule en quatre étapes :
- Les articulations J1 et J2 tournent ensemble pour positionner le bras au-dessus du point de prélèvement dans le plan XY.
- La broche de l'axe Z descend et l'effecteur terminal saisit la pièce.
- La broche se rétracte et J1/J2 pivotent jusqu'au point de position, tandis que le poignet J4 fait pivoter la pièce dans l'orientation requise.
- L'axe Z s'abaisse, la pièce est libérée et le bras revient pour entamer le cycle suivant.
Pour une analyse plus approfondie du mouvement et une comparaison avec les robots collaboratifs, consultez notre Guide de principe de fonctionnement du robot SCARA.
Degrés de liberté (DOF) et dénomination des axes
Un robot SCARA standard possède quatre degrés de liberté (4 DOF), associés à quatre axes. Trois axes définissent la position X, Y et Z de l'outil, et le quatrième détermine sa rotation autour de l'axe vertical ; le bras ne peut ni s'incliner ni rouler, et c'est précisément cette limitation qui lui confère sa rapidité. L'axe vertical est appelé axe de rotation. Axe z car il déplace l'outil verticalement le long de l'axe Z d'un repère cartésien, correspondant à l'axe de hauteur utilisé sur les machines-outils et les systèmes CNC. Les quatre axes et leurs mouvements sont les suivants :
| Axe / Pièce | Type de mouvement | Gamme typique | Fonction |
|---|---|---|---|
| J1 – Articulation de la base / de l'épaule | Rotatif | ± 120 ° à ± 140 ° | Il fait pivoter tout le bras autour de la base pour définir la première coordonnée XY. |
| J2 – Liaison / articulation du coude | Rotatif | ± 140 ° à ± 150 ° | Fait pivoter l'avant-bras pour atteindre le point XY exact à l'intérieur de l'enveloppe de travail circulaire. |
| Axe Z – broche / vis à billes | luminaires Néon Del | course de 100 à 400 mm | Lève et abaisse l'effecteur terminal ; supporte la charge verticale avec une grande rigidité. |
| J4 – Extrémité du poignet (axe thêta / T) | Rotatif | ± 360 ° | Fait pivoter l'effecteur terminal pour orienter la pièce saisie. |
Cette configuration à quatre axes explique pourquoi un robot SCARA offre une répétabilité de l'ordre de ±0.01 à 0.025 mm pour les travaux planaires, tout en étant plus rapide et moins coûteux qu'un bras à six axes. Lorsqu'une tâche exige une orientation spatiale complète (inclinaison, approches angulaires ou trajectoires 3D complexes), un robot à six axes (6 degrés de liberté) est plus adapté ; consultez notre guide sur le sujet. différences entre les robots cartésiens, à six axes et SCARA explique quand choisir chaque option.
Les robots SCARA dans l'industrie
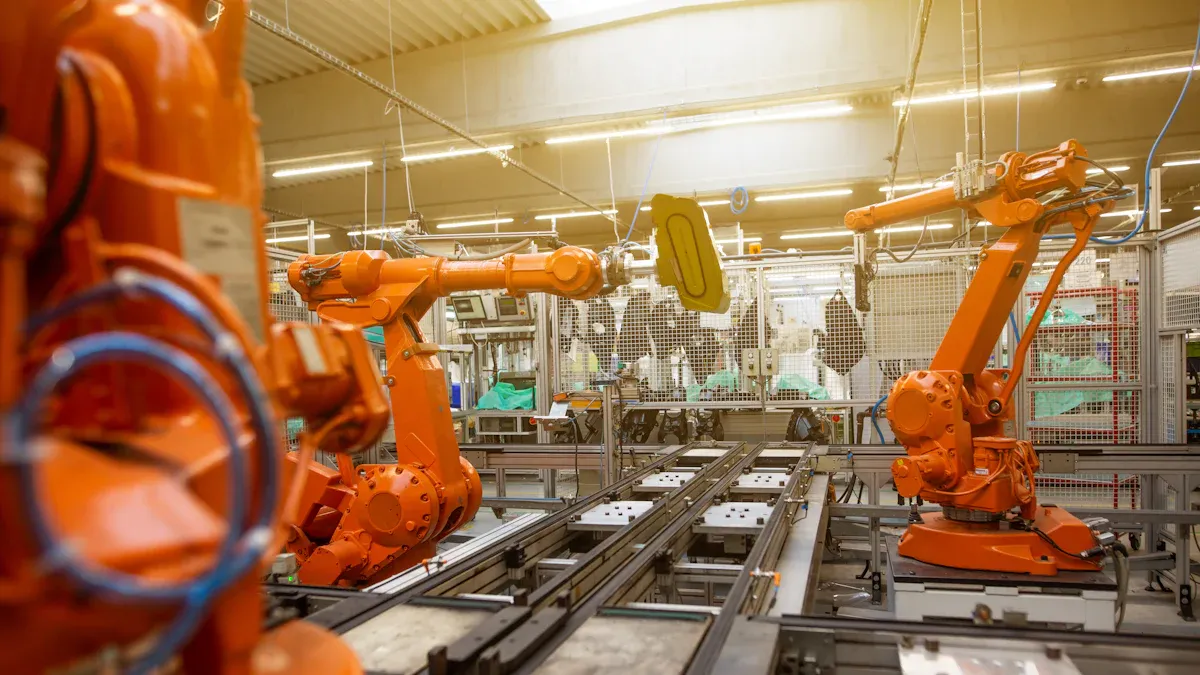
Applications des robots SCARA
Les robots SCARA sont importants dans de nombreux secteurs. Ils sont rapides et très précis. Ils effectuent des tâches qui doivent être réalisées de la même manière à chaque fois. Voici quelques-unes de leurs principales utilisations :
-
Choisir et placer : Les robots SCARA déplacent de petites pièces rapidement et avec précaution. Ils aident à assembler des composants électroniques.
-
Entretien des machines : Ils introduisent des pièces dans les machines et les retirent, ce qui accélère le travail.
-
Paquet: Ces robots placent rapidement des objets dans des boîtes ou des conteneurs.
-
inspection: Les robots SCARA vérifient si les produits sont bons à l'aide de caméras et de capteurs.
D’autres industries utilisent également des robots SCARA pour des tâches spéciales :
|
Application industrielle |
Tâches typiques effectuées |
|---|---|
|
Micro-automatisation dans l'industrie pharmaceutique |
Déplacement de minuscules pièces dans la fabrication et la recherche de médicaments ; manipulation de pièces inférieures à 1 mm |
|
Industrie agroalimentaire |
Transformation et emballage des aliments ; utilisation de matériaux sûrs et nettoyage facile |
|
Assistance à l'impression 3D |
Aide à l'impression 3D ; mise à disposition de matériaux ; finition des travaux |
|
Automatisation de laboratoire |
Préparer les échantillons, garder les choses propres et travailler avec les ordinateurs du laboratoire |
|
Automatisation du commerce de détail |
Manipulation d'articles dans des distributeurs automatiques ou de petits entrepôts ; utilisation de la reconnaissance d'objets |
Les robots SCARA contribuent également à la fabrication de batteries, au transport de marchandises, aux sciences de la vie et aux machines. Par exemple, une usine a amélioré sa ligne de capteurs en utilisant un robot SCARA avec un robot portique. Cela a permis de fabriquer davantage de produits et de gagner de la place. Cet article illustre comment les robots SCARA contribuent à la flexibilité des espaces de travail.
Avantages des robots SCARA
Les robots SCARA présentent de nombreux avantages par rapport aux autres bras robotisés. Leur forme leur permet de se déplacer rapidement et avec une grande précision, principalement pour les tâches côte à côte. Voici quelques-uns de leurs principaux avantages :
-
Les robots SCARA sont parfaits pour les tâches rapides et répétitives avec une grande précision.
-
La conception de leur bras leur permet de terminer les tâches plus rapidement, ce qui les rend parfaits pour le pick-and-place.
-
Ils restent rapides même lorsqu'ils soulèvent des objets plus lourds, contrairement à certains autres robots.
-
Les robots SCARA sont petits, ils économisent donc de l'espace et coûtent moins cher à installer.
-
Ils sont équipés de moteurs et de contrôleurs à l'intérieur, ils sont donc faciles à installer et nécessitent moins de câblage.
-
Ils sont simples à programmer et à connecter, souvent avec le plug-and-play.
-
Les robots SCARA nécessitent moins de réparations car ils comportent moins de pièces mobiles, ce qui permet d'économiser de l'argent.
-
Leur grande précision permet de contrôler la qualité et de réduire les déchets.
Robots SCARA aider les entreprises à dépenser moins en ayant besoin de moins de travailleurs et accélérer le travail. Ils rendent également les emplois plus sûrs en effectuant des tâches dangereuses.
Dans la réalité, les entreprises qui fabriquent des appareils électroniques et des voitures ont constaté de grandes améliorations. Par exemple, Robot SCARA EVS3-400 Aide à emballer et à déplacer les composants électroniques fragiles. Cela rend le travail plus précis et plus rapide.
Limites des robots SCARA
Les robots SCARA sont puissants mais présentent quelques points faibles :
-
Les robots SCARA sont petits et ne peuvent pas atteindre de grandes distances, leur zone de travail est donc limitée.
-
La charge utile est limitée par la valeur nominale du fabricant, et non par une règle empirique. La valeur indiquée sur la fiche technique correspond à la masse maximale certifiée par le constructeur dans les conditions spécifiées, et elle doit inclure l'effecteur et la pièce à usiner : un bras conçu pour une charge nominale de 6 kg supporte au maximum 6 kg. Le décalage du centre de gravité par rapport à la bride et le moment d'inertie de la charge réduisent encore la charge utile ; un dépassement de l'inertie admissible entraîne une diminution de la vitesse et de l'accélération, même si la masse elle-même reste dans les limites autorisées.
-
Le mouvement est principalement horizontal : la course verticale (Z) est courte par rapport à la portée horizontale, de sorte que l'empilement en hauteur, l'insertion profonde ou le travail sur plusieurs niveaux de hauteur peuvent sortir de l'enveloppe.
-
Ils ne sont pas aussi flexibles que les robots à 6 axes, ils ne peuvent donc pas effectuer de tâches très difficiles ou de grande taille.
Les robots SCARA sont idéaux pour les travaux rapides et précis impliquant de petites pièces dans des espaces restreints. Ils ne sont pas adaptés aux tâches nécessitant beaucoup de mouvements ou de levage de charges lourdes.
Choisir un robot SCARA
Choisir le bon robot SCARA nécessite de réfléchir à quelques points clés. Voici quelques conseils :
-
Charge utile et portée : Additionnez le poids de l'effecteur et de la pièce, puis comparez le total à la charge utile nominale du fabricant. Vérifiez également le moment d'inertie admissible et le décalage du centre de gravité autorisé à la vitesse de fonctionnement prévue, et non pas seulement la valeur nominale. La portée doit couvrir chaque point de prélèvement et de placement, y compris les dispositifs de fixation et les tampons.
-
Précision et exactitude: Choisissez un robot suffisamment précis pour votre travail, comme dans l’électronique ou la médecine.
-
Vitesse et temps de cycle : Pensez à la vitesse à laquelle le robot doit travailler pour atteindre vos objectifs.
-
Rentabilité: Choisissez un robot adapté à votre budget et à vos besoins.
-
Facilité d'intégration et de programmation : Trouvez des robots faciles à configurer et à utiliser.
-
Méthode de montage: Les montages sur table/sol, au mur et inversés (au plafond) ne sont pas interchangeables — assurez-vous que le modèle est adapté à l'orientation dont vous avez besoin et que le banc ou le cadre sur lequel il repose est suffisamment rigide pour l'accélération que vous prévoyez d'utiliser.
-
Trait vertical (Z) et plume : Vérifiez la course Z par rapport à votre prise la plus haute et à votre insertion la plus profonde, y compris la longueur de la pince et la hauteur du dispositif ou du plateau, et vérifiez la force de poussée vers le bas admissible et la plage de rotation (θ) au niveau de la broche.
-
Environnement et protection : La température et l'humidité ambiantes, l'indice de protection IP ou le niveau de propreté en salle blanche, les exigences en matière de décharge électrostatique et la présence de brouillard d'huile, de liquide de refroidissement, de poussière ou de produits de lavage sont autant de facteurs à prendre en compte. La classe de protection doit être choisie en fonction de l'environnement réel de la ligne de production, et non de l'environnement nominal.
-
Commandes et interfaces : Le nombre d'E/S numériques et analogiques, le protocole de bus de terrain ou Ethernet utilisé par votre automate programmable et votre système de contrôle de ligne, l'interface de vision et son flux de travail d'étalonnage, ainsi que l'environnement de programmation et de formation que votre équipe devra maintenir.
|
Facteur |
Explication |
|---|---|
|
Charge utile |
La charge utile nominale doit couvrir la pièce et l'outil réunis, en tenant compte du décalage du centre de gravité et de l'inertie. La valeur indiquée par le fabricant est une limite supérieure, et non une valeur de départ. |
|
Speed |
Les robots SCARA sont parmi les plus rapides, ce qui est idéal pour un travail rapide. |
|
numérique |
Les robots SCARA sont généralement plus petits que les autres robots ayant la même portée. |
|
Répétabilité |
Une grande précision en XY est nécessaire pour des travaux comme l'électronique. |
|
Articulation |
Les robots SCARA disposent de 4 axes, parfaits pour le pick and place, l'assemblage et la distribution de matériaux. |
|
Enveloppe de travail |
La portée du robot doit couvrir tous les endroits de la zone de travail. |
Du côté des fournisseurs, la gamme SCARA d'EVS est à 4 axes et se situe dans la catégorie des charges utiles de 3 à 20 kg avec une envergure de bras de 400 à 1000 mm, destinée à l'assemblage 3C et à la manutention de matériaux. La gamme SCARA d'EVST, plus large, offre une capacité de charge utile de 3 à 20 kg. gamme de robots industriels Ce produit couvre l'ensemble de la gamme de charges utiles, des modèles collaboratifs aux bras articulés haute performance, mais il s'agit d'une catégorie de produits différente et cela ne doit pas être interprété comme une capacité SCARA. La répétabilité, la vitesse maximale et l'inertie admissible sont spécifiques à chaque modèle et indiquées dans sa fiche technique ; demandez la fiche technique du modèle que vous comparez et comparez des caractéristiques similaires.
Coûts et tendances
Le prix des robots SCARA dépend de la classe de charge utile, de la portée, de la classe de protection, des options de contrôleur et de vision, ainsi que du niveau d'intégration autour du robot. Les fourchettes ci-dessous sont des indications de marché pour l'établissement d'un budget uniquement ; elles ne constituent pas des devis et ne sont liées à aucune marque en particulier. Le prix exact dépend de la charge utile, de la portée et de la configuration, et est confirmé pour chaque configuration par le fournisseur. Ventes EVST.
|
Niveau du modèle |
Gamme de prix typique |
Caractéristiques de charge utile et de portée |
Configuration typique |
|---|---|---|---|
|
D'entrée de gamme |
10,000 $ - 40,000 $ |
Travaux simples, peu de poids ou de portée |
Système de prélèvement et de placement basique ou assemblage simple ; contrôleur standard, E/S limitées et peu d’options |
|
Milieu de gamme |
40,000 $ - 60,000 $ |
Peut soulever plus de charges, effectuer des travaux plus difficiles |
Répétabilité accrue, vitesse supérieure, plus d'E/S et d'options de bus de terrain |
|
Haut de gamme |
$60,000 + |
Contrôle intelligent, meilleurs capteurs |
Utilisé dans des travaux très précis ; dispose de systèmes de vision et de capteurs intelligents |
|
Robots d'occasion |
30 à 50% de moins que le neuf |
Cela dépend de l'état et de la garantie |
Moins cher mais peut ne pas avoir de nouvelle technologie ou de garantie |
Le retour sur investissement annoncé pour une cellule SCARA se situe généralement entre 6 et 18 mois, mais ce chiffre dépend entièrement du rythme des équipes, du coût de la main-d'œuvre, du temps de cycle et de l'utilisation de la ligne ; basez votre analyse sur vos propres données de temps de cycle et d'effectifs plutôt que sur une moyenne publiée.
Les robots SCARA deviennent plus intelligents et plus faciles à utiliser. Parmi les nouvelles tendances, on peut citer :
-
L'IA pour des tâches plus difficiles et une meilleure vision.
-
Apprentissage automatique permettant aux robots de faire leurs propres choix.
-
De meilleurs systèmes de vision pour voir les pièces et planifier les mouvements.
-
Conceptions modulaires pour modifier facilement les configurations.
-
Une meilleure sécurité pour les personnes travaillant avec des robots.
-
Robotique open source pour une programmation et une configuration plus faciles.
Les prévisions publiées indiquent une croissance continue pour les robots SCARA, les chiffres couramment cités passant d'environ 10 milliards de dollars en 2024 à plus de 16 milliards de dollars d'ici 2030. Les prévisions diffèrent considérablement dans la définition des segments et la méthodologie, il faut donc vérifier ce que compte réellement un rapport donné avant d'utiliser ses chiffres dans une analyse de rentabilité.
Les robots SCARA sont rapides et très précis. Ils peuvent également effectuer de nombreuses tâches différentes. Cela permet aux entreprises de mieux travailler et de réduire les erreurs. Choisir le bon robot SCARA est important pour de bons résultats.
Questions fréquemment posées
Que signifie SCARA ?
SCARA signifie Selective Compliance Assembly Robot Arm (également appelé Selective Compliance Articulated Robot Arm). Son nom décrit sa principale caractéristique : il est flexible dans le plan horizontal mais rigide verticalement, ce qui le rend idéal pour l’assemblage rapide et les opérations de prélèvement et de placement.
À quoi sert un robot SCARA ?
Les robots SCARA excellent dans les opérations de prélèvement et de placement à grande vitesse, d'assemblage, d'emballage et de palettisation de pièces légères, notamment dans les secteurs de l'électronique et des biens de consommation, où la vitesse horizontale et la rigidité verticale sont exactement ce dont la tâche a besoin.
Combien d'axes possède un robot SCARA ?
La plupart des robots SCARA possèdent quatre axes : deux articulations rotatives qui déplacent le bras dans le plan horizontal XY, un axe vertical Z et un poignet rotatif. Cette configuration à quatre axes confère aux robots SCARA rapidité et précision pour les tâches planaires.
Quelle est la différence entre un robot SCARA et un robot à 6 axes ?
Un robot SCARA possède quatre axes et se déplace principalement dans un plan horizontal à très grande vitesse, tandis qu'un robot à 6 axes peut atteindre presque toutes les orientations en 3D, mais est plus lent pour les opérations de prélèvement et de placement à plat. Le SCARA est plus rapide et plus économique pour les travaux sur des surfaces planes ; voir notre Comparaison des robots cartésiens, à six axes et SCARA.
Combien coûte un robot SCARA ?
Les châssis des robots SCARA sont généralement moins chers que les bras à six axes, le coût total augmentant avec l'ajout de l'outillage et de l'intégration. Pour une analyse complète des prix des robots, consultez notre guide des prix des bras robotisés.
Explorez la série de robots SCARA
- Comment fonctionne un robot SCARA : principe de fonctionnement vs. cobots
- Robots SCARA vs. robots cartésiens et robots à six axes
- Comment choisir un robot SCARA
- Utilisation d'un robot SCARA à faible coût pour la prise et le placement
- Applications des robots SCARA par secteur d'activité
- Les 10 principaux fabricants de robots SCARA en 2026
- Qui a inventé le premier robot SCARA ?